
"เรียนรู้จากการลงมือทำ" โซลูชันธีมปัญญาประดิษฐ์
ดำเนินการตาม "แนวปฏิบัติการนำร่อง 'เรียนรู้จากการลงมือทำ' ด้านการศึกษาวิทยาศาสตร์ในระดับการศึกษาภาคบังคับ (กระทรวงศึกษาธิการจีน)" ของกระทรวงศึกษาธิการจีน โซลูชันหลักสูตรธีมปัญญาประดิษฐ์แบบ "ฮาร์ดแวร์ + การเขียนโปรแกรม" คู่ขนาน สำหรับนักเรียนตั้งแต่ชั้นประถมศึกษาปีที่ 4 ถึงระดับมัธยมศึกษาตอนต้นทุกระดับชั้น
ภูมิหลังนโยบาย
แนวปฏิบัติการนำร่อง "เรียนรู้จากการลงมือทำ" ด้านการศึกษาวิทยาศาสตร์ในระดับการศึกษาภาคบังคับ
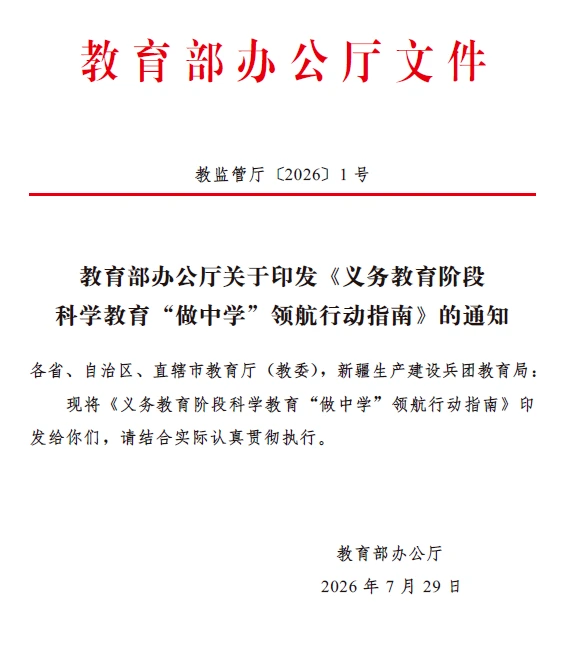
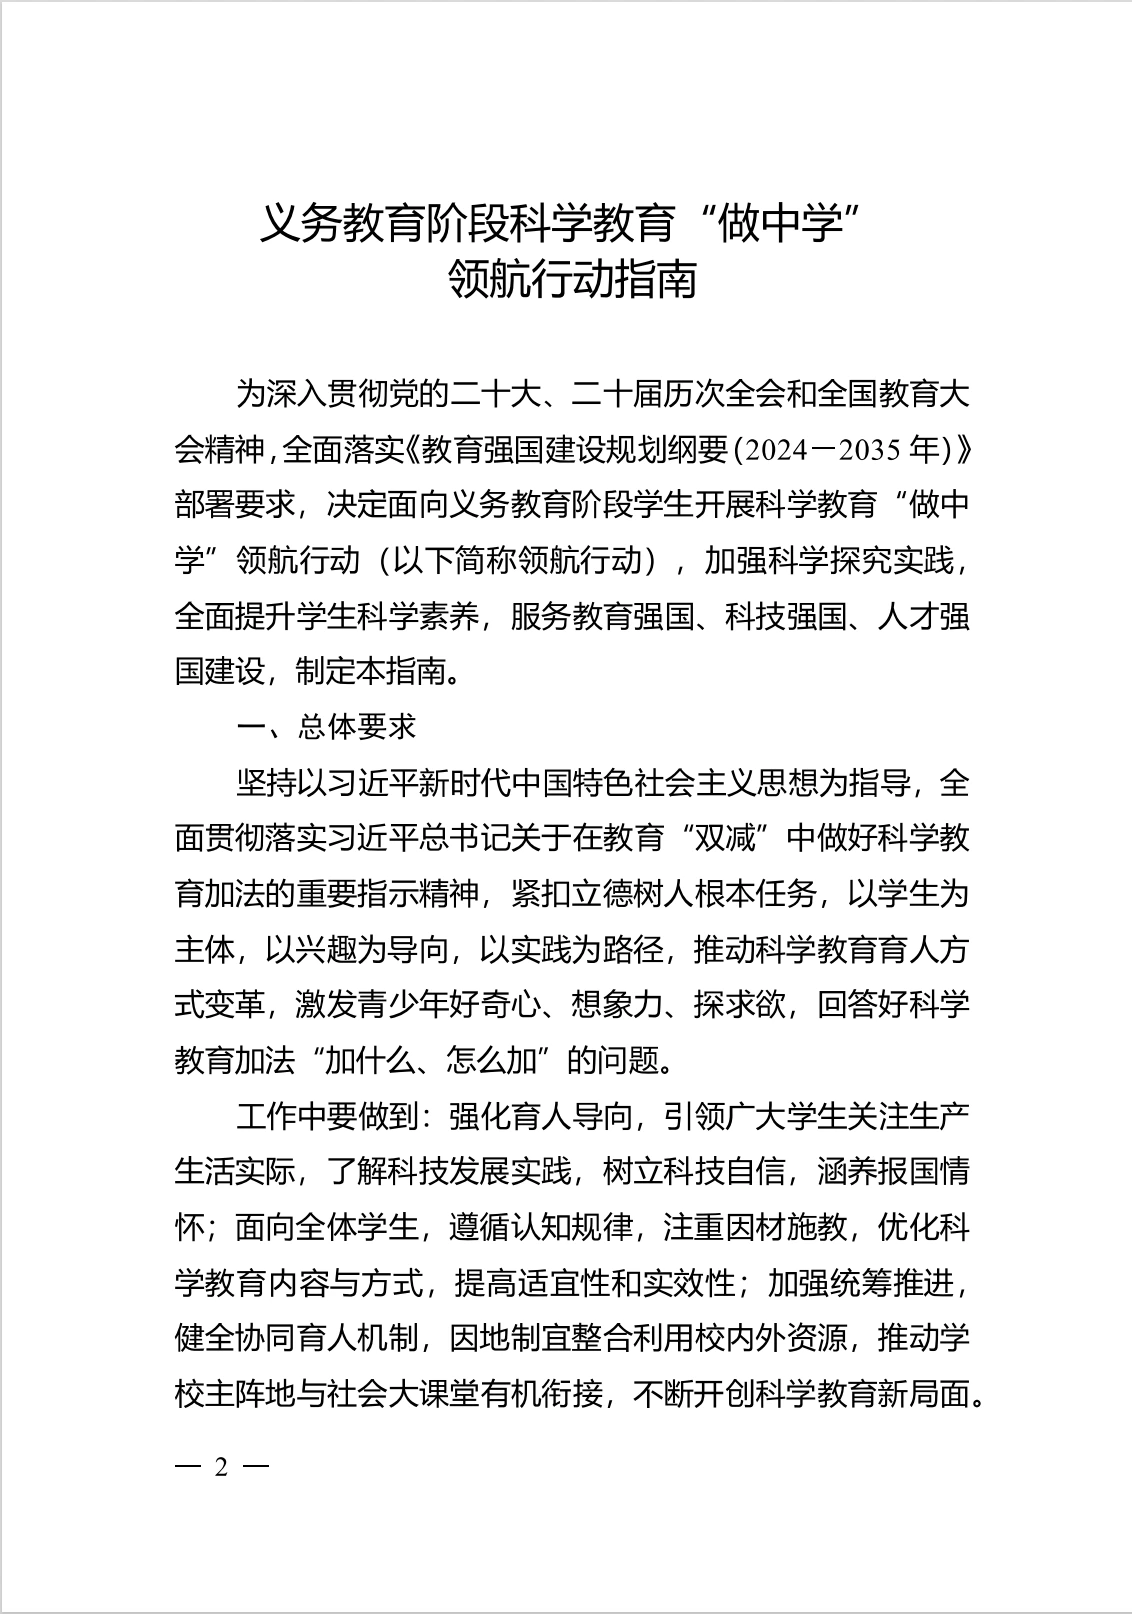
ในเดือนกรกฎาคม พ.ศ. 2569 กระทรวงศึกษาธิการจีนประกาศใช้ "แนวปฏิบัติการนำร่อง 'เรียนรู้จากการลงมือทำ' ด้านการศึกษาวิทยาศาสตร์ในระดับการศึกษาภาคบังคับ (กระทรวงศึกษาธิการจีน)" และจัดให้มีการดำเนินการนำร่อง "เรียนรู้จากการลงมือทำ" ด้านการศึกษาวิทยาศาสตร์
ในด้านการเสริมสร้างการวางแผนการจัดการเรียนการสอน เอกสารกำหนดให้บนพื้นฐานของการปฏิบัติตามข้อกำหนดโดยรวมของแผนการศึกษาภาคบังคับอย่างเคร่งครัดและรักษาจำนวนคาบเรียนรวมให้คงเดิม ให้จัดสรรชั่วโมงเรียนของการเรียนรู้แบบบูรณาการข้ามรายวิชาในรายวิชาวิทยาศาสตร์ รวมถึงชั่วโมงเรียนของกิจกรรมปฏิบัติการรวม วิชาท้องถิ่น และวิชาเลือกของโรงเรียน เป็นต้น อย่างเป็นระบบ และจัดให้มีการจัดวางแบบกระจุกตัวหรือกระจายตัวอย่างยืดหยุ่น เพื่อรับประกันว่านักเรียนแต่ละคนในแต่ละภาคเรียนจะทำภารกิจไม่น้อยกว่า 1 ภารกิจและไม่น้อยกว่า 4 คาบเรียน
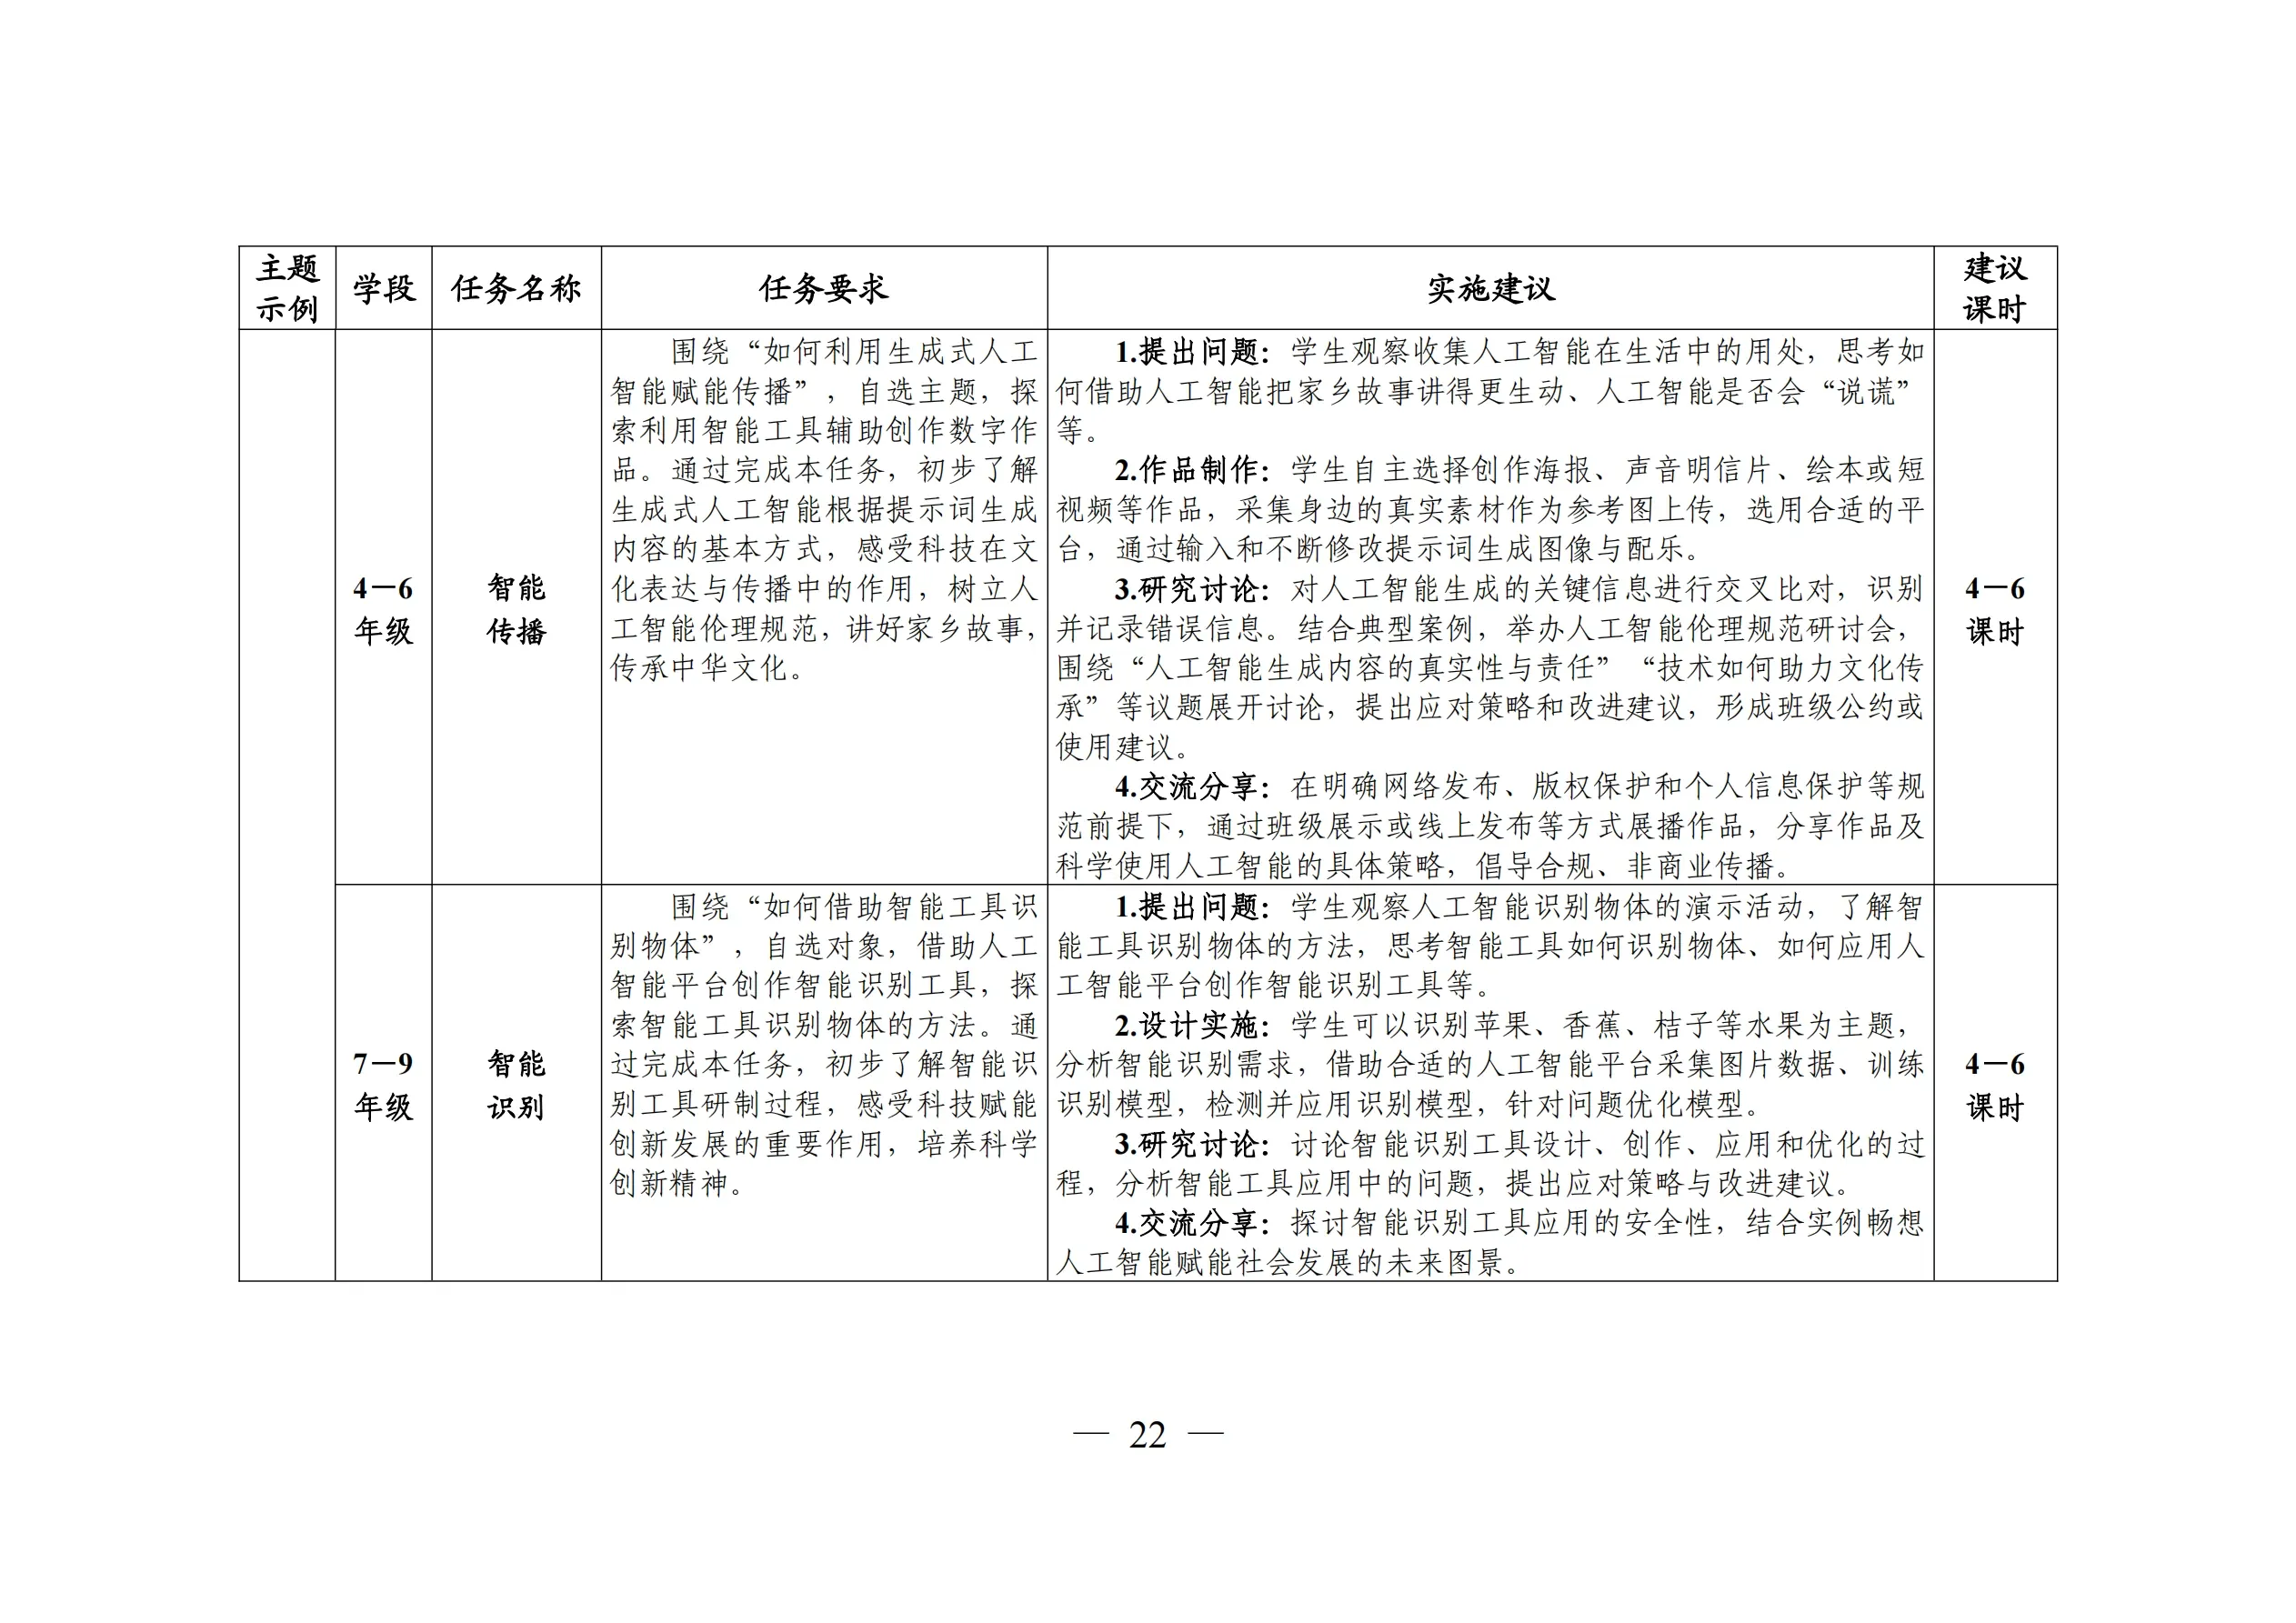
ตัวอย่างธีม "ปัญญาประดิษฐ์" จาก "แนวปฏิบัติการนำร่อง 'เรียนรู้จากการลงมือทำ' ด้านการศึกษาวิทยาศาสตร์ในระดับการศึกษาภาคบังคับ (กระทรวงศึกษาธิการจีน)"
ภาพรวมแผน
แผนจัดวาง ShengTong Education สำหรับการดำเนินการนำร่อง "เรียนรู้จากการลงมือทำ" ด้านการศึกษาวิทยาศาสตร์ในระดับการศึกษาภาคบังคับ
หนึ่ง เป้าหมายโดยรวม
แผนจัดวาง ShengTong Education สำหรับการดำเนินการนำร่อง "เรียนรู้จากการลงมือทำ" ด้านการศึกษาวิทยาศาสตร์ในระดับการศึกษาภาคบังคับ มีจุดมุ่งหมายเพื่อสร้างโซลูชันการศึกษานวัตกรรมวิทยาศาสตร์และเทคโนโลยีที่ครอบคลุมหลากหลายสาขาหลัก เช่น เทคโนโลยีสารสนเทศ วิศวกรรม และปัญญาประดิษฐ์ สำหรับนักเรียนตั้งแต่ชั้นประถมศึกษาปีที่ 4 ถึงระดับมัธยมศึกษาตอนต้นทุกระดับชั้น แผนนี้เชื่อมโยงแนวนอนผ่าน 6 โมดูลความรู้หลัก ได้แก่ การประกอบฮาร์ดแวร์ โครงสร้างกลไก การประยุกต์เซ็นเซอร์ การพัฒนาการเขียนโปรแกรม การโต้ตอบ AI และการสร้างสรรค์เชิงสร้างสรรค์ และเชื่อมโยงตามแนวตั้งเป็นระบบการบ่มเพาะที่ต่อเนื่องก้าวหน้า 6 ปีการศึกษา สอดคล้องกับกฎการพัฒนาความรู้ความสามารถทางนวัตกรรมของนักเรียนระดับประถมและมัธยม
สอง เป้าหมายการเติบโต
ด้านคุณภาพการคิด: ปลูกฝังการคิดเชิงคำนวณและการคิดเชิงวิศวกรรม การคิดเชิงออกแบบและการคิดสร้างสรรค์ สร้างความสามารถในการวิเคราะห์ตรรกะแบบเป็นระบบและการบูรณาการข้ามศาสตร์ รวมถึงรูปแบบการคิดหลักที่มุ่งสู่ยุคอัจฉริยะ
ด้านความสามารถรอบด้าน: ยกระดับความสามารถในการลงมือปฏิบัติจริง ความสามารถในการทำงานร่วมเป็นทีม ความสามารถในการแสดงออกสร้างสรรค์ และความสามารถในการทบทวนโครงการ สร้างทัศนคติวิศวกรรมที่รัดกุมและความสนใจในการสำรวจนวัตกรรมอย่างต่อเนื่อง
ด้านการพัฒนาระยะยาว: สร้างสรรภาพดิจิทัลและสรรภาพ AI อย่างสมบูรณ์ จุดประกายแรงขับเคลื่อนภายในในการสำรวจเทคโนโลยี วางรากฐานที่มั่นคงสำหรับการเข้าร่วมการแข่งขันนวัตกรรมวิทยาศาสตร์และเทคโนโลยี การศึกษาต่อด้านวิทยาการคอมพิวเตอร์ และการเติบโตเป็นบุคลากรนวัตกรรม
สาม เป้าหมายหลักสูตร
ด้านความรู้: ครอบคลุมความรู้เชิงระบบ เช่น หลักการโครงสร้างกลไก การประยุกต์อิเล็กทรอนิกส์และเซ็นเซอร์ ไวยากรณ์หลักของการเขียนโปรแกรม แนวคิดพื้นฐานของปัญญาประดิษฐ์ ตรรกะการพัฒนามินิโปรแกรม สร้างกรอบความรู้ที่สมบูรณ์ของวิศวกรรมและวิทยาศาสตร์สารสนเทศ
ด้านความสามารถ: มีความสามารถในการประกอบและดีบักฮาร์ดแวร์อัจฉริยะ ความสามารถในการคิดเชิงคำนวณและการเขียนโค้ด ความสามารถในการประยุกต์เครื่องมือ AI และการออกแบบโต้ตอบ สามารถจัดทำโครงการนวัตกรรมที่ผสานฮาร์ดแวร์และซอฟต์แวร์ได้ด้วยตนเอง สร้างสมรรถนะการปฏิบัติวิศวกรรมในการแยกย่อยปัญหา ออกแบบโซลูชัน และดีบักให้สำเร็จ
ด้านการประยุกต์: สามารถนำการเขียนโปรแกรมและเทคโนโลยี AI ไปใช้ในสถานการณ์จริงในชีวิตประจำวัน ทำการออกแบบและทำให้ได้มาซึ่งผลงาน เช่น อุปกรณ์อัจฉริยะ เครื่องมือสร้างสรรค์ มินิโปรแกรมเชิงฟังก์ชัน ฯลฯ บรรลุการแปลงความรู้ทางเทคโนโลยีให้เป็นการประยุกต์ตามสถานการณ์
หลักสูตร 6 ปีต่อเนื่อง · ตารางหลักสูตรคู่ขนาน "ฮาร์ดแวร์ + การเขียนโปรแกรม"
| ชั้นประถมศึกษาปีที่ 4 | ชั้นประถมศึกษาปีที่ 5 | ชั้นประถมศึกษาปีที่ 6 | ชั้นมัธยมศึกษาปีที่ 1 | ชั้นมัธยมศึกษาปีที่ 2 | ชั้นมัธยมศึกษาปีที่ 3 | |
|---|---|---|---|---|---|---|
| ธีมปัญญาประดิษฐ์ · แผนจัดวางหลักสูตรฮาร์ดแวร์ | ||||||
| ชื่อภารกิจ | เพื่อนคู่คิดอัจฉริยะ | การรับรู้อัจฉริยะ | ชีวิตอัจฉริยะ | เริ่มต้นการเขียนโปรแกรม | เรื่องราวการเขียนโปรแกรม | สุนัขหุ่นยนต์ AI |
| เนื้อหาภารกิจ | เพื่อนคู่คิดอัจฉริยะที่ร้องรำทำเพลง นักประดิษฐ์จิ๋วรับรู้แบบชีวภาพ | รดน้ำต้นไม้อัจฉริยะ แม่บ้านจิ๋วสั่งการด้วยเสียงอัจฉริยะ | โคมไฟตั้งโต๊ะอัจฉริยะ สถานีดนตรีสิ่งแวดล้อมอัจฉริยะ | การผจญภัยในโลกการเขียนโปรแกรม มนต์มหัศจรรย์เปลี่ยนรูปเปลี่ยนร่าง | นักผจญภัยจินตนาการ ผู้บัญชาการกาแล็กซี | สุนัขหุ่นยนต์ออกเดินทาง: จากประกอบสู่การเคลื่อนไหว การโต้ตอบด้วยเสียงอัจฉริยะ |
| คาบเรียน | 8 | 8 | 8 | 8 | 8 | 8 |
| ธีมปัญญาประดิษฐ์ · แผนจัดวางหลักสูตรการเขียนโปรแกรม | ||||||
| ชื่อภารกิจ | ก้าวเข้าสู่ปัญญาประดิษฐ์ | ปลดล็อกการประยุกต์โมเดล | เริ่มต้นการทำงานร่วมการเขียนโปรแกรม | จุดประกายการแสดงออกสร้างสรรค์ | เริ่มต้นรู้จักมินิโปรแกรม | การโต้ตอบมินิโปรแกรม |
| เนื้อหาภารกิจ | รู้จัก AI การรู้จำภาพ | การรู้จำท่าทาง การสนทนาด้วยเสียง | การออกแบบเขียนโปรแกรมด้วยความช่วยเหลือ AI การประมวลผลข้อมูลด้วยความช่วยเหลือ AI | ผู้ช่วยเอเจนต์ AI ส่วนตัวของฉัน การสร้างสรรค์ด้วยความช่วยเหลือเอเจนต์ AI | รู้จักมินิโปรแกรม ฝึกปฏิบัติพัฒนามินิโปรแกรม | การสร้างสรรค์มินิโปรแกรม AI การนำเสนอผลงานมินิโปรแกรม |
| คาบเรียน | 8 | 8 | 8 | 8 | 8 | 8 |
หลักสูตรฮาร์ดแวร์
ตัวอย่างแผนจัดวางหลักสูตรฮาร์ดแวร์ธีม "เรียนรู้จากการลงมือทำ" ปัญญาประดิษฐ์ของ ShengTong Education
ตัวอย่างธีม: เพื่อนคู่คิดอัจฉริยะ
เพื่อนคู่คิดอัจฉริยะที่ร้องรำทำเพลง / นักประดิษฐ์จิ๋วรับรู้แบบชีวภาพ · รวมภารกิจ 2 รายการ
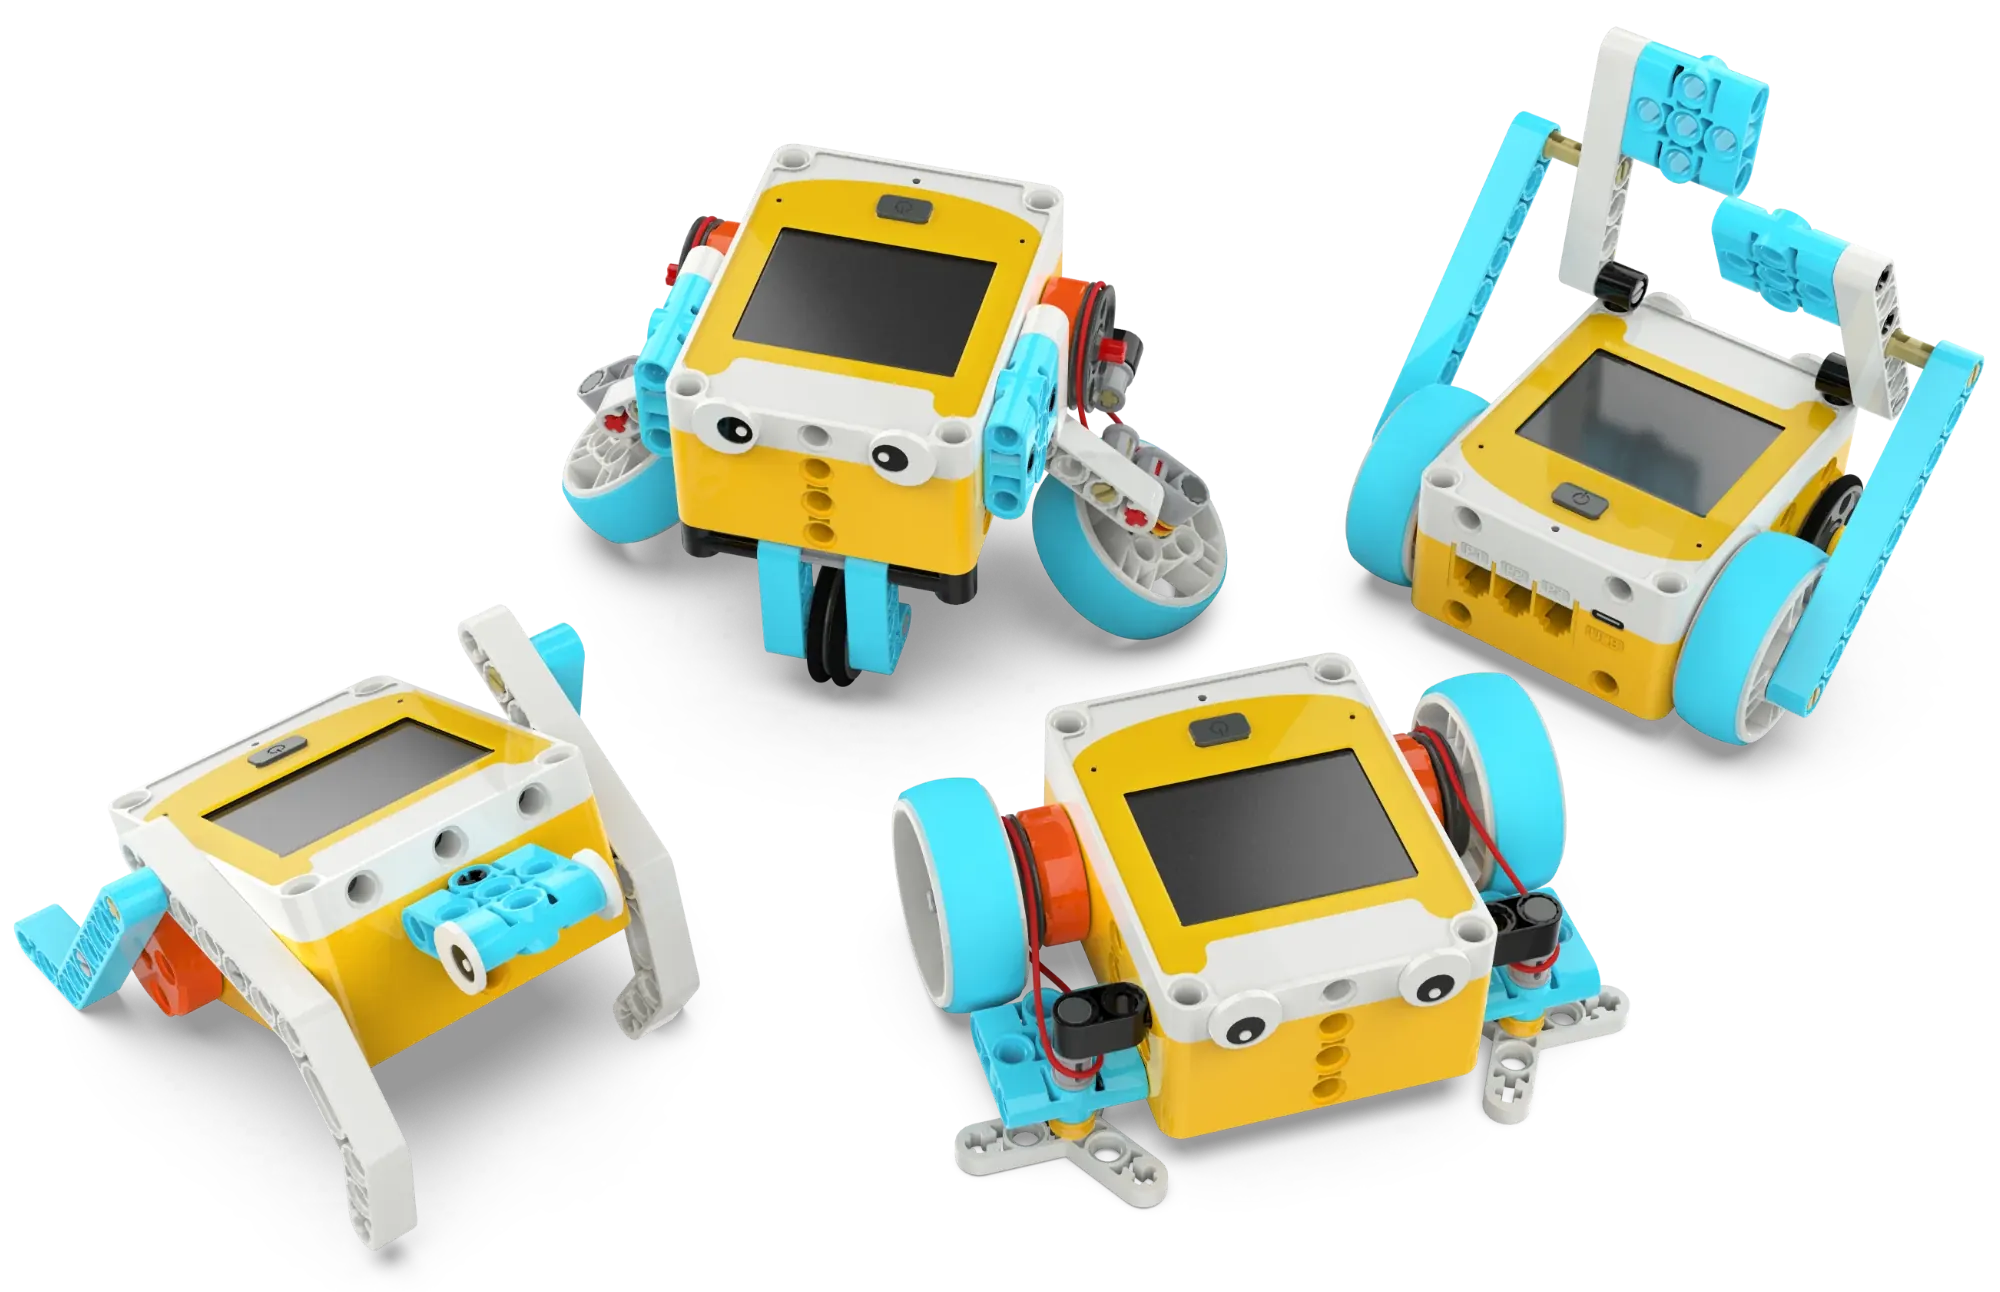
เพื่อนคู่คิดอัจฉริยะที่ร้องรำทำเพลง
คาบเรียนที่แนะนำ: 4 คาบเรียนข้อกำหนดภารกิจ
ทำความเข้าใจแนวคิดและการจำแนกประเภทของหุ่นยนต์พื้นฐาน (หุ่นยนต์อุตสาหกรรมและหุ่นยนต์พิเศษ) รู้จักตัวควบคุมของชุดเขียนโปรแกรม Tianji (รวมจอสัมผัส บัซเซอร์ ไมโครโฟน ไจโรสโคป 3 แกน และมอเตอร์เข้ารหัสสองด้าน) พร้อมทั้งทำความเข้าใจหลักการเกิดเสียง (การสั่นสะเทือนของวัตถุ) และความสัมพันธ์ระหว่างระดับเสียงกับความถี่การสั่นสะเทือน รู้จักวิธีการทำงานของบัซเซอร์ที่ติดตั้งในตัวตัวควบคุม
คาบเรียนที่ 1 ประกอบหุ่นยนต์ Tianji พื้นฐาน (ชุดบล็อก 01) รู้จักชื่อชิ้นส่วนและวิธีการประกอบ เปิดเครื่องทดลองผลการทำงานของโปรแกรมตัวอย่างที่ตั้งไว้ สร้างความเข้าใจเบื้องต้นเกี่ยวกับระบบอัจฉริยะ "เซ็นเซอร์รับรู้ → โปรแกรมตัดสินใจ → สั่งการเคลื่อนที่"
คาบเรียนที่ 2 เรียนรู้การดำเนินการพื้นฐานของการเขียนโปรแกรมด้วยไอคอนบนจอสัมผัส (เพิ่ม ลบ แทนที่ แทรกไอคอน) ครอบคลุมคำสั่งเคลื่อนที่พื้นฐาน เช่น เดินหน้า ถอยหลัง เลี้ยวซ้าย เลี้ยวขวา เข้าใจความสอดคล้องระหว่างพารามิเตอร์ "จำนวนครั้ง" ในโปรแกรมกับจำนวนรอบการหมุนของล้อ สามารถเขียนโปรแกรมเคลื่อนที่อย่างง่ายได้ด้วยตนเองและรันเพื่อตรวจสอบ
คาบเรียนที่ 3 เรียนรู้การเขียนโปรแกรมกลุ่มไอคอนการเล่นเสียง ครอบคลุมการใช้งานเอฟเฟกต์เสียง 9 แบบและเสียงสุ่ม สามารถผสมผสานคำสั่งเคลื่อนที่กับคำสั่งออกเสียงเพื่อเขียนโปรแกรมอย่างง่าย เข้าใจความแตกต่างระหว่างไอคอนแบบบล็อก (blocking) และไอคอนแบบไม่บล็อก (non-blocking) (เช่น ความแตกต่างของผลการทำงานระหว่างเดินหน้าต่อเนื่องกับเดินหน้า N ครั้ง)
คาบเรียนที่ 4 ประกอบหุ่นยนต์เต้นรำ (ชุดบล็อก 02) รู้จักส่วนประกอบ 4 ส่วนของกลไกคานกระทุ้ง (คานกระทุ้ง คานแกว่ง แท่งเชื่อม โครงรถ) เข้าใจหลักการกลไกที่แปลงการเคลื่อนที่แบบวงกลมเป็นการแกว่งไปมา เขียนโปรแกรมการเต้นรำและจัดกิจกรรมงานเต้นหุ่นยนต์
ข้อเสนอแนะการดำเนินการ
คาบเรียนที่ 1 เริ่มด้วยการอภิปราย (คุณคิดว่าหุ่นยนต์คืออะไร?) ชี้แนะให้นักเรียนค้นพบลักษณะร่วมของหุ่นยนต์ประเภทต่าง ๆ ในชีวิตประจำวัน จากนั้นลงมือประกอบรูปทรงพื้นฐาน Tianji และทดลองโปรแกรมตัวอย่าง ในขั้นตอนการประกอบให้นักเรียนตรวจสอบจำนวนชิ้นส่วนด้วยตนเอง เพื่อปลูกฝังจิตสำนึกด้านมาตรฐานวิศวกรรม
คาบเรียนที่ 2 มุ่งเน้นที่การดำเนินการเขียนโปรแกรม ให้นักเรียนลองใช้ไอคอนเคลื่อนที่แต่ละอันทีละขั้นและสังเกตผลลัพธ์ ส่งเสริมให้นักเรียนคาดเดาผลการทำงานของโปรแกรมก่อนรันเพื่อตรวจสอบ ปลูกฝังนิสัย "คิดก่อนแล้วจึงตรวจสอบ"
คาบเรียนที่ 3 เริ่มด้วยตัวอย่างในชีวิตประจำวัน เช่น นาฬิกาปลุก เสียงเรียกเข้าของโทรศัพท์ เพื่ออธิบายหลักการเสียง จากนั้นเขียนโปรแกรมทดลองเอฟเฟกต์เสียงต่าง ๆ เน้นให้นักเรียนเข้าใจความหมายของไอคอนเสียงสุ่ม จุดยากในการเขียนโปรแกรมคือความแตกต่างระหว่างแบบบล็อกและแบบไม่บล็อก — ให้นักเรียนเขียนโปรแกรมด้วย "เดินหน้า 2 ครั้ง + เสียง" และ "เดินหน้าต่อเนื่อง + เสียง" แยกกัน เปรียบเทียบผลการทำงาน และค้นพบความแตกต่างด้วยตนเอง
คาบเรียนที่ 4 วิเคราะห์โครงสร้างคานกระทุ้งก่อน (อาจใช้ภาพเคลื่อนไหววิดีโอประกอบ) จากนั้นประกอบหุ่นยนต์เต้นรำเป็นขั้นตอน เขียนโปรแกรมการเต้นรำและจัดกิจกรรมงานเต้นหุ่นยนต์
การดำเนินการสอน
สามารถเริ่มจากสถานการณ์ในชีวิตประจำวัน เช่น หุ่นยนต์กวาดบ้าน หุ่นยนต์ส่งอาหาร เพื่ออภิปรายว่าปัญญาประดิษฐ์ช่วยให้เครื่องจักร "ทำงานอัตโนมัติ" ได้อย่างไร; จากนั้นขยายไปยังสถานการณ์ เช่น ลำโพงอัจฉริยะสั่งเพลง หุ่นยนต์แนะนำสินค้าในห้างประกาศด้วยเสียง เพื่ออภิปรายว่าปัญญาประดิษฐ์ช่วยให้เครื่องจักร "ออกเสียงพูด" และโต้ตอบกับมนุษย์ได้อย่างไร
ทิศทางการขยายผล
แนะนำผู้ช่วยเสียง AI (เช่น Xiaoai Tongxue, Siri) ว่าทำงานผ่านเซ็นเซอร์รับรู้คำสั่งผู้ใช้และตอบสนองได้อย่างไร รวมถึงเทคโนโลยีการแต่งเพลง AI และการแนะนำเพลงอัจฉริยะ อภิปรายว่าปัญญาประดิษฐ์ "เรียนรู้" สไตล์ดนตรีและสร้างทำนองได้อย่างไร
นักประดิษฐ์จิ๋วรับรู้แบบชีวภาพ
คาบเรียนที่แนะนำ: 4 คาบเรียนข้อกำหนดภารกิจ
ทำความเข้าใจแนวคิดและบทบาทของเซ็นเซอร์ (แปลงปริมาณทางกายภาพเป็นสัญญาณไฟฟ้า) รู้จักเซ็นเซอร์ 2 ชนิดที่ติดตั้งในตัวตัวควบคุม Tianji (ไมโครโฟนและไจโรสโคป 3 แกน) พร้อมทั้งทำความเข้าใจแนวคิดและการจำแนกประเภทของหุ่นยนต์แบบชีวภาพ (หุ่นยนต์ขาเดิน 6 ขา หุ่นยนต์สุนัข หุ่นยนต์ปีกกระพือ ฯลฯ) รู้จักหลักการพื้นฐานและลักษณะของการส่งกำลังด้วยสายพาน
คาบเรียนที่ 1 เรียนรู้เซ็นเซอร์ไมโครโฟน เข้าใจหลักการที่เสียงสั่นสะเทือนกระตุ้นให้แผ่นเยื่อสั่นสะเทือนเกิดสัญญาณไฟฟ้า ครอบคลุมการใช้งานไอคอนการรับรู้ 3 แบบ ได้แก่ เสียงดัง เสียงเบา เสียงปานกลาง เขียนโปรแกรมให้กระตุ้นการเคลื่อนที่เมื่อมีเสียง และฟังก์ชันถอยหลังอัตโนมัติหลังตรวจจับการชน
คาบเรียนที่ 2 เรียนรู้ไจโรสโคป 3 แกน เข้าใจการนำไปใช้ในรถสมดุลอัตโนมัติ การเขย่าโทรศัพท์ และการทรงตัวของโดรน ครอบคลุมไอคอนการรับรู้ท่าทาง เช่น วางราบ ตั้งตรง เขย่า หมุน เขียนโปรแกรมให้ท่าทางกระตุ้นเสียงและการเคลื่อนที่ เปลี่ยนความเร็วการเคลื่อนที่ ฯลฯ เข้าใจความสัมพันธ์การจับคู่ระหว่างข้อมูลเซ็นเซอร์กับพฤติกรรมหุ่นยนต์
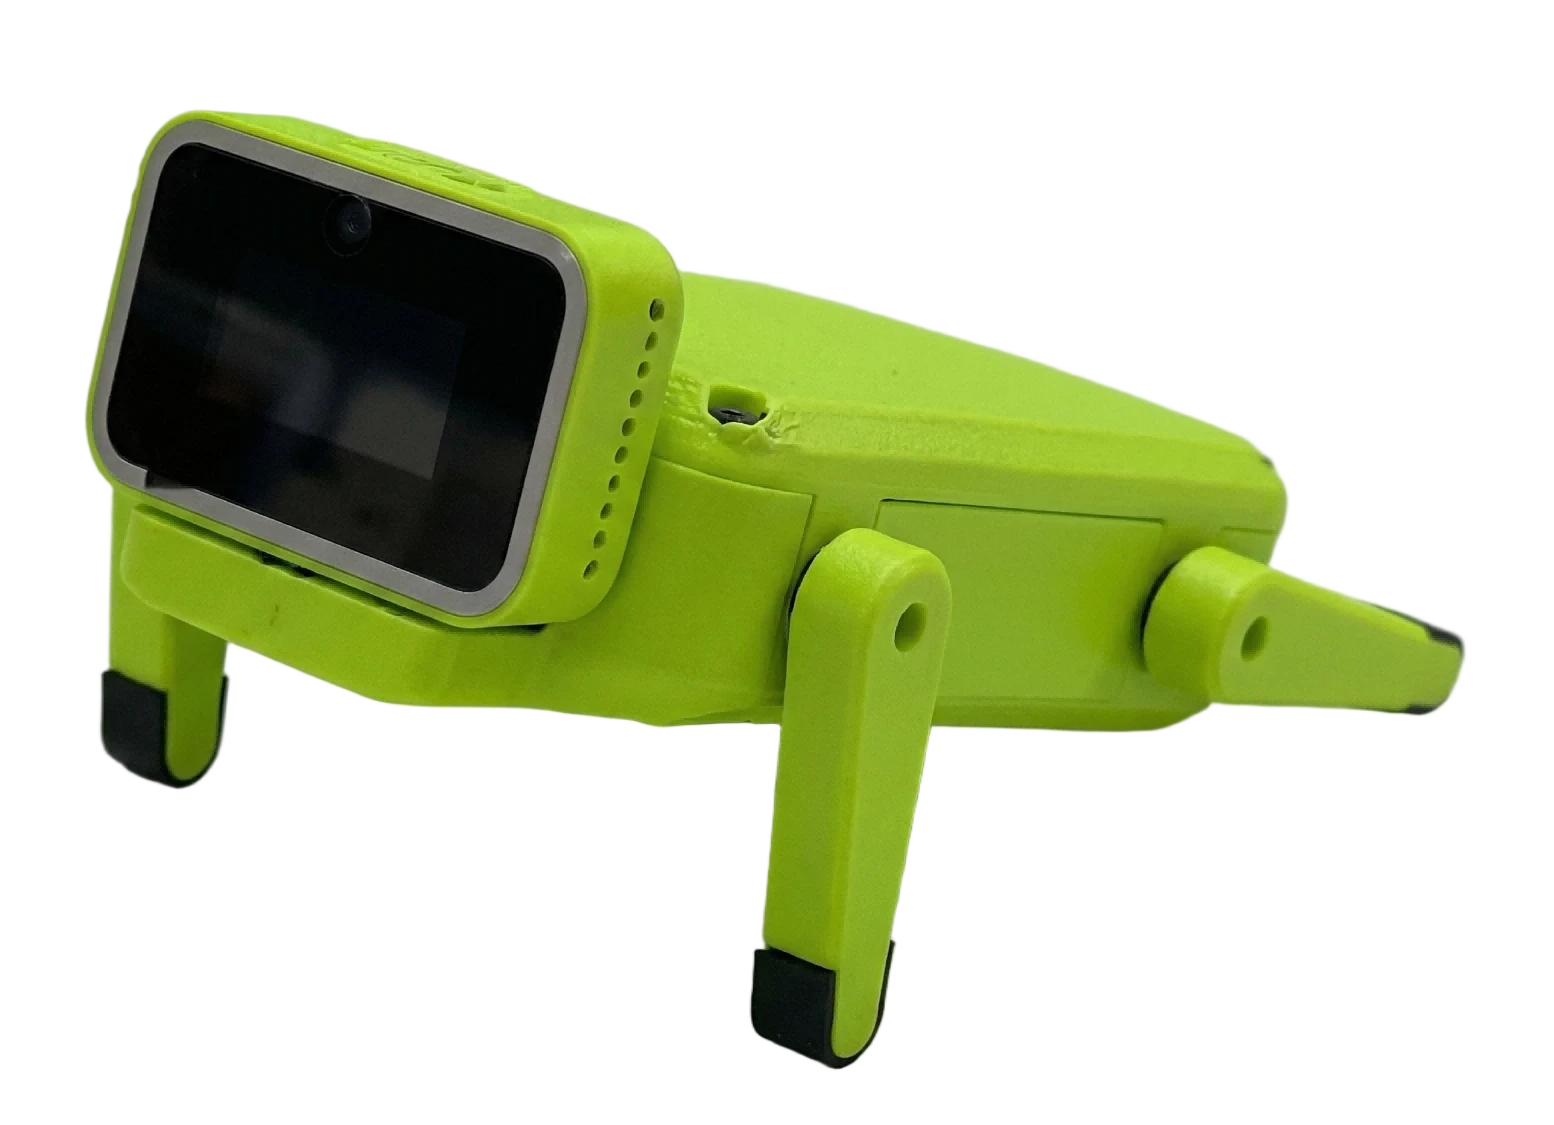
คาบเรียนที่ 3 ประกอบหุ่นยนต์ลูกวัวขาเดิน 4 ขา (ชุดบล็อก 03) วิเคราะห์โครงสร้างคานกระทุ้งที่ทำให้ขาทั้ง 4 ขาสลับก้าวเดิน เขียนโปรแกรมให้เซ็นเซอร์กระตุ้นการเคลื่อนที่ วางตั้งตรงเพื่อออกเสียงแจ้งเตือน ฯลฯ จัดกิจกรรมแข่งวิ่งลูกวัว
คาบเรียนที่ 4 ประกอบหุ่นยนต์กวาดบ้าน (ชุดบล็อก 04) เข้าใจโครงสร้างการส่งกำลังด้วยยางวง (ล้อขับ ล้อตาม ยางวง) รู้จักลักษณะป้องกันการลื่นไถลเมื่อโอเวอร์โหลดของสายพานยาง เขียนโปรแกรมทำความสะอาดเส้นทางโค้งหลายจุดและการเคลื่อนที่สุ่ม เปรียบเทียบความแตกต่างระหว่างไอคอนเลี้ยวกับการหมุนมอเตอร์เดี่ยว เลือกวิธีเลี้ยวที่เหมาะสมกับหุ่นยนต์กวาดบ้าน
ข้อเสนอแนะการดำเนินการ
คาบเรียนที่ 1 เริ่มจากเซ็นเซอร์ในชีวิตประจำวัน เช่น ก๊อกน้ำอัตโนมัติ ไฟอัตโนมัติ เพื่อแนะนำ จากนั้นให้นักเรียนทดสอบความไวของไมโครโฟนด้วยการปรบมือ ร้องเพลง ตีโต๊ะ หลากหลายวิธี จุดสำคัญ: ชี้แนะให้นักเรียนค้นพบปรากฏการณ์ "การตีที่เปลือกนอกของหุ่นยนต์ก็สามารถ trigger ไมโครโฟนได้" จากนั้นออกแบบโปรแกรมถอยหลังเมื่อชน เพื่อปลูกฝังความคิดเชิงสำรวจ
คาบเรียนที่ 2 เริ่มจากวิดีโอรถสมดุลอัตโนมัติเพื่อแนะนำแนวคิดไจโรสโคป ให้นักเรียนพลิกและเขย่าตัวควบคุมจริงเพื่อสังเกตการเปลี่ยนแปลงค่า จากนั้นเขียนโปรแกรมควบคุมด้วยท่าทาง การเปลี่ยนความเร็วต้องทำตามลำดับ "ตั้งความเร็วก่อนแล้วจึงตั้งการเคลื่อนที่" นักเรียนมักละเลยจุดนี้
คาบเรียนที่ 3 เริ่มจากวิดีโอหุ่นยนต์แมงมุม หุ่นยนต์สุนัข เพื่อแนะนำแนวคิดชีวภาพ ขณะประกอบต้องใส่ใจตำแหน่งหมุดขาทั้งสองด้านให้สมมาตร (นี่คือหัวใจของการเดินปกติ) ก่อนรันทุกครั้งต้องปรับตำแหน่งเริ่มต้นมอเตอร์ให้ขาทั้งสองข้างเหลื่อมกัน ในขั้นแข่งวิ่งสามารถวางเส้นจุดเริ่มต้น–จุดสิ้นสุดเพื่อเพิ่มความรู้สึกการแข่งขัน
คาบเรียนที่ 4 เริ่มจากวิดีโอหุ่นยนต์กวาดบ้านจริง เพื่ออภิปรายเส้นทางทำงาน ขณะประกอบทิศทางในออกและนอกของยางวงเป็นจุดสำคัญ — ถ้าติดผิดไประแปรงจะหมุนย้อนกลับ ขั้นเขียนโปรแกรมให้ทดสอบความแตกต่างของวิธีเลี้ยว 2 แบบก่อน จากนั้นชี้แนะให้นักเรียนเลือกเลี้ยวมอเตอร์เดี่ยว (เลี้ยวช้าแต่ไประแปรงไม่ย้อนกลับ เหมาะกับหุ่นยนต์กวาดบ้านมากกว่า) สุดท้ายใช้เวลารอแบบสุ่มเพื่อให้ได้เส้นทางกวาดสุ่ม
การดำเนินการสอน
สามารถเริ่มจากสถานการณ์ในชีวิตประจำวัน เช่น รถยนต์ไร้คนขับหลบสิ่งกีดขวาง การจดจำใบหน้าเพื่อปลดล็อกประตูอัจฉริยะ เพื่ออภิปรายว่าปัญญาประดิษฐ์ "รับรู้" โลกรอบตัวและตัดสินใจได้อย่างไรผ่านเซ็นเซอร์; จากนั้นขยายไปยังหุ่นยนต์กวาดบ้านในบ้านที่วางแผนเส้นทางอัตโนมัติ สุนัขหุ่นยนต์ของ Boston Dynamics ที่ข้ามอุปสรรค เพื่ออภิปรายว่าปัญญาประดิษฐ์ช่วยให้หุ่นยนต์ชีวภาพ "เรียนรู้" ที่จะปรับตัวทำงานอัตโนมัติในสภาพแวดล้อมต่าง ๆ ได้อย่างไร
ทิศทางการขยายผล
แนะนำเทคโนโลยีการปลุกด้วยเสียงของลำโพงอัจฉริยะ (เช่น "Xiaoai Tongxue") เทคโนโลยีการรู้จำพฤติกรรม AI ภายใต้ฟังก์ชันเขย่าโทรศัพท์ และเทคโนโลยีการวางแผนเส้นทาง AI ของหุ่นยนต์กวาดบ้านในบ้าน (เช่น SLAM การสร้างแผนที่) การประยุกต์ "ชีวภาพ + AI" ในหุ่นยนต์ขาเดิน 4 ขา (เช่น Unitree) อภิปรายว่าปัญญาประดิษฐ์ช่วยให้หุ่นยนต์ปรับตัวเข้ากับสิ่งแวดล้อมได้ฉลาดขึ้นอย่างไร
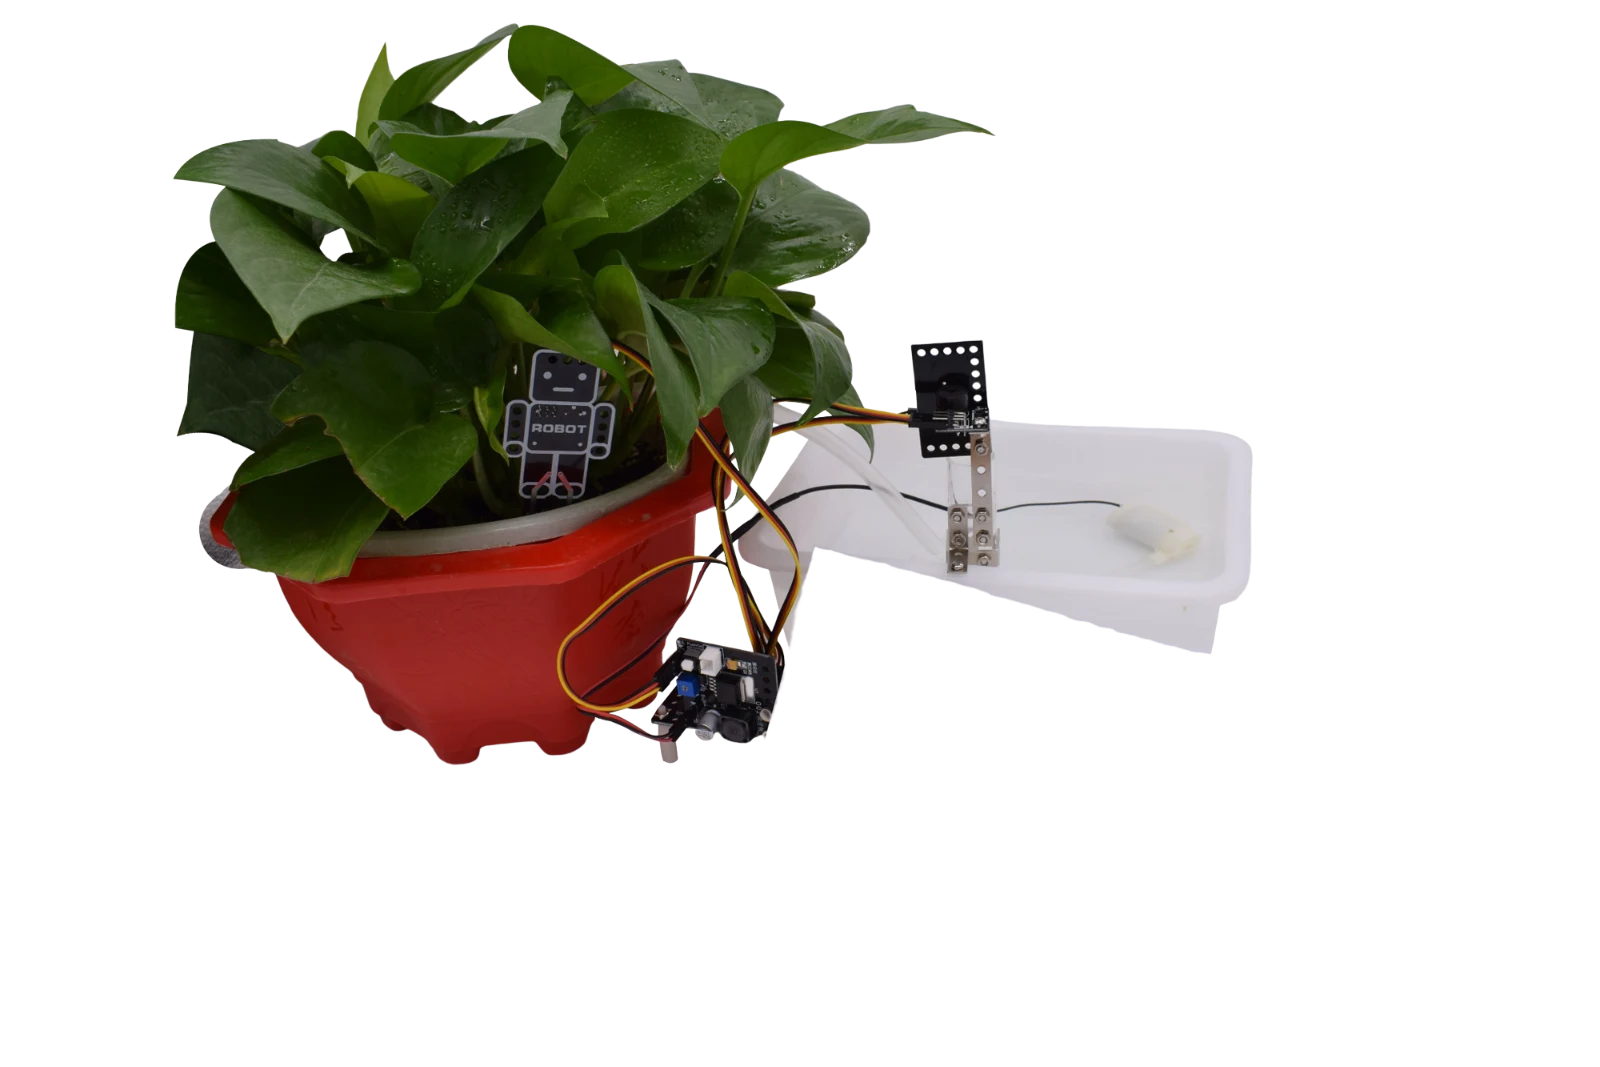
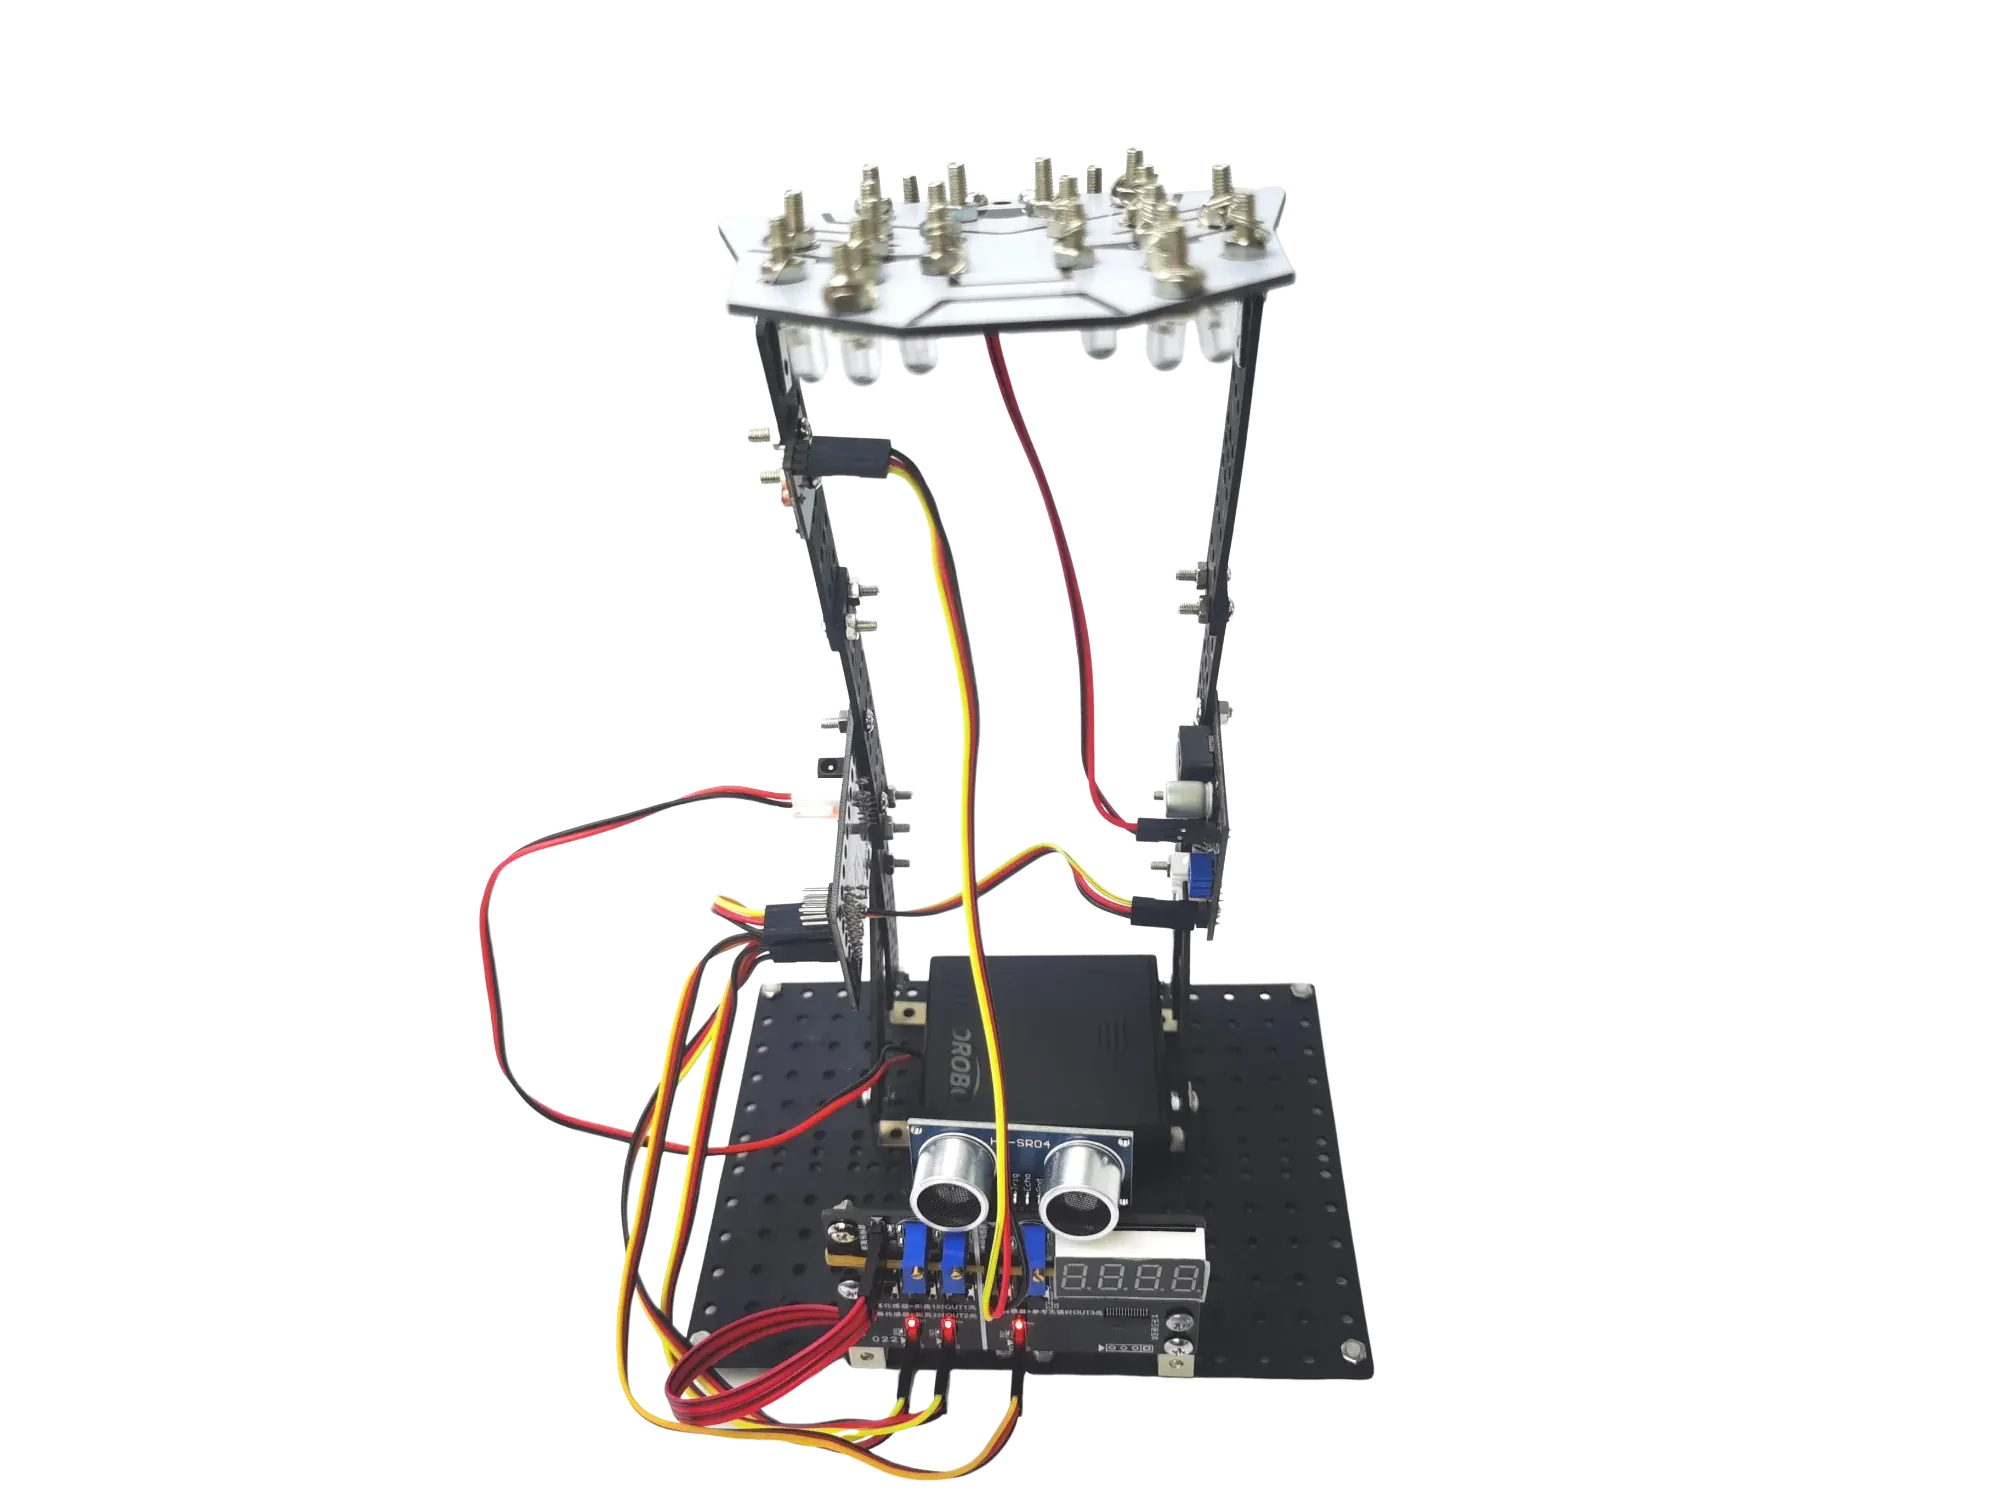
หลักสูตรซอฟต์แวร์
ตัวอย่างแผนจัดวางหลักสูตรซอฟต์แวร์ธีม "เรียนรู้จากการลงมือทำ" ปัญญาประดิษฐ์ของ ShengTong Education
ตัวอย่างธีม: ก้าวเข้าสู่ปัญญาประดิษฐ์
รู้จัก AI
คาบเรียนที่แนะนำ: 4 คาบเรียนข้อกำหนดภารกิจ
สังเกตการประยุกต์ปัญญาประดิษฐ์รอบตัว (ลำโพงอัจฉริยะ รถขับข้อนตนเอง แอปบนโทรศัพท์ ฯลฯ) เข้าใจแนวคิดพื้นฐานของปัญญาประดิษฐ์ แยกความแตกต่างความสัมพันธ์ระหว่างปัญญาประดิษฐ์ หุ่นยนต์ และการเขียนโปรแกรม; จากนั้นรู้จัก "สมอง" ของ AI — โมเดล เข้าใจความสามารถและการนำไปใช้ของโมเดลประเภทต่าง ๆ เช่น โมเดลภาษาขนาดใหญ่ โมเดลการรู้จำภาพ โมเดลการรู้จำเสียง สัมผัสการสร้างภาพ AI และการรู้จำวัตถุ สร้างความเข้าใจที่ว่าปัญญาประดิษฐ์ขับเคลื่อนด้วยการเขียนโปรแกรมและเลียนแบบพฤติกรรมการเรียนรู้ของมนุษย์ และเข้าใจการประยุกต์ของโมเดลต่าง ๆ ในสถานการณ์ต่าง ๆ
ข้อเสนอแนะการดำเนินการ
- 1
ตั้งคำถาม
ชี้แนะผู้เรียนสังเกตการประยุกต์ปัญญาประดิษฐ์ในชีวิต เช่น ลำโพงอัจฉริยะ รถขับข้อนตนเอง แอปบนโทรศัพท์ ครุ่นคิดว่า "ปัญญาประดิษฐ์คืออะไร?" "ทำไม AI ถึงเรียนรู้ได้?" "AI แตกต่างจากหุ่นยนต์และการเขียนโปรแกรมทั่วไปอย่างไร?" "AI มีสมองหรือไม่ สมองคืออะไร?"
- 2
ออกแบบและดำเนินการ
จัดให้ผู้เรียนสัมผัส AI แบบโต้ตอบ เช่น การรู้จำร่างวาด เมล็ดผลไม้จำแนก; ผ่านเกม "นกฟ้าผจญภัย" สังเกตว่าหน AI เรียนรู้จากความล้มเหลวให้แข็งแกร่งขึ้นอย่างไร; สัมผัสการสร้างภาพ AI และการรู้จำวัตถุ รู้จักความสามารถของโมเดลต่าง ๆ เช่น ภาษา ภาพ เสียง; ใช้เครื่องมือกราฟิกและชุดข้อมูลร่างวาดง่ายทำการฝึกและทดสอบโมเดล
- 3
วิจัยและอภิปราย
ร่วมกับกิจกรรมสัมผัส อภิปรายลักษณะของการเรียนรู้แบบมีผู้สอน การเรียนรู้ไร้ผู้สอน การเรียนรู้เสริมแรง แยกแยะความแตกต่างระหว่างปัญญาประดิษฐ์อ่อน ปัญญาประดิษฐ์แข็ง และปัญญาประดิษฐ์ยิ่งยวด; เปรียบเทียบความเหมือนและต่างระหว่างการเรียนรู้ของสมองมนุษย์กับการฝึกโมเดล อภิปรายอิทธิพลของจำนวนและคุณภาพข้อมูลที่มีต่อผลโมเดล วิเคราะห์บทบาทขององค์ประกอบสามประการ ได้แก่ ข้อมูล อัลกอริทึม พลังประมวลผล
- 4
แลกเปลี่ยนและแบ่งปัน
กลุ่มรายงานความรู้ใหม่เกี่ยวกับปัญญาประดิษฐ์และโมเดล แสดงผลการฝึกหรือทดสอบโมเดล แบ่งปัน "โมเดลเรียนรู้ได้อย่างไร" แลกเปลี่ยนวิธีการยกระดับความแม่นยำของโมเดล และสถานการณ์ที่ AI ไม่สามารถทดแทนการตัดสินใจของมนุษย์ได้
การรู้จำภาพ
คาบเรียนที่แนะนำ: 4 คาบเรียนข้อกำหนดภารกิจ
เรียนรู้กระบวนการพื้นฐานของการจำแนกภาพและการฝึกโมเดล ใช้แพลตฟอร์มเขียนโปรแกรมกราฟิกเก็บตัวอย่างภาพแอปเปิลและกล้วย และฝึกโมเดลจำแนก ทำเกมโต้ตอบ "ลิงชอบผลไม้" สัมผัสกระบวนการ "เก็บข้อมูล → ฝึก → จดจำ → ตอบสนอง" อย่างครบถ้วน; จากนั้นใช้เทคโนโลยีการรู้จำภาพบรรลุการควบคุมแบบสัมผัสสรีระ (motion sensing) แปลงผลการรู้จำจากกล้องเป็นสัญญาณควบคุมทิศทางเกม ทำเกม "ลูกบอลเด้งตอบสนองสัมผัสสรีระ" ประยุกต์รวมการกำหนดตำแหน่งพิกัด การควบคุมตัวละคร และการรู้จำภาพ
ข้อเสนอแนะการดำเนินการ
- 1
ตั้งคำถาม
สร้างสถานการณ์ "ลิงตัวน้อยชอบผลไม้อะไร" ครุ่นคิดว่า "ทำอย่างไรให้ AI จดจำแอปเปิลและกล้วยได้?" "ต้องเตรียมอะไร?" "ถ้าจดจำผิดจะทำอย่างไร?"; สัมผัสเกมลูกบอลเด้งที่ควบคุมด้วยแป้นพิมพ์แบบดั้งเดิม ครุ่นคิดว่า "สามารถไม่ใช้แป้นพิมพ์ ใช้วิธีอื่นควบคุมไม้ตีได้หรือไม่?" "การรู้จำภาพจะเปลี่ยนเป็นการควบคุมเกมได้อย่างไร?"
- 2
ออกแบบและดำเนินการ
เตรียมผลไม้สองชนิด คือ แอปเปิลและกล้วย; ในแพลตฟอร์มเขียนโปรแกรมกราฟิก เพิ่มส่วนขยายการจำแนกภาพ ตั้งหมวดหมู่และเก็บตัวอย่างภาพแอปเปิลและกล้วยมุมต่าง ๆ ระยะต่าง ๆ; ฝึกโมเดลและเขียนโปรแกรมตอบสนองโต้ตอบหลังจดจำ ทำ "ลิงชอบผลไม้"; เรียนรู้พิกัดเวทีและการกำหนดตำแหน่งตัวละคร สร้างเกมลูกบอลเด้งพื้นฐาน (ไม้ตีเคลื่อนที่ ลูกบอลกระเด้ง การตรวจจับชน การนับคะแนน) เชื่อมต่อโมเดลจำแนกเข้ากับเกม กำหนดความสอดคล้องระหว่างผลการจดจำกับทิศทางการเคลื่อนที่ของไม้ตี
- 3
วิจัยและอภิปราย
ทดสอบผลการจดจำภายใต้มุม แสง ระยะ ต่าง ๆ อภิปราย "ทำไม AI บางครั้งถึงจดจำผิด?" วิเคราะห์อิทธิพลของความหลากหลายของข้อมูลที่มีต่อความแม่นยำการจดจำ; ทดสอบความไวและความแม่นยำของการควบคุมแบบสัมผัสสรีระ เปรียบเทียบข้อดีข้อเสียของการควบคุมด้วยแป้นพิมพ์และการควบคุมแบบสัมผัสสรีระ
- 4
แลกเปลี่ยนและแบ่งปัน
สาธิตผลงาน "ลิงชอบผลไม้" และ "ลูกบอลเด้งตอบสนองสัมผัสสรีระ" แบ่งปันประสบการณ์ข้อมูลฝึกและดีบัก อภิปรายวิธีทำให้โมเดลจดจำได้แม่นยำขึ้น จินตนาการถึงเกมอื่นที่การรู้จำภาพสามารถควบคุมได้