ShengTong Education
ShengTong Educationความโดดเด่นทางเทคโนโลยี มอบพลังแห่งอนาคต "สร้างสรรค์ได้ มีความสุขยิ่งกว่า"
ชุดคอร์สหุ่นยนต์เขียนโปรแกรมกราฟิก AI

ShengTong Roborobo AI
MCU 5.0

เรียนเขียนโปรแกรมกับหุ่นยนต์

ตัวควบคุมจอสี 32 บิต มอเตอร์พร้อมเอ็นโคดเดอร์ในตัว เซนเซอร์ความแม่นยำสูงแบบ plug and play และชิ้นส่วนโครงสร้างใหม่ทั้งหมดสำหรับประกอบกลไก 3D — ชุดออกแบบและเขียนโปรแกรมหุ่นยนต์ขั้นสูงสำหรับนักเรียนประถมอายุ 7–10 ปี

สกรูและน็อตแทนบล็อกเสียบต่อแบบเดิม เด็กจึงขันสกรูหุ่นยนต์แต่ละตัวเหมือนการประกอบเครื่องกลจริง การเขียนโปรแกรมแบบกราฟิกร่วมกับการฝึกโมเดล AI ทำให้หุ่นยนต์มองเห็น ได้ยิน และโต้ตอบได้ สี่ระดับและ 80 คาบเรียนปกติดำเนินไปตามเส้นเรื่องเดียว — ตั้งแต่การขันสกรูตัวแรกจนถึงการออกแบบเกมด้วยตนเอง

7-10ปีช่วงอายุ
4ระดับเส้นทางการเรียน
80คาบคาบเรียนปกติ
4คาบคาบเรียนทดลอง
8คาบคาบเรียนกิจกรรม
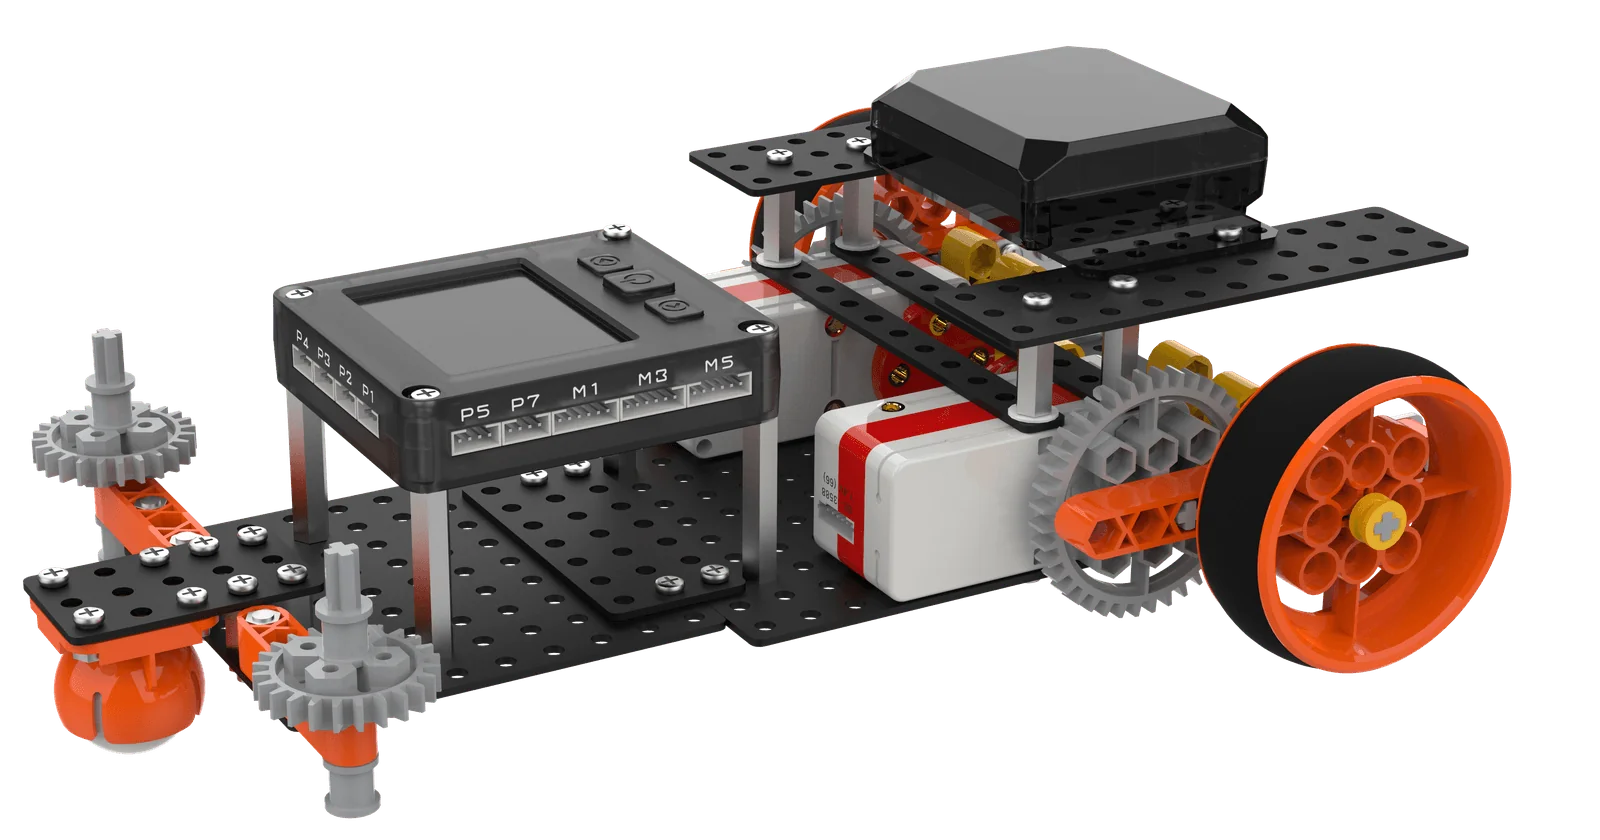
โปรเจกต์รถซูเปอร์ ShengTong Roborobo AI MCU 5.0
ตัวอย่างสินค้า

มาดูว่า MCU 5.0 ทำอะไรได้

ตั้งแต่ขันสกรูตัวแรก จนเฟืองหมุนและโปรแกรมทำงาน — วิดีโอเดียวแสดงประสบการณ์ทั้งหมด

วิดีโอสินค้า ShengTong Roborobo AI MCU 5.0

ชุดสอนหุ่นยนต์ที่เด็กได้ขันสกรูจริง

ShengTong Roborobo AI MCU 5.0 คือคอร์สหุ่นยนต์เขียนโปรแกรมแบบกราฟิกสำหรับ เด็กอายุ 7–10 ปี นักเรียนใช้ชิ้นส่วนโครงสร้าง สกรูและน็อต เฟือง และชิ้นส่วนอิเล็กทรอนิกส์ ประกอบหุ่นยนต์ที่เคลื่อนที่ มีเซนเซอร์ และเขียนโปรแกรมได้ตั้งแต่เริ่มต้น เข้าใจกลศาสตร์และตรรกะผ่านการประกอบและแก้ปัญหาแบบลงมือทำ

ฮาร์ดแวร์อัปเกรดใหม่ทั้งหมด: ตัวควบคุมเปลี่ยนเป็น โปรเซสเซอร์ 32 บิตพร้อมจอสี มอเตอร์พร้อมเอ็นโคดเดอร์ในตัวรองรับการปรับความเร็วแบบไม่มีขั้นและควบคุมตำแหน่งได้แม่นยำ เซนเซอร์อัปเดตใหม่ทั้งหมด ชิ้นส่วนโครงสร้างเพิ่มขึ้นหลายเท่า มีคานห้าเหลี่ยม คานก่อสร้าง และชิ้นส่วน 3D อื่น ๆ ที่ทำให้ประกอบกลไกซับซ้อนได้ เช่น ชุดส่งกำลังด้วยเฟืองและกลไกก้านต่อ

คอร์สดำเนินตามเส้นเรื่องเดียว ใช้วิธีสอนแบบวงปิดหกขั้นตอนควบคู่กับสื่อการเรียนรู้ AI แบบโต้ตอบ ความรู้ด้านการเขียนโปรแกรมไล่ระดับเป็นเกลียวด้วยความยากที่เพิ่มขึ้นอย่างราบรื่น และกรอบสามมิติเก้าองค์ประกอบ 3STC ใช้ตลอดทั้งคอร์ส — นักเรียนไม่ได้เรียนแค่การเขียนโปรแกรม แต่ยังได้ทักษะคิดเชิงวิศวกรรมและสมรรถนะรอบด้าน

เส้นเรื่องโรงเรียนระหว่างดวงดาวใช้ตลอดทั้งคอร์ส เด็กจึงเรียนเขียนโปรแกรมไปตามเนื้อเรื่อง

เลเลเหมยเหมยปู่เซิงภูต AI เสี่ยวจือ
ช่วงอายุ
อายุ 7–10 ปี ไม่ต้องมีพื้นฐานมาก่อน เหมาะกับประถมต้นและประถมปลาย
ระยะเวลา
คอร์สต่อเนื่อง 4 ระดับ เรียนเป็นระดับ จังหวะยืดหยุ่น
จำนวนคาบ
80 คาบเรียนปกติ + 4 คาบเรียนทดลอง + 8 คาบเรียนกิจกรรม
ชิ้นส่วนโครงสร้าง
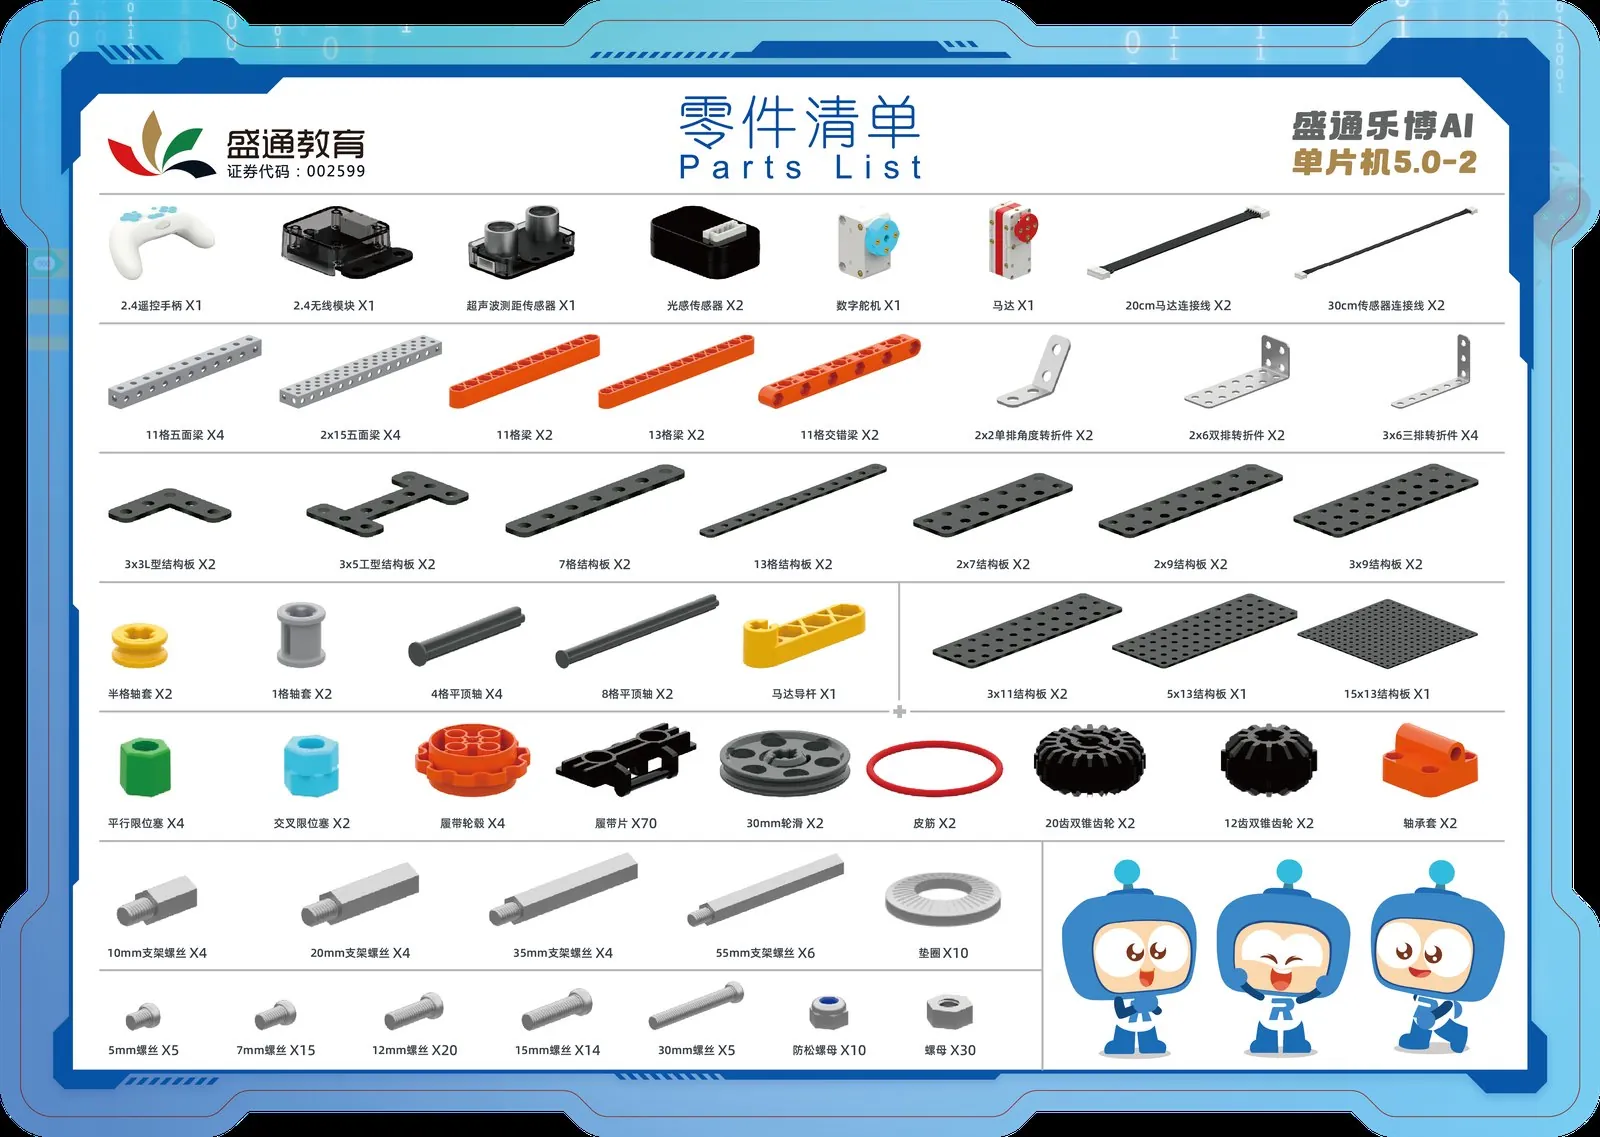
คานห้าเหลี่ยม คานก่อสร้าง ข้อต่อมุม แผ่นเรียบ และ ชิ้นส่วน 3D 8 ชนิด
ชุดสี
6 สี ดำ · ขาว · เทา · ส้ม · เหลือง · ฟ้า
การยึดติด
ไขควง + ประแจด้ามกลม + สกรูและน็อต ประกอบเชิงกลใช้ซ้ำได้
อุปกรณ์โลหะ
สกรู 5/7/12/15/20/30 มม. สกรูขายึด น็อต น็อตล็อก แหวนรอง
การควบคุม
เขียนโปรแกรมแบบกราฟิก (ลากวางบล็อก) + โค้ด Python ควบคู่ พร้อมจำลองเสมือน
ชิ้นส่วนอิเล็กทรอนิกส์

plug and play — ประกอบเป็นระบบประสาทของหุ่นยนต์

ตัวควบคุมคือสมอง มอเตอร์และเซอร์โวคือกล้ามเนื้อ เซนเซอร์คือประสาทสัมผัส และแบตเตอรี่ลิเธียมคือหัวใจ พอร์ตกันเสียบกลับด้านทำให้ต่อสายผิดไม่ได้

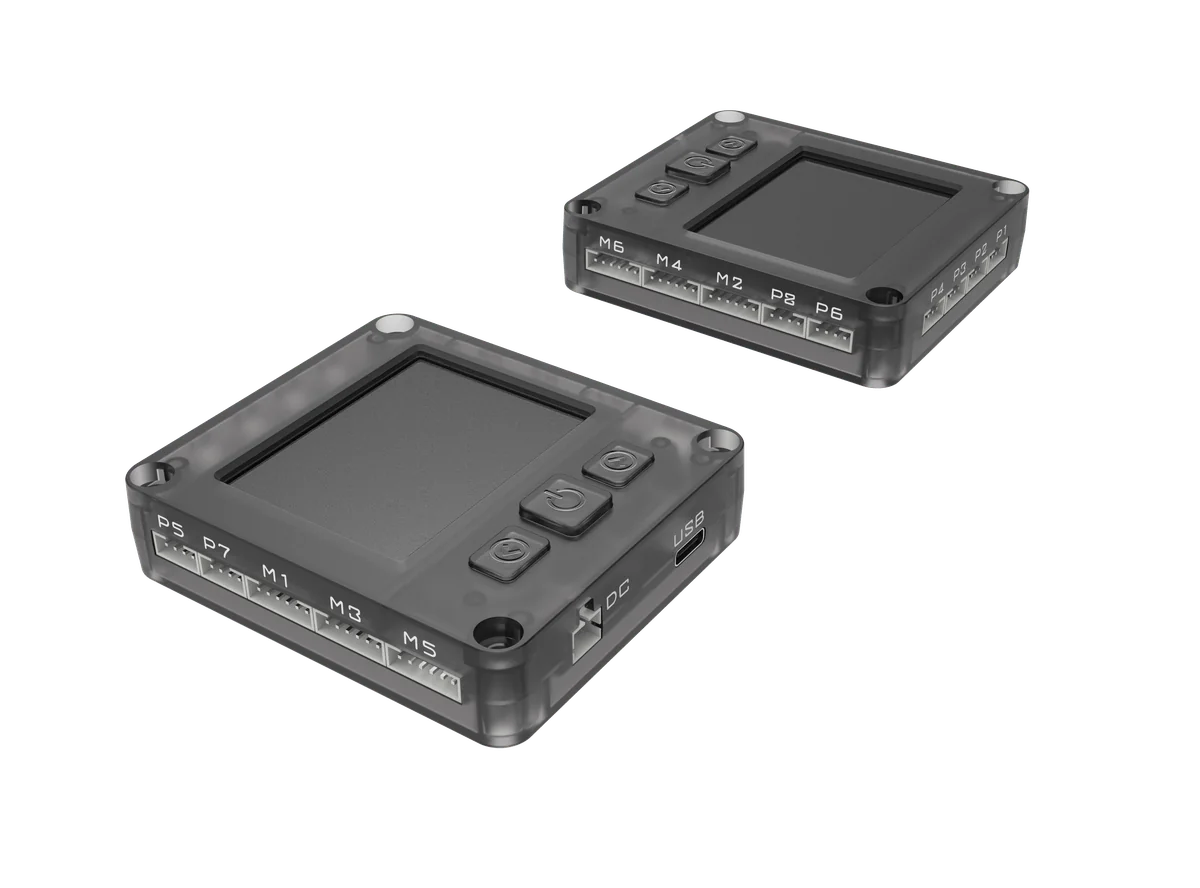
ตัวควบคุม R5-RCU

ตัวควบคุม R5-RCU

โปรเซสเซอร์ 32 บิตประสิทธิภาพสูง 168 MHz พร้อม RAM 8 MB ทำงานเสถียรและมีประสิทธิภาพ จอสัมผัส HD 2.4 นิ้ว มุมมองเต็ม พร้อมชุดฟอนต์ในตัว เห็นสถานะโปรแกรมได้ในพริบตา

  • พอร์ตเซนเซอร์ 8 ช่อง
  • พอร์ตมอเตอร์ 6 ช่อง
  • จอสัมผัสสี 2.4"
  • หน่วยความจำ 8 MB
  • Bluetooth / WiFi
  • ดาวน์โหลดผ่าน Type-C
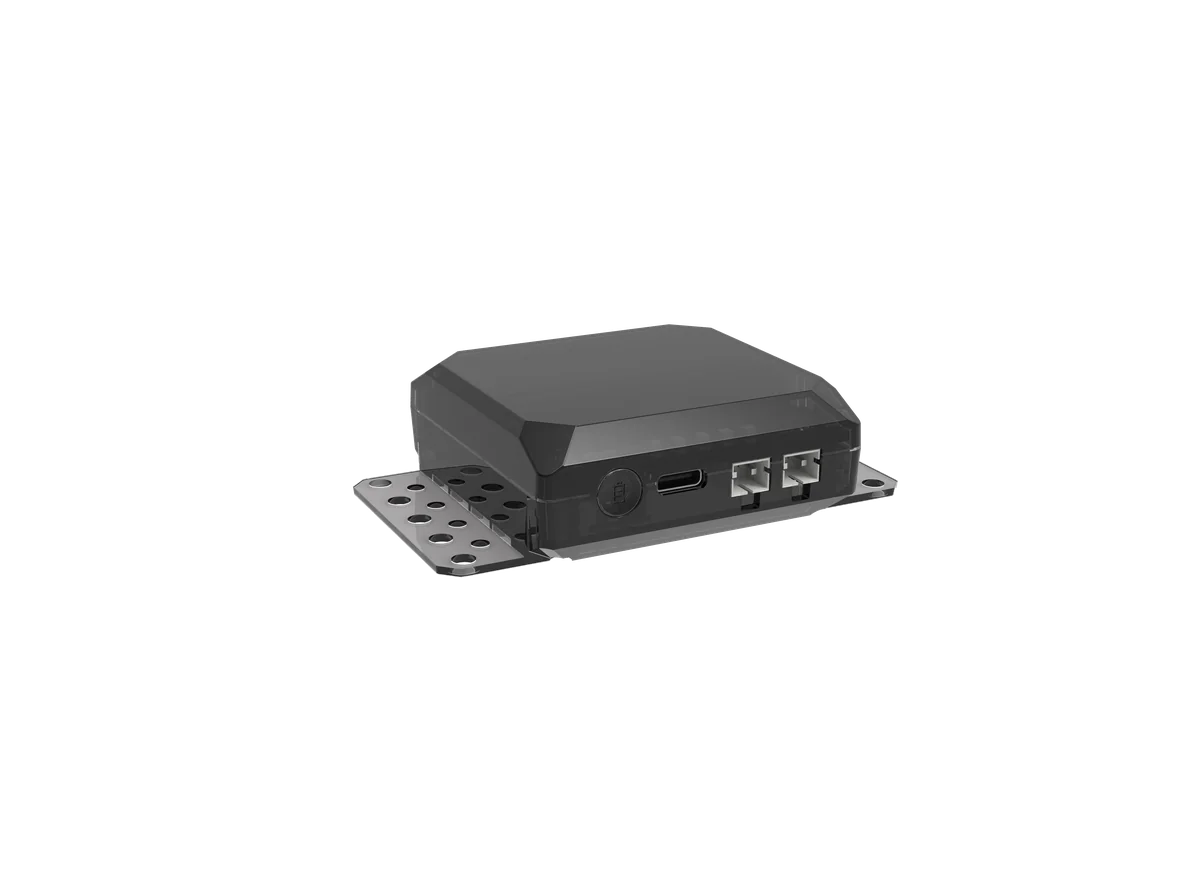
แบตเตอรี่ลิเธียม Li-5

แบตเตอรี่ลิเธียม Li-5

แบตเตอรี่ลิเธียมชาร์จซ้ำได้แทนการเปลี่ยนถ่านบ่อยครั้ง ใช้งานได้คาบแล้วคาบเล่า มั่นใจเรื่องพลังงานและห้องเรียนที่ไม่ต้องกังวล

  • ชาร์จซ้ำและใช้ได้อีก
  • พอร์ต XH2.54 ภายนอก
  • รองรับการตรวจวัดแรงดัน
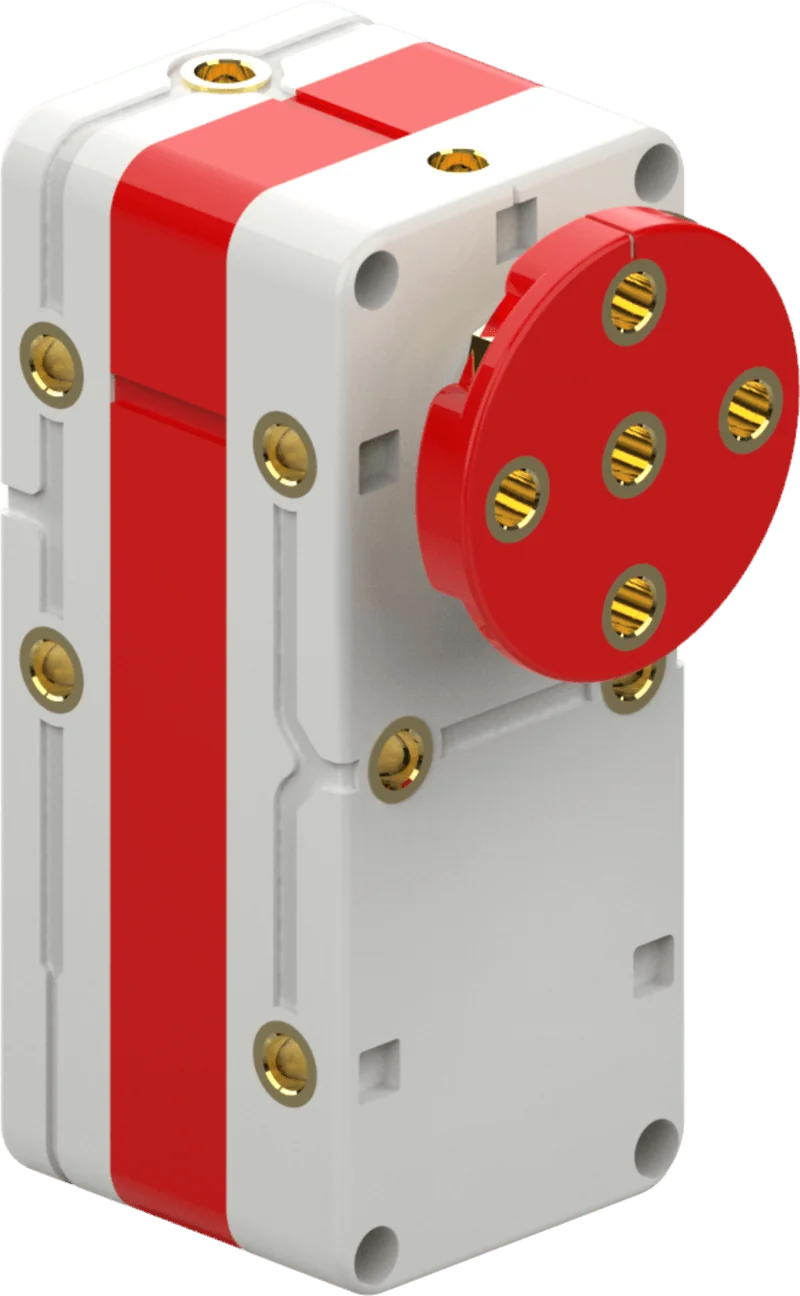
มอเตอร์พร้อมเอ็นโคดเดอร์

มอเตอร์ · เอ็นโคดเดอร์ในตัว

มอเตอร์เฟืองโลหะแรงบิดสูงรองรับการหมุนไปข้างหน้า ถอยหลัง และเบรก การควบคุมแบบวงปิดด้วยเอ็นโคดเดอร์ในตัวรองรับการปรับความเร็วแบบไม่มีขั้นตั้งแต่ -100 ถึง 100 และกำหนดตำแหน่งได้แม่นยำ ทนต่อความเสียหายเมื่อติดขัดและหมุนกลับ

  • ความเร็วไม่มีขั้น -100 ถึง 100
  • ความละเอียดเอ็นโคดเดอร์ 360/รอบ
  • กำหนดตำแหน่งได้แม่นยำ
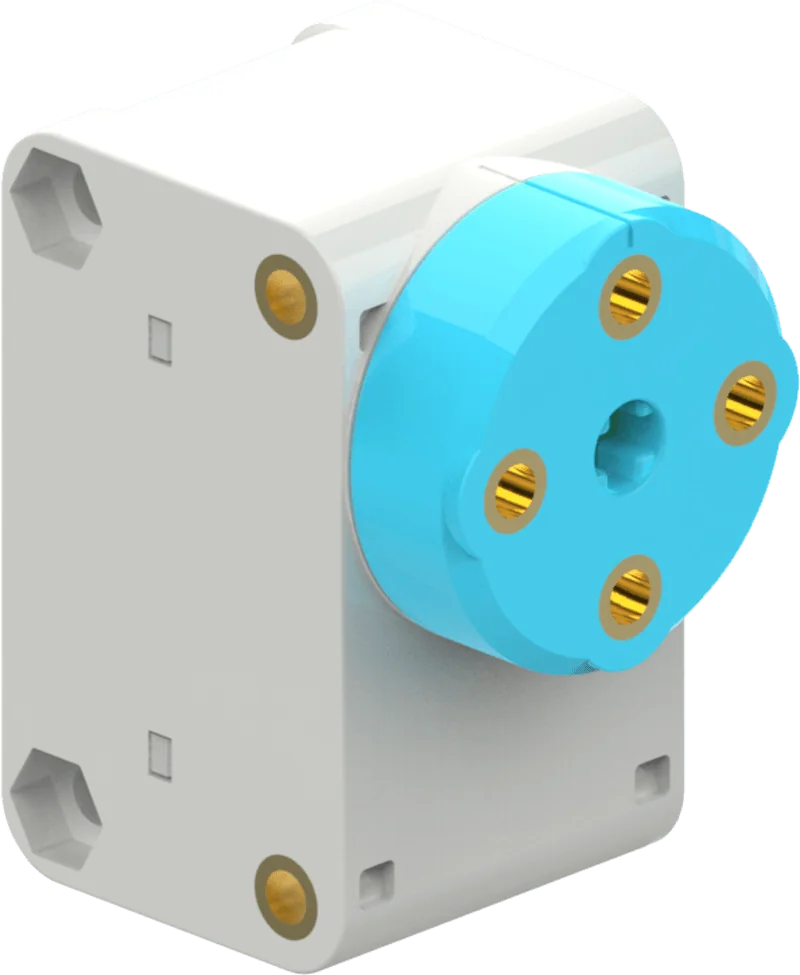
เซอร์โวแบบดิจิทัล

เซอร์โวแบบดิจิทัล

ชุดเซอร์โวแบบรวมที่ผสานการควบคุมมอเตอร์ ตัวขับเซอร์โว และการสื่อสารแบบบัส สำหรับข้อต่อหุ่นยนต์ การบังคับเลี้ยว และการควบคุมมุม ให้มุมแม่นยำกว่าและทนทานกว่า

  • มุมทำงาน 0-359°
  • ความแม่นยำตำแหน่ง ≤3°
  • โหมดทำงานสามแบบ
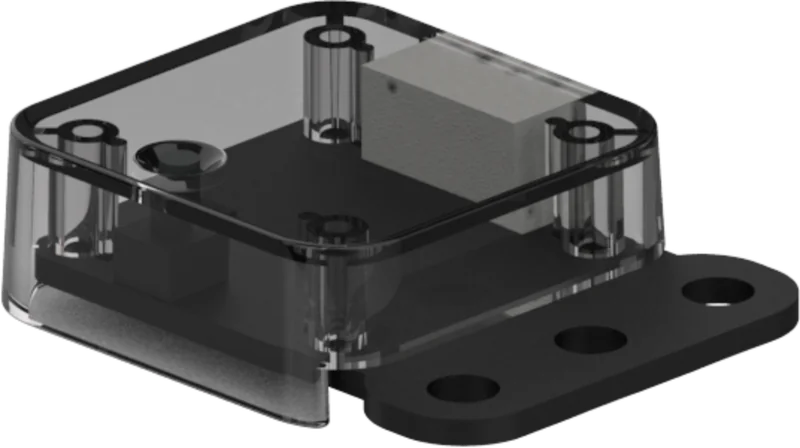
เซนเซอร์โฟโตอิเล็กทริก

เซนเซอร์โฟโตอิเล็กทริก

เซนเซอร์ตามเส้นที่แยกแยะสีอ่อนและสีเข้ม มีดีไซน์กันแสงแดดรบกวน และปรับเทียบค่ารวมศูนย์อัตโนมัติด้วยการสแกนพื้น — ชุดตรวจจับที่เชื่อถือได้สำหรับงานตามเส้น

  • ค่าที่ส่งกลับ 0-4095
  • ใช้ค่ารวมศูนย์ตัดสินได้โดยตรง
  • ปรับสมดุลสีขาวอัตโนมัติ
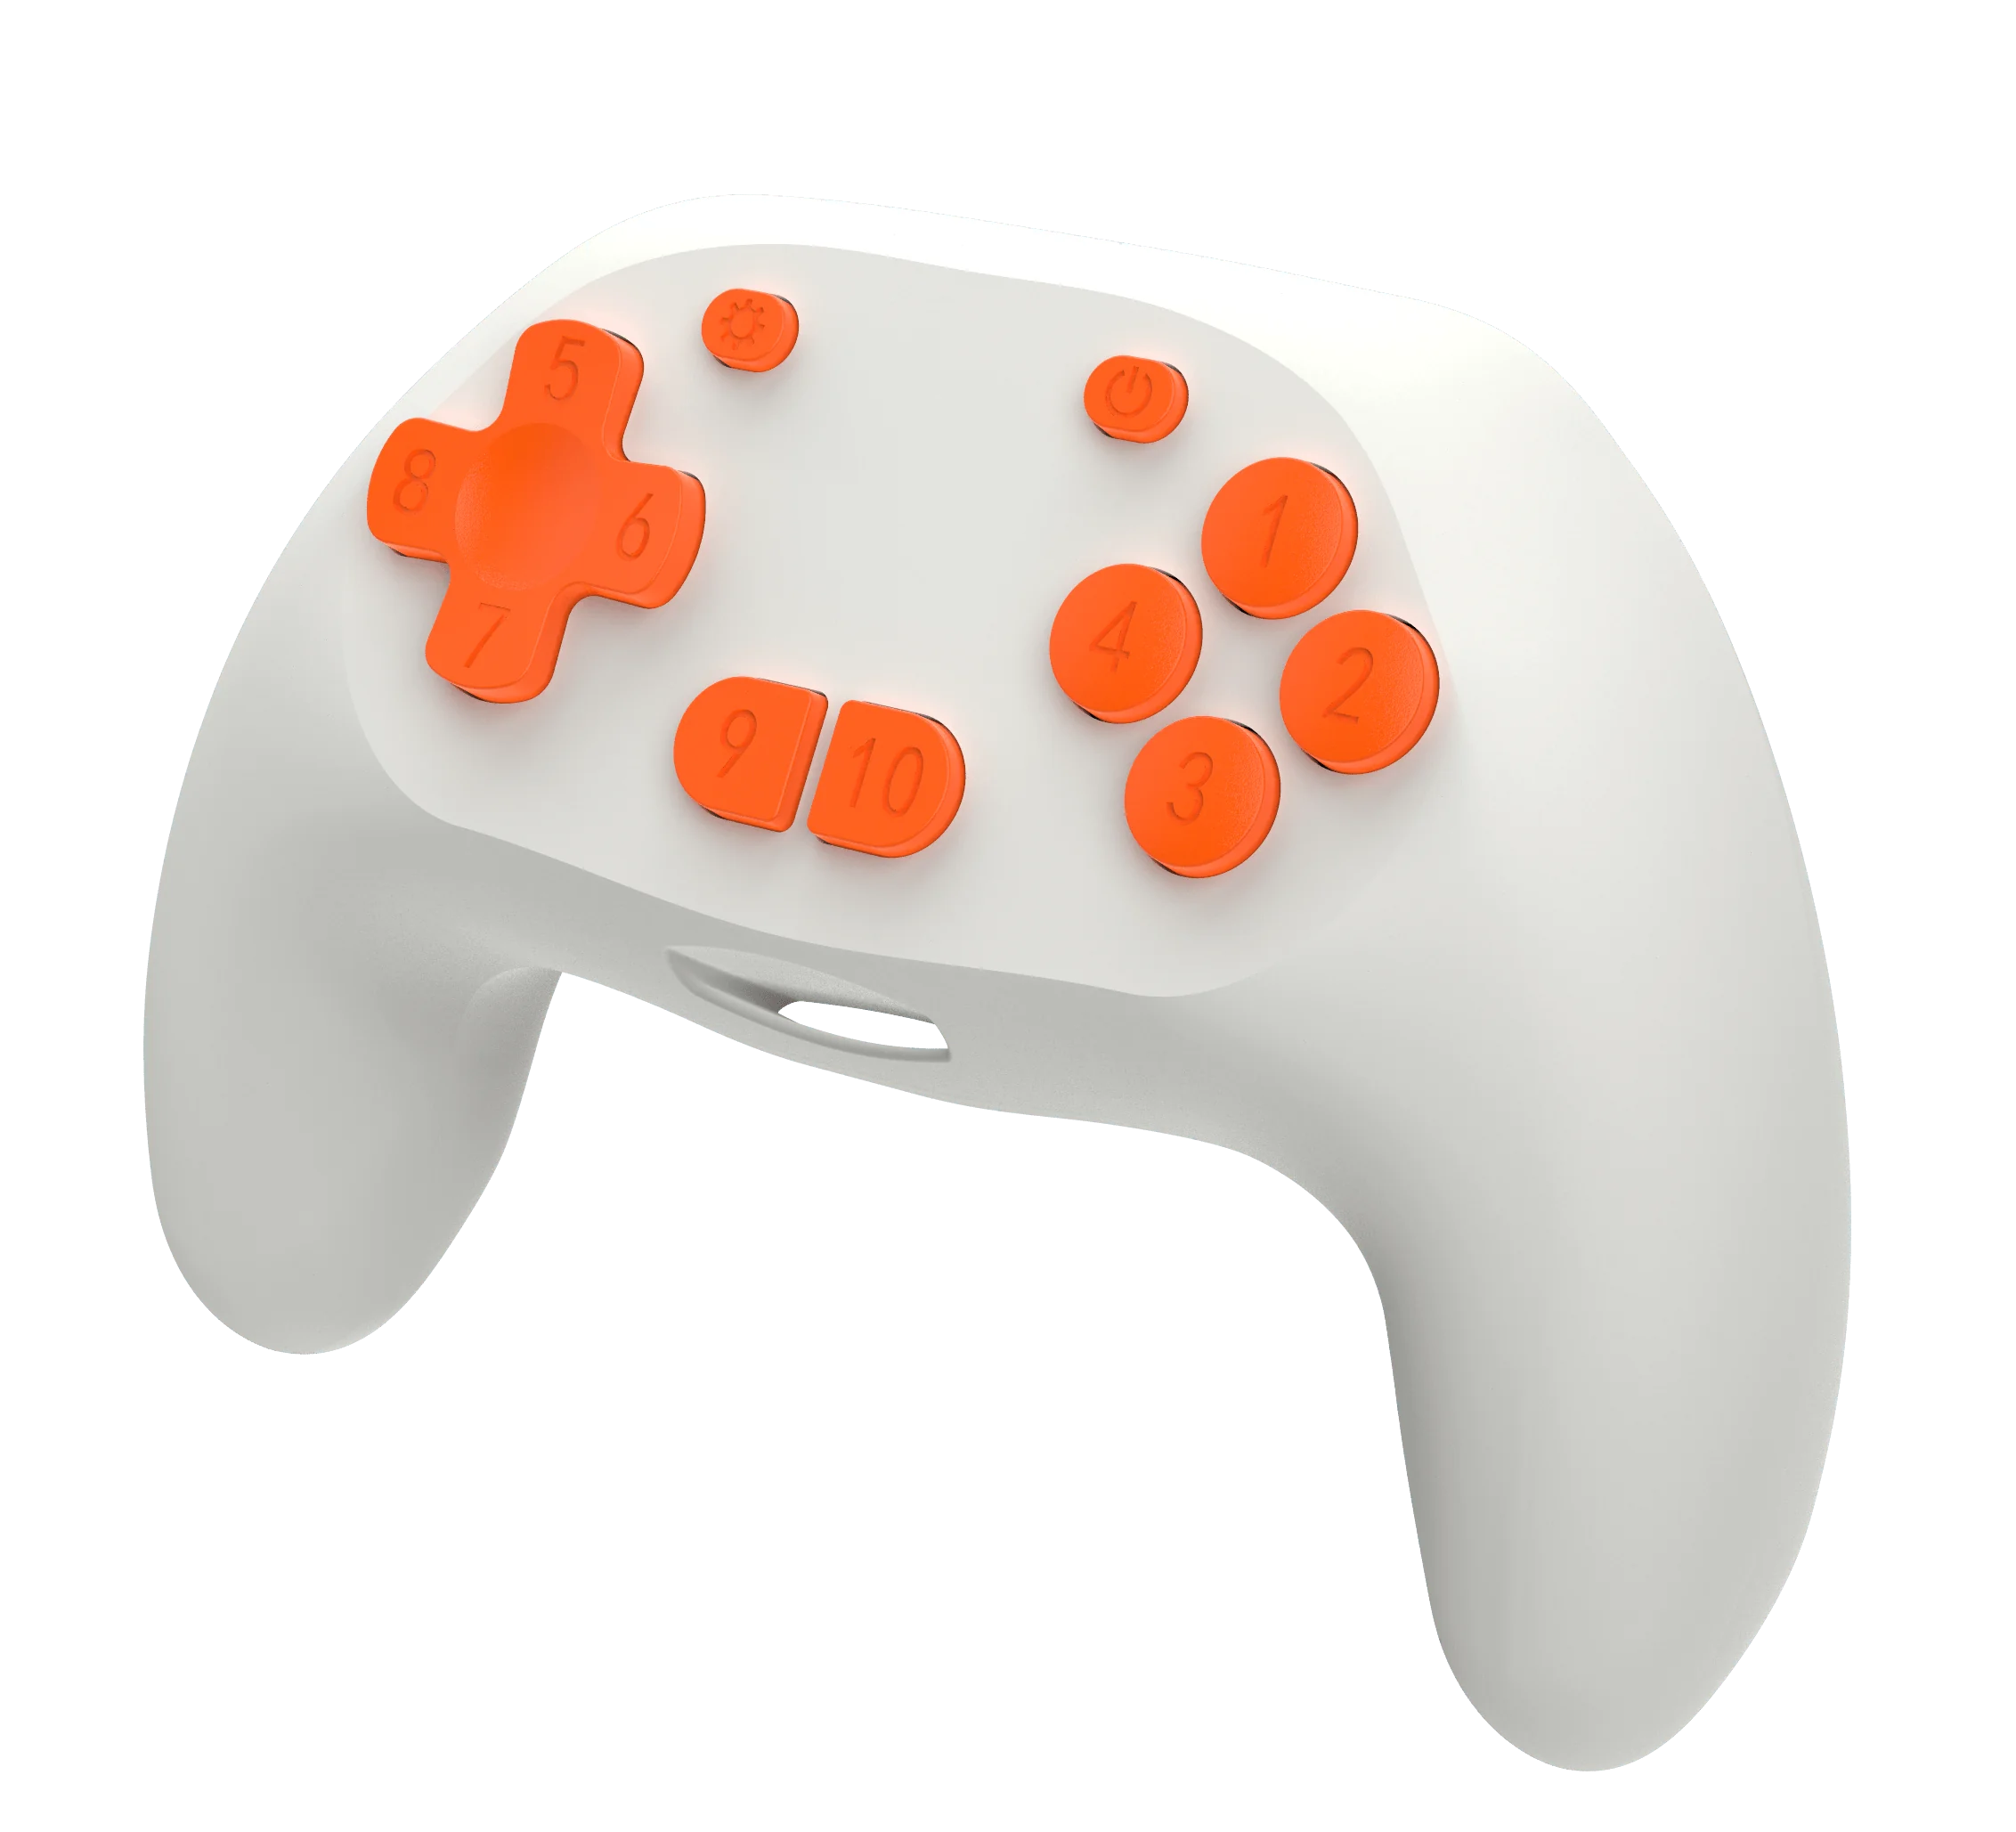
รีโมตไร้สาย 2.4G

รีโมตไร้สาย 2.4G

จับคู่กับโมดูลไร้สาย 2.4G ด้วยคลิกเดียว เพื่อควบคุมหุ่นยนต์ของคุณจากระยะไกลแบบเรียลไทม์ การแข่งขันและเกมแข่งรถจึงเริ่มได้ทุกเมื่อ

  • จับคู่คลิกเดียว
  • ควบคุมไร้สายเรียลไทม์
  • แข่งหลายคน
เร็ว ๆ นี้ภาพจริงจะอัปเดตหลังการออกแบบขั้นสุดท้าย

โมดูลการมองเห็น AI

ทำให้หุ่นยนต์มองเห็นได้ รองรับการรู้จำสี การรู้จำคิวอาร์โค้ด และงานด้านการมองเห็นอื่น ๆ นักเรียนสามารถเก็บตัวอย่างและฝึกโมเดลการรู้จำของตนเอง นำการประยุกต์ AI ด้วยโมเดลขนาดใหญ่เข้าสู่ห้องเรียนจริง

  • การรู้จำภาพ
  • การรู้จำคิวอาร์โค้ด
  • การฝึกโมเดล
  • งานด้านท่าทาง / ใบหน้า
เร็ว ๆ นี้ภาพจริงจะอัปเดตหลังการออกแบบขั้นสุดท้าย

โมดูลรู้จำเสียง

ทำให้หุ่นยนต์เข้าใจเสียง รองรับการจำแนกเสียงและการรู้จำคำสั่ง คำสั่งพูดเพียงครั้งเดียวก็สั่งให้ทำงานได้ ทำให้การโต้ตอบระหว่างคนกับหุ่นยนต์เป็นธรรมชาติขึ้น

  • การจำแนกเสียง
  • การรู้จำคำสั่ง
  • โต้ตอบด้วยเสียง

ชิ้นส่วนอิเล็กทรอนิกส์อื่นในชุด

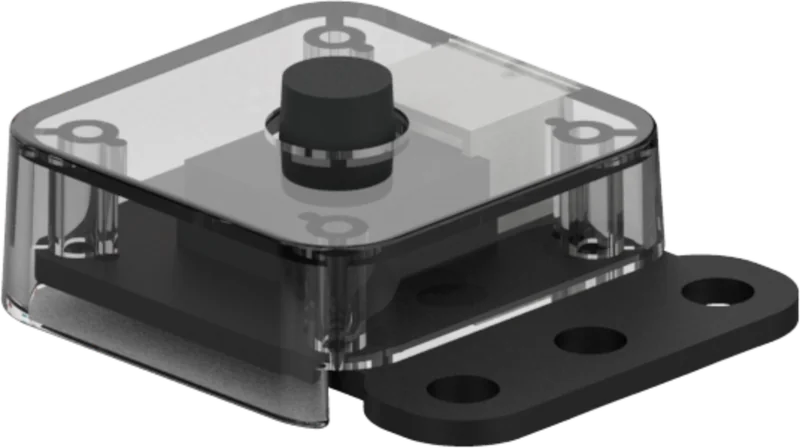
เซนเซอร์สัมผัส
เซนเซอร์สัมผัส
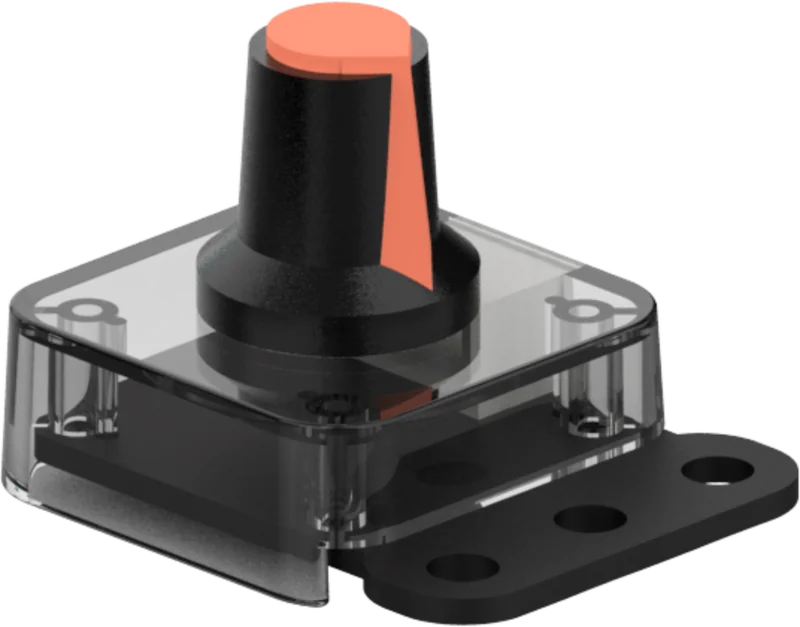
เซนเซอร์ปุ่มหมุน
เซนเซอร์ปุ่มหมุน
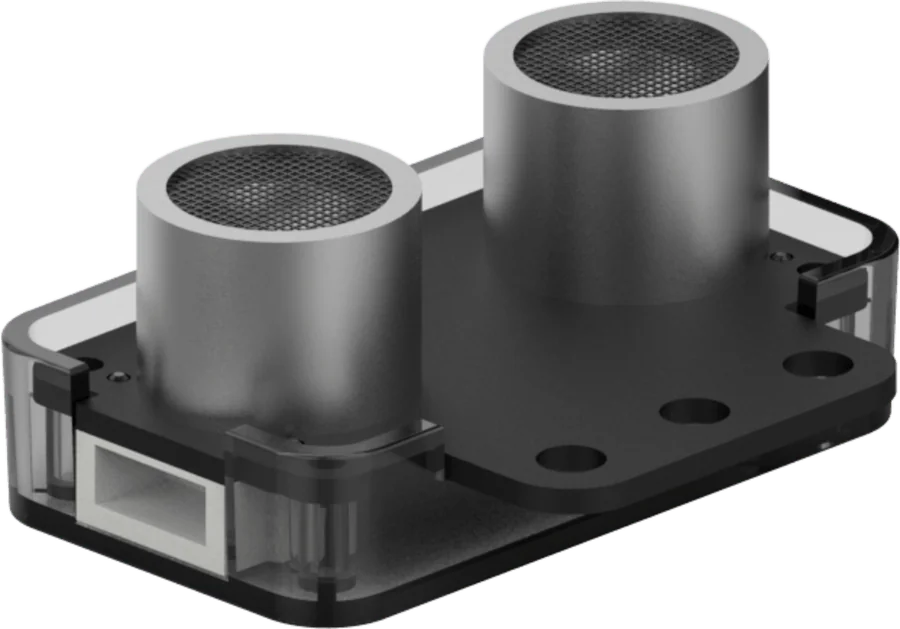
เซนเซอร์วัดระยะอัลตราโซนิก
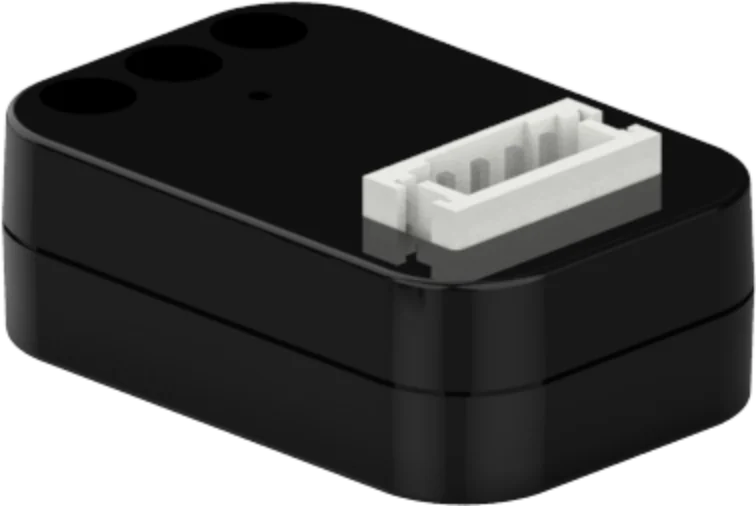
โมดูลไร้สาย 2.4G
โมดูลไร้สาย 2.4G
เซนเซอร์โฟโตอิเล็กทริก
โมดูลไฟสีสายมอเตอร์ 20/30 ซม.สายเซนเซอร์ 20/30 ซม.สายดาวน์โหลด Type-C
เร็ว ๆ นี้ชิ้นส่วนต่อไปนี้จะเปิดตัวตามลำดับพร้อมคอร์สขั้นสูง
เซนเซอร์ท่าทางเซนเซอร์อุณหภูมิและความชื้น
ความสามารถด้าน AI

ให้หุ่นยนต์มองเห็นและได้ยิน

โมดูลฟังก์ชัน AI สิบรายการ ครอบคลุมการรู้จำภาพ การรู้จำเสียง และคิวอาร์โค้ด ทั้งหมดได้ลงมือทำในห้องเรียน

นักเรียนเก็บตัวอย่างและฝึกโมเดล

เก็บตัวอย่าง → ฝึกโมเดล → รู้จำ ครบกระบวนการเรียนรู้ AI

คอร์สมีโมดูลฟังก์ชัน AI มากกว่า 10 รายการ ครอบคลุมการรู้จำภาพ การรู้จำเสียง และคิวอาร์โค้ด นักเรียนไม่ได้แค่ดูครูสาธิต AI แต่เก็บตัวอย่าง ฝึกโมเดล และทดสอบผลการรู้จำด้วยตนเอง เข้าใจว่าการเรียนรู้ของ AI เป็นอย่างไร

01
การรู้จำภาพรู้จำสี รูปร่าง คิวอาร์โค้ด และเนื้อหาในฉาก ให้หุ่นยนต์มีความสามารถในการมองเห็น
02
การรู้จำเสียงการจำแนกเสียงและการรู้จำคำสั่งควบคุมทำให้หุ่นยนต์เข้าใจสิ่งที่คุณพูด
03
การฝึกโมเดลแบบลงมือทำเก็บตัวอย่าง → ฝึกโมเดล → รู้จำแบบเรียลไทม์ นักเรียนจึงได้สัมผัสกระบวนการเรียนรู้ AI อย่างครบถ้วน
การรู้จำท่าทาง AI · พัดลมควบคุมด้วยท่าทาง

ฝึกตัวอย่างท่าทาง 4 แบบ แล้วใช้ท่าทางที่ต่างกันควบคุมพัดลมที่ความเร็วต่ำ กลาง สูง หรือหยุด

การฝึกโมเดลการตัดสินหลายสาขาการเพิ่มความเร็วด้วยเฟือง
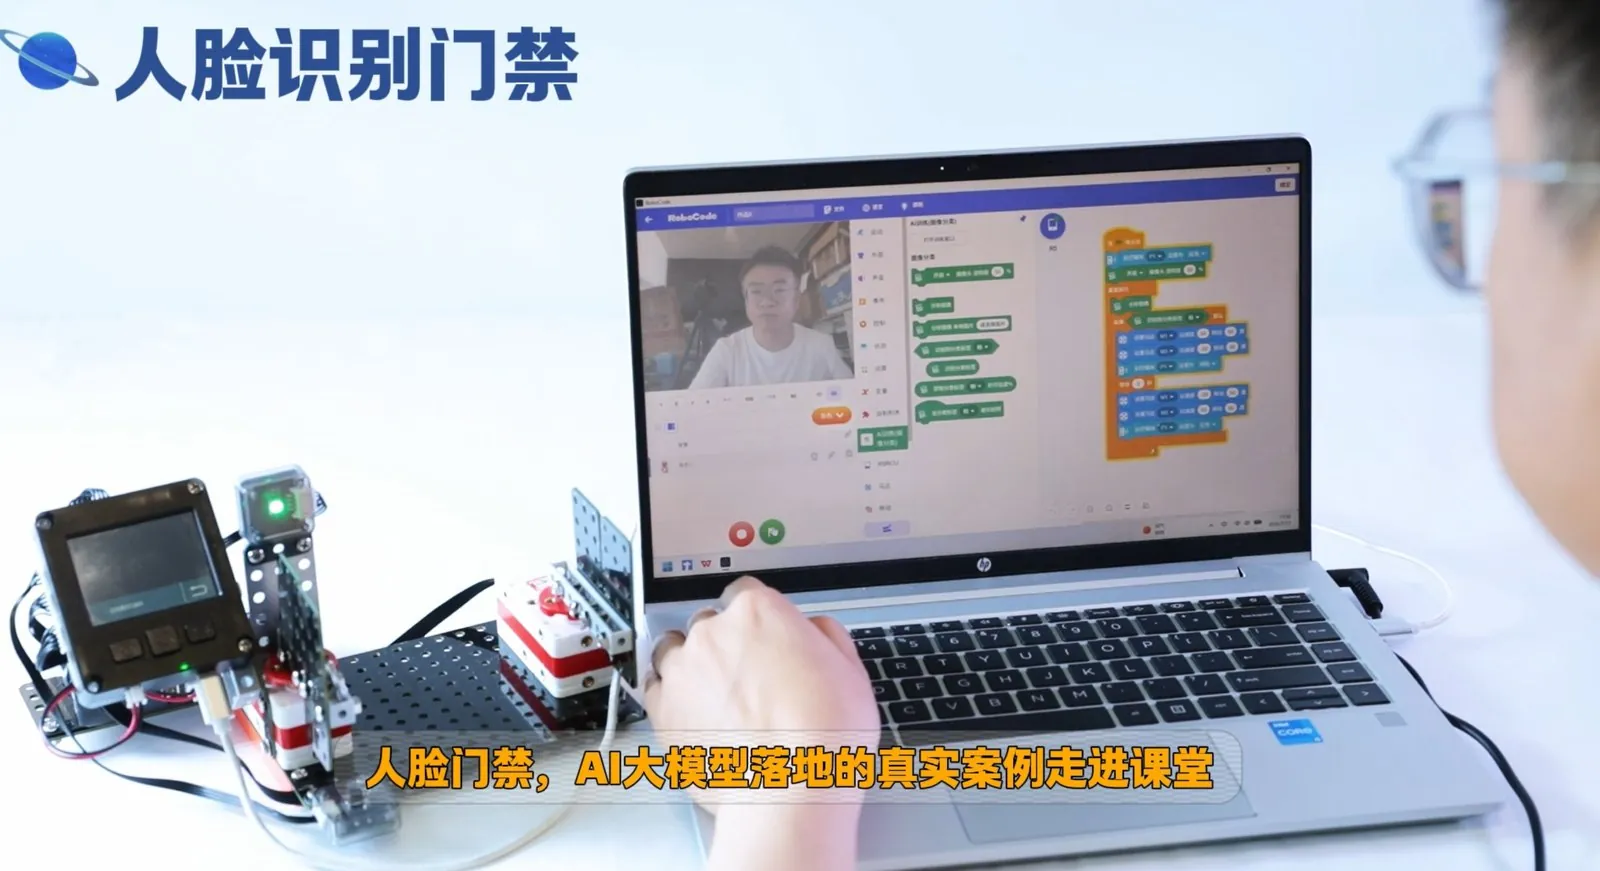
ภาพห้องเรียนของประตูรู้จำใบหน้า
ประตูรู้จำใบหน้า · ใบหน้าคือกุญแจ

เก็บใบหน้า ฝึกโมเดล และทำให้ประตูรู้จักคุณ — กรณีศึกษา AI ด้วยโมเดลขนาดใหญ่ที่ยกเข้าห้องเรียนจริง

การเก็บใบหน้าการฝึกโมเดลการรู้จำแบบเรียลไทม์
การรู้จำท่าทางการรู้จำเสียง
ยังมี AI ให้เล่นอีกมาก

การรู้จำท่าทาง การจำแนกเสียง การจำแนกข้อความ… ฟังก์ชัน AI และโปรเจกต์หุ่นยนต์ถูกอัปเดตอย่างต่อเนื่อง

การรู้จำท่าทางการจำแนกเสียงการจำแนกข้อความ
วิธีประกอบ

ไม่ใช่แค่เสียบต่อแต่ขันสกรูจริง

ไขควงและประแจด้ามกลมทำงานร่วมกัน ขันแผ่นโครงสร้าง คานห้าเหลี่ยม มอเตอร์ และเซอร์โวให้เป็นชิ้นเดียวกันทีละขั้น

สาธิตการประกอบ · จากชิ้นส่วนสู่กังหันที่หมุนได้
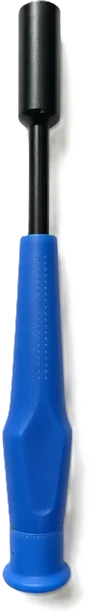
ไขควงด้ามกลม
ไขควง + ประแจด้ามกลม · ชุดเครื่องมือชุดแรกของเด็ก

จัดรูให้ตรง จับน็อตให้นิ่ง และควบคุมแรง — การขันสกรูนี่เองที่ฝึกการประสานมือกับตาและกล้ามเนื้อมัดเล็ก

น็อตน็อต
น็อตล็อกน็อตล็อก
แหวนรองแหวนรอง

สกรูหกขนาดในพริบตา

สกรู 5 มม.5 มม.ยึดแผ่นเรียบกับมอเตอร์
สกรู 7 มม.7 มม.แผ่นกับแผ่น
สกรู 12 มม.12 มม.ยึดคานก่อสร้าง
สกรู 15 มม.15 มม.คานกับคาน
สกรู 20 มม.20 มม.ยึดตัวควบคุม
สกรู 30 มม.30 มม.ซ้อนคานหลายชั้น

รอยต่อที่ขันแน่นรองรับชุดส่งกำลังและการถอดประกอบซ้ำ

สกรูหกขนาด + ชุดเครื่องมือ ครบในชุดเดียว

ShengTong Roborobo AI MCU 5.0 ใช้การยึดด้วยสกรูและน็อต นักเรียนใช้ไขควงและประแจด้ามกลมขันแผ่นโครงสร้าง คานห้าเหลี่ยม มอเตอร์ และเซอร์โวทีละขั้น — วิธีประกอบที่ใกล้เคียงงานวิศวกรรมจริง และเป็นการทดสอบทักษะมืออย่างแท้จริง

01
โครงสร้างที่ขันแน่นรองรับชุดส่งกำลังชุดส่งกำลังด้วยเฟืองสร้างแรงบิดและการสั่นสะเทือน มีเพียงรอยต่อที่แน่นเท่านั้นที่รักษาความแม่นยำได้ระยะยาว ผลงานที่เสร็จแล้วไม่คลายหรือโยก และทำงานราบรื่น
02
ถอดประกอบซ้ำเพื่อแก้ปัญหาจริงคลายสกรู ปรับ แล้วขันกลับ — นักเรียนแก้ไขโครงสร้างด้วยการถอดประกอบซ้ำ ซึ่งเป็นประสบการณ์ปรับปรุงแบบวนซ้ำของการคิดเชิงวิศวกรรมอย่างแท้จริง
03
ทักษะมือพัฒนาการจัดรูให้ตรง การจับน็อตให้นิ่ง และการควบคุมแรง ฝึกการประสานมือกับตาและกล้ามเนื้อมัดเล็กในทุกคาบเรียน

สกรูขายึดเพิ่มเติม 10 / 15 / 20 / 35 / 55 มม. น็อต น็อตล็อก และแหวนรอง ตอบโจทย์การยึดแผ่นที่มีความหนาต่างกัน

โครงสร้างเชิงกล

ระบบโครงสร้างเดียวประกอบเป็นเครื่องจักรที่เคลื่อนไหว

ระบบโครงสร้าง 3D ที่มีคานห้าเหลี่ยม คานก่อสร้าง ข้อต่อมุม และชุดเฟือง เปลี่ยนโปรเจกต์จากกรอบสี่เหลี่ยมเป็นเครื่องจักรจริงที่วิ่งได้ เดินได้ และคีบได้

ชุดส่งกำลังด้วยเฟือง

เฟืองตรงและเฟืองดอกจันคู่ทำงานร่วมกันเพื่อเพิ่มความเร็ว ลดความเร็ว และเปลี่ยนทิศทาง

เพิ่มความเร็วชั้นเดียว / สองชั้น

กลไกก้านต่อและข้อเหวี่ยง-ก้านโยก

แปลงการหมุนเป็นการเคลื่อนที่ไปกลับและแกว่ง — พื้นฐานของการเดินสองขาและแขนกล

หมุน → ไปกลับ

กลไกลูกเบี้ยว

เปลี่ยนการหมุนสม่ำเสมอเป็นการกระโดดขึ้นลงเป็นจังหวะ

หมุน → ยก

แชสซีและการเคลื่อนที่

ยาง ล้อหมุนรอบตัว และชิ้นส่วนราง รองรับทั้งแชสซีแบบล้อและแบบราง

ล้อ · ราง

โครง 3D

รูหลายทิศทางบนคานห้าเหลี่ยมและคานก่อสร้างสร้างโครงกระดูก 3D ที่มั่นคง

3D · มั่นคง

เพลาและบูช

เพลาหลายขนาด บูช และปลอกตลับลูกปืน ครอบคลุมทุกข้อต่อในสายส่งกำลัง

ความแม่นยำของชุดส่งกำลัง

รอกและแรงที่ประหยัด

รอกตรึงและรอกเคลื่อนที่เปลี่ยนทิศทางและขนาดของแรง — เคล็ดลับการประหยัดแรงของเครน

ประหยัดแรง · เปลี่ยนทิศ

กักเก็บพลังงานด้วยยางยืด

ยางยืดกักเก็บพลังงานศักย์ยืดหยุ่นและปล่อยออกทันที — นี่คือวิธีที่กลไกยิงทำงาน

พลังงานศักย์ยืดหยุ่น
การเขียนโปรแกรม

เริ่มจากกราฟิกเห็นตรรกะชัด

ลากบล็อกมาประกอบโปรแกรม เทียบกับโค้ด Python แบบเคียงข้าง และตรวจสอบไอเดียด้วยการจำลองเสมือน

ลากบล็อกเพื่อเปลี่ยนไอเดียให้เป็น
ตรรกะที่หุ่นยนต์เข้าใจ

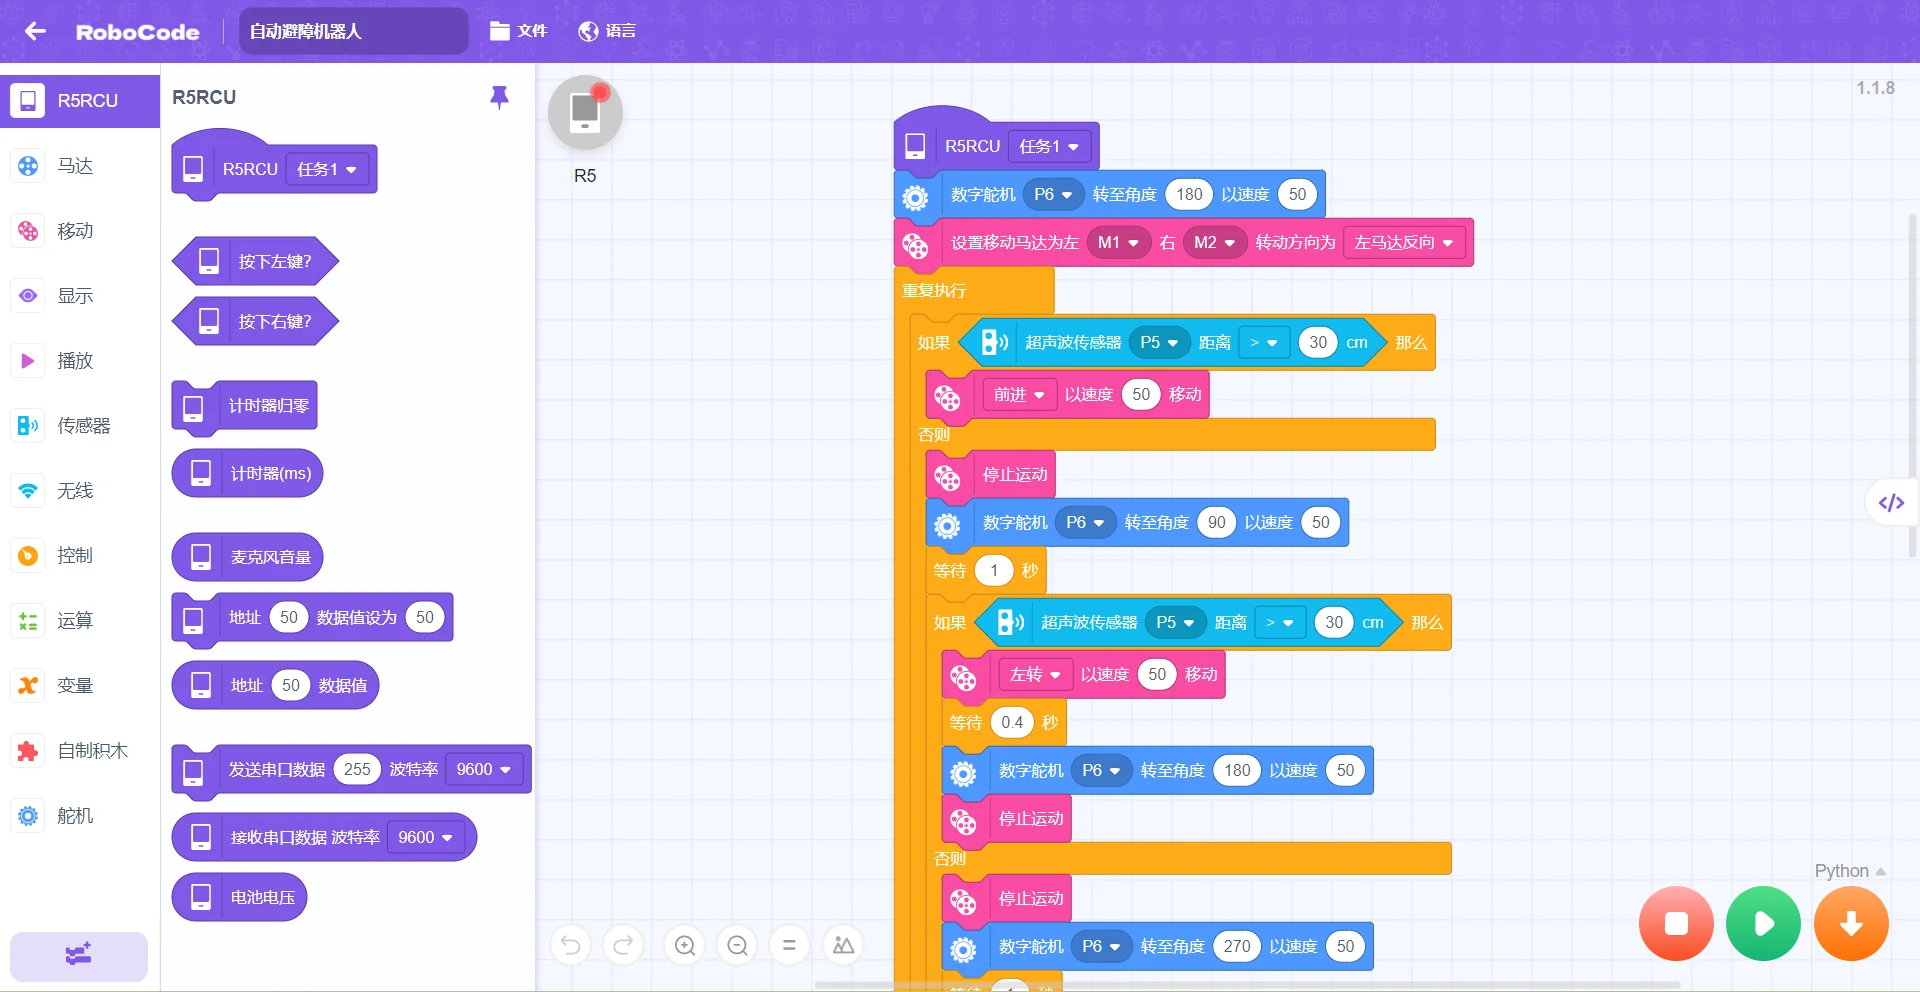
อินเทอร์เฟซเขียนโปรแกรมกราฟิกสไตล์ Scratch เข้าถึงง่ายสำหรับนักเรียนประถม เริ่มจากการวิเคราะห์ผลลัพธ์ แล้วผ่านการแบ่งขั้นตอน การประกอบคำสั่ง และการดาวน์โหลด-แก้ปัญหาแบบวงปิดครบถ้วน โค้ด Python แสดงเคียงข้างเพื่อปูพื้นฐานการเรียนโค้ดในอนาคต การเขียนโปรแกรมและการจำลองเสมือนช่วยตรวจสอบไอเดียก่อนนำลงฮาร์ดแวร์

01
มุมมองคู่: กราฟิก + โค้ดลากบล็อกเขียนโปรแกรม พร้อมโค้ด Python ปรากฏทางขวา จับคู่ตรรกะกับโค้ดแบบหนึ่งต่อหนึ่ง
02
ดาวน์โหลดคู่ USB / Bluetoothรองรับการดาวน์โหลดผ่านสาย USB และผ่าน Bluetooth เสียบสดพร้อมเชื่อมต่ออัตโนมัติ
03
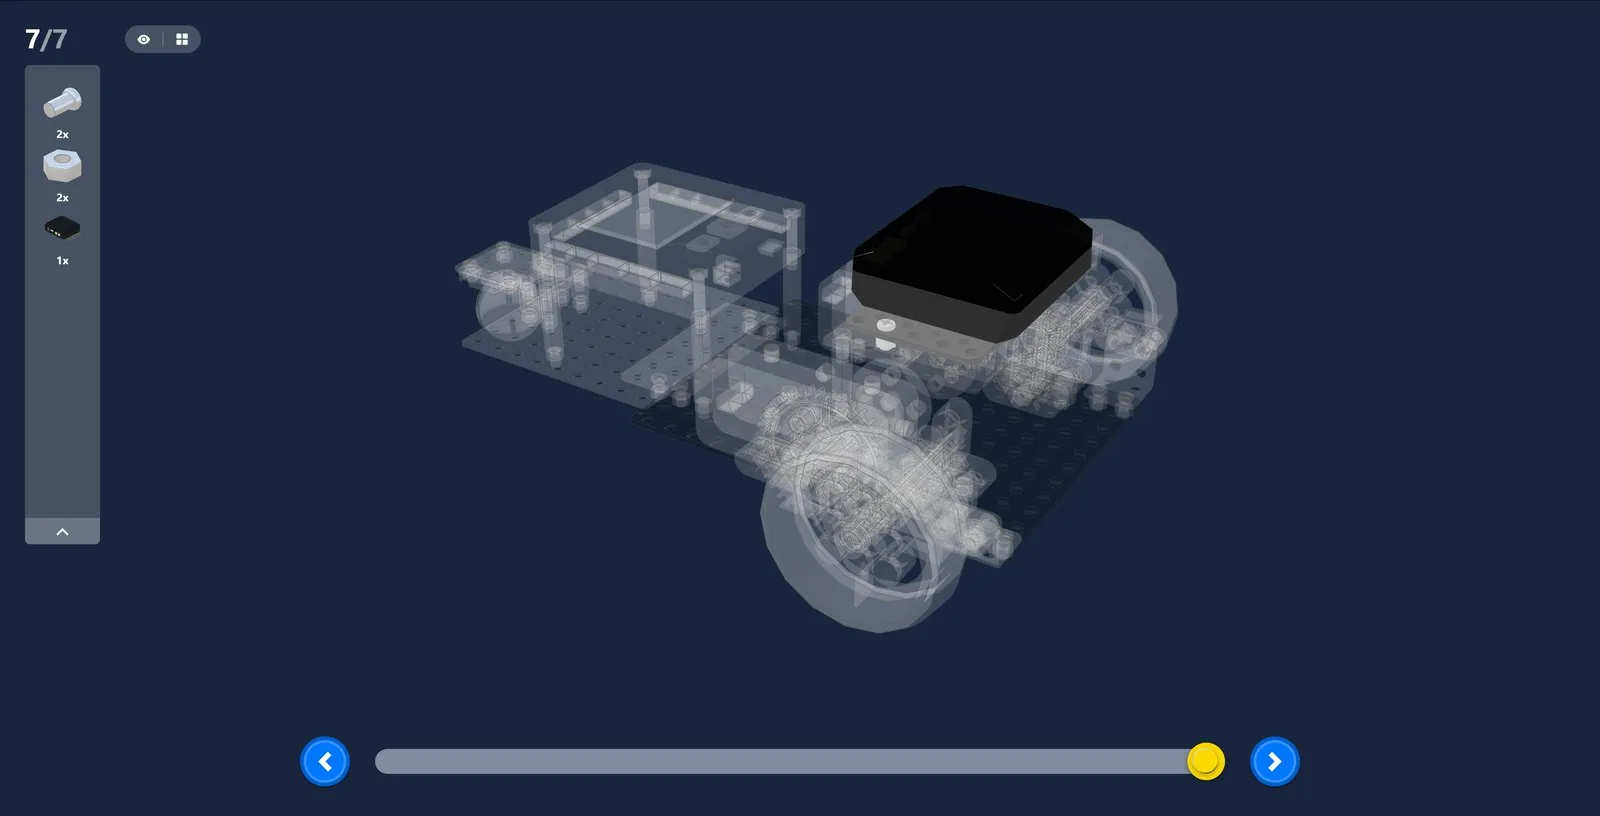
คู่มือประกอบ 3Dซูมเข้า-ออกมุมมอง 3D ได้อิสระ แผนภาพประกอบทีละขั้นทำให้เห็นทุกรายละเอียดชัดเจน
hardwareR5rcu.code.uiAlt
hardwareR5rcu.code.threeDAlt

ระดับ 1 · ความรู้เขียนโปรแกรมแบบไล่ระดับ

ความยากเพิ่มขึ้นอย่างราบรื่นทีละขั้น ความรู้เขียนโปรแกรมและหลักกลศาสตร์สอนแยกกันและทบทวนในคาบ
คาบที่ 1ทำงานตามลำดับเข้าใจตรรกะพื้นฐานของการเขียนโปรแกรม
คาบที่ 10เงื่อนไขแบบสาขาเดียวถ้า… แล้ว…
คาบที่ 11ลูปมีเงื่อนไขทำซ้ำจนกว่าเงื่อนไขเป็นจริง
คาบที่ 12สาขาเดียวซ้อนสาขาจัดการตรรกะการตัดสินที่ซับซ้อนขึ้น
คาบที่ 15เซนเซอร์หลายตัวทำงานร่วมกันสัมผัส + ปุ่มหมุน + ไฟสี ควบคุมร่วมกัน
คาบที่ 17-18ตรรกะ AND · หลายสาขาเซนเซอร์สัมผัสสองตัวทำงานร่วมกัน อัลกอริทึมหลบสิ่งกีดขวาง
คาบที่ 20ลูปหลักของเกมรวมความรู้ที่เรียนมาและออกแบบเกมด้วยตนเอง
จำนวนชิ้นส่วน

ชิ้นส่วนเพียบสร้างสรรค์ไร้ขีดจำกัด

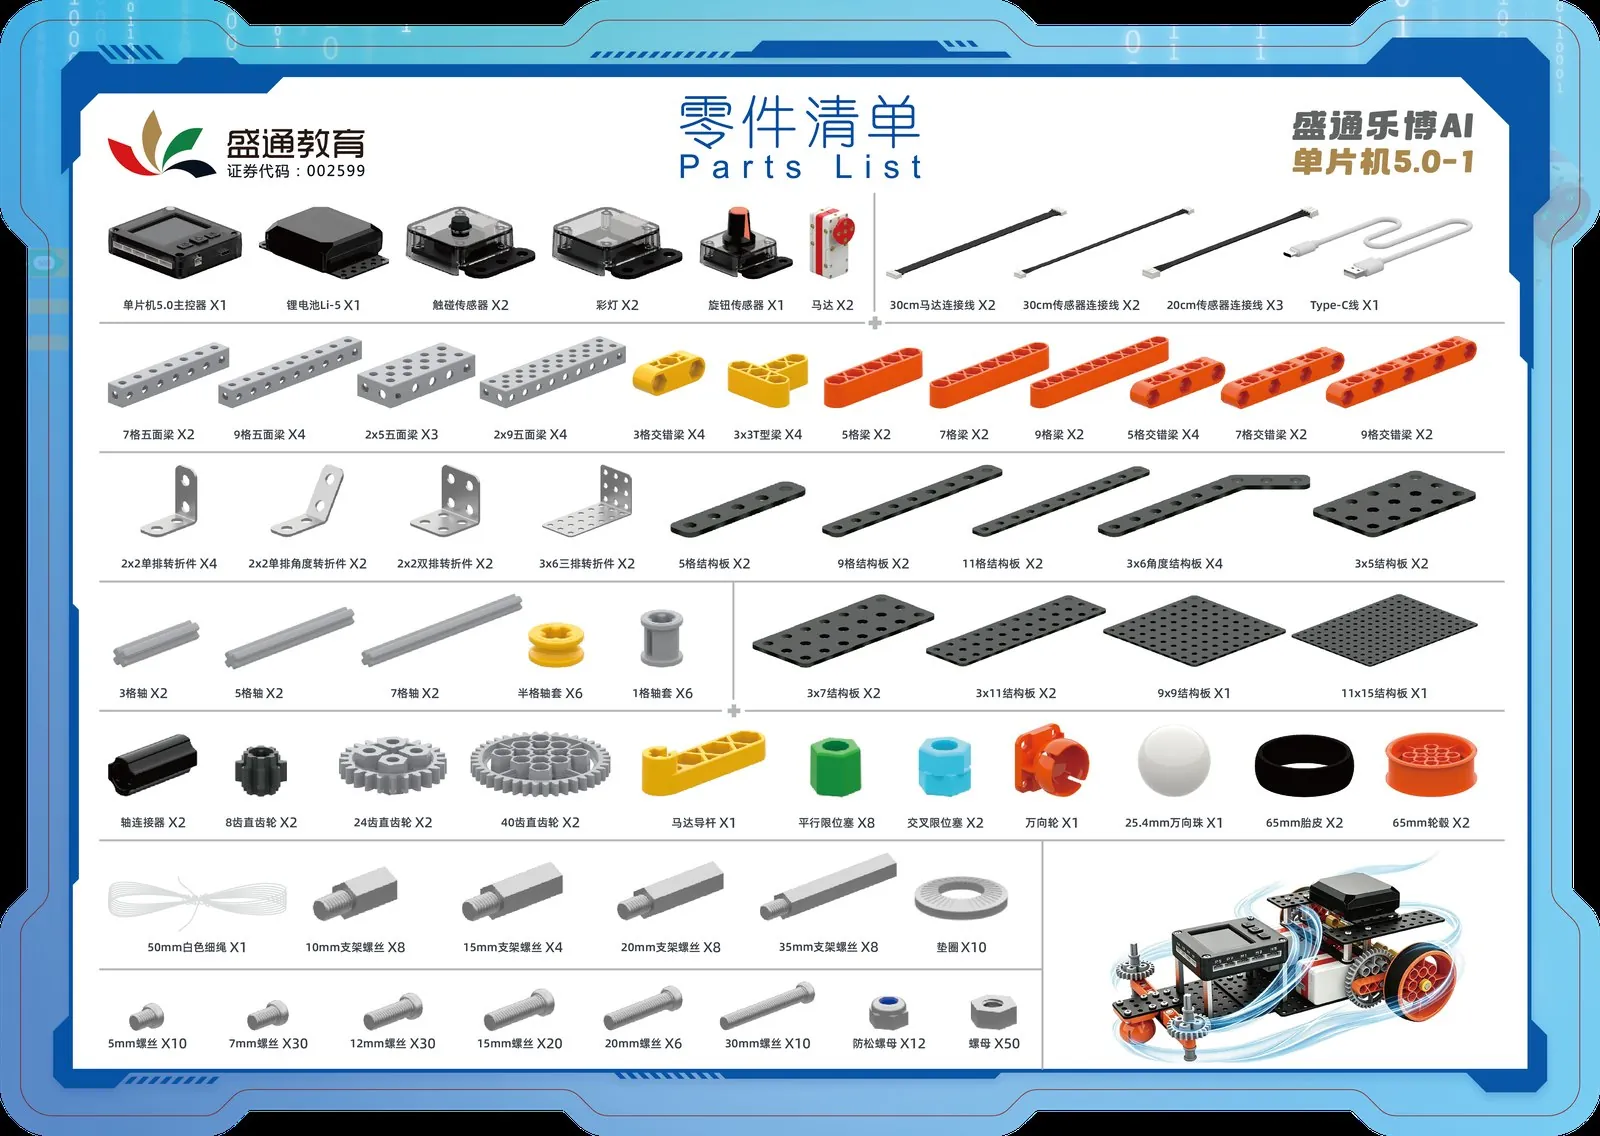
ชุดระดับ 1 และระดับ 2 รวมกันมีชิ้นส่วนกว่า 590 ชิ้น ใน 119 แบบ ตั้งแต่สกรูตัวเดียวถึงคานห้าเหลี่ยม

330+ชิ้นชิ้นส่วนระดับ 167 แบบ
260+ชิ้นชิ้นส่วนระดับ 252 แบบ
590+ชิ้นรวมระดับ 1 + 2119 แบบ
8ชนิดชิ้นส่วนโครงสร้างคานห้าเหลี่ยม / คานก่อสร้าง / ข้อต่อมุม…

รายการชิ้นส่วนระดับ 1

67 แบบ
330+ชิ้น
อิเล็กทรอนิกส์และสาย10 ชนิด
ชิ้นส่วนโครงสร้าง42 ชนิด
อุปกรณ์โลหะและเครื่องมือ15 ชนิด
  • ตัวควบคุม R5-RCU · แบตเตอรี่ลิเธียม Li-5 · มอเตอร์ ×2
  • เซนเซอร์สัมผัส ×2 · ไฟสี ×2 · เซนเซอร์ปุ่มหมุน ×1
  • คานห้าเหลี่ยม 4 ชนิด · คานและคานขวาง 8 ชนิด · ข้อต่อมุม 4 ชนิด
  • แผ่นเรียบ 9 ชนิด · เฟือง 3 ชนิด · เพลาและบูชหลายขนาด · ยางและดุมล้อ
  • สกรู น็อต แหวนรอง 13 ชนิด · ไขควง + ประแจด้ามกลม
การ์ดรายการชิ้นส่วนระดับ 1

รายการชิ้นส่วนระดับ 2

52 แบบ
260+ชิ้น
อิเล็กทรอนิกส์และสาย8 ชนิด
ชิ้นส่วนโครงสร้าง32 ชนิด
อุปกรณ์โลหะ12 ชนิด
  • เซอร์โวดิจิทัล · เซนเซอร์วัดระยะอัลตราโซนิก · เซนเซอร์โฟโตอิเล็กทริก ×2
  • โมดูลไร้สาย 2.4G + รีโมต 2.4G · มอเตอร์
  • คานห้าเหลี่ยม 2 ชนิด · คานและคานขวาง 3 ชนิด · ข้อต่อมุม 3 ชนิด
  • แผ่นเรียบ 10 ชนิด · เฟืองดอกจันคู่ 2 ชนิด · ชิ้นส่วนราง 70 ชิ้น
  • เพลาหัวเรียบ · รอก · ยางยืด · ปลอกตลับลูกปืน · อุปกรณ์โลหะ 12 ชนิด
การ์ดรายการชิ้นส่วนระดับ 2
หลักสูตร

4 ระดับ 80 คาบเรียนปกติสร้างทักษะไปทีละหน่วย

คอร์สเต็มมี 4 ระดับ 80 คาบเรียนปกติ หน่วยละ 4 คาบ และเรื่องราวธีมหนึ่งเรื่องต่อหน่วย ระดับแรกมี 5 หน่วย 20 คาบ พร้อมโครงร่างครบด้านล่าง — แต่ละคาบบอกชัดว่า ประกอบอะไร เขียนโปรแกรมอะไร และได้ความรู้เรื่องอะไร ระดับ 2–4 จะตามมาเร็ว ๆ นี้

4ระดับเส้นทางการเรียน
80คาบคาบเรียนปกติ
4คาบคาบเรียนทดลอง
8คาบคาบเรียนกิจกรรม
หน่วยที่ 1

รู้จักหุ่นยนต์

ทำงานตามลำดับ · องค์ประกอบห้าส่วนของหุ่นยนต์
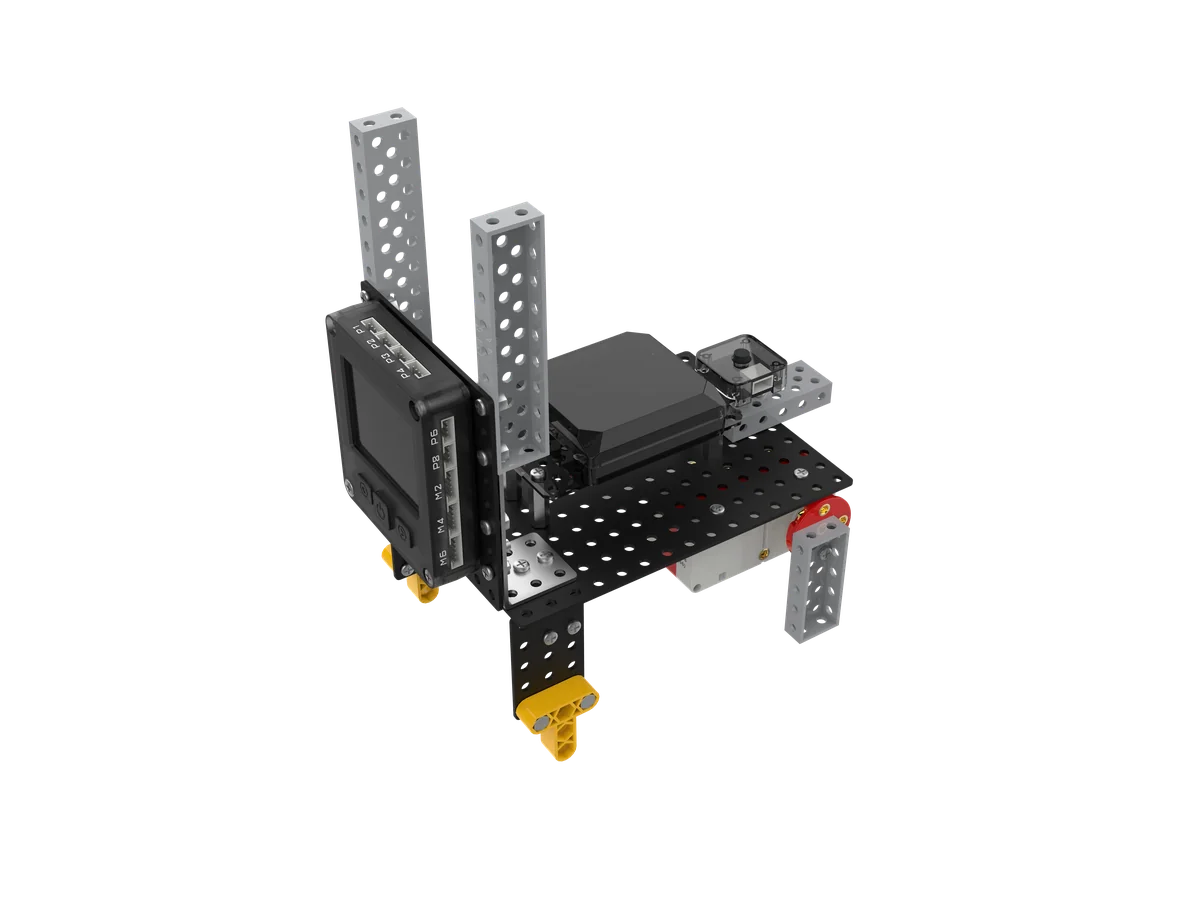
โปรเจกต์ภูตกระโดด
สาธิต · คาบที่ 3 “ภูตกระโดด”

“ภูตกระโดด” ทำให้ทั้งห้องเชียร์ ในคาบเรียน นักเรียนประกอบลูกเบี้ยวและก้านต่อ แล้วใช้เซนเซอร์สัมผัสให้มันกระโดดเมื่อกด เห็นชัดว่า การหมุนสม่ำเสมอถูกลูกเบี้ยวเปลี่ยนเป็นการเคลื่อนที่ขึ้นลง

L01
รู้จักหุ่นยนต์
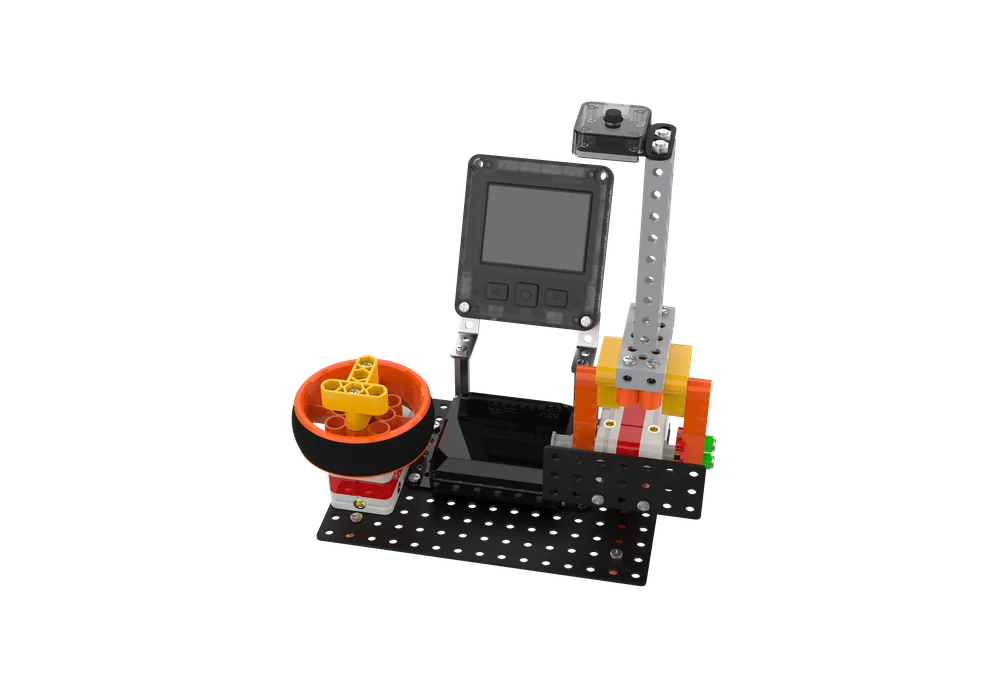
ประกอบแท่นหมุนแสดงผล และเรียนรู้ พอร์ตไฟสี P1–P8 และพอร์ตมอเตอร์ M1–M6ใช้ คำสั่งมอเตอร์ความเร็ว 0–100 เพื่อสัมผัส โครงสร้างแบบลำดับเรียนรู้ องค์ประกอบห้าส่วน ของหุ่นยนต์และบทบาทของแต่ละส่วนเข้าใจวิวัฒนาการของหุ่นยนต์ จากหุ่นเชิดโบราณสู่ความฉลาดสมัยใหม่
L02
ประภาคารอวกาศ
ประกอบประภาคารหมุน และใช้มอเตอร์ขับหัวโคมไปกลับใช้ คำสั่งไฟสี และ ลูปไม่สิ้นสุด เพื่อให้ไฟกะพริบเข้าใจ หลักการของ LED: พลังงานไฟฟ้าถูกปล่อยออกมาเป็นแสงทบทวน ประวัติของแหล่งกำเนิดแสง: คบไฟ ตะเกียงน้ำมัน ถึง LED; ประภาคารนำทางเรือ
ยอดนิยม
L03
ภูตกระโดด
ประกอบลูกเบี้ยวและก้านต่อให้เป็นกระต่ายไบโอนิกที่กระโดดได้ใช้ เซนเซอร์สัมผัส ร่วมกับ การตัดสินตามเงื่อนไข ให้กระโดดเมื่อกดเรียนรู้ กลไกลูกเบี้ยว: การเคลื่อนที่แบบวงกลมกลายเป็นการเคลื่อนที่ขึ้นลงสัมผัสว่า รูปร่างกำหนดการเคลื่อนที่; สังเกตพฤติกรรมการกระโดดของกระต่าย
L04
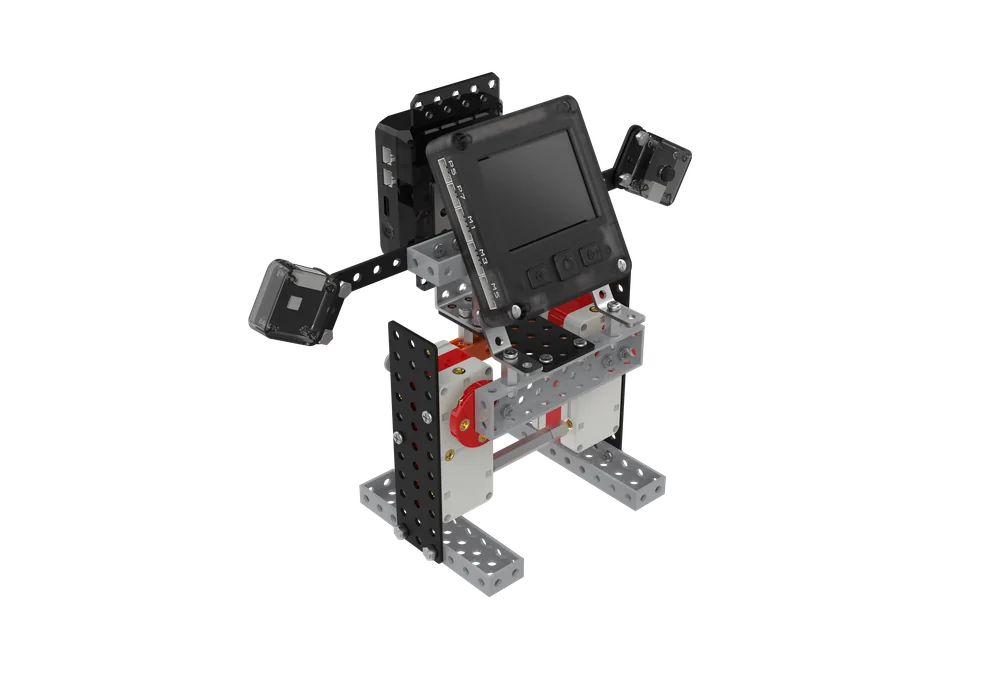
เพื่อนร่วมทางรูปร่างคน
ประกอบหุ่นยนต์สองขาสมมาตร โดยมอเตอร์สองตัวขับขาละตัวใช้ พารามิเตอร์ 0.1 วินาที ควบคุมจังหวะ และจัดการ ความขัดแย้งของโปรแกรมเรียนรู้เครื่องจักรไบโอนิกโบราณ: วัวไม้ หุ่นเชิดสายเข้าใจ หุ่นยนต์รูปร่างคน: จาก WABOT-1 ถึง Unitree H1
หน่วยที่ 2

ท่าเรือเฟือง

เงื่อนไขแบบสาขาเดียว · หลักการส่งกำลังด้วยเฟือง
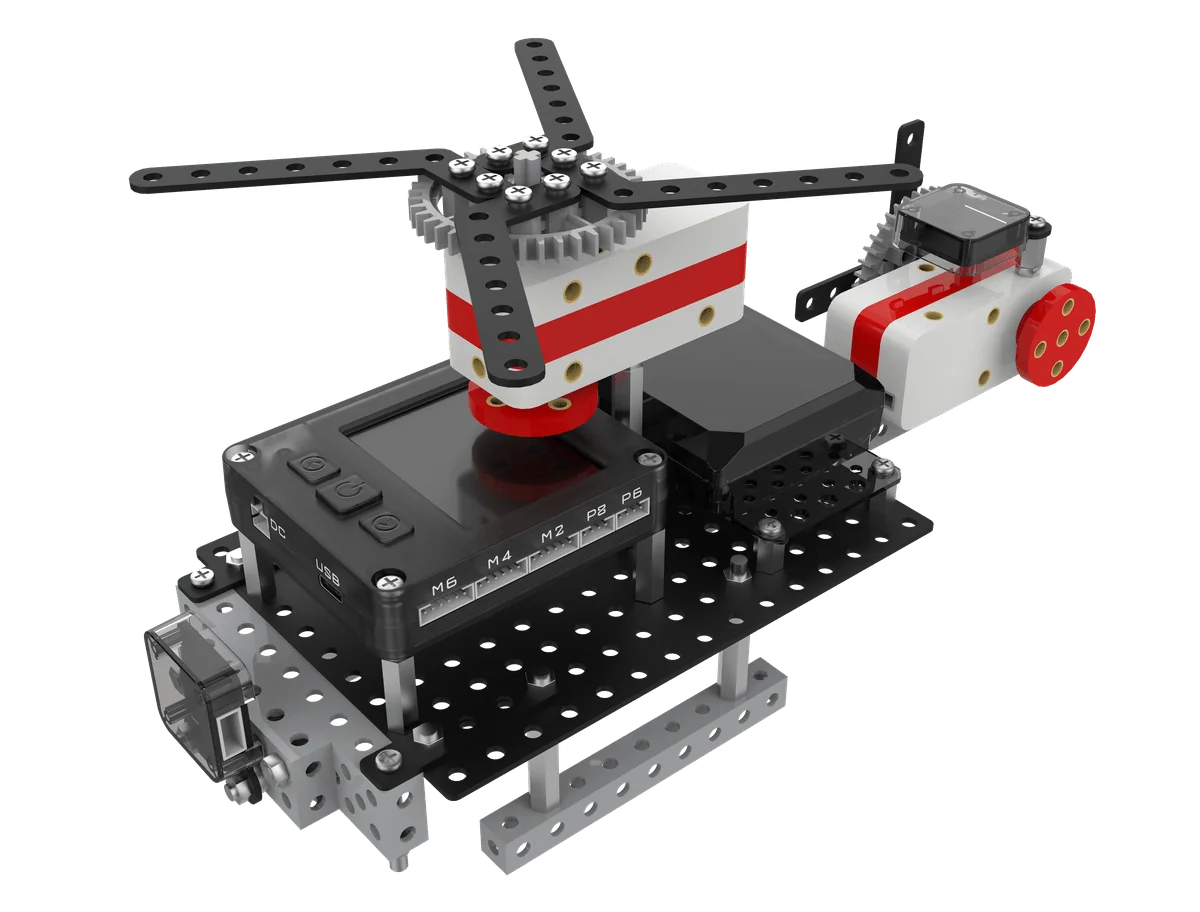
โปรเจกต์บินบนอากาศ
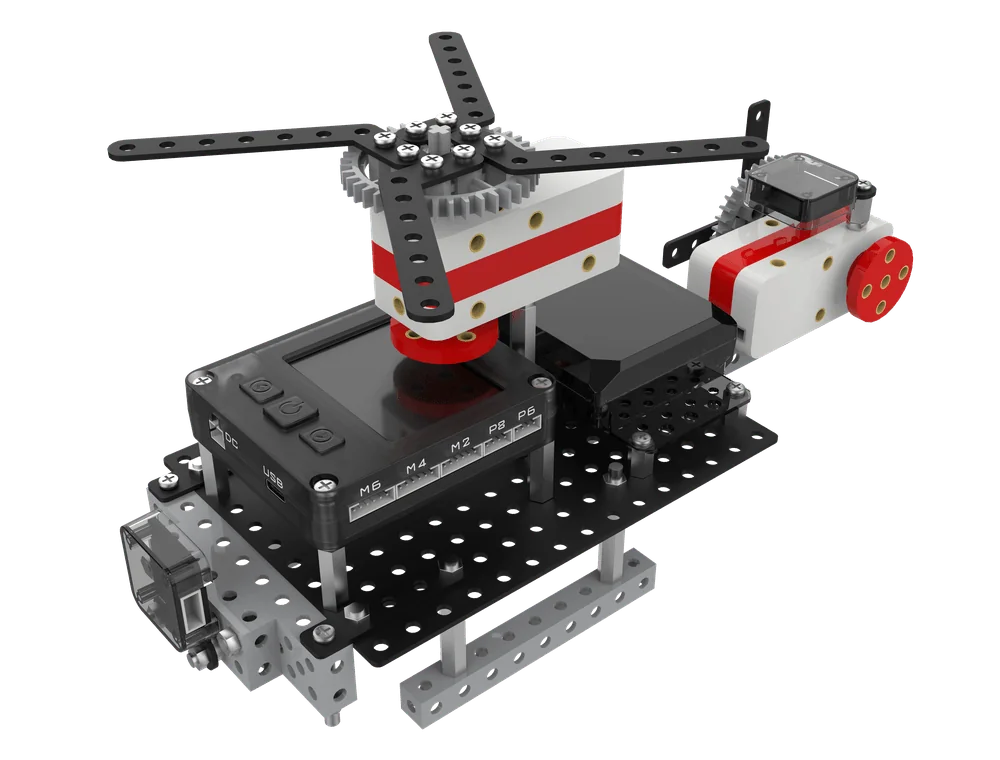
สาธิต · คาบที่ 7 “บินบนอากาศ”

ใบพัดต้องหมุนและไฟสัญญาณต้องกะพริบ — โปรแกรมเดียวทำทั้งสองอย่างไม่ได้ นักเรียนประกอบใบพัดและชุดเฟือง ใช้การทำงานหลายงานพร้อมกันเพื่อให้ทำงานทั้งคู่ และเข้าใจว่า ใบพัดหมุนสร้างแรงยก

L05
นักแข่งความเร็ว
ประกอบรถแข่งทรงเพรียว: ฐาน ยาง กันชน ตัวถังใช้ การบังคับเลี้ยวแบบดิฟเฟอเรนเชียล ในโค้ง และ ลูปจำกัดจำนวน เพื่อวิ่งครบสนามรู้จัก การแข่งรถครั้งแรกที่ปารีสในปี 1887; แยกแยะตัวควบคุม แบตเตอรี่ มอเตอร์อ่านเส้นทาง: รูปตัว U = ทำซ้ำ 4 ครั้ง “เดินหน้า + เลี้ยวซ้าย 90°”
L06
ช่างฝีมือดวงดาว
ประกอบสว่านไฟฟ้าแบบมือถือ และอธิบายสายควบคุมแบตเตอรี่ สวิตช์ มอเตอร์ใช้ การตัดสินสองสาขา ทำความเร็วเป็นช่วงด้วยปุ่มหมุน 0–100รู้จัก การประดิษฐ์สว่านไฟฟ้า — สร้างโดยชาวออสเตรียในศตวรรษที่ 19เข้าใจ หลักการทำงานของสว่านไฟฟ้า; รู้ว่าปุ่มหมุนเป็นค่าอนาล็อก
ยอดนิยม
L07
บินบนอากาศ
ประกอบเฮลิคอปเตอร์: โครงลงจอด ห้องนักบิน ใบพัดหลัก ใบพัดหางใช้ การเขียนโปรแกรมหลายงานพร้อมกัน ให้ใบพัดและไฟทำงานพร้อมกันเข้าใจ การผสมสี RGB: แดง + เขียว = เหลือง, แดง + น้ำเงิน = ม่วงเข้าใจว่า ใบพัดหมุนสร้างแรงยก และพื้นฐานการบิน
L08
ผู้บุกเบิกการขนส่ง
ประกอบรถบรรทุกที่ด้านหน้าใช้ชุดส่งกำลังเฟือง ด้านหลังใช้สายพานใช้ รอเป็นวินาที กำหนดจังหวะขนของและจำนวนเที่ยวเข้าใจ ความเทียบเท่าของลูป: 1 ครั้ง 3 วินาที = 3 ครั้ง 1 วินาทีรู้จัก รถบรรทุกสี่ตระกูล: ตู้ทึบ พื้นเตี้ย พื้นสูง พื้นเรียบ
หน่วยที่ 3

นักสำรวจดวงดาว

ลูปมีเงื่อนไข · ควบคุมความเร็วด้วยเซนเซอร์และการออกแบบลำดับงาน
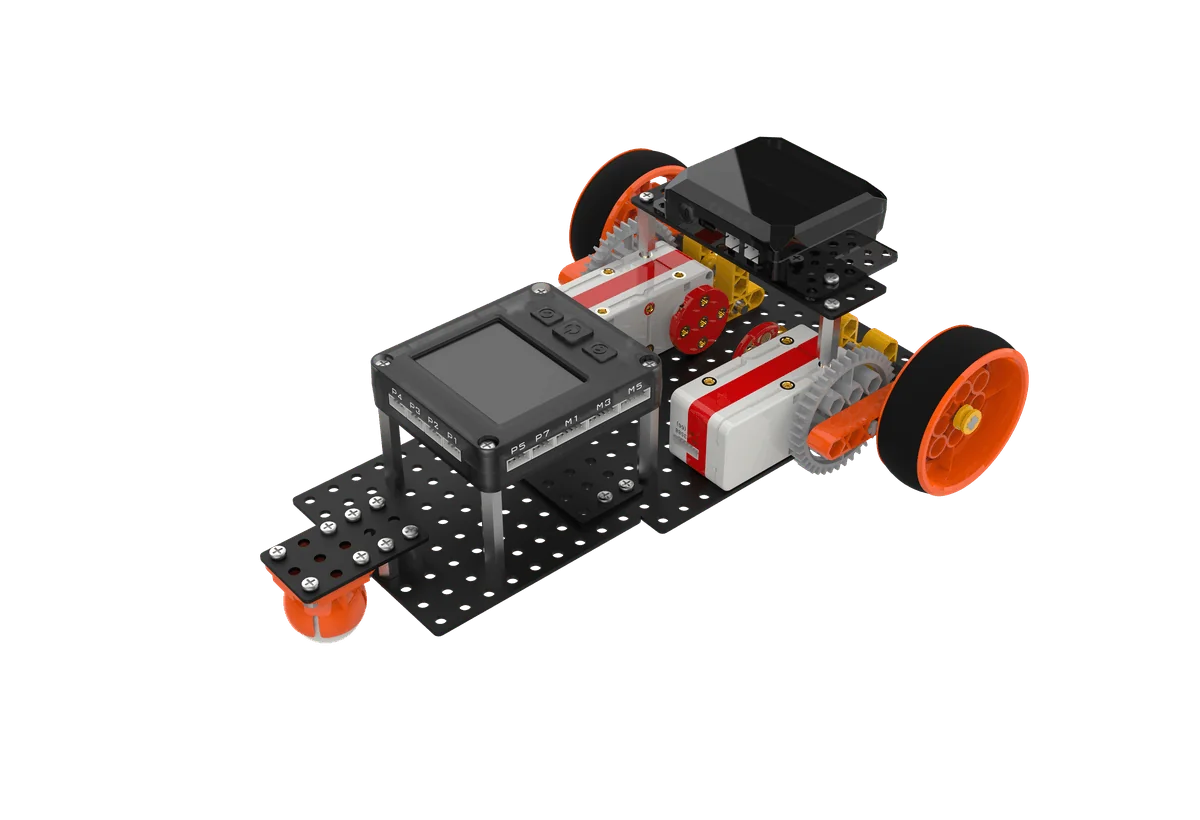
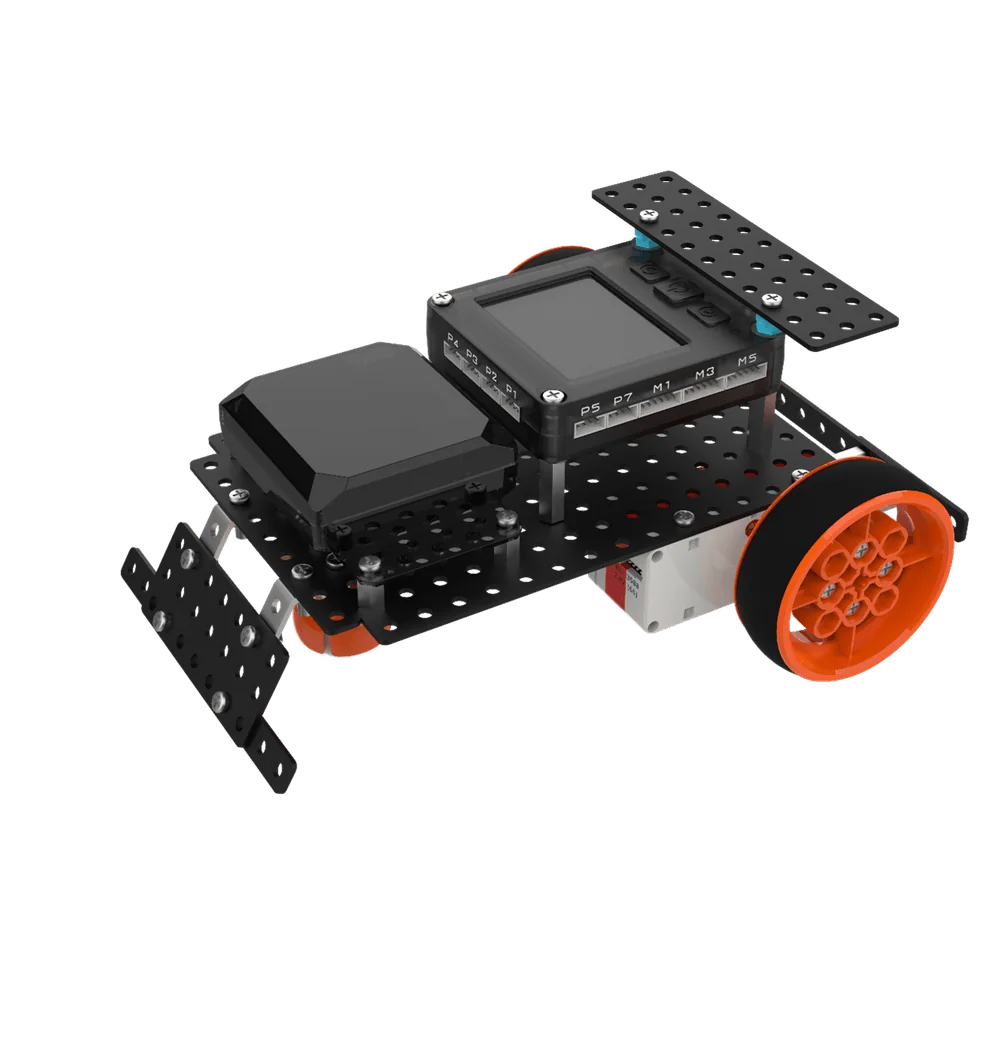
โปรเจกต์รถซูเปอร์
สาธิต · คาบที่ 10 “รถซูเปอร์”

มอเตอร์ตัวเดียวกัน ทำไมรถของคนอื่นเร็วกว่า? นักเรียนลองขบเฟืองชุดเพิ่มความเร็วหลายชั้น ใช้ลูปมีเงื่อนไขและการควบคุมความเร็วของมอเตอร์ส่งกำลังลงล้อ สัมผัส การแลกเปลี่ยนระหว่างการเพิ่มความเร็วกับแรงบิด

L09
ยิงด้วยเครื่องยิง
ประกอบเครื่องยิงบนเรือบรรทุกเครื่องบิน: ดาดฟ้า เครื่องส่งกำลัง เซนเซอร์ใช้เซนเซอร์สัมผัสเป็น สวิตช์เชิงกายภาพ เพื่อโต้ตอบแบบเรียลไทม์รู้จัก การจำแนกเรือบรรทุกเครื่องบิน: ตามระวางขับน้ำและตามระบบขับเคลื่อนแยกแยะ ค่าดิจิทัลและค่าอนาล็อก; แรงหมุนกลายเป็นแรงดันเป็นเส้นตรง
ยอดนิยม
L10
รถซูเปอร์
ประกอบรถแข่งสองมอเตอร์ด้วย เฟือง 40 ฟันขับเฟือง 8 ฟัน อัตราเพิ่มความเร็วสูงแก้ค่าทิศทางและความเร็วของมอเตอร์สองตัวที่หมุนทางเดียวกันเข้าใจ อากาศพลศาสตร์: ตัวถังแบนลดแรงต้าน ครีบท้ายเพิ่มแรงกดคำนวณ: 40 ÷ 8 = 5×; ล้อใหญ่หมุนหนึ่งรอบ = ล้อเล็กหมุนห้ารอบ
L11
ซักแบบหมุนวน
ประกอบโมเดลเครื่องซักผ้าฝาบน: ถังนอก ถังใน ประตูนิรภัยใช้ การสลับหมุนไป-กลับของมอเตอร์ (50 และ −50) จำลองการซักเข้าใจว่าแรงเหวี่ยงจากการหมุนถังด้วยความเร็วสูงขับน้ำออกทบทวน เครื่องซักผ้าห้ารุ่น: จากการซักมือถึง AI อัจฉริยะ
L12
พัดลมเย็น
ประกอบพัดลมที่ส่ายหัวได้และปรับความเร็วได้ใช้ คำสั่งแสดงตัวเลข แสดงค่าปุ่มหมุน 0–100 และปรับความเร็วทบทวน การเพิ่มความเร็วด้วยเฟืองชั้นเดียว; ปุ่มหมุนเทียบเท่าตัวต้านทานปรับค่าได้รู้ว่า ลมทำให้เหงื่อระเหยเร็วขึ้น จึงเย็น; วาด ผังงาน ก่อน
หน่วยที่ 4

ชีวิตอัจฉริยะ

สาขาซ้อนสาขา · เสริมความแข็งแรงโครงสร้างและเซนเซอร์หลายตัวร่วมงาน
โปรเจกต์เครื่องตีไข่อัตโนมัติ
สาธิต · คาบที่ 14 “เครื่องตีไข่อัตโนมัติ”

การตีไข่ขาวให้ขึ้นฟูทั้งเหนื่อยและละเอียดอ่อน ในคาบเรียน นักเรียนใช้ การเพิ่มความเร็วด้วยเฟือง เพิ่มรอบ เสริมความแข็งแรงตัวเครื่อง และใช้สาขาคู่ซ้อนสลับระหว่างคนกับตี เข้าใจพื้นฐานของ การตีเร็วและการคนช้า

L13
เครนทรงพลัง
ประกอบเครน: ฐาน ห้องคนขับ แขน ตะขอใช้ปุ่มหมุนและคำสั่งสาขาควบคุมการยก; หยุดด้วยการสัมผัส เป็นขีดจำกัดเข้าใจ ความมั่นคงของสามเหลี่ยม: เมื่อความยาวด้านคงที่ รูปร่างก็ไม่เปลี่ยนคำนวณ การลดความเร็วเพิ่มแรง: เฟือง 8 ฟันขับ 40 ฟัน ลดความเร็วเหลือ 1/5
ยอดนิยม
L14
เครื่องตีไข่อัตโนมัติ
ประกอบเครื่องตีไข่อัตโนมัติ: ตะกร้อมือ ภาชนะ กลไกยกใช้ สาขาคู่ซ้อนกัน สลับเกียร์ความเร็วเรียนรู้ชิ้นส่วนใหม่ คานจำกัด — ป้องกันแรงเหวี่ยงปาส่วนผสมออกมาเข้าใจพื้นฐานการอบ: คนช้าและตีเร็ว
L15
ป้อมปืนกลาโหม
ประกอบป้อมปืนหมุน 360°: ฐาน อาวุธ กลไกเงยแยกแยะ บล็อกแบบบล็อกการทำงานและแบบไม่บล็อก และทำการยิงเรียนรู้ ความยืดหยุ่นและความเฉื่อย: ยางยืดกักพลังงาน กระสุนลอยตามความเฉื่อยใช้ อัลกอริทึมสาขาสามโซน เล็ง: ซ้าย 30 ขวา 60
L16
กลไกยืดหยุ่น
ประกอบกลไกยืดหยุ่นด้วยยางยืด โครงสร้างและเดินสายครบถ้วนใช้ สาขาเดียว สำหรับ “กดแล้วยิง” สาขาคู่ สำหรับรีเซ็ตเรียนรู้ การเปลี่ยนรูปยืดหยุ่น: รับแรงแล้วเปลี่ยนรูป พ้นแรงแล้วคืนตัวเข้าใจต้นกำเนิดของ แรงยืดหยุ่น; เปรียบเทียบแรงยิงสี่แบบ
หน่วยที่ 5

ความท้าทายอัจฉริยะ

ตรรกะ AND · อัลกอริทึมหลายสาขา · ลูปหลักของเกม
โปรเจกต์ยานรบดวงดาว
สาธิต · คาบที่ 19 “ยานรบดวงดาว”

ฝ่าวงแหวนดาวเคราะห์น้อย ล็อกเป้า และยิงให้แม่น — ยานรบต้องทำสามอย่างพร้อมกัน นักเรียนประกอบตัวถัง ป้อมปืน และชุดล้อ ใช้ลูปหลักของเกมกับตรรกะหลายสาขา และเชี่ยวชาญ การควบคุมระยะด้วยเอ็นโคดเดอร์

L17
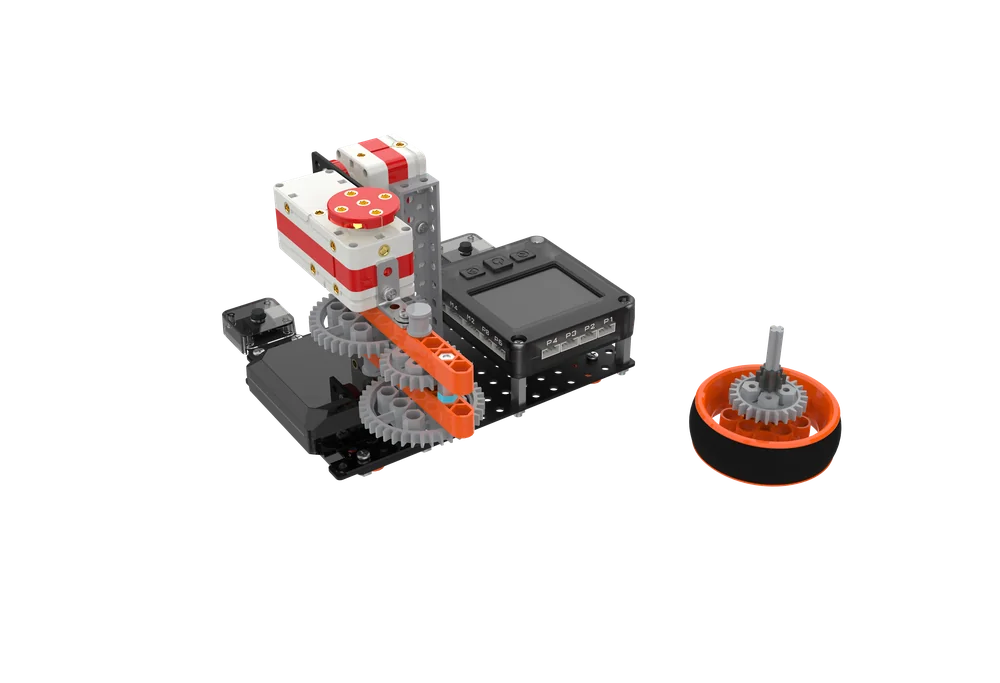
ประลองลูกข่าง
ประกอบเครื่องยิงลูกข่างแบบต่อเนื่องด้วย การเพิ่มความเร็วด้วยเฟืองสองชั้นเซนเซอร์สัมผัสสองตัวควบคุมมอเตอร์สองตัว; การเขียนโปรแกรมหลายงานพร้อมกัน ซิงก์การเร่งและการยิงรู้จัก ประวัติ 7,000 ปีของลูกข่าง; มนุษย์เล่นกันมาตั้งแต่สมัยโบราณคำนวณอัตราเพิ่มความเร็ว: 24:8 = 3×; สองชั้น = 3×3
L18
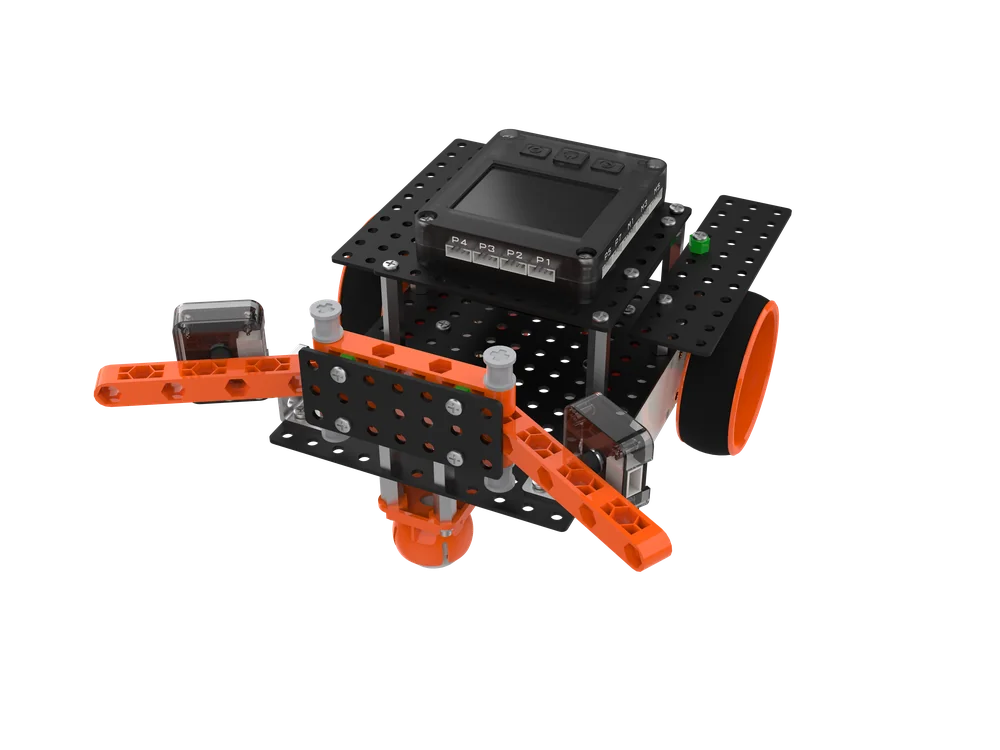
หลบสิ่งกีดขวางอัจฉริยะ
ประกอบรถหลบสิ่งกีดขวางสองหัววัด สัมผัสซ้ายและขวารับผิดชอบคนละด้านใช้ การตัดสินหลายสาขา พร้อมการดำเนินการ AND เขียนกลยุทธ์หลบสามแบบเปรียบเทียบเซนเซอร์สามชนิด: โฟโตอิเล็กทริก อัลตราโซนิก สัมผัสจากประสบการณ์ เดินปิดตา เข้าใจความต่างระหว่างคนกับเครื่องจักรในการหลบสิ่งกีดขวาง
ยอดนิยม
L19
ยานรบดวงดาว
ประกอบตัวถัง ป้อมปืน และชุดล้อ; มอเตอร์ขับให้ตัวถังเคลื่อนที่ใช้ เอ็นโคดเดอร์ของมอเตอร์ ควบคุมระยะ; ลูปหลักของเกม จัดการสถานะโดยรวมเข้าใจ ระบบพิกัดคาร์ทีเซียน: กำหนดตำแหน่งด้วยแกน X และ Yทบทวน เทคโนโลยีจอเกม: จากข้อความ 2D สู่ 3D
L20
เกมยิงปืน
ประกอบตัวควบคุมสองก้าน; มอเตอร์สองตัวขับจุดเล็งใช้ ตัวแปร เก็บค่าเอ็นโคดเดอร์; การคูณ ขยายความเร็วการเคลื่อนที่เรียนรู้ ตัวแปร: ภาชนะที่เก็บข้อมูลและเรียกใช้ด้วยชื่อเข้าใจ วิวัฒนาการของสื่อเกม: จากตลับเกมถึงเครื่องเล่นดิจิทัล
ระดับ 2เร็วๆ นี้

อัลตราโซนิก · เซอร์โว · รีโมตไร้สาย

เริ่มจากหุ่นยนต์หลบสิ่งกีดขวางอัตโนมัติ เข้าสู่การควบคุมการเลี้ยว การตามเส้น และการแข่งหลายคน

ระดับ 3เร็วๆ นี้

กลไกขั้นสูงและโจทย์ท้าทายแบบรวม

โครงสร้างเชิงกลและภารกิจที่ซับซ้อนขึ้น คอร์สยังอยู่ระหว่างการพัฒนา

ระดับ 4เร็วๆ นี้

สร้างสรรค์แบบรวมและออกแบบอิสระ

รวมทุกอย่างที่เรียนมาเพื่อทำโปรเจกต์รวมของตนเอง

จุดเด่นการสอน

วิธีการสอนในห้องคิดมาอย่างดี

จากบทนำด้วยเรื่องเล่าถึงการนำเสนอและแลกเปลี่ยน จากแบบทดสอบในคาบถึงการทบทวนหลังคาบ ทุกขั้นมีสื่อรองรับ

01ห้องเรียนที่ขับเคลื่อนด้วยเรื่องเล่า

เส้นเรื่องโรงเรียนระหว่างดวงดาวใช้ตลอดทุกคอร์ส เลเล เหมยเหมย ปู่เซิง และภูต AI เสี่ยวจือ อยู่กับเด็กตลอดทาง เด็กจึงเรียนเขียนโปรแกรมตามเนื้อเรื่อง ไม่ใช่ฉากหลังที่กระจัดกระจาย

123456

02การสอนแบบวงปิดหกขั้นตอน

นำเข้าบริบท → อธิบายความรู้ → ฝึกประกอบและเขียนโปรแกรม → ต่อยอดและพัฒนา → สะท้อนและสรุป → นำเสนอและแลกเปลี่ยน การอธิบายคู่กับการปฏิบัติทำให้เรียนได้และจำได้

ความถูกต้อง 68%

03สื่อการเรียนรู้ AI แบบโต้ตอบ

แบบทดสอบทันทีในคาบ สถิติความถูกต้องแบบเรียลไทม์ การแข่งกดกริ่งสนุก ๆ และการแข่งเป็นทีม พร้อมแบบฝึกที่ส่งให้อัตโนมัติ ช่วยครูเห็นสถานะการเรียนได้แม่นยำ

สไลด์แผนการสอนภาพ 3Dแบบฝึกหัด

04สื่อสนับสนุนครบชุด

สไลด์การสอน แผนการสอนแบบคำต่อคำ แผนภาพประกอบ 3D และแบบฝึกแบบโต้ตอบ มีทั้งการดูตัวอย่างก่อนเรียนและทบทวนหลังเรียน ช่วยให้ครูเตรียมสอนง่ายขึ้น

123

05แผนภาพประกอบ 3D

โมเดลทางกายภาพแม่นยำ พร้อมมุมมอง 3D ซูมได้อิสระ แผนภาพทีละขั้นทำให้ทุกรายละเอียดชัดเจน

ความเป็นตัวเองการคิดสมรรถนะการเติบโตสะสมทุกคาบ

06สมรรถนะเติบโตไปด้วยกัน

กรอบสามมิติเก้าองค์ประกอบ 3STC ใช้ตลอดทั้งคอร์ส แต่ละคาบเน้นอย่างน้อยสามมิติสมรรถนะ ไม่ใช่แค่การเขียนโปรแกรม

1นำเข้าบริบทหัวข้อใกล้ตัวในชีวิตประจำวันนำเข้าสู่คาบ กระตุ้นความสนใจและการคิดเชิงรุก
2อธิบายความรู้อธิบายความรู้เขียนโปรแกรมและหลักกลศาสตร์อย่างเป็นระบบ + ทบทวนในคาบ
3ประกอบและเขียนโปรแกรมวิเคราะห์โครงสร้าง → ประกอบทีละขั้น → เดินสาย → เขียนและแก้ปัญหา
4ต่อยอดโจทย์ท้าทายและเกมสนุกกระตุ้นให้ปรับปรุงและสร้างสรรค์
5สะท้อนทบทวนจุดความรู้ และชี้แนะให้นักเรียนสรุปสิ่งที่ได้ด้วยตนเอง
6นำเสนอแนะนำผลงานของตนเองเพื่อฝึกการสื่อสาร และให้ครูเห็นสถานะการเรียน

กรอบสมรรถนะ 3STC · สามมิติและเก้าองค์ประกอบใช้ในทุกคาบเรียน

ความเป็นตัวเองคือรากฐาน การคิดคือวิธีการ สมรรถนะคือผลลัพธ์
ความเป็นตัวเอง
แรงขับ
  • เรียนรู้ด้วยตนเอง
  • ตัดสินใจเอง
  • จัดการตนเอง
การคิด
วิธีการ
  • คิดเชิงวิศวกรรม
  • คิดเชิงคำนวณ
  • คิดเชิงออกแบบ
สมรรถนะ
การลงมือ
  • ความเข้าใจวัฒนธรรม
  • การสื่อสารและร่วมมือ
  • คิดวิเคราะห์และสร้างสรรค์
บันทึกในห้องเรียน · นักเรียนประกอบ ทำแบบทดสอบ และนำเสนอโปรเจกต์
โปรเจกต์ตัวอย่าง

ทุกคาบมีโปรเจกต์ที่ทำงานได้จริง

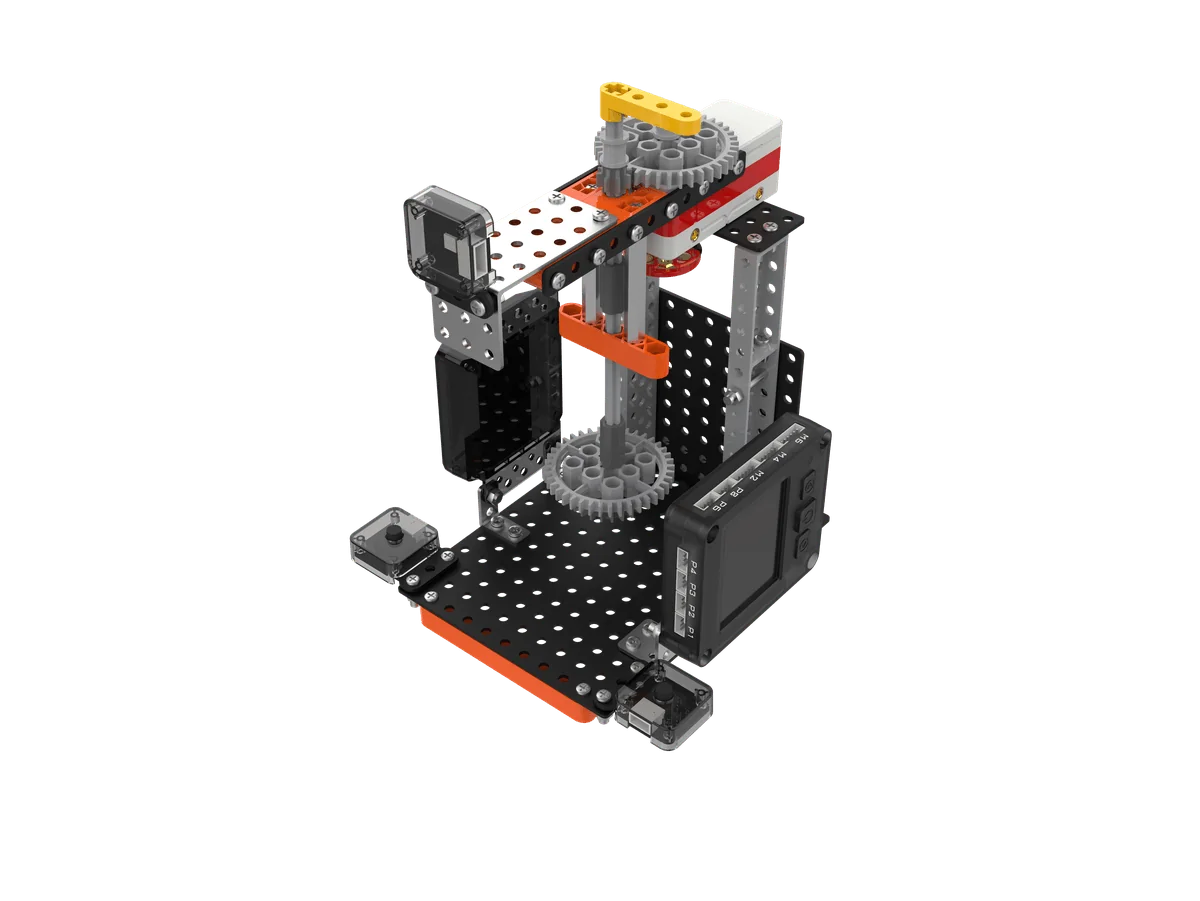
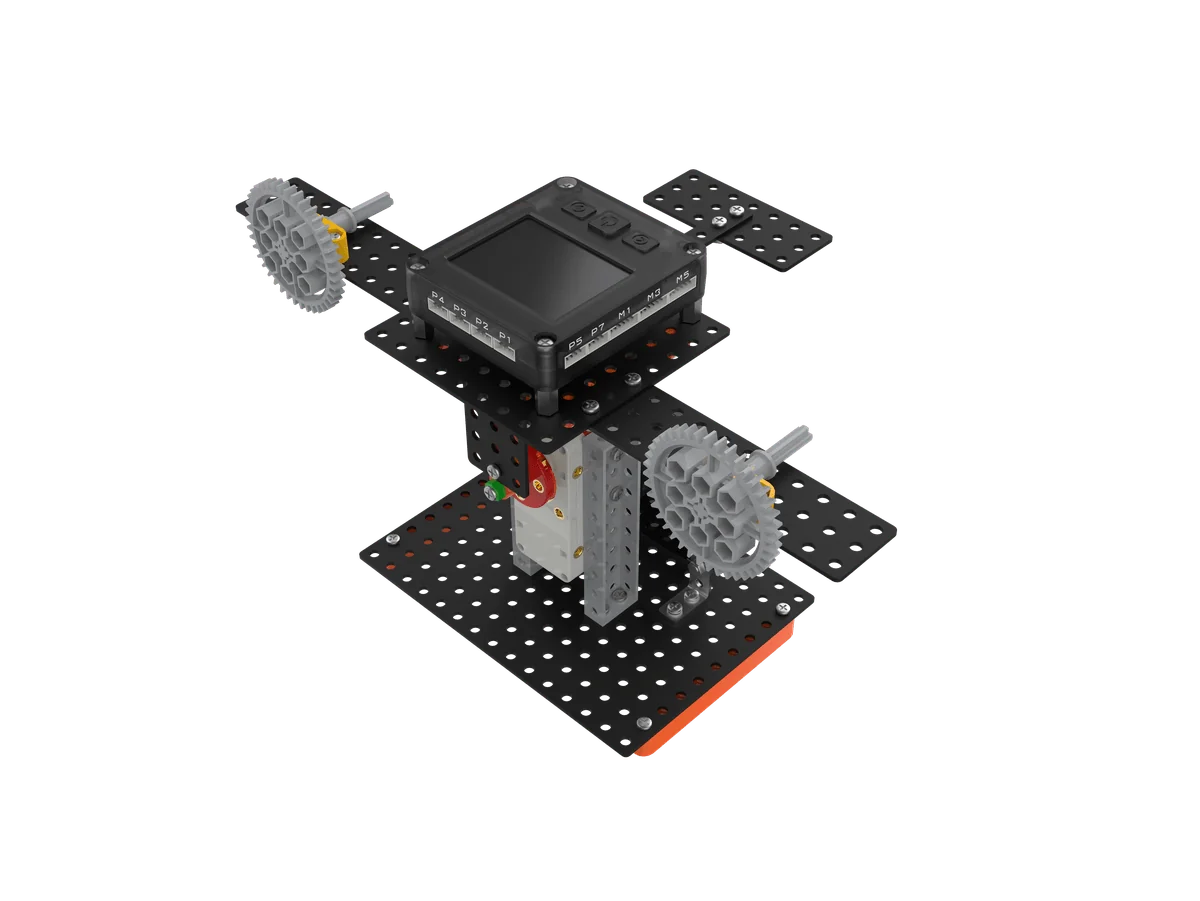
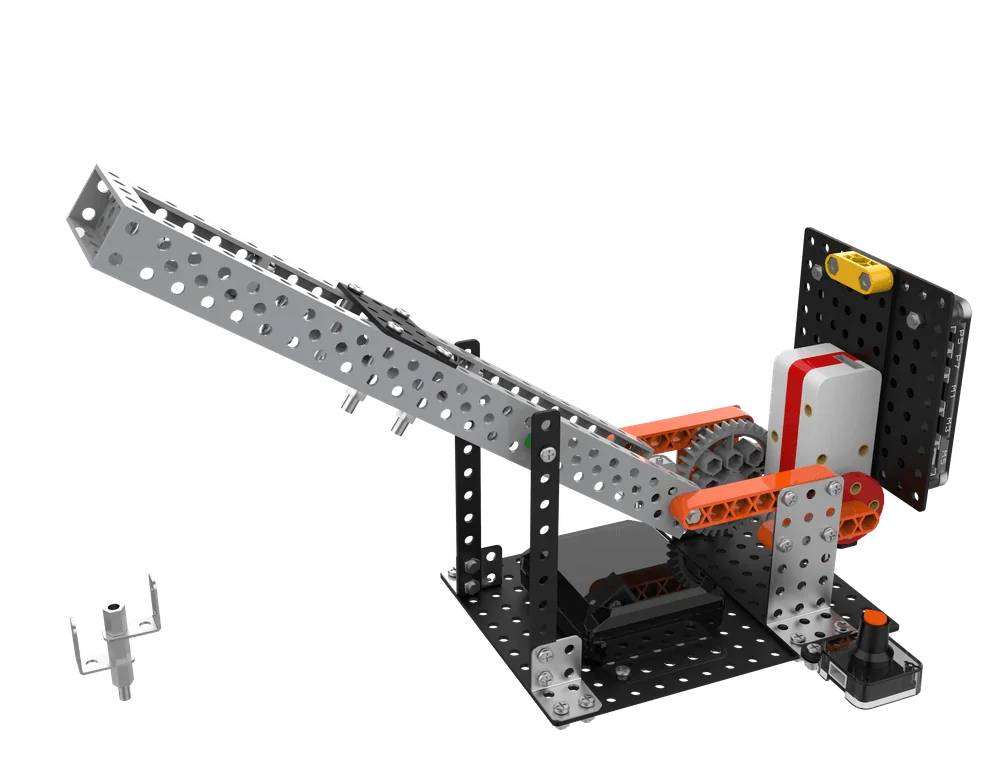
จากนักแข่งความเร็วถึงยานรบดวงดาว แปดโปรเจกต์ตัวแทนของระดับ 1

นักแข่งความเร็ว
นักแข่งความเร็วขับเคลื่อนดิฟเฟอเรนเชียล · เลี้ยวในโค้ง
เครนทรงพลัง
เครนทรงพลังเสริมความแข็งแรงสามเหลี่ยม · ลดความเร็วด้วยเฟือง
บินบนอากาศ
บินบนอากาศเขียนโปรแกรมหลายงานพร้อมกัน · สองมอเตอร์สองไฟ
ประลองลูกข่าง
ประลองลูกข่างเพิ่มความเร็วด้วยเฟืองสองชั้น · ตรรกะ AND
เพื่อนร่วมทางรูปร่างคน
เพื่อนร่วมทางรูปร่างคนมอเตอร์สองตัวร่วมงาน · กระโดดสองขา
หลบสิ่งกีดขวางอัจฉริยะ
หลบสิ่งกีดขวางอัจฉริยะตัดสินหลายสาขา · อัลกอริทึมหลบสิ่งกีดขวาง
ยานรบดวงดาว
ยานรบดวงดาวลูปหลักของเกม · ควบคุมระยะด้วยเอ็นโคดเดอร์
เกมยิงปืน
เกมยิงปืนจัดเก็บในตัวแปร · ควบคุมสองก้าน

เรียนเขียนโปรแกรมกับหุ่นยนต์

ShengTong Roborobo AI MCU 5.0 · ชุดคอร์สหุ่นยนต์เขียนโปรแกรมกราฟิก AI สำหรับเด็กอายุ 7–10 ปี