
Solución de tema de IA «Aprender Haciendo»
Para implementar la «Guía de la acción piloto "Aprender Haciendo" en la educación científica de la educación obligatoria (Ministerio de Educación de China)», un programa curricular de tema de IA de doble vía "hardware + programación" dirigido a toda la etapa desde 4.º curso de primaria hasta la educación secundaria.
Contexto político
«Guía de la acción piloto "Aprender Haciendo" en la educación científica de la educación obligatoria (Ministerio de Educación de China)»
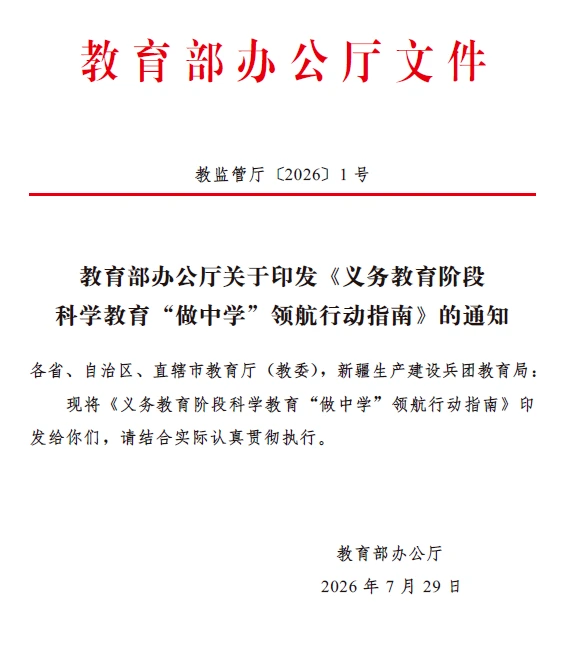
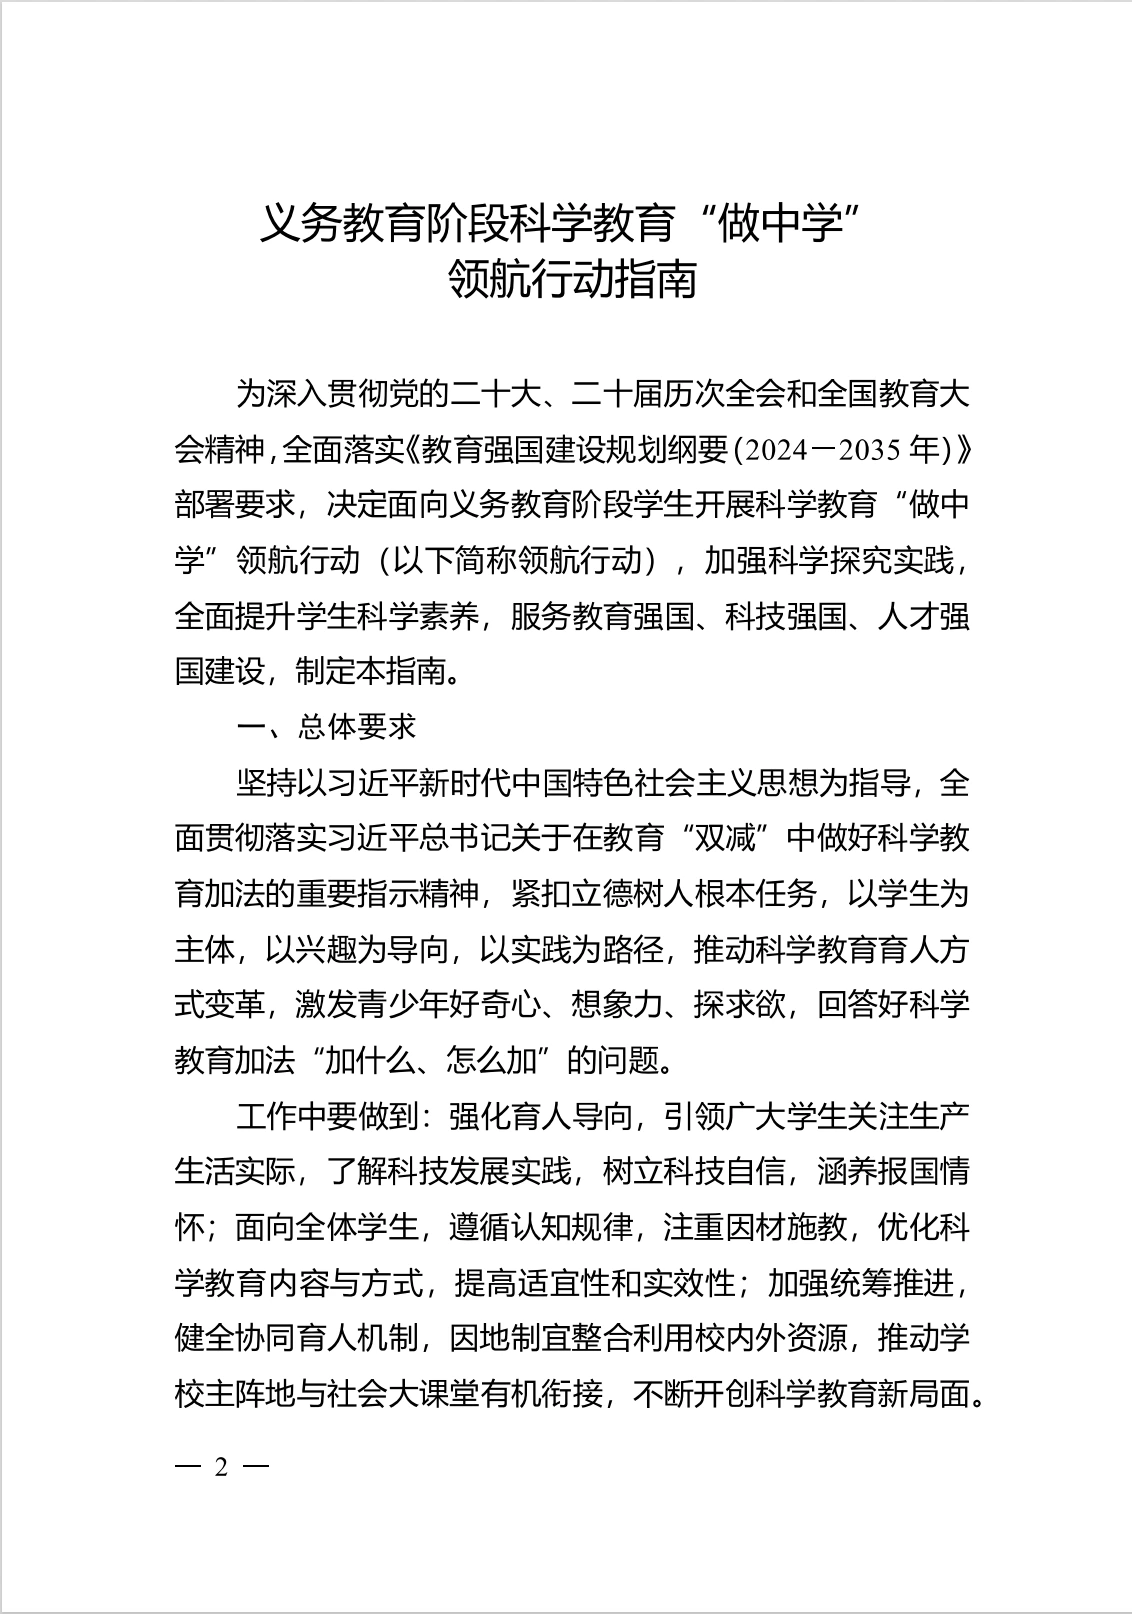
En julio de 2026, el Ministerio de Educación publicó la «Guía de la acción piloto "Aprender Haciendo" en la educación científica de la educación obligatoria (Ministerio de Educación de China)» y dispuso la puesta en marcha de la acción piloto "Aprender Haciendo" en la educación científica.
En cuanto al refuerzo de la planificación de la implantación curricular, el documento exige, sobre la base de aplicar estrictamente los requisitos generales del plan de estudios de la educación obligatoria y mantener invariable el volumen total de sesiones lectivas, coordinar el uso de las sesiones lectivas de aprendizaje interdisciplinar dentro de las asignaturas científicas, así como las de las actividades prácticas integradas, los cursos locales y los cursos escolares propios, organizándolas de forma flexible mediante una modalidad concentrada o dispersa, garantizando que cada alumno complete al menos 1 tarea y al menos 4 sesiones lectivas por semestre.
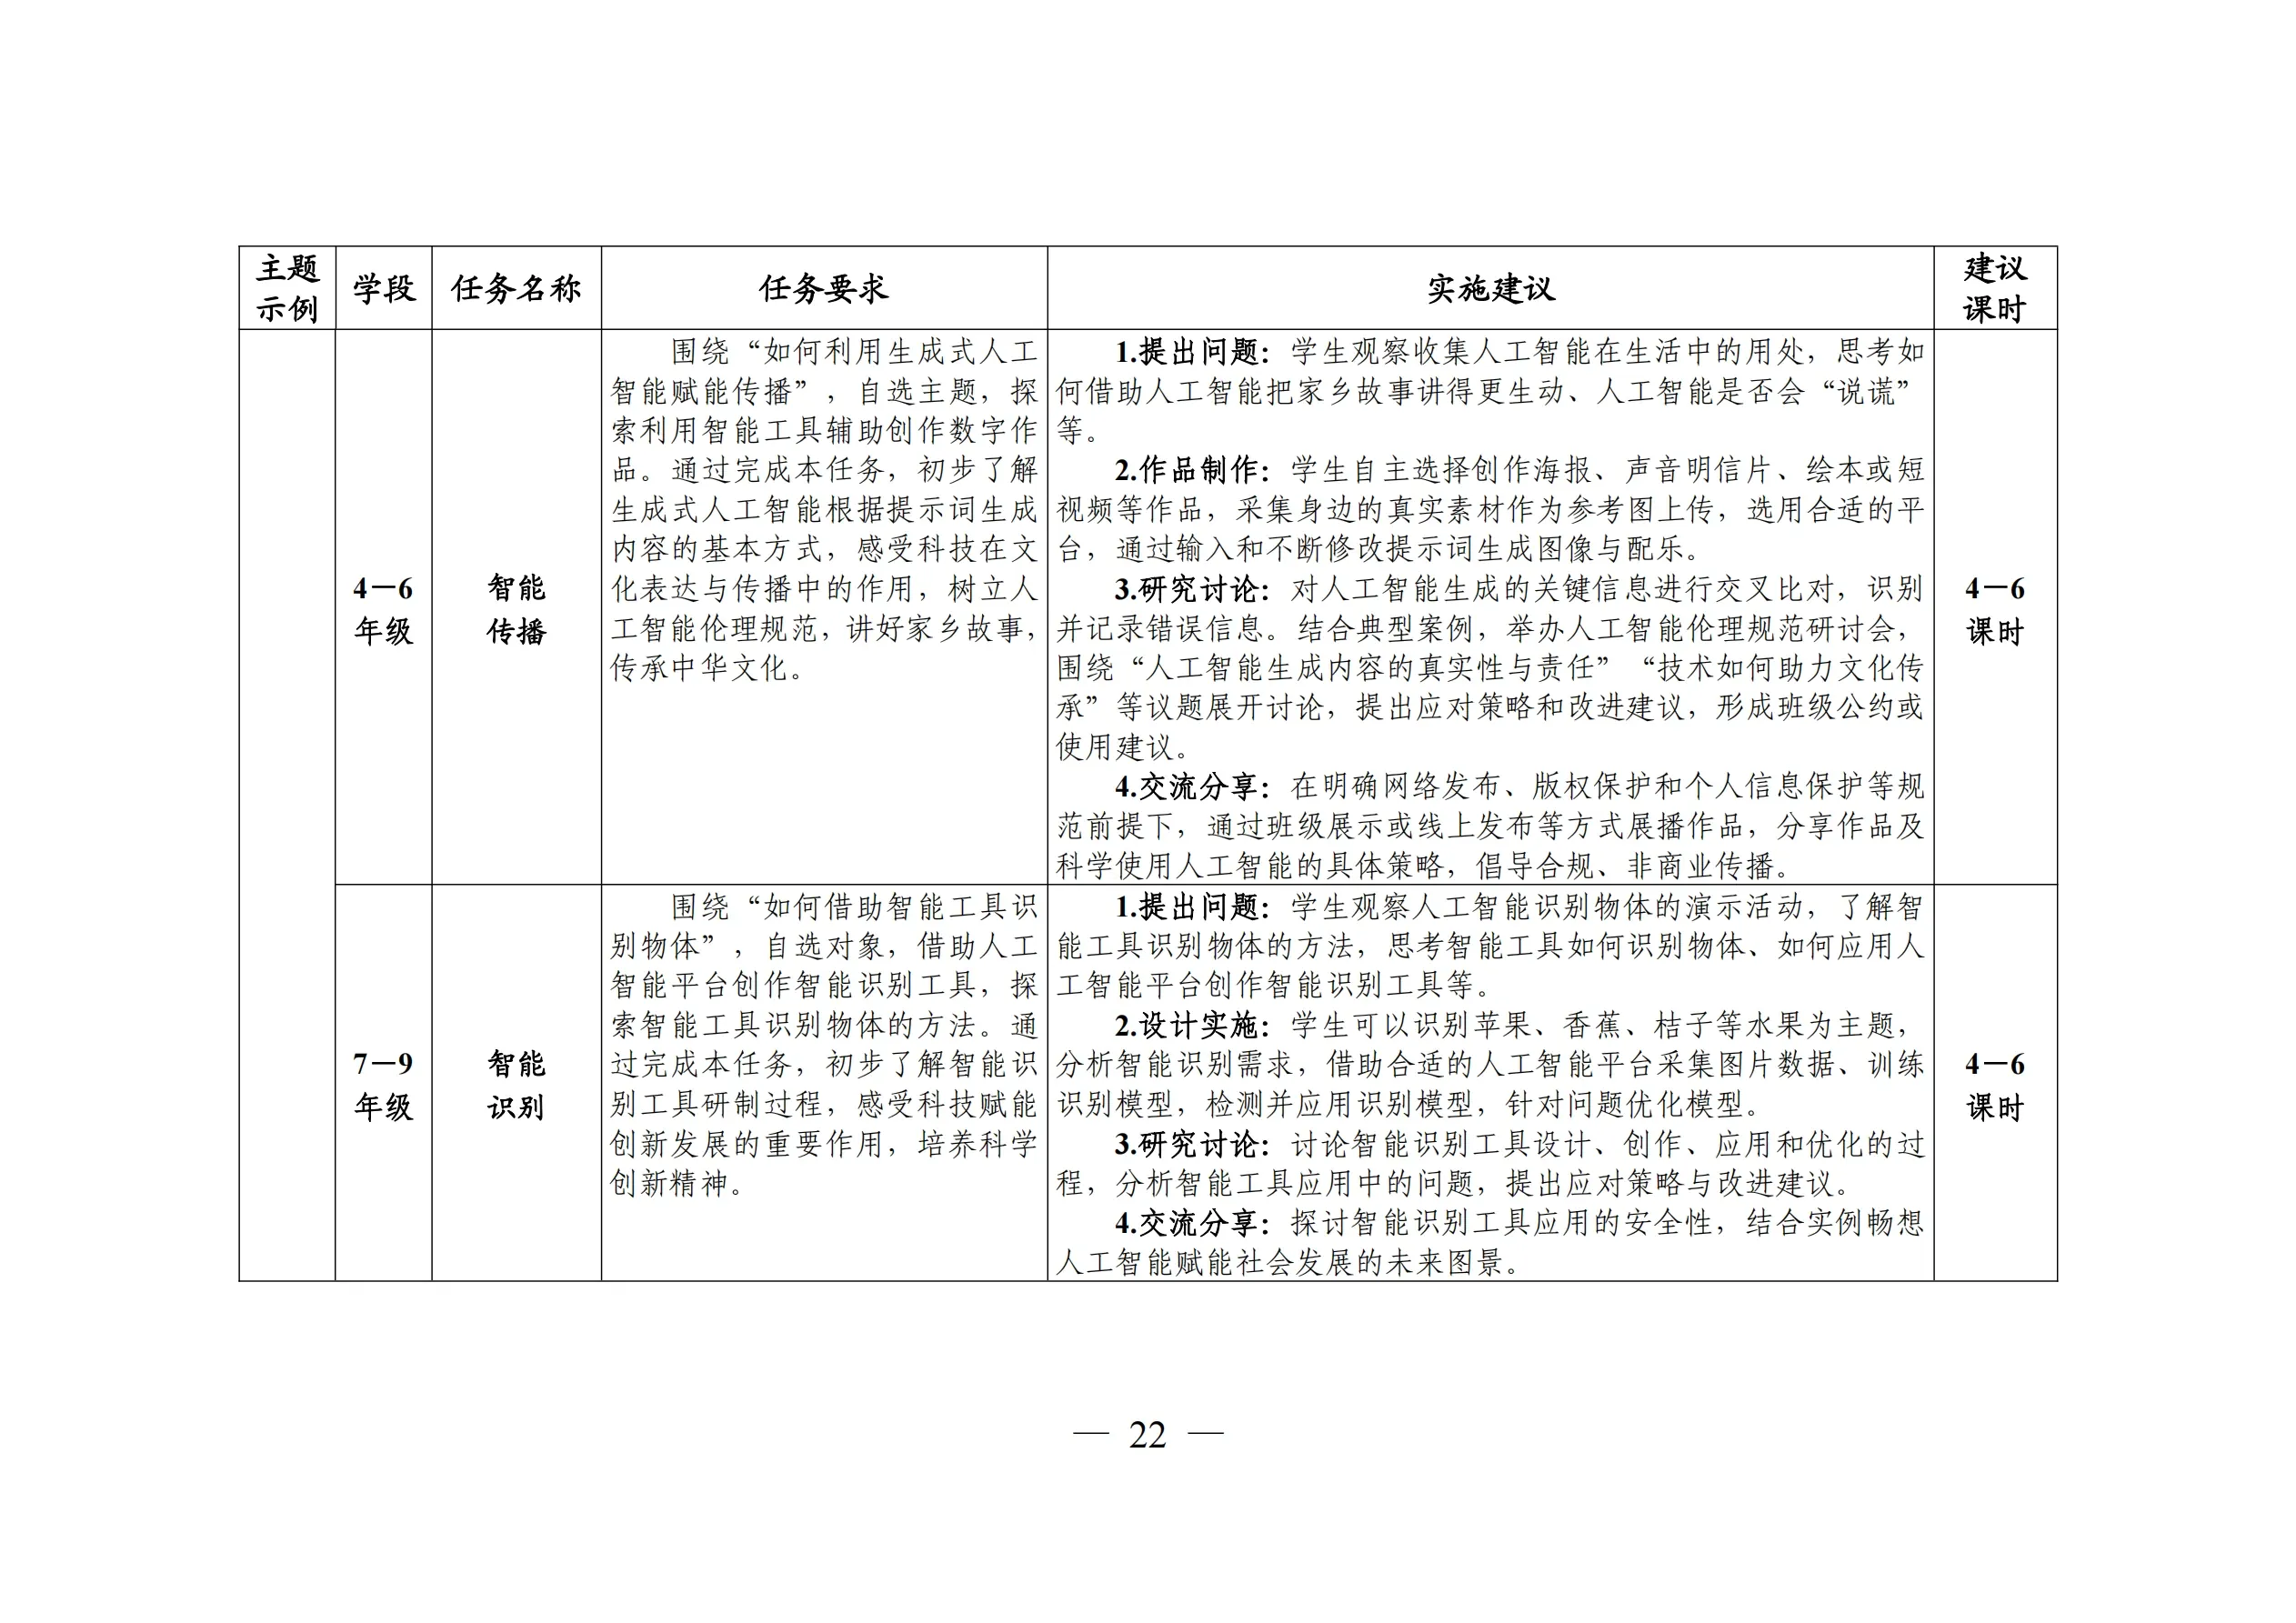
Ejemplo de tema «Inteligencia artificial» de la «Guía de la acción piloto "Aprender Haciendo" en la educación científica de la educación obligatoria (Ministerio de Educación de China)»
Resumen de la solución
Plan de configuración de la acción piloto «Aprender Haciendo» en la educación científica de la educación obligatoria de ShengTong Educación
I. Objetivo general
El plan de configuración de la acción piloto «Aprender Haciendo» en la educación científica de la educación obligatoria de ShengTong Educación tiene como objetivo crear, para toda la etapa desde 4.º curso de primaria hasta la educación secundaria, una solución integral de educación en ciencia e innovación que abarque múltiples ámbitos centrales como la tecnología de la información, la ingeniería, la inteligencia artificial y otros. El plan conecta transversalmente seis módulos de conocimiento: construcción de hardware, estructuras mecánicas, aplicación de sensores, desarrollo de programación, interacción con IA y creación creativa; y forma longitudinalmente un sistema de formación progresivo y coherente a lo largo de 6 cursos escolares, adaptado a la evolución del desarrollo cognitivo y a la trayectoria de crecimiento de la capacidad de innovación científica del alumnado de primaria y secundaria.
II. Objetivos de crecimiento
En cuanto al pensamiento y la alfabetización:Cultivar el pensamiento computacional y de ingeniería, el pensamiento de diseño y el pensamiento innovador, establecer una capacidad sistemática de análisis lógico y un pensamiento de integración interdisciplinar, y formar el modo de pensamiento central orientado a la era inteligente.
En cuanto a las competencias integrales:Mejorar la capacidad de operación manual, la capacidad de trabajo en equipo, la capacidad de expresión creativa y la capacidad de revisión de proyectos, y desarrollar una actitud rigurosa de ingeniería y un interés sostenido por la exploración científica e innovadora.
En cuanto al desarrollo a largo plazo:Construir una alfabetización digital e IA completa, estimular la motivación intrínseca por la exploración científica y tecnológica, y sentar una base sólida para la posterior participación en competiciones de ciencia e innovación, el estudio profundo de la informática y el crecimiento de talentos innovadores.
III. Objetivos del curso
Dimensión del conocimiento:Dominar sistemáticamente conocimientos como los principios de estructuras mecánicas, la aplicación de sensores electrónicos, la sintaxis central de la programación, los conceptos básicos de la inteligencia artificial y la lógica de desarrollo de miniprogramas, y establecer un marco de conocimiento completo de la ingeniería y la ciencia de la información.
Dimensión de la capacidad:Adquirir la capacidad de construir y depurar hardware inteligente, la capacidad de pensamiento computacional y de implementación de código, y la capacidad de aplicación de herramientas de IA y de diseño de interacción, ser capaz de completar de forma independiente proyectos de ciencia e innovación que combinen software y hardware, y desarrollar la práctica de ingeniería para descomponer problemas, diseñar soluciones y depurar su implementación.
Dimensión de la aplicación:Ser capaz de transferir la programación y la tecnología de IA a escenarios reales de la vida, completar el diseño e implementación de obras como dispositivos inteligentes, herramientas creativas y miniprogramas funcionales, y realizar la transformación contextual del conocimiento técnico.
Tabla general del curso de doble vía "hardware + programación" coherente a 6 años
| 4.º curso | 5.º curso | 6.º curso | 7.º curso | 8.º curso | 9.º curso | |
|---|---|---|---|---|---|---|
| Tema de inteligencia artificial · Plan de configuración del curso de hardware | ||||||
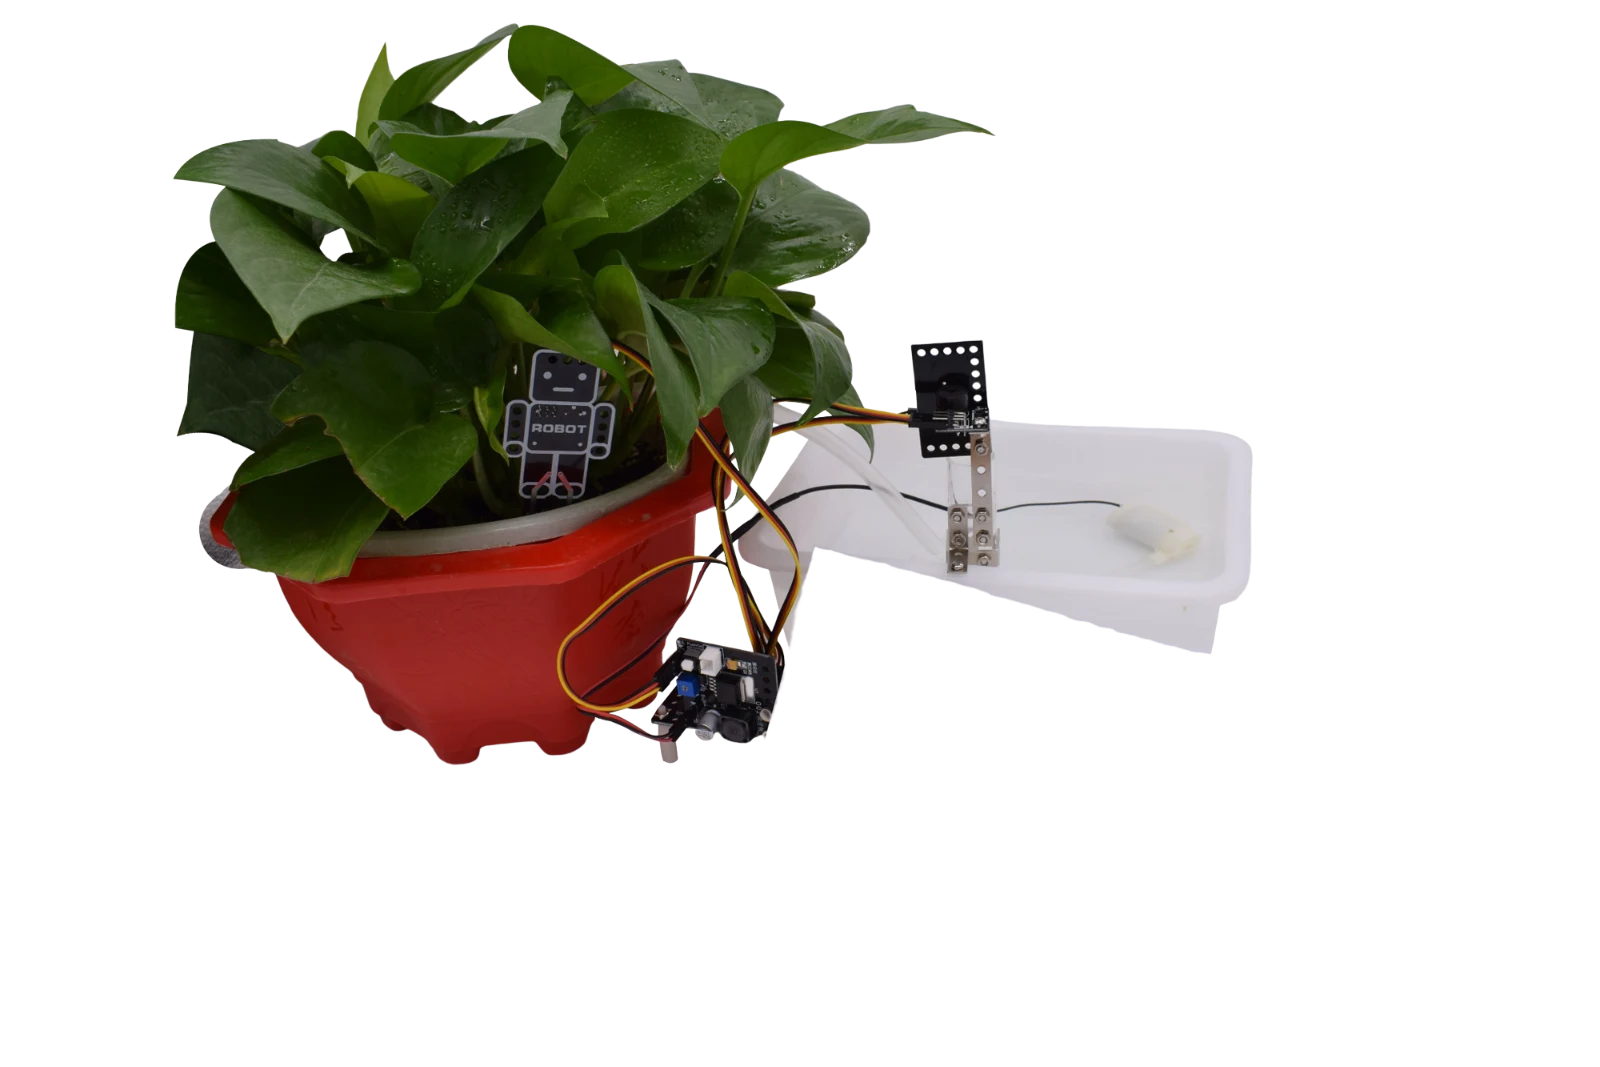
| Nombre de la tarea | Compañero inteligente | Percepción inteligente | Vida inteligente | Iniciación a la programación | Historias de programación | Perro robot con IA |
| Contenido de la tarea | Compañero inteligente que canta y baila Pequeño creador de percepción biomimética | Riego inteligente de plantas Pequeño mayordomo inteligente por control de voz | Pequeña lámpara inteligente Estación de música ambiental inteligente | Gran aventura en el mundo de la programación Magia transformadora | Aventurero fantástico Comandante interestelar | El perro robot parte: del montaje a la acción Interacción por voz inteligente |
| sesiones lectivas | 8 | 8 | 8 | 8 | 8 | 8 |
| Tema de inteligencia artificial · Plan de configuración del curso de programación | ||||||
| Nombre de la tarea | Introducción a la inteligencia artificial | Desbloqueo de la aplicación de modelos | Inicio de la colaboración en programación | Encender la expresión creativa | Primeros pasos en los miniprogramas | Interacción con miniprogramas |
| Contenido de la tarea | Conocer la IA Reconocimiento de imágenes | Reconocimiento de gestos Diálogo por voz | Diseño de programación asistida por IA Tratamiento de datos asistido por IA | Mi pequeño asistente agente de IA Creación asistida por agente de IA | Conocer los miniprogramas Práctica de desarrollo de miniprogramas | Creación de miniprogramas con IA Presentación de proyectos de miniprogramas |
| sesiones lectivas | 8 | 8 | 8 | 8 | 8 | 8 |
Curso de hardware
Ejemplo del plan de configuración del curso de hardware del tema de IA «Aprender Haciendo» de ShengTong Educación
Ejemplo de tema: Compañero inteligente
Compañero inteligente que canta y baila / Pequeño creador de percepción biomimética · un total de 2 tareas
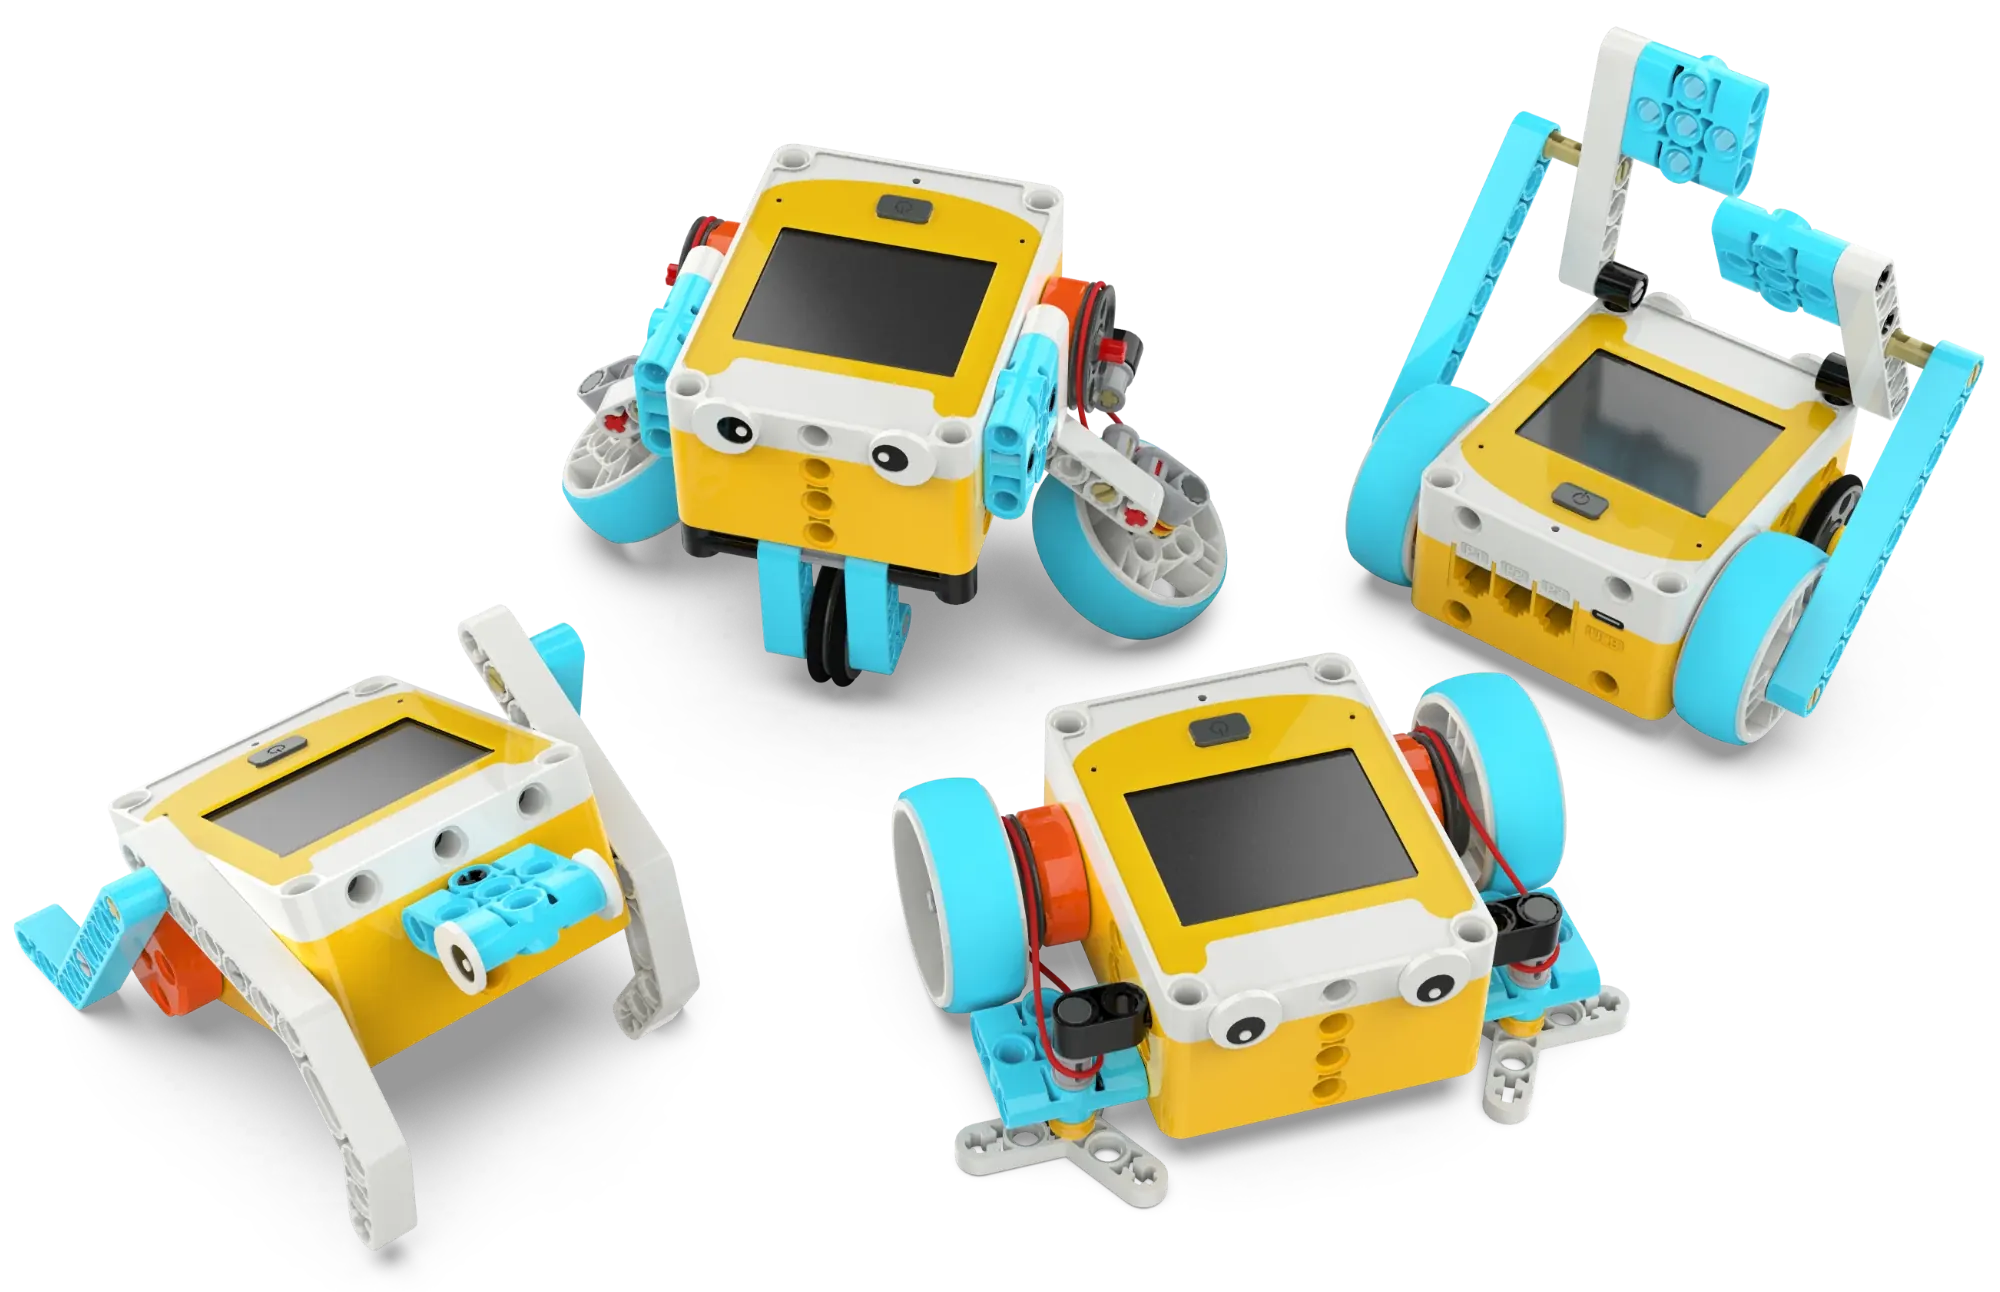
Compañero inteligente que canta y baila
Sesiones lectivas sugeridas: 4 sesiones lectivasRequisitos de la tarea
Comprender el concepto y la clasificación básicos de los robots (robots industriales y robots especiales), conocer el controlador del kit de programación Tianji (integra pantalla táctil, zumbador, micrófono, acelerómetro triaxial y motores codificados bilaterales), y al mismo tiempo comprender el principio de generación del sonido (vibración de los objetos) y la relación entre el tono y la frecuencia de vibración, y conocer el modo de funcionamiento del zumbador integrado en el controlador.
En la sesión lectiva 1, completar el montaje básico del robot Tianji (paquete de bloques 01), conocer los nombres de cada pieza y el método de ensamblaje, encenderlo y experimentar el efecto de ejecución de los programas de ejemplo preestablecidos, y establecer la cognición inicial del sistema inteligente "percepción del sensor → juicio del programa → ejecución de la acción".
En la sesión lectiva 2, aprender las operaciones básicas de la programación por iconos en pantalla táctil (añadir, eliminar, reemplazar, insertar iconos), dominar las instrucciones básicas de movimiento como avanzar, retroceder, girar a la izquierda y girar a la derecha, comprender la correspondencia entre el parámetro "número de veces" del programa y el número de vueltas de las ruedas, y ser capaz de escribir de forma independiente un programa de movimiento simple y ejecutarlo para verificar.
En la sesión lectiva 3, aprender la programación de iconos de reproducción, dominar el uso de nueve efectos de sonido y del efecto de sonido aleatorio, ser capaz de combinar instrucciones de movimiento y de emisión de sonido para escribir programas simples, y comprender la diferencia entre iconos de tipo bloqueante y no bloqueante (como los diferentes efectos de ejecución de "avanzar continuamente" y "avanzar N veces").
En la sesión lectiva 4, montar el robot bailarín (paquete de bloques 02), conocer las cuatro partes componentes del mecanismo de manivela y balancín (manivela, balancín, barra de conexión y bastidor), comprender el principio mecánico de conversión del movimiento circular en un movimiento oscilante recíproco, escribir el programa de baile y realizar la actividad de baile de robots.
Sugerencias de implementación
La sesión lectiva 1 se introduce con una discusión (¿qué crees que es un robot?), se guía al alumnado a descubrir las características comunes de los diversos robots en la vida, y luego se monta manualmente la forma básica de Tianji y se experimentan los programas de ejemplo. En la fase de montaje, se pide al alumnado que compruebe por sí mismo la cantidad de piezas, para fomentar la conciencia de las normas de ingeniería.
La sesión lectiva 2 se centra en las operaciones de programación, haciendo que el alumnado pruebe gradualmente cada icono de movimiento y observe el efecto. Se anima al alumnado a predecir primero el efecto de ejecución del programa y luego ejecutarlo para verificar, cultivando el hábito de "pensar primero y verificar después".
En la sesión lectiva 3, primero se introducen los principios del sonido con ejemplos de la vida como el despertador y el timbre del teléfono móvil, y luego se experimenta con la programación de diferentes efectos de sonido; el punto clave es que el alumnado comprenda el significado del icono de efecto de sonido aleatorio. La dificultad de programación radica en la diferencia entre tipos bloqueantes y no bloqueantes: se puede pedir al alumnado que escriba programas con "avanzar 2 veces + efecto de sonido" y con "avanzar continuamente + efecto de sonido" respectivamente, compare los efectos de ejecución y descubra la diferencia por sí mismo.
En la sesión lectiva 4, primero se analiza la estructura de manivela y balancín (se puede recurrir a animaciones en vídeo), y luego se monta el robot bailarín por pasos, se escribe el programa de baile y se realiza la actividad de baile de robots.
Implementación docente
Se puede introducir a partir de escenarios cotidianos como los robots barredores y los robots repartidores de comida, discutiendo cómo la inteligencia artificial permite a las máquinas completar el trabajo de forma "automática"; y luego extenderse a escenarios como los altavoces inteligentes que eligen canciones y los robots guía de tiendas que emiten anuncios por voz, discutiendo cómo la inteligencia artificial permite a las máquinas "hablar" e interactuar con las personas.
Direcciones de ampliación
Presentar cómo los asistentes de voz con IA (como Xiaoai y Siri) perciben las instrucciones del usuario mediante sensores y responden, así como la tecnología de composición con IA y de recomendación inteligente de música, y discutir cómo la inteligencia artificial "aprende" los estilos musicales y crea melodías.
Pequeño creador de percepción biomimética
Sesiones lectivas sugeridas: 4 sesiones lectivasRequisitos de la tarea
Comprender el concepto y la función básicos de los sensores (conversión de magnitudes físicas en señales eléctricas), conocer los dos tipos de sensores integrados en el controlador Tianji (micrófono y acelerómetro triaxial), y al mismo tiempo comprender el concepto y la clasificación de los robots biomiméticos (robots de seis patas, perros robots, robots de aleteo, etc.) y conocer el principio y las características básicas de la transmisión por correa.
En la sesión lectiva 1, aprender el sensor de micrófono, comprender el principio de que la vibración del sonido impulsa la vibración de la membrana y genera una señal eléctrica, dominar el uso de los tres iconos de percepción de sonido fuerte, sonido débil y sonido medio, y programar funciones como el movimiento disparado por sonido y el retroceso automático tras la detección de colisión.
En la sesión lectiva 2, aprender el acelerómetro triaxial, conocer sus aplicaciones en patinetes eléctricos autobalanceados, el "sacudir" del teléfono móvil y la estabilización de drones, dominar los iconos de percepción de postura como colocar en plano, colocar en vertical, sacudir y rotar, programar funciones como el disparo de efectos de sonido y movimiento por acción y el cambio de velocidad de movimiento por acción, y comprender la relación de mapeo entre los datos del sensor y el comportamiento del robot.
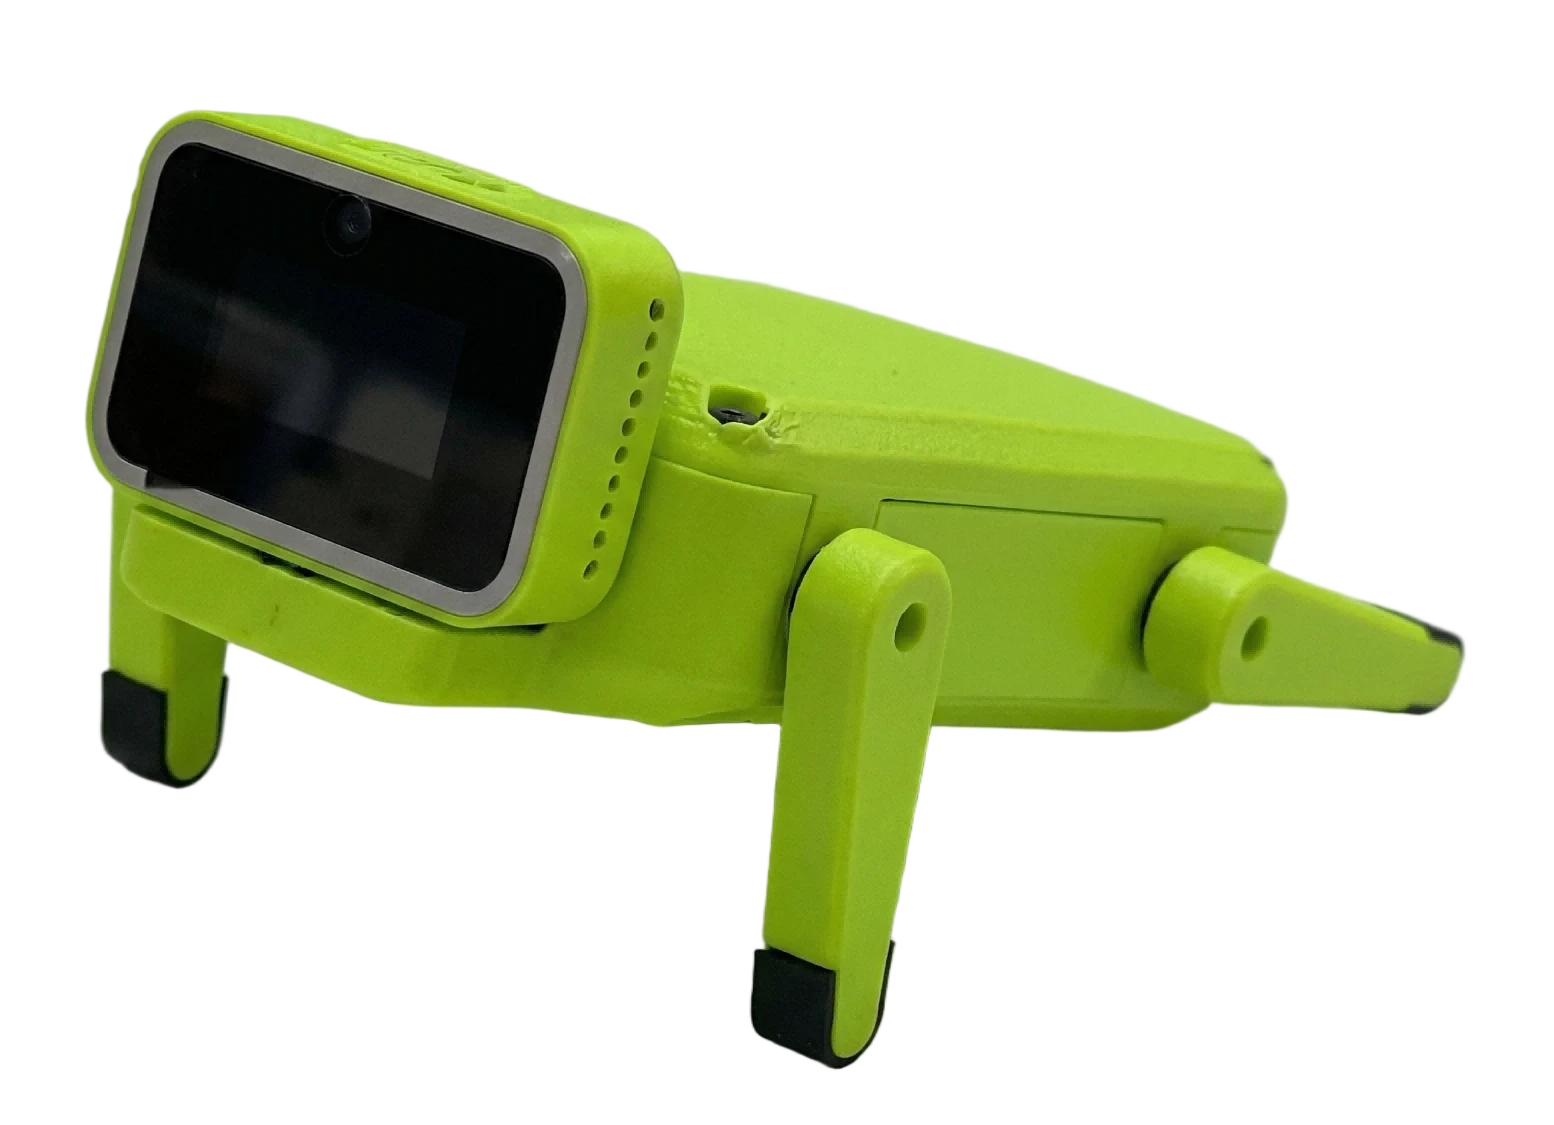
En la sesión lectiva 3, montar el robot ternero de cuatro patas caminante (paquete de bloques 03), analizar cómo su estructura de manivela y balancín logra que las cuatro patas avancen alternativamente, programar funciones como el movimiento disparado por sensor y la emisión de un tono de aviso al colocarlo en vertical, y realizar la actividad de carrera de terneros.
En la sesión lectiva 4, montar el robot barredor (paquete de bloques 04), comprender la estructura de la transmisión por correa elástica (rueda motriz, rueda conducida, correa elástica), conocer la característica de protección por patinamiento por sobrecarga de la transmisión por correa, programar la limpieza de rutas con múltiples curvas y la limpieza de movimiento aleatorio, comparar la diferencia entre el icono de giro y el giro de un solo motor, y elegir el modo de giro adecuado para el robot barredor.
Sugerencias de implementación
La sesión lectiva 1 se introduce a partir de sensores cotidianos como grifos automáticos y luces automáticas, y luego se pide al alumnado que pruebe la sensibilidad de disparo del micrófono mediante aplausos, cantando, golpeando la mesa, etc. Punto clave: guiar al alumnado a descubrir el fenómeno de que "golpear la carcasa del robot también dispara el micrófono", y a continuación diseñar un programa de retroceso por colisión, fomentando el pensamiento de indagación.
En la sesión lectiva 2, se introduce el concepto de acelerómetro a partir de un vídeo de patinetes autobalanceados, se pide al alumnado que voltee y sacuda realmente el controlador para observar los cambios de valores, y luego se programa el control por acción. Para cambiar la velocidad de movimiento se requiere el orden de "fijar la velocidad primero y luego fijar el movimiento", algo que el alumnado suele omitir fácilmente.
En la sesión lectiva 3, se introduce el concepto biomimético a partir de vídeos de robots araña, perros robots, etc.; al montar, preste atención a la simetría de la posición de los pasadores de las patas a ambos lados (esto es clave para que la marcha sea normal), y antes de cada ejecución es necesario ajustar la posición inicial del motor para que las dos patas queden desfasadas hacia delante y hacia atrás. En la fase de carrera se pueden planificar líneas de salida y meta para aumentar el sentido de competición.
En la sesión lectiva 4, se introduce a partir de un vídeo de un robot barredor real y se discute su ruta de trabajo. Al montar, el sentido interior y exterior de la correa elástica es el punto clave: si se instala al revés, la escoba girará en sentido inverso. En la fase de programación, primero se prueba la diferencia entre los dos modos de giro, y luego se guía al alumnado a elegir el giro de un solo motor (gira lento pero la escoba no se invierte, más adecuado para barrer), y finalmente se utiliza un tiempo de espera aleatorio para lograr una ruta de limpieza aleatoria.
Implementación docente
Se puede introducir a partir de escenarios cotidianos como el esquive automático de obstáculos de los coches autónomos y el reconocimiento facial de las cerraduras inteligentes, discutiendo cómo la inteligencia artificial "percibe" el mundo circundante mediante sensores y toma decisiones; y luego extenderse a escenarios como la planificación automática de rutas del robot barredor doméstico y el perro robot de Boston Dynamics superando obstáculos, discutiendo cómo la inteligencia artificial permite a los robots biomiméticos "aprender" a adaptarse a diferentes entornos y trabajar de forma autónoma.
Direcciones de ampliación
Presentar la tecnología de activación por voz de los altavoces inteligentes (como "Xiaoai"), el reconocimiento de comportamiento con IA detrás de la función de "sacudir" del teléfono móvil, así como la tecnología de planificación de rutas con IA del robot barredor doméstico (como la construcción de mapas SLAM) y la aplicación de "biomimética + IA" en robots cuadrúpedos (como Unitree), y discutir cómo la inteligencia artificial permite a los robots adaptarse al entorno de forma más inteligente.
Curso de software
Ejemplo del plan de configuración del curso de software del tema de IA «Aprender Haciendo» de ShengTong Educación
Ejemplo de tema: Introducción a la inteligencia artificial
Conocer la IA
Sesiones lectivas sugeridas: 4 sesiones lectivasRequisitos de la tarea
Observar las aplicaciones de inteligencia artificial de su entorno (altavoces inteligentes, conducción autónoma, aplicaciones móviles, etc.), comprender el concepto básico de la inteligencia artificial y distinguir la relación entre inteligencia artificial, robots y programación; y luego conocer el "cerebro" de la IA: el modelo, comprender las capacidades y usos de diferentes tipos de modelos como el gran modelo de lenguaje, el modelo de reconocimiento de imágenes y el modelo de reconocimiento de voz, y experimentar la generación de dibujos con IA y el reconocimiento de objetos. Establecer la cognición de que la inteligencia artificial está impulsada por la programación e imita el comportamiento de aprendizaje humano, y comprender las aplicaciones de diferentes modelos en distintos escenarios.
Sugerencias de implementación
- 1
Plantear preguntas
Guiar al alumnado a observar aplicaciones de IA en la vida como los altavoces inteligentes, la conducción autónoma y las aplicaciones móviles, y reflexionar: "¿qué es la inteligencia artificial?", "¿por qué aprende la IA?", "¿en qué se diferencia la IA de los robots y de la programación común?", "¿tiene la IA un cerebro, y qué es ese cerebro?".
- 2
Diseño e implementación
Organizar al alumnado para experimentar interacciones de IA como el reconocimiento de garabatos y la clasificación de frutas; observar mediante el juego "Gran aventura del pájaro volador" cómo la IA aprende de los fallos y se fortalece; experimentar la generación de dibujos con IA y el reconocimiento de objetos, y conocer las capacidades de diferentes modelos como los de lenguaje, imagen y voz; usar herramientas gráficas y un conjunto de datos de dibujos simples para completar el entrenamiento y la prueba del modelo.
- 3
Investigación y discusión
Combinando las actividades de experiencia, discutir las características del aprendizaje supervisado, el no supervisado y el por refuerzo, y distinguir la diferencia entre la IA débil, la IA fuerte y la superinteligencia artificial; comparar las similitudes y diferencias entre el aprendizaje del cerebro humano y el entrenamiento del modelo, discutir el efecto de la cantidad y la calidad de los datos sobre el resultado del modelo, y analizar el papel de los tres elementos de datos, algoritmo y poder de cómputo.
- 4
Intercambio y compartición
Los grupos informan sobre su nueva comprensión de la inteligencia artificial y los modelos, muestran los resultados del modelo entrenado o probado, comparten "cómo aprendió el modelo", e intercambian métodos para mejorar la precisión del modelo y escenarios donde la IA no puede sustituir el juicio humano.
Reconocimiento de imágenes
Sesiones lectivas sugeridas: 4 sesiones lectivasRequisitos de la tarea
Aprender el flujo básico de la clasificación de imágenes y el entrenamiento de modelos, usar una plataforma de programación gráfica para recoger muestras de imágenes de manzanas y plátanos y entrenar un modelo de clasificación, completar el juego interactivo "al mono le encantan las frutas" y experimentar inicialmente el flujo completo "recogida → entrenamiento → reconocimiento → retroalimentación"; y luego usar la tecnología de reconocimiento de imágenes para lograr el control por sensor corporal, mapear el resultado del reconocimiento de la cámara como señal de control de dirección del juego, completar el juego "pinpón reactivo", e integrar de forma conjunta la localización por coordenadas, el control de personajes y el reconocimiento de imágenes.
Sugerencias de implementación
- 1
Plantear preguntas
Crear la situación de "¿qué fruta le gusta al monito?", reflexionando: "¿cómo hacer que la IA reconozca la manzana y el plátano?", "¿qué hay que preparar?", "¿qué pasa si se reconoce mal?"; experimentar el juego de pinpón con control de teclado tradicional, reflexionando: "¿se puede controlar la pala sin teclado, de otra forma?", "¿cómo se convierte el reconocimiento de imágenes en una operación del juego?".
- 2
Diseño e implementación
Preparar dos frutas: manzana y plátano; en la plataforma de programación gráfica, añadir la extensión de clasificación de imágenes, fijar las categorías y recoger imágenes de manzanas y plátanos desde múltiples ángulos y distancias; entrenar el modelo y escribir el programa de retroalimentación interactiva tras el reconocimiento para completar "al mono le encantan las frutas"; aprender las coordenadas del escenario y la localización de personajes, construir el juego básico de pinpón (movimiento de la pala, rebote de la pelota, detección de colisiones, puntuación), y conectar el modelo de clasificación al juego fijando la correspondencia entre el resultado del reconocimiento y la dirección de movimiento de la pala.
- 3
Investigación y discusión
Probar el efecto de reconocimiento del modelo bajo diferentes ángulos, distancias y luces, discutir "¿por qué a veces la IA se equivoca?", y analizar el efecto de la diversidad de datos sobre la precisión del reconocimiento; probar la sensibilidad y precisión del control por sensor corporal, y comparar las ventajas y desventajas del control por teclado y del control por sensor corporal.
- 4
Intercambio y compartición
Demostrar las obras "al mono le encantan las frutas" y "pinpón reactivo", compartir la experiencia de entrenamiento de datos y depuración, discutir cómo hacer que el modelo reconozca con más precisión, e imaginar qué otros juegos puede controlar el reconocimiento de imágenes.