ShengTong Educación
ShengTong EducaciónLa excelencia tecnológica empodera el futuro "Crear más, ser más feliz"
Kit de curso de robot de programación gráfica con IA

ShengTong Roborobo AI
MCU 5.0

Aprende a programar con robots

Controlador con pantalla a color de 32 bits, motores con encoder integrado, sensores de alta precisión plug-and-play y piezas estructurales totalmente nuevas para construir mecanismos en 3D: un kit avanzado de diseño y programación de robots para alumnos de primaria de 7 a 10 años.

Los tornillos y las tuercas sustituyen a los bloques de encaje tradicionales, así que los niños atornillan cada robot como en un montaje mecánico real. La programación gráfica junto con el entrenamiento de modelos de IA permite crear robots que ven, oyen e interactúan. Cuatro etapas y 80 clases regulares recorren una historia completa: desde apretar el primer tornillo hasta diseñar un juego completo de forma autónoma.

7-10añosEdad
4etapasProgresión
80clasesClases regulares
4clasesClases de prueba
8clasesClases de actividad
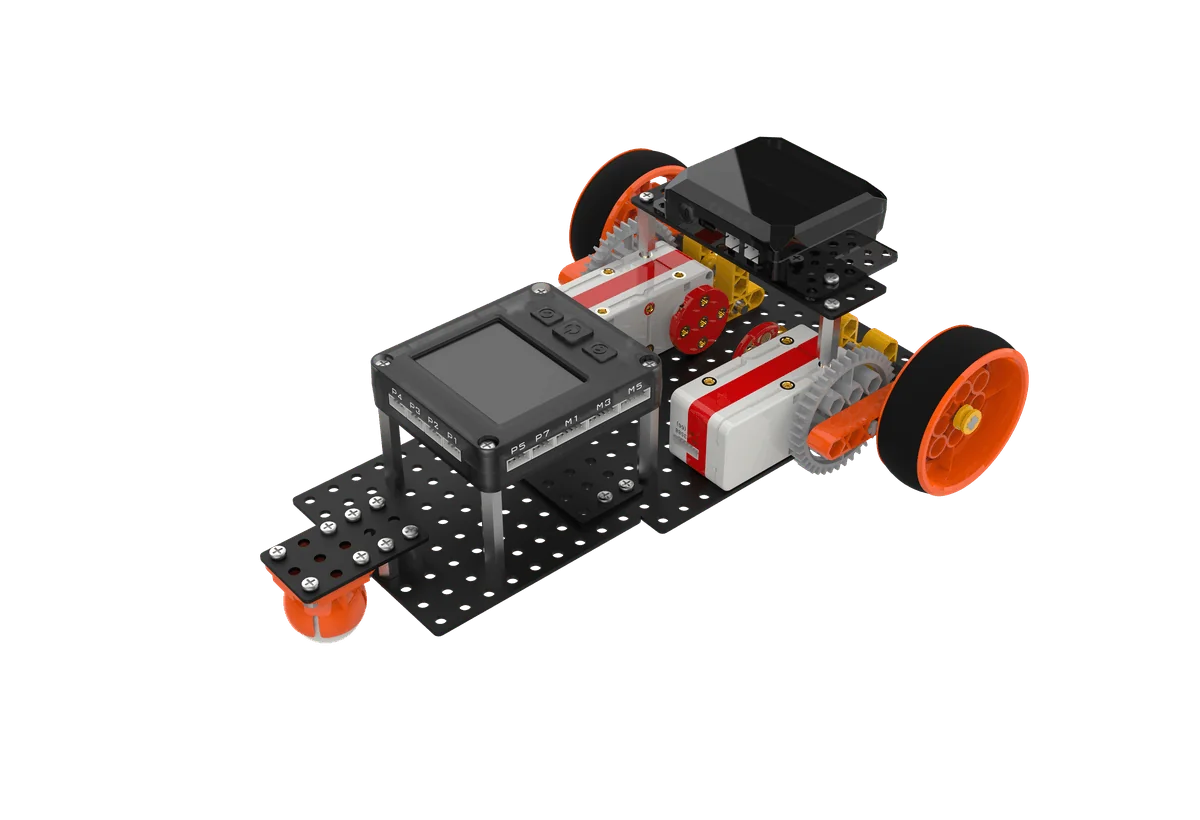
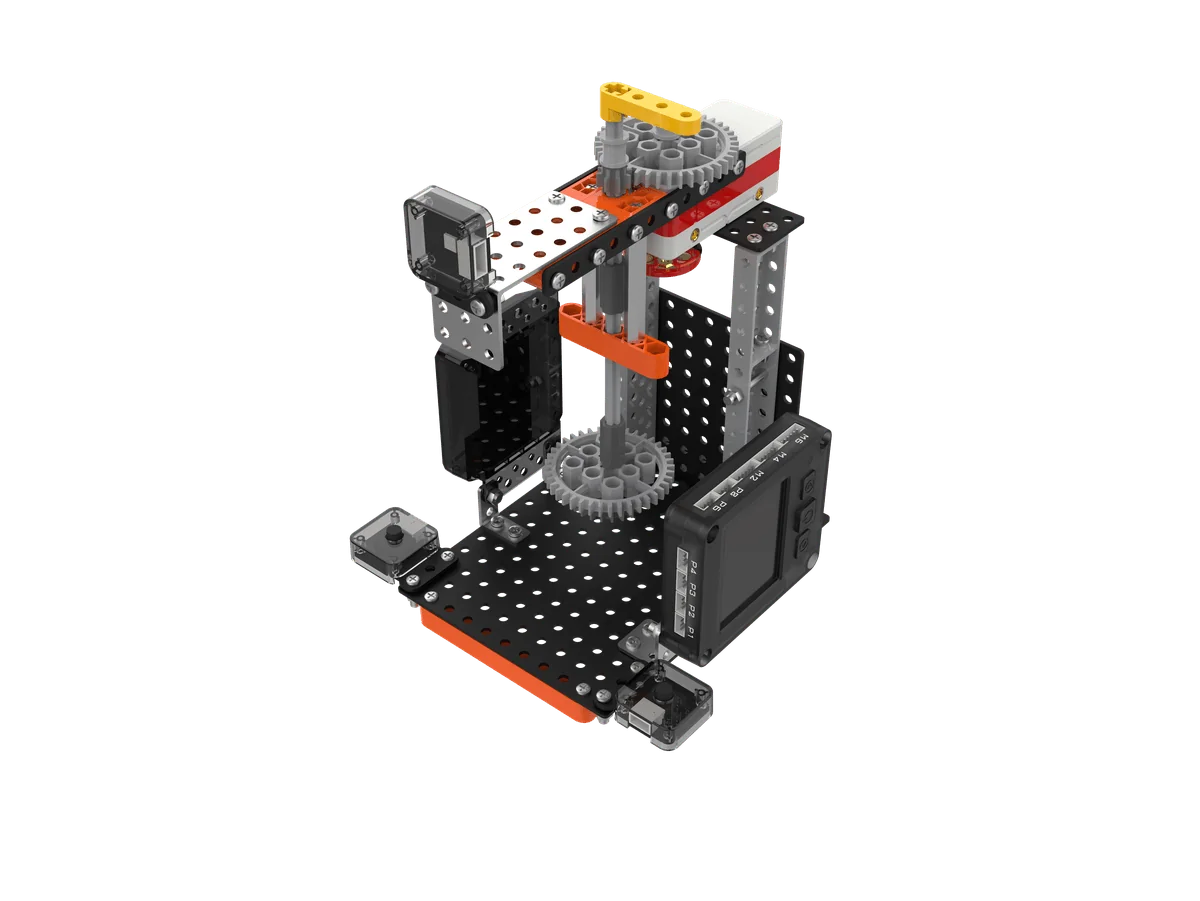
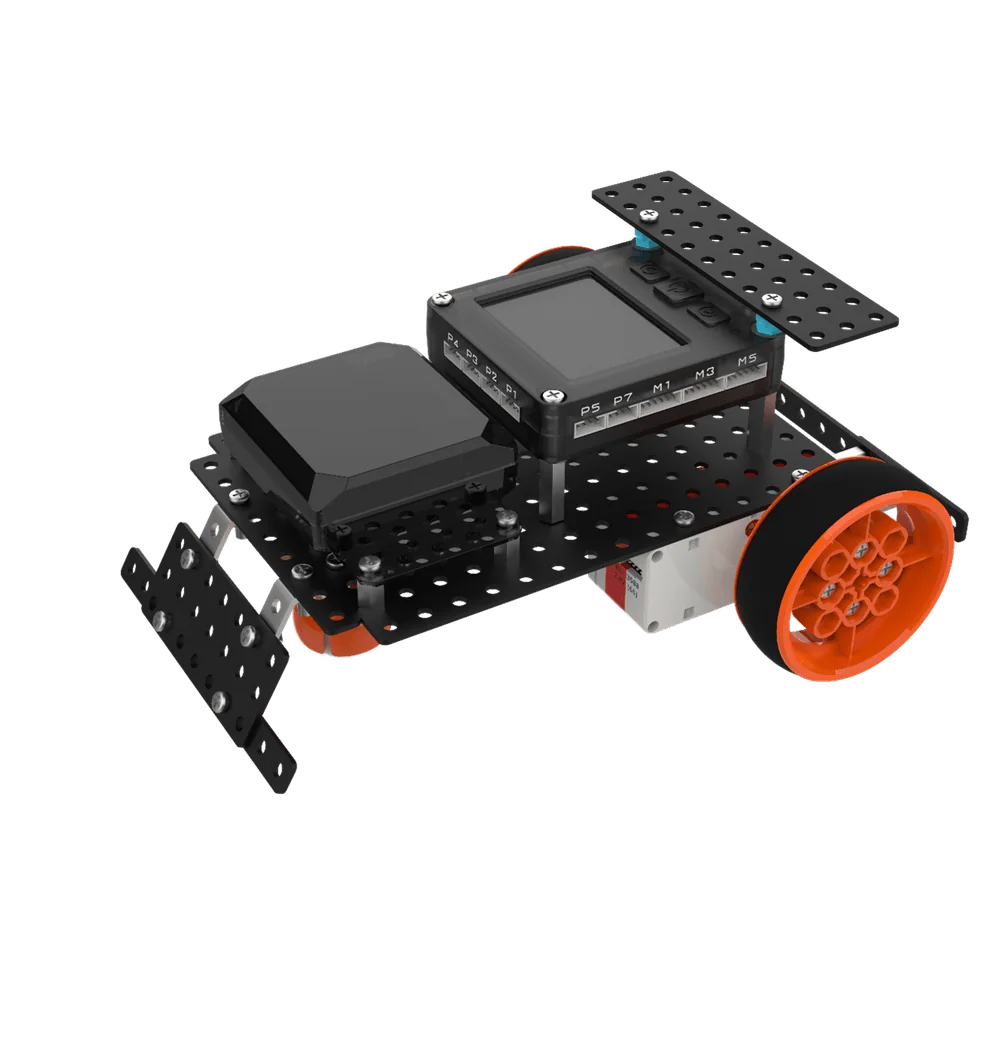
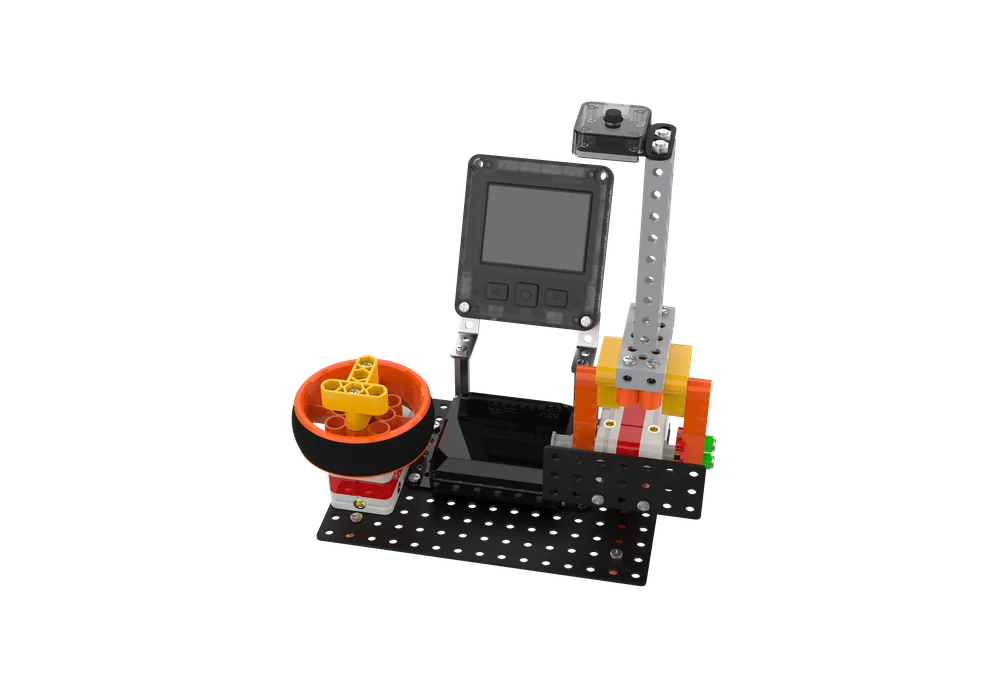
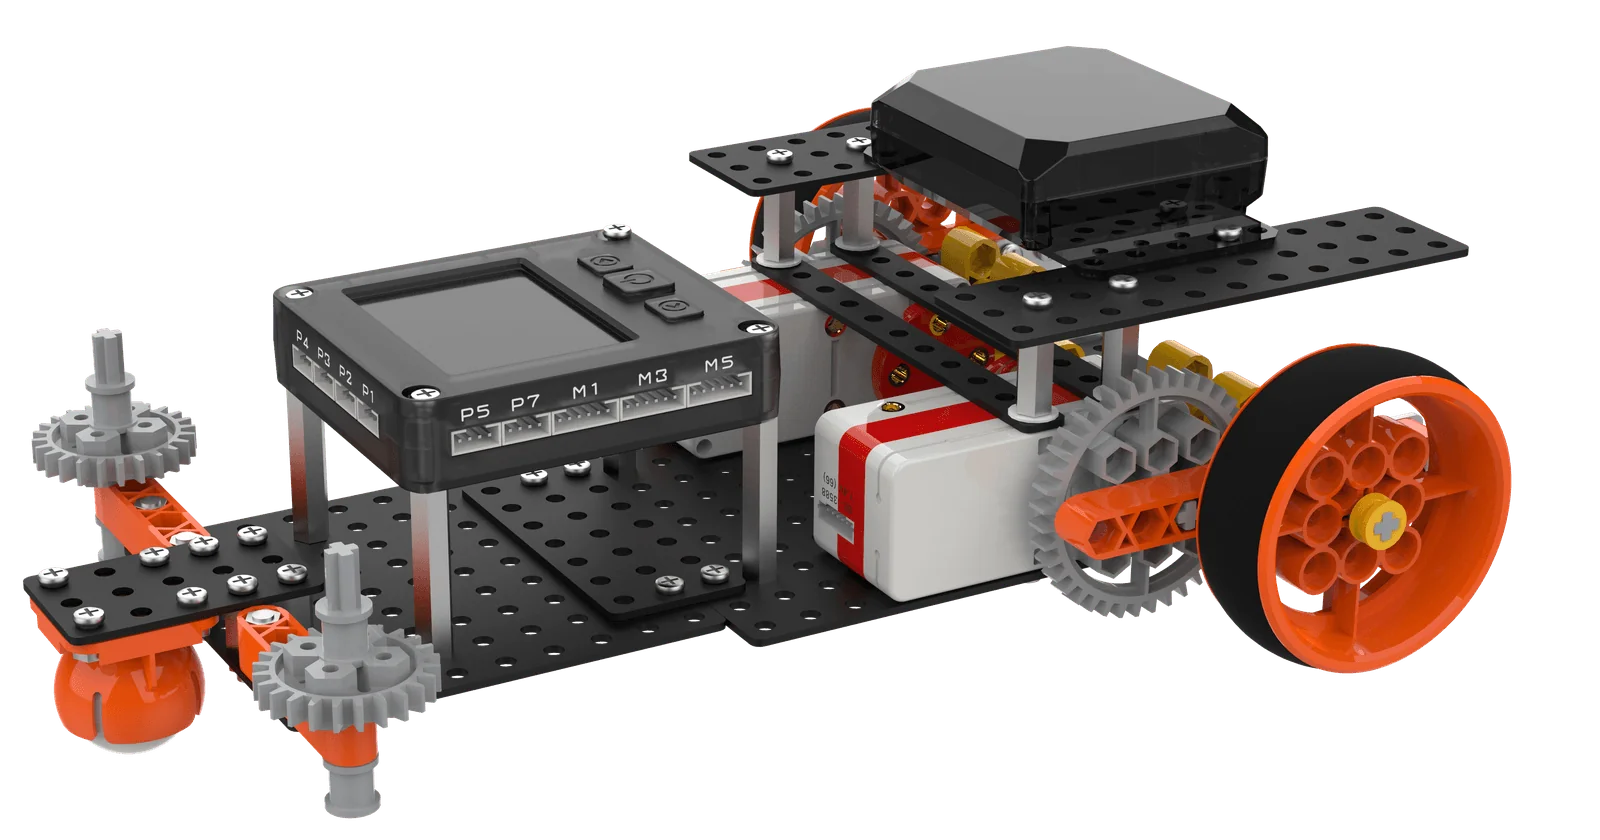
Proyecto de supercoche de ShengTong Roborobo AI MCU 5.0
DEMO DEL PRODUCTO

Descubre lo que el MCU 5.0 puede hacer

Desde el primer tornillo apretado hasta los engranajes girando y el programa en marcha: un vídeo muestra toda la experiencia.

Vídeo del producto ShengTong Roborobo AI MCU 5.0

Un kit didáctico de robótica que los niños atornillan de verdad

ShengTong Roborobo AI MCU 5.0 es un curso de robótica con programación gráfica diseñado para edades de 7 a 10 años. Los alumnos usan piezas estructurales, tornillos y tuercas, engranajes y componentes electrónicos para montar desde cero robots móviles, con sensores y programables, comprendiendo la mecánica y la lógica mediante el montaje y la depuración práctica.

El hardware se ha renovado por completo: el controlador pasa a un procesador de 32 bits con pantalla a color; los motores con encoder integrado permiten un control de velocidad sin escalones y un posicionamiento preciso; los sensores se han iterado por completo; las piezas estructurales se han multiplicado, con nuevas vigas de cinco caras, vigas de construcción y otras piezas 3D que permiten estructuras mecánicas complejas como transmisiones por engranajes y mecanismos articulados.

El curso sigue una historia completa, con un método didáctico de seis pasos en bucle cerrado junto con material interactivo de IA. Los conocimientos de programación avanzan en espiral con una dificultad que crece de forma suave, mientras el marco tridimensional de nueve elementos 3STC está presente en todo el curso: los alumnos no solo aprenden a programar, sino también pensamiento ingenieril y competencias integrales.

La historia de la Escuela Interestelar recorre todo el curso, de modo que los niños aprenden a programar siguiendo la trama.

LeleMeimeiAbuelo ShengDuende IA Xiaozhi
Edad
De 7 a 10 años No se necesita experiencia previa; para los cursos medio y bajo de primaria
Duración
Curso progresivo de 4 etapas Etapa a etapa, ritmo flexible
Clases
80 clases regulares + 4 clases de prueba + 8 clases de actividad
Piezas estructurales
Vigas de cinco caras, vigas de construcción, conectores de esquina, placas y 8 tipos de piezas 3D
Gama cromática
6 colores Negro · Blanco · Gris · Naranja · Amarillo · Azul cielo
Fijación
Destornillador + llave de vaso + tornillos y tuercas Montaje mecánico reutilizable
Herrajes
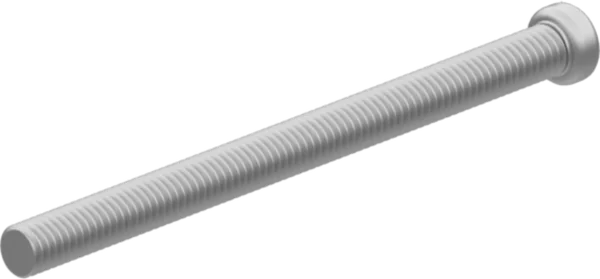
Tornillos de 5/7/12/15/20/30 mm, tornillos de escuadra, tuercas, tuercas de seguridad y arandelas
Control
Programación gráfica (bloques de arrastrar y soltar) + código Python en paralelo, con simulación virtual
COMPONENTES ELECTRÓNICOS

Plug and play: así se forma elsistema nervioso del robot

El controlador es el cerebro, los motores y servos son los músculos, los sensores son los sentidos y la batería de litio es el corazón. Los puertos antirreversibles hacen que conectarlos sea infalible.

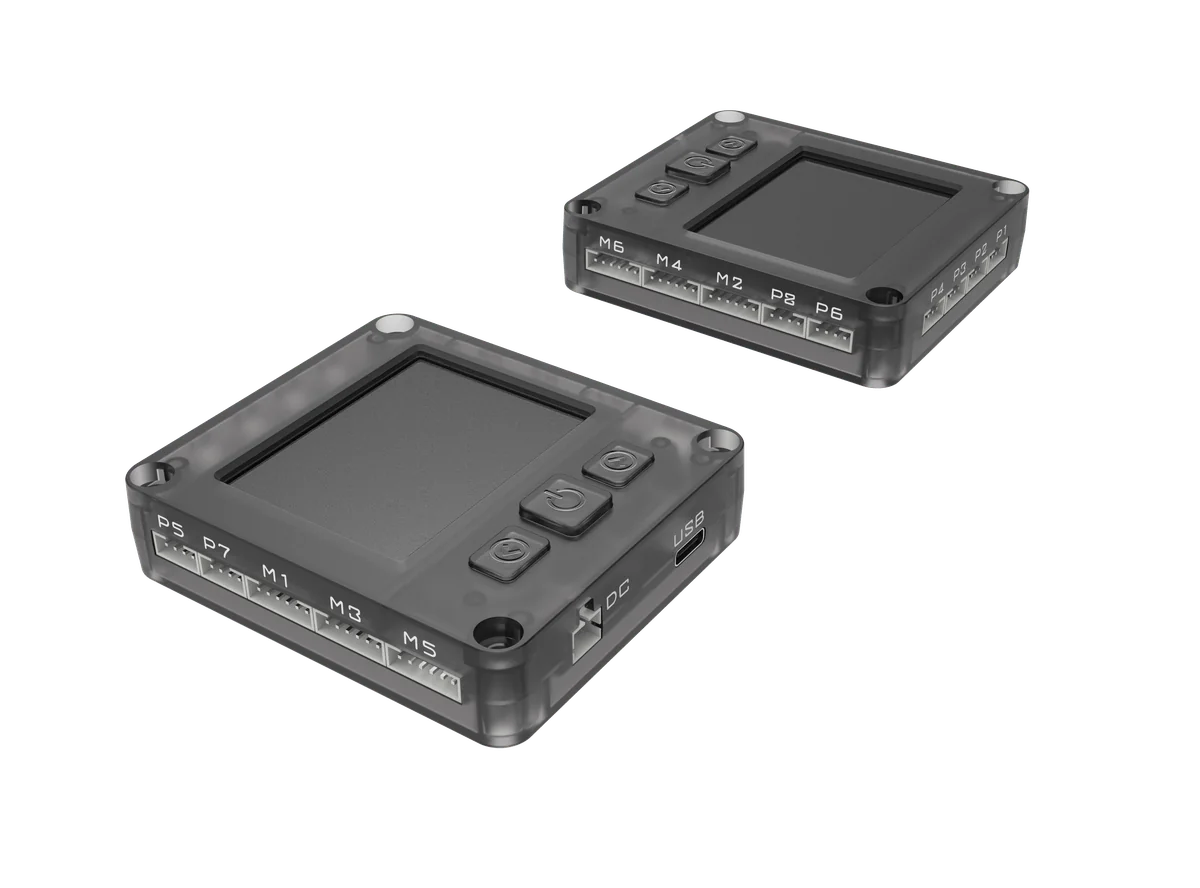
Controlador R5-RCU

Controlador R5-RCU

Procesador de 32 bits de alto rendimiento a 168 MHz con 8 MB de RAM para un funcionamiento eficiente y estable; pantalla táctil HD de 2,4 pulgadas y visión completa con biblioteca de caracteres integrada, para ver el estado del programa de un vistazo.

  • 8 puertos de sensor
  • 6 puertos de motor
  • Pantalla táctil a color de 2,4"
  • 8 MB de almacenamiento
  • Bluetooth / WiFi
  • Descarga por Type-C
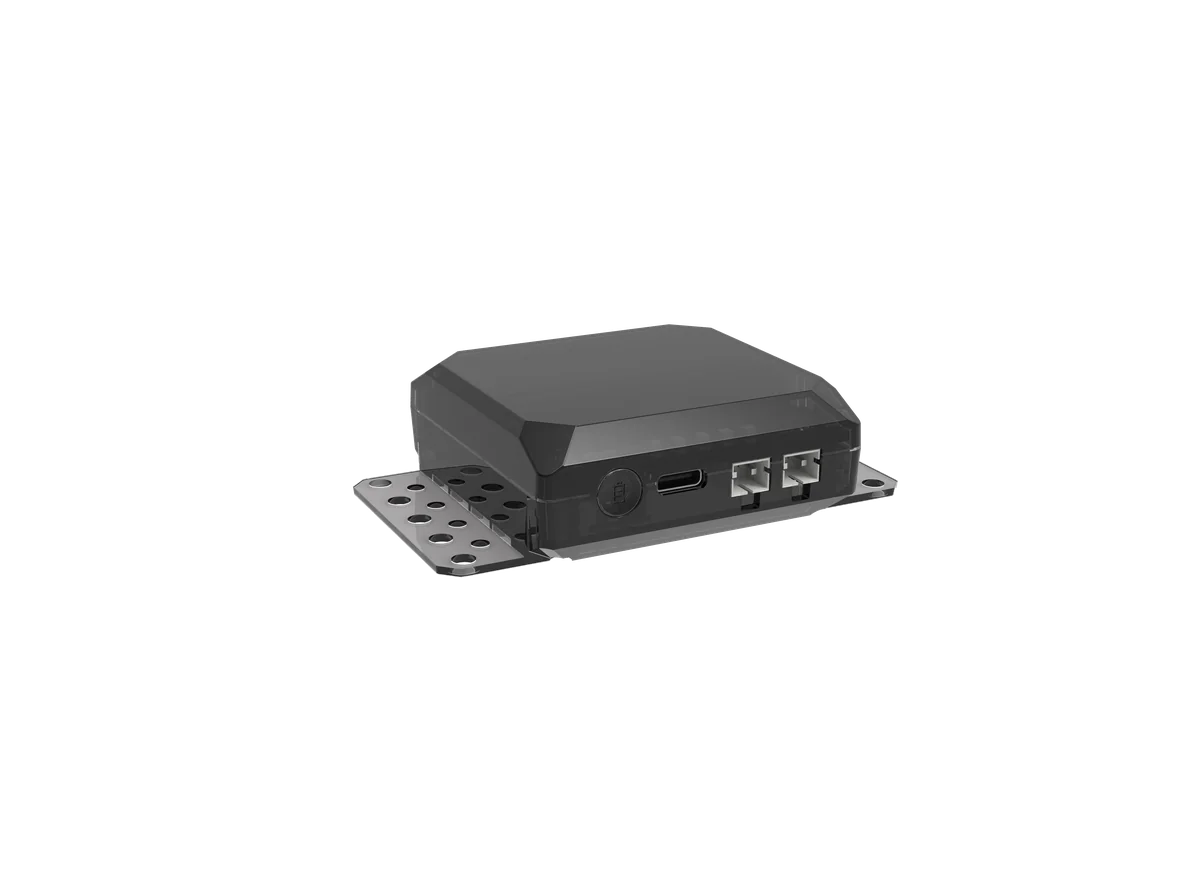
Batería de litio Li-5

Batería de litio Li-5

La solución de batería de litio recargable sustituye el cambio constante de pilas. Funciona clase tras clase, garantizando autonomía y un aula sin preocupaciones.

  • Recargable y reutilizable
  • Puerto XH2.54 externo
  • Compatible con detección de voltaje
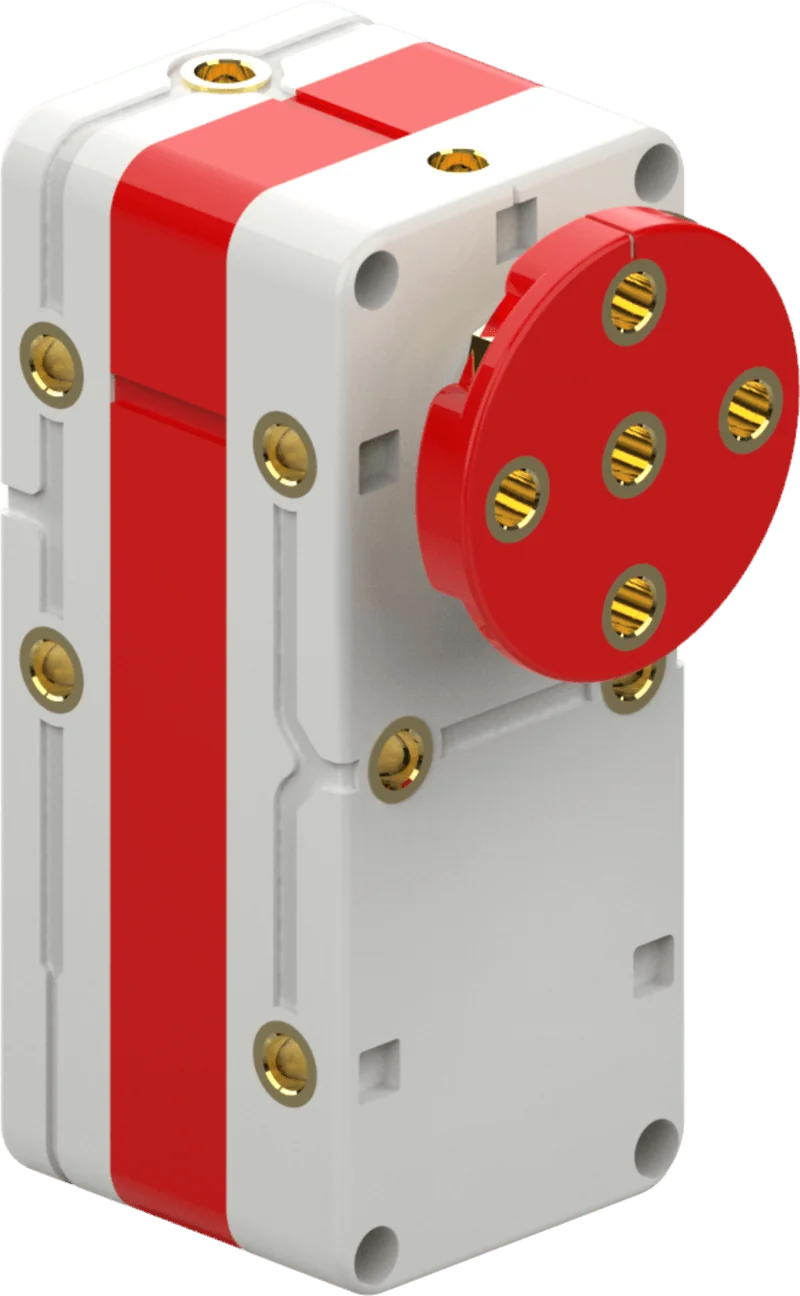
Motor con encoder

Motor · Encoder integrado

Motor de engranajes metálicos y alto par con avance, retroceso y frenado. El control en bucle cerrado con encoder integrado admite una regulación de velocidad sin escalones de -100 a 100 y un posicionamiento preciso, resistiendo daños por bloqueo y giro inverso.

  • Velocidad sin escalones de -100 a 100
  • Resolución del encoder 360/vuelta
  • Posicionamiento preciso
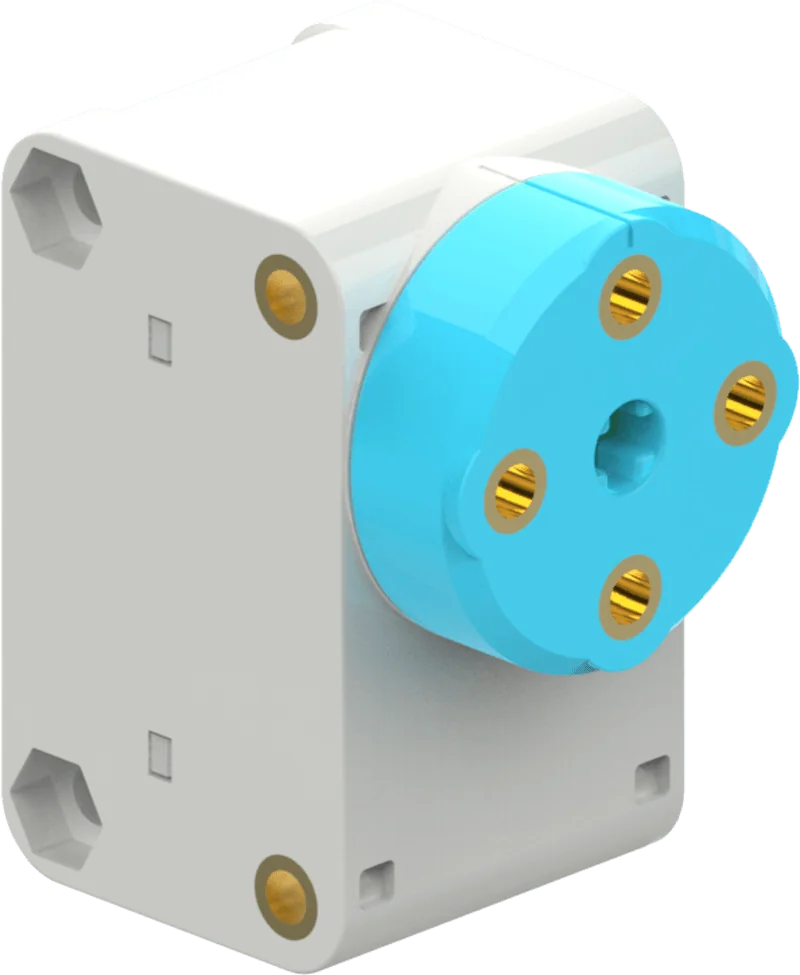
Servo digital

Servo digital

Unidad de servo integrada que combina control de motor, accionamiento de servo y comunicación por bus para articulaciones, dirección y control de ángulo del robot, con ángulos más precisos y mayor durabilidad.

  • Ángulo de trabajo 0-359°
  • Precisión de posición ≤3°
  • Tres modos de trabajo
Sensor fotoeléctrico

Sensor fotoeléctrico

Sensor seguidor de línea que distingue colores claros y oscuros, con diseño antinterferencia solar y calibración automática de umbral mediante escaneo de campo: una unidad de detección fiable para tareas de seguimiento de línea.

  • Valor de retorno 0-4095
  • El umbral se usa directamente para el juicio
  • Calibración automática de balance de blancos
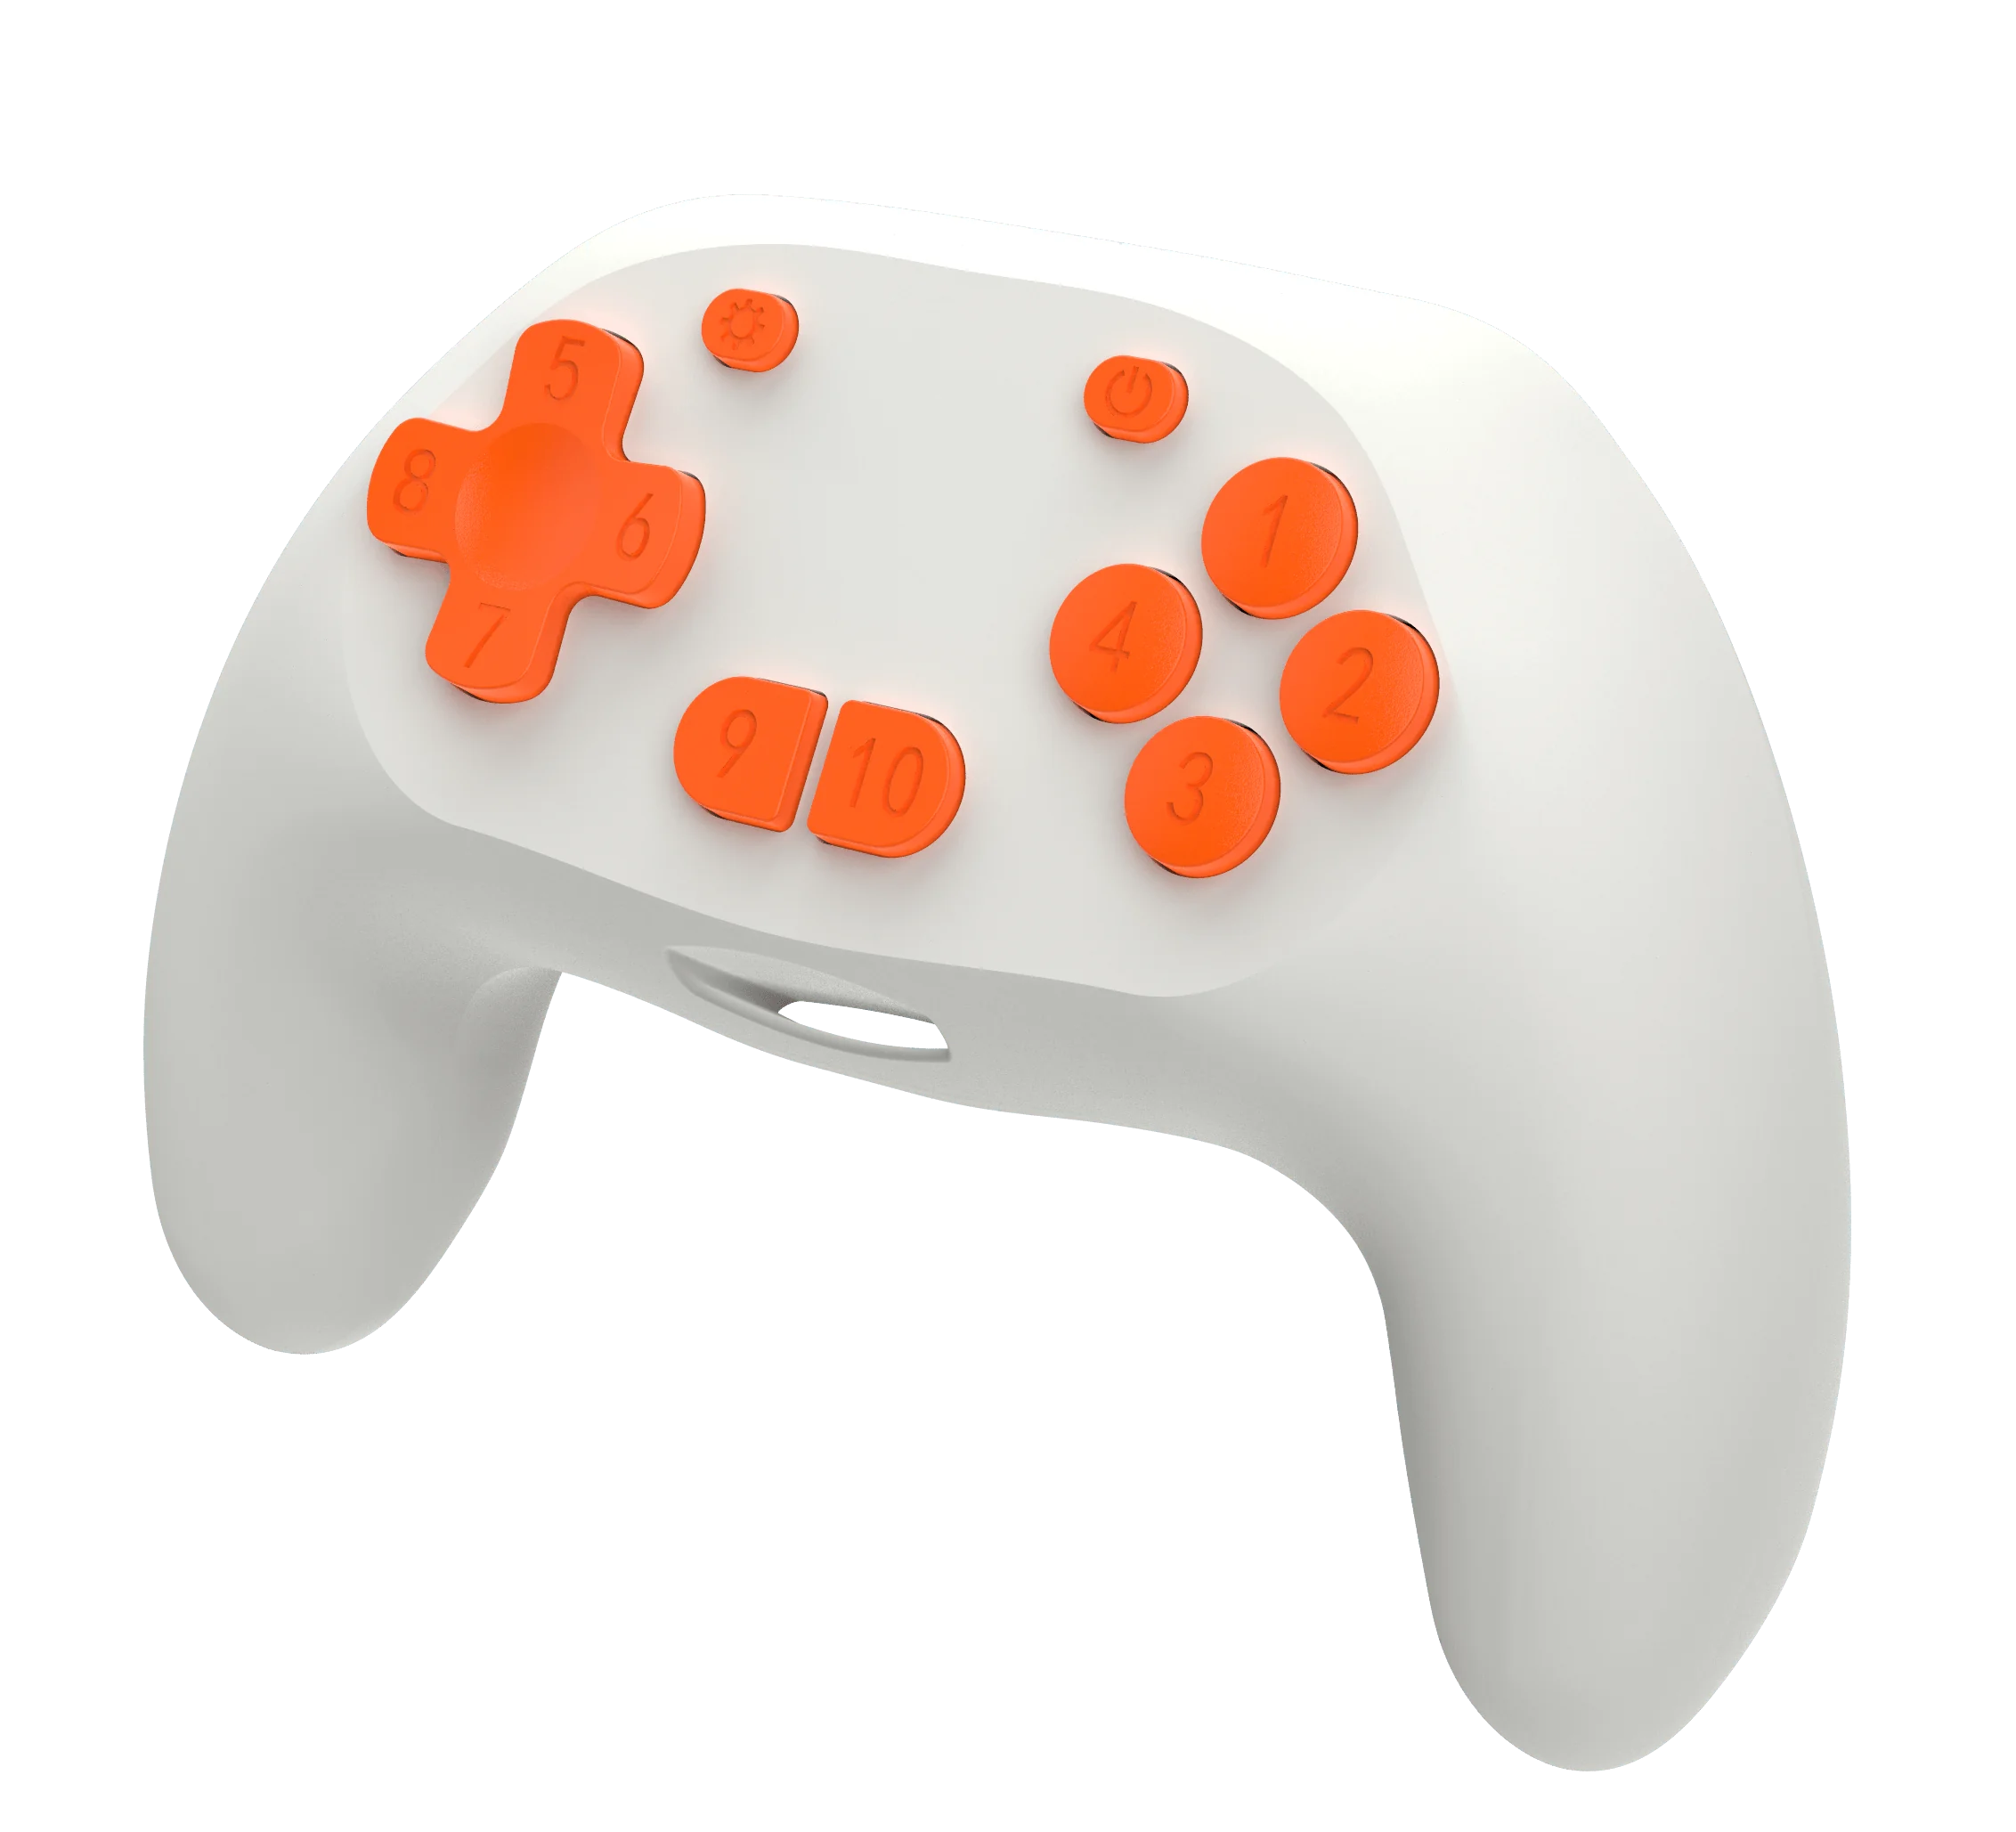
Mando inalámbrico 2.4G

Mando inalámbrico 2.4G

Se empareja con el módulo inalámbrico 2.4G con un solo clic para controlar tu propio robot a distancia y en tiempo real, para que las competiciones y carreras empiecen cuando quieras.

  • Emparejamiento con un clic
  • Control inalámbrico en tiempo real
  • Batallas multijugador
PróximamenteLas imágenes físicas se actualizarán tras el diseño final

Módulo de visión IA

Permite que los robots vean. Admite reconocimiento de colores, de códigos QR y otras tareas de visión. Los alumnos pueden recoger muestras y entrenar sus propios modelos de reconocimiento, llevando aplicaciones reales de IA con grandes modelos al aula.

  • Reconocimiento visual
  • Reconocimiento de códigos QR
  • Entrenamiento de modelos
  • Aplicaciones de gestos y rostros
PróximamenteLas imágenes físicas se actualizarán tras el diseño final

Módulo de reconocimiento de voz

Permite que los robots entiendan el sonido: admite clasificación de voz y reconocimiento de comandos, de modo que una sola orden hablada desencadena una acción y la interacción persona-robot resulta más natural.

  • Clasificación de voz
  • Reconocimiento de comandos
  • Interacción por control de voz

Otros componentes electrónicos del kit

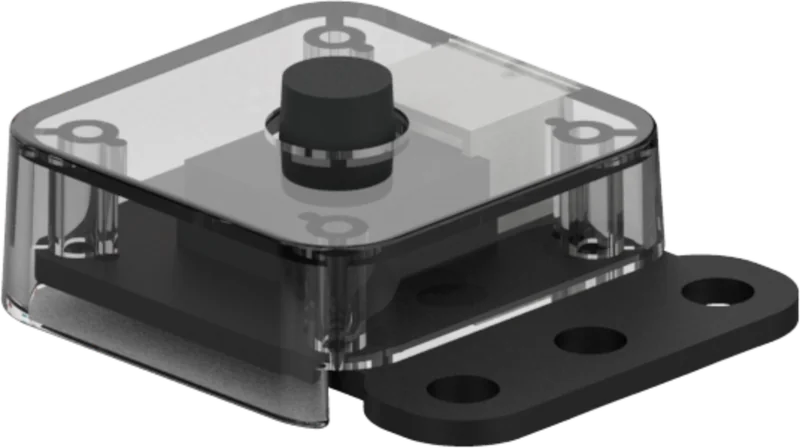
Sensor táctil
Sensor táctil
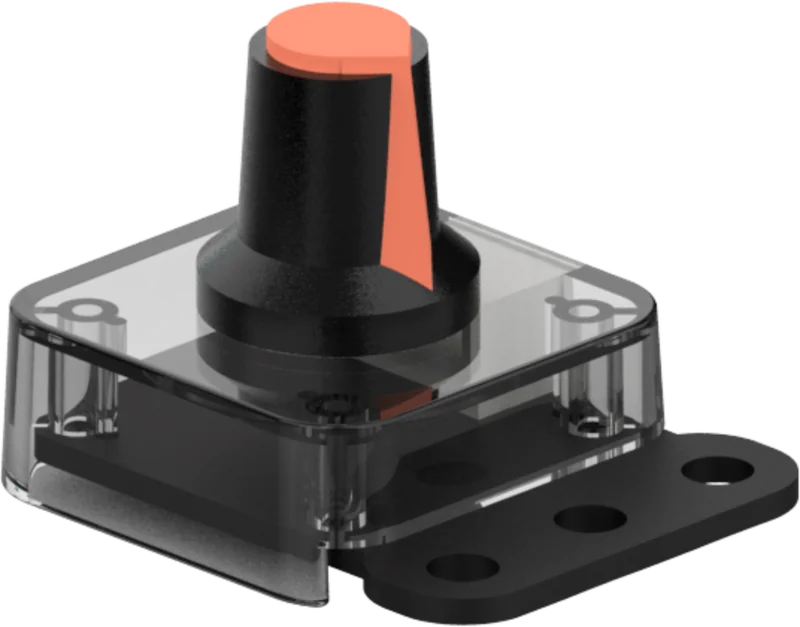
Sensor de mando giratorio
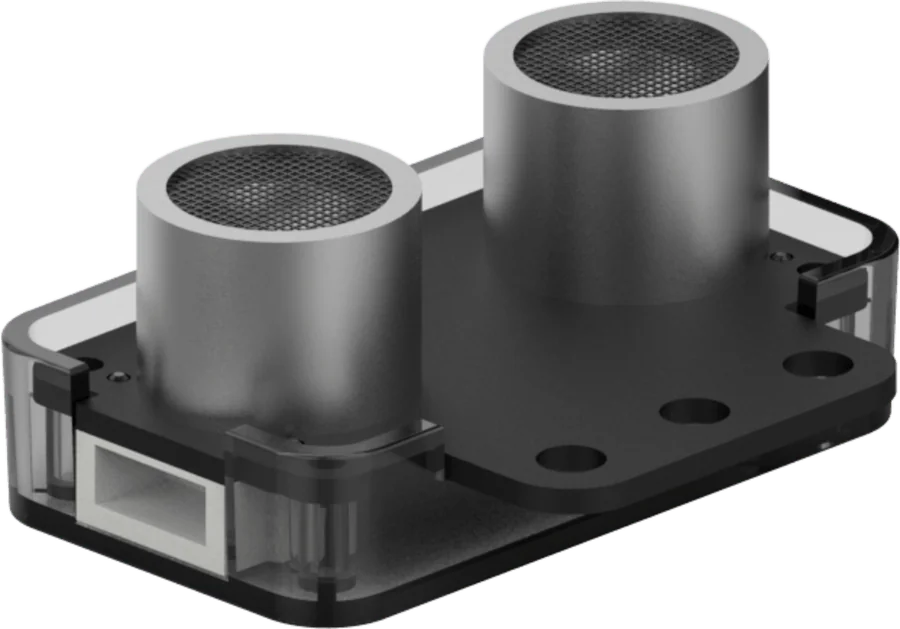
Sensor de distancia ultrasónico
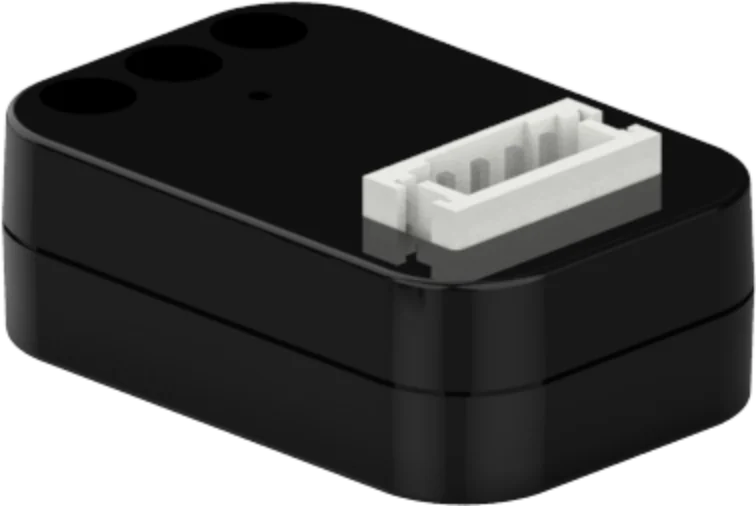
Módulo inalámbrico 2.4G
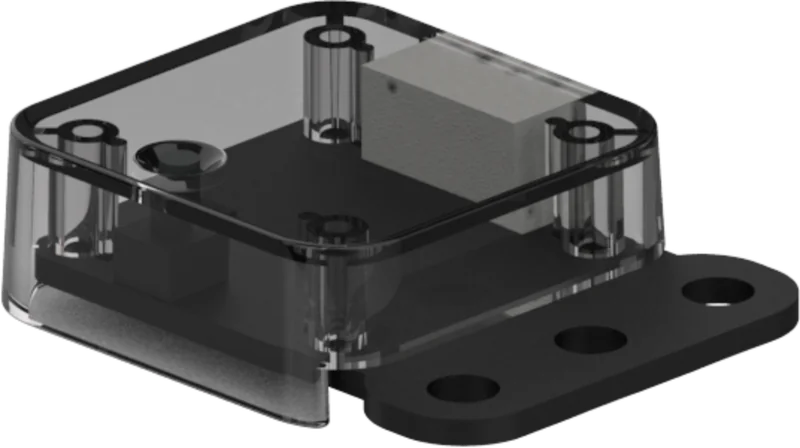
Sensor fotoeléctrico
Módulo de luz de colorCable de motor 20/30 cmCable de sensor 20/30 cmCable de descarga Type-C
PróximamenteLos siguientes componentes se publicarán progresivamente con los cursos avanzados
Sensor de posturaSensor de temperatura y humedad
CAPACIDADES DE IA

Haz que los robotsvean y oigan

Diez módulos de funciones de IA que cubren reconocimiento visual, reconocimiento de voz y de códigos QR, todos con práctica en el aula.

Los alumnos recogen muestras yentrenan modelos

Recoger → Entrenar → Reconocer: recorriendo el proceso completo de aprendizaje de la IA

El curso ofrece más de 10 módulos de funciones de IA que cubren reconocimiento visual, reconocimiento de voz y de códigos QR. Los alumnos no se limitan a ver la demostración del profesor: recogen muestras, entrenan modelos y prueban ellos mismos los resultados del reconocimiento, entendiendo de primera mano cómo aprende la IA.

01
Reconocimiento visualReconoce colores, formas, códigos QR y el contenido de la escena, dando a los robots la capacidad de ver.
02
Reconocimiento de vozLa clasificación de voz y el reconocimiento de comandos de control hacen que los robots entiendan lo que dices.
03
Entrenamiento de modelos prácticoRecoger muestras → entrenar el modelo → reconocimiento en tiempo real, para que los alumnos vivan el proceso completo de aprendizaje de la IA.
Reconocimiento de gestos por IA · Ventilador controlado por gestos

Entrena 4 muestras de gestos y usa distintos gestos para controlar el ventilador a velocidad baja, media, alta o detenerlo.

Entrenamiento de modelosJuicio multirramaAceleración por engranajes
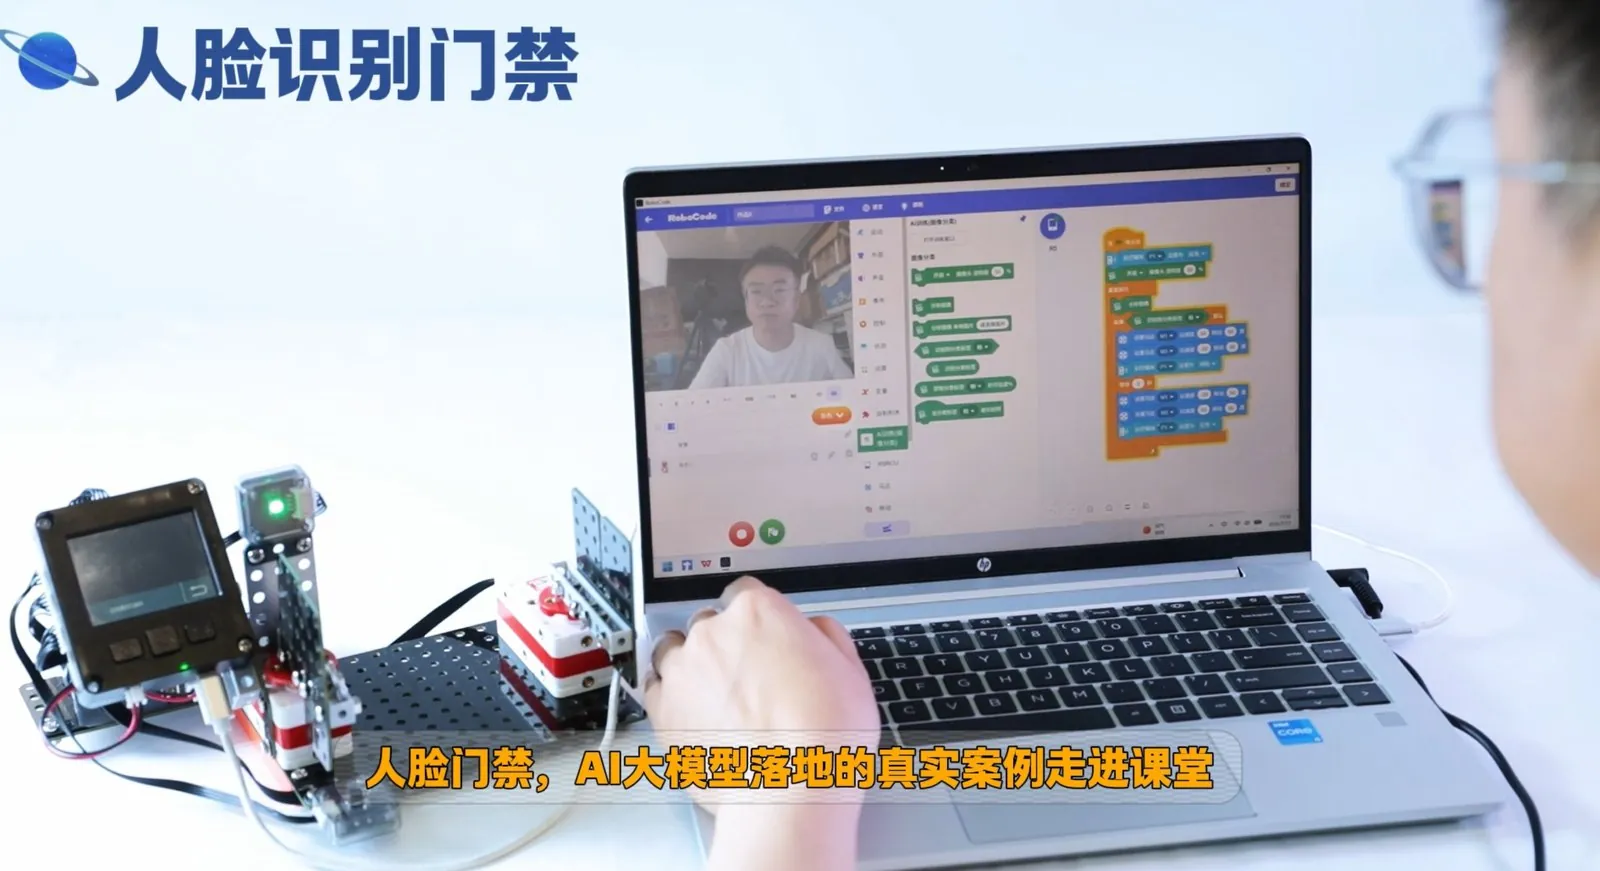
Foto de aula de la puerta con reconocimiento facial
Puerta con reconocimiento facial · Tu cara es la llave

Recoge rostros, entrena un modelo y haz que la puerta te conozca: un caso real de IA con grandes modelos llevado al aula.

Recogida de rostrosEntrenamiento de modelosReconocimiento en tiempo real
Reconocimiento de gestosReconocimiento de voz
Más diversión con IA te espera

Reconocimiento de posturas, clasificación de voz, clasificación de texto… Cada vez se actualizan más funciones de IA y proyectos de robots.

Reconocimiento de posturasClasificación de vozClasificación de texto
MÉTODO DE MONTAJE

No solo encajar,sino atornillar de verdad

El destornillador y la llave de vaso trabajan juntos para fijar paso a paso placas estructurales, vigas de cinco caras, motores y servos en un conjunto sólido.

Demostración de montaje · De las piezas a un molino que gira
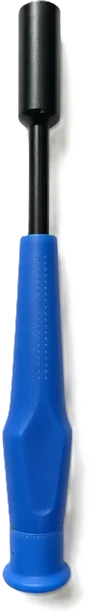
Destornillador de vaso
Destornillador + llave de vaso · El primer juego de herramientas del niño

Alinear los agujeros, sujetar la tuerca y controlar la fuerza: el propio acto de apretar tornillos entrena la coordinación ojo-mano y la motricidad fina.

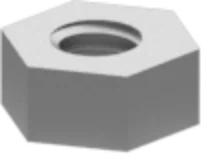
TuercaTuerca
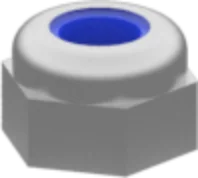
Tuerca de seguridadTuerca de seguridad
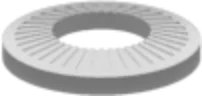
ArandelaArandela

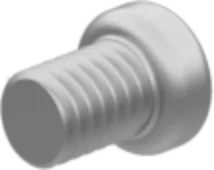
Seis medidas de tornillo de un vistazo

tornillo de 5 mm5 mmUnen placas y motores
tornillo de 7 mm7 mmPlaca con placa
tornillo de 12 mm12 mmUnen vigas de construcción
tornillo de 15 mm15 mmViga con viga
tornillo de 20 mm20 mmUnen el controlador
tornillo de 30 mm30 mmApilado de vigas en varias capas

Uniones apretadasque soportan transmisiones y desmontajes repetidos

Seis medidas de tornillo + juego de herramientas, todo en un kit

ShengTong Roborobo AI MCU 5.0 usa fijación con tornillos y tuercas. Los alumnos emplean un destornillador y una llave de vaso para fijar paso a paso placas estructurales, vigas de cinco caras, motores y servos: un método de montaje más cercano a la ingeniería real y una verdadera prueba de habilidad manual.

01
Las estructuras atornilladas soportan transmisionesLas transmisiones por engranajes generan par y vibración; solo las uniones apretadas mantienen la precisión a largo plazo. Las obras terminadas no se aflojan ni se tambalean y funcionan con suavidad.
02
Reutilizable para depurar de verdadDesatornillar, ajustar y volver a apretar: los alumnos corrigen las estructuras mediante desmontajes repetidos, que es la auténtica experiencia de optimización iterativa del pensamiento ingenieril.
03
Se desarrolla la destreza manualAlinear agujeros, sujetar las tuercas y controlar la fuerza entrenan la coordinación ojo-mano y la motricidad fina en cada clase.

Tornillos de escuadra adicionales de 10 / 15 / 20 / 35 / 55 mm, tuercas, tuercas de seguridad y arandelas cubren las necesidades de fijación de placas de distintos grosores.

ESTRUCTURAS MECÁNICAS

Un solo sistema estructural,construye máquinas en movimiento

Un sistema estructural 3D de vigas de cinco caras, vigas de construcción, conectores de esquina y juegos de engranajes convierte los proyectos de marcos cuadrados en máquinas reales que se desplazan, caminan y agarran.

Transmisión por engranajes

Los engranajes rectos y los engranajes cónicos dobles se combinan para lograr aceleración, reducción y cambio de dirección.

Aceleración simple / doble

Biela-manivela y balancín

Convierten la rotación en movimiento alternativo y oscilante: la base de la marcha bípeda y de los brazos robóticos.

Rotación → Alternativo

Mecanismo de leva

Convierte una rotación uniforme en rebotes regulares de arriba abajo.

Rotación → Elevación

Chasis y desplazamiento

Neumáticos, ruedas locas y piezas de oruga permiten chasis tanto de ruedas como de oruga.

Ruedas · Oruga

Estructura 3D

Los agujeros multidireccionales de las vigas de cinco caras y de construcción forman un esqueleto 3D estable.

3D · Estable

Ejes y casquillos

Varios tamaños de eje, casquillos y cojinetes cubren todas las articulaciones de la cadena de transmisión.

Precisión de transmisión

Poleas y ahorro de fuerza

Las poleas fijas y móviles cambian la dirección y la magnitud de la fuerza: el secreto del ahorro de fuerza en las grúas.

Ahorro de fuerza · Redirección

Almacenamiento de energía con gomas elásticas

Las gomas elásticas almacenan energía potencial elástica y la liberan al instante: así disparan los mecanismos de eyección.

Potencial elástico
PROGRAMACIÓN

Empieza con gráficos,lógica visible

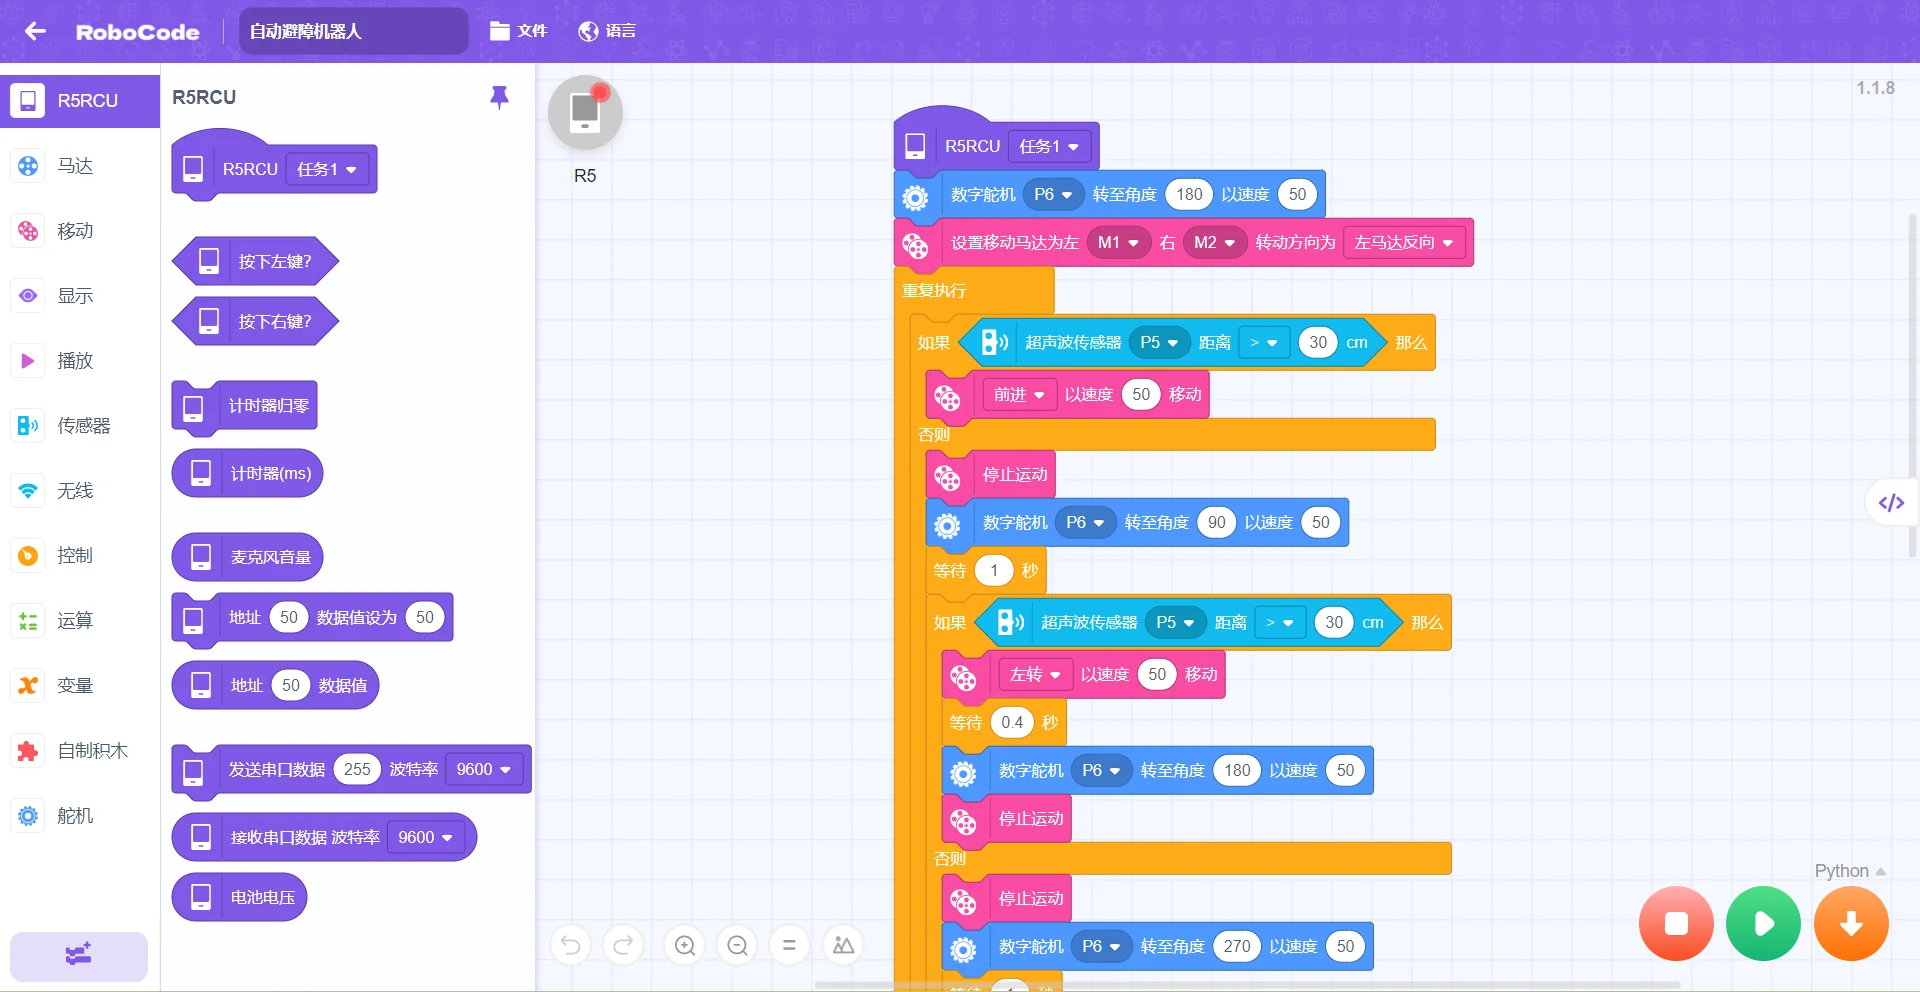
Arrastra bloques para crear programas, compáralos con el código Python en paralelo y verifica tus ideas con la simulación virtual.

Arrastra bloques para convertir las ideas en
la lógica que los robots entienden

La interfaz de programación gráfica estilo Scratch es más accesible para los alumnos de primaria: se parte del análisis del efecto y se pasa por la descomposición en pasos, la combinación de instrucciones y la descarga-depuración en un bucle cerrado completo. El código Python se muestra en paralelo para sentar las bases del futuro aprendizaje de código; la programación y la simulación virtuales permiten verificar las ideas antes de llevarlas al hardware.

01
Vista dual: gráficos + códigoArrastra bloques para programar mientras el código Python aparece a la derecha, mapeando la lógica al código uno a uno.
02
Doble descarga USB / BluetoothAdmite descarga por cable USB y por Bluetooth, con conexión en caliente y automática.
03
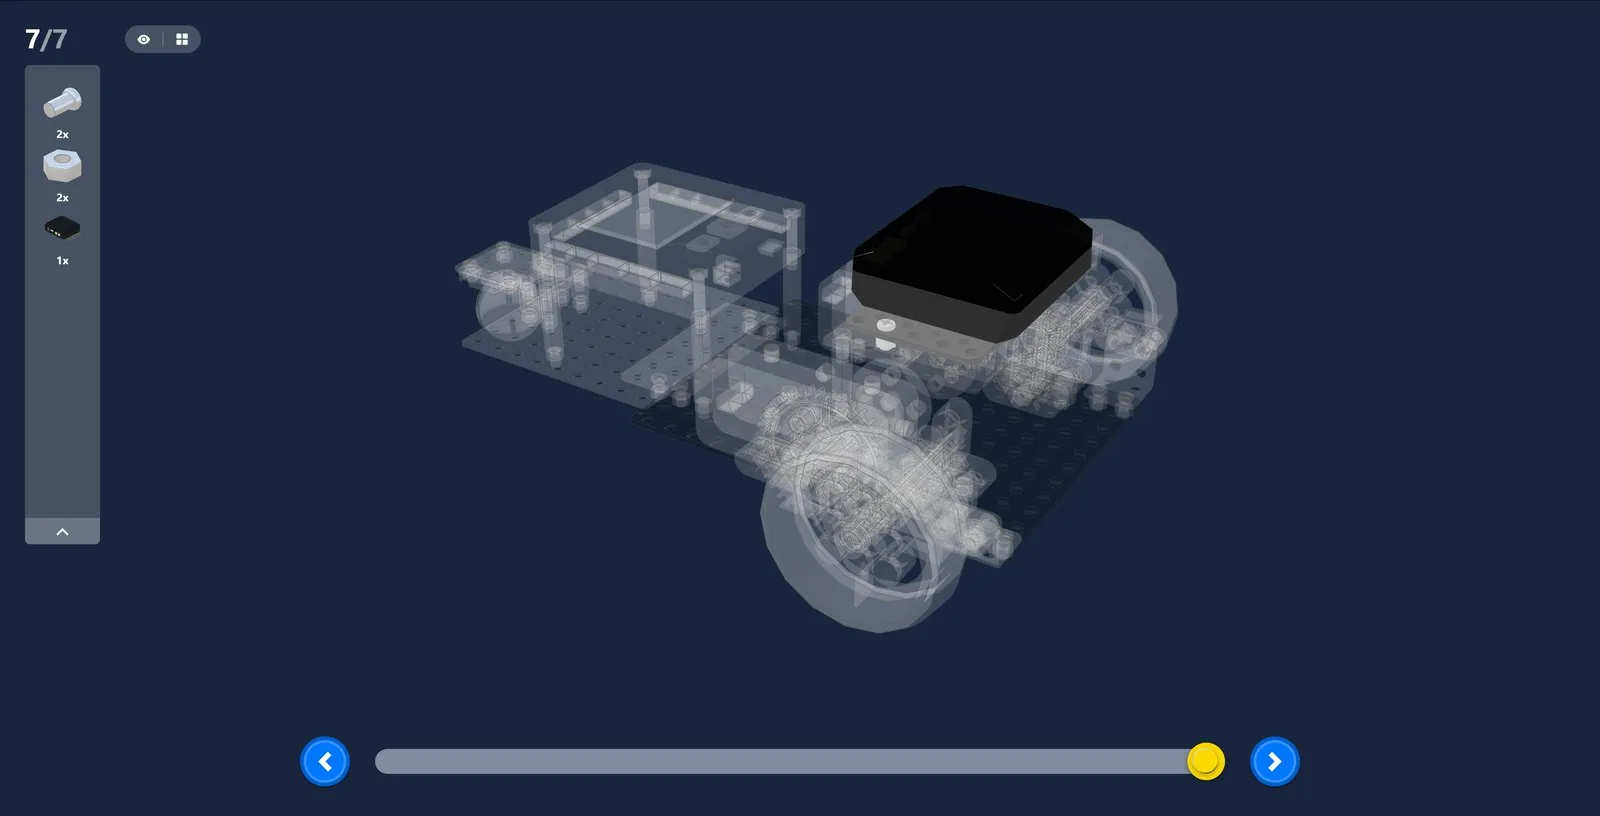
Guía de montaje 3DAmplía libremente la vista 3D; los diagramas de montaje paso a paso mantienen nítido cada detalle.
hardwareR5rcu.code.uiAlt
hardwareR5rcu.code.threeDAlt

Etapa 1 · Conocimientos de programación progresivos

La dificultad crece de forma suave paso a paso: los conocimientos de programación y los principios mecánicos se enseñan por separado y se consolidan en clase
Clase 1Ejecución secuencialComprender la lógica básica de la programación
Clase 10Condición de rama únicaSi… entonces…
Clase 11Bucle condicionalRepetir hasta que se cumpla la condición
Clase 12Ramas únicas anidadasManejar lógica de decisión más compleja
Clase 15Colaboración de varios sensoresControl conjunto de táctil + mando + luz de color
Clases 17-18Lógica AND · MultirramaColaboración de dos táctiles, algoritmo de evitación de obstáculos
Clase 20Bucle principal del juegoIntegrar lo aprendido y diseñar un juego de forma autónoma
NÚMERO DE PIEZAS

Muchas piezas,creatividad sin límites

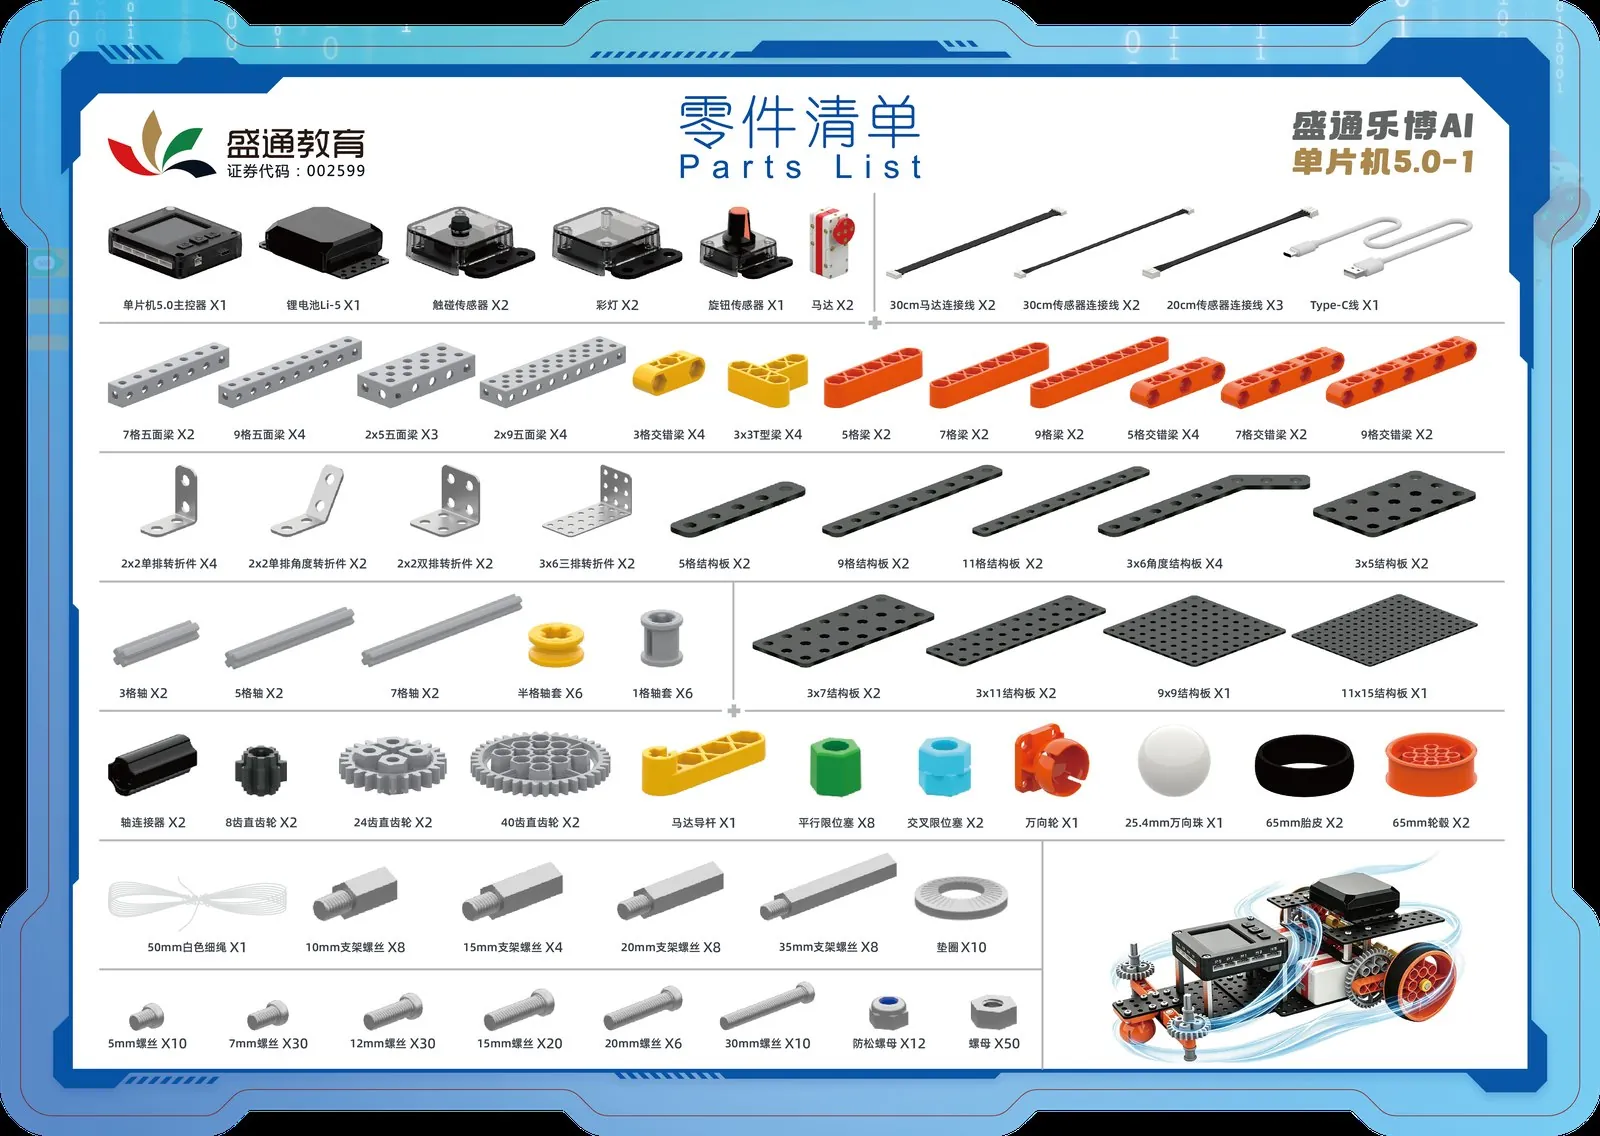
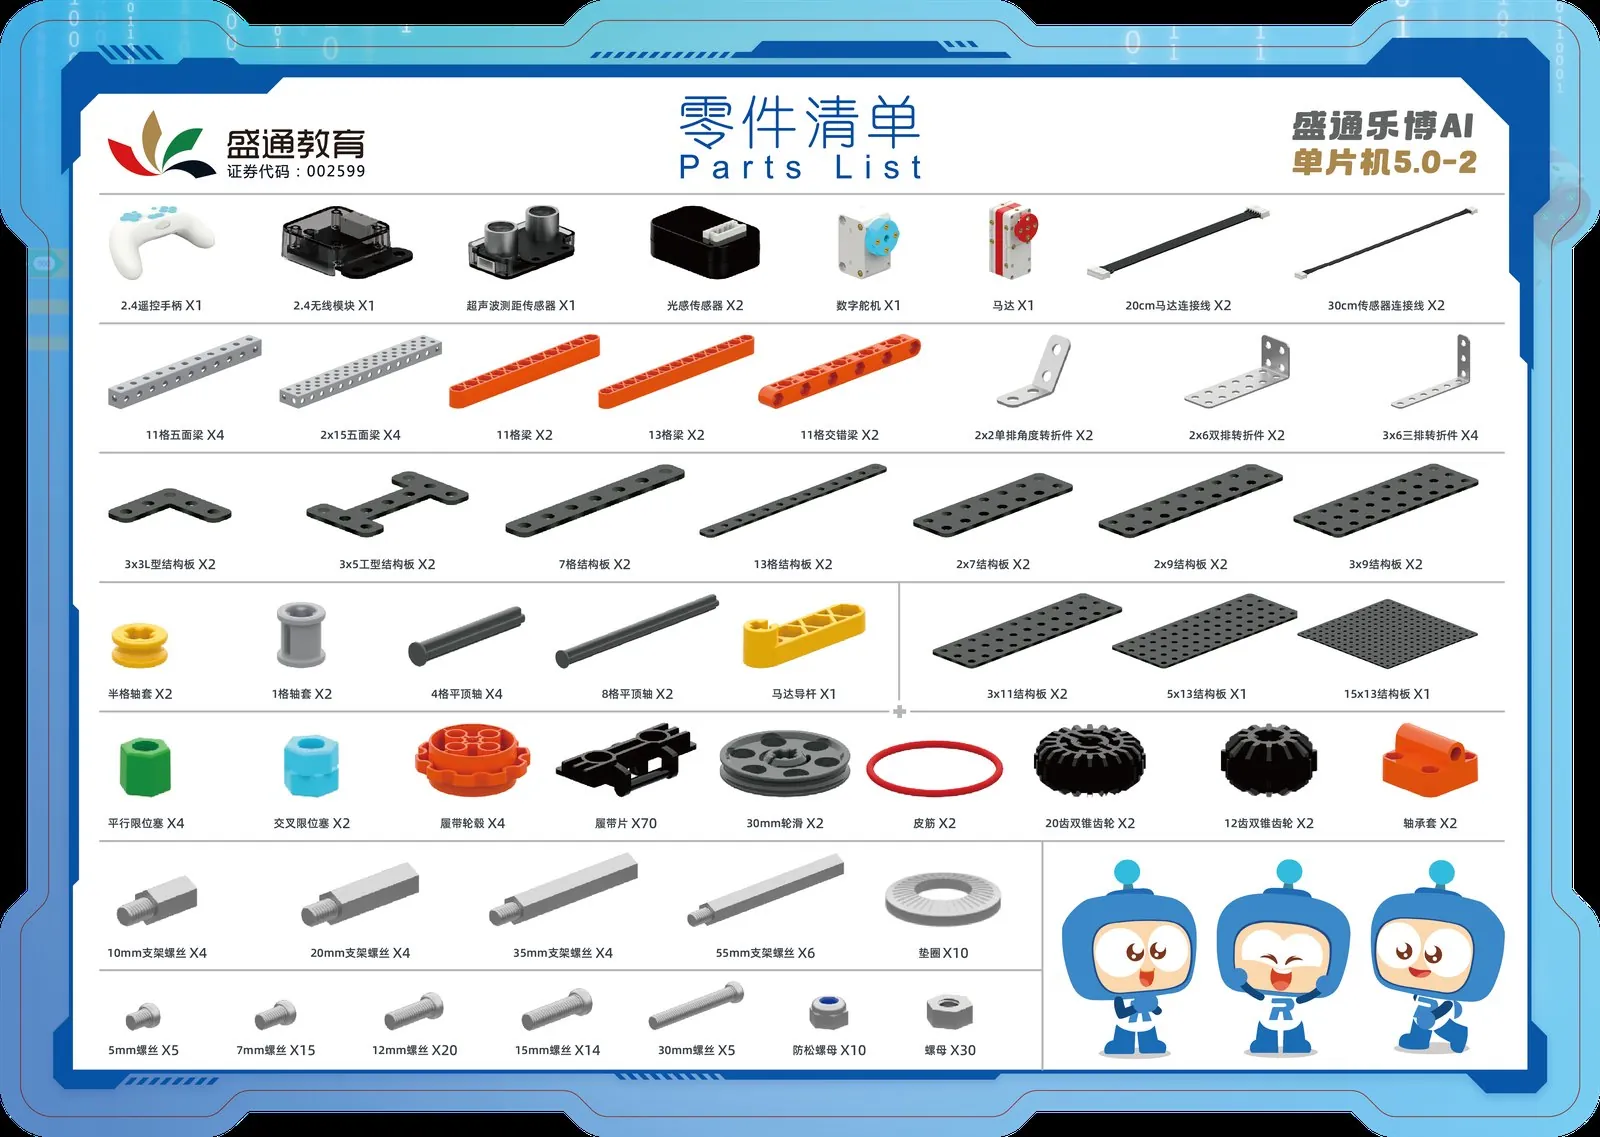
Los kits de la etapa 1 y la etapa 2 juntos contienen más de 590 piezas en 119 referencias, desde un solo tornillo hasta una viga de cinco caras.

330+uds.Piezas de la etapa 167 referencias
260+uds.Piezas de la etapa 252 referencias
590+uds.Total etapas 1 + 2119 referencias
8tiposPiezas estructuralesViga de cinco caras / viga de construcción / esquina…

Lista de piezas de la etapa 1

67 referencias
330+uds.
Electrónica y cables10 tipos
Piezas estructurales42 tipos
Herrajes y herramientas15 tipos
  • Controlador R5-RCU · Batería de litio Li-5 · Motores ×2
  • Sensores táctiles ×2 · Luces de color ×2 · Sensor de mando ×1
  • Vigas de cinco caras 4 tipos · vigas y travesaños 8 tipos · conectores de esquina 4 tipos
  • Placas 9 tipos · engranajes 3 tipos · ejes y casquillos multimedida · neumáticos y cubos
  • Tornillos, tuercas y arandelas 13 tipos · destornillador + llave de vaso
Tarjeta de lista de piezas de la etapa 1

Lista de piezas de la etapa 2

52 referencias
260+uds.
Electrónica y cables8 tipos
Piezas estructurales32 tipos
Herrajes12 tipos
  • Servo digital · sensor de distancia ultrasónico · sensores fotoeléctricos ×2
  • Módulo inalámbrico 2.4G + mando 2.4G · motor
  • Vigas de cinco caras 2 tipos · vigas y travesaños 3 tipos · conectores de esquina 3 tipos
  • Placas 10 tipos · engranajes cónicos dobles 2 tipos · piezas de oruga 70 uds.
  • Eje de cabeza plana · polea · goma elástica · cojinete · herrajes 12 tipos
Tarjeta de lista de piezas de la etapa 2
PLAN DE ESTUDIOS

4 etapas, 80 clases regulares,habilidades que se construyen unidad a unidad

El curso completo tiene 4 etapas y 80 clases regulares, con 4 clases por unidad y una historia temática por unidad. La primera etapa tiene 5 unidades y 20 clases con los programas completos a continuación: cada clase indica con claridad qué se construye, qué se programa y qué conocimientos se aprenden. Las etapas 2 a 4 llegarán pronto.

4etapasProgresión
80clasesClases regulares
4clasesClases de prueba
8clasesClases de actividad
Unidad 1

Conoce el robot

Ejecución secuencial · Los cinco elementos de un robot
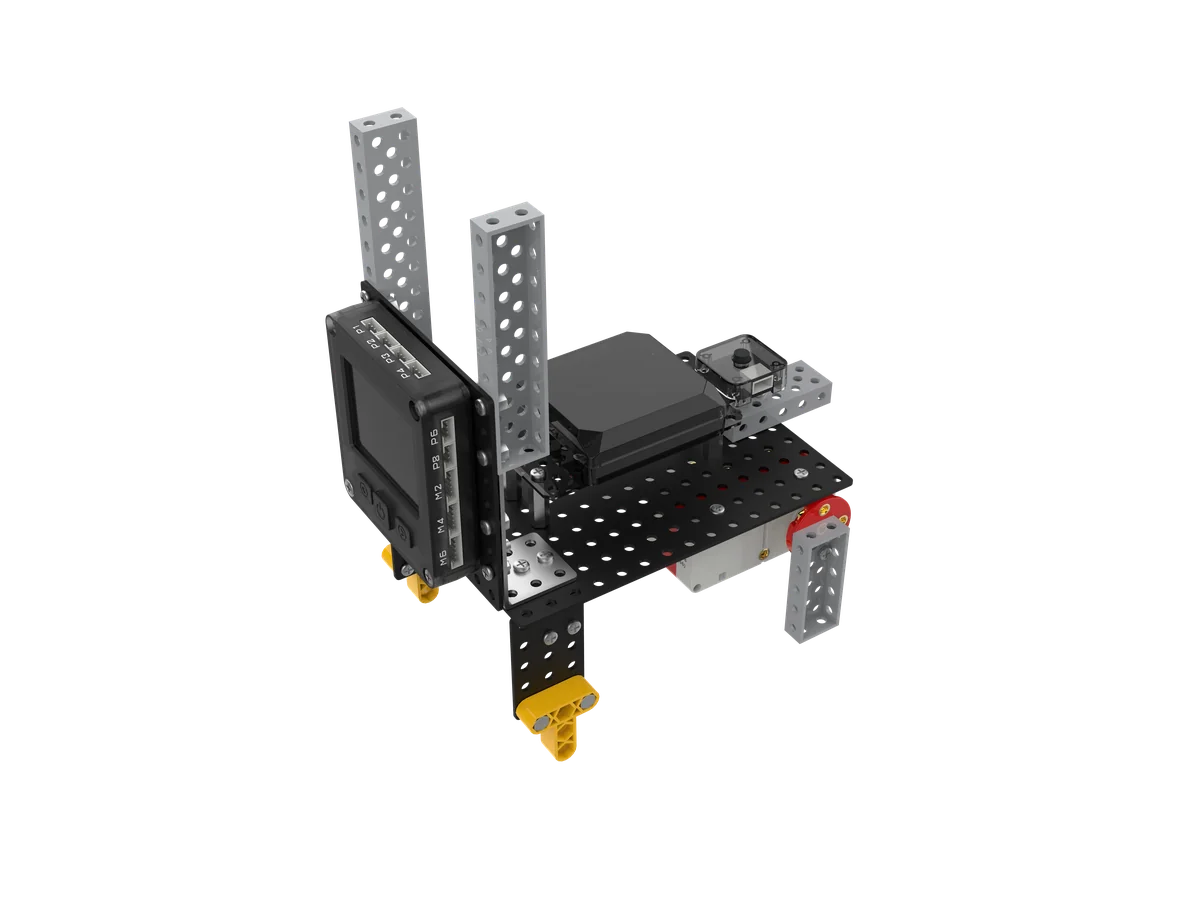
Proyecto duende saltarín
Demo · Clase 3 “Duende saltarín”

El “Duende saltarín” arrancó vítores. En clase, los alumnos montaron levas y bielas y usaron el tacto para hacerlo saltar al pulsar, viendo cómo la rotación uniforme se convierte en movimiento de arriba abajo gracias a la leva.

L01
Conoce el robot
Montar un soporte giratorio y aprender los puertos de luz de color P1–P8 y los puertos de motor M1–M6Usar comandos de motor con velocidad 0–100 para experimentar la estructura secuencialAprender los cinco elementos de un robot y sus funcionesEntender la evolución de los robots desde los autómatas antiguos hasta la inteligencia moderna
L02
Faro espacial
Construir un faro giratorio y accionar el cabezal de la lámpara de un lado a otro con un motorUsar comandos de luz de color y bucle infinito para hacer parpadear la luzEntender el principio del LED: la energía eléctrica se libera como luzRepasar la historia de las fuentes de luz: antorchas y lámparas de aceite hasta los LED; los faros guían a los barcos
Popular
L03
Duende saltarín
Montar levas y bielas para crear un conejo biónico que saltaUsar el sensor táctil más el juicio condicional para saltar al pulsarAprender el mecanismo de leva: el movimiento circular se convierte en movimiento de arriba abajoExperimentar que la forma determina el movimiento; observar el hábito de salto de los conejos
L04
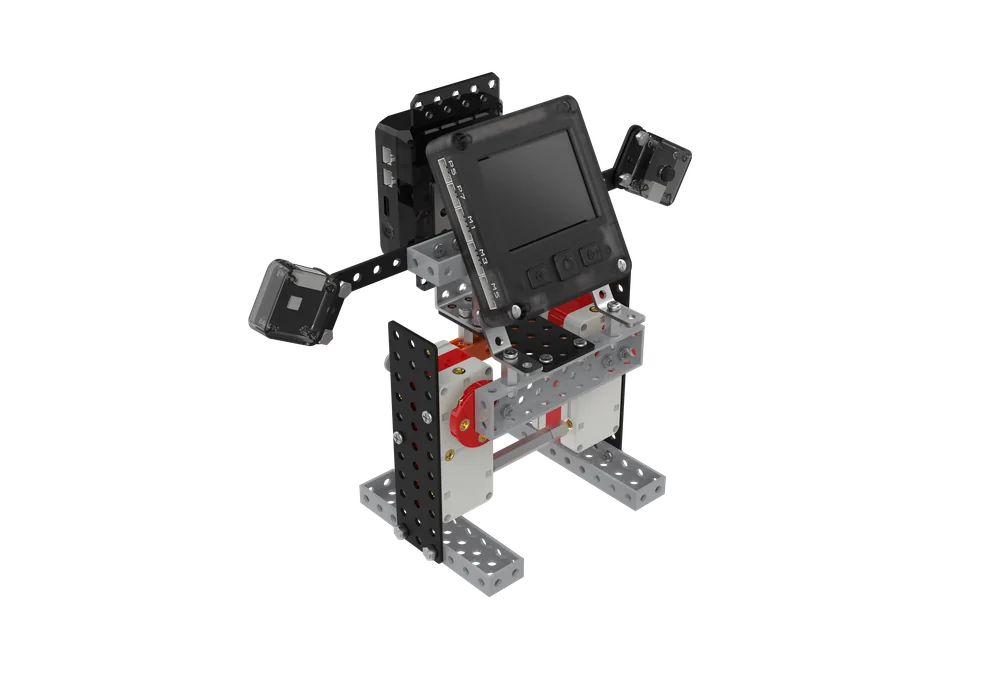
Compañero humanoide
Construir un robot bípedo simétrico con dos motores que accionan cada piernaUsar el parámetro de 0,1 s para controlar el ritmo y resolver los conflictos de programaConocer máquinas biónicas antiguas: el buey de madera y las marionetas de hiloEntender los robots humanoides: de WABOT-1 a Unitree H1
Unidad 2

Puerto de engranajes

Condición de rama única · Principio de transmisión por engranajes
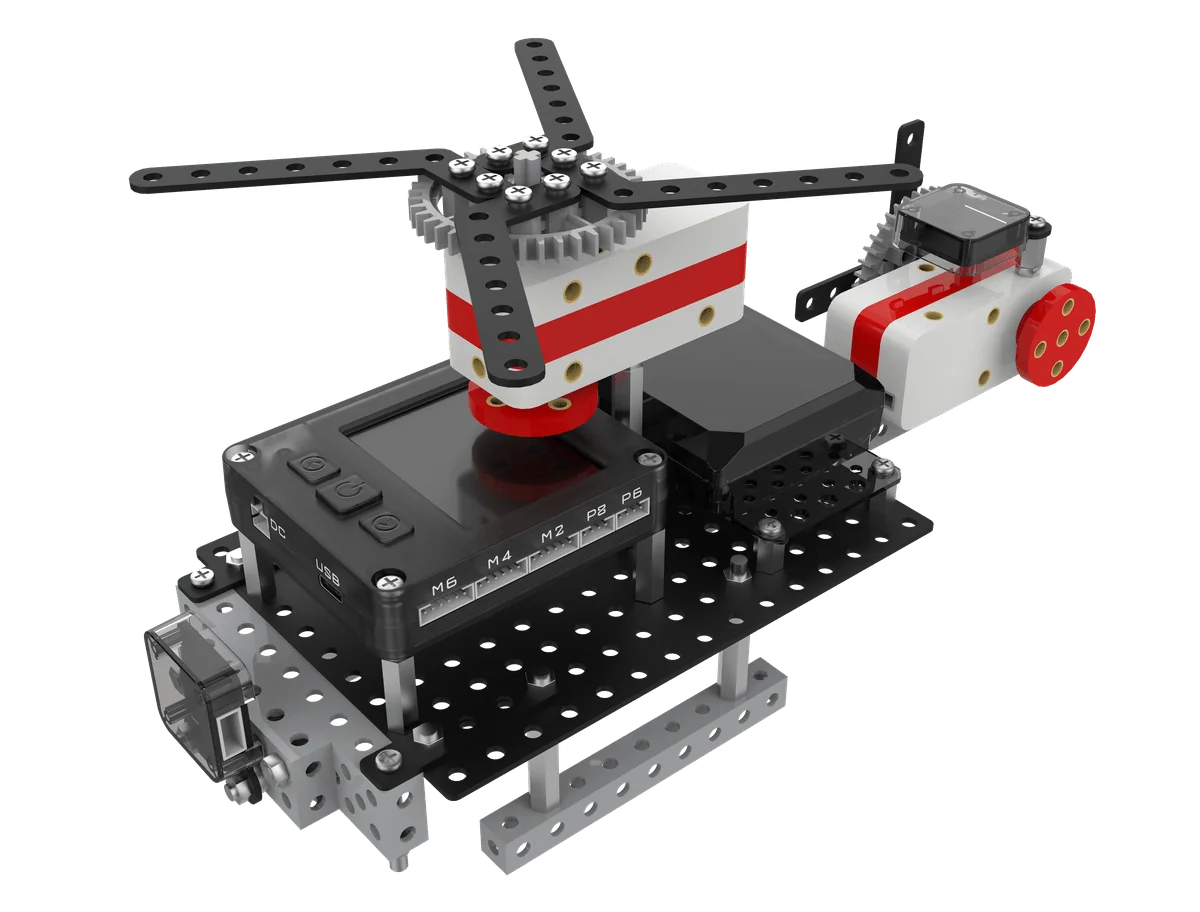
Proyecto vuelo aéreo
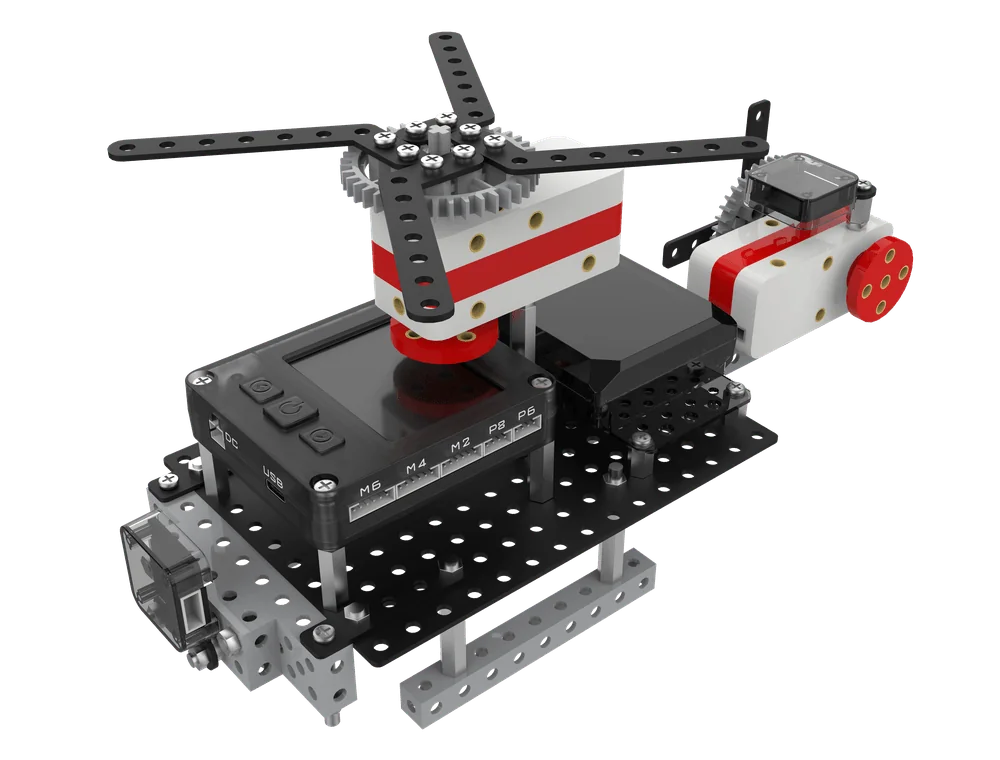
Demo · Clase 7 “Vuelo aéreo”

El rotor debe girar y la luz de señal debe parpadear: un solo programa no puede con ambos. Los alumnos montaron palas y juegos de engranajes, usaron la multitarea para ejecutar ambos a la vez y entendieron que el giro del rotor genera sustentación.

L05
Corredor veloz
Construir un coche de carreras aerodinámico: base, neumáticos, parachoques y carroceríaUsar la dirección diferencial en las curvas y el bucle finito para completar el circuitoConocer la primera carrera de automóviles en París en 1887; distinguir controlador, batería y motorLeer la ruta: forma de U = repetir 4 veces “avanzar + girar 90° a la izquierda”
L06
Artesano estelar
Construir un taladro eléctrico de mano y aclarar la cadena de control de batería, interruptor y motorUsar el juicio de doble rama para implementar el control de velocidad por tramos del mando 0–100Conocer la invención del taladro eléctrico, creado por un austriaco en el siglo XIXEntender el principio de funcionamiento del taladro eléctrico; saber que el mando es un valor analógico
Popular
L07
Vuelo aéreo
Construir un helicóptero: tren de aterrizaje, cabina, rotor principal y rotor de colaUsar la programación multitarea para hacer funcionar el rotor y las luces a la vezEntender la mezcla de colores RGB: rojo + verde = amarillo, rojo + azul = violetaEntender que el giro del rotor genera sustentación y los fundamentos del vuelo
L08
Pionero del transporte
Construir un camión con transmisión por engranajes delantera y transmisión por correa traseraUsar esperar segundos para marcar el ritmo de carga y descarga y los trayectosEntender la equivalencia de bucles: 1 vez 3 s = 3 veces 1 sConocer las cuatro familias de camiones: caja, plataforma baja, plataforma alta y plataforma plana
Unidad 3

Explorador estelar

Bucle condicional · Control de velocidad por sensor y diseño de flujo
Proyecto supercoche
Demo · Clase 10 “Supercoche”

El mismo motor… ¿por qué el coche de otro es más rápido? Los alumnos afrontaron el engrane de una caja de aceleración de varias etapas, usaron bucles condicionales y control de velocidad del motor para transmitir la potencia a las ruedas, experimentando el compromiso entre aceleración por engranajes y par.

L09
Lanzamiento con catapulta
Construir una catapulta de portaaviones: cubierta, máquina de potencia y sensorUsar el sensor táctil como interruptor físico para una interacción en tiempo realConocer la clasificación de los portaaviones: por desplazamiento y por propulsiónDistinguir valores digitales y analógicos; la fuerza de rotación se convierte en empuje lineal
Popular
L10
Supercoche
Construir un coche de carreras de doble motor con engranaje de 40 dientes que acciona uno de 8 dientes y alta relación de aceleraciónDepurar los parámetros de dirección y velocidad de dos motores que giran en el mismo sentidoEntender la aerodinámica: la carrocería plana reduce la resistencia y el alerón aumenta la carga aerodinámicaCalcular: 40 ÷ 8 = 5×; una vuelta de la rueda grande = cinco de la pequeña
L11
Lavado giratorio
Construir un modelo de lavadora de tambor: tambor exterior, tambor interior y puerta de seguridadUsar la alternancia de avance y retroceso del motor (50 y −50) para simular el lavadoEntender que la fuerza centrífuga del tambor a alta velocidad expulsa el aguaRepasar las cinco generaciones de lavadoras: del lavado a mano a la IA inteligente
L12
Ventilador fresco
Construir un ventilador que gira la cabeza y regula la velocidadUsar el comando de mostrar número para mostrar el valor 0–100 del mando y ajustar la velocidadConsolidar la aceleración de una sola etapa de engranajes; el mando equivale a una resistencia variableSaber que el viento acelera la evaporación del sudor y enfría; dibujar antes un diagrama de flujo
Unidad 4

Vida inteligente

Ramas anidadas · Refuerzo estructural y colaboración de varios sensores
Proyecto batidora automática
Demo · Clase 14 “Batidora automática”

Montar las claras a punto de nieve cansa y es delicado. En clase, los alumnos usaron la aceleración por engranajes para aumentar la velocidad, reforzaron el cuerpo y usaron ramas dobles anidadas para alternar entre batir y montar, entendiendo la base del montado a alta velocidad y el batido a baja velocidad.

L13
Grúa potente
Construir una grúa: base, cabina, brazo y ganchoUsar el mando y comandos de rama para controlar la elevación; parada por tacto como límiteEntender la estabilidad del triángulo: con lados fijos, la forma no cambiaCalcular que la reducción aumenta la fuerza: 8 dientes accionando 40 reducen la velocidad a 1/5
Popular
L14
Batidora automática
Construir una batidora automática: varillas, recipiente y mecanismo de elevaciónUsar el anidamiento de doble rama para cambiar de marcha de velocidadAprender la nueva estructura viga límite, que evita que la fuerza centrífuga arroje los ingredientesEntender la base de repostería: batir a baja velocidad y montar a alta velocidad
L15
Torreta de defensa
Construir una torreta con giro de 360°: base, arma y dispositivo de inclinaciónDistinguir los bloques bloqueantes y no bloqueantes e implementar el disparoAprender elasticidad e inercia: la goma elástica almacena energía y el proyectil vuela por inerciaUsar el algoritmo de ramas por tres zonas para apuntar: 30 a la izquierda, 60 a la derecha
L16
Mecanismo elástico
Construir un mecanismo elástico con goma, con estructura y cableado completosUsar rama única para “pulsar y disparar” y rama doble para reiniciarAprender la deformación elástica: se deforma con la fuerza y se recupera al retirarlaEntender el origen de la fuerza elástica; comparar cuatro tipos de potencia de lanzamiento
Unidad 5

Desafío inteligente

Lógica AND · Algoritmo multirrama · Bucle principal del juego
Proyecto caza estelar
Demo · Clase 19 “Caza estelar”

Cruzar cinturones de asteroides, fijar objetivos y disparar con precisión: un caza debe hacer tres cosas a la vez. Los alumnos construyeron el cuerpo, la torreta y el juego de ruedas, usaron un bucle principal de juego con lógica multirrama y dominaron el control de distancia por encoder.

L17
Duelo giratorio
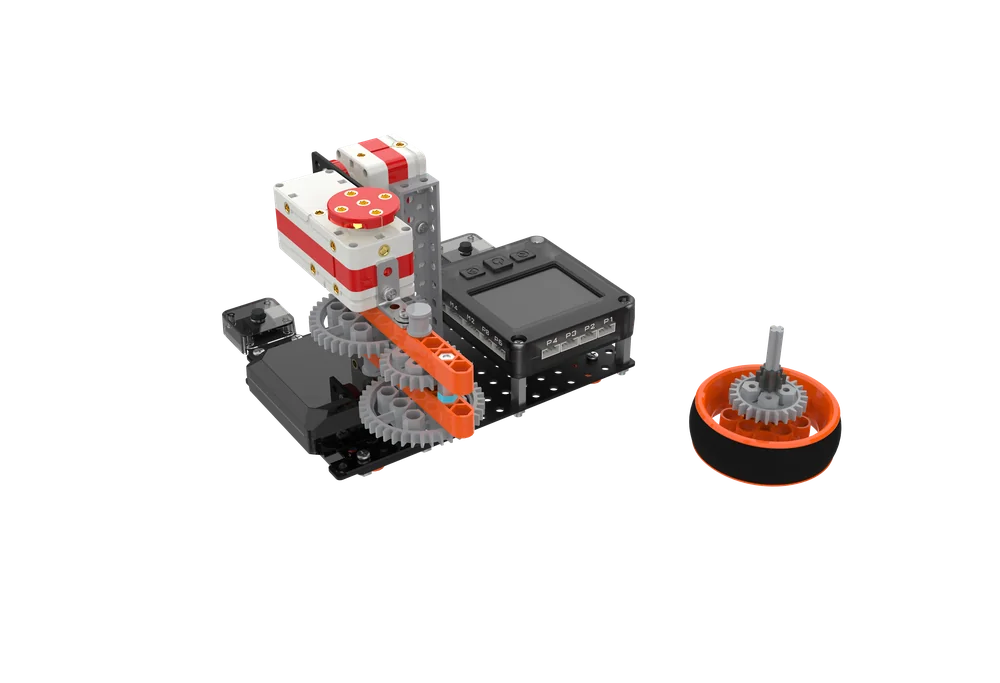
Construir un lanzador de peonzas en serie con aceleración por engranajes de dos etapasDos táctiles controlan dos motores; la programación multitarea sincroniza la aceleración y el lanzamientoConocer los 7.000 años de historia del giróscopo; se juega con él desde la antigüedadCalcular la relación de aceleración: 24:8 = 3×; dos etapas = 3×3
L18
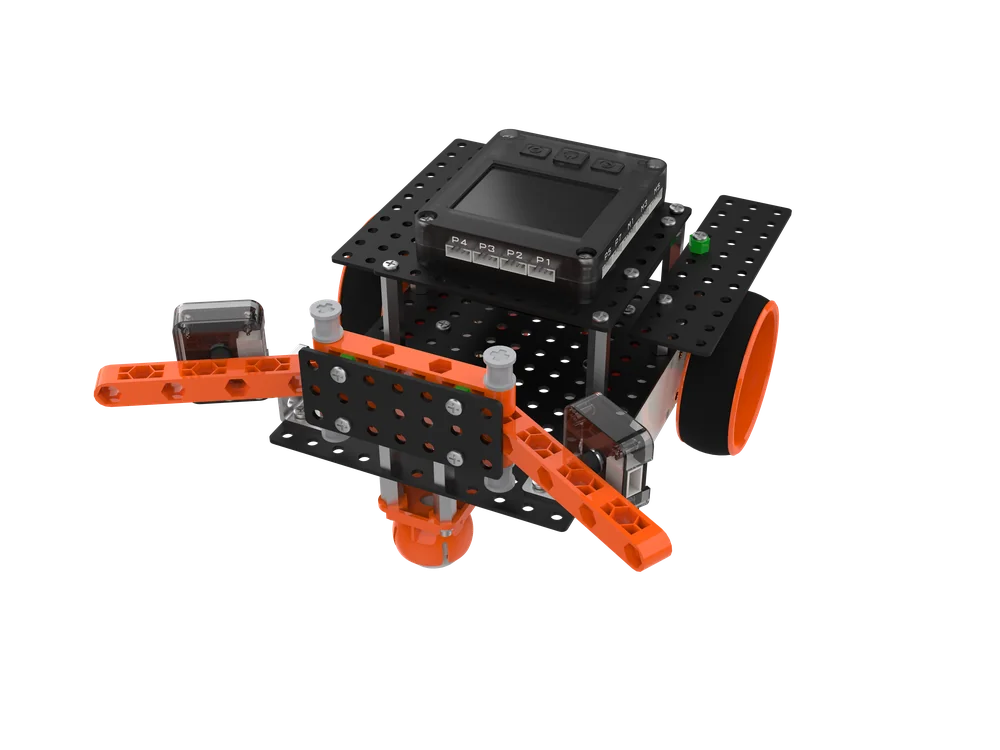
Evitación inteligente de obstáculos
Montar un coche de evitación con dos sondas, con táctiles izquierdo y derecho para cada ladoUsar el juicio multirrama más la operación AND para programar tres estrategias de evitaciónComparar los tres tipos de sensor: fotoeléctrico, ultrasónico y táctilA partir de caminar con los ojos vendados, experimentar la diferencia entre la evitación humana y la de la máquina
Popular
L19
Caza estelar
Construir cuerpo, torreta y juego de ruedas; el motor impulsa el desplazamiento del cuerpoUsar el encoder del motor para el control de distancia; el bucle principal del juego gestiona el estado generalEntender el sistema de coordenadas cartesianas: posicionamiento en los ejes X e YRepasar la tecnología de pantallas de juego: de texto y 2D a la evolución en 3D
L20
Juego de disparos
Construir un mando de doble palanca; dos motores accionan el movimiento de la miraUsar una variable para guardar el valor del encoder; la multiplicación amplifica la velocidad de movimientoAprender la variable: un contenedor que guarda datos y se invoca por su nombreEntender la evolución del soporte de juego: de los cartuchos a las consolas digitales
Etapa 2Próximamente

Ultrasónico · Servo · Mando inalámbrico

Partiendo de robots autónomos que evitan obstáculos, se entra en el control de dirección, el seguimiento de línea y la competición multijugador.

Etapa 3Próximamente

Mecánica avanzada y desafíos integrados

Estructuras mecánicas y misiones más complejas; los cursos se siguen desarrollando.

Etapa 4Próximamente

Creación integrada y diseño libre

Integrar todo lo aprendido para completar tu propio proyecto global.

CARACTERÍSTICAS DIDÁCTICAS

Cómo se imparten las clases,pensado hasta el detalle

De la introducción con la historia a la presentación y el intercambio, de los cuestionarios en clase a la consolidación posterior: cada paso tiene recursos de apoyo.

01Aula basada en historias

La historia completa de la Escuela Interestelar recorre todos los cursos. Lele, Meimei, el abuelo Sheng y el duende IA Xiaozhi acompañan a los niños en todo el camino, así que aprenden a programar siguiendo la trama, y no con escenarios sueltos.

123456

02Enseñanza en bucle cerrado de seis pasos

Introducción del contexto → explicación de conocimientos → práctica de montaje y programación → ampliación y mejora → reflexión y resumen → presentación e intercambio. La explicación junto con la práctica asegura el aprendizaje y la retención.

Acierto 68%

03Material interactivo de IA

Cuestionarios instantáneos en clase, estadísticas de acierto en tiempo real, divertidas carreras de pulsadores y competiciones por equipos, y ejercicios específicos enviados automáticamente permiten al profesor conocer con precisión el estado de aprendizaje.

DiapositivasPlan de claseVista 3DEjercicios

04Recursos de apoyo completos

Material de clase, planes de clase literales, diagramas de montaje 3D y ejercicios interactivos, con vista previa antes de clase y consolidación después: todo incluido para facilitar la preparación del profesor.

123

05Diagramas de montaje 3D

Modelado físico preciso con vistas 3D ampliables libremente; los diagramas paso a paso mantienen nítido cada detalle.

AutonomíaPensamientoCompetenciasCrecimientoClase a clase

06Las competencias crecen juntas

El marco tridimensional de nueve elementos 3STC está presente en todo el curso; cada clase trabaja al menos tres dimensiones competenciales, no solo la programación.

1Introducción del contextoTemas cercanos a la vida diaria introducen la clase, estimulando el interés y el pensamiento activo
2Explicación de conocimientosExplicación sistemática de los conocimientos de programación y los principios mecánicos + consolidación en clase
3Montaje y programaciónAnálisis de la estructura → montaje paso a paso → cableado → escritura y depuración
4AmpliaciónTareas de reto y juegos divertidos que fomentan la optimización y la innovación
5ReflexiónRepasar los puntos clave y guiar a los alumnos para que resuman sus logros de forma autónoma
6PresentaciónPresentar sus propias obras para practicar la expresión y que el profesor conozca el estado de aprendizaje

Marco competencial 3STC · Tres dimensiones y nueve elementos,presente en cada clase

La autonomía es la base, el pensamiento es el método y las competencias son el resultado
Autonomía
IMPULSO
  • Aprendizaje autónomo
  • Autodecisión
  • Autogestión
Pensamiento
MÉTODO
  • Pensamiento ingenieril
  • Pensamiento computacional
  • Pensamiento de diseño
Competencias
ACCIÓN
  • Comprensión cultural
  • Comunicación y colaboración
  • Pensamiento crítico y creativo
Grabación de aula · alumnos montando, respondiendo cuestionarios y presentando proyectos
PROYECTOS DE EJEMPLO

Cada clase tiene unproyecto que funciona

Del corredor veloz al caza estelar, ocho proyectos representativos de la etapa 1.

Corredor veloz
Corredor velozTracción diferencial · Giro en curvas
Grúa potente
Grúa potenteRefuerzo triangular · Reducción por engranajes
Vuelo aéreo
Vuelo aéreoProgramación multitarea · Dos motores y dos luces
Duelo giratorio
Duelo giratorioAceleración por engranajes de dos etapas · Lógica AND
Compañero humanoide
Compañero humanoideColaboración de dos motores · Salto bípedo
Evitación inteligente de obstáculos
Evitación inteligente de obstáculosJuicio multirrama · Algoritmo de evitación
Caza estelar
Caza estelarBucle principal del juego · Control de distancia por encoder
Juego de disparos
Juego de disparosAlmacenamiento en variables · Control de doble palanca

Aprende a programar con robots

ShengTong Roborobo AI MCU 5.0 · Kit de curso de robot de programación gráfica con IA para edades de 7 a 10 años