
Giải pháp chủ đề trí tuệ nhân tạo "Học qua làm"
Thực hiện Hướng dẫn hành động thí điểm "Học qua làm" trong giáo dục khoa học bậc giáo dục phổ thông của Bộ Giáo dục và Đào tạo, phương án khóa học chủ đề trí tuệ nhân tạo theo song song "phần cứng + lập trình" dành cho toàn bộ cấp học từ lớp 4 tiểu học đến trung học cơ sở.
Bối cảnh chính sách
Hướng dẫn hành động thí điểm "Học qua làm" trong giáo dục khoa học bậc giáo dục phổ thông (Bộ Giáo dục và Đào tạo Trung Quốc)
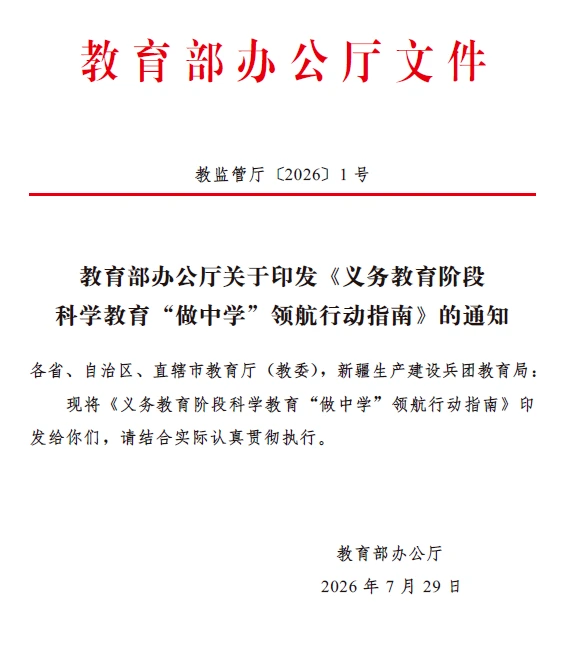
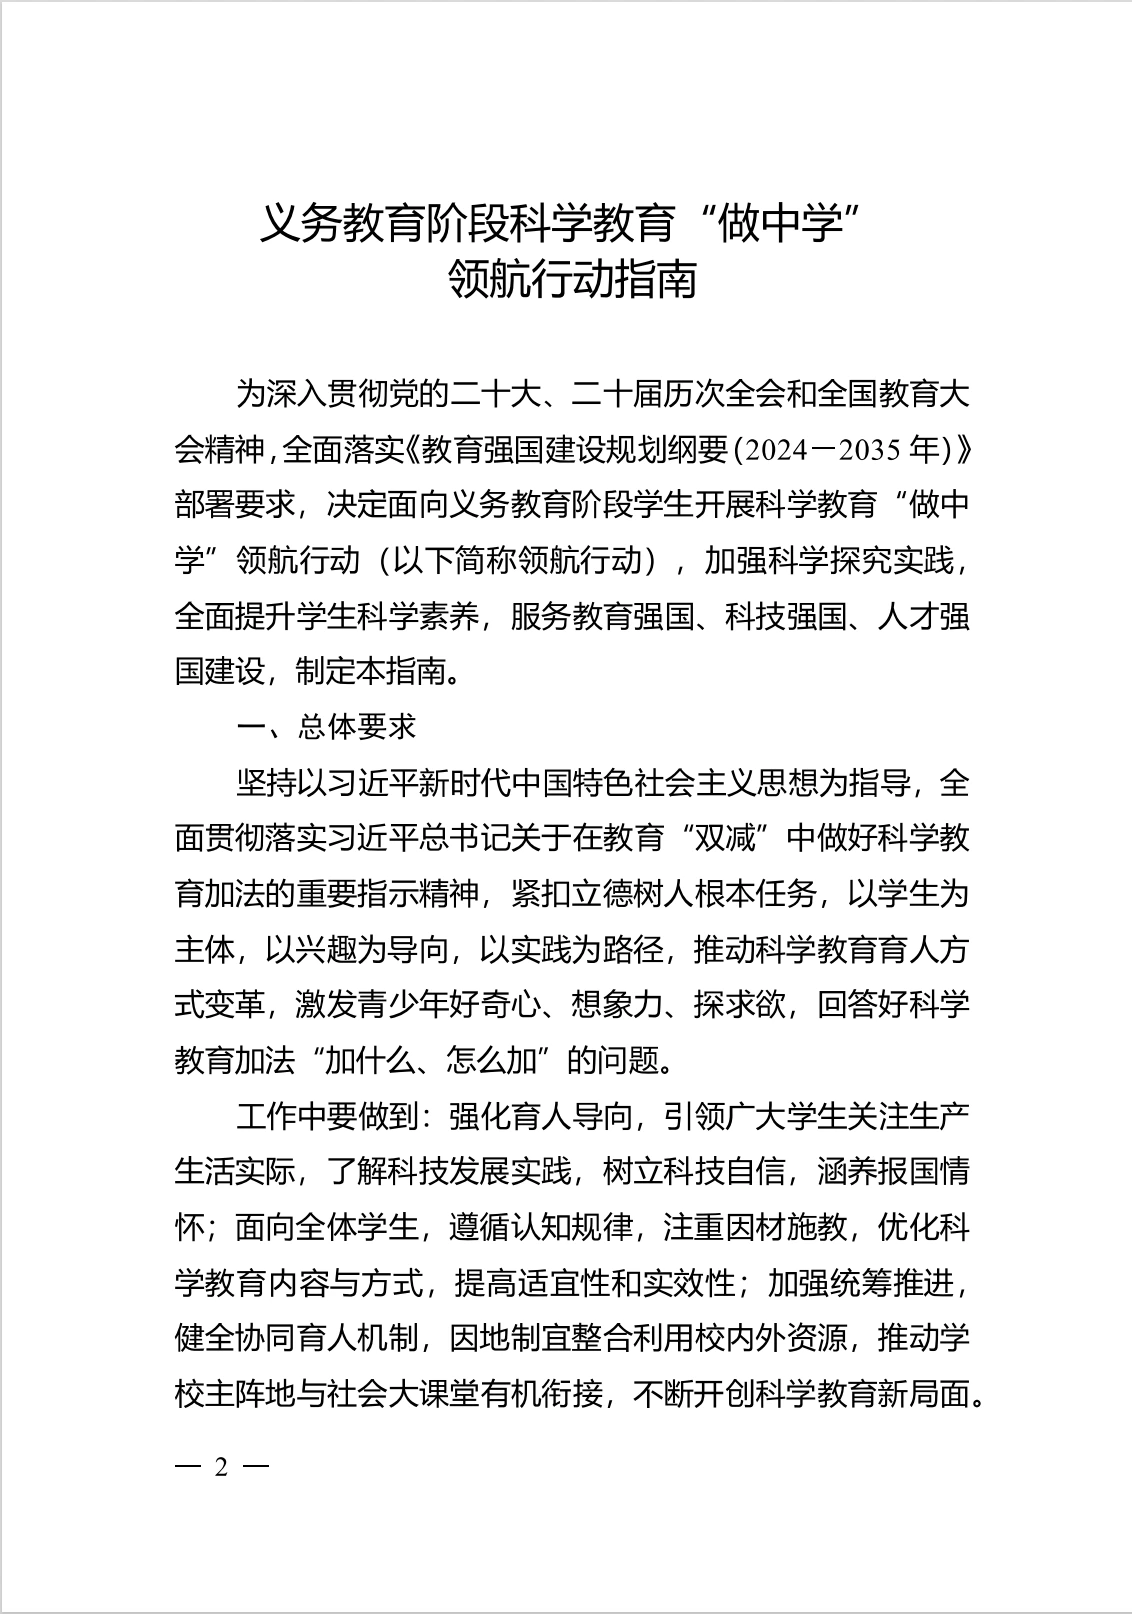
Tháng 7 năm 2026, Bộ Giáo dục và Đào tạo ban hành Hướng dẫn hành động thí điểm "Học qua làm" trong giáo dục khoa học bậc giáo dục phổ thông, triển khai hành động dẫn đầu giáo dục khoa học "Học qua làm".
Về mặt tăng cường quy hoạch thực thi chương trình, văn bản yêu cầu trên cơ sở nghiêm túc thực thi các yêu cầu tổng thể của phương án khóa học bậc giáo dục phổ thông và giữ nguyên tổng số tiết học, sử dụng linh hoạt các tiết học học tập chủ đề liên môn trong các môn khoa học, cũng như tiết học hoạt động thực hành tổng hợp, môn học địa phương và môn học tự chọn của trường, áp dụng hình thức bố trí tập trung hoặc phân tán linh hoạt, đảm bảo mỗi học sinh hoàn thành không dưới 1 nhiệm vụ và không dưới 4 tiết học mỗi học kỳ.
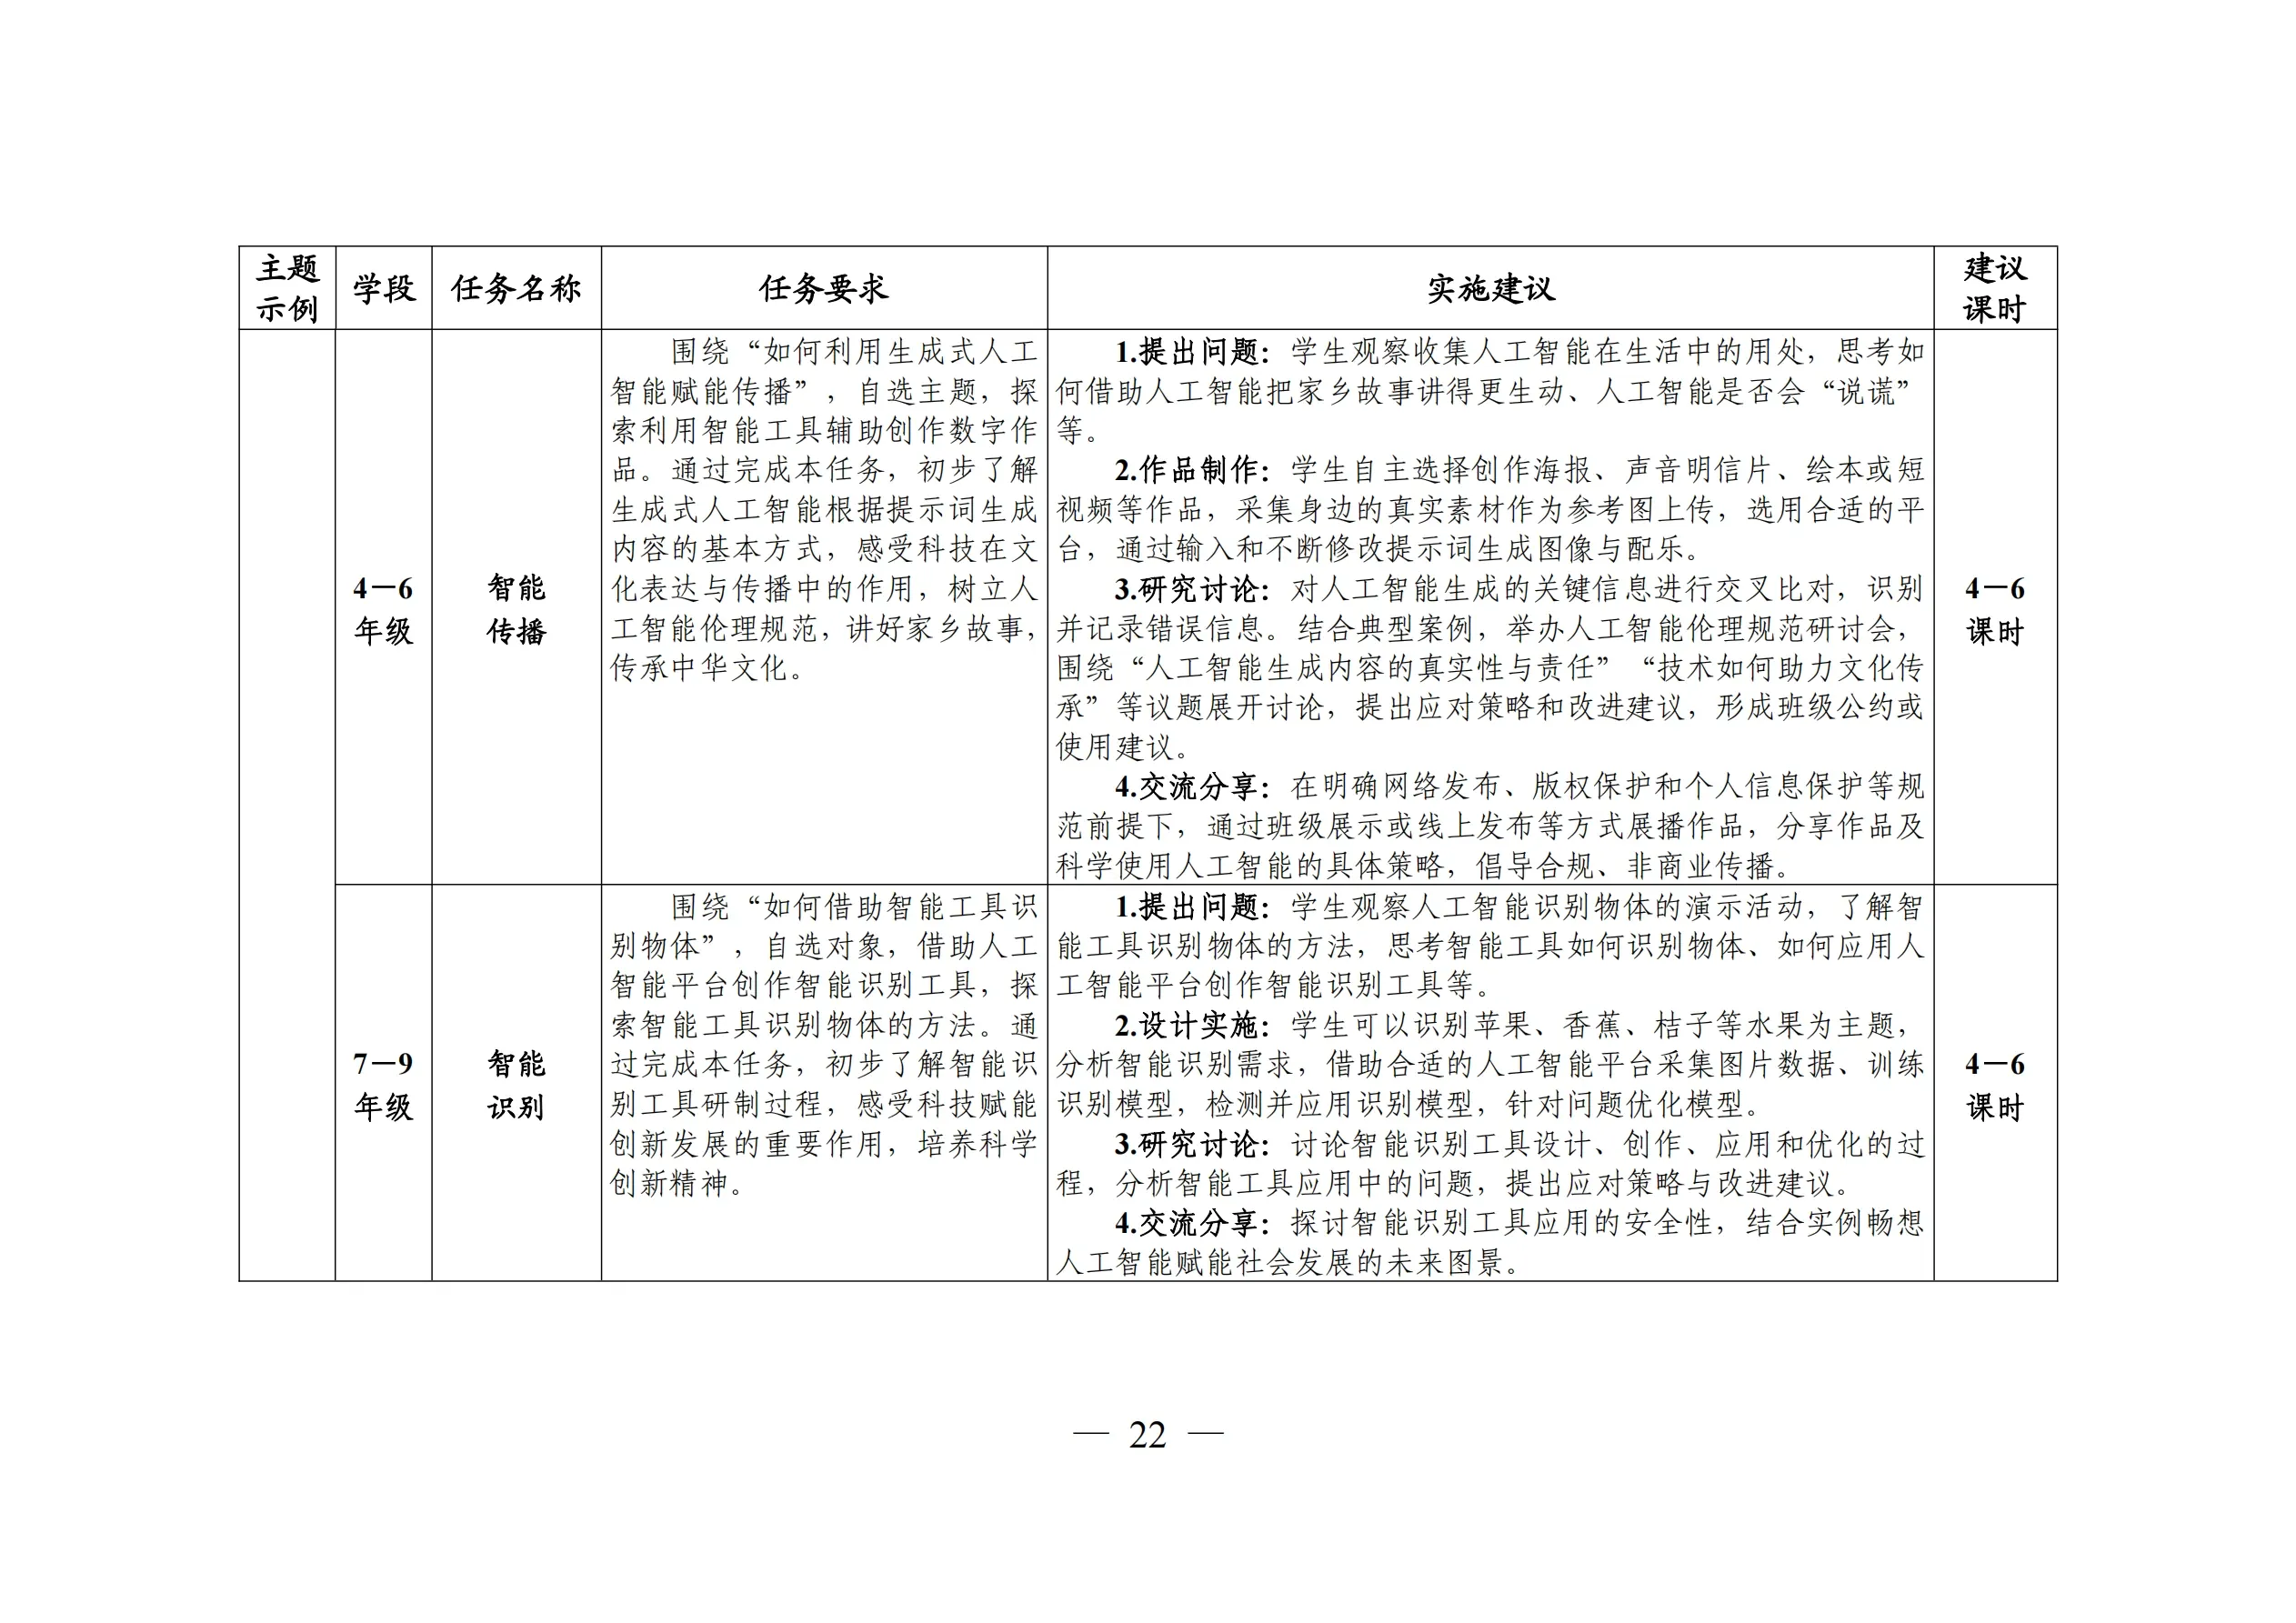
Ví dụ chủ đề "Trí tuệ nhân tạo" trong Hướng dẫn hành động thí điểm "Học qua làm" trong giáo dục khoa học bậc giáo dục phổ thông (Bộ Giáo dục và Đào tạo Trung Quốc)
Tổng quan phương án
Phương án cấu hình hành động dẫn đầu "Học qua làm" trong giáo dục khoa học bậc giáo dục phổ thông của ShengTong Education
I. Mục tiêu tổng thể
Phương án cấu hình hành động dẫn đầu "Học qua làm" trong giáo dục khoa học bậc giáo dục phổ thông của ShengTong Education nhằm xây dựng một giải pháp giáo dục khoa học công nghệ (STEM) bao phủ nhiều lĩnh vực cốt lõi như công nghệ thông tin, kỹ thuật công trình, trí tuệ nhân tạo, dành cho toàn bộ cấp học từ lớp 4 tiểu học đến trung học cơ sở. Phương án kết nối ngang sáu mô-đun kiến thức: lắp ráp phần cứng, kết cấu cơ khí, ứng dụng cảm biến, phát triển lập trình, tương tác AI và sáng tạo nội dung; hình thành dọc hệ thống bồi dưỡng tiến tiến liền mạch trong 6 năm học, phù hợp với quy luật phát triển nhận thức và lộ trình trưởng thành năng lực công nghệ của học sinh phổ thông.
II. Mục tiêu trưởng thành
Về tư duy và phẩm chất:Bồi dưỡng tư duy tính toán và tư duy kỹ thuật, tư duy thiết kế và tư duy sáng tạo, xây dựng năng lực phân tích logic có hệ thống và tư duy tích hợp liên môn, hình thành mô hình tư duy cốt lõi hướng tới kỷ nguyên trí tuệ.
Về năng lực tổng hợp:Nâng cao năng lực thao tác thực hành, năng lực phối hợp đội nhóm, năng lực diễn đạt sáng tạo và năng lực tổng kết dự án, hình thành thái độ kỹ thuật nghiêm cẩn và hứng thú khám phá công nghệ bền vững.
Về phát triển dài hạn:Xây dựng hệ thống năng lực số và năng lực AI hoàn chỉnh, khơi dậy động lực nội tại khám phá khoa học công nghệ, tạo nền tảng vững chắc cho việc tham gia các cuộc thi khoa học công nghệ, học sâu tin học và trưởng thành thành nhân tài sáng tạo.
III. Mục tiêu khóa học
Khía cạnh kiến thức:Nắm vững có hệ thống các nguyên lý kết cấu cơ khí, ứng dụng cảm biến điện tử, cú pháp cốt lõi của lập trình, khái niệm cơ bản về trí tuệ nhân tạo, logic phát triển ứng dụng mini program, v.v., xây dựng khung kiến thức hoàn chỉnh về kỹ thuật công trình và khoa học thông tin.
Khía cạnh năng lực:Có năng lực lắp ráp và hiệu chỉnh phần cứng thông minh, năng lực tư duy tính toán và hiện thực mã nguồn, năng lực ứng dụng và thiết kế tương tác các công cụ AI, có thể độc lập hoàn thành các dự án công nghệ kết hợp phần mềm - phần cứng, hình thành năng lực thực hành kỹ thuật gồm phân giải vấn đề, thiết kế phương án và hiệu chỉnh triển khai.
Khía cạnh ứng dụng:Có thể chuyển giao lập trình và công nghệ AI vào các tình huống thực tế đời sống, hoàn thành thiết kế và triển khai các tác phẩm như thiết bị thông minh, công cụ sáng tạo, mini program chức năng, thực hiện chuyển hóa kiến thức kỹ thuật thành tình huống ứng dụng
Tổng thể 6 năm liền · Phương án khóa học song song "phần cứng + lập trình"
| Lớp 4 | Lớp 5 | Lớp 6 | Lớp 7 | Lớp 8 | Lớp 9 | |
|---|---|---|---|---|---|---|
| Chủ đề trí tuệ nhân tạo · Phương án cấu hình khóa học phần cứng | ||||||
| Tên nhiệm vụ | Người bạn thông minh | Cảm nhận thông minh | Cuộc sống thông minh | Làm quen lập trình | Câu chuyện lập trình | Chó máy AI |
| Nội dung nhiệm vụ | Người bạn thông minh biết hát múa Nhà sáng tạo mô phỏng sinh học | Tưới cây thông minh Quản gia nhỏ điều khiển giọng nói thông minh | Đèn bàn nhỏ thông minh Trạm âm nhạc môi trường thông minh | Cuộc phiêu lưu thế giới lập trình Ma thuật biến hóa | Nhà thám hiểm kỳ ảo Chỉ huy tinh cầu | Chó máy khởi hành: từ lắp ráp đến hành động Tương tác giọng nói thông minh |
| Số tiết | 8 | 8 | 8 | 8 | 8 | 8 |
| Chủ đề trí tuệ nhân tạo · Phương án cấu hình khóa học lập trình | ||||||
| Tên nhiệm vụ | Bước vào trí tuệ nhân tạo | Mở khóa ứng dụng mô hình | Bắt đầu hợp tác lập trình | Thắp sáng diễn đạt sáng tạo | Làm quen mini program | Tương tác mini program |
| Nội dung nhiệm vụ | Tìm hiểu AI Nhận diện hình ảnh | Nhận diện cử chỉ Đối thoại giọng nói | Thiết kế lập trình hỗ trợ AI Xử lý dữ liệu hỗ trợ AI | Trợ thủ AI nhỏ của tôi Sáng tạo hỗ trợ AI agent | Tìm hiểu mini program Thực chiến phát triển mini program | Sáng tạo mini program AI Thuyết trình tác phẩm mini program |
| Số tiết | 8 | 8 | 8 | 8 | 8 | 8 |
Khóa học phần cứng
Phương án cấu hình khóa học phần cứng chủ đề trí tuệ nhân tạo "Học qua làm" của ShengTong Education
Ví dụ chủ đề: Người bạn thông minh
Người bạn thông minh biết hát múa / Nhà sáng tạo mô phỏng sinh học · tổng cộng 2 nhiệm vụ
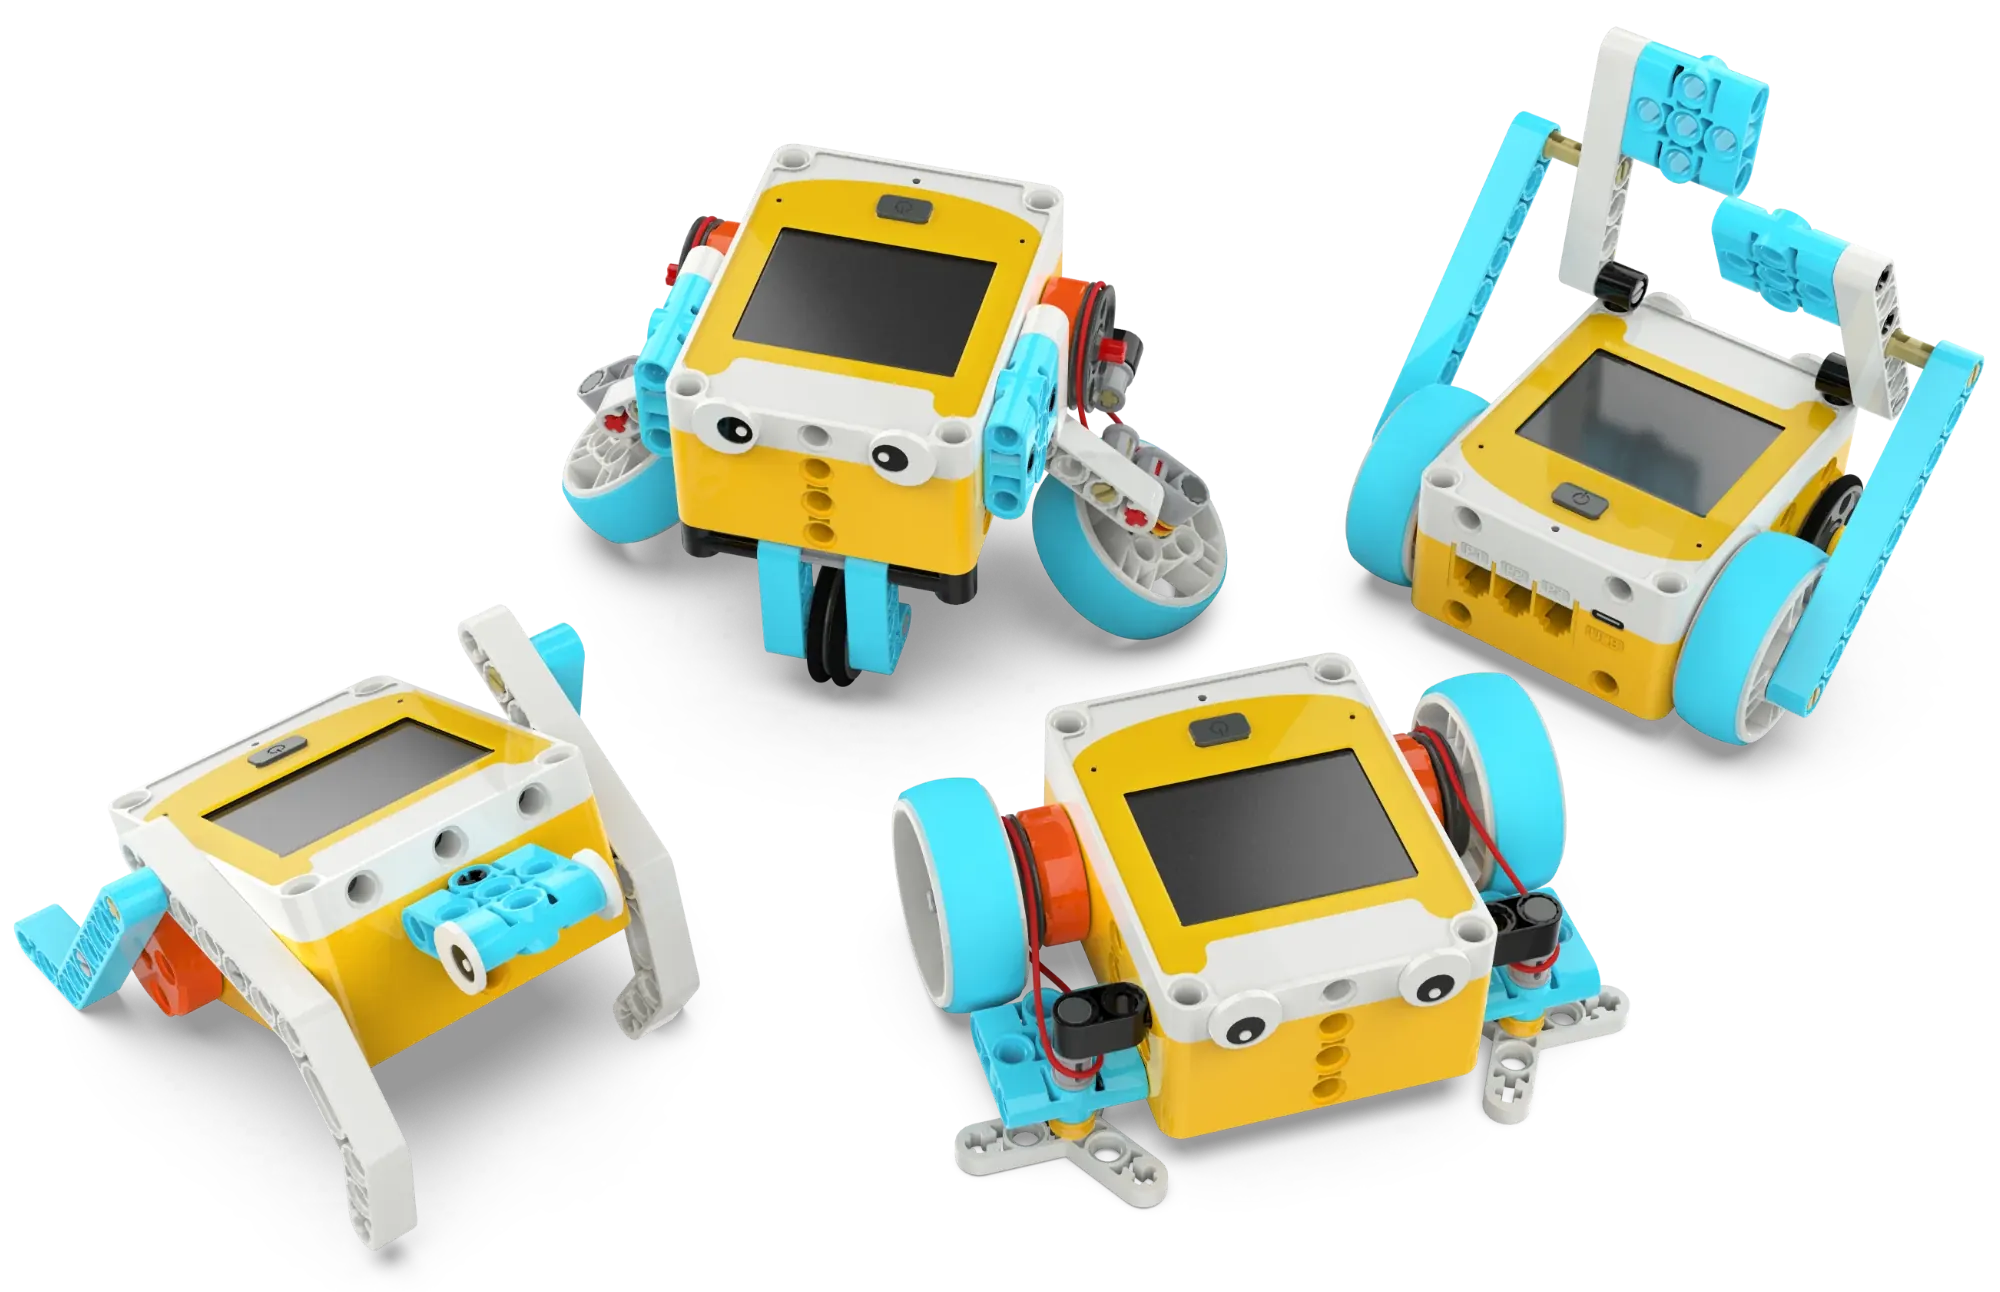
Người bạn thông minh biết hát múa
Số tiết đề xuất: 4 tiết họcYêu cầu nhiệm vụ
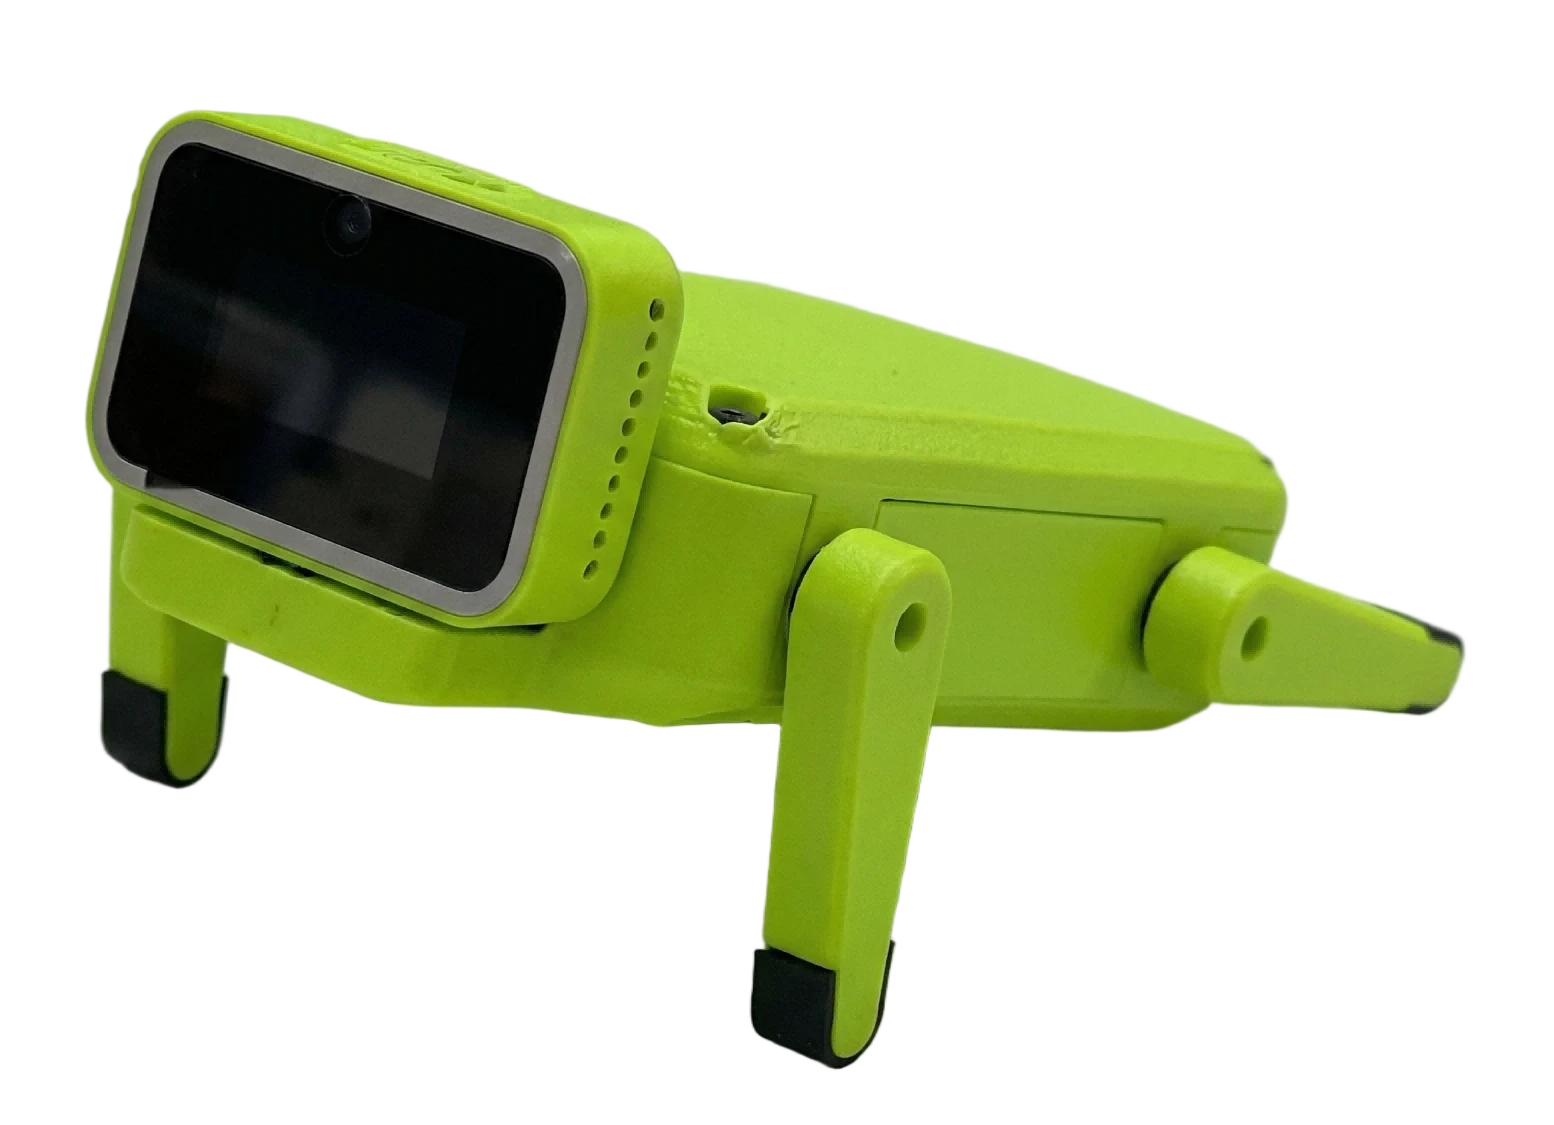
Tìm hiểu khái niệm và phân loại cơ bản của robot (robot công nghiệp và robot chuyên dụng), nhận biết bộ điều khiển của bộ lắp ghép lập trình Thiên Cơ (tích hợp màn hình cảm ứng, còi báo, microphone, gia tốc kế ba trục và động cơ mã hóa hai bên), đồng thời tìm hiểu nguyên lý sinh ra âm thanh (vật thể rung động) và mối quan hệ giữa âm điệu và tần số rung động, nhận biết cách thức hoạt động của còi báo tích hợp trong bộ điều khiển.
Tiết học 1 hoàn thành lắp ráp cơ bản robot Thiên Cơ (gói lắp ghép 01), nhận biết tên gọi các linh kiện và phương pháp lắp ghép, khởi động trải nghiệm hiệu quả chạy của chương trình mẫu cài sẵn, xây dựng nhận thức ban đầu về hệ thống thông minh "cảm biến cảm nhận → chương trình phán đoán → thực thi hành động".
Tiết học 2 học các thao tác cơ bản của lập trình biểu tượng màn hình cảm ứng (thêm, xóa, thay thế, chèn biểu tượng), nắm vững các lệnh di chuyển cơ bản như tiến, lùi, rẽ trái, rẽ phải, hiểu mối quan hệ tương ứng giữa tham số "số lần" trong chương trình và số vòng quay bánh xe, có thể độc lập viết chương trình di chuyển đơn giản và chạy kiểm tra.
Tiết học 3 học lập trình loại biểu tượng phát âm, nắm vững cách sử dụng chín hiệu ứng âm thanh và hiệu ứng âm thanh ngẫu nhiên, có thể kết hợp các lệnh di chuyển và phát âm để viết chương trình đơn giản, hiểu sự khác biệt giữa biểu tượng chặn (blocking) và không chặn (non-blocking) (như sự khác biệt hiệu quả chạy giữa tiến liên tục và tiến N lần).
Tiết học 4 lắp ráp robot nhảy múa (gói lắp ghép 02), nhận biết bốn bộ phận cấu thành của cơ cấu thanh truyền tay quay (tay quay, thanh đẩy, thanh liên kết, khung máy), hiểu nguyên lý cơ khí chuyển đổi chuyển động tròn thành dao động qua lại, viết chương trình khiêu vũ và tổ chức hoạt động vũ hội robot.
Đề xuất thực thi
Tiết học 1 bắt đầu bằng thảo luận gợi mở (theo em robot là gì?), dẫn dắt học sinh phát hiện đặc điểm chung của các loại robot trong đời sống, sau đó tự tay lắp ráp hình dáng cơ bản Thiên Cơ và trải nghiệm chương trình mẫu. Trong khâu lắp ráp, để học sinh tự đối chiếu số lượng linh kiện, bồi dưỡng ý thức quy chuẩn kỹ thuật.
Tiết học 2 tập trung vào thao tác lập trình, để học sinh lần lượt thử từng biểu tượng di chuyển và quan sát hiệu quả. Khuyến khích học sinh dự đoán hiệu quả chạy chương trình trước rồi mới chạy kiểm tra, bồi dưỡng thói quen "suy nghĩ trước, kiểm tra sau".
Tiết học 3 trước tiên dùng các ví dụ đời sống như đồng hồ báo thức, chuông điện thoại để dẫn nhập nguyên lý âm thanh, sau đó trải nghiệm lập trình các hiệu ứng âm thanh khác nhau, trọng tâm là để học sinh hiểu ý nghĩa của biểu tượng âm thanh ngẫu nhiên. Điểm khó của lập trình là sự khác biệt giữa loại chặn và không chặn — có thể để học sinh dùng "tiến 2 lần + âm thanh" và "tiến liên tục + âm thanh" để viết chương trình, so sánh hiệu quả chạy và tự mình phát hiện sự khác biệt.
Tiết học 4 trước tiên phân tích kết cấu thanh truyền tay quay (có thể nhờ video hoạt họa), sau đó lắp ráp từng bước robot nhảy múa, viết chương trình khiêu vũ và tổ chức hoạt động vũ hội robot.
Thực thi giảng dạy
Có thể dẫn nhập từ các tình huống đời sống như robot hút bụi, robot giao cơm, thảo luận cách trí tuệ nhân tạo giúp máy móc hoàn thành công việc "tự động"; mở rộng đến các tình huống như loa thông minh gợi bài hát, robot dẫn mua hàng trong trung tâm thương mại phát thanh giọng nói, thảo luận cách trí tuệ nhân tạo giúp máy móc "mở miệng nói chuyện" và tương tác với con người.
Hướng mở rộng
Giới thiệu trợ lý giọng nói AI (như Tiểu Ái đồng học, Siri) nhận biết lệnh người dùng qua cảm biến và phản hồi như thế nào, cùng công nghệ sáng tác nhạc AI và gợi ý nhạc thông minh, thảo luận cách trí tuệ nhân tạo "học" phong cách âm nhạc và sáng tác giai điệu.
Nhà sáng tạo mô phỏng sinh học
Số tiết đề xuất: 4 tiết họcYêu cầu nhiệm vụ
Tìm hiểu khái niệm và vai trò cơ bản của cảm biến (chuyển đổi đại lượng vật lý thành tín hiệu điện), nhận biết hai loại cảm biến tích hợp trong bộ điều khiển Thiên Cơ (microphone và gia tốc kế ba trục), đồng thời tìm hiểu khái niệm và phân loại robot mô phỏng sinh học (robot sáu chân, chó máy, robot cánh vỗ, v.v.), nhận biết nguyên lý cơ bản và đặc điểm của truyền động đai.
Tiết học 1 học cảm biến microphone, hiểu nguyên lý màng rung rung động theo âm thanh tạo ra tín hiệu điện, nắm vững cách sử dụng ba biểu tượng cảm nhận âm to, âm nhỏ, âm vừa, lập trình thực hiện di chuyển kích hoạt bởi âm thanh, tự động lùi sau khi phát hiện va chạm, v.v.
Tiết học 2 học gia tốc kế ba trục, tìm hiểu ứng dụng của nó trong xe tự cân bằng, lắc điện thoại, ổn định máy bay không người lái, nắm vững các biểu tượng cảm nhận tư thế như nằm ngang, dựng đứng, lắc, xoay, lập trình thực hiện kích hoạt âm thanh và di chuyển bằng hành động, thay đổi tốc độ di chuyển bằng hành động, hiểu mối quan hệ ánh xạ giữa dữ liệu cảm biến và hành vi robot.
Tiết học 3 lắp ráp robot bê con bốn chân (gói lắp ghép 03), phân tích kết cấu thanh truyền tay quay của nó thực hiện bốn chân bước đi luân phiên như thế nào, lập trình thực hiện kích hoạt di chuyển bằng cảm biến, phát âm báo khi đặt ở tư thế dựng đứng, v.v., tổ chức hoạt động đua bê con.
Tiết học 4 lắp ráp robot hút bụi (gói lắp ghép 04), hiểu kết cấu truyền động đai cao su (bánh chủ động, bánh bị động, dây đai), nhận biết đặc tính bảo vệ trượt quá tải của truyền động đai, lập trình thực hiện quét đường cong nhiều khúc và quét di chuyển ngẫu nhiên, so sánh sự khác biệt giữa biểu tượng rẽ và quay động cơ đơn, lựa chọn cách rẽ phù hợp cho robot hút bụi.
Đề xuất thực thi
Tiết học 1 dẫn nhập từ các cảm biến đời sống như vòi nước tự động, đèn tự động, sau đó để học sinh dùng nhiều cách như vỗ tay, hát, gõ bàn để kiểm tra độ nhạy kích hoạt microphone. Khâu trọng tâm: dẫn dắt học sinh phát hiện hiện tượng "vỗ vỏ robot cũng kích hoạt được microphone", từ đó thiết kế chương trình lùi khi va chạm, bồi dưỡng tư duy thăm dò.
Tiết học 2 dẫn nhập khái niệm gia tốc kế từ video xe tự cân bằng, để học sinh thực tế lật, lắc bộ điều khiển quan sát sự thay đổi giá trị, sau đó lập trình thực hiện điều khiển bằng hành động. Thay đổi tốc độ di chuyển cần thứ tự "thiết lập tốc độ trước rồi mới thiết lập di chuyển", học sinh dễ bỏ sót.
Tiết học 3 dẫn nhập khái niệm mô phỏng sinh học từ video robot nhện, chó máy, khi lắp ráp chú ý vị trí chốt hai bên chân đối xứng (đây là then chốt để bước đi bình thường), trước mỗi lần chạy cần điều chỉnh vị trí ban đầu của động cơ để hai chân lệch trước sau. Khâu đua có thể quy hoạch vạch xuất phát và đích để tăng cảm giác tranh tài.
Tiết học 4 dẫn nhập từ video robot hút bụi thực tế, thảo luận lộ trình làm việc của nó. Khi lắp ráp, hướng trong ngoài của dây cao su là trọng tâm — lắp ngược chổi sẽ quay ngược. Khâu lập trình trước tiên kiểm tra sự khác biệt giữa hai cách rẽ, sau đó dẫn dắt học sinh lựa chọn rẽ bằng động cơ đơn (rẽ chậm nhưng chổi không đảo ngược, phù hợp robot hút bụi hơn), cuối cùng dùng thời gian chờ ngẫu nhiên để thực hiện lộ trình quét ngẫu nhiên.
Thực thi giảng dạy
Có thể dẫn nhập từ các tình huống đời sống như ô tô tự lái tránh chướng ngại tự động, khóa thông minh nhận diện khuôn mặt qua AI, thảo luận cách trí tuệ nhân tạo "cảm nhận" thế giới xung quanh và đưa ra phán đoán qua cảm biến; mở rộng đến các tình huống như robot hút bụi gia đình tự lập quy hoạch lộ trình, chó máy Boston Dynamics vượt chướng ngại, thảo luận cách trí tuệ nhân tạo giúp robot mô phỏng sinh học "học" thích nghi với môi trường khác nhau để tự chủ làm việc.
Hướng mở rộng
Giới thiệu công nghệ đánh thức giọng nói bằng AI của loa thông minh (như "Tiểu Ái đồng học"), chức năng lắc điện thoại đằng sau là nhận diện hành vi AI, cùng công nghệ quy hoạch lộ trình AI của robot hút bụi gia đình (như thiết lập bản đồ SLAM), ứng dụng "mô phỏng sinh học + AI" trong robot bốn chân (như Unitree), thảo luận cách trí tuệ nhân tạo giúp robot thích nghi thông minh hơn với môi trường.
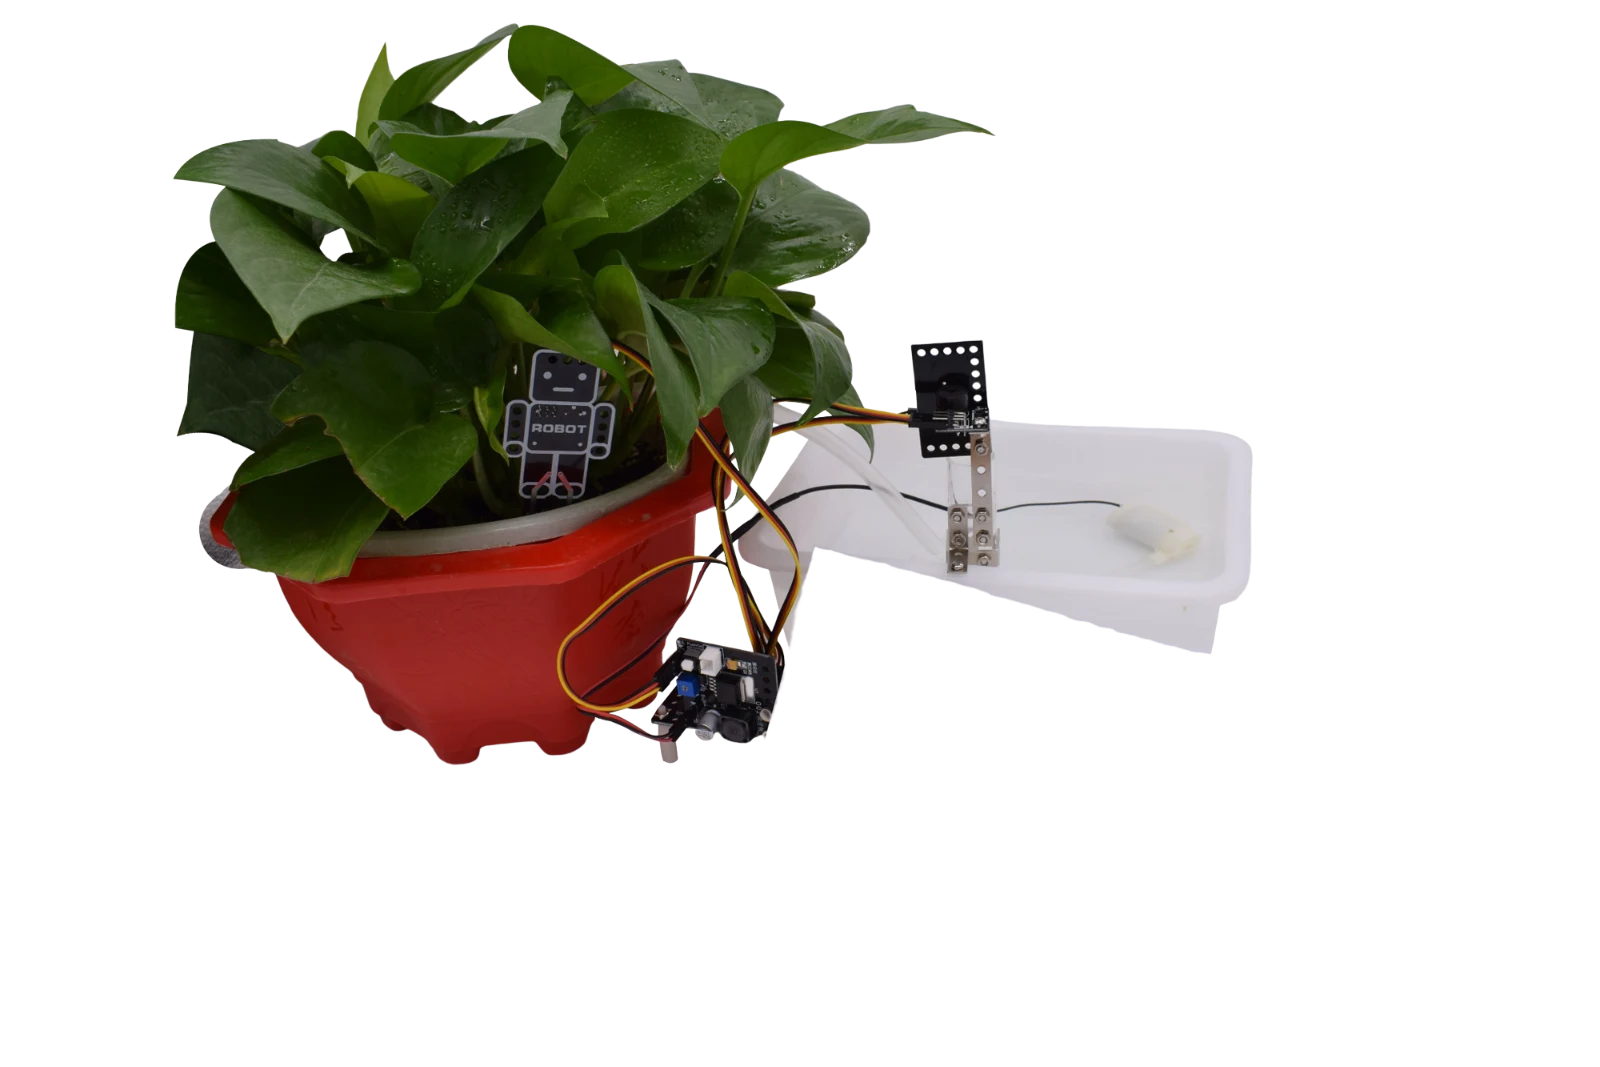
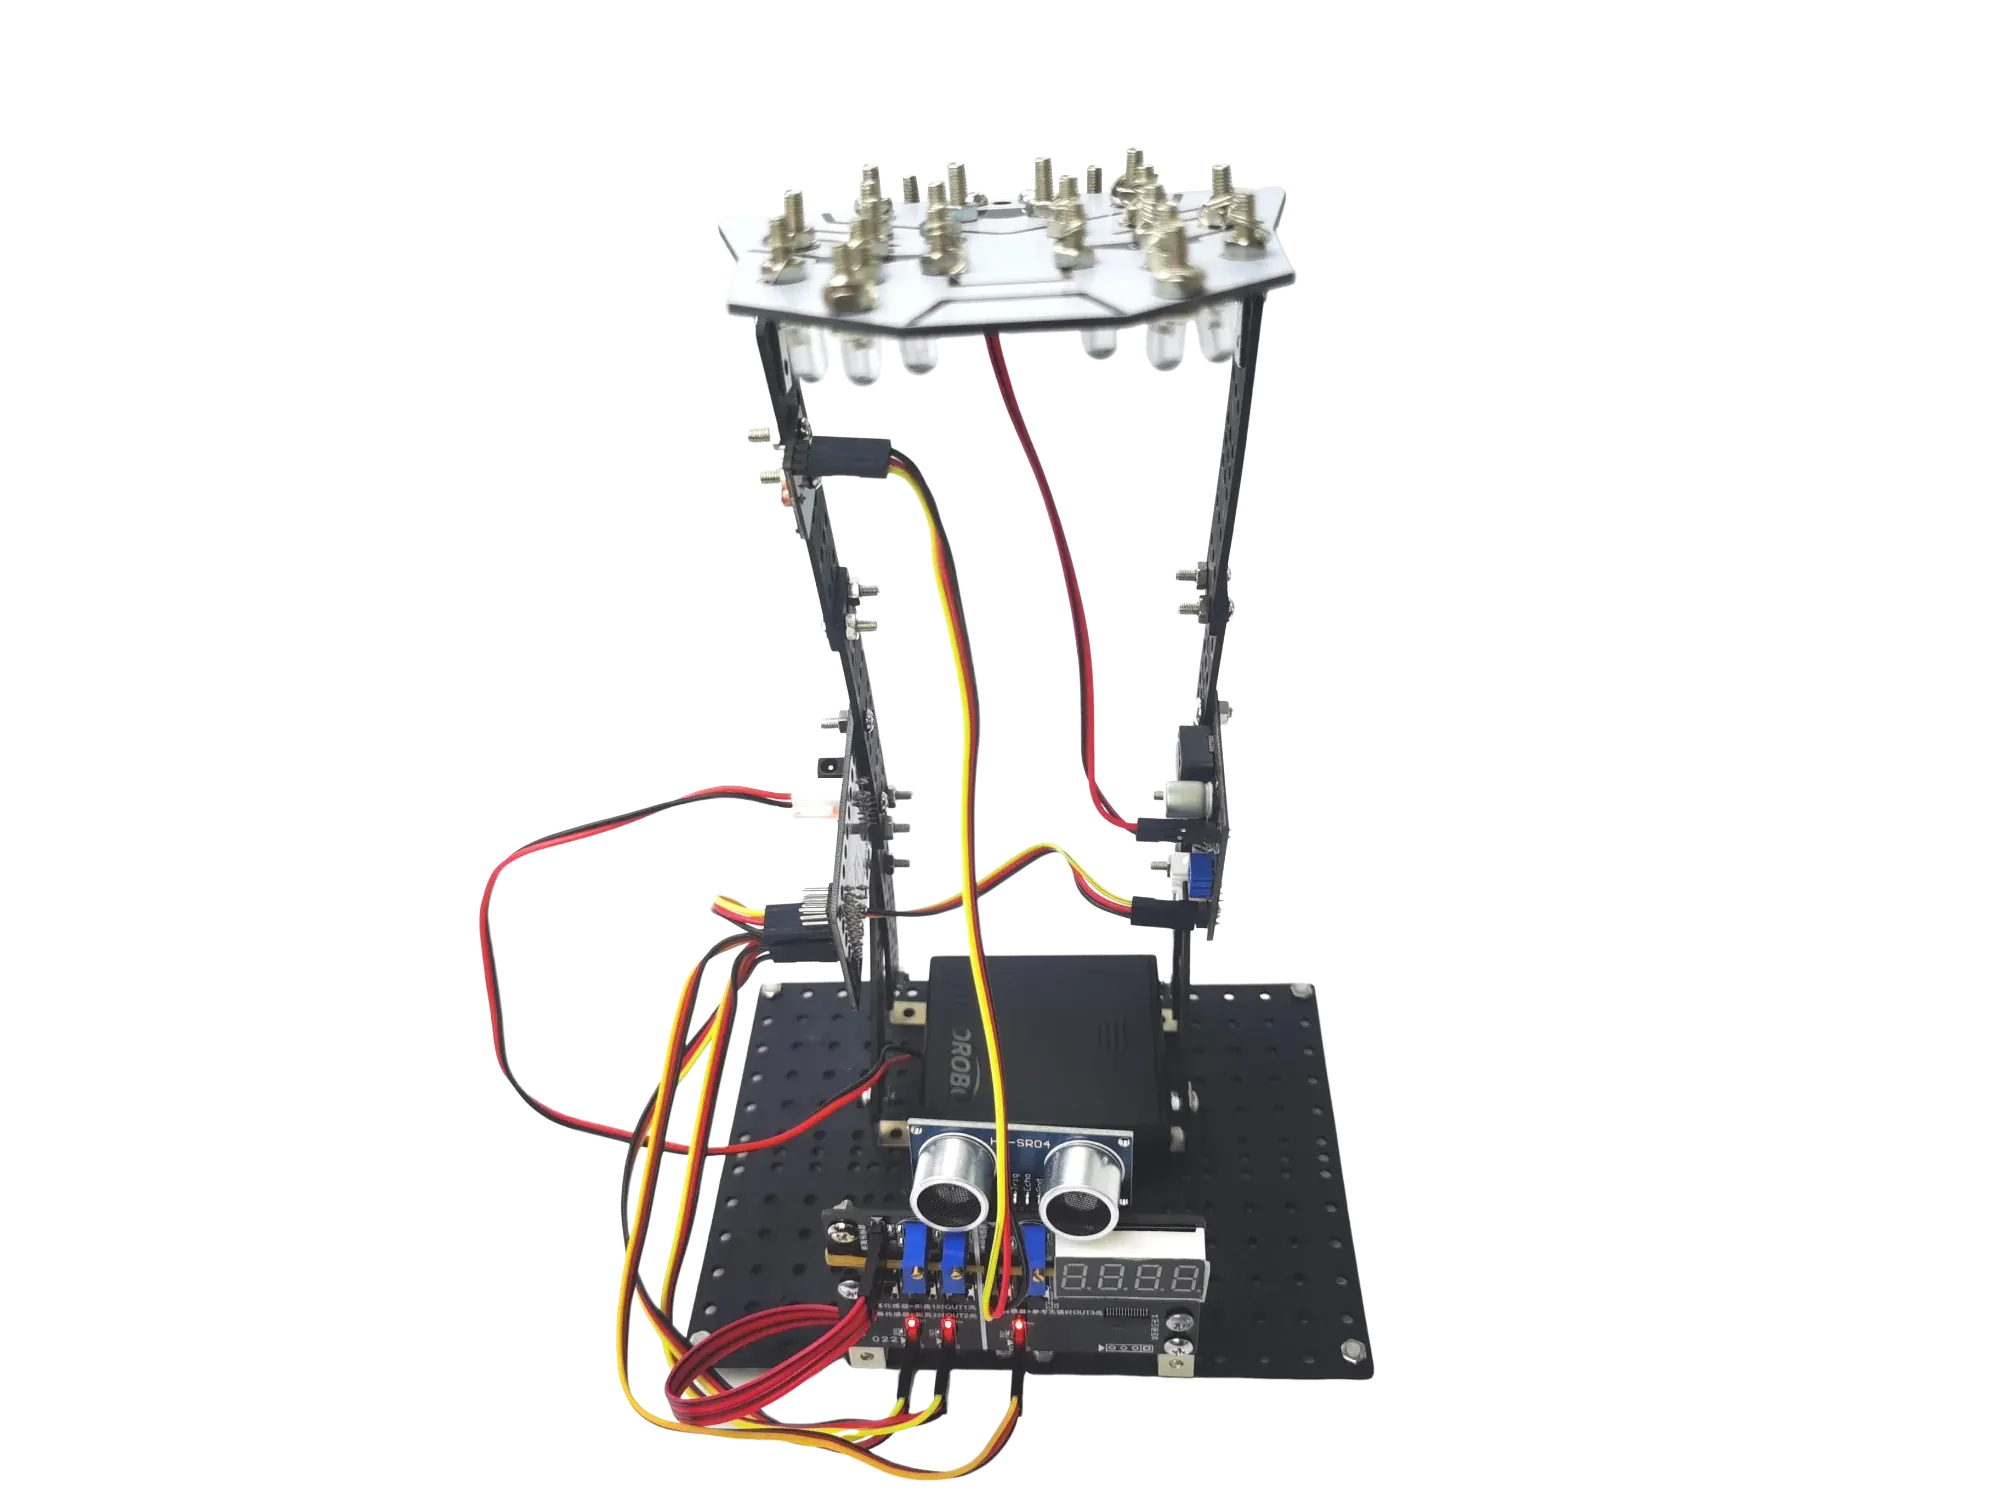
Khóa học phần mềm
Phương án cấu hình khóa học phần mềm chủ đề trí tuệ nhân tạo "Học qua làm" của ShengTong Education
Ví dụ chủ đề: Bước vào trí tuệ nhân tạo
Tìm hiểu AI
Số tiết đề xuất: 4 tiết họcYêu cầu nhiệm vụ
Quan sát các ứng dụng trí tuệ nhân tạo xung quanh (loa thông minh, lái tự động, App điện thoại, v.v.), hiểu khái niệm cơ bản của trí tuệ nhân tạo, phân biệt mối quan hệ giữa trí tuệ nhân tạo, robot và lập trình; tiếp theo nhận biết "bộ não" của AI — mô hình, tìm hiểu năng lực và công dụng của các loại mô hình khác nhau như mô hình ngôn ngữ lớn, mô hình nhận diện hình ảnh, mô hình nhận diện giọng nói, trải nghiệm sinh ảnh AI và nhận diện vật thể. Xây dựng nhận thức trí tuệ nhân tạo do lập trình thúc đẩy, bắt chước hành vi học tập của con người, và hiểu ứng dụng của các mô hình khác nhau trong các tình huống khác nhau.
Đề xuất thực thi
- 1
Đặt ra câu hỏi
Dẫn dắt học sinh quan sát các ứng dụng trí tuệ nhân tạo trong đời sống như loa thông minh, lái tự động, App điện thoại, suy nghĩ "trí tuệ nhân tạo là gì?", "tại sao AI biết học?", "AI khác gì robot, lập trình thông thường?", "AI có bộ não không, bộ não là gì?".
- 2
Thiết kế thực thi
Tổ chức học sinh trải nghiệm nhận diện nguệch ngoạc, phân loại trái cây và các tương tác AI khác; qua trò chơi phiêu lưu chim bay quan sát AI học cách mạnh lên từ thất bại; trải nghiệm sinh ảnh AI và nhận diện vật thể, tìm hiểu năng lực của các mô hình ngôn ngữ, hình ảnh, giọng nói khác nhau; sử dụng công cụ đồ họa và tập dữ liệu vẽ nét đơn giản hoàn thành huấn luyện và kiểm thử mô hình.
- 3
Nghiên cứu thảo luận
Kết hợp hoạt động trải nghiệm thảo luận đặc điểm học có giám sát, học không giám sát, học tăng cường, phân biệt trí tuệ nhân tạo yếu, trí tuệ nhân tạo mạnh và siêu trí tuệ nhân tạo; đối chiếu điểm tương đồng và khác biệt giữa học não người và huấn luyện mô hình, thảo luận ảnh hưởng của số lượng và chất lượng dữ liệu đối với hiệu quả mô hình, phân tích vai trò ba yếu tố dữ liệu, thuật toán, năng lực tính toán.
- 4
Giao lưu chia sẻ
Nhóm báo cáo nhận thức mới về trí tuệ nhân tạo và mô hình, trình diễn kết quả mô hình đã huấn luyện hoặc kiểm thử, chia sẻ "mô hình học như thế nào", giao lưu phương pháp nâng cao độ chính xác mô hình và tình huống AI không thể thay thế phán đoán con người.
Nhận diện hình ảnh
Số tiết đề xuất: 4 tiết họcYêu cầu nhiệm vụ
Tìm hiểu quy trình cơ bản của phân loại hình ảnh và huấn luyện mô hình, sử dụng nền tảng lập trình đồ họa thu thập mẫu hình ảnh táo và chuối để huấn luyện mô hình phân loại, hoàn thành trò chơi tương tác "khỉ thích trái cây", bước đầu trải nghiệm quy trình hoàn chỉnh "thu thập → huấn luyện → nhận diện → phản hồi"; tiếp theo vận dụng công nghệ nhận diện hình ảnh thực hiện điều khiển cảm ứng cơ thể, ánh xạ kết quả nhận diện camera thành tín hiệu điều khiển hướng di chuyển trò chơi, hoàn thành trò chơi "bóng bàn cảm ứng", vận dụng tổng hợp định vị tọa độ, điều khiển vai trò và nhận diện hình ảnh.
Đề xuất thực thi
- 1
Đặt ra câu hỏi
Sáng tạo tình huống "tiểu hầu tử thích quả gì", suy nghĩ "làm sao để AI nhận ra táo và chuối?", "cần chuẩn bị gì?", "nhận diện sai thì sao?"; trải nghiệm trò chơi bóng bàn điều khiển bàn phím truyền thống, suy nghĩ "có thể không dùng bàn phím, dùng cách khác điều khiển vợt được không?", "nhận diện hình ảnh hóa thành thao tác trò chơi như thế nào?".
- 2
Thiết kế thực thi
Chuẩn bị hai loại quả táo và chuối; trong nền tảng lập trình đồ họa thêm phần mở rộng phân loại hình ảnh, thiết lập loại và thu thập ảnh táo chuối nhiều góc độ, nhiều khoảng cách; huấn luyện mô hình và viết chương trình phản hồi tương tác sau nhận diện hoàn thành "khỉ thích trái cây"; học tọa độ sân khấu và định vị vai trò, xây dựng trò chơi bóng bàn cơ bản (vợt di chuyển, bóng nảy, phát hiện va chạm, tính điểm), kết nối mô hình phân loại vào trò chơi thiết lập tương ứng giữa kết quả nhận diện và hướng di chuyển vợt.
- 3
Nghiên cứu thảo luận
Kiểm thử hiệu quả nhận diện của mô hình dưới các góc độ, khoảng cách, ánh sáng khác nhau, thảo luận "tại sao AI thỉnh thoảng nhận sai?", phân tích ảnh hưởng của tính đa dạng dữ liệu đối với độ chính xác nhận diện; kiểm thử độ nhạy và độ chính xác điều khiển cảm ứng cơ thể, đối chiếu ưu nhược điểm giữa điều khiển bàn phím và điều khiển cảm ứng cơ thể.
- 4
Giao lưu chia sẻ
Trình diễn tác phẩm "khỉ thích trái cây" và "bóng bàn cảm ứng", chia sẻ kinh nghiệm dữ liệu huấn luyện và gỡ lỗi, thảo luận cách làm mô hình nhận chính xác hơn, tưởng tượng nhận diện hình ảnh còn có thể điều khiển trò chơi nào.