ShengTong Education
ShengTong EducationƯu thế công nghệ, kiến tạo tương lai "Có thể sáng tạo, hạnh phúc hơn"
Bộ kit khóa học robot lập trình đồ họa AI

ShengTong Roborobo AI
MCU 5.0

Học lập trình cùng robot

Bộ điều khiển màn hình màu 32 bit, động cơ tích hợp encoder, cảm biến độ chính xác cao kiểu plug-and-play và các chi tiết kết cấu hoàn toàn mới để dựng cơ cấu 3D — bộ kit thiết kế và lập trình robot nâng cao cho học sinh tiểu học 7–10 tuổi.

Ốc vít và đai ốc thay thế khối ghép gài truyền thống, nên trẻ vặn ốc từng chú robot như trong lắp ráp cơ khí thật. Lập trình đồ họa kết hợp huấn luyện mô hình AI tạo ra những robot biết nhìn, biết nghe và biết tương tác. Bốn giai đoạn và 80 tiết học chính khóa đi theo một mạch truyện hoàn chỉnh — từ lần siết ốc đầu tiên đến khi tự thiết kế một trò chơi hoàn chỉnh.

7-10tuổiĐộ tuổi
4giai đoạnLộ trình
80tiếtTiết chính khóa
4tiếtTiết học thử
8tiếtTiết ngoại khóa
Dự án siêu xe ShengTong Roborobo AI MCU 5.0
DEMO SẢN PHẨM

Xem MCU 5.0 làm được gì

Từ lần siết ốc đầu tiên đến bánh răng quay và chương trình chạy — một video cho thấy toàn bộ trải nghiệm.

Video sản phẩm ShengTong Roborobo AI MCU 5.0

Bộ kit dạy robotics mà trẻ thực sự vặn ốc lắp thành

ShengTong Roborobo AI MCU 5.0 là khóa học robot lập trình đồ họa dành cho trẻ 7–10 tuổi. Học sinh dùng chi tiết kết cấu, ốc vít và đai ốc, bánh răng và linh kiện điện tử để lắp từ đầu những robot biết di chuyển, có cảm biến và lập trình được, hiểu cơ học và logic qua quá trình lắp ráp và gỡ lỗi thực hành.

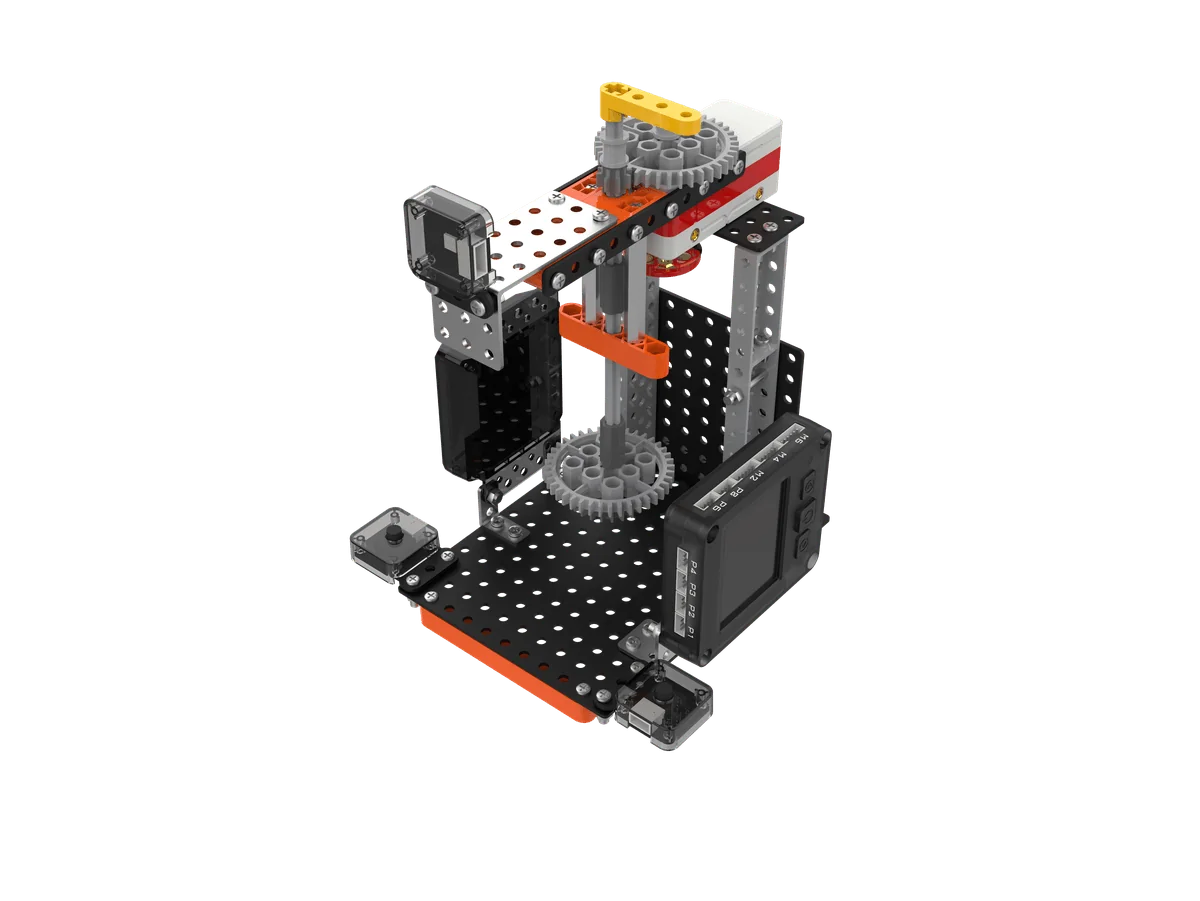
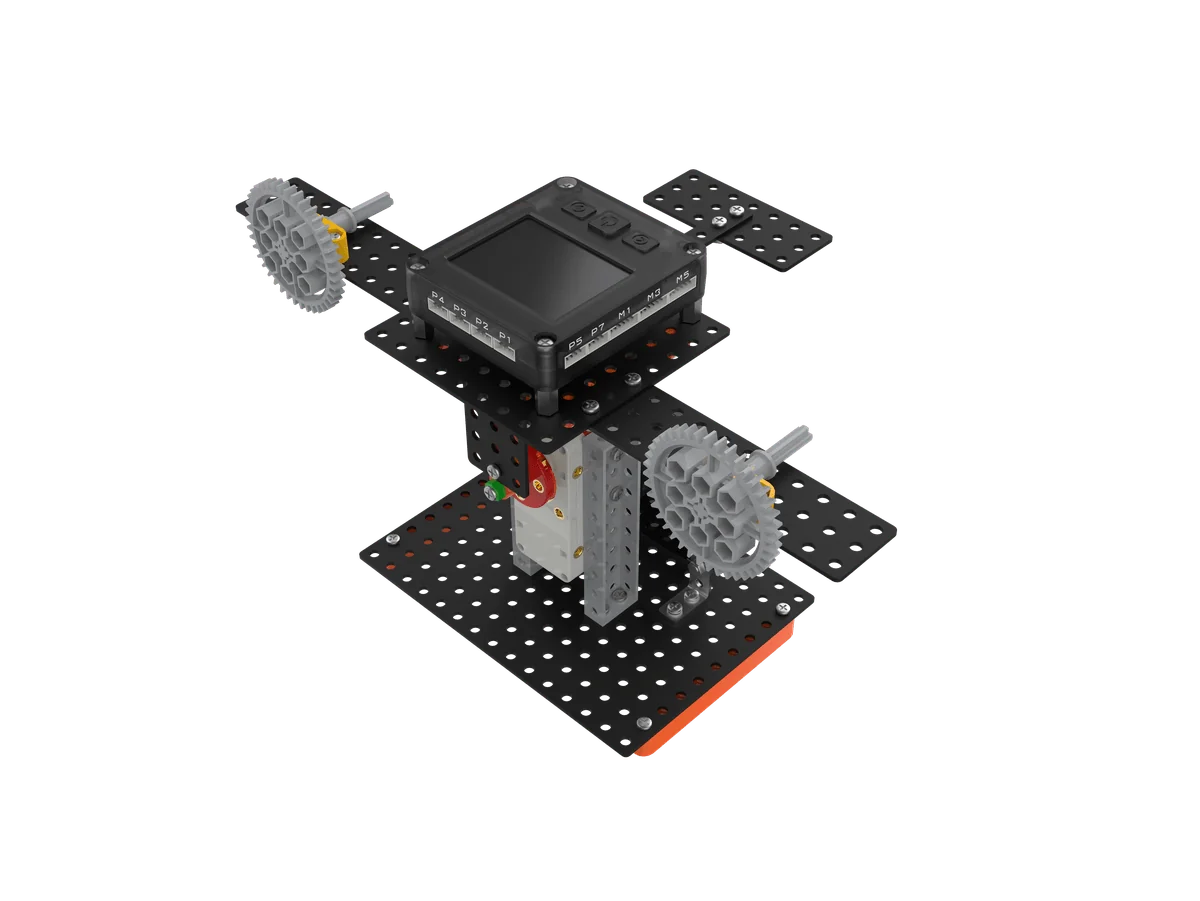
Phần cứng được nâng cấp toàn diện: bộ điều khiển chuyển sang vi xử lý 32 bit với màn hình màu; động cơ tích hợp encoder hỗ trợ điều tốc vô cấp và định vị chính xác; cảm biến được cập nhật toàn bộ; chi tiết kết cấu tăng gấp nhiều lần, có thêm dầm năm mặt, dầm xây dựng và các chi tiết 3D khác giúp dựng cơ cấu phức tạp như truyền động bánh răng và cơ cấu khớp nối.

Khóa học đi theo một mạch truyện hoàn chỉnh, kết hợp phương pháp dạy vòng kín sáu bước với học liệu tương tác AI. Kiến thức lập trình tiến theo hình xoắn ốc với độ khó tăng dần đều, còn khung ba chiều chín yếu tố 3STC xuyên suốt toàn khóa — học sinh không chỉ học lập trình mà còn học tư duy kỹ thuật và năng lực toàn diện.

Mạch truyện Trường học Giữa các vì sao xuyên suốt khóa học, nên trẻ học lập trình theo diễn biến câu chuyện.

Lê LêMỹ MỹÔng ThịnhTiên AI Tiểu Trí
Độ tuổi
7–10 tuổi Không cần kinh nghiệm trước, dành cho bậc tiểu học
Thời lượng
Khóa tiến bậc 4 giai đoạn Từng giai đoạn, nhịp độ linh hoạt
Số tiết
80 tiết chính khóa + 4 tiết học thử + 8 tiết ngoại khóa
Chi tiết kết cấu
Dầm năm mặt, dầm xây dựng, khớp góc, tấm phẳng và 8 loại chi tiết 3D
Bảng màu
6 màu Đen · Trắng · Xám · Cam · Vàng · Xanh da trời
Liên kết
Tua vít + cờ lê đầu tuýp + ốc vít và đai ốc Lắp ráp cơ khí dùng lại được
Kim khí
Ốc vít 5/7/12/15/20/30 mm, ốc bắt giá, đai ốc, đai ốc hãm, vòng đệm
Điều khiển
Lập trình đồ họa (kéo thả khối lệnh) + mã Python song song, có mô phỏng ảo
LINH KIỆN ĐIỆN TỬ

Plug and play — tạo nênhệ thần kinh của robot

Bộ điều khiển là bộ não, động cơ và servo là cơ bắp, cảm biến là giác quan, còn pin lithium là trái tim. Cổng chống cắm ngược giúp việc kết nối không thể sai.

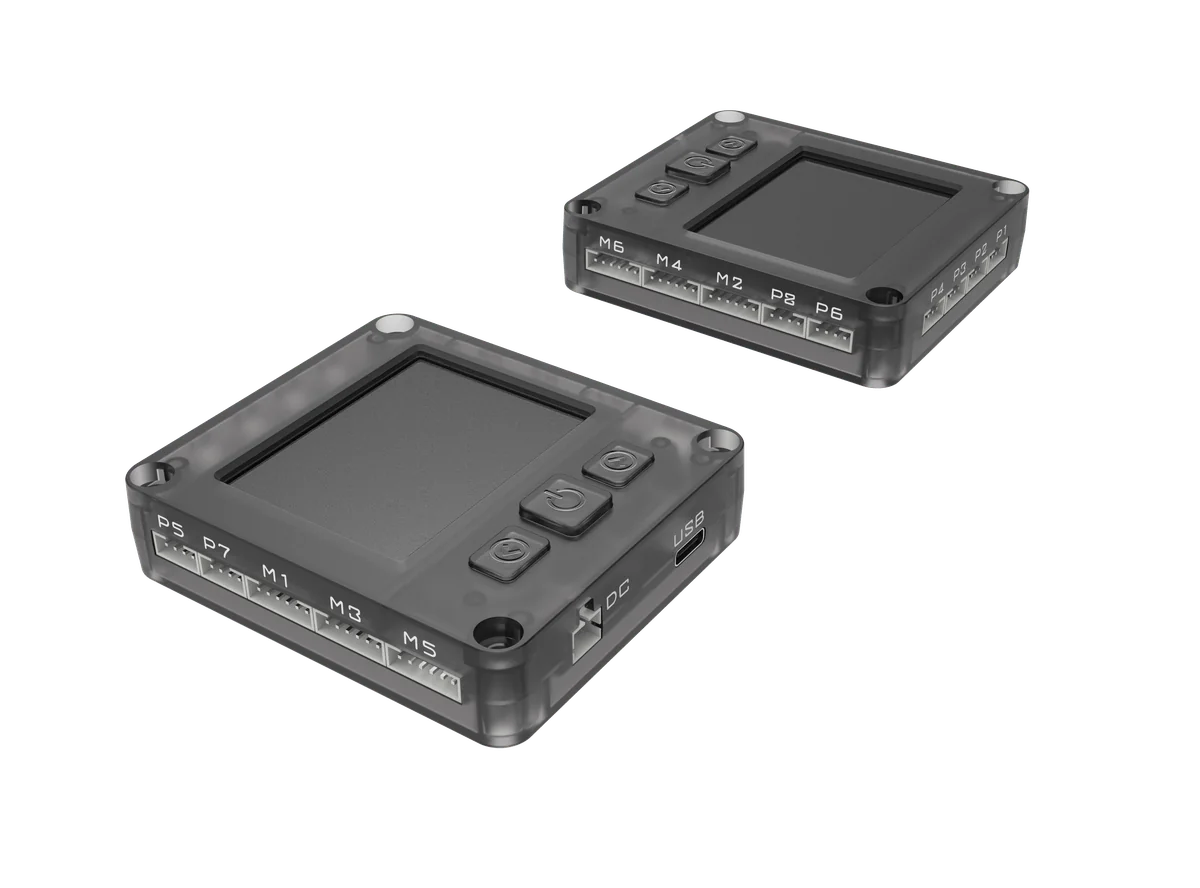
Bộ điều khiển R5-RCU

Bộ điều khiển R5-RCU

Vi xử lý 32 bit hiệu năng cao 168 MHz với 8 MB RAM cho vận hành hiệu quả và ổn định; màn hình cảm ứng HD 2,4 inch góc nhìn rộng, tích hợp bộ phông chữ, nên trạng thái chương trình hiện rõ trong nháy mắt.

  • 8 cổng cảm biến
  • 6 cổng động cơ
  • Màn hình cảm ứng màu 2,4"
  • 8 MB bộ nhớ
  • Bluetooth / WiFi
  • Nạp qua Type-C
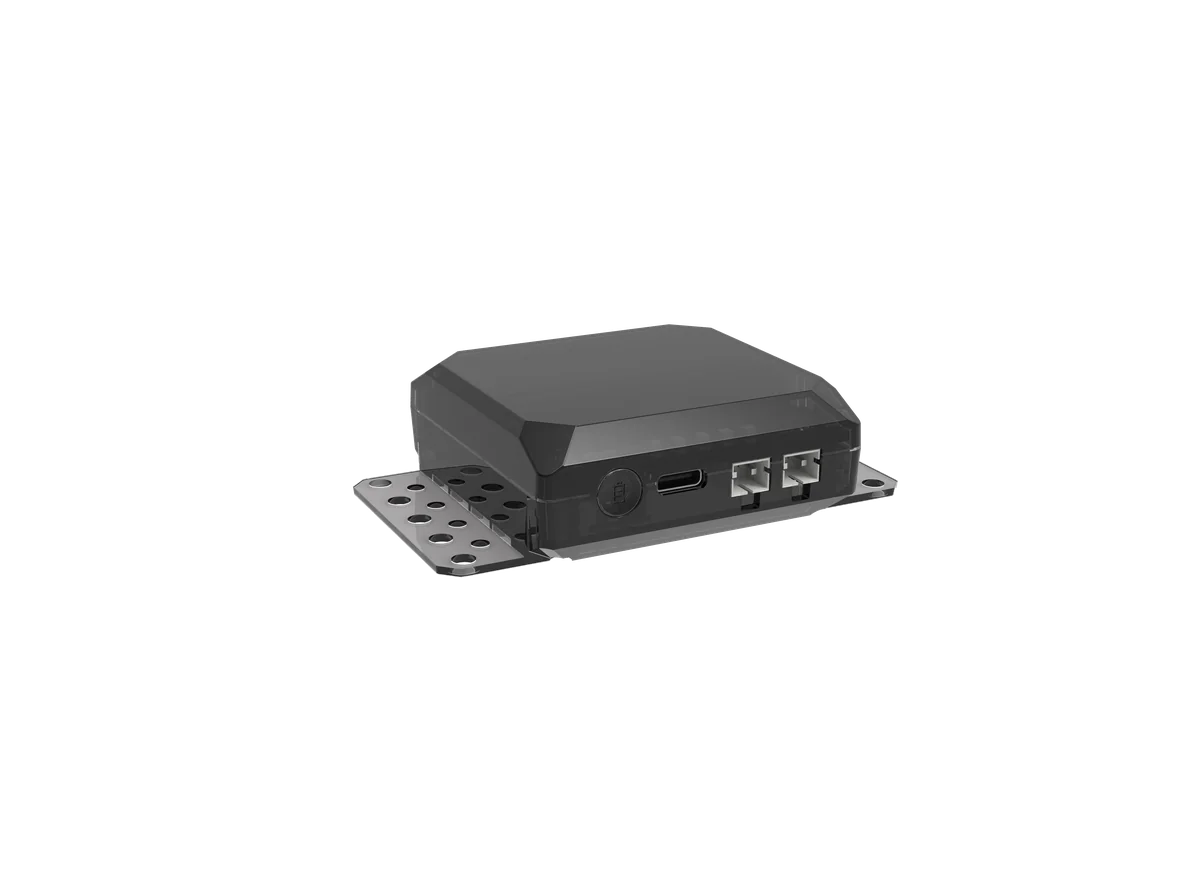
Pin lithium Li-5

Pin lithium Li-5

Giải pháp pin lithium sạc lại thay thế việc thay pin liên tục. Pin chạy hết tiết này sang tiết khác, bảo đảm thời lượng và lớp học an tâm.

  • Sạc lại và dùng lại được
  • Cổng XH2.54 ngoài
  • Hỗ trợ đo điện áp
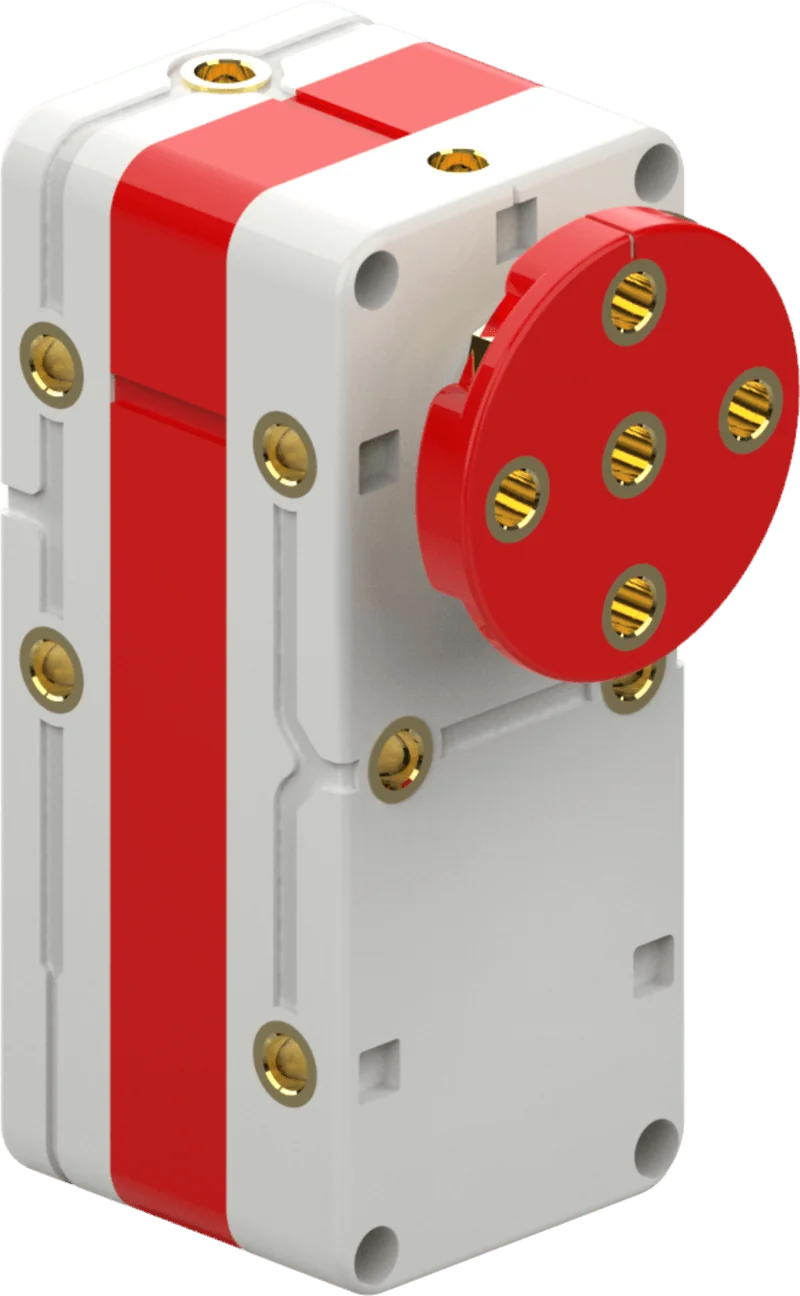
Động cơ có encoder

Động cơ · Encoder tích hợp

Động cơ bánh răng kim loại mô-men cao hỗ trợ chạy tới, chạy lùi và phanh. Điều khiển vòng kín bằng encoder tích hợp cho phép điều tốc vô cấp từ -100 đến 100 và định vị chính xác, chống hỏng khi kẹt và đảo chiều.

  • Tốc độ vô cấp từ -100 đến 100
  • Độ phân giải encoder 360/vòng
  • Định vị chính xác
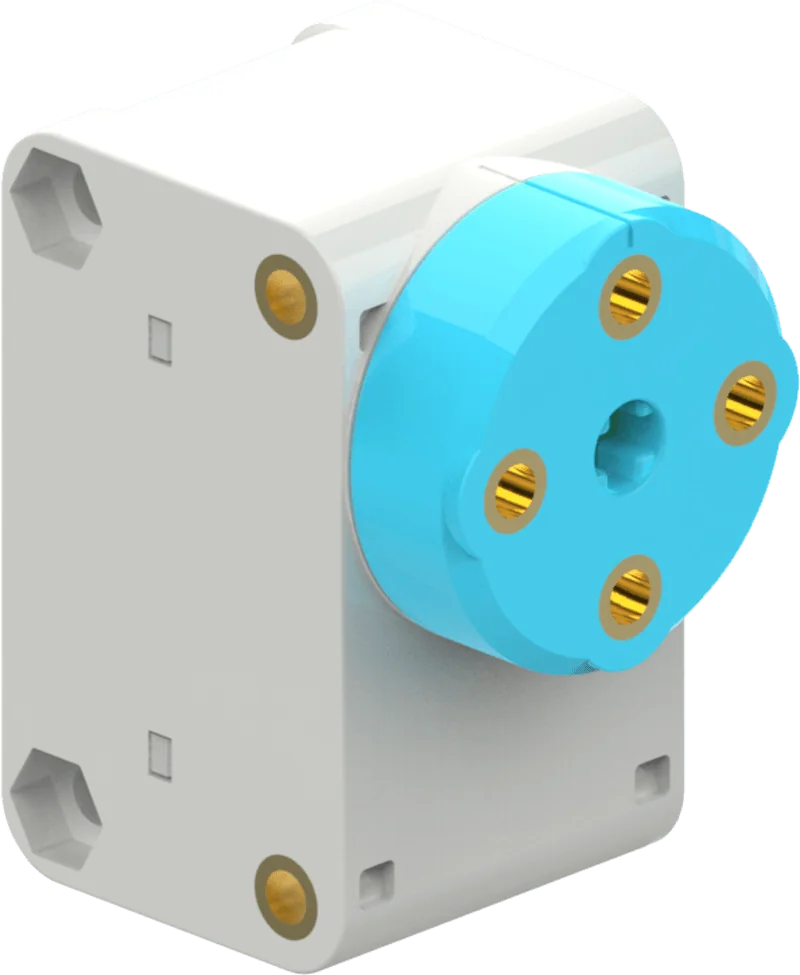
Servo số

Servo số

Khối servo tích hợp kết hợp điều khiển động cơ, truyền động servo và truyền thông bus cho khớp robot, bánh lái và điều khiển góc, cho góc chính xác hơn và độ bền cao hơn.

  • Góc làm việc 0-359°
  • Độ chính xác định vị ≤3°
  • Ba chế độ làm việc
Cảm biến quang điện

Cảm biến quang điện

Cảm biến dò đường phân biệt màu sáng và tối, có thiết kế chống nhiễu ánh nắng và tự hiệu chuẩn ngưỡng bằng quét nền — khối cảm biến đáng tin cậy cho bài toán dò đường.

  • Giá trị trả về 0-4095
  • Ngưỡng dùng trực tiếp để phán đoán
  • Tự hiệu chuẩn cân bằng trắng
Điều khiển không dây 2.4G

Điều khiển không dây 2.4G

Ghép nối với mô-đun không dây 2.4G bằng một lần nhấn để điều khiển robot của bạn từ xa theo thời gian thực, giúp các cuộc thi và đua xe bắt đầu bất cứ lúc nào.

  • Ghép nối một chạm
  • Điều khiển không dây thời gian thực
  • Đấu nhiều người
Sắp ra mắtHình ảnh thực tế sẽ cập nhật sau khi hoàn thiện thiết kế

Mô-đun thị giác AI

Cho robot khả năng nhìn. Hỗ trợ nhận diện màu sắc, mã QR và các bài toán thị giác khác. Học sinh có thể thu mẫu và huấn luyện mô hình nhận diện của riêng mình, đưa ứng dụng AI với mô hình lớn vào lớp học.

  • Nhận diện hình ảnh
  • Nhận diện mã QR
  • Huấn luyện mô hình
  • Ứng dụng cử chỉ / khuôn mặt
Sắp ra mắtHình ảnh thực tế sẽ cập nhật sau khi hoàn thiện thiết kế

Mô-đun nhận diện giọng nói

Giúp robot hiểu âm thanh: hỗ trợ phân loại giọng nói và nhận diện khẩu lệnh, nên chỉ một câu lệnh nói ra là kích hoạt được hành động, giúp tương tác người – robot tự nhiên hơn.

  • Phân loại giọng nói
  • Nhận diện khẩu lệnh
  • Tương tác bằng giọng nói

Các linh kiện điện tử khác trong bộ kit

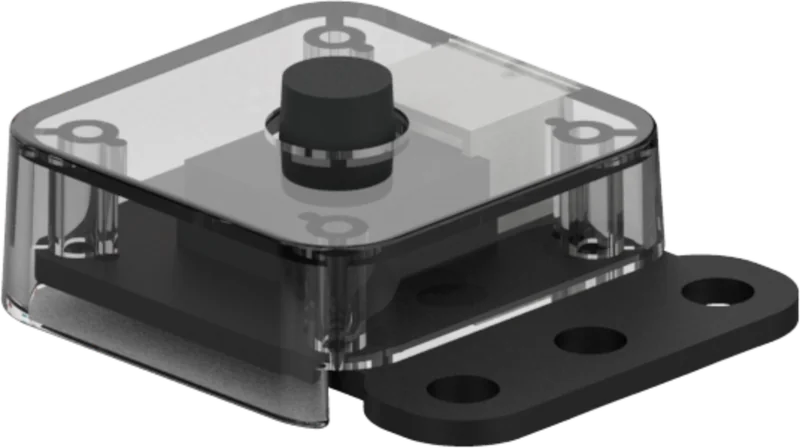
Cảm biến chạm
Cảm biến chạm
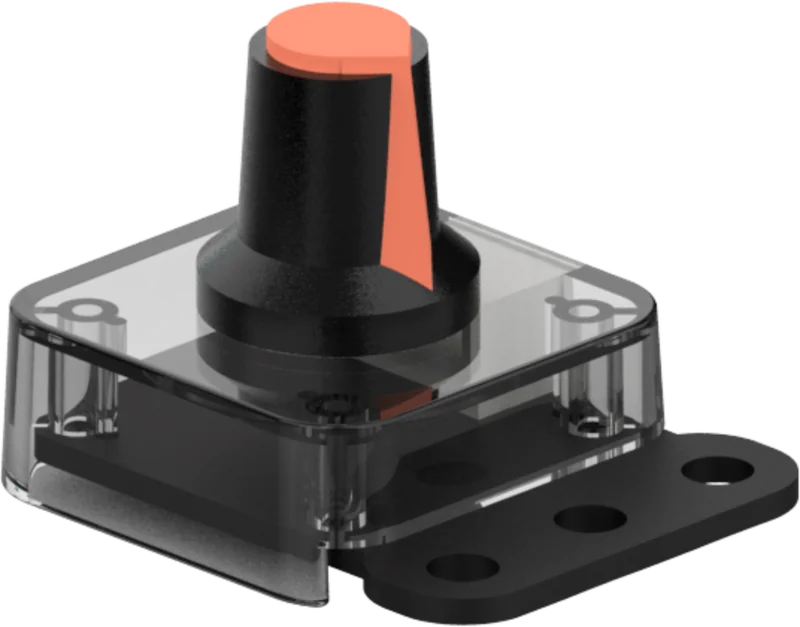
Cảm biến núm xoay
Cảm biến núm xoay
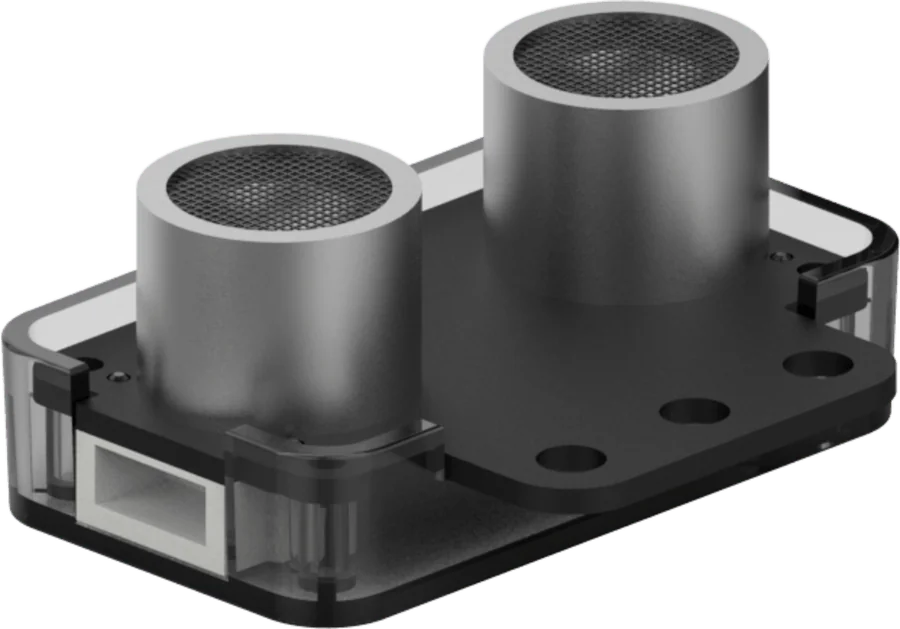
Cảm biến khoảng cách siêu âm
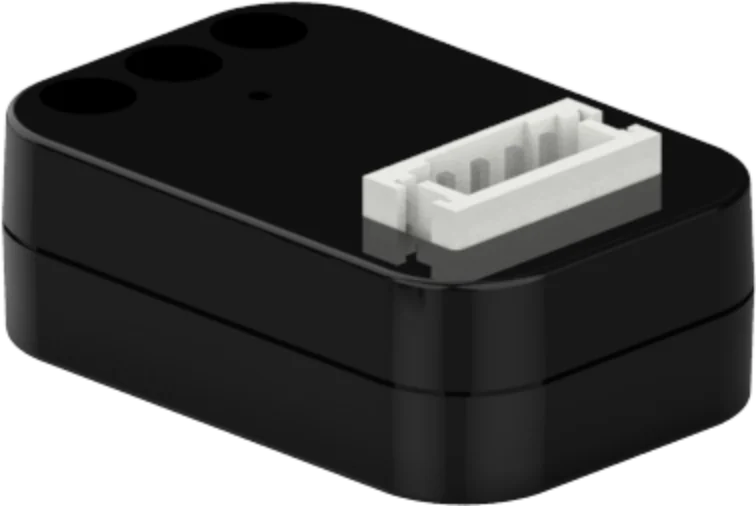
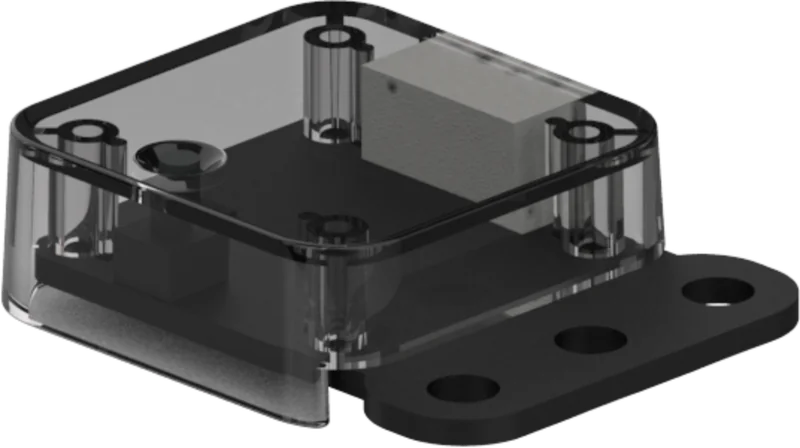
Mô-đun không dây 2.4G
Cảm biến quang điện
Cảm biến quang điện
Mô-đun đèn màuCáp động cơ 20/30 cmCáp cảm biến 20/30 cmCáp nạp Type-C
Sắp ra mắtCác linh kiện sau sẽ ra mắt dần cùng các khóa nâng cao
Cảm biến tư thếCảm biến nhiệt độ và độ ẩm
NĂNG LỰC AI

Cho robotnhìn và nghe

Mười mô-đun chức năng AI gồm nhận diện hình ảnh, nhận diện giọng nói và mã QR — đều được thực hành ngay trong lớp.

Học sinh thu mẫu vàhuấn luyện mô hình

Thu mẫu → Huấn luyện → Nhận diện: đi trọn quy trình học AI

Khóa học cung cấp hơn 10 mô-đun chức năng AI gồm nhận diện hình ảnh, nhận diện giọng nói và mã QR. Học sinh không chỉ xem giáo viên trình diễn AI mà tự thu mẫu, huấn luyện mô hình và kiểm tra kết quả nhận diện, hiểu tận tay cách AI học.

01
Nhận diện hình ảnhNhận diện màu sắc, hình dạng, mã QR và nội dung khung cảnh, cho robot khả năng nhìn.
02
Nhận diện giọng nóiPhân loại giọng nói và nhận diện khẩu lệnh giúp robot hiểu điều bạn nói.
03
Huấn luyện mô hình thực hànhThu mẫu → huấn luyện mô hình → nhận diện thời gian thực, để học sinh trải qua trọn quy trình học AI.
Nhận diện cử chỉ AI · Quạt điều khiển bằng cử chỉ

Huấn luyện 4 mẫu cử chỉ và dùng các cử chỉ khác nhau để điều khiển quạt ở tốc độ thấp, trung bình, cao hoặc dừng.

Huấn luyện mô hìnhPhán đoán nhiều nhánhTăng tốc bằng bánh răng
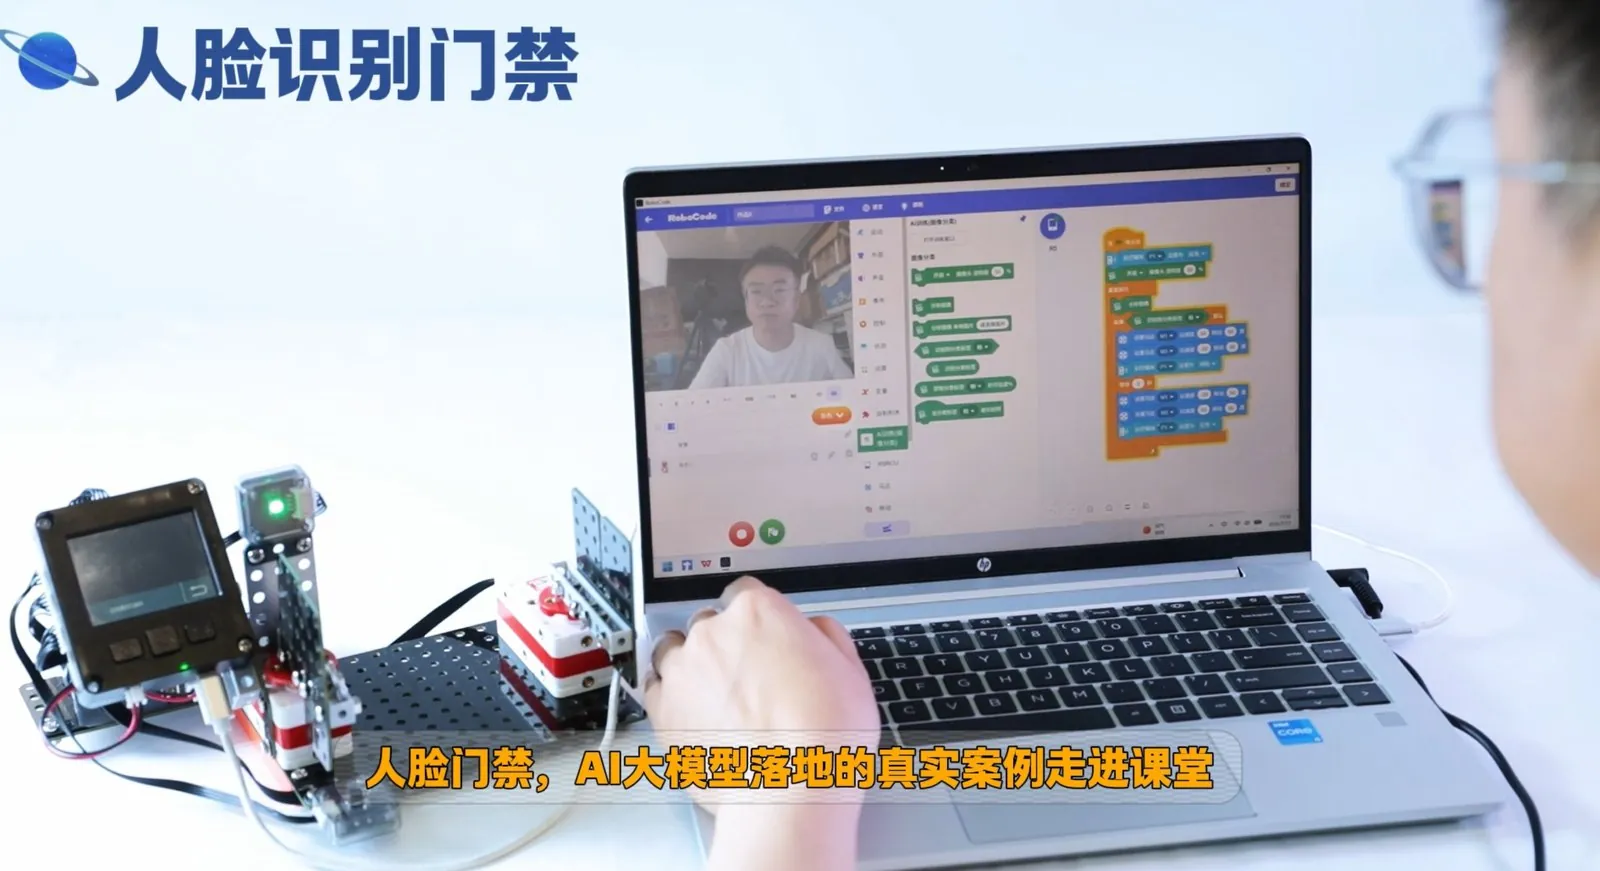
Ảnh lớp học về cửa nhận diện khuôn mặt
Cửa nhận diện khuôn mặt · Khuôn mặt là chìa khóa

Thu khuôn mặt, huấn luyện mô hình và làm cho cánh cửa biết bạn — một bài học AI với mô hình lớn ngay trong lớp.

Thu khuôn mặtHuấn luyện mô hìnhNhận diện thời gian thực
Nhận diện cử chỉNhận diện giọng nói
Còn nhiều trò AI đang chờ

Nhận diện tư thế, phân loại giọng nói, phân loại văn bản… ngày càng nhiều chức năng AI và dự án robot được cập nhật.

Nhận diện tư thếPhân loại giọng nóiPhân loại văn bản
CÁCH LẮP RÁP

Không chỉ gài khớp,mà vặn ốc thật sự

Tua vít và cờ lê đầu tuýp phối hợp siết chặt từng bước tấm kết cấu, dầm năm mặt, động cơ và servo thành một khối vững chắc.

Demo lắp ráp · Từ chi tiết đến chiếc chong chóng quay
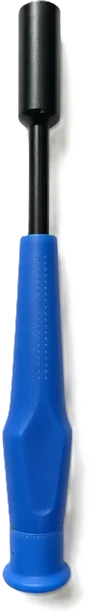
Tua vít đầu tuýp
Tua vít + cờ lê đầu tuýp · Bộ dụng cụ đầu tiên của trẻ

Căn lỗ, giữ đai ốc và điều lực — chính động tác siết ốc rèn luyện phối hợp tay – mắt và vận động tinh.

Đai ốcĐai ốc
Đai ốc hãmĐai ốc hãm
Vòng đệmVòng đệm

Sáu cỡ ốc vít trong một cái nhìn

ốc 5 mm5 mmNối tấm phẳng với động cơ
ốc 7 mm7 mmTấm với tấm
ốc 12 mm12 mmNối dầm xây dựng
ốc 15 mm15 mmDầm với dầm
ốc 20 mm20 mmBắt bộ điều khiển
ốc 30 mm30 mmXếp dầm nhiều lớp

Liên kết siết chặtchịu được truyền động và tháo lắp nhiều lần

Sáu cỡ ốc vít + bộ dụng cụ, tất cả trong một kit

ShengTong Roborobo AI MCU 5.0 dùng liên kết ốc vít và đai ốc. Học sinh dùng tua vít và cờ lê đầu tuýp để siết chặt từng bước tấm kết cấu, dầm năm mặt, động cơ và servo — cách lắp ráp gần với kỹ thuật thật và là phép thử thực sự cho kỹ năng thủ công.

01
Kết cấu siết chặt chịu được truyền độngTruyền động bánh răng sinh ra mô-men và rung động; chỉ liên kết chặt mới giữ được độ chính xác lâu dài. Sản phẩm hoàn thiện không lỏng, không lắc và chạy êm.
02
Tháo lắp lại để gỡ lỗi thật sựTháo ốc, chỉnh lại, siết lại — học sinh sửa kết cấu qua nhiều lần tháo lắp, đó chính là trải nghiệm tối ưu lặp đúng nghĩa của tư duy kỹ thuật.
03
Kỹ năng thủ công được rènCăn lỗ, giữ đai ốc và điều lực siết rèn luyện phối hợp tay – mắt và vận động tinh trong mỗi tiết học.

Ốc bắt giá 10 / 15 / 20 / 35 / 55 mm, đai ốc, đai ốc hãm và vòng đệm bổ sung đáp ứng nhu cầu siết chặt cho tấm phẳng có độ dày khác nhau.

KẾT CẤU CƠ KHÍ

Một hệ kết cấu,dựng nên máy biết chuyển động

Hệ kết cấu 3D gồm dầm năm mặt, dầm xây dựng, khớp góc và bộ bánh răng biến dự án từ khung vuông thành cỗ máy thật biết chạy, biết bước và biết gắp.

Truyền động bánh răng

Bánh răng trụ và bánh răng côn kép kết hợp tạo ra tăng tốc, giảm tốc và đổi hướng.

Tăng tốc đơn / kép

Cơ cấu thanh truyền và tay quay – lắc

Biến chuyển động quay thành chuyển động tịnh tiến và lắc — nền tảng của bước đi hai chân và tay máy.

Quay → Tịnh tiến

Cơ cấu cam

Biến chuyển động quay đều thành nhịp nảy lên xuống đều đặn.

Quay → Nâng

Khung gầm và di chuyển

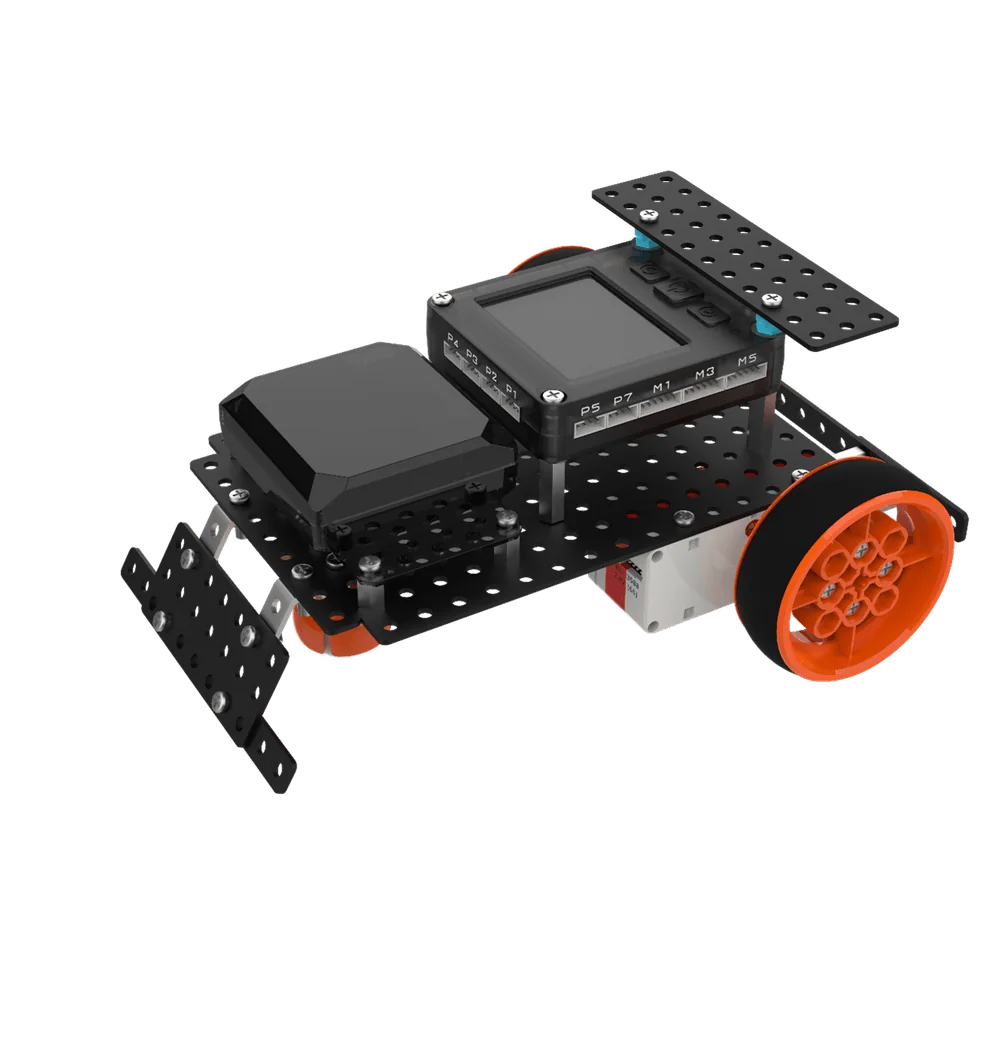
Lốp, bánh xe đa hướng và chi tiết xích hỗ trợ cả khung gầm bánh lẫn khung gầm xích.

Bánh · Xích

Khung 3D

Các lỗ đa hướng trên dầm năm mặt và dầm xây dựng tạo nên bộ xương 3D vững chắc.

3D · Vững chắc

Trục và bạc lót

Nhiều cỡ trục, bạc lót và vòng bi đáp ứng mọi khớp trong chuỗi truyền động.

Độ chính xác truyền động

Ròng rọc và lợi về lực

Ròng rọc cố định và động thay đổi hướng và độ lớn của lực — bí quyết lợi về lực của cần cẩu.

Lợi về lực · Đổi hướng

Tích trữ năng lượng bằng dây chun

Dây chun tích trữ thế năng đàn hồi và giải phóng tức thì — đó là cách cơ cấu bắn hoạt động.

Thế năng đàn hồi
LẬP TRÌNH

Bắt đầu bằng đồ họa,logic hiện rõ

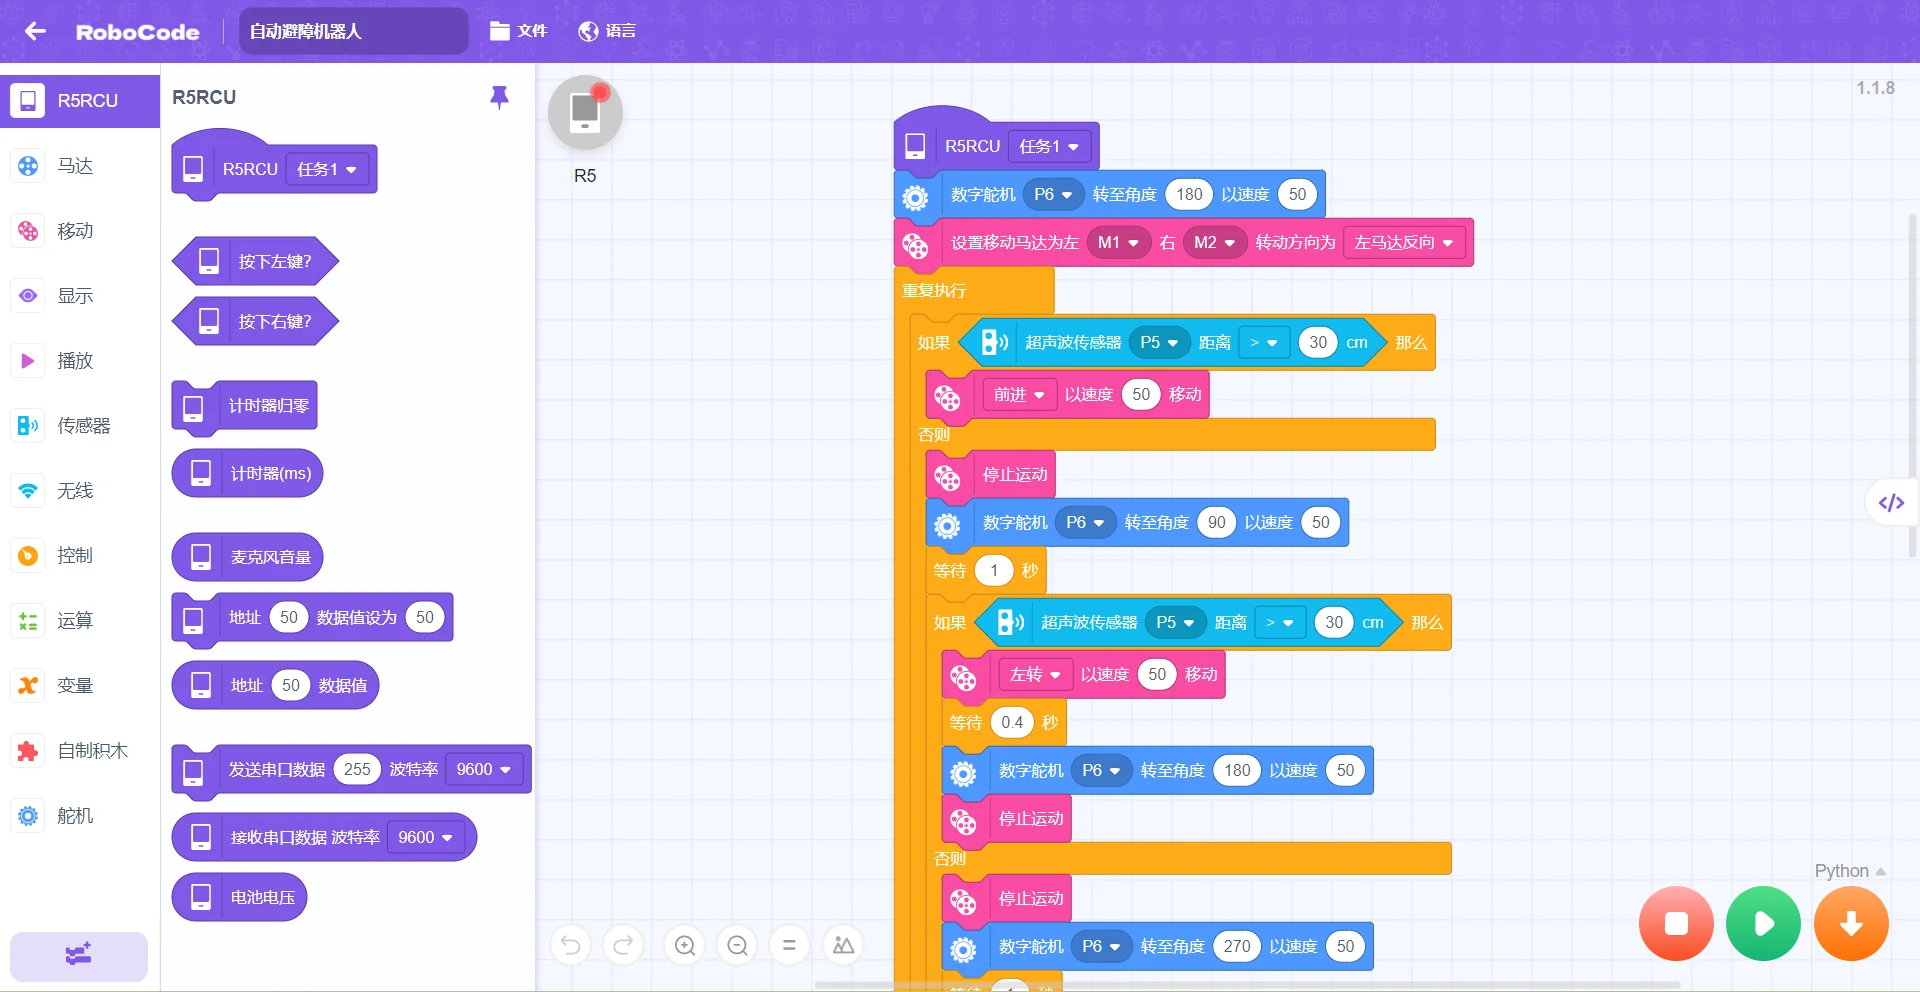
Kéo thả khối lệnh để dựng chương trình, đối chiếu với mã Python song song và kiểm chứng ý tưởng bằng mô phỏng ảo.

Kéo thả khối lệnh để biến ý tưởng thành
logic mà robot hiểu được

Giao diện lập trình đồ họa kiểu Scratch dễ tiếp cận với học sinh tiểu học: bắt đầu từ phân tích hiệu ứng, rồi đi qua chia nhỏ bước, ghép lệnh và nạp – gỡ lỗi trong một vòng kín hoàn chỉnh. Mã Python hiển thị song song để đặt nền cho việc học code sau này; lập trình và mô phỏng ảo cho phép kiểm chứng ý tưởng trước khi đưa xuống phần cứng.

01
Hai chế độ xem: đồ họa + mãKéo thả khối lệnh để lập trình, mã Python hiện bên phải, ánh xạ logic sang mã một-một.
02
Nạp kép USB / BluetoothHỗ trợ nạp bằng cáp USB và bằng Bluetooth, cắm nóng với tự động kết nối.
03
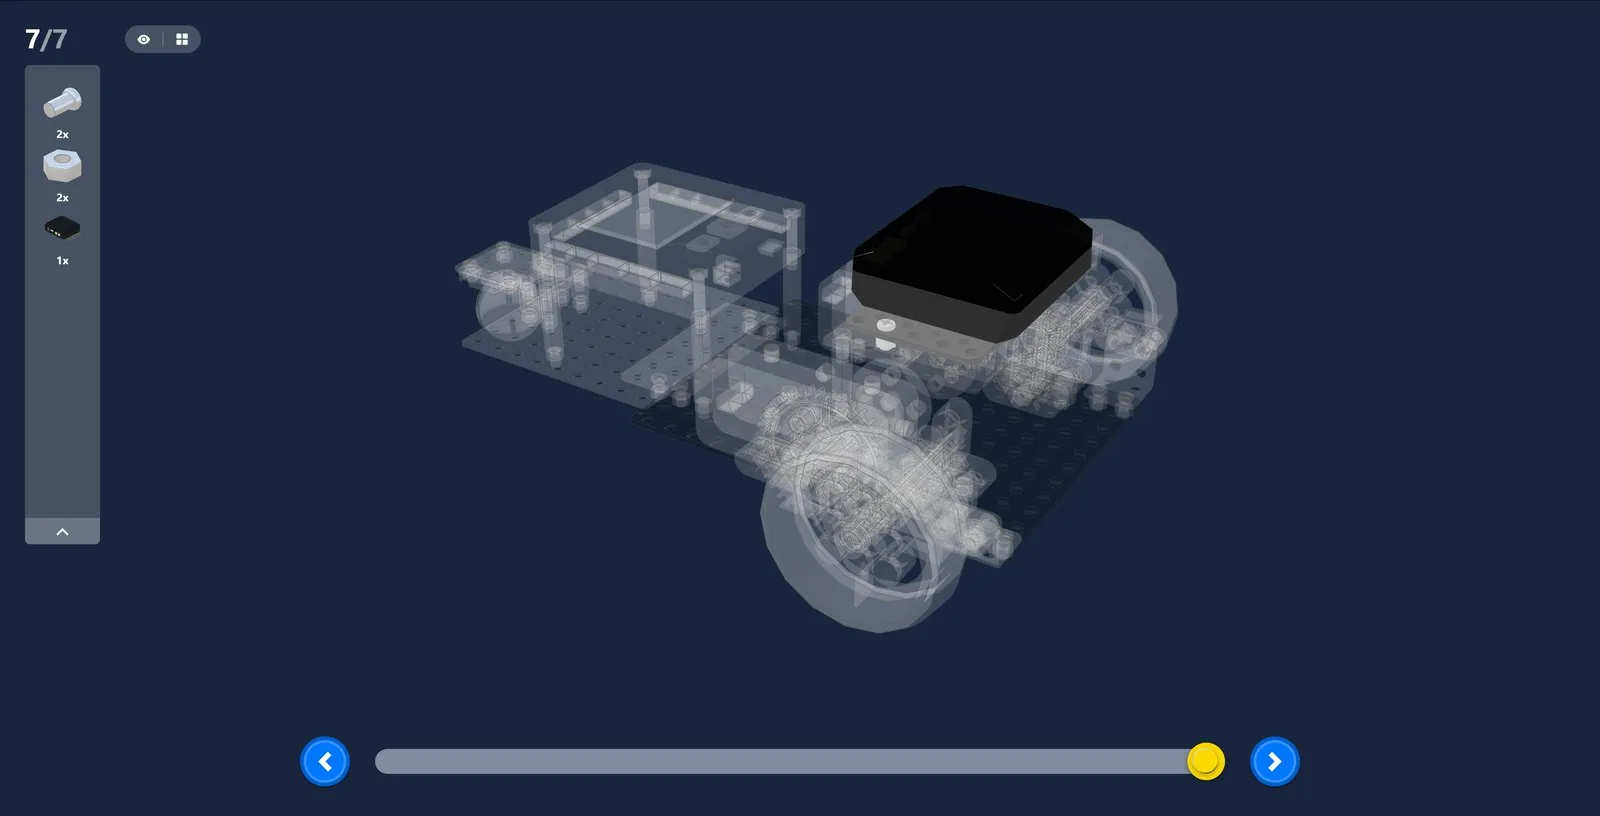
Hướng dẫn lắp 3DPhóng to thu nhỏ tự do ở chế độ 3D; sơ đồ lắp từng bước giữ rõ mọi chi tiết.
hardwareR5rcu.code.uiAlt
hardwareR5rcu.code.threeDAlt

Giai đoạn 1 · Kiến thức lập trình tăng dần

Độ khó tăng đều theo từng bước: kiến thức lập trình và nguyên lý cơ khí được dạy riêng và củng cố ngay trên lớp
Tiết 1Thực thi tuần tựHiểu logic cơ bản của lập trình
Tiết 10Điều kiện một nhánhNếu… thì…
Tiết 11Vòng lặp có điều kiệnLặp đến khi điều kiện được thỏa
Tiết 12Nhánh đơn lồng nhauXử lý logic phán đoán phức tạp hơn
Tiết 15Nhiều cảm biến phối hợpChạm + núm xoay + đèn màu điều khiển chung
Tiết 17-18Logic AND · Nhiều nhánhHai cảm biến chạm phối hợp, thuật toán tránh vật cản
Tiết 20Vòng lặp chính của gameTổng hợp kiến thức đã học và tự thiết kế một trò chơi
SỐ LƯỢNG CHI TIẾT

Chi tiết phong phú,sáng tạo không giới hạn

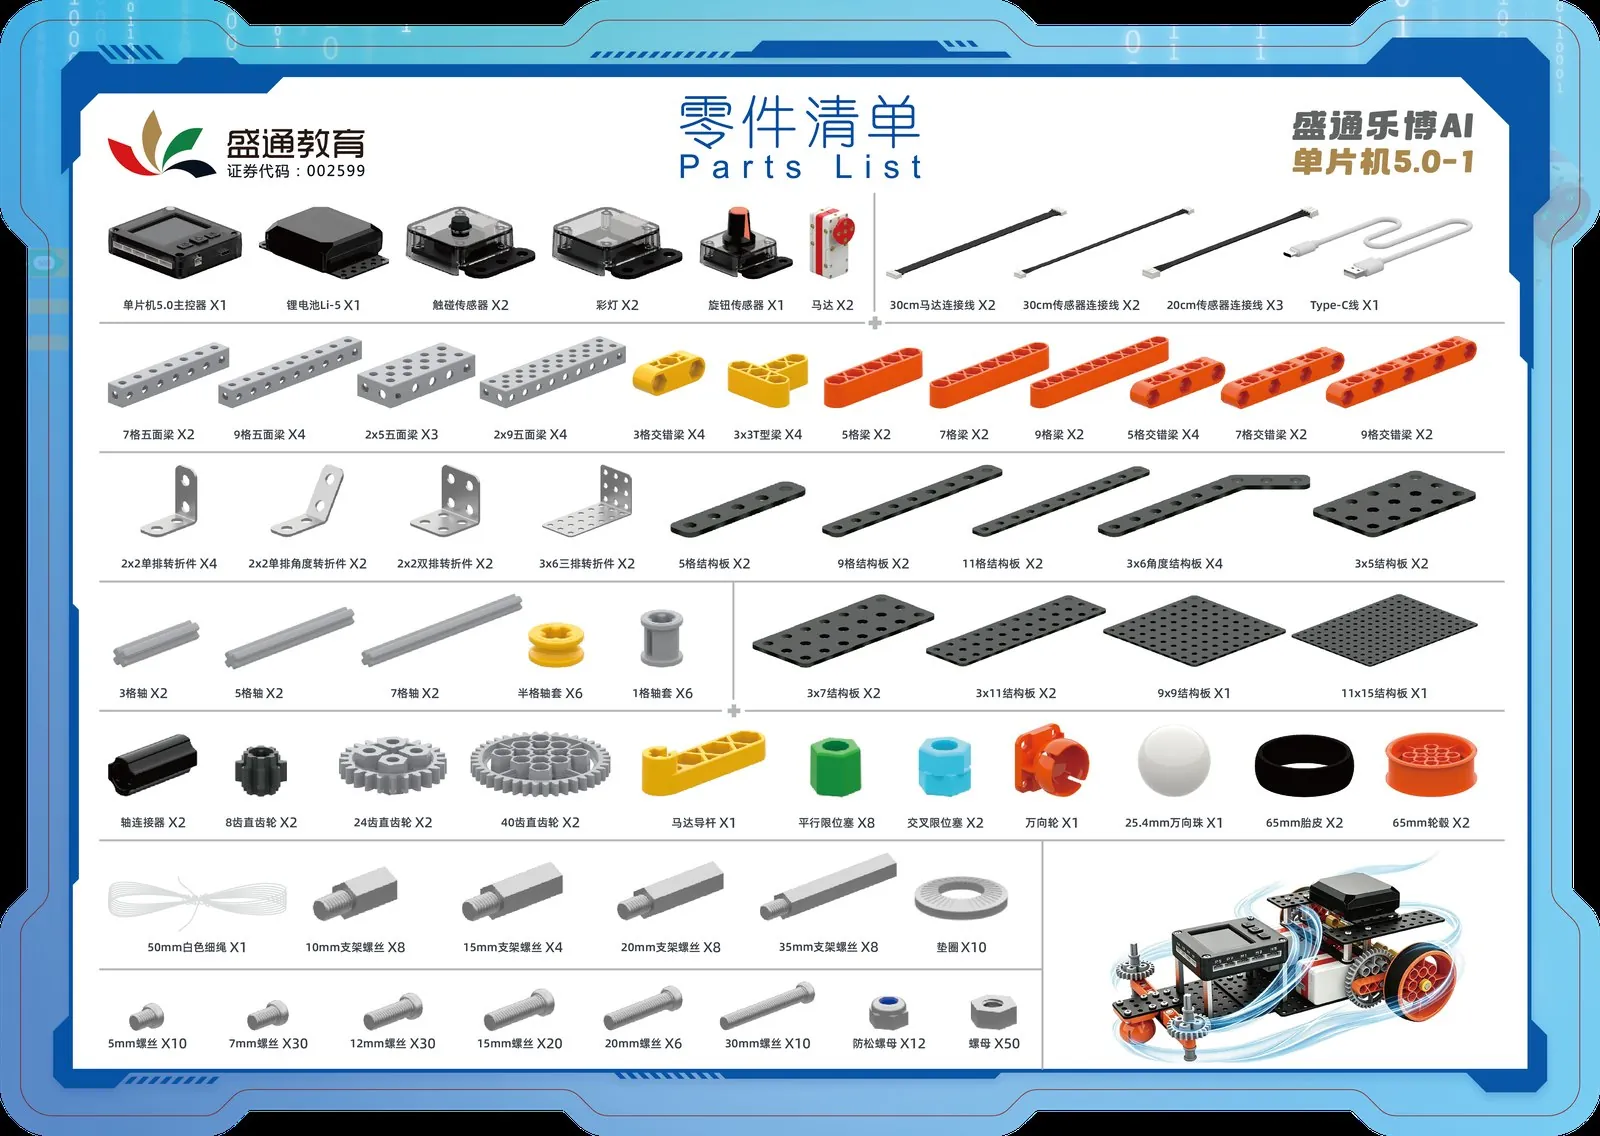
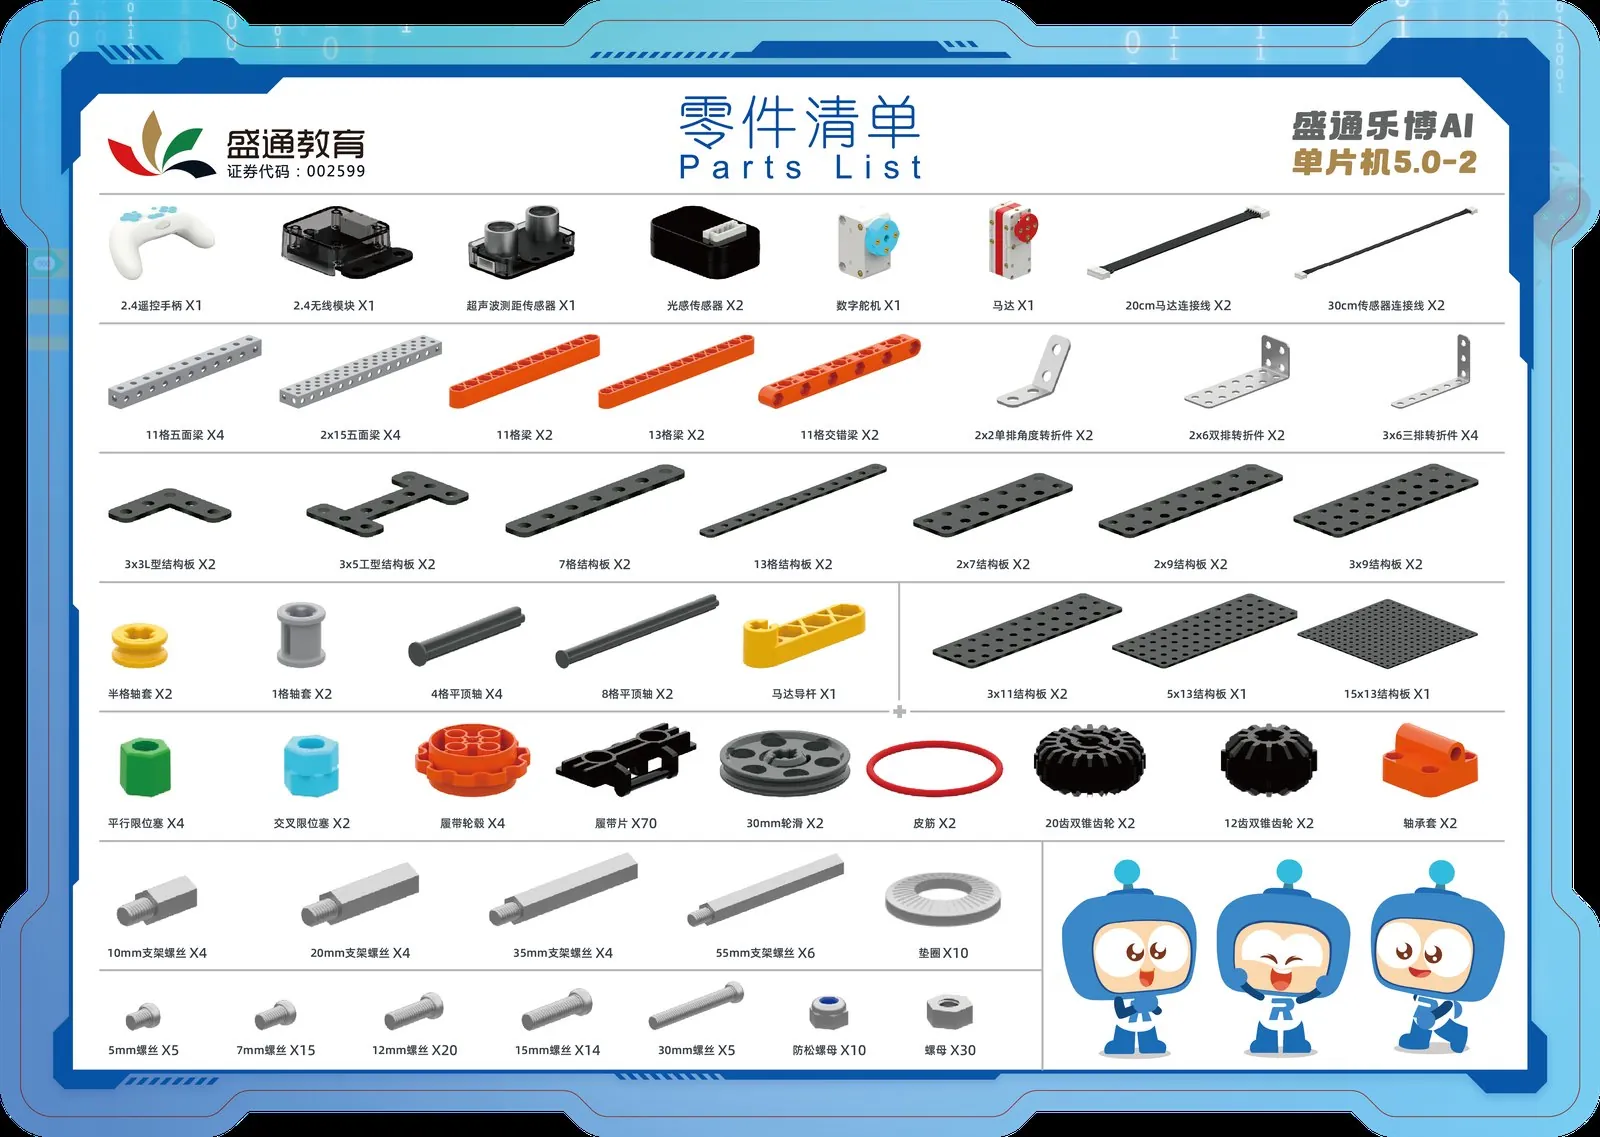
Bộ kit giai đoạn 1 và giai đoạn 2 cộng lại có hơn 590 chi tiết thuộc 119 chủng loại, từ một chiếc ốc vít đến dầm năm mặt.

330+cáiChi tiết giai đoạn 167 chủng loại
260+cáiChi tiết giai đoạn 252 chủng loại
590+cáiTổng giai đoạn 1 + 2119 chủng loại
8loạiChi tiết kết cấuDầm năm mặt / dầm xây dựng / khớp góc…

Danh sách chi tiết giai đoạn 1

67 chủng loại
330+cái
Điện tử và cáp10 loại
Chi tiết kết cấu42 loại
Kim khí và dụng cụ15 loại
  • Bộ điều khiển R5-RCU · Pin lithium Li-5 · Động cơ ×2
  • Cảm biến chạm ×2 · Đèn màu ×2 · Cảm biến núm xoay ×1
  • Dầm năm mặt 4 loại · dầm và dầm ngang 8 loại · khớp góc 4 loại
  • Tấm phẳng 9 loại · bánh răng 3 loại · trục và bạc lót nhiều cỡ · lốp và moay-ơ
  • Ốc vít, đai ốc, vòng đệm 13 loại · tua vít + cờ lê đầu tuýp
Thẻ danh sách chi tiết giai đoạn 1

Danh sách chi tiết giai đoạn 2

52 chủng loại
260+cái
Điện tử và cáp8 loại
Chi tiết kết cấu32 loại
Kim khí12 loại
  • Servo số · cảm biến khoảng cách siêu âm · cảm biến quang điện ×2
  • Mô-đun không dây 2.4G + điều khiển 2.4G · động cơ
  • Dầm năm mặt 2 loại · dầm và dầm ngang 3 loại · khớp góc 3 loại
  • Tấm phẳng 10 loại · bánh răng côn kép 2 loại · chi tiết xích 70 cái
  • Trục đầu phẳng · ròng rọc · dây chun · bạc lót vòng bi · kim khí 12 loại
Thẻ danh sách chi tiết giai đoạn 2
CHƯƠNG TRÌNH HỌC

4 giai đoạn, 80 tiết chính khóa,kỹ năng lớn dần theo từng chương

Toàn khóa có 4 giai đoạn và 80 tiết chính khóa, mỗi chương 4 tiết và một câu chuyện chủ đề. Giai đoạn 1 gồm 5 chương và 20 tiết với đề cương đầy đủ bên dưới — mỗi tiết nêu rõ lắp gì, lập trình gì và học được kiến thức gì. Giai đoạn 2–4 sẽ sớm ra mắt.

4giai đoạnLộ trình
80tiếtTiết chính khóa
4tiếtTiết học thử
8tiếtTiết ngoại khóa
Chương 1

Làm quen với robot

Thực thi tuần tự · Năm thành phần của robot
Dự án Yêu tinh nhảy
Demo · Tiết 3 “Yêu tinh nhảy”

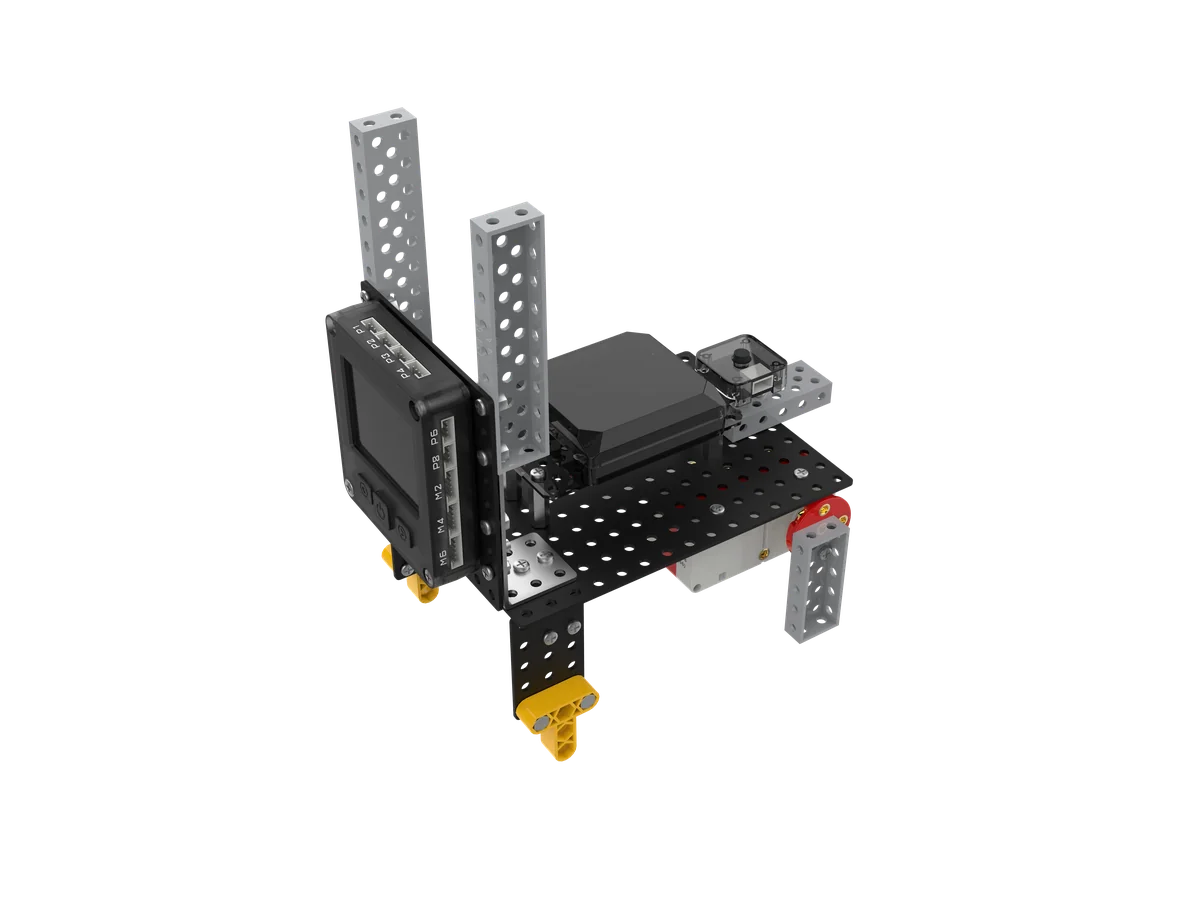
“Yêu tinh nhảy” khiến cả lớp reo lên. Trong tiết, học sinh lắp cam và thanh truyền rồi dùng cảm biến chạm để nó nhảy khi bấm, thấy rõ chuyển động quay đều được cam biến thành chuyển động lên xuống.

L01
Làm quen với robot
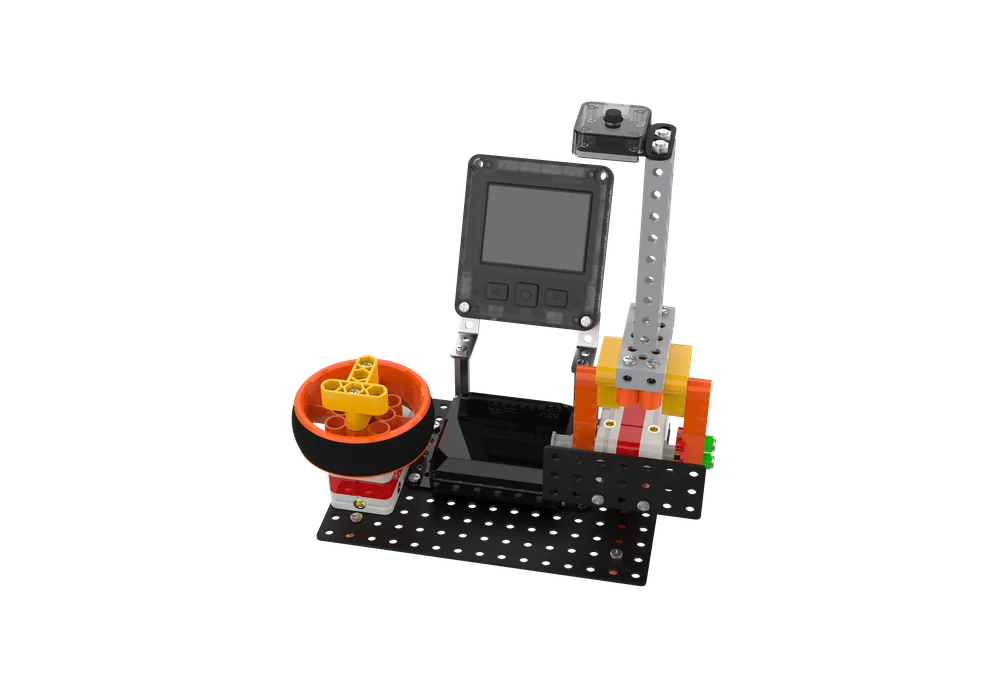
Lắp giá trưng bày xoay và học cổng đèn màu P1–P8 và cổng động cơ M1–M6Dùng lệnh động cơ tốc độ 0–100 để trải nghiệm cấu trúc tuần tựTìm hiểu năm thành phần của robot và vai trò của chúngHiểu sự tiến hóa của robot từ hình nhân cổ xưa đến trí tuệ hiện đại
L02
Hải đăng vũ trụ
Lắp hải đăng xoay và dùng động cơ đưa đầu đèn qua lạiDùng lệnh đèn màu và vòng lặp vô hạn để đèn nhấp nháyHiểu nguyên lý LED: năng lượng điện phát ra dưới dạng ánh sángÔn lịch sử các nguồn sáng: đuốc, đèn dầu đến LED; hải đăng dẫn đường cho tàu
Phổ biến
L03
Yêu tinh nhảy
Lắp cam và thanh truyền để tạo chú thỏ bionic biết nhảyDùng cảm biến chạm cùng phán đoán điều kiện để nhảy khi bấmHọc cơ cấu cam: chuyển động tròn biến thành chuyển động lên xuốngTrải nghiệm hình dạng quyết định chuyển động; quan sát tập tính nhảy của thỏ
L04
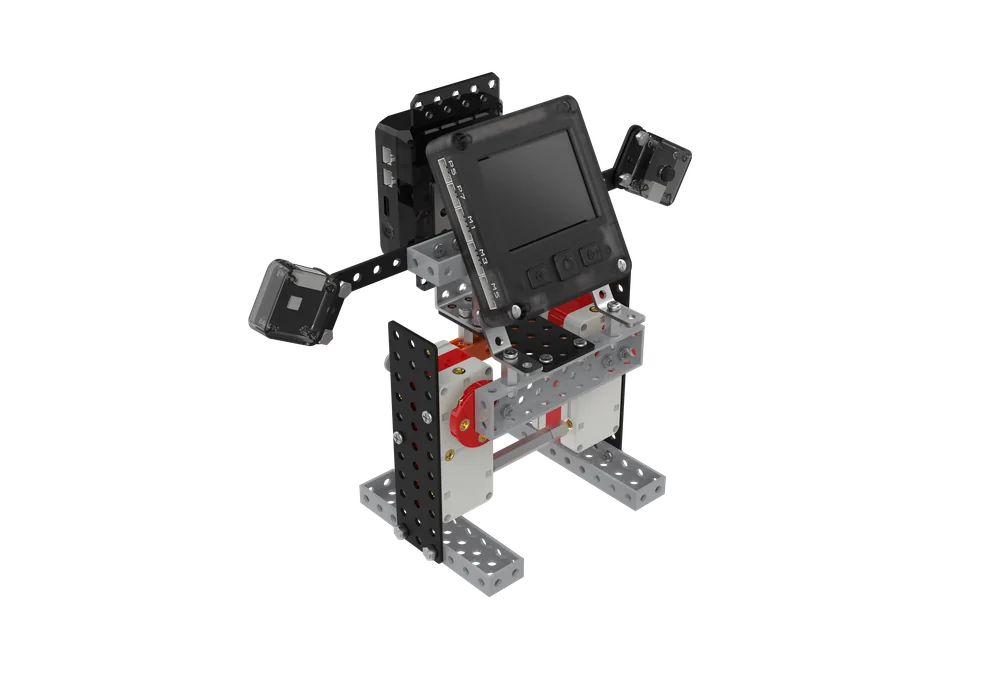
Bạn đồng hành hình người
Lắp robot hai chân đối xứng với hai động cơ dẫn động mỗi chânDùng tham số 0,1 giây để điều nhịp và xử lý xung đột chương trìnhTìm hiểu máy bionic cổ: trâu gỗ, rối dâyHiểu robot hình người: từ WABOT-1 đến Unitree H1
Chương 2

Bến cảng bánh răng

Điều kiện một nhánh · Nguyên lý truyền động bánh răng
Dự án Bay trên không
Demo · Tiết 7 “Bay trên không”

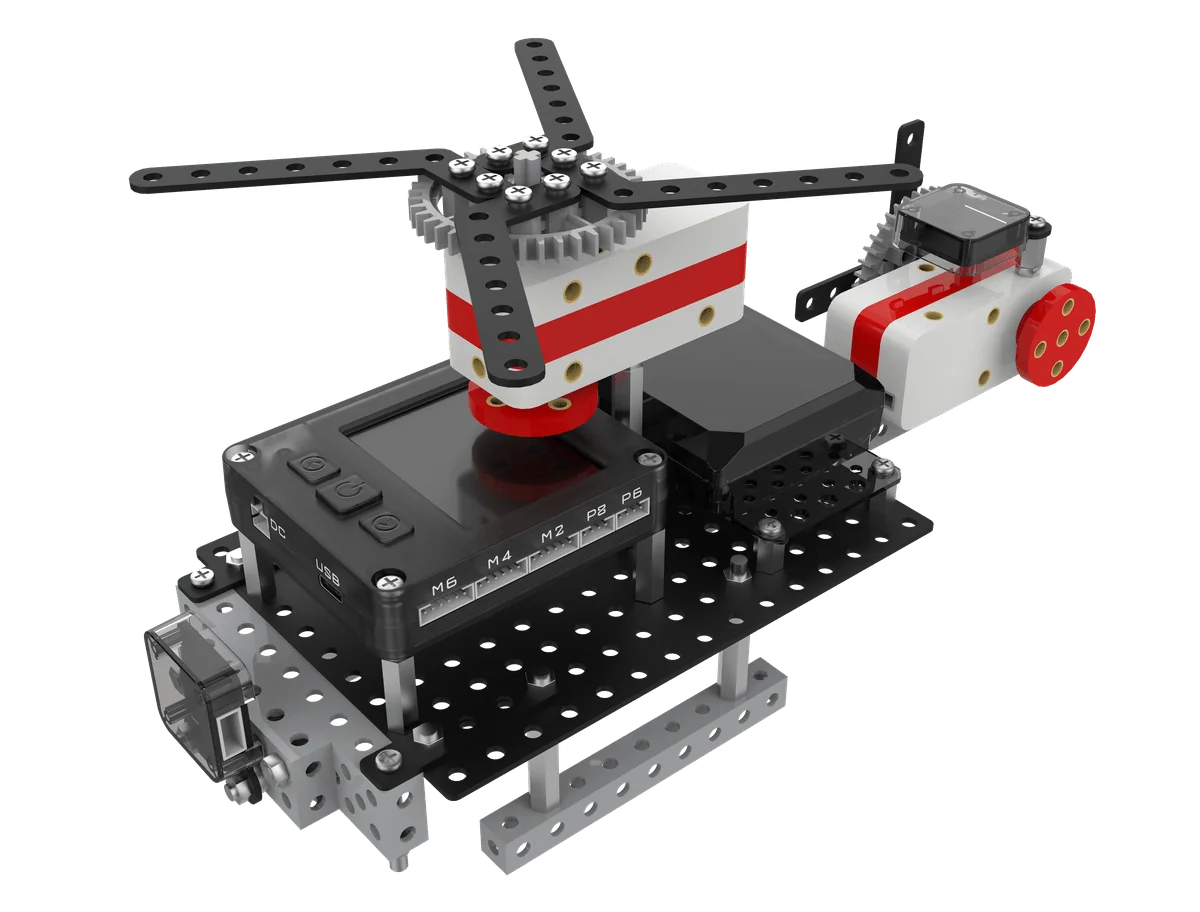
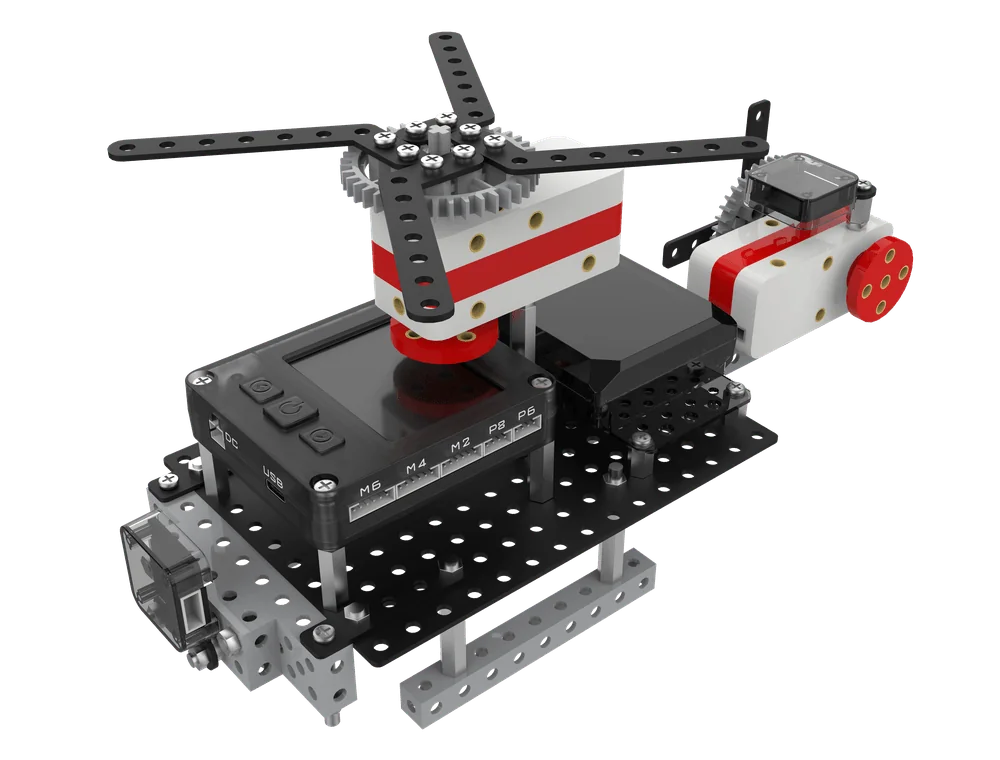
Cánh quạt phải quay và đèn báo phải nháy — một chương trình không làm được cả hai. Học sinh lắp cánh và bộ bánh răng, dùng đa nhiệm để chạy cả hai cùng lúc và hiểu rằng cánh quạt quay tạo lực nâng.

L05
Tay đua tốc độ
Lắp xe đua khí động học: đế, lốp, cản trước, thân xeDùng lái vi sai khi vào cua và vòng lặp hữu hạn để hoàn thành đường đuaBiết về cuộc đua ô tô đầu tiên ở Paris năm 1887; phân biệt bộ điều khiển, pin, động cơĐọc đường đi: hình chữ U = lặp 4 lần “tiến + quay trái 90°”
L06
Thợ thủ công vũ trụ
Lắp máy khoan điện cầm tay và làm rõ chuỗi điều khiển pin, công tắc, động cơDùng phán đoán hai nhánh để điều tốc theo nấc bằng núm xoay 0–100Tìm hiểu phát minh máy khoan điện — do một người Áo tạo ra ở thế kỷ 19Hiểu nguyên lý hoạt động của máy khoan điện; biết núm xoay là giá trị tương tự
Phổ biến
L07
Bay trên không
Lắp máy bay trực thăng: càng đáp, buồng lái, cánh quạt chính, cánh quạt đuôiDùng lập trình đa nhiệm để cánh quạt và đèn chạy đồng thờiHiểu pha màu RGB: đỏ + xanh lá = vàng, đỏ + xanh dương = tímHiểu cánh quạt quay tạo lực nâng và nguyên lý bay
L08
Người tiên phong vận tải
Lắp xe tải với truyền động bánh răng phía trước và truyền động dây đai phía sauDùng chờ giây để định nhịp bốc xếp và các chuyến điHiểu tương đương vòng lặp: 1 lần 3 giây = 3 lần 1 giâyBiết bốn dòng xe tải: thùng kín, sàn thấp, sàn cao, sàn phẳng
Chương 3

Nhà thám hiểm vũ trụ

Vòng lặp có điều kiện · Điều tốc theo cảm biến và thiết kế luồng
Dự án Siêu xe
Demo · Tiết 10 “Siêu xe”

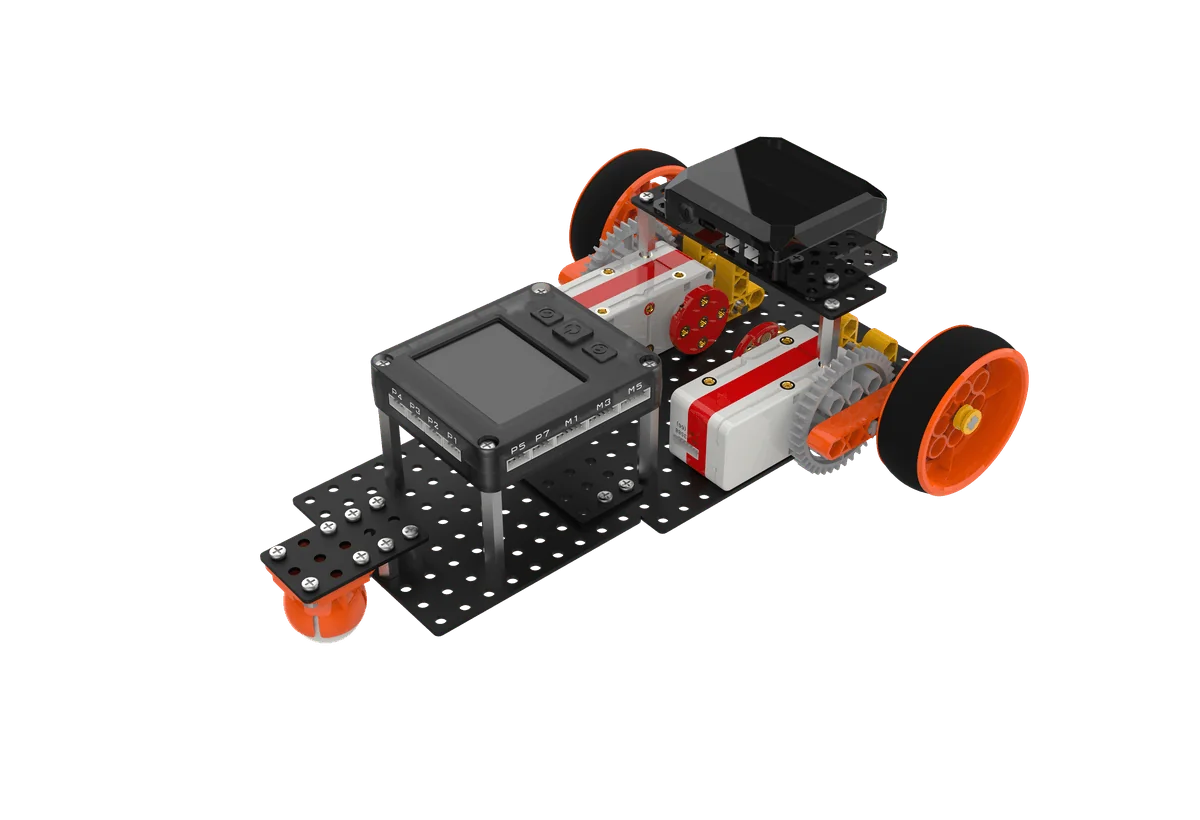
Cùng một động cơ, vì sao xe của bạn khác chạy nhanh hơn? Học sinh chinh phục việc ăn khớp hộp tăng tốc nhiều cấp, dùng vòng lặp có điều kiện và điều tốc động cơ để truyền lực xuống bánh, trải nghiệm sự đánh đổi giữa tăng tốc và mô-men.

L09
Phóng bằng máy phóng
Lắp máy phóng trên tàu sân bay: sàn, máy truyền lực, cảm biếnDùng cảm biến chạm như công tắc vật lý để tương tác thời gian thựcTìm hiểu phân loại tàu sân bay: theo lượng giãn nước và theo động lựcPhân biệt giá trị số và giá trị tương tự; lực quay biến thành lực đẩy thẳng
Phổ biến
L10
Siêu xe
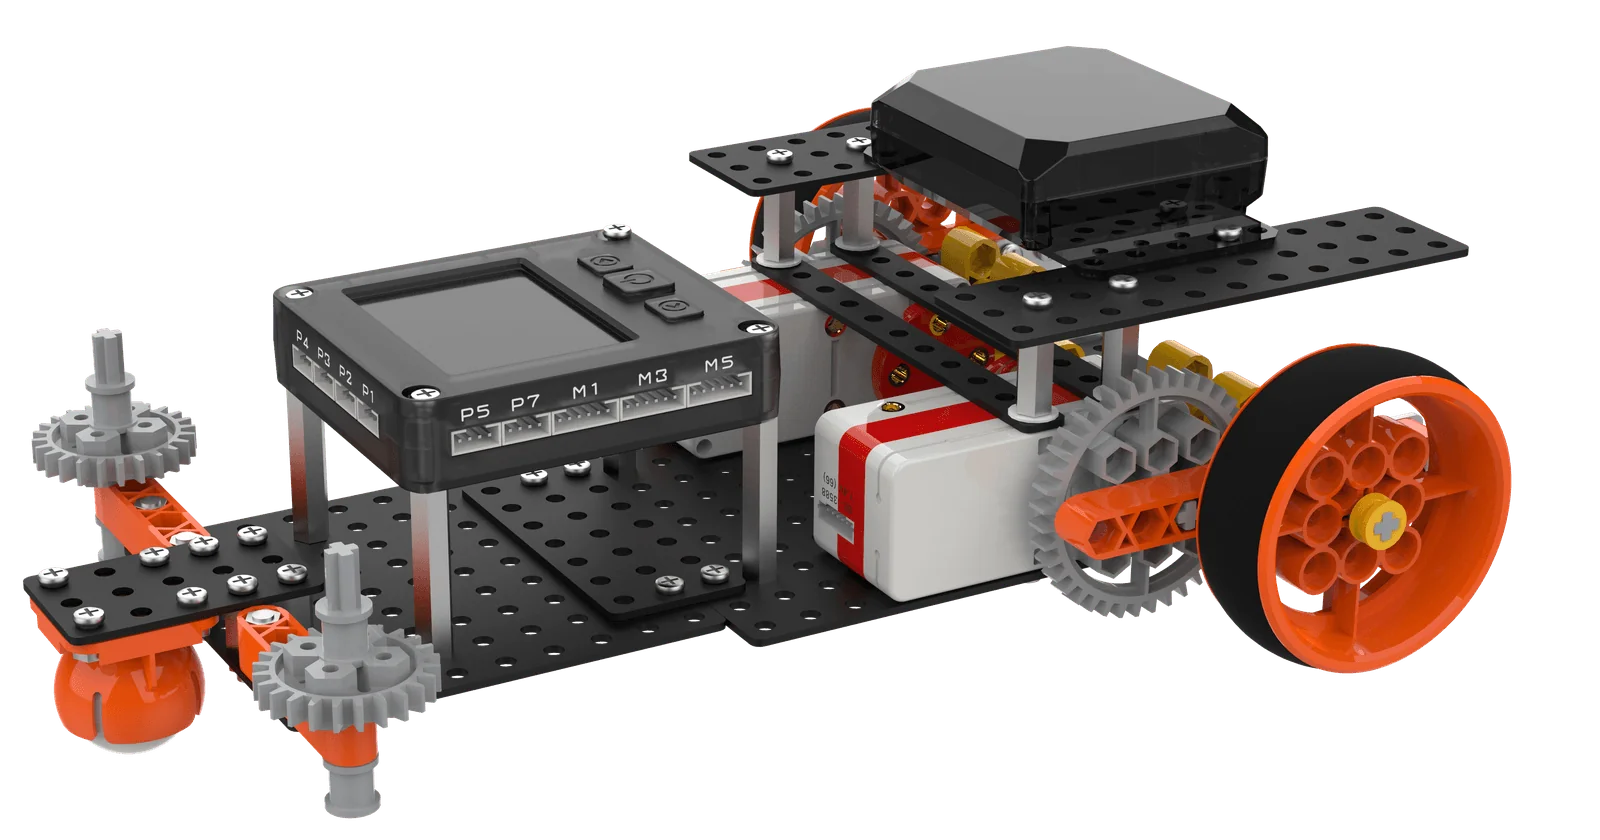
Lắp xe đua hai động cơ với bánh răng 40 răng dẫn 8 răng cho tỉ số tăng tốc caoGỡ lỗi tham số hướng và tốc độ cho hai động cơ quay cùng chiềuHiểu khí động học: thân phẳng giảm lực cản, đuôi xe tăng lực ép xuốngTính: 40 ÷ 8 = 5×; bánh lớn quay một vòng = bánh nhỏ quay năm vòng
L11
Giặt xoáy
Lắp mô hình máy giặt lồng ngang: lồng ngoài, lồng trong, cửa an toànDùng đảo chiều động cơ (50 và −50) để mô phỏng động tác giặtHiểu lực ly tâm khi lồng quay nhanh đẩy nước ra ngoàiÔn năm thế hệ máy giặt: từ giặt tay đến AI thông minh
L12
Quạt mát
Lắp quạt biết lắc đầu và điều chỉnh tốc độDùng lệnh hiện số để hiển thị giá trị núm xoay 0–100 và điều tốcCủng cố tăng tốc bánh răng một cấp; núm xoay tương đương biến trởBiết gió làm mồ hôi bay hơi nhanh nên mát; vẽ lưu đồ trước
Chương 4

Cuộc sống thông minh

Nhánh lồng nhau · Gia cố kết cấu và nhiều cảm biến phối hợp
Dự án Máy đánh trứng tự động
Demo · Tiết 14 “Máy đánh trứng tự động”

Đánh bông lòng trắng trứng vừa mệt vừa khó. Trong tiết, học sinh dùng tăng tốc bánh răng để tăng tốc độ, gia cố thân máy và dùng nhánh đôi lồng nhau để chuyển giữa khuấy và đánh bông, hiểu cơ sở của đánh bông nhanh và khuấy chậm.

L13
Cần cẩu hùng mạnh
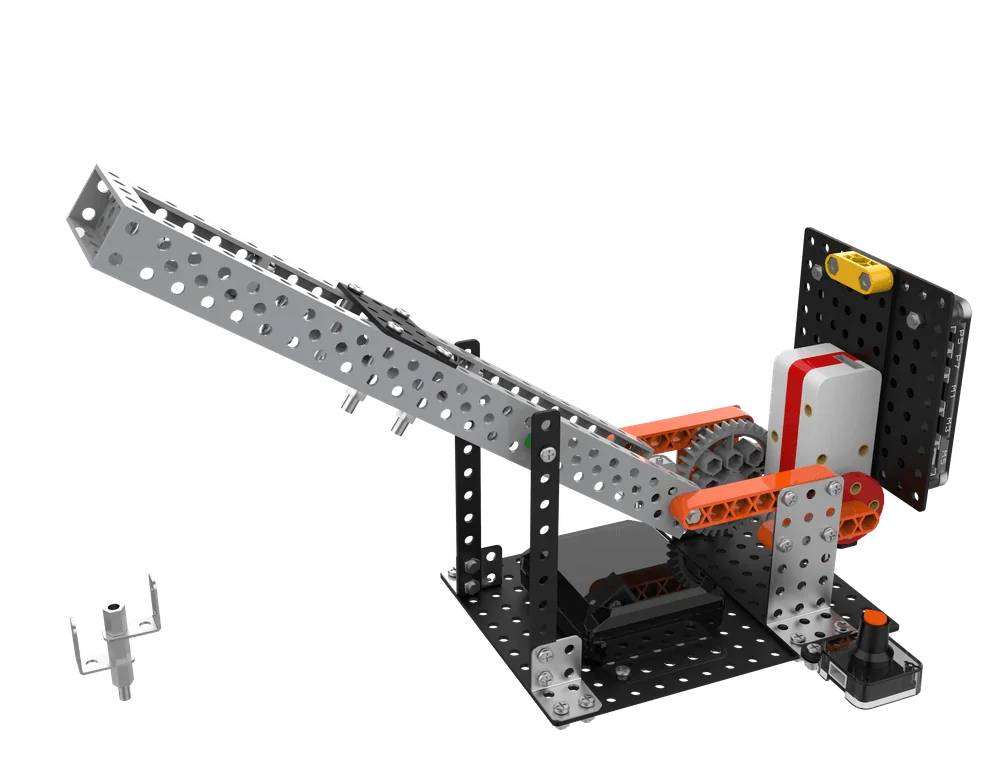
Lắp cần cẩu: đế, cabin, tay cần, mócDùng núm xoay và lệnh rẽ nhánh để điều khiển nâng; dừng bằng chạm làm giới hạnHiểu độ ổn định của tam giác: cạnh cố định thì hình dạng không đổiTính giảm tốc tăng lực: 8 răng dẫn 40 răng giảm tốc xuống 1/5
Phổ biến
L14
Máy đánh trứng tự động
Lắp máy đánh trứng tự động: que đánh, âu đựng, cơ cấu nângDùng lồng nhánh đôi để chuyển nấc tốc độHọc chi tiết mới dầm giới hạn — ngăn lực ly tâm bắn nguyên liệu ra ngoàiHiểu cơ sở làm bánh: khuấy chậm và đánh bông nhanh
L15
Tháp phòng thủ
Lắp tháp xoay 360°: đế, vũ khí, cơ cấu ngướcPhân biệt khối lệnh chặn và không chặn và thực hiện việc bắnHọc đàn hồi và quán tính: dây chun tích năng, đạn bay theo quán tínhDùng thuật toán nhánh ba vùng để ngắm: 30 sang trái, 60 sang phải
L16
Cơ cấu đàn hồi
Lắp cơ cấu đàn hồi bằng dây chun, hoàn thiện kết cấu và đi dâyDùng một nhánh cho “bấm là bắn”, hai nhánh để đặt lạiHọc biến dạng đàn hồi: chịu lực thì biến dạng, hết lực thì trở lạiHiểu nguồn gốc của lực đàn hồi; so sánh bốn kiểu lực phóng
Chương 5

Thử thách thông minh

Logic AND · Thuật toán nhiều nhánh · Vòng lặp chính của game
Dự án Chiến đấu cơ vũ trụ
Demo · Tiết 19 “Chiến đấu cơ vũ trụ”

Vượt vành đai tiểu hành tinh, khóa mục tiêu và bắn chính xác — chiến đấu cơ phải làm ba việc cùng lúc. Học sinh lắp thân, tháp và bộ bánh, dùng vòng lặp chính của game với logic nhiều nhánh và nắm điều khiển khoảng cách bằng encoder.

L17
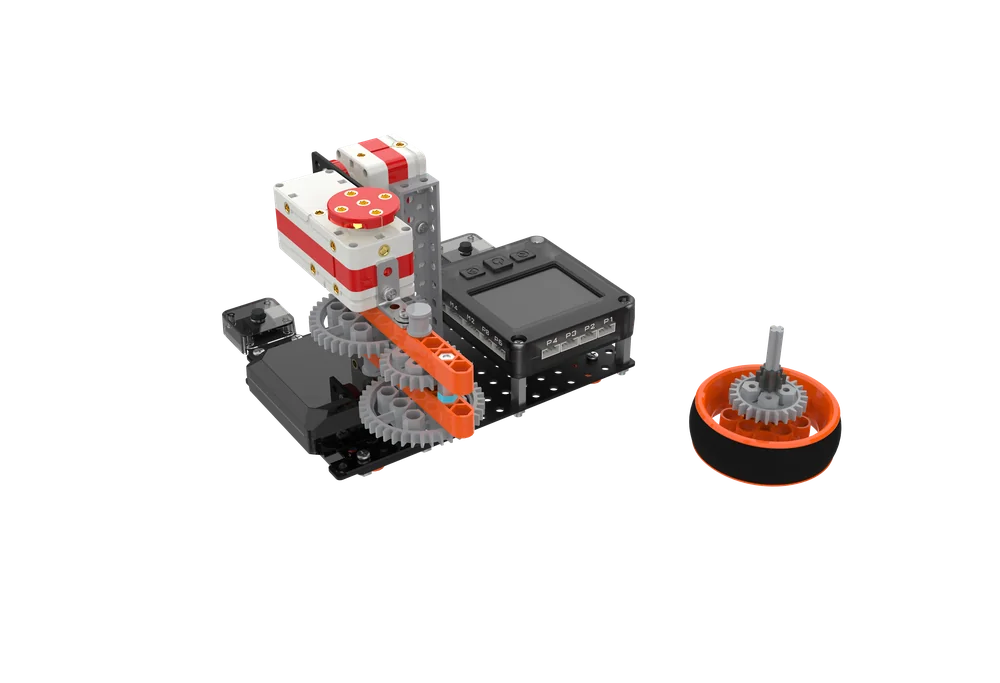
Đấu con quay
Lắp máy phóng con quay nối tiếp với tăng tốc bánh răng hai cấpHai cảm biến chạm điều khiển hai động cơ; lập trình đa nhiệm đồng bộ tăng tốc và phóngBiết lịch sử 7.000 năm của con quay; người xưa đã chơi từ lâuTính tỉ số tăng tốc: 24:8 = 3×; hai cấp = 3×3
L18
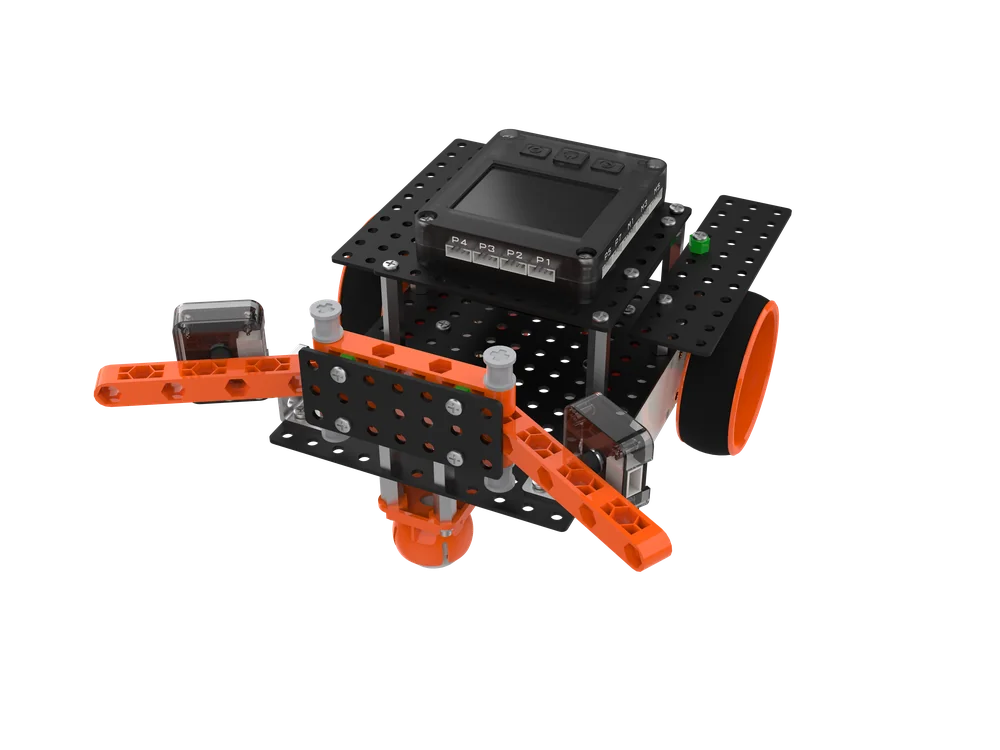
Tránh vật cản thông minh
Lắp xe tránh vật cản hai đầu dò, cảm biến chạm trái và phải mỗi bên một cáiDùng phán đoán nhiều nhánh cùng phép AND để lập trình ba chiến lược tránhSo sánh ba loại cảm biến: quang điện, siêu âm, chạmTừ trải nghiệm đi bịt mắt để hiểu khác biệt giữa người và máy khi tránh vật cản
Phổ biến
L19
Chiến đấu cơ vũ trụ
Lắp thân, tháp và bộ bánh; động cơ đẩy thân xe dịch chuyểnDùng encoder động cơ để điều khiển khoảng cách; vòng lặp chính của game quản lý trạng thái chungHiểu hệ tọa độ Descartes: định vị theo trục X và YÔn công nghệ màn hình game: từ văn bản, 2D đến 3D
L20
Game bắn súng
Lắp tay điều khiển hai cần; hai động cơ dẫn động điểm ngắmDùng biến để lưu giá trị encoder; phép nhân khuếch đại tốc độ di chuyểnHọc biến: vật chứa lưu dữ liệu và được gọi theo tênHiểu sự tiến hóa của vật mang game: từ băng game đến máy chơi kỹ thuật số
Giai đoạn 2Sắp ra mắt

Siêu âm · Servo · Điều khiển không dây

Bắt đầu từ robot tự hành tránh vật cản, bước vào điều khiển lái, dò đường và thi đấu nhiều người.

Giai đoạn 3Sắp ra mắt

Cơ khí nâng cao và thử thách tổng hợp

Kết cấu cơ khí và nhiệm vụ phức tạp hơn; khóa học đang tiếp tục được phát triển.

Giai đoạn 4Sắp ra mắt

Sáng tạo tổng hợp và thiết kế tự do

Tổng hợp mọi kiến thức đã học để hoàn thành dự án tổng hợp của riêng mình.

ĐẶC ĐIỂM GIẢNG DẠY

Cách dạy trên lớp,được tính toán kỹ

Từ dẫn dắt bằng câu chuyện đến trình bày và trao đổi, từ trắc nghiệm trên lớp đến củng cố sau giờ học, mỗi bước đều có học liệu hỗ trợ.

01Lớp học theo câu chuyện

Mạch truyện Trường học Giữa các vì sao xuyên suốt toàn bộ khóa học. Lê Lê, Mỹ Mỹ, Ông Thịnh và Tiên AI Tiểu Trí đồng hành cùng trẻ suốt chặng đường, nên trẻ học lập trình theo diễn biến câu chuyện chứ không phải những bối cảnh rời rạc.

123456

02Dạy học vòng kín sáu bước

Dẫn nhập bối cảnh → giải thích kiến thức → thực hành lắp ráp và lập trình → mở rộng và nâng cao → nhìn lại và tổng kết → trình bày và trao đổi. Giải thích kèm thực hành bảo đảm học được và nhớ được.

Tỉ lệ đúng 68%

03Học liệu tương tác AI

Trắc nghiệm tức thì trên lớp, thống kê tỉ lệ đúng theo thời gian thực, cuộc đua chuông vui nhộn và thi đấu theo đội, bài tập chuyên biệt được đẩy tự động giúp giáo viên nắm chính xác tình hình học tập.

SlideGiáo ánHình 3DBài tập

04Học liệu hỗ trợ đầy đủ

Học liệu bài giảng, giáo án nguyên văn, sơ đồ lắp ráp 3D và bài tập tương tác, xem trước trước giờ và củng cố sau giờ đều có đủ, giúp giáo viên soạn bài nhẹ nhàng hơn.

123

05Sơ đồ lắp ráp 3D

Mô hình hóa vật lý chính xác với góc nhìn 3D phóng to tự do; sơ đồ lắp từng bước giữ rõ mọi chi tiết.

Tự chủTư duyNăng lựcTrưởng thànhTích lũy mỗi bài

06Năng lực cùng lớn lên

Khung ba chiều chín yếu tố 3STC xuyên suốt toàn khóa; mỗi tiết tập trung ít nhất ba chiều năng lực chứ không chỉ lập trình.

1Dẫn nhập bối cảnhChủ đề gần gũi đời sống dẫn vào bài học, khơi gợi hứng thú và chủ động suy nghĩ
2Giải thích kiến thứcGiải thích có hệ thống kiến thức lập trình và nguyên lý cơ khí + củng cố ngay trên lớp
3Lắp ráp và lập trìnhPhân tích kết cấu → lắp từng bước → đi dây → viết và gỡ lỗi
4Mở rộngNhiệm vụ thử thách và trò chơi thú vị khuyến khích tối ưu và sáng tạo
5Nhìn lạiÔn lại điểm kiến thức và hướng dẫn học sinh tự tổng kết điều thu nhận được
6Trình bàyGiới thiệu sản phẩm của mình để luyện diễn đạt và để giáo viên nắm tình hình học tập

Khung năng lực 3STC · Ba chiều và chín yếu tố,xuyên suốt mỗi tiết học

Tự chủ là nền tảng, tư duy là phương pháp, năng lực là kết quả
Tự chủ
ĐỘNG LỰC
  • Tự học
  • Tự quyết
  • Tự quản
Tư duy
PHƯƠNG PHÁP
  • Tư duy kỹ thuật
  • Tư duy máy tính
  • Tư duy thiết kế
Năng lực
HÀNH ĐỘNG
  • Hiểu biết văn hóa
  • Giao tiếp và hợp tác
  • Tư duy phản biện và sáng tạo
Ghi hình lớp học · học sinh lắp ráp, làm trắc nghiệm và trình bày dự án
DỰ ÁN MẪU

Mỗi tiết đều có mộtdự án chạy được

Từ tay đua tốc độ đến chiến đấu cơ vũ trụ, tám dự án tiêu biểu của giai đoạn 1.

Tay đua tốc độ
Tay đua tốc độTruyền động vi sai · Vào cua
Cần cẩu hùng mạnh
Cần cẩu hùng mạnhGia cố tam giác · Giảm tốc bánh răng
Bay trên không
Bay trên khôngLập trình đa nhiệm · Hai động cơ và hai đèn
Đấu con quay
Đấu con quayTăng tốc bánh răng hai cấp · Logic AND
Bạn đồng hành hình người
Bạn đồng hành hình ngườiHai động cơ phối hợp · Nhảy hai chân
Tránh vật cản thông minh
Tránh vật cản thông minhPhán đoán nhiều nhánh · Thuật toán tránh vật cản
Chiến đấu cơ vũ trụ
Chiến đấu cơ vũ trụVòng lặp chính của game · Điều khiển khoảng cách bằng encoder
Game bắn súng
Game bắn súngLưu trong biến · Điều khiển hai cần

Học lập trình cùng robot

ShengTong Roborobo AI MCU 5.0 · Bộ kit khóa học robot lập trình đồ họa AI cho trẻ 7–10 tuổi