
“做中学”人工智能主题解决方案
落实教育部《义务教育阶段科学教育“做中学”领航行动指南》,面向小学四年级至初中全学段的“硬件+编程”双轨人工智能主题课程方案
政策背景
《义务教育阶段科学教育“做中学”领航行动指南》
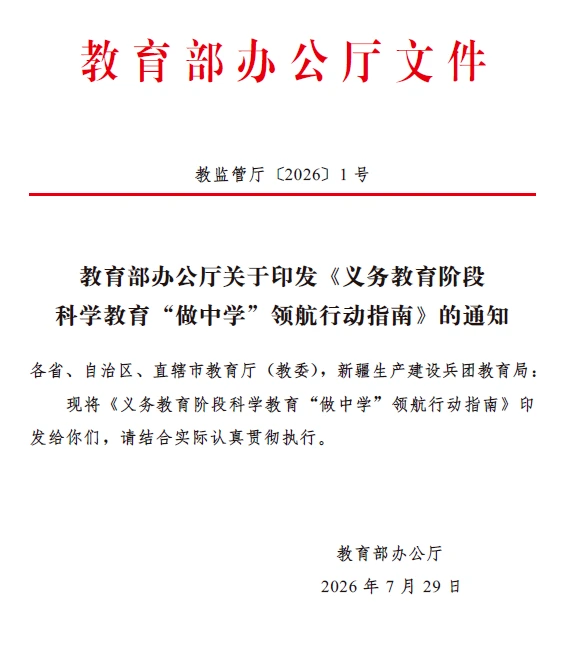
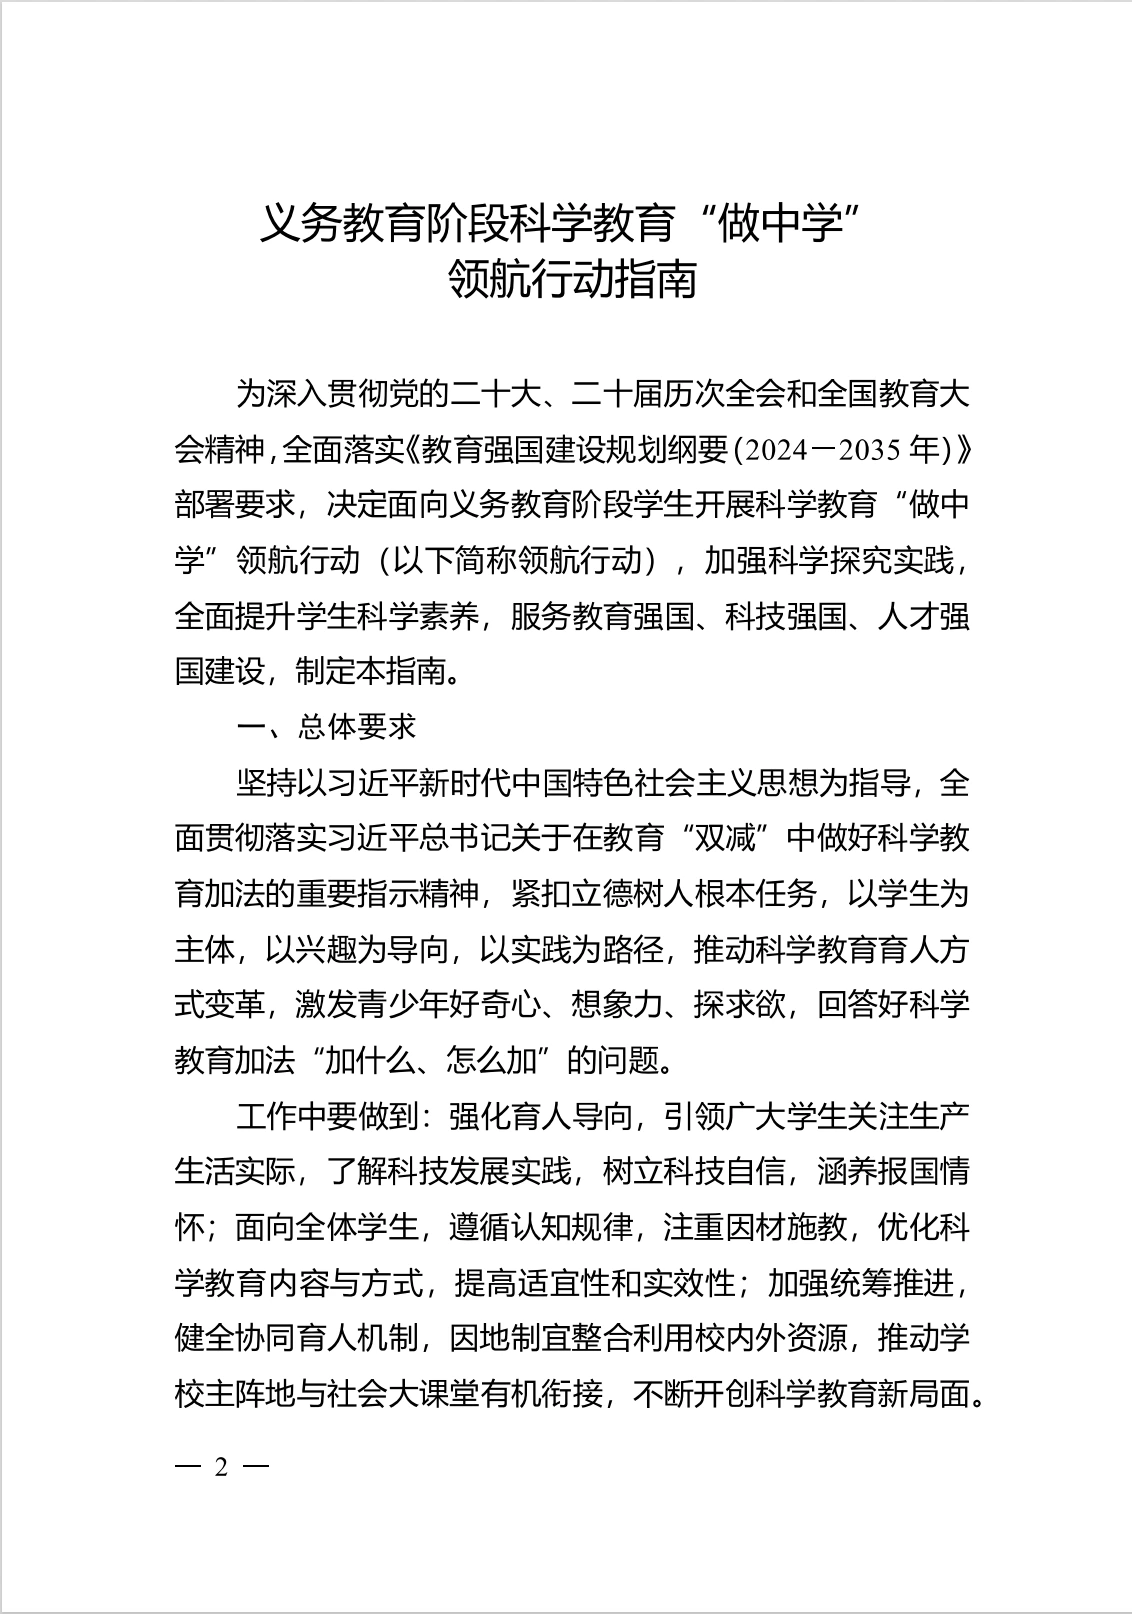
2026年7月,教育部印发《义务教育阶段科学教育“做中学”领航行动指南》,部署开展科学教育“做中学”领航行动。
在加强课程实施规划方面,文件要求在严格执行义务教育课程方案总体要求并保持课时总量不变的基础上,统筹使用科学类课程中的跨学科主题学习课时,以及综合实践活动、地方课程及校本课程等课时,采取集中或分散的方式灵活安排,确保每个学生每学期完成不少于1个任务且不少于4课时。
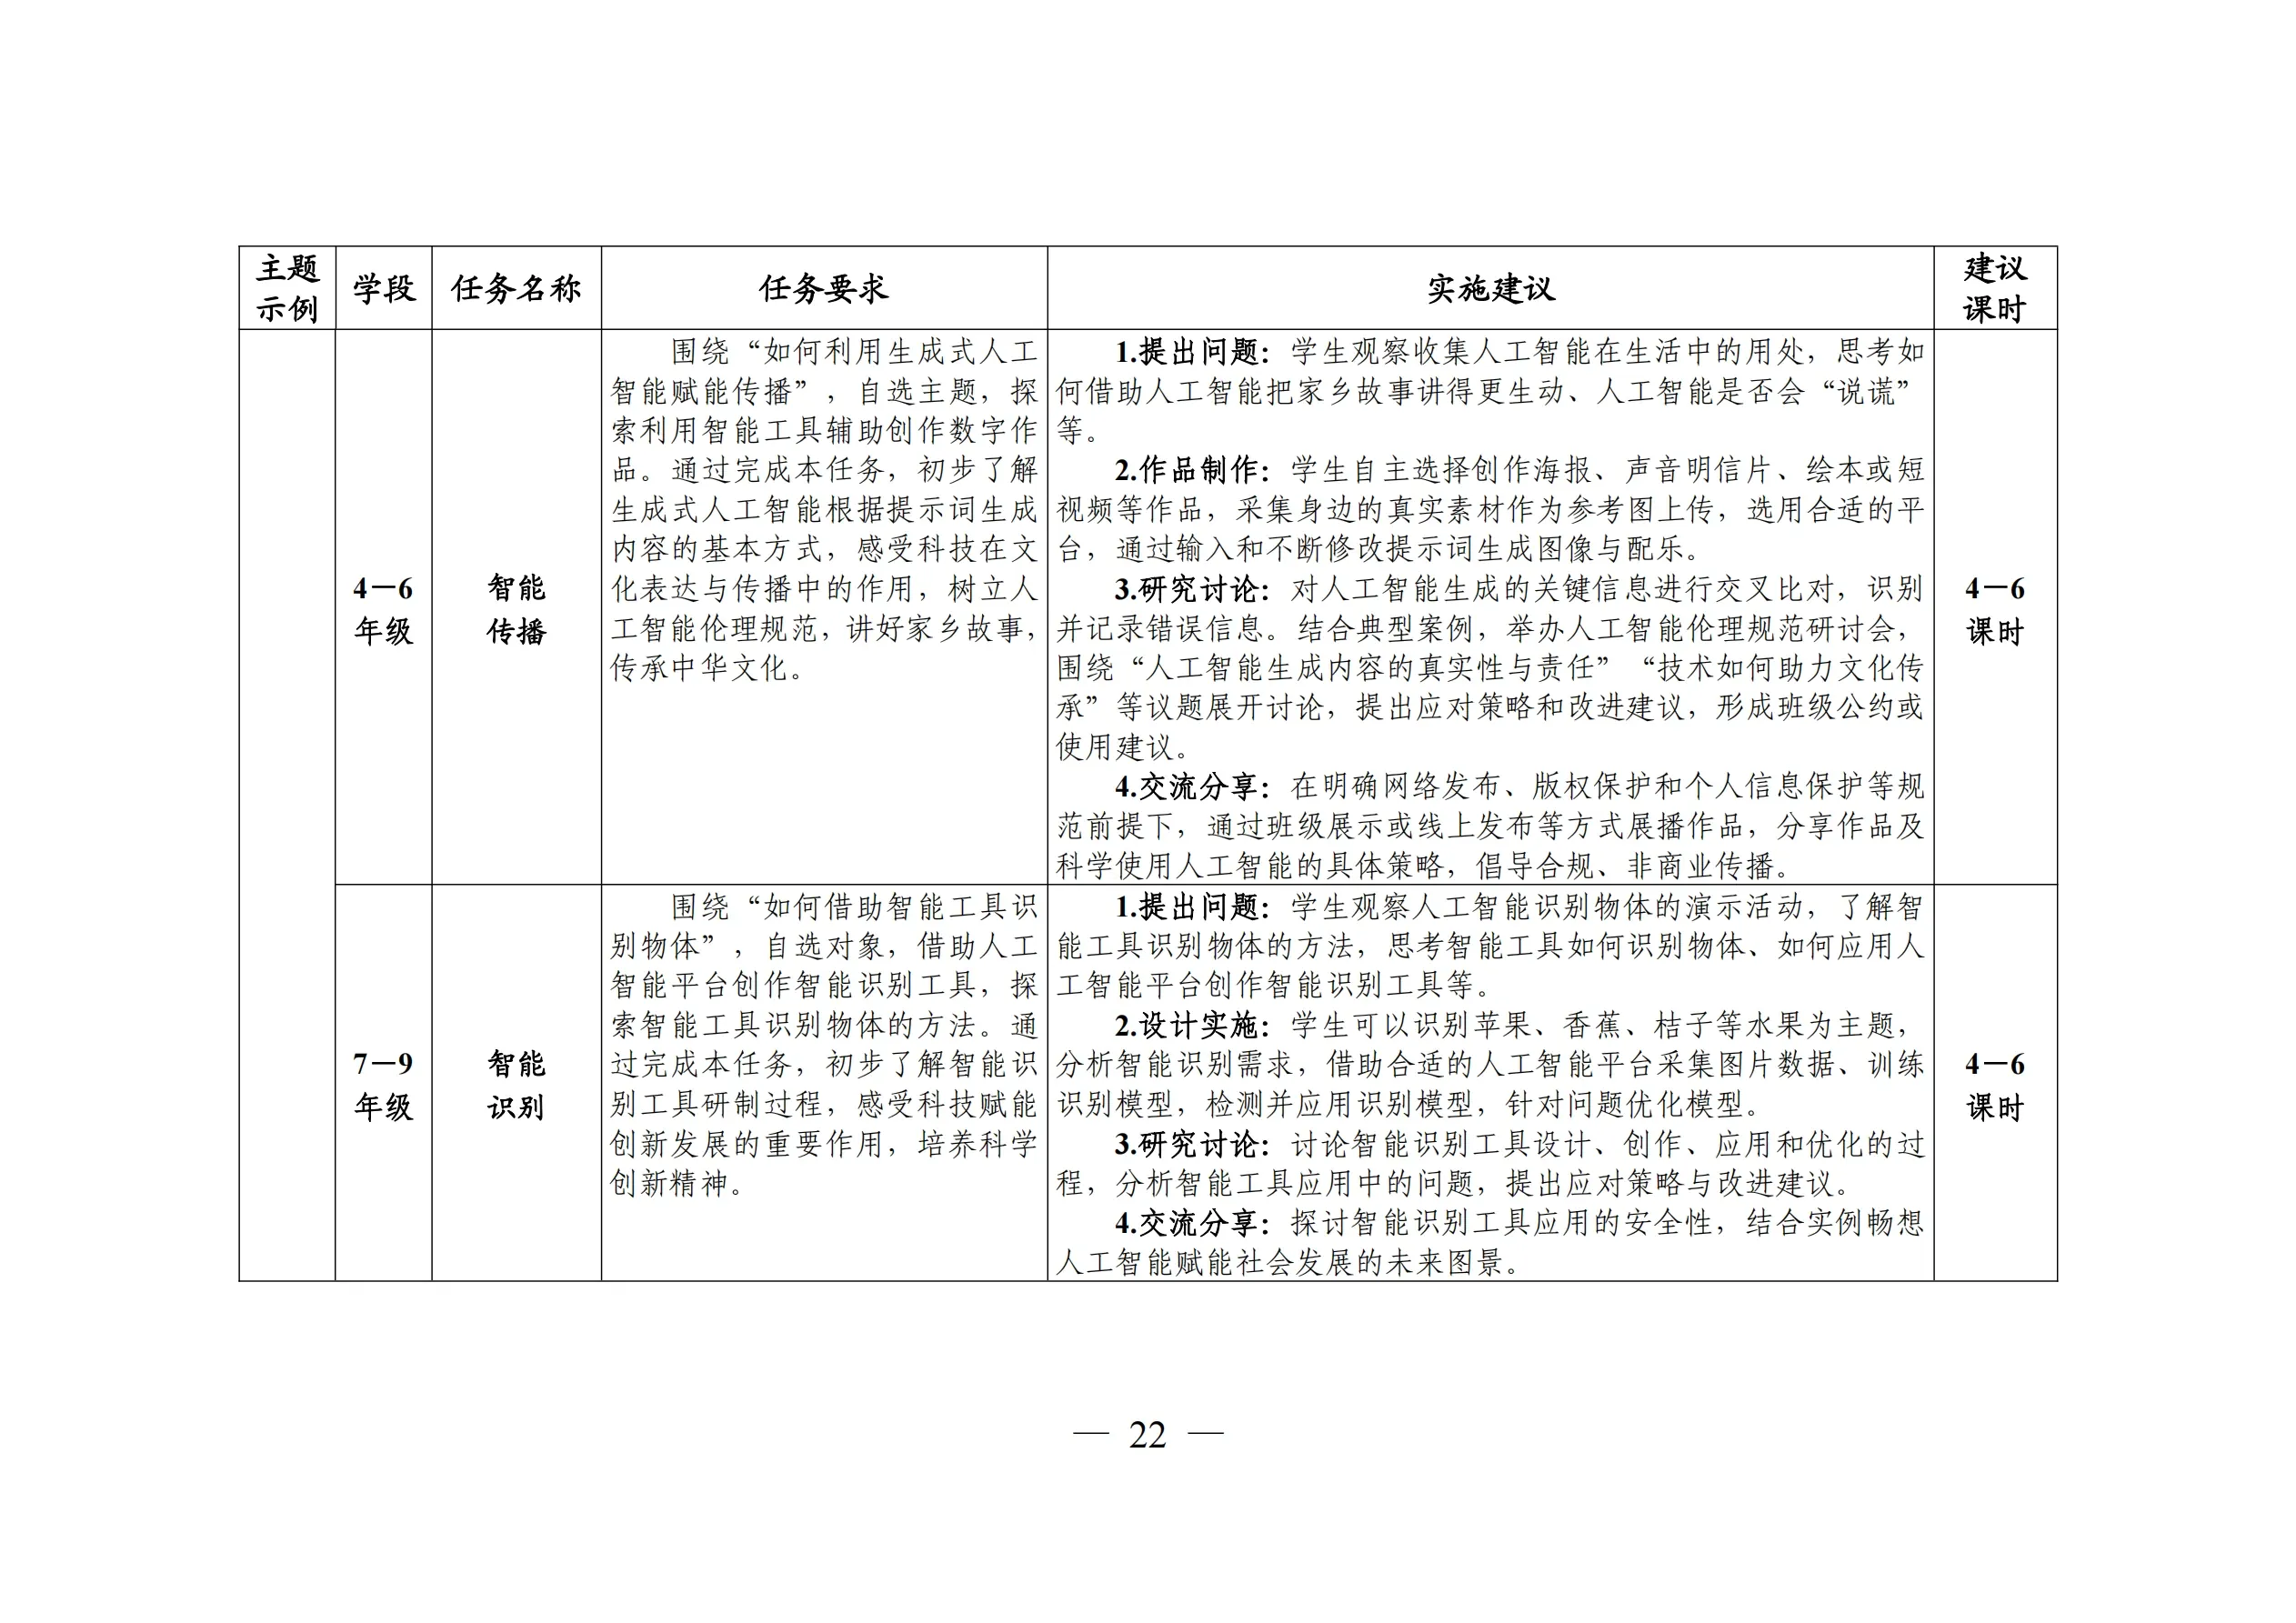
《义务教育阶段科学教育“做中学”领航行动指南》「人工智能」主题示例
方案总览
盛通教育义务教育阶段科学教育“做中学”领航行动配置方案
一、总体目标
盛通教育义务教育阶段科学教育“做中学”领航行动配置方案旨在为小学四年级至初中全学段打造一套覆盖信息科技、工程技术、人工智能等多个核心领域的科创教育解决方案。方案横向打通硬件搭建、机械结构、传感应用、编程开发、AI 交互、创意创作六大知识模块,纵向形成 6 学年连贯进阶的培养体系,适配中小学阶段学生的认知发展规律与科创能力成长路径。
二、成长目标
思维素养层面:培育计算思维与工程思维、设计思维与创新思维,建立系统化的逻辑分析能力与跨学科整合思维,形成面向智能时代的核心思维模式。
综合能力层面:提升动手实操能力、团队协作能力、创意表达能力与项目复盘能力,养成严谨的工程态度与持续的科创探索兴趣。
长期发展层面:构建完整的数字素养与 AI 素养,激发科技探索的内驱力,为后续参与科创赛事、信息学深造及创新型人才成长奠定坚实基础。
三、课程目标
知识维度:系统掌握机械结构原理、电子传感应用、编程核心语法、人工智能基础概念、小程序开发逻辑等知识,建立工程技术与信息科学的完整知识框架。
能力维度:具备智能硬件搭建与调试能力、计算思维与代码实现能力、AI 工具应用与交互设计能力,能够独立完成软硬件结合的科创项目,形成问题拆解、方案设计、落地调试的工程实践能力。
应用维度:能够将编程与 AI 技术迁移至真实生活场景,完成智能装置、创意工具、功能型小程序等作品的设计与落地,实现技术知识的场景化转化
六年一贯·“硬件+编程”双轨课程总表
| 四年级 | 五年级 | 六年级 | 七年级 | 八年级 | 九年级 | |
|---|---|---|---|---|---|---|
| 人工智能主题·硬件课程配置方案 | ||||||
| 任务名称 | 智能伙伴 | 智能感知 | 智能生活 | 初识编程 | 编程故事 | AI 机器狗 |
| 任务内容 | 能歌善舞的智能伙伴 仿生感知小创客 | 智能浇花 智能声控小管家 | 智能小台灯 智能环境音乐站 | 编程世界大冒险 魔法变变变 | 奇幻冒险家 星际指挥官 | 机器狗启航:从拼搭到行动 智能语音交互 |
| 课时 | 8 | 8 | 8 | 8 | 8 | 8 |
| 人工智能主题·编程课程配置方案 | ||||||
| 任务名称 | 走进人工智能 | 解锁模型应用 | 开启编程协作 | 点亮创意表达 | 初识小程序 | 小程序交互 |
| 任务内容 | 认识AI 图像识别 | 手势识别 语音对话 | AI辅助编程设计 AI辅助数据处理 | 我的智能体小助手 智能体辅助创作 | 认识小程序 小程序开发实战 | AI小程序创作 小程序作品路演 |
| 课时 | 8 | 8 | 8 | 8 | 8 | 8 |
硬件课程
盛通教育“做中学”人工智能主题·硬件课程配置方案示例
主题示例:智能伙伴
能歌善舞的智能伙伴 / 仿生感知小创客 · 共2个任务
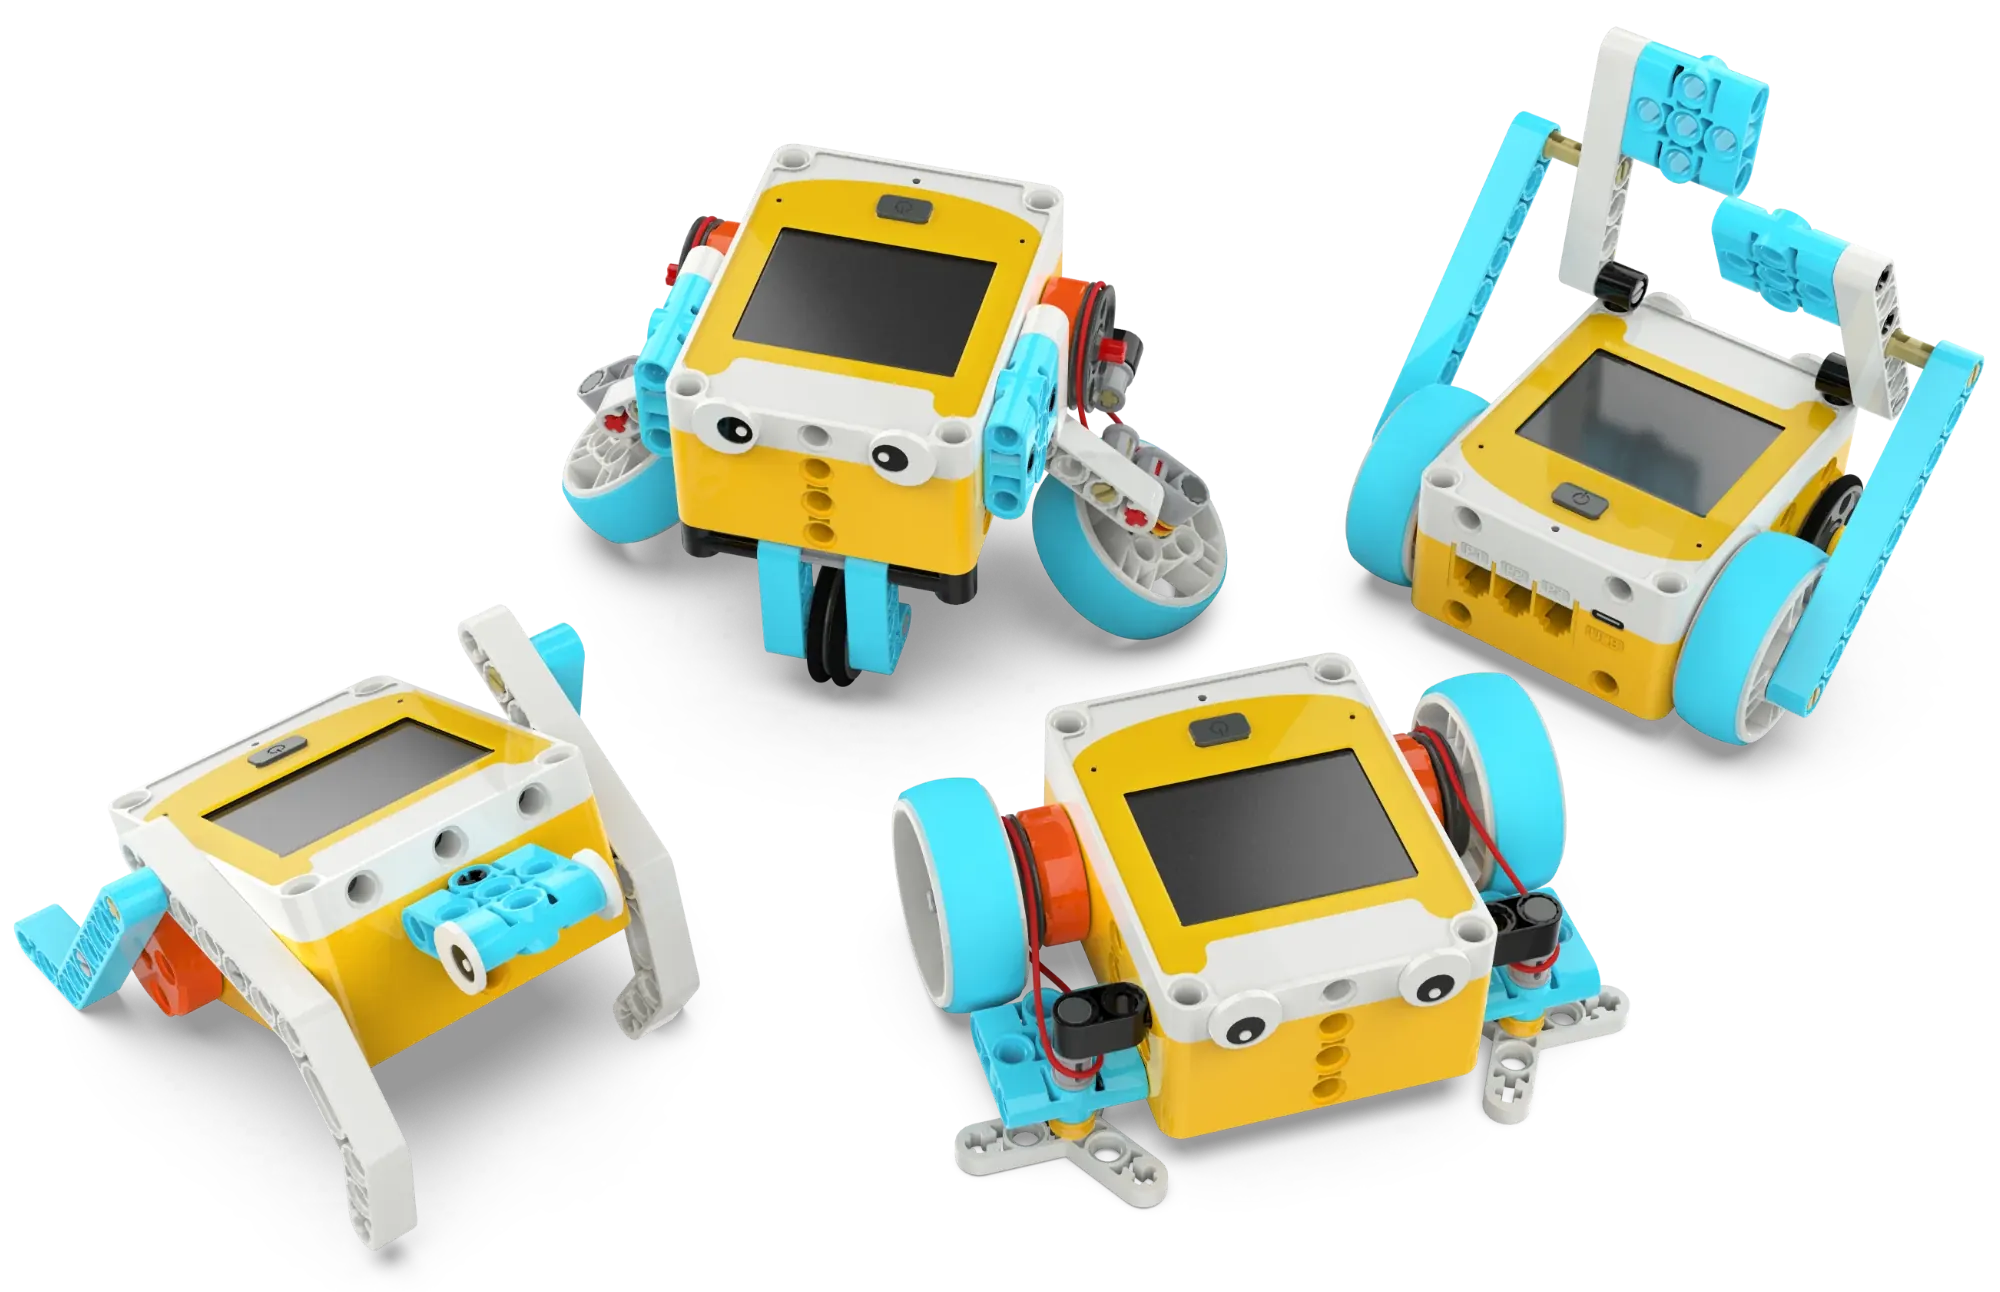
能歌善舞的智能伙伴
建议课时:4课时任务要求
了解机器人的基本概念和分类(工业机器人与特种机器人),认识天玑编程套装的控制器(集成触摸屏、蜂鸣器、麦克风、三轴加速度计和双侧编码电机),同时了解声音产生的原理(物体振动)和音调与振动频率的关系,认识控制器内置蜂鸣器的工作方式。
第1课时完成天玑机器人基础搭建(积木包01),认识各零件名称和拼搭方法,开机体验预设示例程序的运行效果,建立"传感器感知→程序判断→执行动作"的智能系统初步认知。
第2课时学习触摸屏图标编程的基本操作(添加、删除、替换、插入图标),掌握前进、后退、左转、右转等基础移动指令,理解程序中"次数"参数与轮胎转动圈数的对应关系,能够独立编写简单移动程序并运行验证。
第3课时学习播放类图标编程,掌握九种音效和随机音效的使用,能够组合移动与发声指令编写简单程序,理解阻塞型与非阻塞型图标的区别(如持续前进与前进N次的不同运行效果)。
第4课时拼搭跳舞机器人(积木包02),认识曲柄摇杆机构的四个组成部分(曲柄、摇杆、连杆、机架),理解圆周运动转换为往复摆动的机械原理,编写舞蹈程序并开展机器人舞会活动。
实施建议
第1课时以讨论引入(你觉得什么是机器人?),引导学生发现生活中各类机器人的共同特征,再动手拼搭天玑基础造型并体验示例程序。拼搭环节让学生自己核对零件数量,培养工程规范意识。
第2课时专注编程操作,让学生逐步尝试每个移动图标并观察效果。鼓励学生先预测程序运行效果再运行验证,培养"先思考后验证"的习惯。
第3课时先用闹钟、手机铃声等生活例子引入声音原理,再编程体验不同音效,重点让学生理解随机音效图标的意义。编程难点是阻塞型与非阻塞型的区别——可让学生分别用"前进2次+音效"和"持续前进+音效"编写程序,对比运行效果,自己发现区别。
第4课时先分析曲柄摇杆结构(可借助视频动画),再分步搭建跳舞机器人,编写舞蹈程序并开展机器人舞会活动。
教学实施
可从扫地机器人、送餐机器人等生活场景引入,讨论人工智能如何让机器"自动"完成工作;再延伸到智能音箱点歌、商场导购机器人语音播报等场景,讨论人工智能如何让机器"开口说话"并与人互动。
拓展方向
介绍AI语音助手(如小爱同学、Siri)如何通过传感器感知用户指令并做出响应,以及AI作曲和智能音乐推荐技术,讨论人工智能如何"学习"音乐风格并创作旋律。
仿生感知小创客
建议课时:4课时任务要求
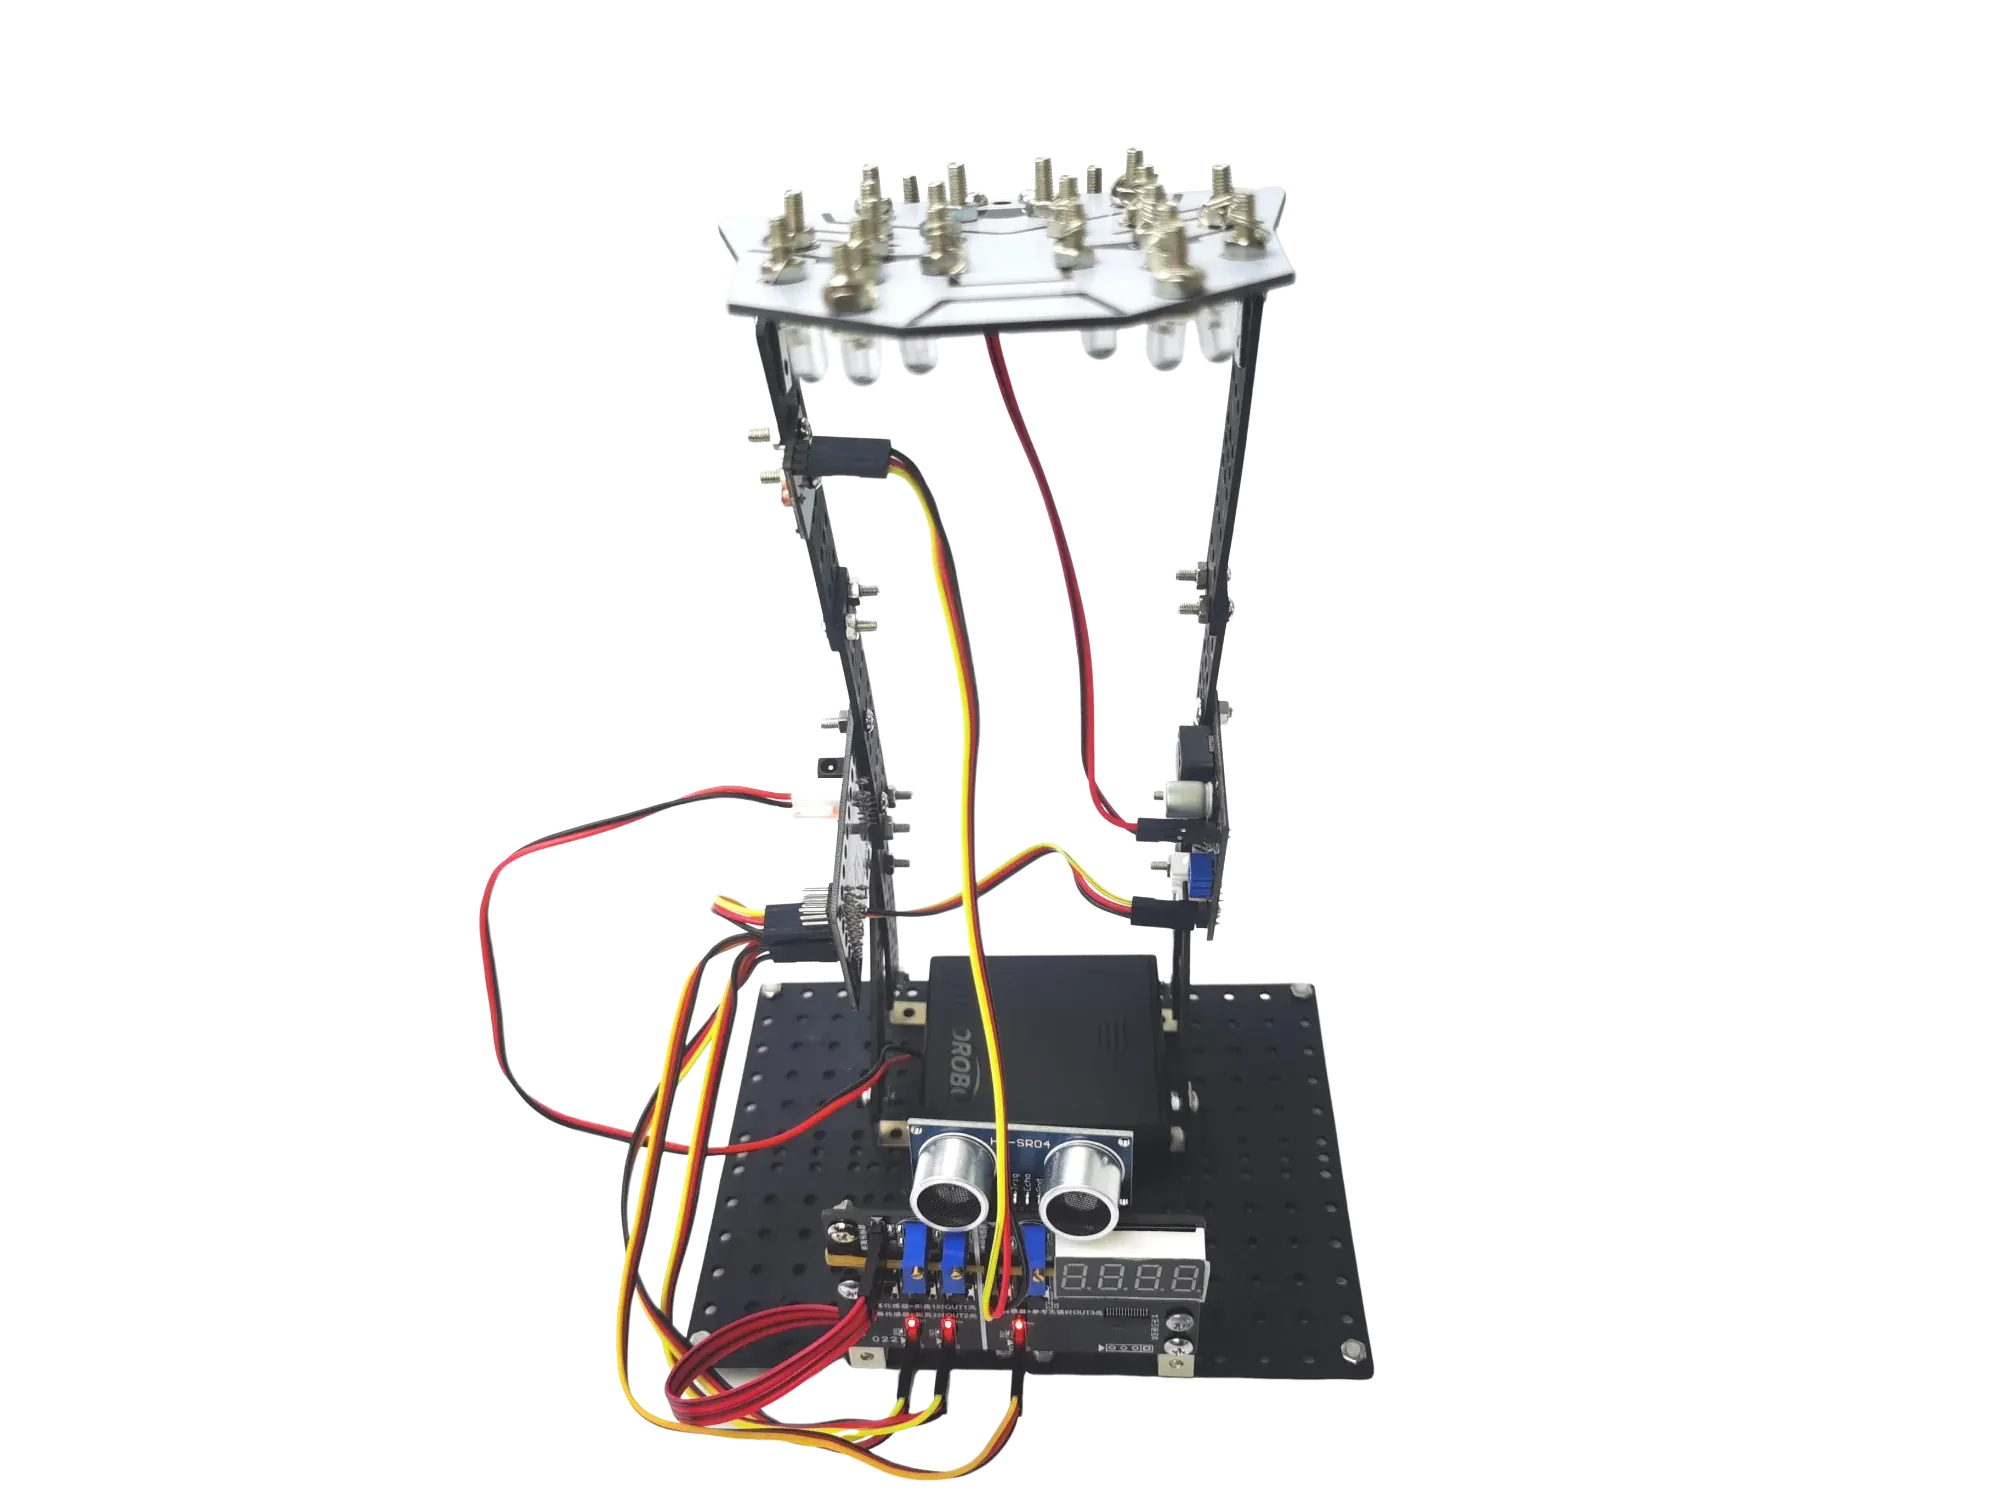
了解传感器的基本概念和作用(将物理量转换为电信号),认识天玑控制器内置的两种传感器(麦克风和三轴加速度计),同时了解仿生机器人的概念和分类(六足机器人、机器狗、扑翼机器人等),认识带传动的基本原理和特点。
第1课时学习麦克风传感器,理解声音振动带动振膜振动产生电信号的原理,掌握大声、小声、中等声三个感知图标的使用,编程实现声音触发移动、碰撞检测后自动后退等功能。
第2课时学习三轴加速度计,了解其在平衡车、手机摇一摇、无人机稳定中的应用,掌握平放、竖直、摇晃、旋转等姿态感知图标,编程实现动作触发音效和移动、动作改变移动速度等功能,理解传感器数据与机器人行为之间的映射关系。
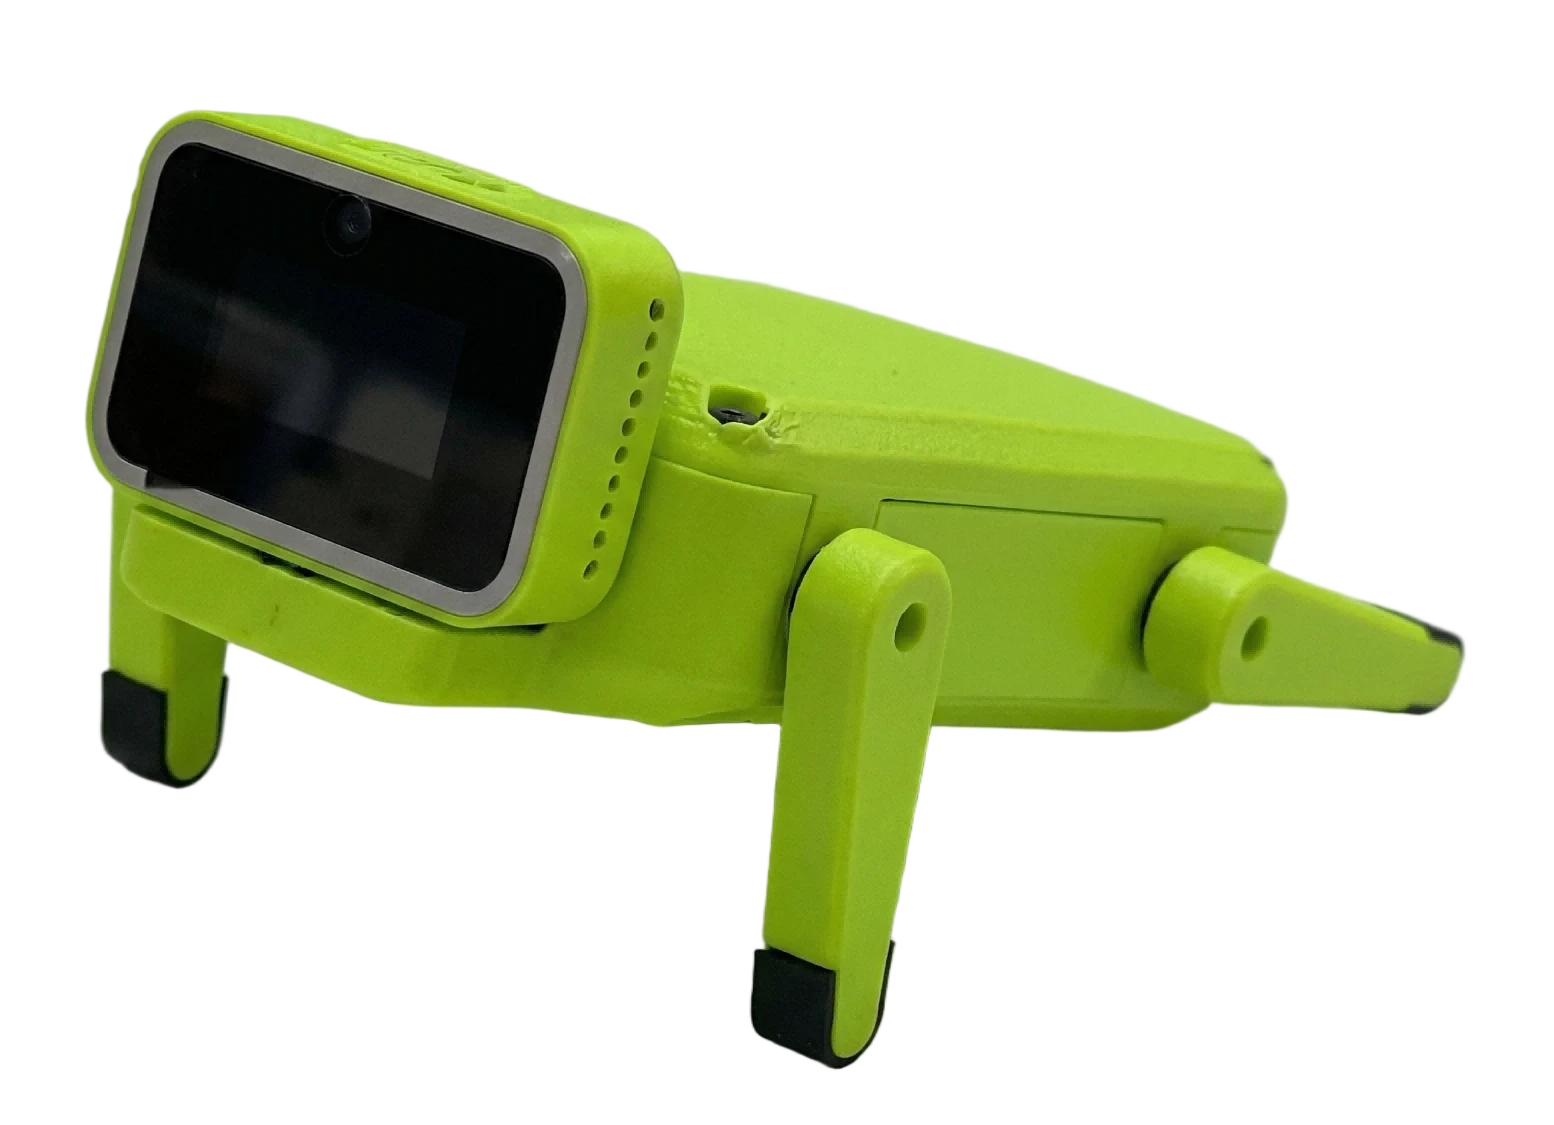
第3课时拼搭四足步行的小牛机器人(积木包03),分析其曲柄摇杆结构如何实现四条腿交替迈步,编程实现传感器触发移动、竖直放置发出提示音等功能,开展小牛赛跑活动。
第4课时拼搭扫地机器人(积木包04),理解皮筋带传动的结构(主动轮、从动轮、皮筋),认识带传动过载打滑的保护特性,编程实现多弯路线清扫和随机移动清扫,对比转向图标与单电机转动的差异,选择适合扫地机器人的转向方式。
实施建议
第1课时从自动水龙头、自动灯等生活传感器引入,再让学生用拍手、唱歌、敲桌子等各种方式测试麦克风触发灵敏度。重点环节:引导学生发现"拍机器人外壳也能触发麦克风"这一现象,进而设计碰撞后退程序,培养探究思维。
第2课时从平衡车视频引入加速度计概念,让学生实际翻转、摇晃控制器观察数值变化,再编程实现动作控制。改变移动速度需要"先设速度再设移动"的顺序,学生容易遗漏。
第3课时从蜘蛛机器人、机器狗等视频引入仿生概念,搭建时注意两侧腿部销的位置对称(这是步行正常的关键),每次运行前需调整电机起始位置使两腿前后错开。赛跑环节可规划起点终点线增加竞技感。
第4课时从真实扫地机器人视频引入,讨论其工作路线。搭建时皮筋内外方向是重点——装反扫把会反转。编程环节先测试两种转向方式差异,再引导学生选择单电机转向(转向慢但扫把不反转,更适合扫地),最后用随机等待时间实现随机清扫路线。
教学实施
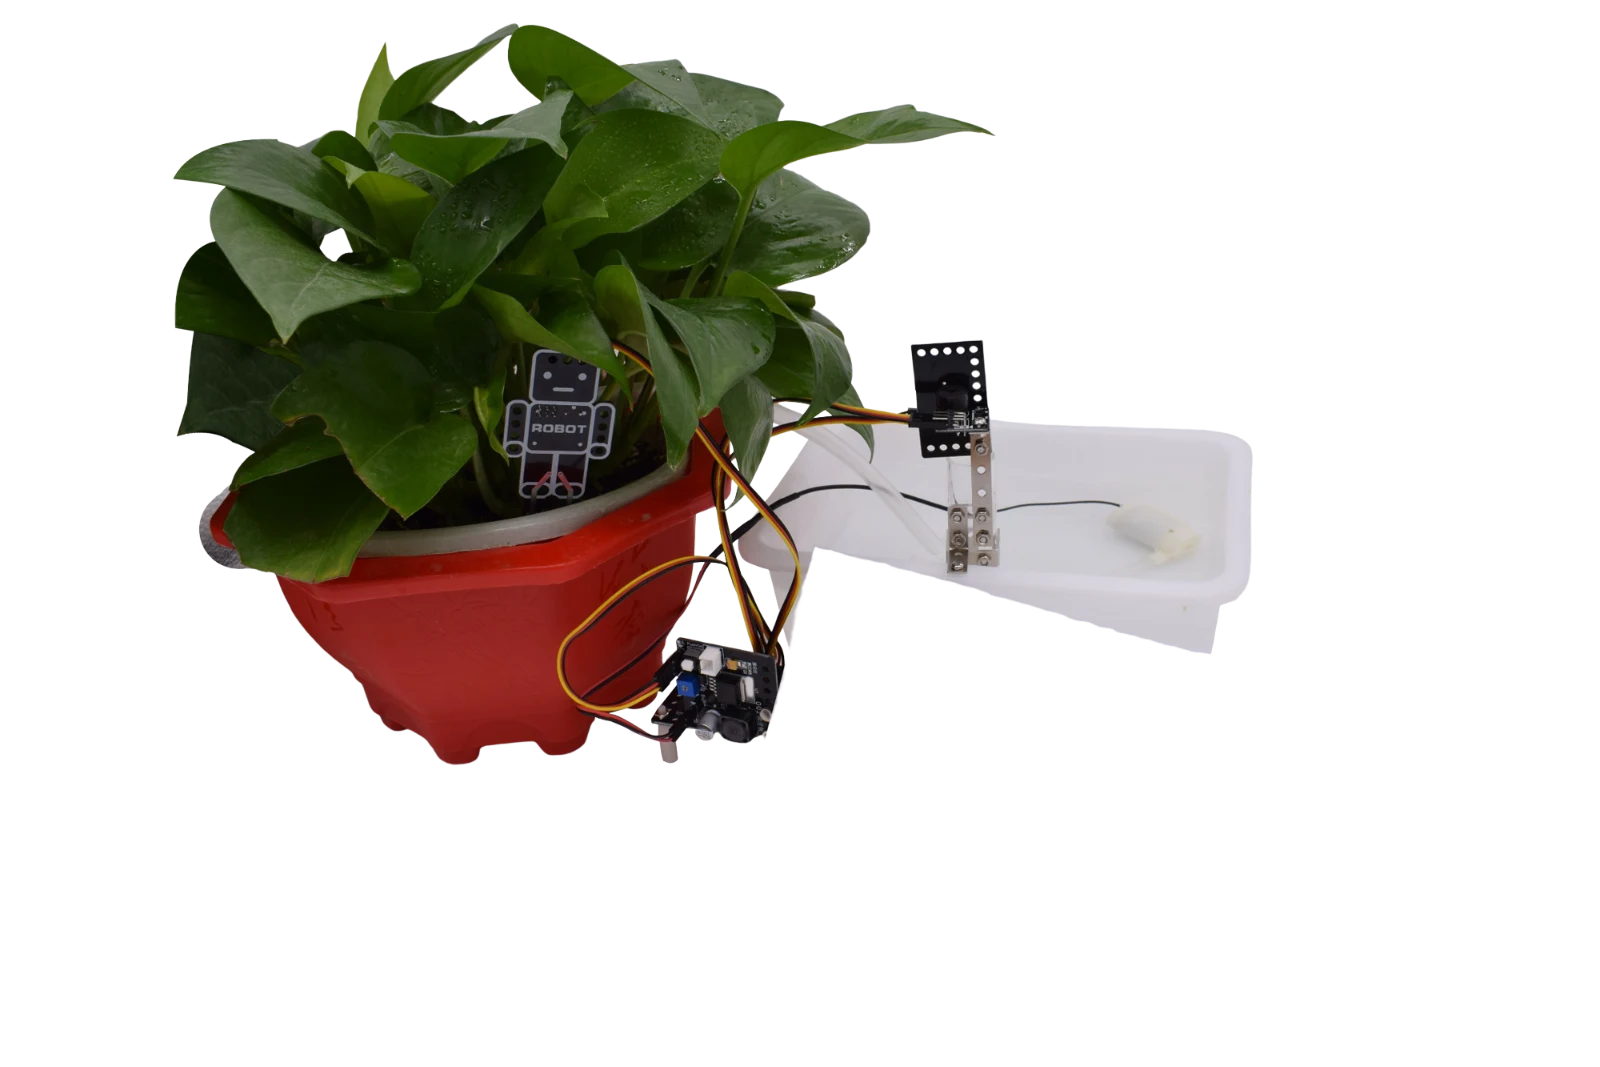
可从无人驾驶汽车自动避障、智能门锁人脸识别等生活场景引入,讨论人工智能如何通过传感器"感知"周围世界并做出判断;再延伸到家用扫地机器人自动规划路线、波士顿动力机器狗翻越障碍等场景,讨论人工智能如何让仿生机器人"学会"适应不同环境自主工作。
拓展方向
介绍智能音箱的语音唤醒技术(如"小爱同学")、手机摇一摇功能背后的AI行为识别,以及家用扫地机器人的AI路径规划技术(如SLAM建图)、"仿生+AI"在四足机器人(如宇树科技)中的应用,讨论人工智能如何让机器人更智能地适应环境。
软件课程
盛通教育“做中学”人工智能主题·软件课程配置方案示例
主题示例:走进人工智能
认识AI
建议课时:4课时任务要求
观察身边的人工智能应用(智能音箱、自动驾驶、手机App等),理解人工智能的基本概念,区分人工智能、机器人与编程的关系;进而认识AI的大脑——模型,了解语言大模型、图像识别模型、语音识别模型等不同类型模型的能力与用途,体验AI绘画生成与物体识别。建立人工智能由编程驱动、模仿人类学习行为的认知,并理解不同模型在不同场景下的应用。
实施建议
- 1
提出问题
引导学生观察智能音箱、自动驾驶、手机App等生活中的人工智能应用,思考“人工智能是什么?”“AI为什么会学习?”“AI与机器人、普通编程有什么区别?”“AI有没有大脑、大脑是什么?”。
- 2
设计实施
组织学生体验涂鸦识别、水果分类等AI互动;通过飞鸟大冒险游戏观察AI如何从失败中学习变强;体验AI绘画生成与物体识别,了解语言、图像、语音等不同模型的能力;使用图形化工具和简笔画数据集完成模型训练与测试。
- 3
研究讨论
结合体验活动讨论监督学习、无监督学习、强化学习的特点,辨析弱人工智能、强人工智能与超人工智能的区别;对比人脑学习与模型训练的异同,讨论数据数量与质量对模型效果的影响,分析数据、算法、算力三要素的作用。
- 4
交流分享
小组汇报对人工智能与模型的新认识,展示训练或测试的模型结果,分享“模型是怎么学会的”,交流提升模型准确率的方法与AI不能替代人类判断的场景。
图像识别
建议课时:4课时任务要求
学习图像分类与模型训练的基本流程,使用图形化编程平台为苹果和香蕉采集图像样本并训练分类模型,完成“猴子爱水果”互动游戏,初步体验“采集→训练→识别→反馈”的完整流程;进而利用图像识别技术实现体感控制,将摄像头识别结果映射为游戏方向控制信号,完成“体感弹弹球”游戏,综合运用坐标定位、角色控制与图像识别。
实施建议
- 1
提出问题
创设“小猴子喜欢什么水果”的情境,思考“怎么让AI认出苹果和香蕉?”“需要准备什么?”“识别错了怎么办?”;体验传统键盘控制的弹弹球游戏,思考“能不能不用键盘,用别的方式控制球拍?”“图像识别怎么变成游戏操作?”。
- 2
设计实施
准备苹果和香蕉两种水果;在图形化编程平台中添加图像分类扩展,设置类别并采集多角度、多距离的苹果和香蕉图片;训练模型并编写识别后的互动反馈程序完成“猴子爱水果”;学习舞台坐标与角色定位,搭建弹弹球基础游戏(球拍移动、球反弹、碰撞检测、计分),将分类模型接入游戏设定识别结果与球拍移动方向的对应关系。
- 3
研究讨论
测试模型在不同角度、不同距离、不同光线下的识别效果,讨论“为什么AI有时会认错?”,分析数据多样性对识别准确率的影响;测试体感控制的灵敏度和准确率,对比键盘控制与体感控制的优缺点。
- 4
交流分享
演示“猴子爱水果”与“体感弹弹球”作品,分享训练数据和调试经验,讨论如何让模型认得更准,畅想图像识别还能控制哪些游戏。