
Решение по теме искусственного интеллекта «Учимся, делая»
Во исполнение «Руководства по проведению пилотного действия "Учимся, делая" в естественно-научном образовании в период обязательного обучения (Министерство образования КНР)» — программа двухтрековых тематических курсов по ИИ «аппаратное обеспечение + программирование», охватывающая все ступени от 4-го класса начальной школы до основной школы.
Политический контекст
«Руководство по проведению пилотного действия "Учимся, делая" в естественно-научном образовании в период обязательного обучения (Министерство образования КНР)»
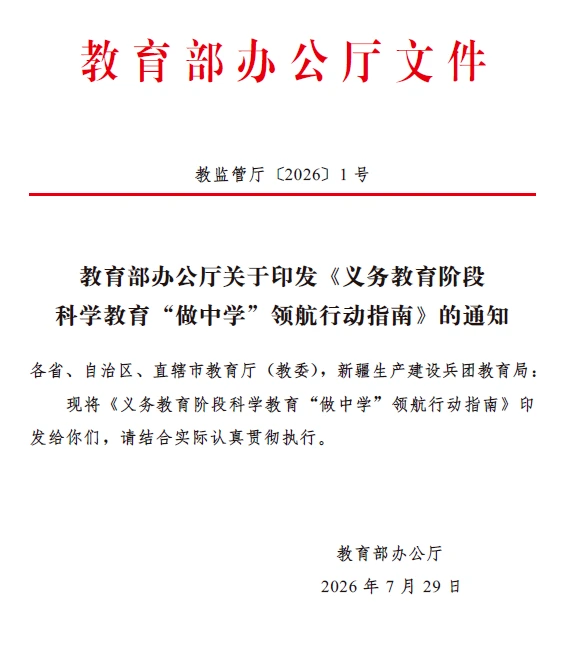
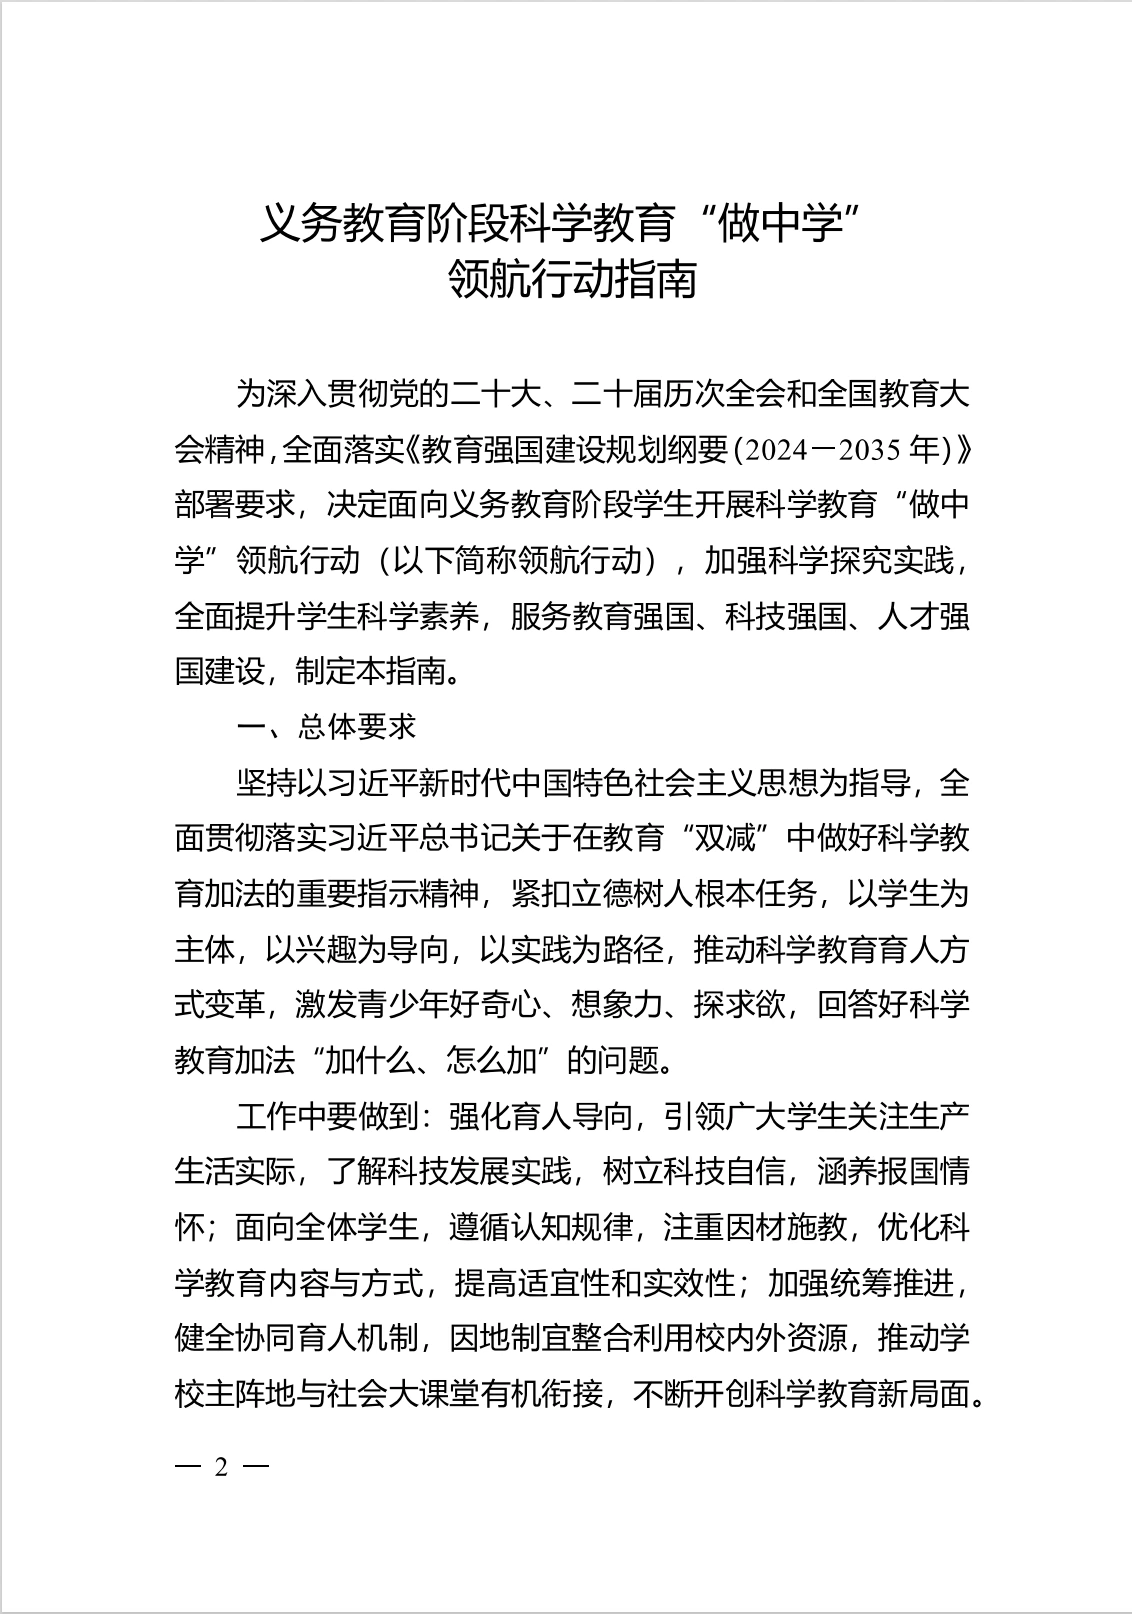
В июле 2026 года Министерство образования КНР опубликовало «Руководство по проведению пилотного действия "Учимся, делая" в естественно-научном образовании в период обязательного обучения», в котором предписано развернуть пилотное действие научно-естественного образования «Учимся, делая».
В части усиления планирования реализации учебных программ документ требует на основе строгого соблюдения общих требований учебного плана обязательного образования и сохранения неизменным суммарного объёма учебных часов централизованно использовать часы междисциплинарного тематического обучения в рамках естественно-научных дисциплин, а также часы комплексной практической деятельности, местных курсов и школьных курсов и т. д., гибко распределяя их в сжатом или разнесённом виде, и обеспечивать, чтобы каждый учащийся в каждом семестре выполнял не менее 1 задачи и не менее 4 учебных часов.
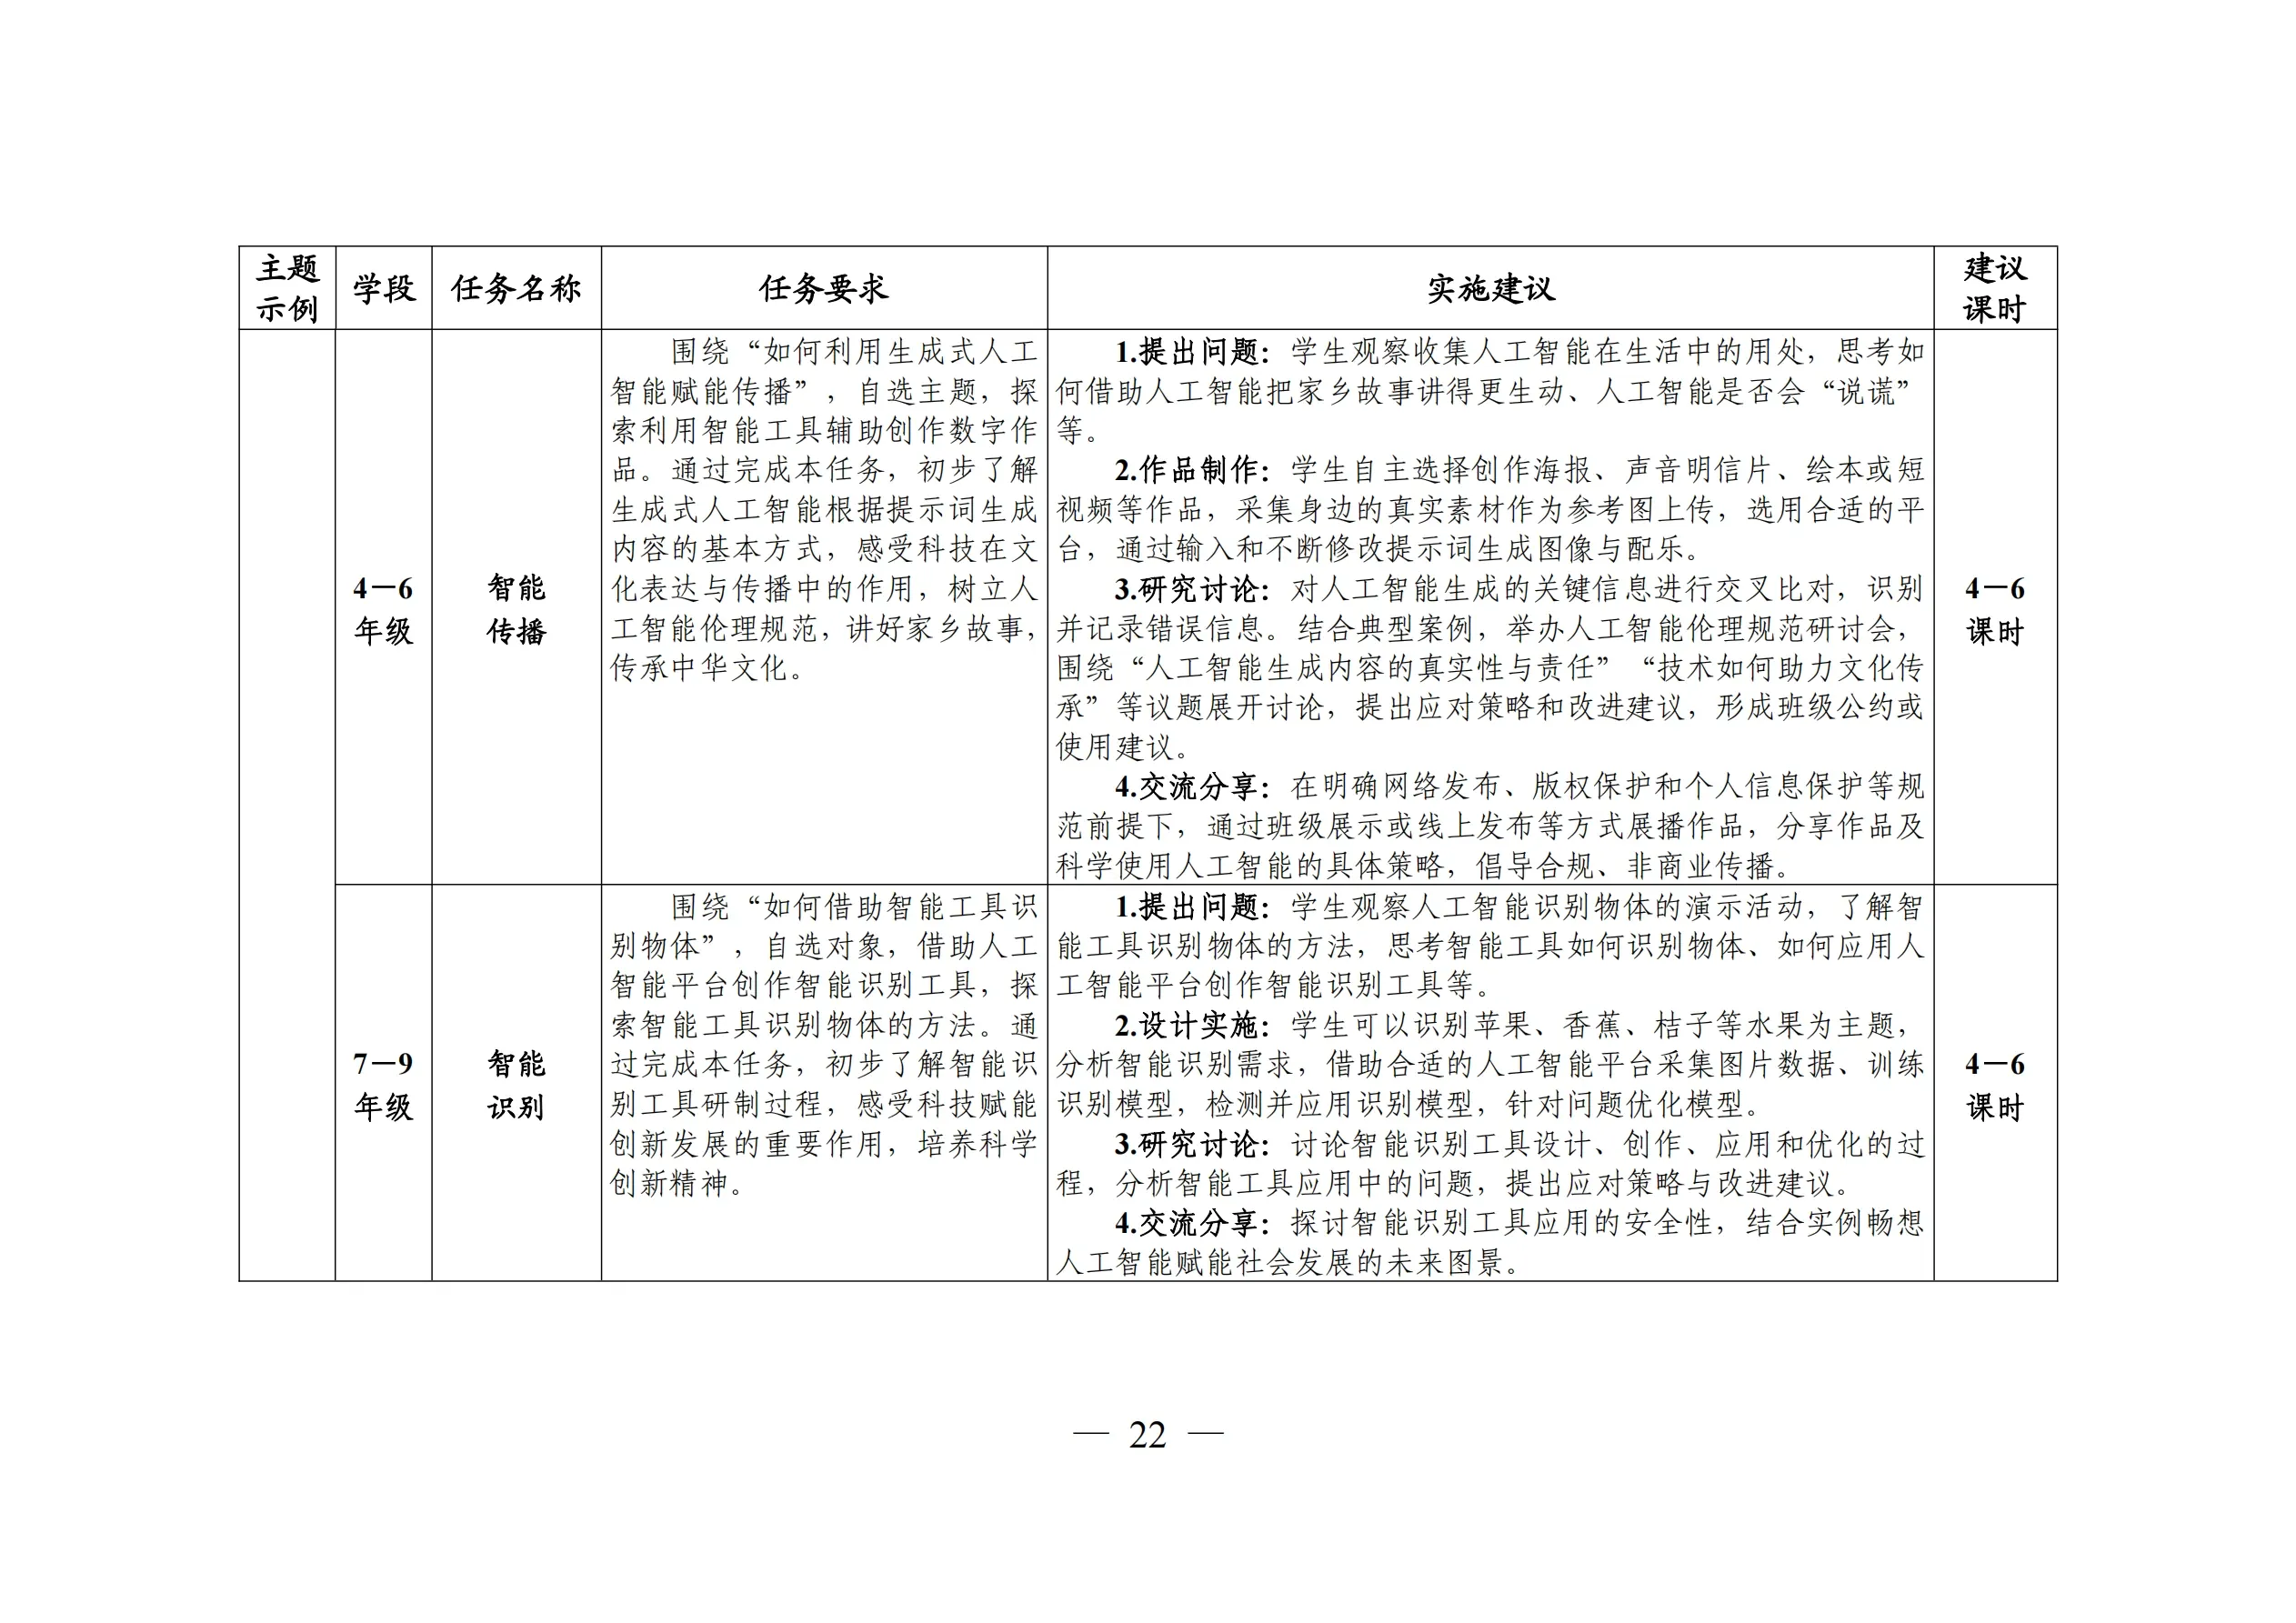
Пример темы «Искусственный интеллект» из «Руководства по проведению пилотного действия "Учимся, делая" в естественно-научном образовании в период обязательного обучения (Министерство образования КНР)»
Обзор решения
Конфигурационное решение Шэнтун Технобразование для пилотного действия «Учимся, делая» в естественно-научном образовании в период обязательного обучения
I. Общая цель
Конфигурационное решение Шэнтун Технобразование для пилотного действия «Учимся, делая» в естественно-научном образовании в период обязательного обучения направлено на создание для всех ступеней от 4-го класса начальной школы до основной школы комплексного решения в сфере научно-технического образования, охватывающего такие ключевые области, как информационные технологии, инженерия и искусственный интеллект. Решение горизонтально объединяет шесть модулей знаний — сборка аппаратного обеспечения, механические конструкции, применение датчиков, разработка программ, AI-взаимодействие и творческое создание, а вертикально формирует связную шестилетнюю систему последовательного продвижения, адаптированную к закономерностям когнитивного развития учащихся средних и младших классов и траектории роста их навыков научно-технического творчества.
II. Цели развития
На уровне мышления и качеств:Развивать вычислительное и инженерное мышление, проектное и инновационное мышление, формировать системные навыки логического анализа и междисциплинарного интегративного мышления, вырабатывать ключевые мыслительные модели для эпохи интеллекта.
На уровне комплексных способностей:Повышать навыки практической работы руками, командного взаимодействия, творческого самовыражения и разбора проектов, воспитывать строгое инженерное отношение и устойчивый интерес к научно-техническим исследованиям.
На уровне долгосрочного развития:Формировать полную цифровую грамотность и AI-грамотность, пробуждать внутреннюю мотивацию к технологическим исследованиям, закладывать прочную основу для участия в научно-технических соревнованиях, углублённого изучения информатики и роста в качестве инновационных кадров.
III. Цели курса
Измерение знаний:Системно освоить принципы механических конструкций, применение электронных датчиков, базовый синтаксис программирования, базовые понятия искусственного интеллекта, логику разработки мини-программ и другие знания, сформировать целостную систему знаний в инженерных технологиях и информационных науках.
Измерение способностей:Обладать навыками сборки и отладки интеллектуального оборудования, вычислительным мышлением и реализацией кода, навыками применения AI-инструментов и проектирования взаимодействия; уметь самостоятельно выполнять научно-технические проекты, сочетающие программное и аппаратное обеспечение, и сформировать инженерную практическую способность декомпозиции задач, проектирования решений и финальной отладки.
Измерение применения:Уметь переносить программирование и AI-технологии в реальные жизненные сценарии, выполнять проектирование и реализацию таких работ, как интеллектуальные устройства, творческие инструменты, функциональные мини-программы, осуществлять сценарйную трансформацию технических знаний
Шестилетняя непрерывная программа · сводная таблица двухтрековых курсов «Аппаратное обеспечение + программирование»
| 4-й класс | 5-й класс | 6-й класс | 7-й класс | 8-й класс | 9-й класс | |
|---|---|---|---|---|---|---|
| Тема ИИ · Конфигурация курса аппаратного обеспечения | ||||||
| Название задачи | Интеллектуальный партнёр | Интеллектуальное восприятие | Интеллектуальная жизнь | Первое знакомство с программированием | Программирование-сказка | AI-робособака |
| Содержание задачи | Танцующий и поющий интеллектуальный партнёр Юный творец биомиметического восприятия | Умный полив цветов Умный голосовой помощник-дворецкий | Умная настольная лампа Умная экологическая музыкальная станция | Большое приключение в мире программирования Магические превращения | Фантастический искатель приключений Командир звёздного флота | Старт робособаки: от сборки к действию Интеллектуальное голосовое взаимодействие |
| Учеб. часы | 8 | 8 | 8 | 8 | 8 | 8 |
| Тема ИИ · Конфигурация курса программирования | ||||||
| Название задачи | Знакомство с искусственным интеллектом | Освоение применения моделей | Начало командной работы с программированием | Раскрытие творческого самовыражения | Первое знакомство с мини-программами | Взаимодействие мини-программ |
| Содержание задачи | Знакомство с ИИ Распознавание изображений | Распознавание жестов Голосовой диалог | AI-помощь в проектировании программ AI-помощь в обработке данных | Мой помощник-ИИ-агент Творчество с помощью ИИ-агента | Знакомство с мини-программами Практика разработки мини-программ | Создание AI мини-программы Защита проекта мини-программы |
| Учеб. часы | 8 | 8 | 8 | 8 | 8 | 8 |
Курс аппаратного обеспечения
Пример конфигурации курса аппаратного обеспечения Шэнтун Технобразование по теме ИИ «Учимся, делая»
Пример темы: Интеллектуальный партнёр
Танцующий и поющий интеллектуальный партнёр / Юный творец биомиметического восприятия · всего 2 задач
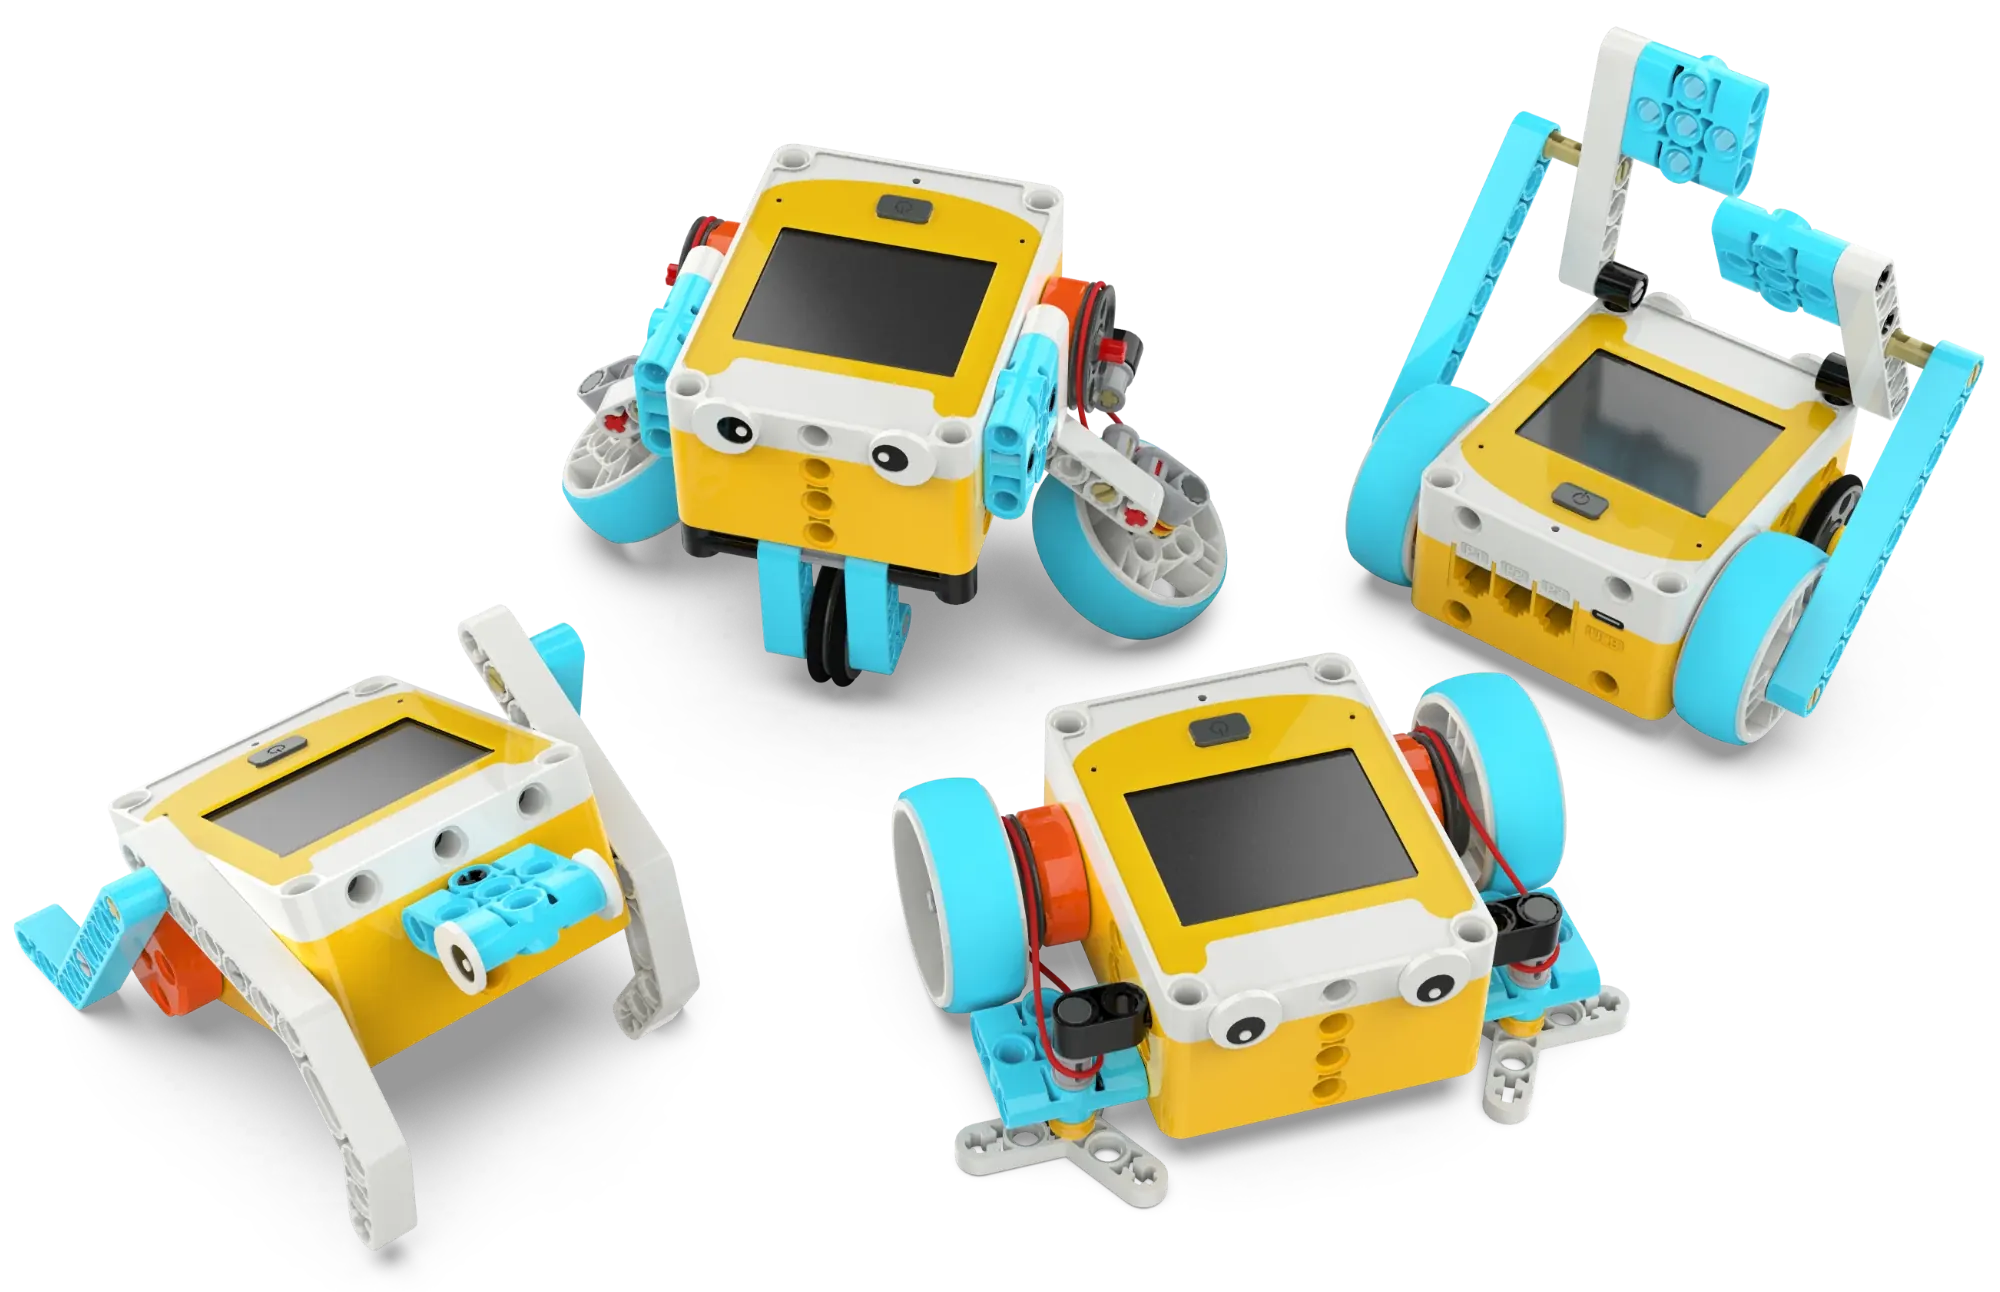
Танцующий и поющий интеллектуальный партнёр
Рекомендуемые часы: 4 учебных часаТребования к задаче
Понять базовые понятия и классификацию роботов (промышленные роботы и специальные роботы), познакомиться с контроллером набора для программирования «Тяньцзи» (со встроенным сенсорным экраном, зуммером, микрофоном, трёхосевым акселерометром и двусторонними энкодерными моторами), а также понять принцип возникновения звука (вибрация тела) и связь между высотой тона и частотой вибрации, познакомиться с принципом работы встроенного в контроллер зуммера.
На 1-м учебном часе завершить базовую сборку робота «Тяньцзи» (набор блоков 01), узнать названия деталей и способы их соединения, включить устройство и оценить работу предустановленных демонстрационных программ, сформировать первичное представление об интеллектуальной системе «датчик воспринимает → программа принимает решение → исполнительное устройство действует».
На 2-м учебном часе изучить основные операции программирования с помощью значков на сенсорном экране (добавление, удаление, замена, вставка значка), освоить базовые команды перемещения — вперёд, назад, поворот налево, поворот направо, понять соответствие между параметром «количество раз» в программе и числом оборотов колеса, уметь самостоятельно написать простую программу перемещения и проверить её выполнение.
На 3-м учебном часе изучить программирование с помощью значков воспроизведения, освоить использование девяти звуковых эффектов и случайного звукового эффекта, уметь комбинировать команды перемещения и звучания для написания простой программы, понять разницу между блокирующими и неблокирующими значками (например, различие в эффекте выполнения между непрерывным движением вперёд и движением вперёд N раз).
На 4-м учебном часе собрать танцующего робота (набор блоков 02), познакомиться с четырьмя составными частями кривошипно-коромыслового механизма (кривошип, коромысло, шатун, станина), понять механический принцип преобразования кругового движения в возвратно-поступательное качание, написать танцевальную программу и провести мероприятие «танцевальная вечеринка роботов».
Рекомендации по реализации
На 1-м учебном часе начать с обсуждения (что, по-вашему, такое робот?), подвести учащихся к тому, чтобы они обнаружили общие признаки различных роботов в жизни, затем своими руками собрать базовую модель «Тяньцзи» и оценить демонстрационные программы. На этапе сборки предложить учащимся самостоятельно сверять количество деталей — воспитывать осознанное инженерное отношение.
На 2-м учебном часе сосредоточиться на операциях программирования, дать учащимся постепенно опробовать каждый значок перемещения и наблюдать эффект. Поощрять учащихся сначала предсказывать результат работы программы, а затем проверять его выполнением — воспитывать привычку «сначала подумал, потом проверил».
На 3-м учебном часе сначала ввести принцип звука на примерах из жизни — будильник, звонок телефона, затем перейти к программированию и опробованию различных звуковых эффектов, сделав акцент на том, чтобы учащиеся поняли смысл значка случайного звукового эффекта. Сложный момент программирования — разница между блокирующими и неблокирующими значками: можно предложить учащимся написать программы «вперёд 2 раза + звук» и «непрерывно вперёд + звук» и сравнить результат выполнения, чтобы они сами обнаружили разницу.
На 4-м учебном часе сначала проанализировать кривошипно-коромысловый механизм (можно использовать видеоанимацию), затем пошагово собрать танцующего робота, написать танцевальную программу и провести мероприятие «танцевальная вечеринка роботов».
Проведение занятий
Можно начать с бытовых сценариев — робот-пылесос, робот-официант, обсудить, как искусственный интеллект позволяет машинам «автоматически» выполнять работу; затем перейти к сценариям вроде заказа песни через интеллектуальную колонку, голосового оповещения роботом-гида в торговом центре, обсудить, как искусственный интеллект позволяет машине «заговорить» и взаимодействовать с человеком.
Направления для расширения
Рассказать, как AI-голосовые помощники (например, «Сяоай», Siri) воспринимают команды пользователя через датчики и реагируют на них, а также о технологиях AI-композиции и интеллектуальных рекомендаций музыки, обсудить, как искусственный интеллект «учится» музыкальному стилю и создаёт мелодии.
Юный творец биомиметического восприятия
Рекомендуемые часы: 4 учебных часаТребования к задаче
Понять базовое понятие и роль датчиков (преобразование физической величины в электрический сигнал), познакомиться с двумя встроенными в контроллер «Тяньцзи» датчиками (микрофон и трёхосевой акселерометр), а также понять понятие и классификацию биомиметических роботов (шестилапые роботы, робособаки, роботы с машущим крылом и т. д.) и базовый принцип и особенности ременной передачи.
На 1-м учебном часе изучить микрофонный датчик, понять принцип возникновения электрического сигнала при вибрации мембраны под действием звуковой вибрации, освоить использование трёх значков восприятия — громкий звук, тихий звук, средний звук, запрограммировать функции звукового запуска перемещения, автоматического отъезда при обнаружении столкновения и т. д.
На 2-м учебном часе изучить трёхосевой акселерометр, узнать о его применении в сегвеях, функции «встряхни телефон» и стабилизации дронов, освоить значки восприятия положения — горизонтально, вертикально, встряхивание, вращение, запрограммировать запуск звукового эффекта и перемещения по действию, изменение скорости перемещения по действию и т. д., понять связь отображения между данными датчика и поведением робота.
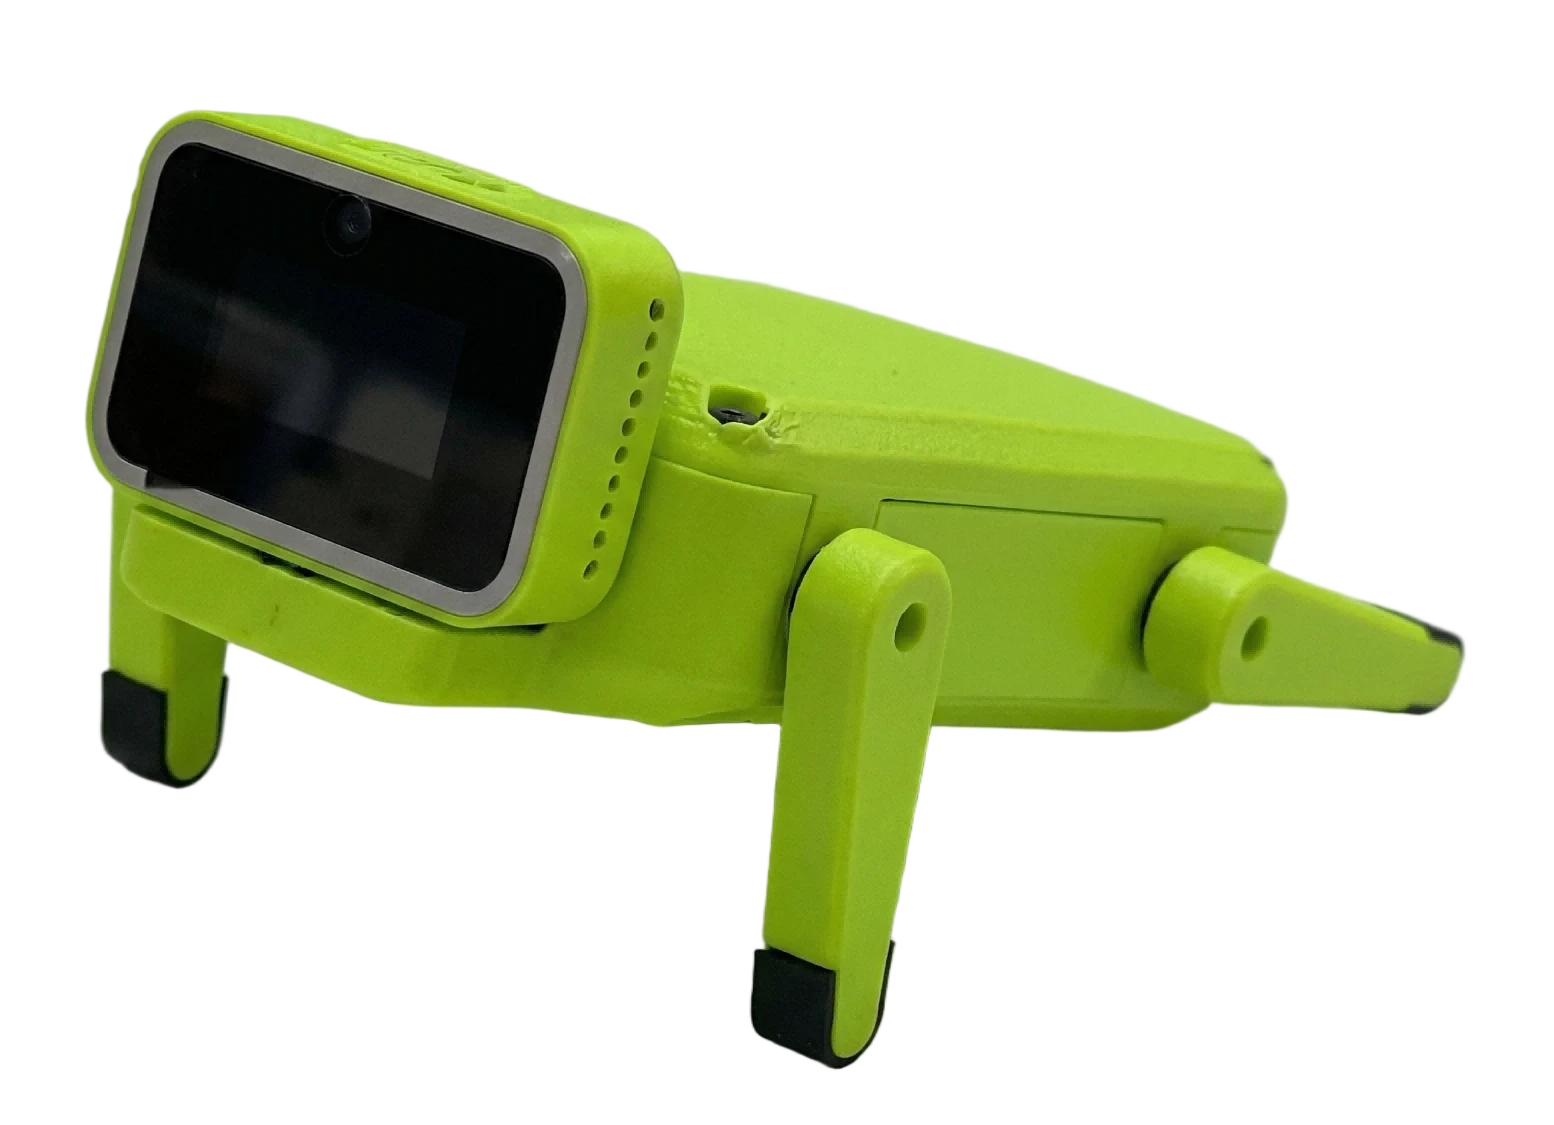
На 3-м учебном часе собрать шагающего на четырёх ногах робота-телёнка (набор блоков 03), проанализировать, как его кривошипно-коромысловый механизм обеспечивает попеременное выдвижение четырёх ног, запрограммировать запуск перемещения по датчику, подачу предупреждающего звука при вертикальной установке и т. д., провести соревнование «забег телят».
На 4-м учебном часе собрать робота-пылесоса (набор блоков 04), понять конструкцию ременной передачи на резиновом ремне (ведущее колесо, ведомое колесо, резиновый ремень), познакомиться с защитной особенностью проскальзывания ременной передачи при перегрузке, запрограммировать уборку по многоизгибному маршруту и уборку случайным перемещением, сравнить различие между значком поворота и вращением одного мотора, выбрать подходящий для робота-пылесоса способ поворота.
Рекомендации по реализации
На 1-м учебном часе начать с бытовых датчиков — автоматический кран, автоматический свет, затем предложить учащимся разными способами (хлопок, пение, стук по столу) протестировать чувствительность запуска микрофона. Ключевой момент: подвести учащихся к тому, чтобы они обнаружили явление «стук по корпусу робота тоже запускает микрофон», а затем спроектировать программу отъезда при столкновении — воспитывать исследовательское мышление.
На 2-м учебном часе ввести понятие акселерометра через видео с сегвеем, дать учащимся реально перевернуть, встряхнуть контроллер и наблюдать изменение значений, затем запрограммировать управление действием. Для изменения скорости перемещения важна последовательность «сначала задать скорость, затем задать перемещение» — учащиеся легко её упускают.
На 3-м учебном часе ввести понятие биомиметики через видео с паукообразными роботами, робособаками и т. д., при сборке обратить внимание на симметричность положения штифтов ног с обеих сторон (это ключ к нормальной походке); перед каждым запуском нужно отрегулировать начальное положение моторов так, чтобы две ноги были сдвинуты вперёд и назад. В забеге можно разметить старт и финиш для соревновательного духа.
На 4-м учебном часе начать с видео реального робота-пылесоса и обсудить его рабочий маршрут. При сборке важно направление резинового ремня внутри и снаружи — при неправильной установке щётка вращается в обратную сторону. На этапе программирования сначала проверить разницу между двумя способами поворота, затем подвести учащихся к выбору поворота на одном моторе (поворот медленный, но щётка не переворачивается, что больше подходит пылесосу), в конце реализовать случайный маршрут уборки через случайное время ожидания.
Проведение занятий
Можно начать с бытовых сценариев — автоматическое объезжание препятствий беспилотным автомобилем, распознавание лиц умным дверным замком, обсудить, как искусственный интеллект «воспринимает» окружающий мир через датчики и принимает решения; затем перейти к сценариям вроде автоматического планирования маршрута домашним роботом-пылесосом, преодоления препятствий робособакой Boston Dynamics, обсудить, как искусственный интеллект позволяет биомиметическим роботам «научиться» адаптироваться к разным средам и работать автономно.
Направления для расширения
Рассказать о технологии голосового пробуждения интеллектуальных колонок (например, «Сяоай»), AI-распознавании действий, стоящем за функцией «встряхни телефон», а также о технологии AI-планирования маршрута домашнего робота-пылесоса (например, построение карты по SLAM), применении «биомиметика + ИИ» в четвероногих роботах (например, Unitree), обсудить, как искусственный интеллект делает роботов более умными в адаптации к среде.
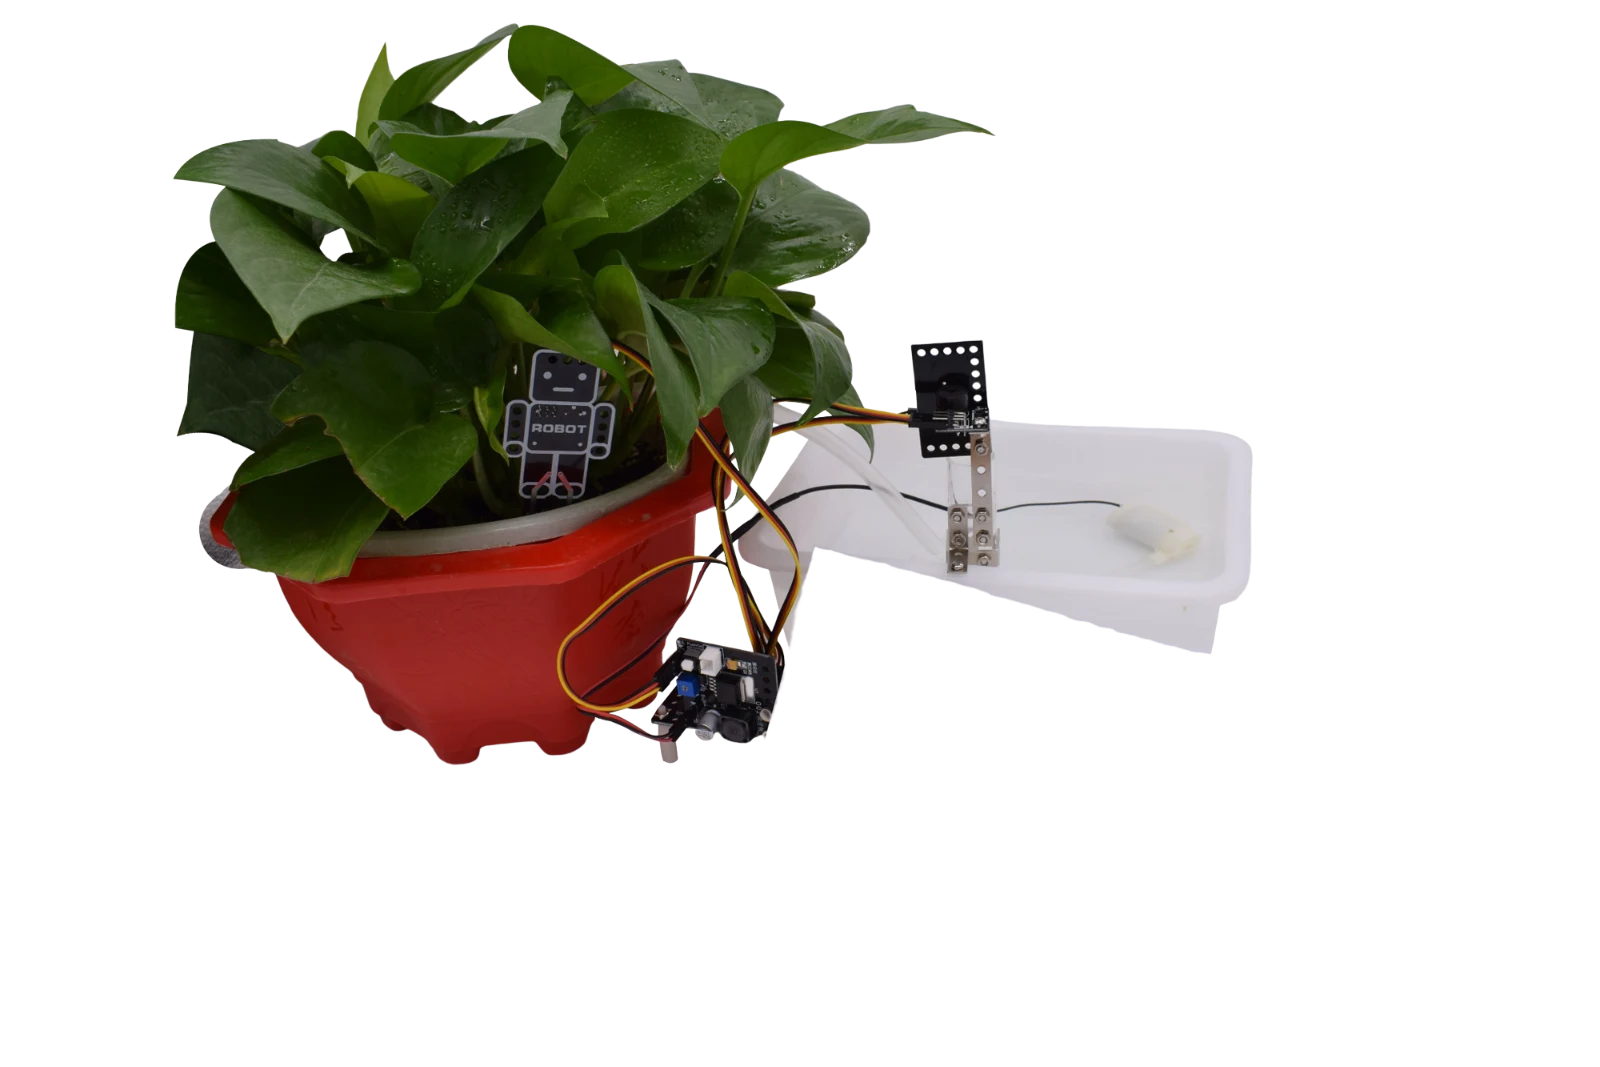
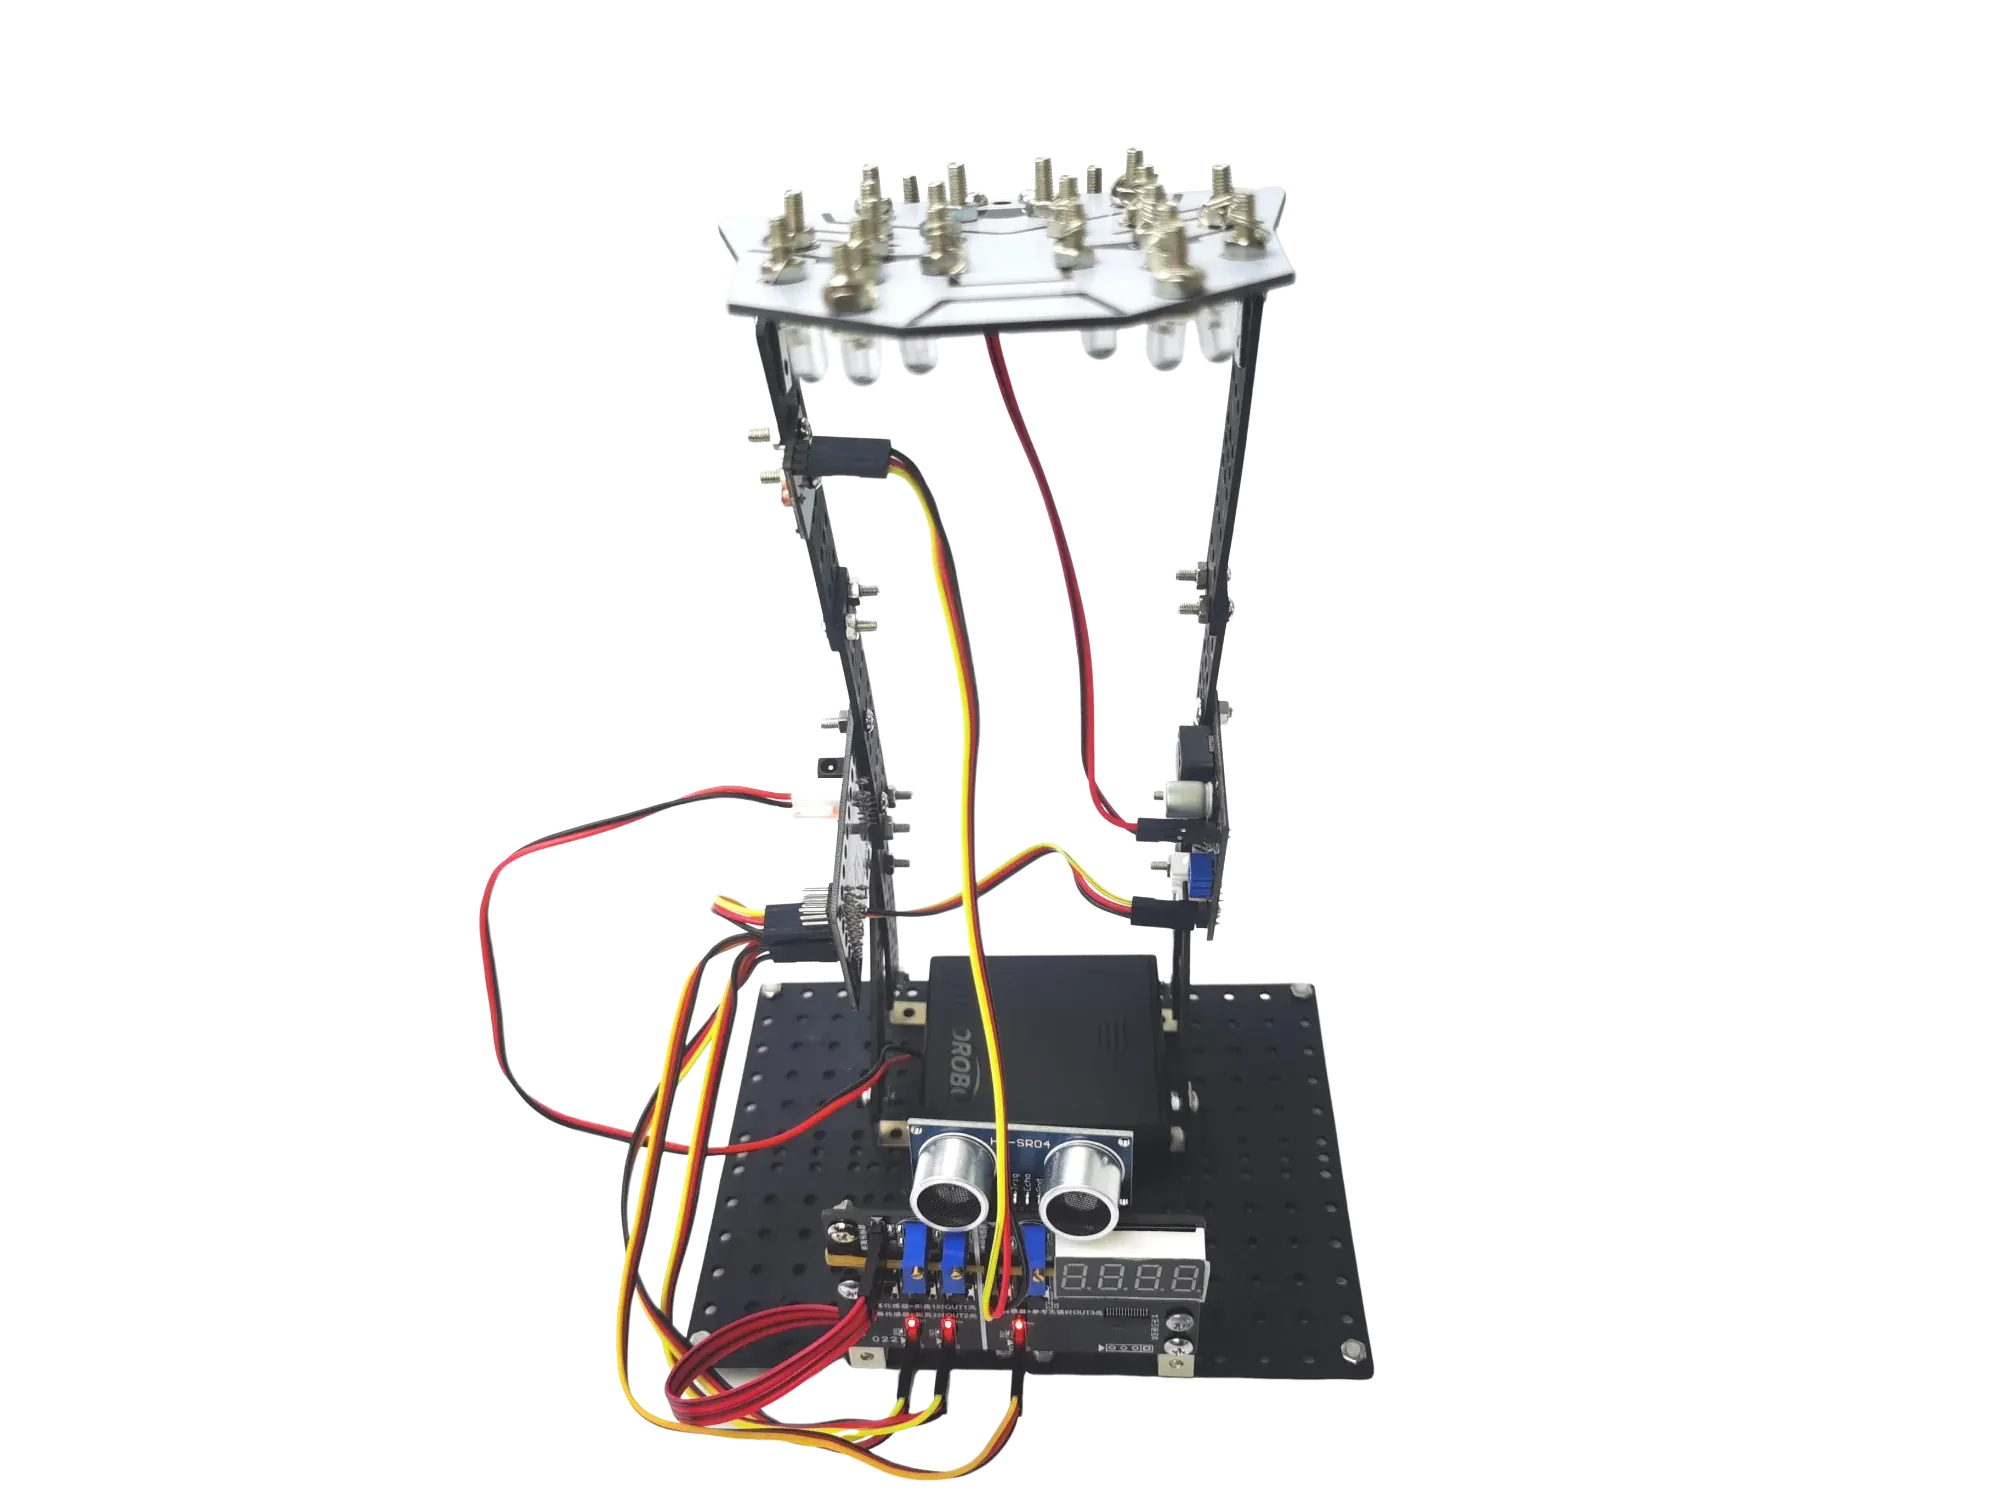
Курс программирования
Пример конфигурации курса программирования Шэнтун Технобразование по теме ИИ «Учимся, делая»
Пример темы: Знакомство с искусственным интеллектом
Знакомство с ИИ
Рекомендуемые часы: 4 учебных часаТребования к задаче
Наблюдать применение искусственного интеллекта вокруг (интеллектуальная колонка, беспилотное вождение, мобильное приложение и т. д.), понять базовое понятие искусственного интеллекта, различать связь между искусственным интеллектом, роботом и программированием; далее познакомиться с «мозгом» ИИ — моделью, узнать возможности и назначение разных типов моделей — языковой большой модели, модели распознавания изображений, модели распознавания речи и т. д., почувствовать генерацию ИИ-рисунков и распознавание объектов. Сформировать представление, что искусственный интеллект управляется программированием и подражает процессу обучения человека, и понять применение разных моделей в разных сценариях.
Рекомендации по реализации
- 1
Постановка вопроса
Подвести учащихся к наблюдению применения искусственного интеллекта в жизни — интеллектуальная колонка, беспилотное вождение, мобильное приложение и т. д., задуматься: «что такое искусственный интеллект?», «почему ИИ учится?», «чем ИИ отличается от робота и обычного программирования?», «есть ли у ИИ мозг и что это за мозг?».
- 2
Проектирование и реализация
Организовать учащихся опробовать интерактив ИИ вроде распознавания каракулей, классификации фруктов; через игру «приключения птицы» наблюдать, как ИИ становится сильнее, учась на неудачах; почувствовать генерацию ИИ-рисунков и распознавание объектов, узнать возможности разных моделей — языковых, изображений, речи; с помощью графического инструмента и набора данных простых рисунков выполнить обучение и тестирование модели.
- 3
Исследование и обсуждение
Совместно с опытными мероприятиями обсудить особенности обучения с учителем, без учителя, с подкреплением, различить слабый, сильный и сверхсильный искусственный интеллект; сравнить сходство и различие обучения человеческого мозга и обучения модели, обсудить влияние количества и качества данных на эффект модели, проанализировать роль трёх элементов — данные, алгоритм, вычислительная мощность.
- 4
Обмен и дележ
Групповой отчёт о новом понимании искусственного интеллекта и моделей, демонстрация результатов обучения или тестирования модели, дележ «как модель научилась», обмен методами повышения точности модели и сценариями, где ИИ не может заменить человеческое суждение.
Распознавание изображений
Рекомендуемые часы: 4 учебных часаТребования к задаче
Изучить базовый процесс классификации изображений и обучения модели, использовать графическую платформу программирования для сбора образцов изображений яблока и банана и обучения классификационной модели, выполнить интерактивную игру «обезьянка любит фрукты», первично почувствовать полный процесс «сбор → обучение → распознавание → обратная связь»; далее использовать технологию распознавания изображений для реализации управления на основе движений тела, отобразить результат распознавания камерой как сигнал управления направлением игры, выполнить игру «пин-понг на основе движений тела», комплексно применяя позиционирование по координатам, управление ролью и распознавание изображений.
Рекомендации по реализации
- 1
Постановка вопроса
Создать ситуацию «какие фрукты любит маленькая обезьянка», задуматься: «как заставить ИИ узнать яблоко и банан?», «что нужно подготовить?», «что делать, если распознал неверно?»; опробовать традиционную игру пин-понг с клавиатурным управлением, задуматься: «можно ли управлять ракеткой без клавиатуры, другим способом?», «как распознавание изображений превращается в управление игрой?».
- 2
Проектирование и реализация
Подготовить два вида фруктов — яблоко и банан; добавить расширение классификации изображений в графическую платформу программирования, задать категории и собрать изображения яблока и банана под разными углами и с разного расстояния; обучить модель и написать программу интерактивной обратной связи после распознавания для выполнения «обезьянка любит фрукты»; изучить координаты сцены и позиционирование роли, собрать базовую игру пин-понг (перемещение ракетки, отскок мяча, обнаружение столкновения, подсчёт очков), подключить классификационную модель к игре, задать соответствие между результатом распознавания и направлением перемещения ракетки.
- 3
Исследование и обсуждение
Протестировать эффект распознавания модели под разными углами, на разном расстоянии и при разном освещении, обсудить «почему ИИ иногда ошибается», проанализировать влияние разнообразия данных на точность распознавания; протестировать чувствительность и точность управления на основе движений тела, сравнить плюсы и минусы клавиатурного управления и управления на основе движений.
- 4
Обмен и дележ
Продемонстрировать работы «обезьянка любит фрукты» и «пин-понг на основе движений тела», поделиться опытом обучения данных и отладки, обсудить, как сделать модель более точной в распознавании, помечтать, какими ещё играми может управлять распознавание изображений.