
Solução temática de inteligência artificial «Aprender Fazendo»
Implementa o «Guia da ação-piloto "Aprender Fazendo" no ensino das ciências no ensino básico (Ministério da Educação da China)» do Ministério da Educação, um plano de curso temático de inteligência artificial de dupla via «hardware + programação» destinado a todos os ciclos do 4.º ano do ensino básico ao ensino secundário
Contexto político
«Guia da ação-piloto "Aprender Fazendo" no ensino das ciências no ensino básico (Ministério da Educação da China)»
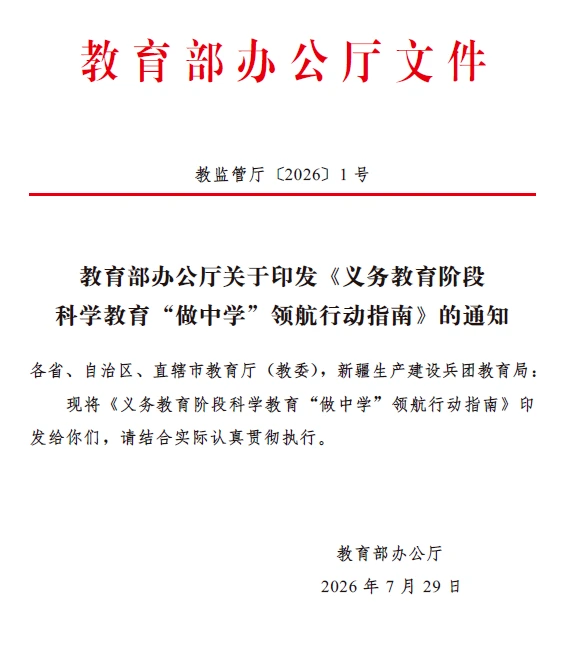
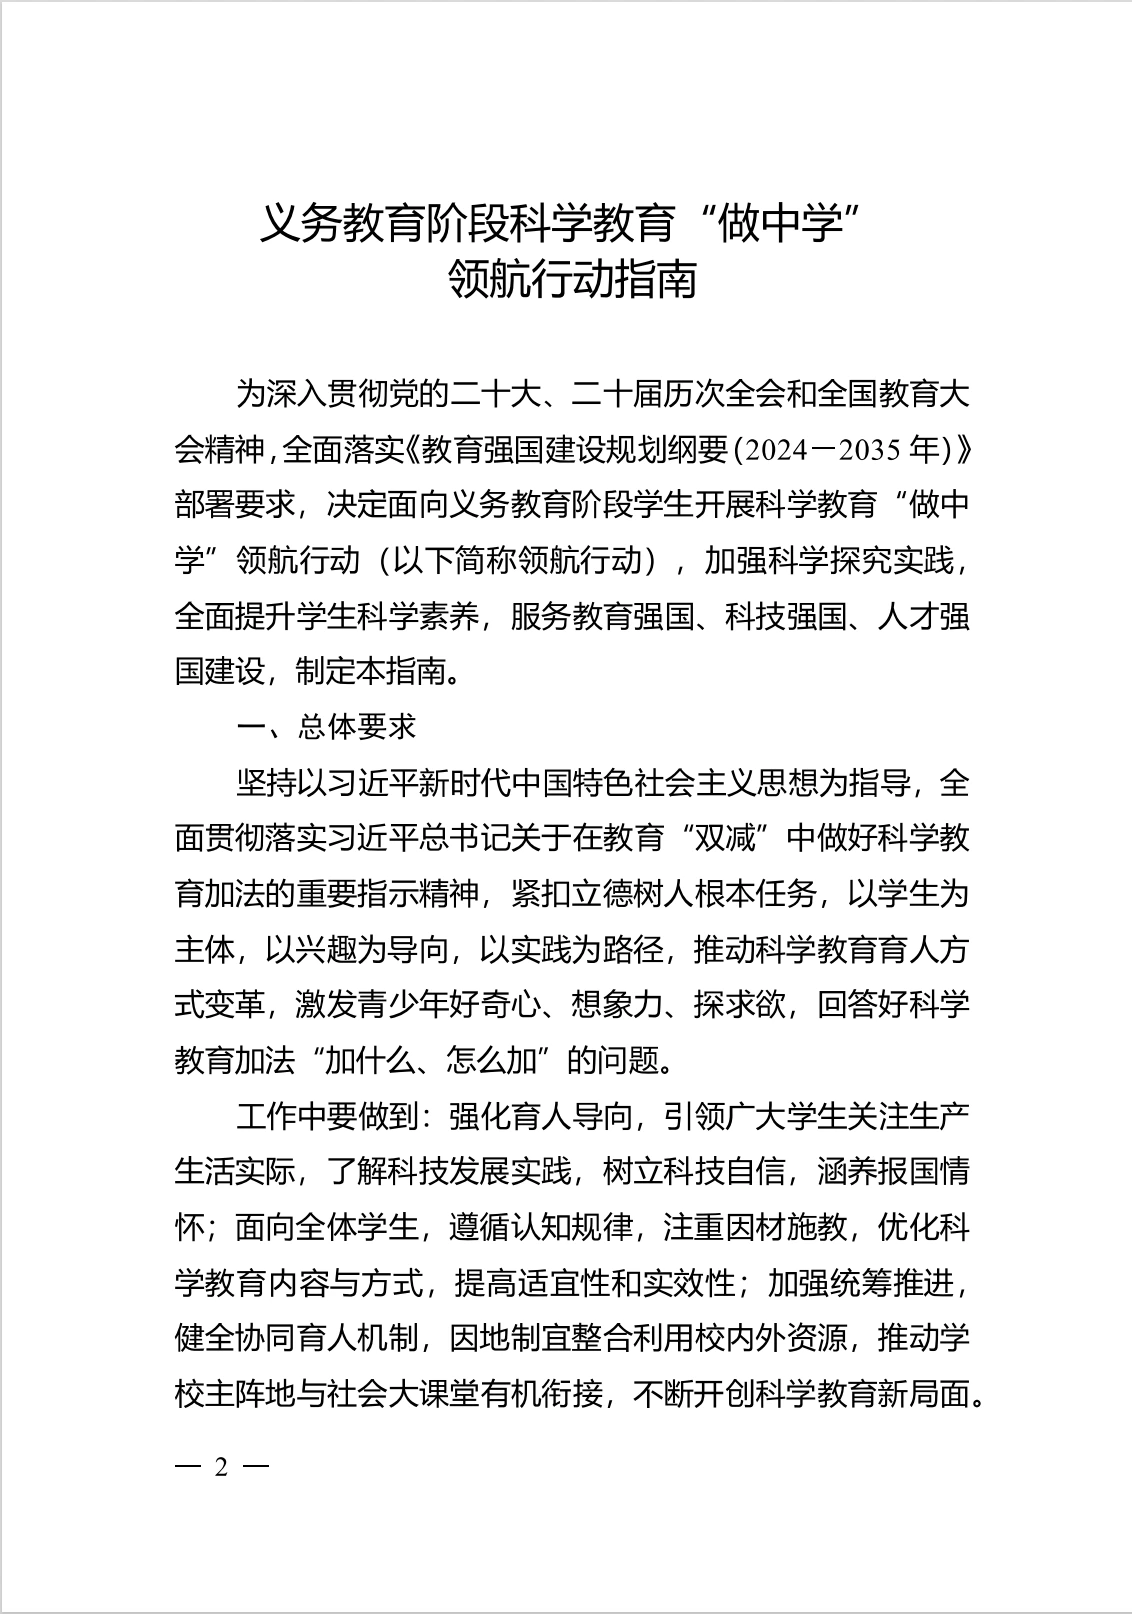
Em julho de 2026, o Ministério da Educação publicou o «Guia da ação-piloto "Aprender Fazendo" no ensino das ciências no ensino básico (Ministério da Educação da China)», determinando a implementação da ação-piloto "Aprender Fazendo" no ensino das ciências.
No reforço do planeamento da implementação curricular, o documento exige que, com base na execução rigorosa dos requisitos gerais do plano curricular do ensino obrigatório e na manutenção do total de tempos letivos inalterado, se utilize de forma coordenada o tempo letivo das aprendizagens temáticas transdisciplinares dos cursos científicos, bem como o tempo letivo das atividades práticas integradas, dos cursos locais e dos cursos próprios da escola, adotando uma organização flexível, concentrada ou dispersa, e garantindo que cada aluno conclua, por semestre, não menos de 1 tarefa e não menos de 4 aulas.
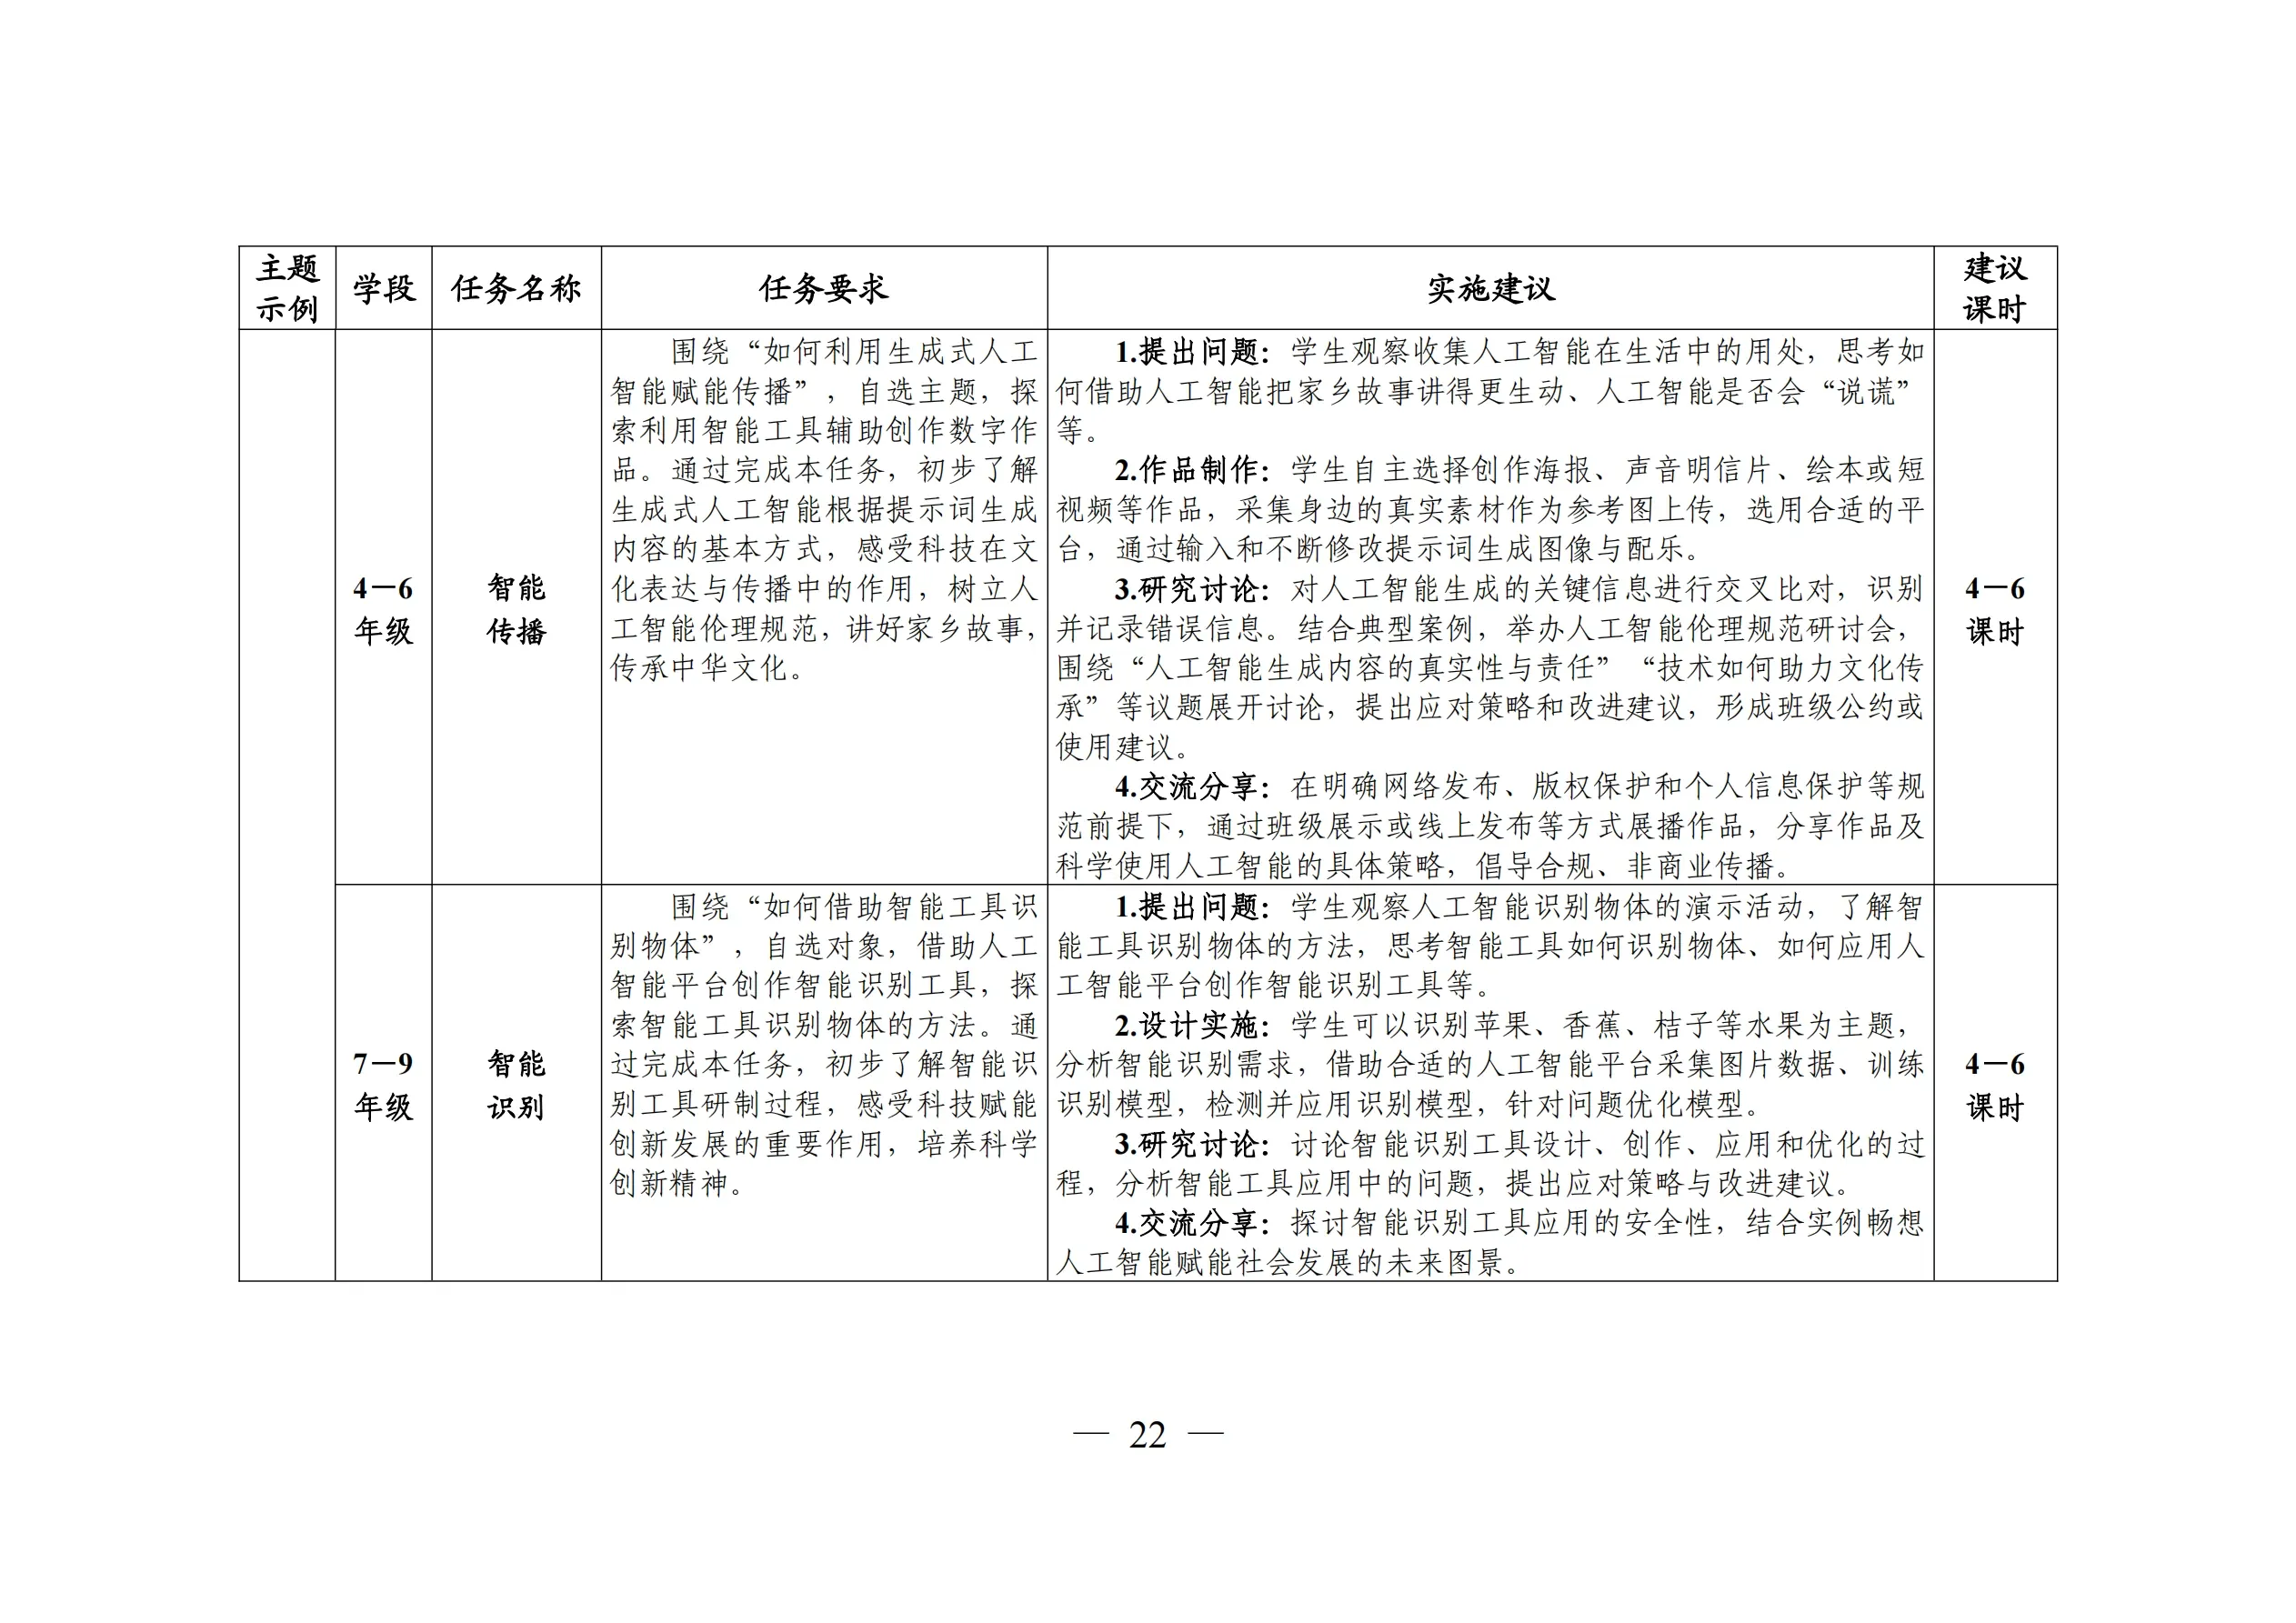
Exemplo de tema «Inteligência artificial» do «Guia da ação-piloto "Aprender Fazendo" no ensino das ciências no ensino básico (Ministério da Educação da China)»
Visão geral da solução
Plano de configuração da ação-piloto "Aprender Fazendo" no ensino das ciências do ensino básico da ShengTong Educação
I. Objetivo geral
O plano de configuração da ação-piloto "Aprender Fazendo" no ensino das ciências do ensino básico da ShengTong Educação visa criar, para todos os ciclos do 4.º ano do ensino básico ao ensino secundário, uma solução de educação em ciência e tecnologia de inovação que abrange múltiplos domínios centrais, como tecnologia da informação, engenharia, inteligência artificial e outros. O plano articula transversalmente seis módulos de conhecimento — construção de hardware, estruturas mecânicas, aplicação de sensores, desenvolvimento de programação, interação com IA e criação criativa — e forma longitudinalmente um sistema de formação progressivo e coerente ao longo de 6 anos letivos, adaptado à evolução do desenvolvimento cognitivo dos alunos do ensino básico e secundário e ao percurso de crescimento da sua capacidade de inovação científico-tecnológica.
II. Objetivos de crescimento
Ao nível do pensamento e literacia:Desenvolver o pensamento computacional e o pensamento de engenharia, o pensamento de design e o pensamento inovador, construir uma capacidade sistemática de análise lógica e um pensamento de integração transdisciplinar, e formar o modo de pensamento central orientado para a era da inteligência.
Ao nível das competências integradas:Melhorar a capacidade prática manual, a capacidade de trabalho em equipa, a capacidade de expressão criativa e a capacidade de revisão de projetos, e cultivar uma atitude rigorosa de engenharia e um interesse sustentado pela exploração científico-tecnológica.
Ao nível do desenvolvimento a longo prazo:Construir uma literacia digital e uma literacia em IA completas, estimular a motivação interna para a exploração científico-tecnológica e lançar fundações sólidas para a participação posterior em competições de inovação científico-tecnológica, o aprofundamento em informática e o crescimento de talentos inovadores.
III. Objetivos do curso
Dimensão do conhecimento:Dominar sistematicamente conhecimentos como princípios de estruturas mecânicas, aplicação de sensores eletrónicos, sintaxe central de programação, conceitos básicos de inteligência artificial e lógica de desenvolvimento de mini programas, estabelecendo uma estrutura de conhecimento completa em engenharia e ciência da informação.
Dimensão da competência:Adquirir a capacidade de construção e depuração de hardware inteligente, a capacidade de pensamento computacional e implementação de código, e a capacidade de aplicação de ferramentas de IA e de design de interação, sendo capaz de realizar de forma independente projetos de inovação científico-tecnológica que combinam software e hardware, e formar a prática de engenharia de decomposição de problemas, design de soluções e depuração de implementação.
Dimensão da aplicação:Ser capaz de transferir as tecnologias de programação e de IA para cenários reais da vida, concluindo o design e a implementação de obras como dispositivos inteligentes, ferramentas criativas e mini programas funcionais, e realizando a transformação dos conhecimentos técnicos em cenários.
Tabela geral de cursos de dupla via «hardware + programação» ao longo de seis anos consecutivos
| 4.º ano | 5.º ano | 6.º ano | 7.º ano | 8.º ano | 9.º ano | |
|---|---|---|---|---|---|---|
| Tema da inteligência artificial · Plano de configuração do curso de hardware | ||||||
| Nome da tarefa | Companheiro inteligente | Perceção inteligente | Vida inteligente | Primeiros passos na programação | Histórias de programação | Cão-robô de IA |
| Conteúdo da tarefa | Companheiro inteligente que canta e dança Pequeno criador biomimético com perceção | Rega inteligente de plantas Pequeno mordomo inteligente por controlo de voz | Pequena lâmpada de secretária inteligente Estação de música ambiental inteligente | Grande aventura no mundo da programação Magia transformadora | Aventureiro fantástico Comandante interestelar | O cão-robô parte à conquista: da montagem à ação Interação por voz inteligente |
| Aulas | 8 | 8 | 8 | 8 | 8 | 8 |
| Tema da inteligência artificial · Plano de configuração do curso de programação | ||||||
| Nome da tarefa | Entrar na inteligência artificial | Desbloquear a aplicação de modelos | Iniciar a colaboração em programação | Iluminar a expressão criativa | Primeiros passos nos mini programas | Interação de mini programas |
| Conteúdo da tarefa | Conhecer a IA Reconhecimento de imagem | Reconhecimento de gestos Diálogo por voz | Design de programação assistida por IA Tratamento de dados assistido por IA | O meu pequeno assistente agente de IA Criação assistida por agente de IA | Conhecer os mini programas Prática de desenvolvimento de mini programas | Criação de mini programas com IA Apresentação de projetos de mini programas |
| Aulas | 8 | 8 | 8 | 8 | 8 | 8 |
Curso de hardware
Exemplo de plano de configuração do curso de hardware do tema de inteligência artificial "Aprender Fazendo" da ShengTong Educação
Exemplo de tema: Companheiro inteligente
Companheiro inteligente que canta e dança / Pequeno criador biomimético com perceção · 2 tarefas no total
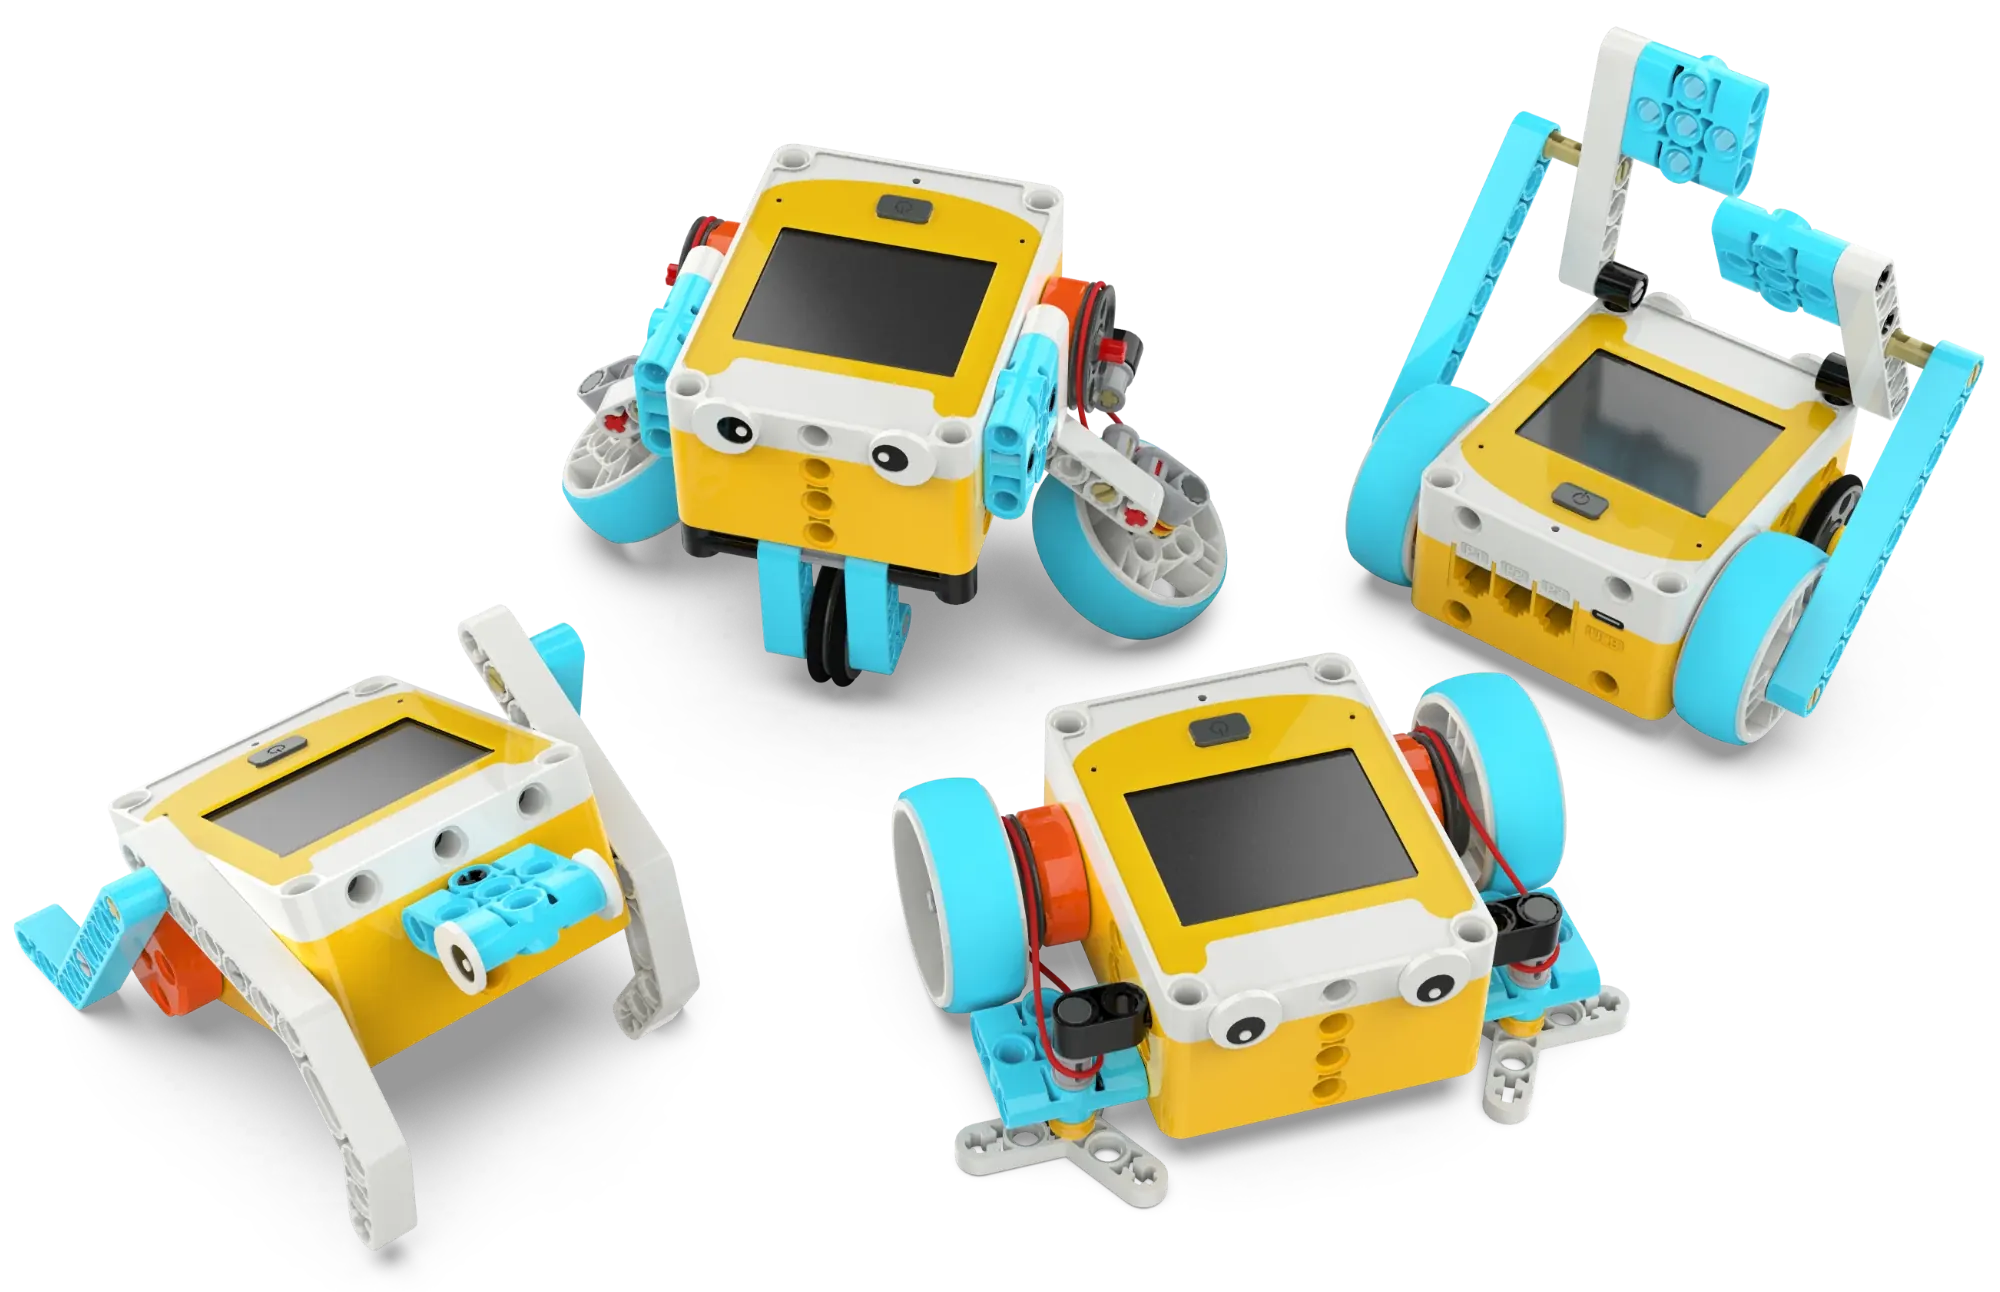
Companheiro inteligente que canta e dança
Aulas sugeridas: 4 aulasRequisitos da tarefa
Compreender o conceito básico e a classificação dos robôs (robôs industriais e robôs especiais), conhecer o controlador do kit de programação Tianji (com ecrã tátil integrado, campainha, microfone, acelerómetro triaxial e motores codificadores bilaterais), e compreender simultaneamente o princípio da produção do som (vibração de corpos) e a relação entre o tom e a frequência de vibração, conhecendo o modo de funcionamento da campainha integrada no controlador.
Na 1.ª aula, concluir a montagem básica do robô Tianji (pacote de blocos 01), conhecer os nomes das peças e os métodos de montagem, ligar o equipamento e experimentar o efeito dos programas de exemplo pré-definidos, estabelecendo uma compreensão inicial do sistema inteligente "perceção por sensores → decisão do programa → execução da ação".
Na 2.ª aula, aprender as operações básicas de programação por ícones no ecrã tátil (adicionar, eliminar, substituir e inserir ícones), dominar as instruções básicas de movimento como avançar, recuar, virar à esquerda e virar à direita, compreender a correspondência entre o parâmetro "número de vezes" no programa e o número de voltas dos pneus, e ser capaz de escrever de forma independente um programa de movimento simples e executá-lo para verificação.
Na 3.ª aula, aprender a programação com ícones do tipo reprodução, dominar a utilização de nove efeitos sonoros e do efeito sonoro aleatório, ser capaz de combinar instruções de movimento e de emissão de som para escrever programas simples, e compreender a diferença entre ícones bloqueantes e não bloqueantes (como o efeito de execução diferente entre avançar continuamente e avançar N vezes).
Na 4.ª aula, montar o robô dançarino (pacote de blocos 02), conhecer as quatro partes constituintes do mecanismo de manivela e oscilante (manivela, oscilante, biela e quadro), compreender o princípio mecânico de conversão do movimento circular em oscilação alternada, escrever um programa de dança e realizar a atividade de baile de robôs.
Sugestões de implementação
Na 1.ª aula, introduzir com uma discussão ("O que é para si um robô?"), guiar os alunos a descobrir as características comuns dos diversos robôs do quotidiano, e depois montar o modelo básico Tianji e experimentar os programas de exemplo. Na fase de montagem, deixar os alunos verificarem por si próprios a quantidade de peças, cultivando o sentido de normas de engenharia.
Na 2.ª aula, focar nas operações de programação, deixando os alunos experimentarem progressivamente cada ícone de movimento e observarem o efeito. Encorajar os alunos a prever primeiro o efeito de execução do programa e só depois executá-lo para verificação, cultivando o hábito de "pensar primeiro e verificar depois".
Na 3.ª aula, primeiro introduzir o princípio do som com exemplos da vida como o despertador e o toque do telemóvel, e depois experienciar diferentes efeitos sonoros através da programação, com o foco em fazer os alunos compreenderem o significado do ícone de efeito sonoro aleatório. A dificuldade da programação é a diferença entre ícones bloqueantes e não bloqueantes — pode pedir aos alunos que escrevam programas separadamente com "avançar 2 vezes + efeito sonoro" e com "avançar continuamente + efeito sonoro", comparando os efeitos de execução para descobrirem por si as diferenças.
Na 4.ª aula, primeiro analisar a estrutura de manivela e oscilante (podendo recorrer a animações em vídeo) e depois montar o robô dançarino por etapas, escrever o programa de dança e realizar a atividade de baile de robôs.
Implementação pedagógica
Pode começar por cenários da vida como robôs aspiradores e robôs de entrega de refeições, discutindo como a inteligência artificial permite às máquinas realizar trabalhos "automaticamente"; e depois estender a cenários como a seleção de músicas em colunas inteligentes e os anúncios por voz de robôs guia em centros comerciais, discutindo como a inteligência artificial permite às máquinas "falar" e interagir com as pessoas.
Direções de expansão
Apresentar como os assistentes de voz por IA (como o XiaoAI e a Siri) percecionam os comandos dos utilizadores através de sensores e respondem, bem como as tecnologias de composição por IA e de recomendação inteligente de música, discutindo como a inteligência artificial "aprende" estilos musicais e cria melodias.
Pequeno criador biomimético com perceção
Aulas sugeridas: 4 aulasRequisitos da tarefa
Compreender o conceito básico e a função dos sensores (conversão de grandezas físicas em sinais elétricos), conhecer os dois tipos de sensores integrados no controlador Tianji (microfone e acelerómetro triaxial), e compreender simultaneamente o conceito e a classificação dos robôs biomiméticos (robôs de seis patas, cães-robô, robôs de asas batentes, entre outros), conhecendo o princípio básico e as características da transmissão por correia.
Na 1.ª aula, estudar o sensor de microfone, compreender o princípio de produção de sinal elétrico pela vibração do diafragma provocada pela vibração do som, dominar a utilização dos três ícones de perceção — som alto, som baixo e som médio — e programar funções como o movimento acionado pelo som e o recuo automático após deteção de colisão.
Na 2.ª aula, estudar o acelerómetro triaxial, compreender as suas aplicações em trotinetes elétricas autoequilibradas, no "agitar o telemóvel" e na estabilização de drones, dominar os ícones de perceção de postura como em posição horizontal, em posição vertical, agitar e rodar, programar funções como o acionamento de efeitos sonoros e de movimento por ação e a alteração da velocidade de movimento por ação, e compreender a relação de mapeamento entre os dados do sensor e o comportamento do robô.
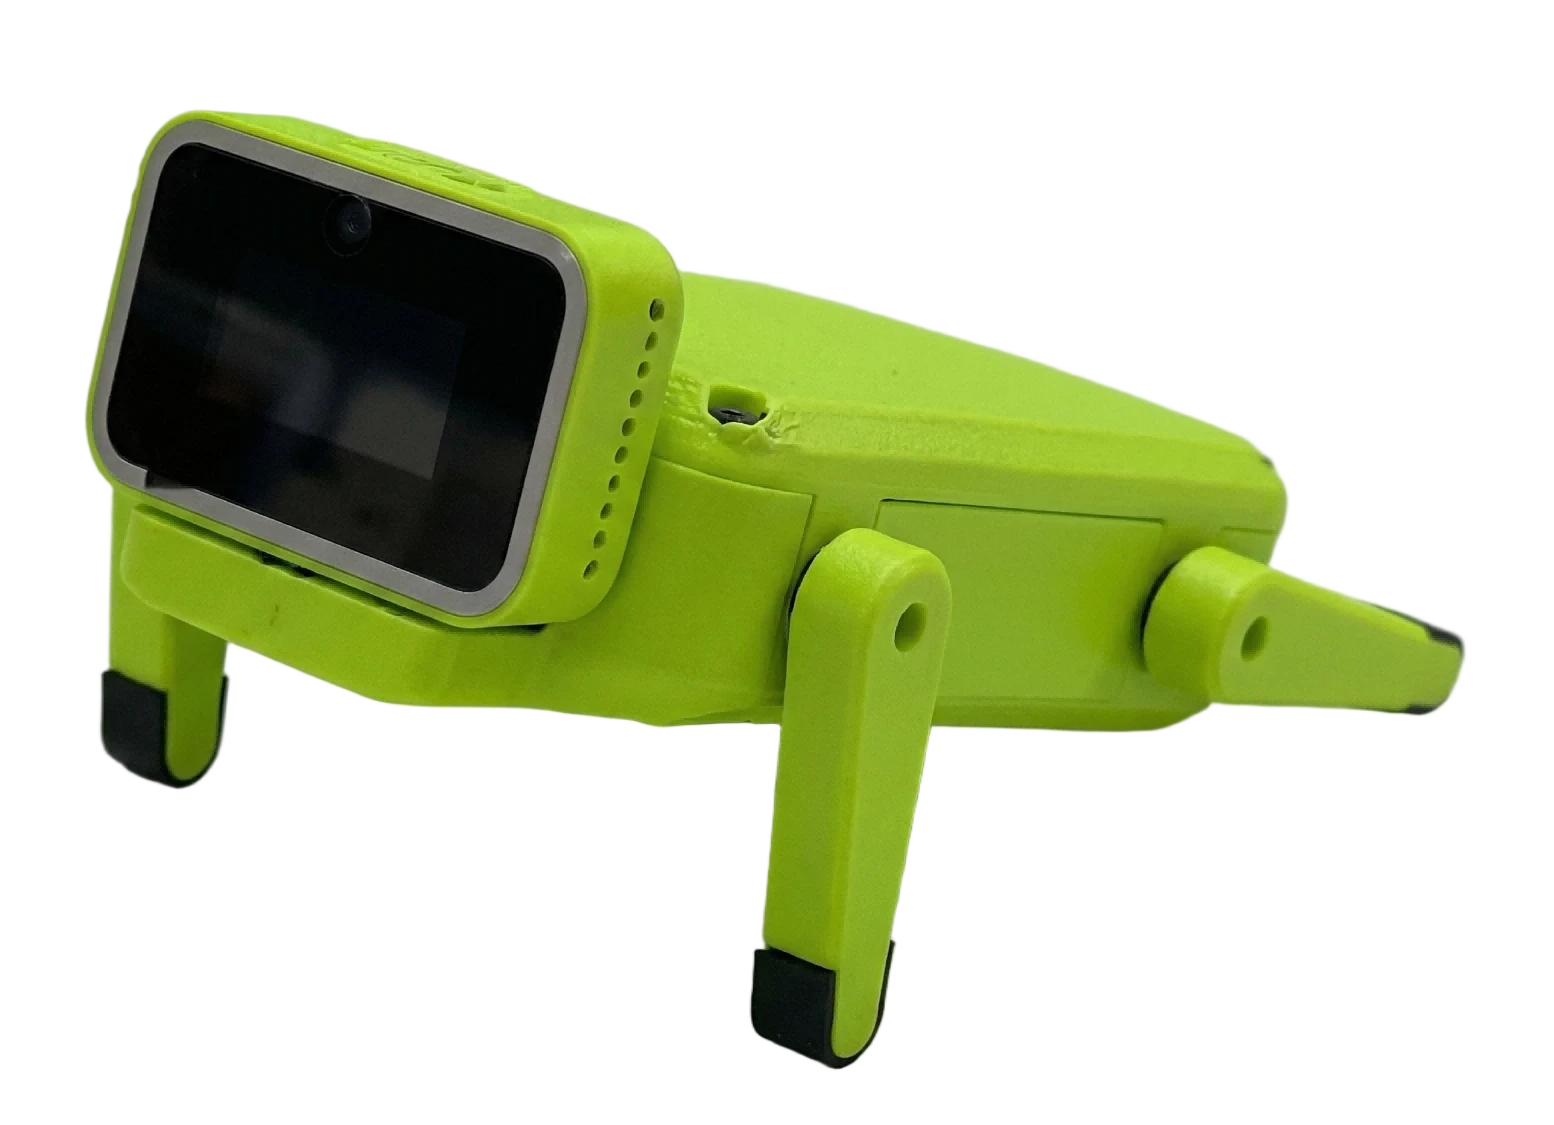
Na 3.ª aula, montar o robô bezerro de quatro patas (pacote de blocos 03), analisar como a sua estrutura de manivela e oscilante permite o movimento alternado das quatro pernas, programar funções como o movimento acionado por sensor e a emissão de som de aviso quando colocado na vertical, e realizar a atividade de corrida de bezerros.
Na 4.ª aula, montar o robô aspirador (pacote de blocos 04), compreender a estrutura da transmissão por correia elástica (roda motriz, roda movida e correia elástica), conhecer a característica de proteção por deslizamento em sobrecarga da transmissão por correia, programar a limpeza de percursos com múltiplas curvas e a limpeza por movimento aleatório, comparar a diferença entre o ícone de viragem e a rotação de um único motor, e escolher o modo de viragem adequado ao robô aspirador.
Sugestões de implementação
Na 1.ª aula, introduzir a partir de sensores da vida como torneiras automáticas e luzes automáticas, e depois pedir aos alunos que testem a sensibilidade de acionamento do microfone através de aplausos, canto e pancadas na mesa, de várias formas. Momento-chave: guiar os alunos a descobrir o fenómeno de que "bater na carcaça do robô também aciona o microfone", e a partir daí desenhar um programa de recuo por colisão, cultivando o pensamento de investigação.
Na 2.ª aula, introduzir o conceito de acelerómetro com um vídeo de trotinetes autoequilibradas, deixar os alunos inverter e agitar efetivamente o controlador para observar as alterações dos valores, e depois programar o controlo por ação. Alterar a velocidade de movimento exige a sequência "definir primeiro a velocidade e depois o movimento", o que os alunos tendem a omitir facilmente.
Na 3.ª aula, introduzir o conceito biomimético com vídeos de aranhas-robô e cães-robô; na montagem, prestar atenção à simetria da posição dos pinos das pernas de ambos os lados (isto é a chave para uma marcha normal), sendo necessário ajustar a posição inicial dos motores antes de cada execução para que as duas pernas fiquem desencontradas à frente e atrás. Na fase de corrida, pode planear uma linha de partida e de chegada para aumentar o sentido de competição.
Na 4.ª aula, introduzir a partir de um vídeo de um robô aspirador real, discutindo o seu percurso de trabalho. Na montagem, a direção interna e externa da correia elástica é o ponto-chave — se for montada ao contrário, a escova gira em sentido inverso. Na fase de programação, testar primeiro a diferença entre os dois modos de viragem e depois guiar os alunos a escolher a viragem por motor único (vira mais devagar, mas a escova não inverte, sendo mais adequada à aspiração), e por fim implementar um percurso de limpeza aleatório com tempos de espera aleatórios.
Implementação pedagógica
Pode começar por cenários da vida como a condução autónoma sem condutor para evitar obstáculos e o reconhecimento facial em fechaduras inteligentes, discutindo como a inteligência artificial "perceciona" o mundo circundante através de sensores e toma decisões; e depois estender a cenários como o planeamento automático de percursos dos robôs aspiradores domésticos e o cão-robô da Boston Dynamics a transpor obstáculos, discutindo como a inteligência artificial faz com que os robôs biomiméticos "aprendam" a adaptar-se a diferentes ambientes e a trabalhar de forma autónoma.
Direções de expansão
Apresentar a tecnologia de ativação por voz das colunas inteligentes (como o "XiaoAI"), o reconhecimento de comportamento por IA por trás da função "agitar o telemóvel", e a tecnologia de planeamento de percurso por IA dos robôs aspiradores domésticos (como a construção de mapas SLAM), bem como a aplicação de "biomimética + IA" em robôs quadrúpedes (como os da Unitree), discutindo como a inteligência artificial torna os robôs capazes de se adaptar ao ambiente de forma mais inteligente.
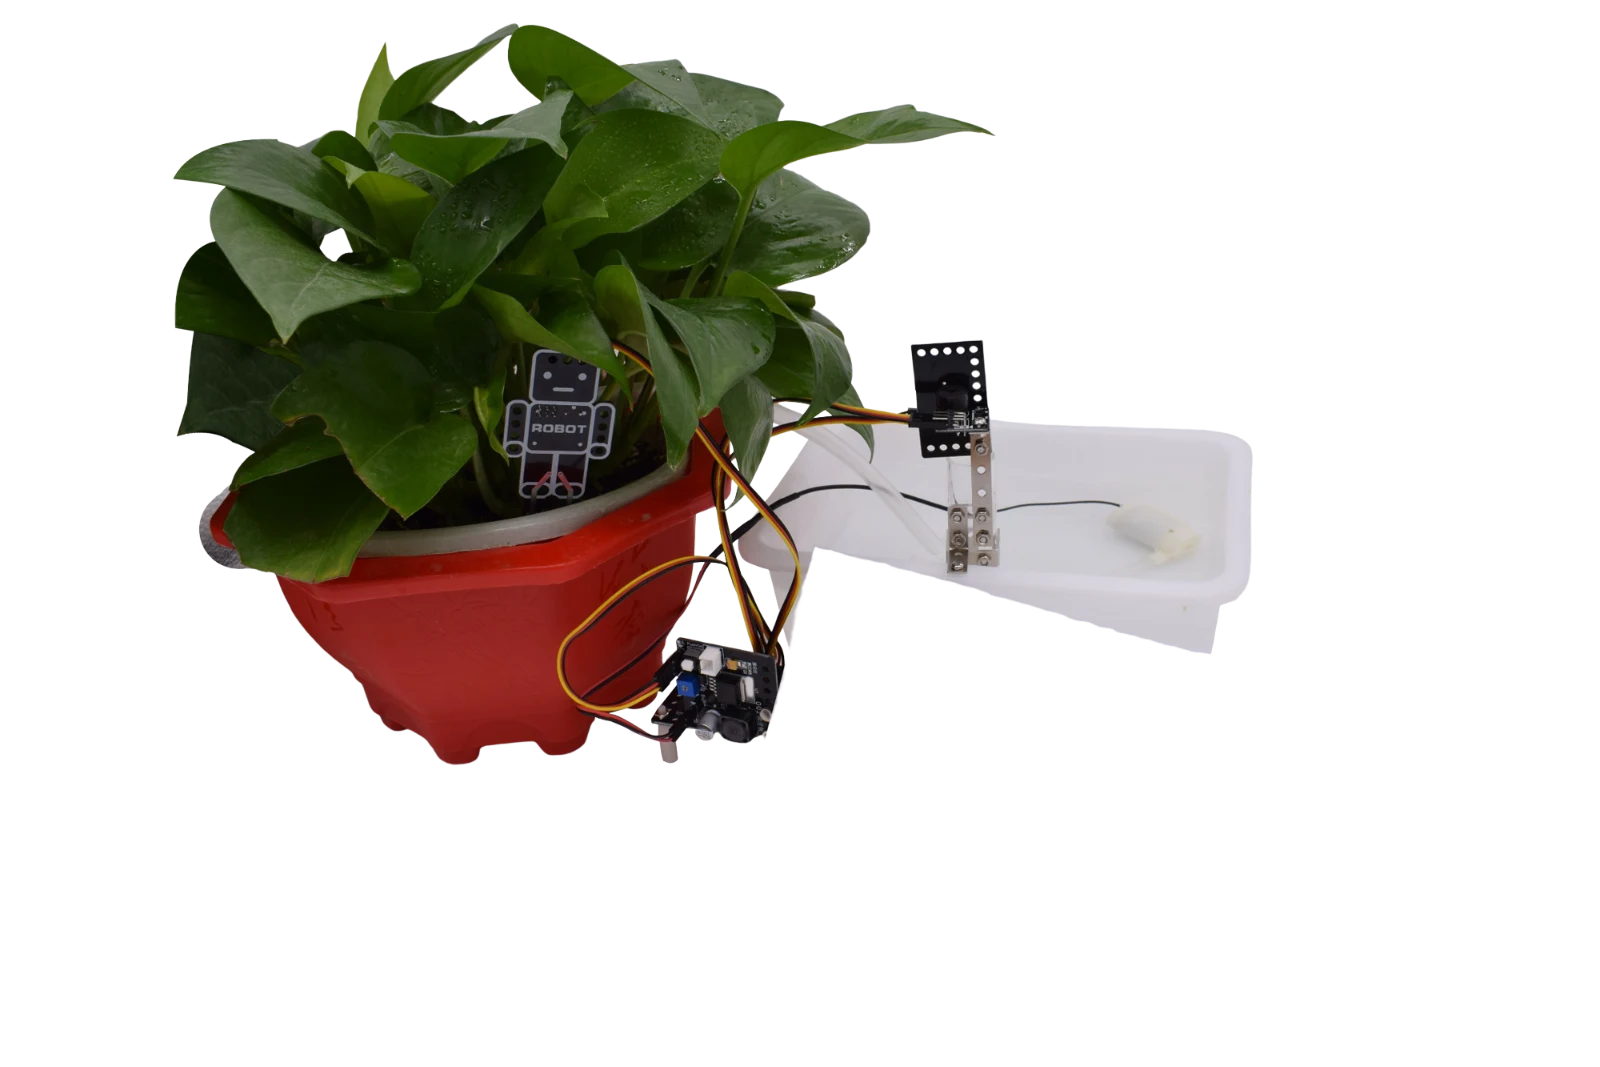
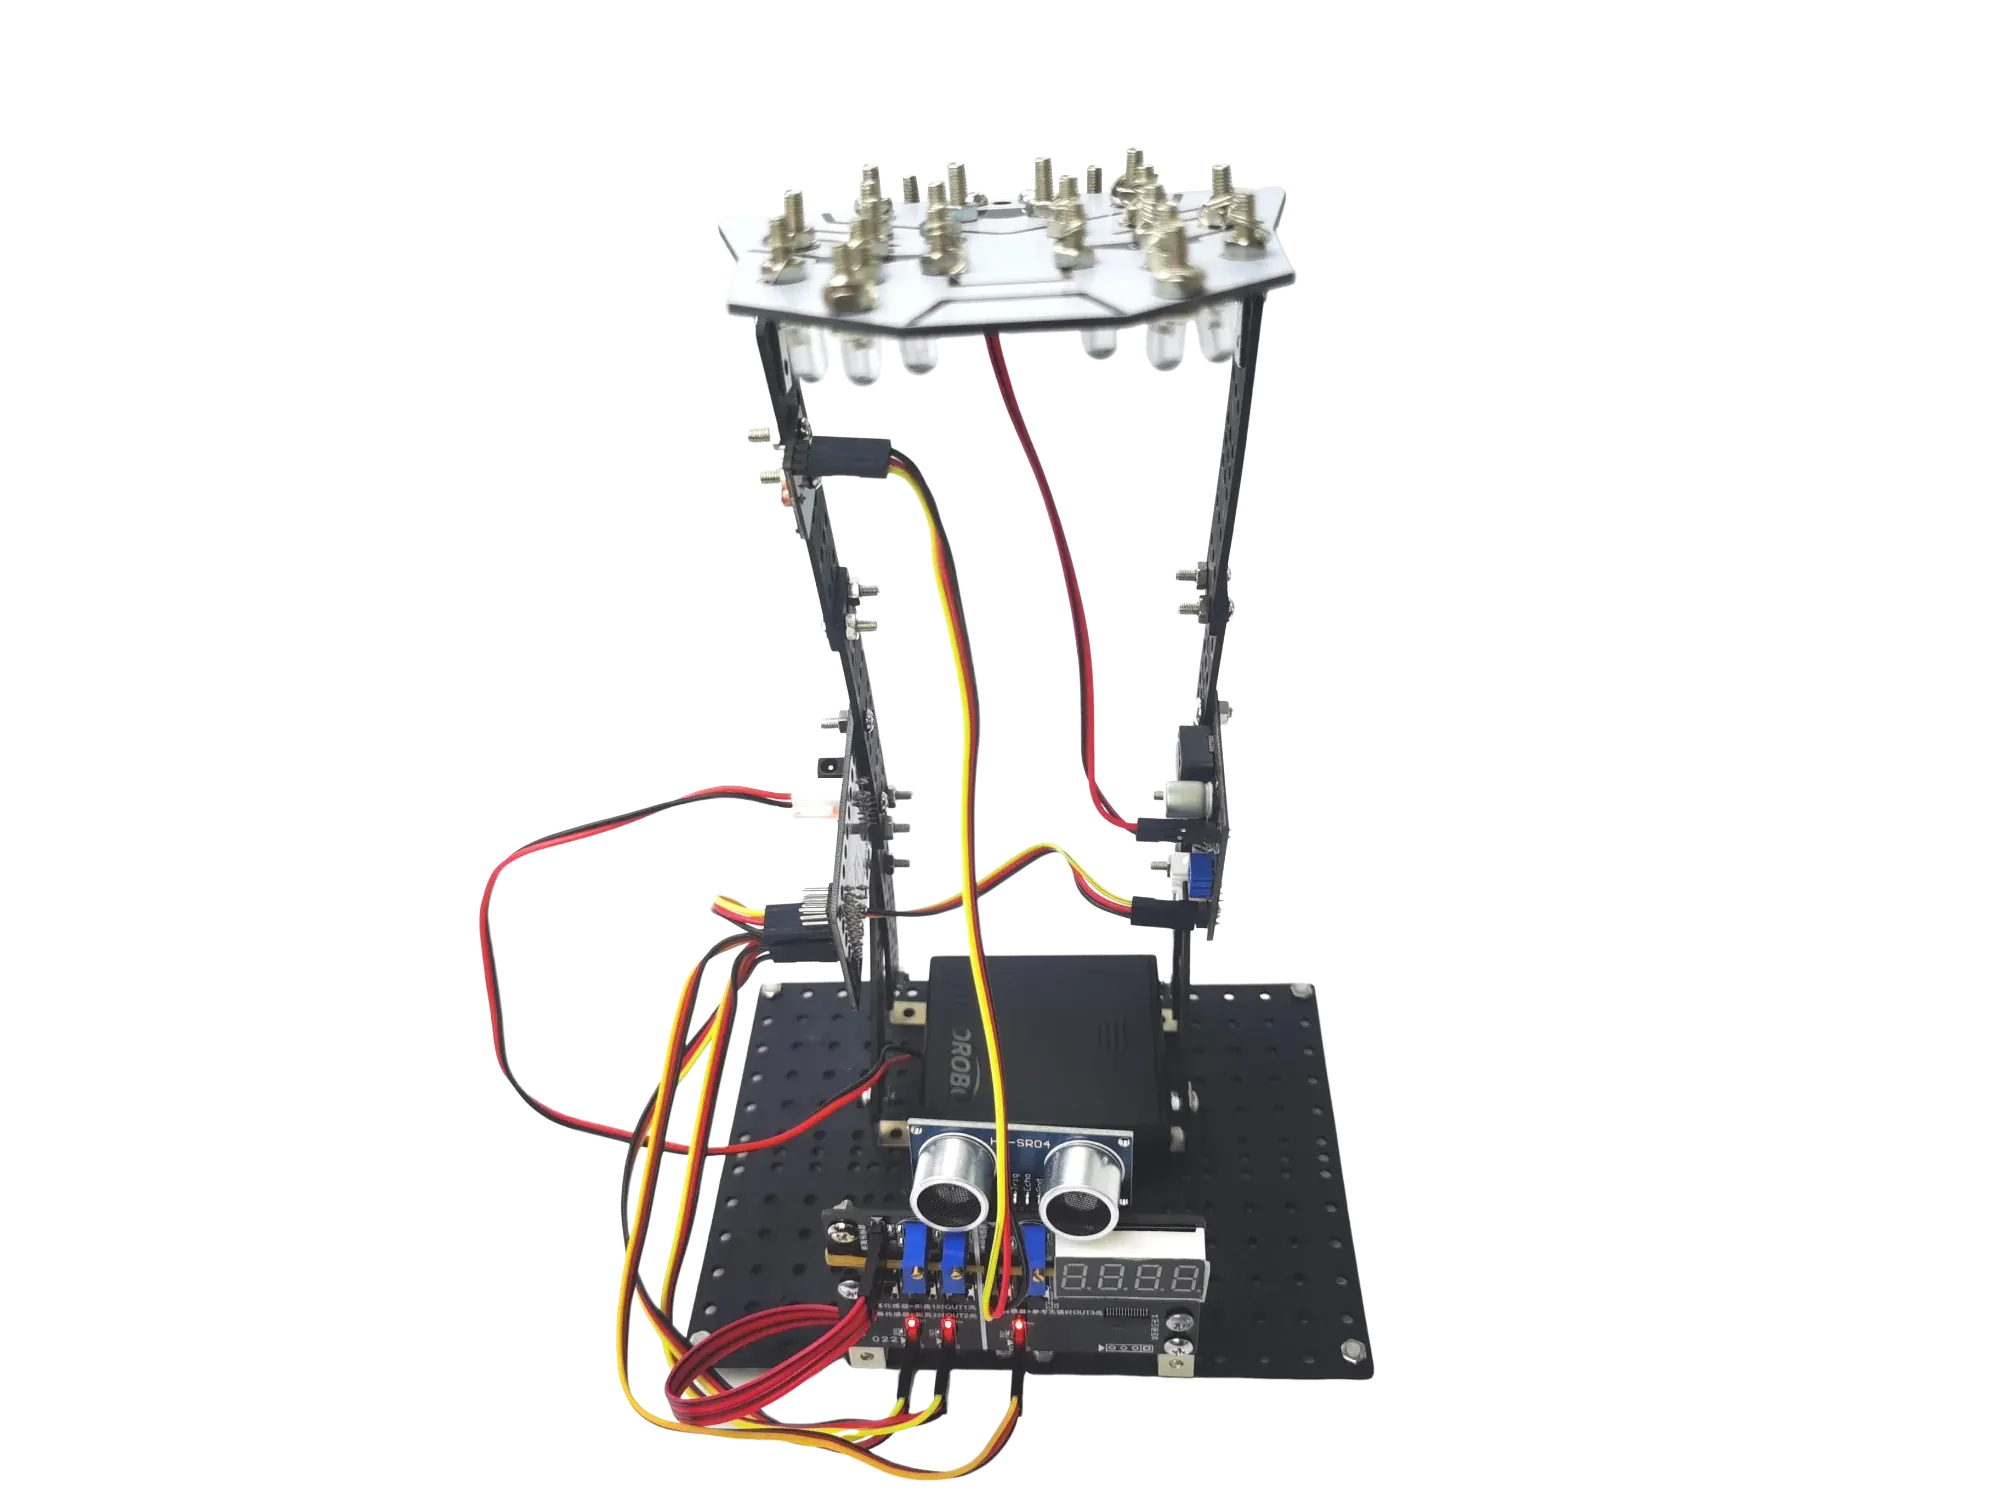
Curso de software
Exemplo de plano de configuração do curso de software do tema de inteligência artificial "Aprender Fazendo" da ShengTong Educação
Exemplo de tema: Entrar na inteligência artificial
Conhecer a IA
Aulas sugeridas: 4 aulasRequisitos da tarefa
Observar as aplicações de inteligência artificial à nossa volta (colunas inteligentes, condução autónoma, aplicações de telemóvel, etc.), compreender o conceito básico de inteligência artificial e distinguir a relação entre inteligência artificial, robôs e programação; e depois conhecer o "cérebro" da IA — o modelo — compreendendo as capacidades e utilizações de diferentes tipos de modelos como o grande modelo de linguagem, o modelo de reconhecimento de imagem e o modelo de reconhecimento de voz, experienciando a geração de pintura por IA e o reconhecimento de objetos. Estabelecer o conhecimento de que a inteligência artificial é conduzida por programação e imita o comportamento de aprendizagem humana, e compreender a aplicação de diferentes modelos em diferentes cenários.
Sugestões de implementação
- 1
Colocar questões
Guiar os alunos a observar as aplicações de inteligência artificial no quotidiano como colunas inteligentes, condução autónoma e aplicações de telemóvel, refletindo: "O que é a inteligência artificial?", "Por que é que a IA aprende?", "Em que é que a IA é diferente dos robôs e da programação comum?", "A IA tem cérebro, e o que é esse cérebro?".
- 2
Desenho e implementação
Organizar os alunos a experienciar interações de IA como o reconhecimento de rabiscos e a classificação de frutas; observar, através do jogo "Grande aventura do pássaro voador", como a IA aprende e se fortalece a partir do fracasso; experienciar a geração de pintura por IA e o reconhecimento de objetos, compreendendo as capacidades de diferentes modelos como os de linguagem, imagem e voz; utilizar ferramentas gráficas e um conjunto de dados de esboços simples para concluir o treino e o teste do modelo.
- 3
Investigação e discussão
Articular com as atividades experienciadas para discutir as características da aprendizagem supervisionada, da aprendizagem não supervisionada e da aprendizagem por reforço, e distinguir a diferença entre a inteligência artificial fraca, a forte e a superinteligência artificial; comparar as semelhanças e diferenças entre a aprendizagem do cérebro humano e o treino de modelos, discutir o impacto da quantidade e da qualidade dos dados no efeito do modelo e analisar o papel dos três elementos de dados, algoritmos e capacidade de cálculo.
- 4
Comunicação e partilha
Os grupos apresentam os novos conhecimentos sobre inteligência artificial e modelos, mostram os resultados do treino ou do teste do modelo, partilham "como é que o modelo aprendeu" e trocam métodos para melhorar a precisão do modelo e os cenários em que a IA não pode substituir o julgamento humano.
Reconhecimento de imagem
Aulas sugeridas: 4 aulasRequisitos da tarefa
Aprender o fluxo básico de classificação de imagens e de treino de modelos, utilizar a plataforma de programação gráfica para recolher amostras de imagem de maçãs e bananas e treinar um modelo de classificação, concluir o jogo interativo "O macaco adora fruta", experienciando inicialmente o fluxo completo "recolha → treino → reconhecimento → feedback"; e depois utilizar a tecnologia de reconhecimento de imagem para realizar o controlo por movimento corporal, mapeando o resultado do reconhecimento da câmara para sinais de controlo de direção do jogo, concluir o jogo "Bola saltitante por movimento corporal", aplicando de forma integrada a localização por coordenadas, o controlo de personagens e o reconhecimento de imagem.
Sugestões de implementação
- 1
Colocar questões
Criar a situação "que fruta é que o macaquinho prefere", refletindo: "como fazer a IA reconhecer a maçã e a banana?", "o que é preciso preparar?", "e se reconhecer errado, o que fazer?"; experienciar o jogo de bola saltitante controlado pelo teclado tradicional, refletindo: "será possível não usar o teclado e controlar a raquete de outra forma?", "como é que o reconhecimento de imagem se transforma na operação do jogo?".
- 2
Desenho e implementação
Preparar as duas frutas, maçã e banana; adicionar a extensão de classificação de imagem na plataforma de programação gráfica, definir as categorias e recolher imagens de maçãs e bananas de vários ângulos e distâncias; treinar o modelo e escrever o programa de feedback interativo após o reconhecimento para concluir "O macaco adora fruta"; aprender as coordenadas do palco e a localização de personagens, construir o jogo básico de bola saltitante (movimento da raquete, ressalto da bola, deteção de colisão, pontuação) e ligar o modelo de classificação ao jogo, definindo a correspondência entre o resultado do reconhecimento e a direção de movimento da raquete.
- 3
Investigação e discussão
Testar o efeito de reconhecimento do modelo sob diferentes ângulos, distâncias e condições de luz, discutir "por que é que a IA por vezes reconhece errado?" e analisar o impacto da diversidade dos dados na taxa de precisão do reconhecimento; testar a sensibilidade e a precisão do controlo por movimento corporal e comparar as vantagens e desvantagens do controlo por teclado e do controlo por movimento corporal.
- 4
Comunicação e partilha
Demonstrar as obras "O macaco adora fruta" e "Bola saltitante por movimento corporal", partilhar a experiência de treino de dados e de depuração, discutir como tornar o modelo mais preciso no reconhecimento e imaginar que outros jogos o reconhecimento de imagem ainda pode controlar.