ShengTong Educação
ShengTong EducaçãoA excelência da tecnologia capacita o futuro "Criar mais, ser mais feliz"
Kit de curso de robô de programação gráfica com IA

ShengTong Roborobo AI
MCU 5.0

Aprende a programar com robôs

Controlador com ecrã colorido de 32 bits, motores com encoder integrado, sensores de alta precisão plug-and-play e peças estruturais totalmente novas para construir mecanismos em 3D: um kit avançado de design e programação de robôs para alunos do ensino básico dos 7 aos 10 anos.

Os parafusos e as porcas substituem os blocos de encaixe tradicionais, por isso as crianças aparafusam cada robô como numa montagem mecânica real. A programação gráfica aliada ao treino de modelos de IA cria robôs que veem, ouvem e interagem. Quatro etapas e 80 aulas regulares percorrem uma história completa: desde apertar o primeiro parafuso até conceber um jogo completo de forma autónoma.

7-10anosIdade
4etapasProgressão
80aulasAulas regulares
4aulasAulas experimentais
8aulasAulas de atividade
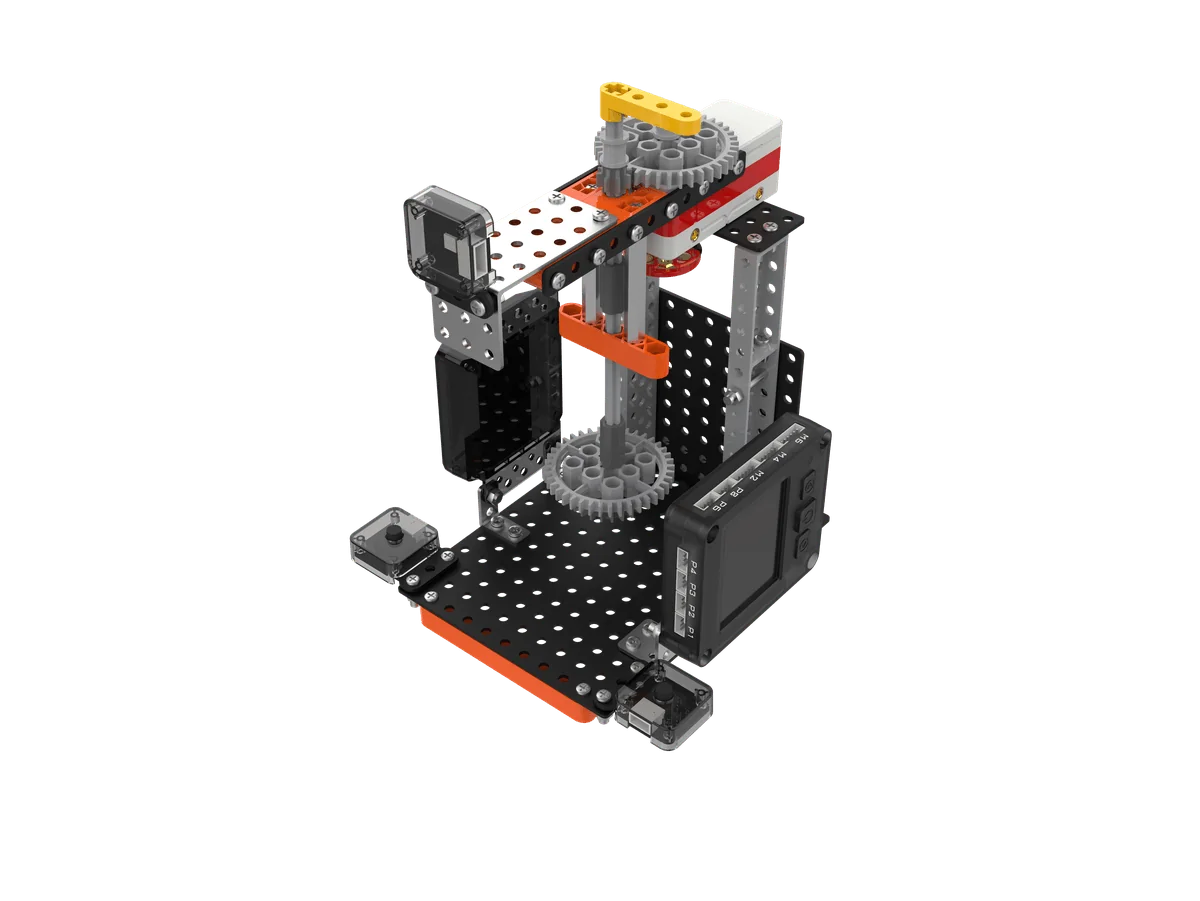
Projeto de supercarro ShengTong Roborobo AI MCU 5.0
DEMO DO PRODUTO

Vê o que o MCU 5.0 consegue fazer

Desde o primeiro parafuso apertado até às engrenagens a girar e ao programa em execução: um vídeo mostra toda a experiência.

Vídeo do produto ShengTong Roborobo AI MCU 5.0

Um kit didático de robótica que as crianças aparafusam a sério

O ShengTong Roborobo AI MCU 5.0 é um curso de robótica com programação gráfica concebido para idades dos 7 aos 10 anos. Os alunos usam peças estruturais, parafusos e porcas, engrenagens e componentes eletrónicos para montar de raiz robôs móveis, com sensores e programáveis, compreendendo a mecânica e a lógica através da montagem e da depuração prática.

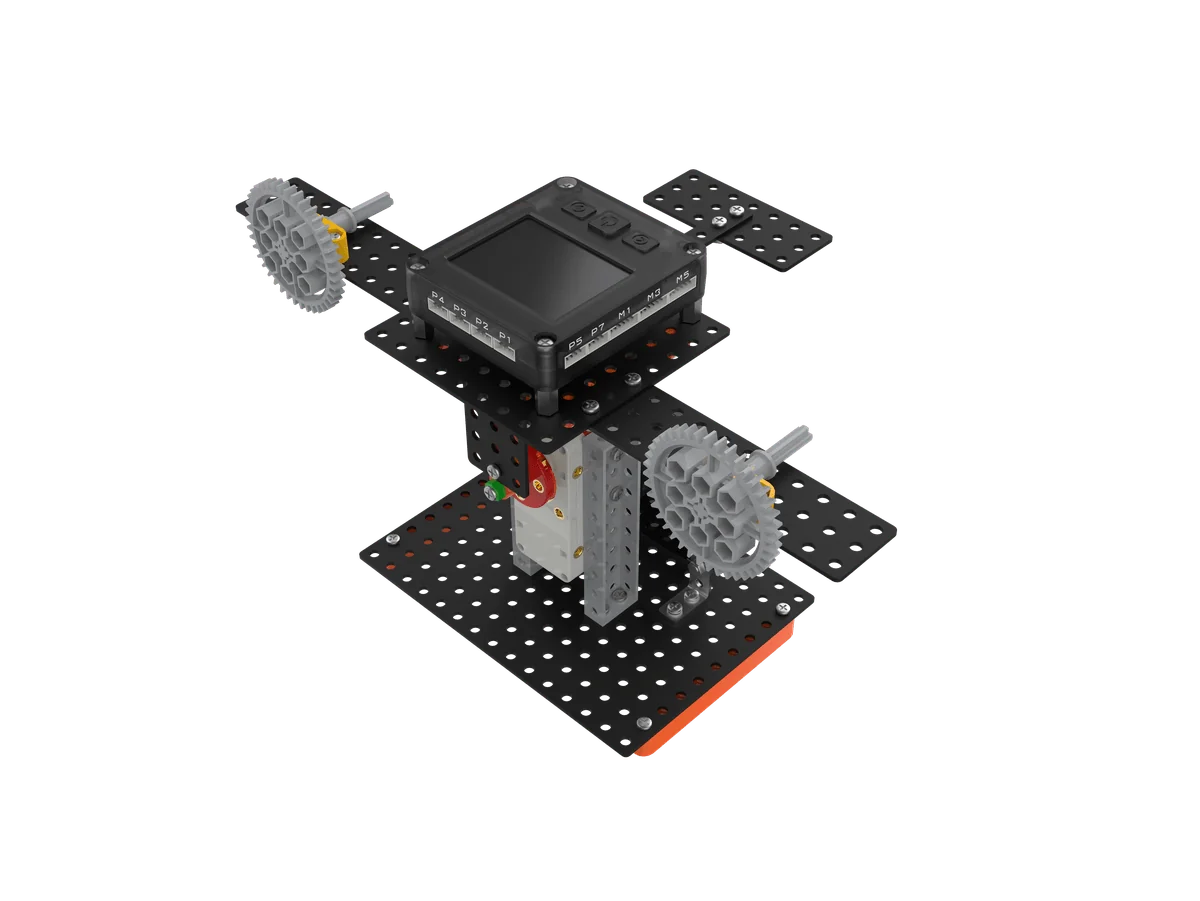
O hardware foi totalmente renovado: o controlador passa a um processador de 32 bits com ecrã colorido; os motores com encoder integrado permitem controlo de velocidade sem escalões e posicionamento preciso; os sensores foram totalmente atualizados; as peças estruturais multiplicaram-se, com novas vigas de cinco faces, vigas de construção e outras peças 3D que permitem estruturas mecânicas complexas como transmissões por engrenagens e mecanismos articulados.

O curso segue uma história completa, com um método didático de seis passos em ciclo fechado, acompanhado de material interativo de IA. Os conhecimentos de programação avançam em espiral com uma dificuldade que cresce suavemente, enquanto o quadro tridimensional de nove elementos 3STC está presente em todo o curso: os alunos não só aprendem a programar, como também pensamento de engenharia e competências integrais.

A história da Escola Interestelar percorre todo o curso, por isso as crianças aprendem a programar seguindo o enredo.

LeleMeimeiAvô ShengDuende IA Xiaozhi
Idade
Dos 7 aos 10 anos Não é necessária experiência prévia; para os anos intermédios e iniciais do ensino básico
Duração
Curso progressivo de 4 etapas Etapa a etapa, ritmo flexível
Aulas
80 aulas regulares + 4 aulas experimentais + 8 aulas de atividade
Peças estruturais
Vigas de cinco faces, vigas de construção, conectores de canto, placas e 8 tipos de peças 3D
Paleta de cores
6 cores Preto · Branco · Cinzento · Laranja · Amarelo · Azul-céu
Fixação
Chave de parafusos + chave de caixa + parafusos e porcas Montagem mecânica reutilizável
Ferragens
Parafusos de 5/7/12/15/20/30 mm, parafusos de suporte, porcas, porcas de segurança e anilhas
Controlo
Programação gráfica (blocos de arrastar e largar) + código Python em paralelo, com simulação virtual
COMPONENTES ELETRÓNICOS

Plug and play: assim se forma osistema nervoso do robô

O controlador é o cérebro, os motores e servos são os músculos, os sensores são os sentidos e a bateria de lítio é o coração. As portas anti-inversão tornam a ligação à prova de erro.

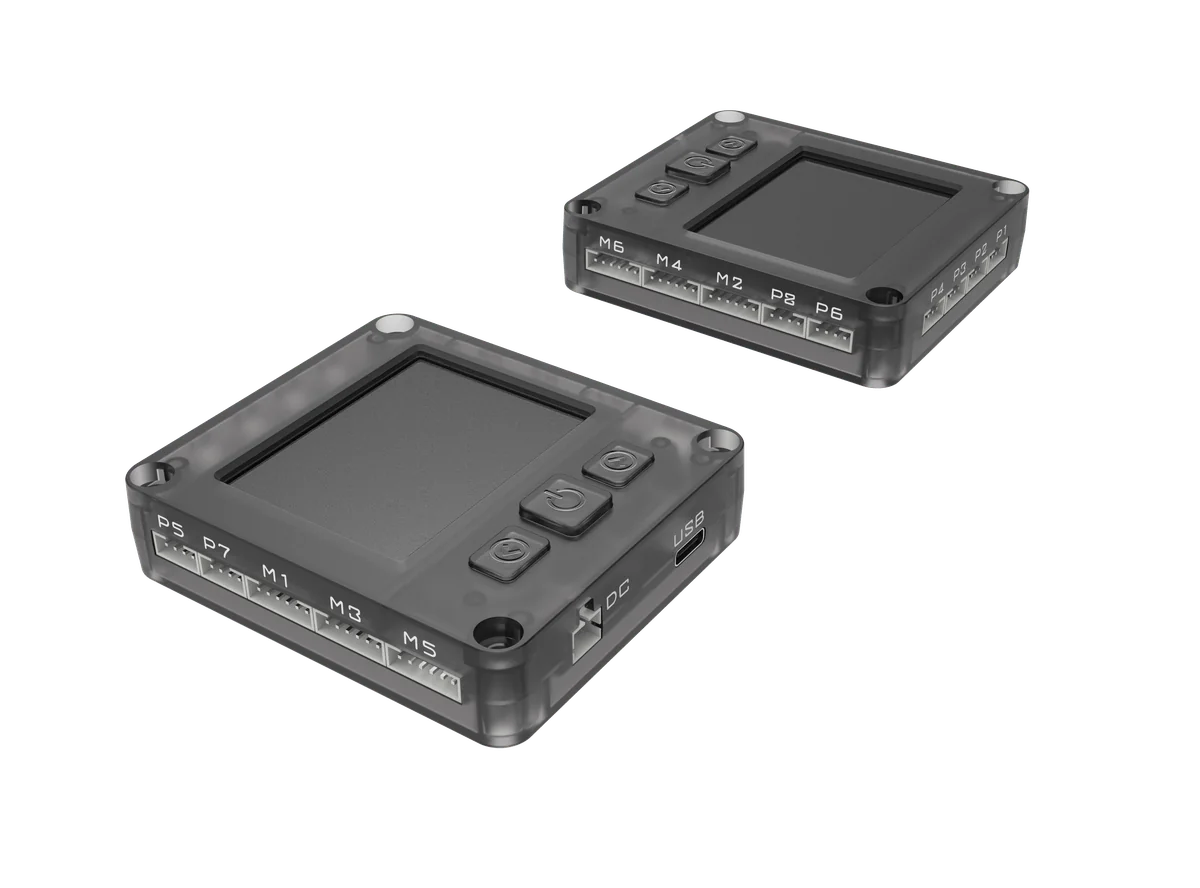
Controlador R5-RCU

Controlador R5-RCU

Processador de 32 bits de alto desempenho a 168 MHz com 8 MB de RAM para um funcionamento eficiente e estável; ecrã tátil HD de 2,4 polegadas e visão completa com biblioteca de caracteres integrada, para ver o estado do programa num relance.

  • 8 portas de sensor
  • 6 portas de motor
  • Ecrã tátil colorido de 2,4"
  • 8 MB de armazenamento
  • Bluetooth / WiFi
  • Transferência por Type-C
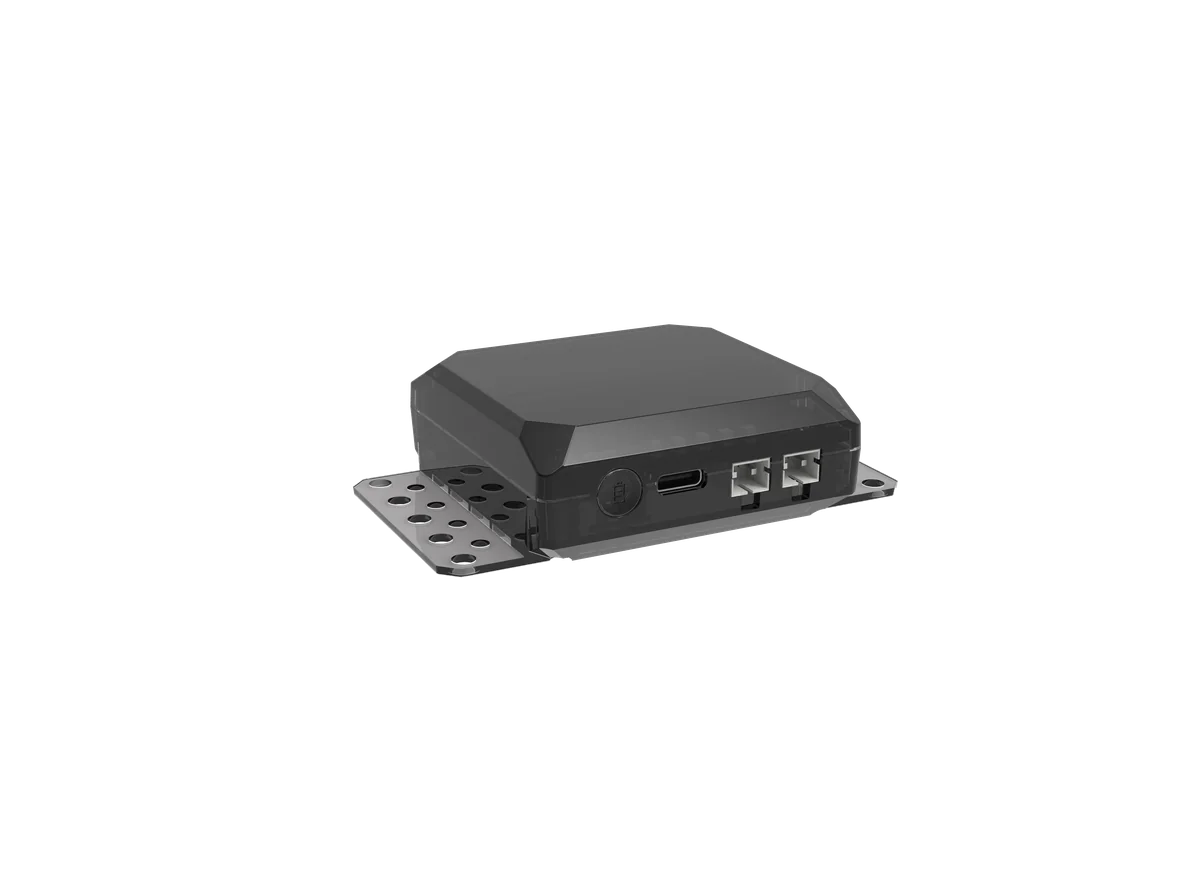
Bateria de lítio Li-5

Bateria de lítio Li-5

A solução de bateria de lítio recarregável substitui a troca constante de pilhas. Funciona aula após aula, garantindo autonomia e uma sala de aula sem preocupações.

  • Recarregável e reutilizável
  • Porta XH2.54 externa
  • Compatível com deteção de tensão
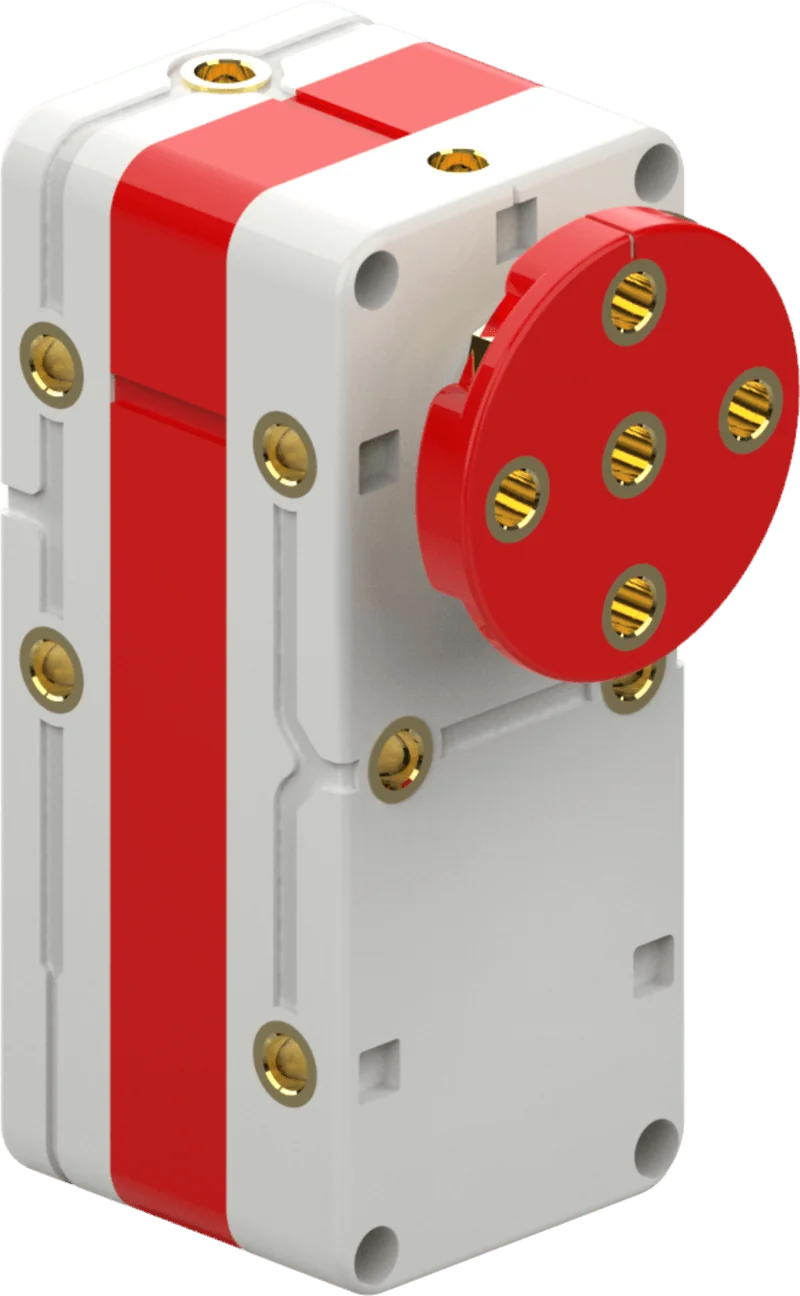
Motor com encoder

Motor · Encoder integrado

Motor de engrenagens metálicas e binário elevado com avanço, recuo e travagem. O controlo em ciclo fechado com encoder integrado admite regulação de velocidade sem escalões de -100 a 100 e posicionamento preciso, resistindo a danos por bloqueio e inversão.

  • Velocidade sem escalões de -100 a 100
  • Resolução do encoder 360/volta
  • Posicionamento preciso
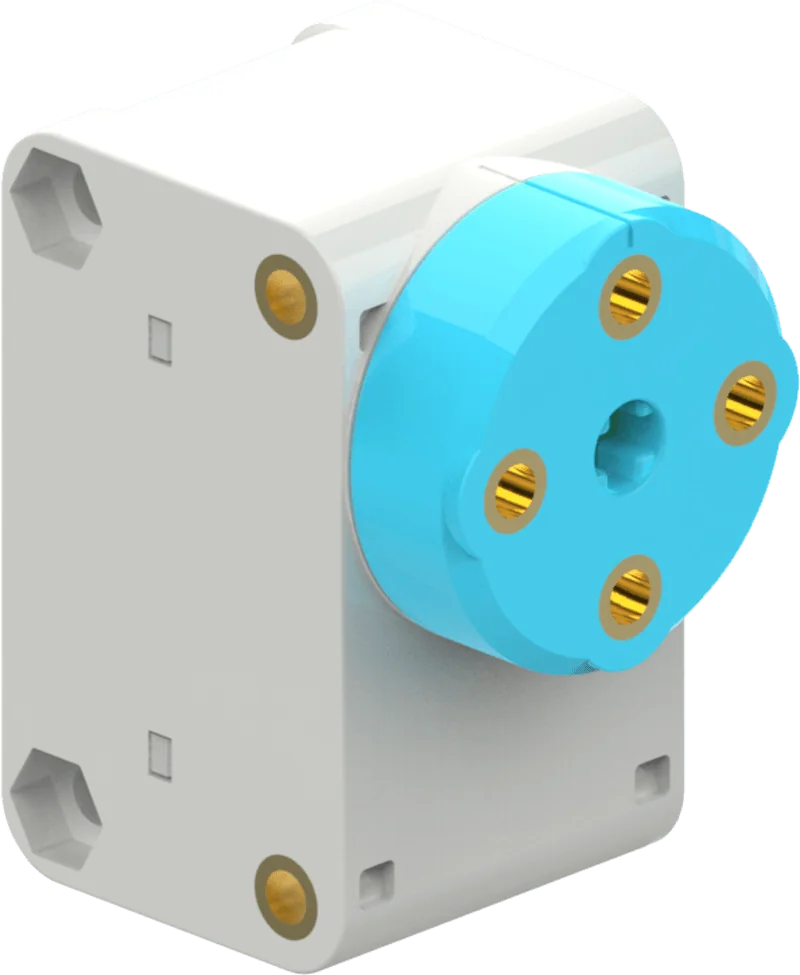
Servo digital

Servo digital

Unidade de servo integrada que combina controlo de motor, acionamento de servo e comunicação por barramento para articulações, direção e controlo de ângulo do robô, com ângulos mais precisos e maior durabilidade.

  • Ângulo de trabalho 0-359°
  • Precisão de posição ≤3°
  • Três modos de trabalho
Sensor fotoelétrico

Sensor fotoelétrico

Sensor seguidor de linha que distingue cores claras e escuras, com design anti-interferência solar e calibração automática do limiar por varrimento de campo: uma unidade de deteção fiável para tarefas de seguimento de linha.

  • Valor de retorno 0-4095
  • O limiar é usado diretamente para o juízo
  • Calibração automática de balanço de brancos
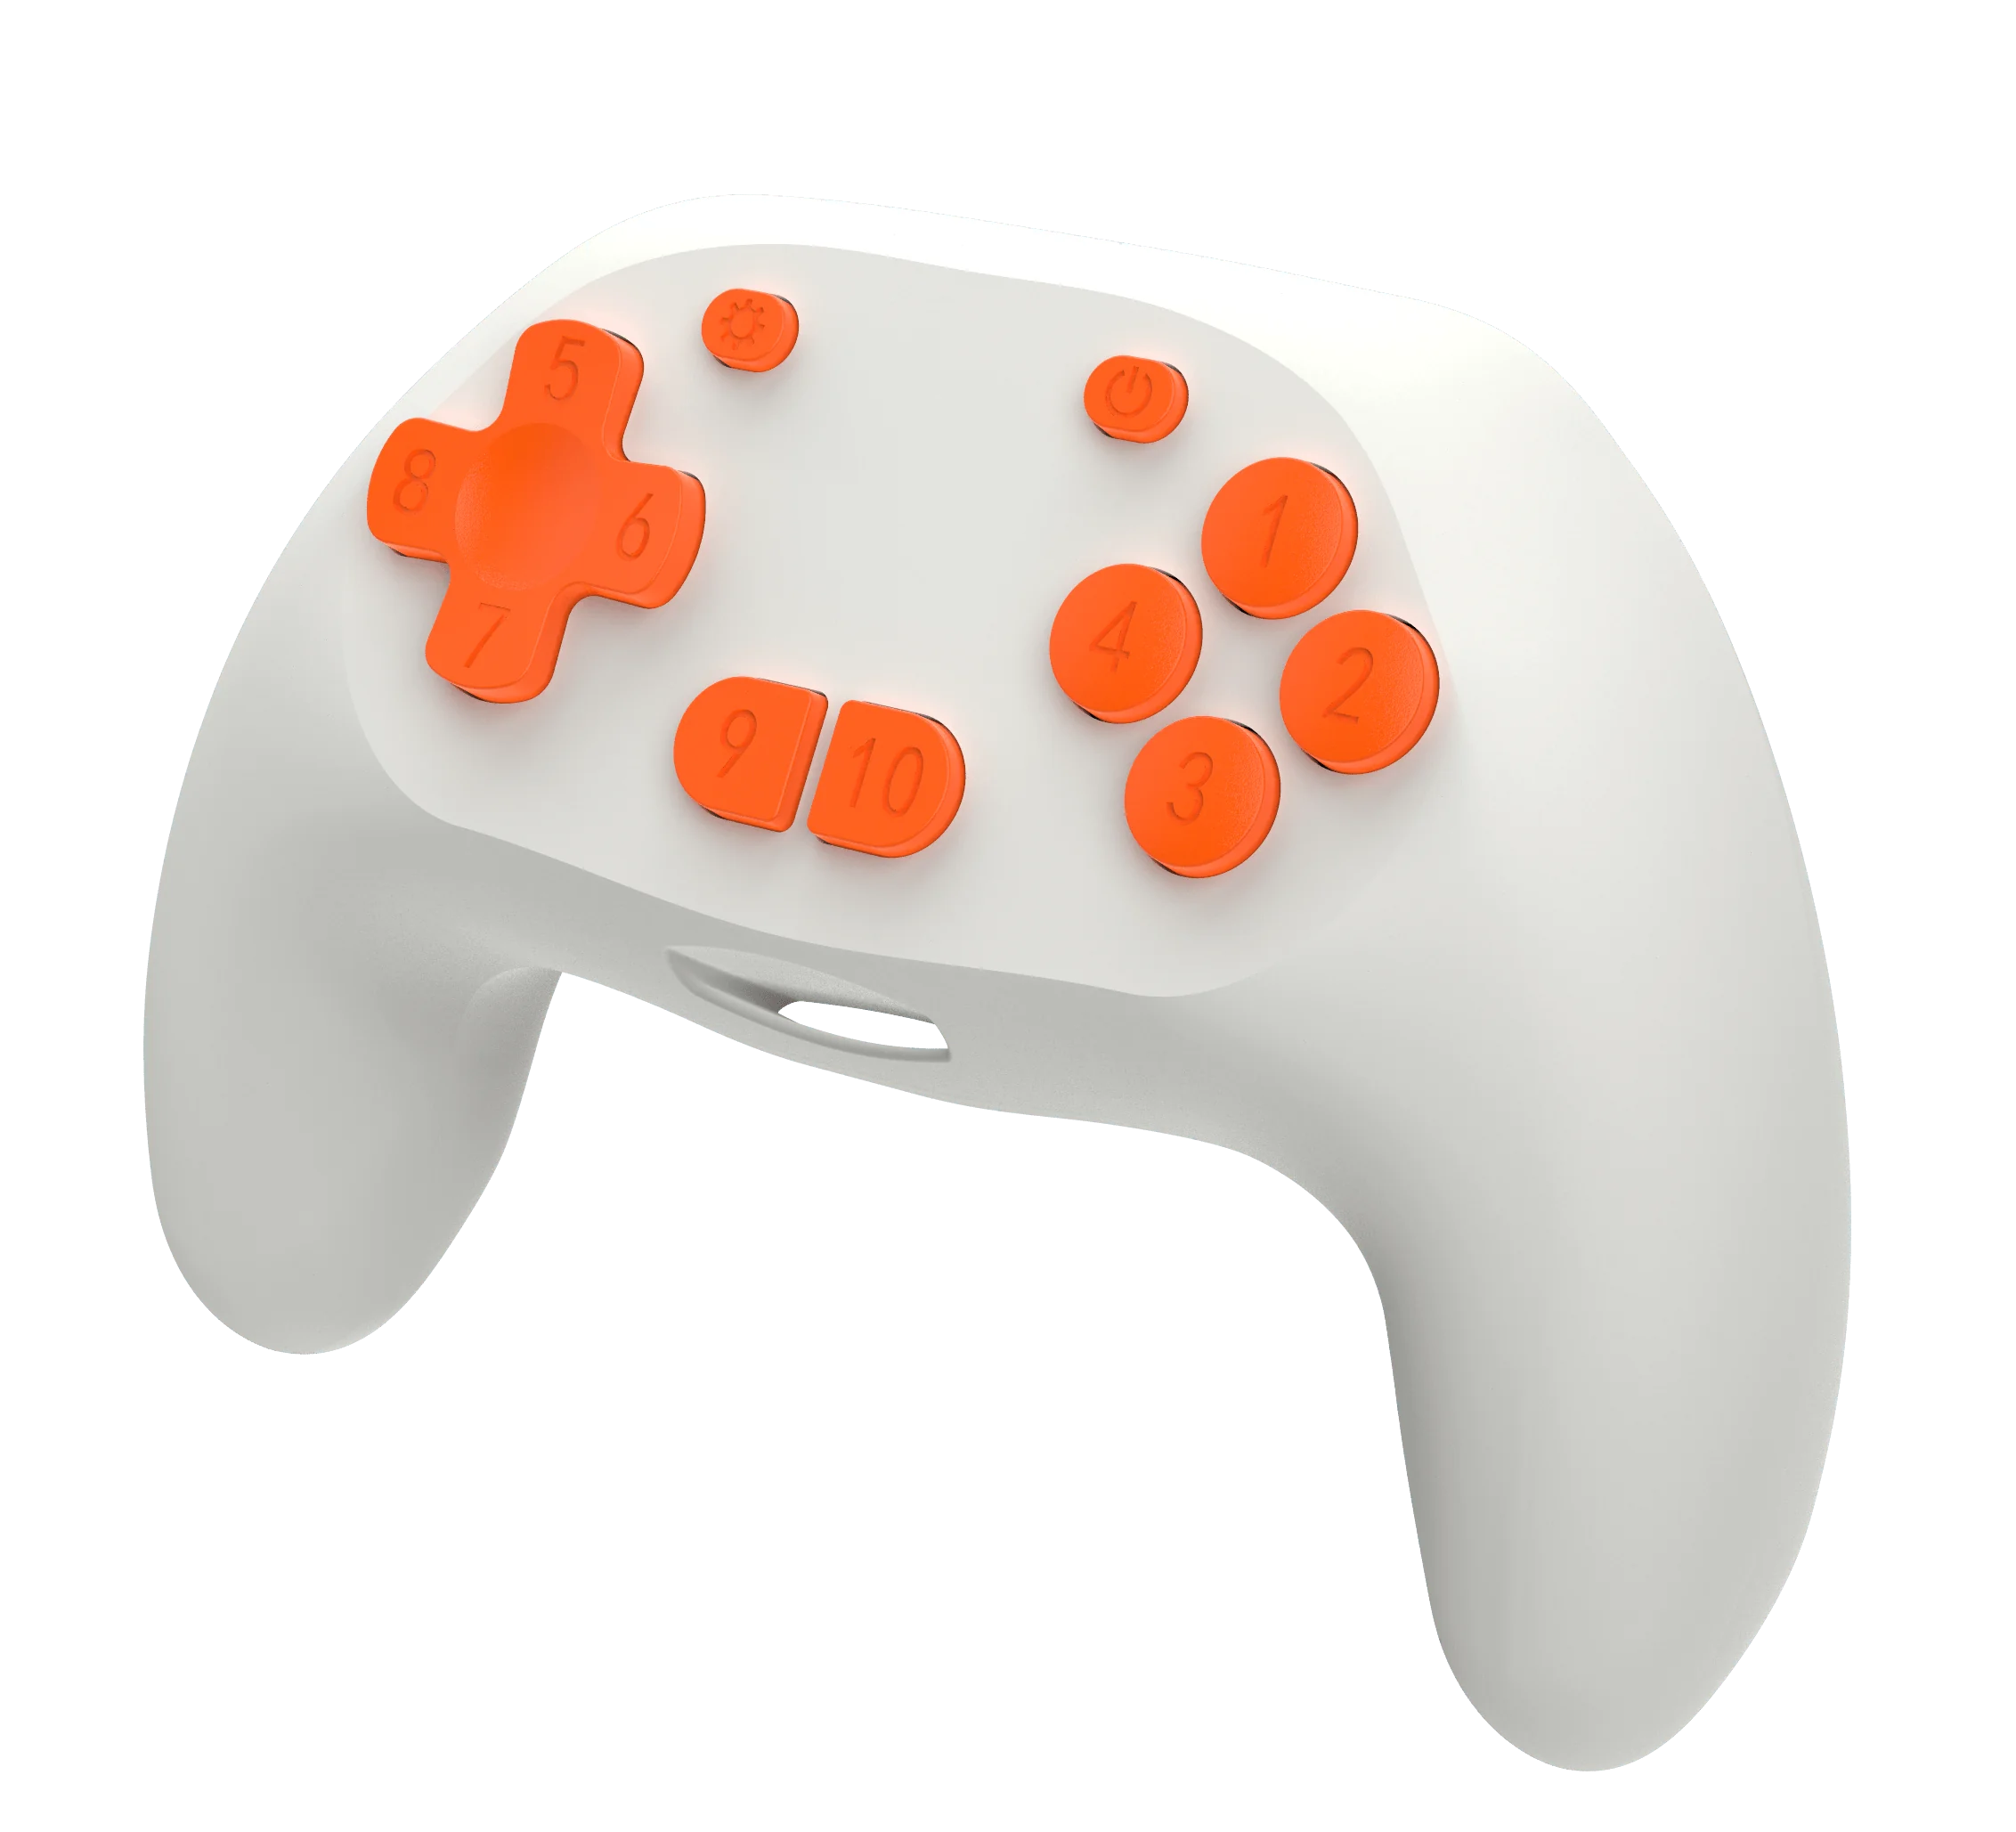
Comando sem fios 2.4G

Comando sem fios 2.4G

Emparelha com o módulo sem fios 2.4G com um clique para controlar o teu robô à distância e em tempo real, para que as competições e as corridas comecem quando quiseres.

  • Emparelhamento com um clique
  • Controlo sem fios em tempo real
  • Batalhas multijogador
Em breveAs imagens físicas serão atualizadas após o design final

Módulo de visão IA

Permite que os robôs vejam. Suporta reconhecimento de cores, de códigos QR e outras tarefas de visão. Os alunos podem recolher amostras e treinar os seus próprios modelos de reconhecimento, trazendo aplicações reais de IA com grandes modelos para a sala de aula.

  • Reconhecimento visual
  • Reconhecimento de códigos QR
  • Treino de modelos
  • Aplicações de gestos e rostos
Em breveAs imagens físicas serão atualizadas após o design final

Módulo de reconhecimento de voz

Permite que os robôs entendam o som: suporta classificação de voz e reconhecimento de comandos, por isso um único comando falado desencadeia uma ação e a interação pessoa-robô torna-se mais natural.

  • Classificação de voz
  • Reconhecimento de comandos
  • Interação por controlo de voz

Outros componentes eletrónicos do kit

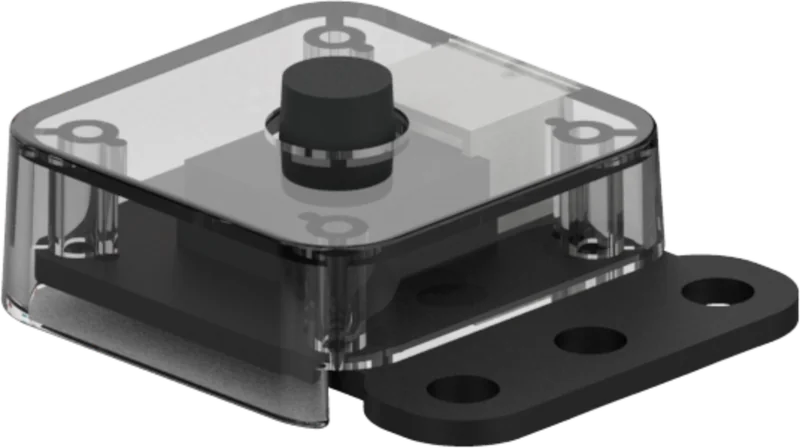
Sensor tátil
Sensor tátil
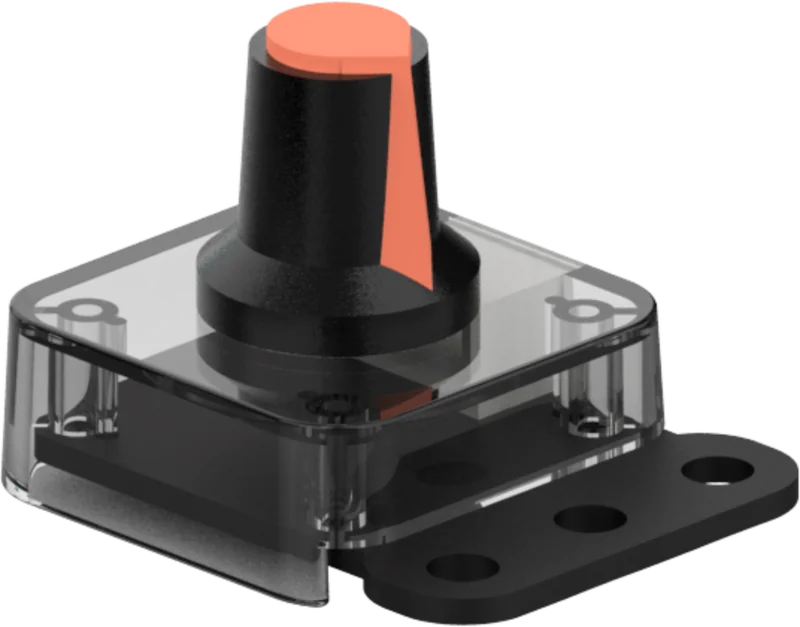
Sensor de botão rotativo
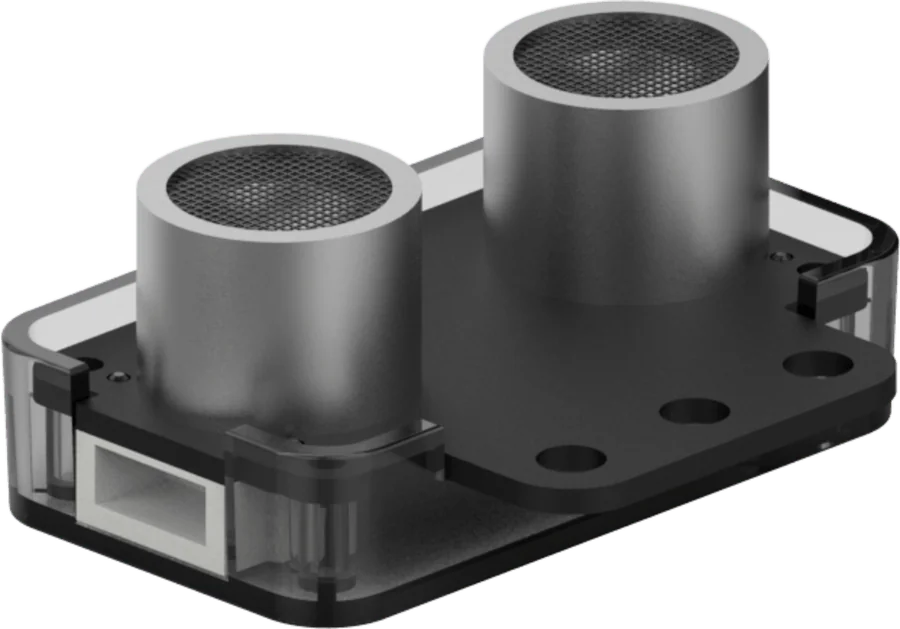
Sensor de distância ultrassónico
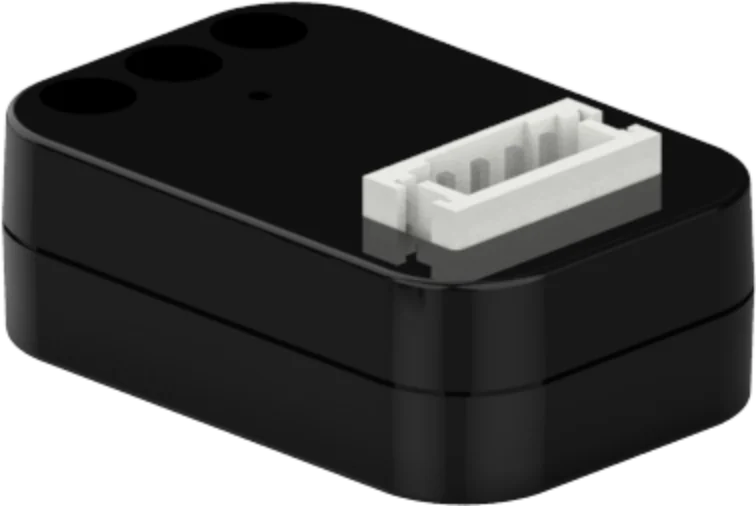
Módulo sem fios 2.4G
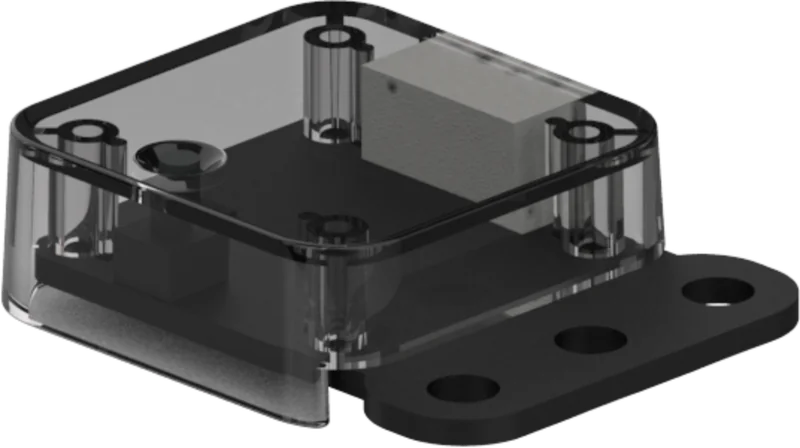
Sensor fotoelétrico
Sensor fotoelétrico
Módulo de luz coloridaCabo de motor 20/30 cmCabo de sensor 20/30 cmCabo de transferência Type-C
Em breveOs seguintes componentes serão lançados progressivamente com os cursos avançados
Sensor de posturaSensor de temperatura e humidade
CAPACIDADES DE IA

Faz com que os robôsvejam e ouçam

Dez módulos de funções de IA que abrangem reconhecimento visual, reconhecimento de voz e de códigos QR, todos com prática na sala de aula.

Os alunos recolhem amostras etreinam modelos

Recolher → Treinar → Reconhecer: percorrendo todo o processo de aprendizagem da IA

O curso oferece mais de 10 módulos de funções de IA que abrangem reconhecimento visual, reconhecimento de voz e de códigos QR. Os alunos não se limitam a ver a demonstração do professor: recolhem amostras, treinam modelos e testam eles próprios os resultados do reconhecimento, compreendendo em primeira mão como a IA aprende.

01
Reconhecimento visualReconhece cores, formas, códigos QR e o conteúdo da cena, dando aos robôs a capacidade de ver.
02
Reconhecimento de vozA classificação de voz e o reconhecimento de comandos de controlo fazem com que os robôs entendam o que dizes.
03
Treino de modelos práticoRecolher amostras → treinar o modelo → reconhecimento em tempo real, para que os alunos vivam todo o processo de aprendizagem da IA.
Reconhecimento de gestos por IA · Ventilador controlado por gestos

Treina 4 amostras de gestos e usa gestos diferentes para controlar o ventilador a velocidade baixa, média, alta ou para o parar.

Treino de modelosJuízo multi-ramoAceleração por engrenagens
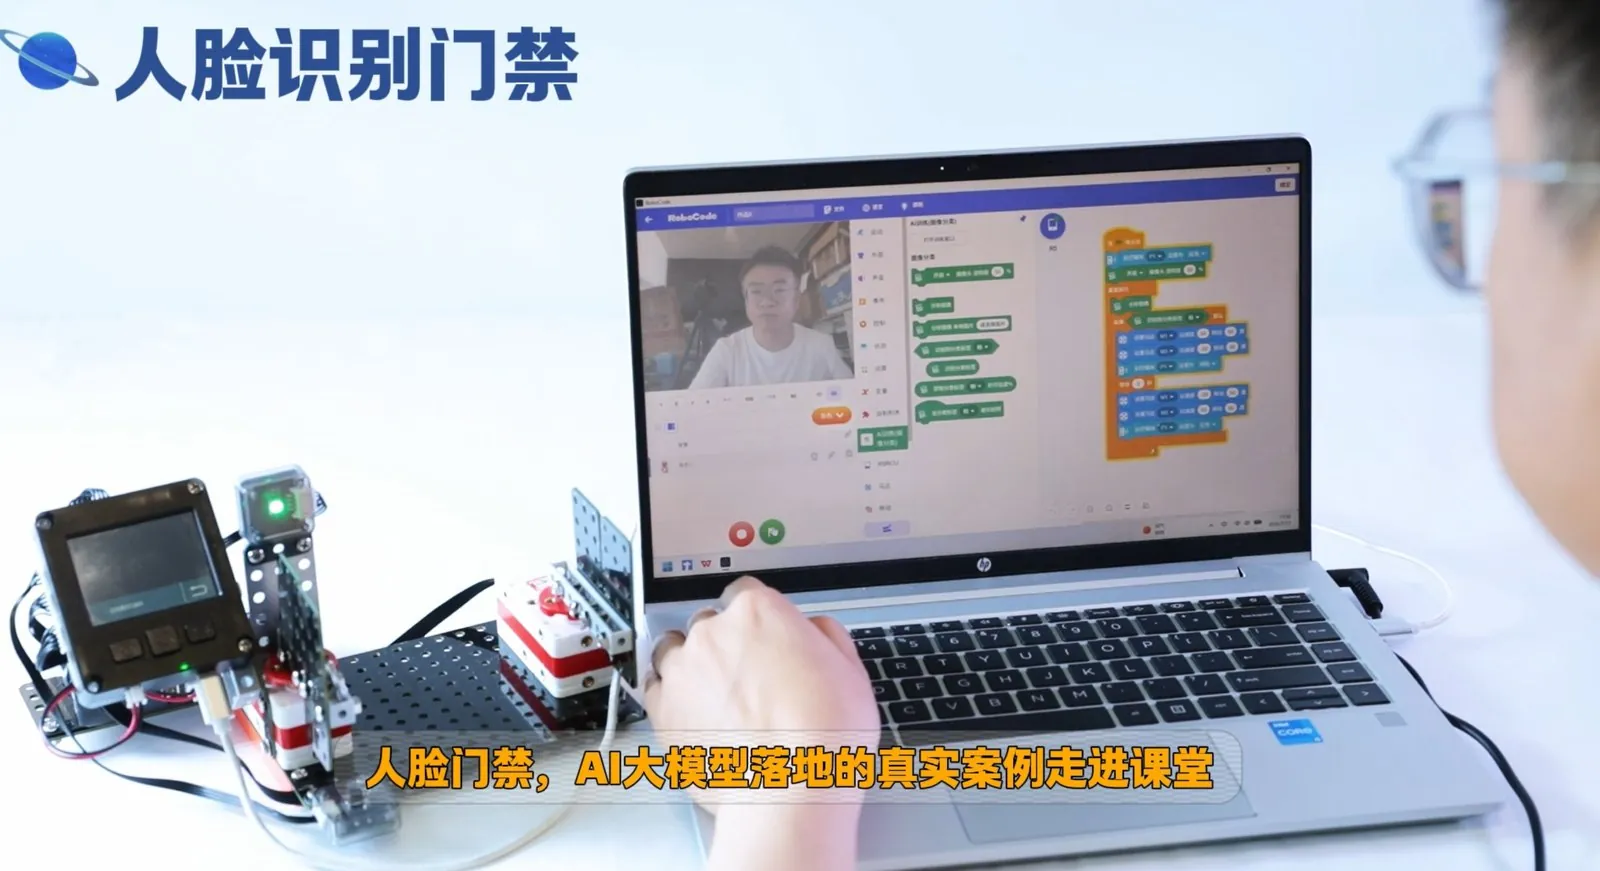
Fotografia de sala de aula da porta com reconhecimento facial
Porta com reconhecimento facial · A tua cara é a chave

Recolhe rostos, treina um modelo e faz com que a porta te conheça: um caso real de IA com grandes modelos trazido para a sala de aula.

Recolha de rostosTreino de modelosReconhecimento em tempo real
Reconhecimento de gestosReconhecimento de voz
Mais diversão com IA à tua espera

Reconhecimento de posturas, classificação de voz, classificação de texto… A cada dia se atualizam mais funções de IA e projetos de robôs.

Reconhecimento de posturasClassificação de vozClassificação de texto
MÉTODO DE MONTAGEM

Não é só encaixar,é aparafusar a sério

A chave de parafusos e a chave de caixa trabalham em conjunto para fixar passo a passo placas estruturais, vigas de cinco faces, motores e servos num todo sólido.

Demonstração de montagem · Das peças a um moinho que gira
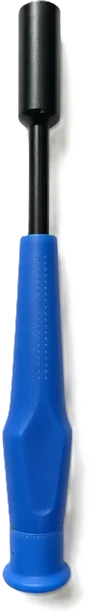
Chave de parafusos de caixa
Chave de parafusos + chave de caixa · O primeiro conjunto de ferramentas da criança

Alinhar os orifícios, segurar a porca e controlar a força: o próprio ato de apertar parafusos treina a coordenação olho-mão e a motricidade fina.

PorcaPorca
Porca de segurançaPorca de segurança
AnilhaAnilha

Seis medidas de parafuso num relance

parafuso de 5 mm5 mmLigam placas e motores
parafuso de 7 mm7 mmPlaca com placa
parafuso de 12 mm12 mmLigam vigas de construção
parafuso de 15 mm15 mmViga com viga
parafuso de 20 mm20 mmLigam o controlador
parafuso de 30 mm30 mmEmpilhamento de vigas em várias camadas

Ligações apertadasque suportam transmissões e desmontagens repetidas

Seis medidas de parafuso + conjunto de ferramentas, tudo num kit

O ShengTong Roborobo AI MCU 5.0 usa fixação com parafusos e porcas. Os alunos usam uma chave de parafusos e uma chave de caixa para fixar passo a passo placas estruturais, vigas de cinco faces, motores e servos: um método de montagem mais próximo da engenharia real e um verdadeiro teste de destreza manual.

01
As estruturas aparafusadas suportam transmissõesAs transmissões por engrenagens geram binário e vibração; só as ligações apertadas mantêm a precisão a longo prazo. Os trabalhos terminados não se soltam nem oscilam e funcionam suavemente.
02
Reutilizável para depurar a sérioDesaparafusar, ajustar e voltar a apertar: os alunos corrigem as estruturas através de desmontagens repetidas, que é a autêntica experiência de otimização iterativa do pensamento de engenharia.
03
A destreza manual desenvolve-seAlinhar orifícios, segurar as porcas e controlar a força treinam a coordenação olho-mão e a motricidade fina em cada aula.

Parafusos de suporte adicionais de 10 / 15 / 20 / 35 / 55 mm, porcas, porcas de segurança e anilhas cobrem as necessidades de fixação de placas de diferentes espessuras.

ESTRUTURAS MECÂNICAS

Um só sistema estrutural,constrói máquinas em movimento

Um sistema estrutural 3D de vigas de cinco faces, vigas de construção, conectores de canto e conjuntos de engrenagens transforma os projetos de molduras quadradas em máquinas reais que se deslocam, caminham e agarram.

Transmissão por engrenagens

As engrenagens retas e as engrenagens cónicas duplas combinam-se para conseguir aceleração, redução e mudança de direção.

Aceleração simples / dupla

Biela-manivela e balancim

Convertem a rotação em movimento alternativo e oscilante: a base da marcha bípede e dos braços robóticos.

Rotação → Alternativo

Mecanismo de excêntrico

Converte uma rotação uniforme em saltos regulares de cima para baixo.

Rotação → Elevação

Chassis e deslocamento

Pneus, rodas loucas e peças de lagarta permitem chassis tanto de rodas como de lagarta.

Rodas · Lagarta

Estrutura 3D

Os orifícios multidirecionais das vigas de cinco faces e de construção formam um esqueleto 3D estável.

3D · Estável

Eixos e casquilhos

Vários tamanhos de eixo, casquilhos e rolamentos cobrem todas as articulações da cadeia de transmissão.

Precisão de transmissão

Polias e poupança de força

As polias fixas e móveis alteram a direção e a intensidade da força: o segredo da poupança de força nos guindastes.

Poupança de força · Redirecionamento

Armazenamento de energia com elásticos

Os elásticos armazenam energia potencial elástica e libertam-na de imediato: é assim que disparam os mecanismos de ejeção.

Potencial elástico
PROGRAMAÇÃO

Começa com gráficos,lógica visível

Arrasta blocos para criar programas, compara-os com o código Python em paralelo e verifica as tuas ideias com a simulação virtual.

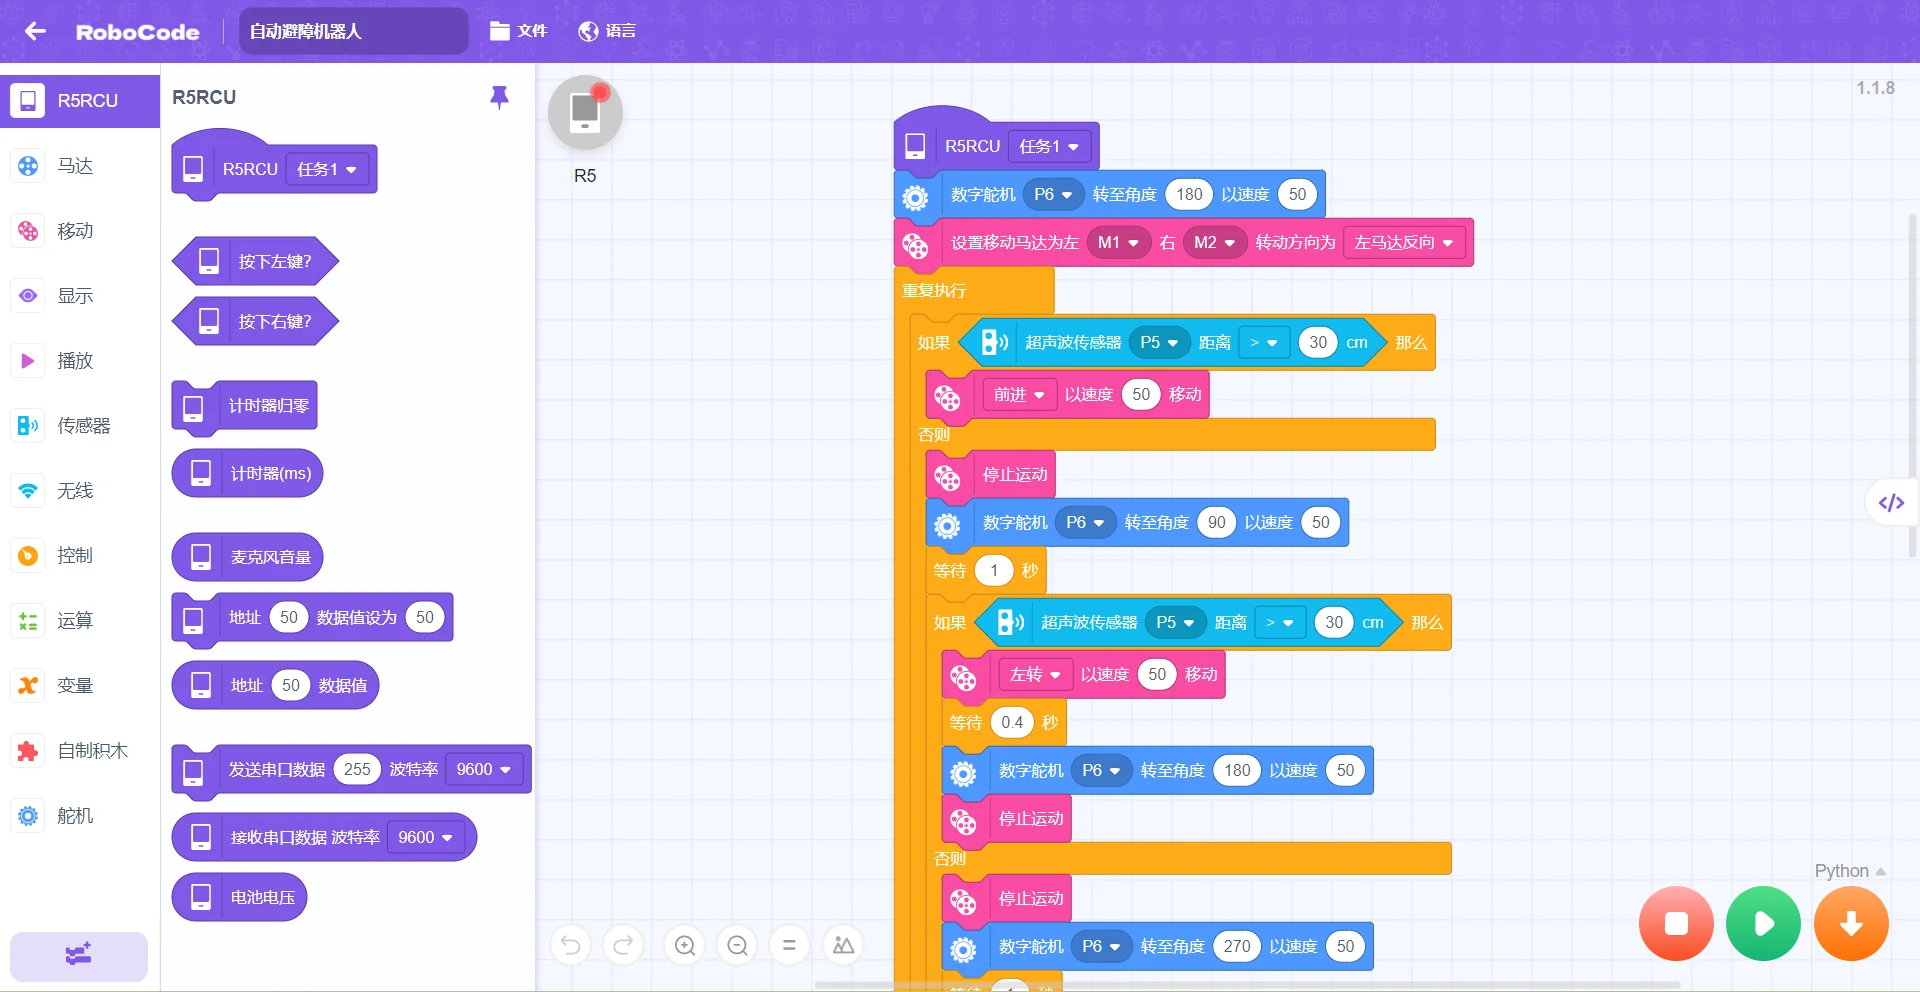
Arrasta blocos para transformar as ideias na
lógica que os robôs entendem

A interface de programação gráfica ao estilo Scratch é mais acessível para os alunos do ensino básico: parte-se da análise do efeito e passa-se pela decomposição em passos, a combinação de instruções e a transferência-depuração num ciclo fechado completo. O código Python é apresentado em paralelo para lançar as bases da futura aprendizagem de código; a programação e a simulação virtuais permitem verificar as ideias antes de as levar para o hardware.

01
Vista dupla: gráficos + códigoArrasta blocos para programar enquanto o código Python aparece à direita, mapeando a lógica no código um a um.
02
Transferência dupla USB / BluetoothSuporta transferência por cabo USB e por Bluetooth, com ligação a quente e automática.
03
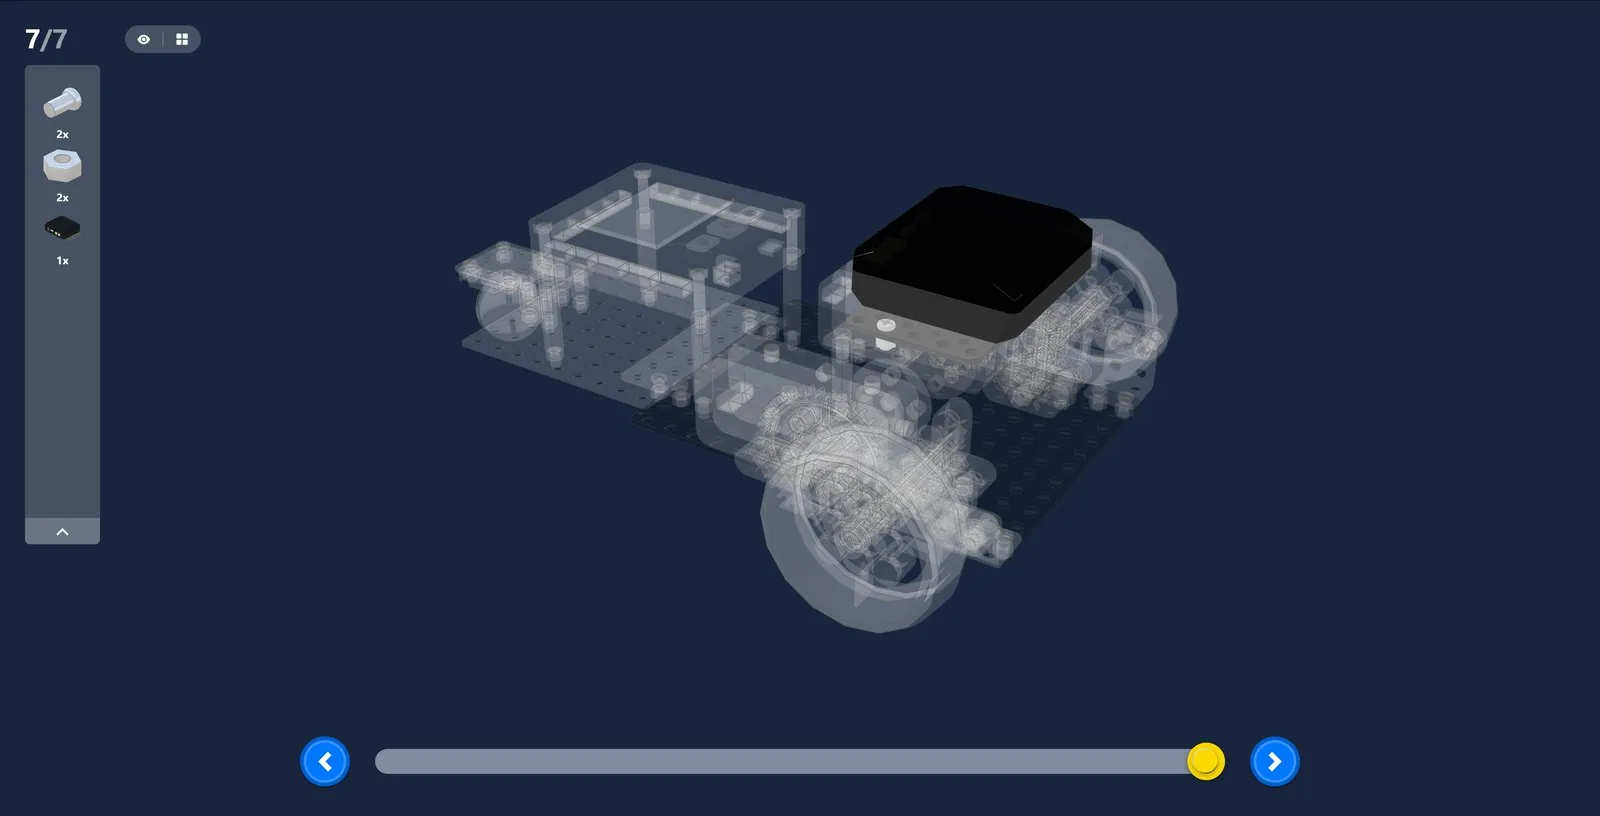
Guia de montagem 3DAmplia livremente a vista 3D; os diagramas de montagem passo a passo mantêm nítido cada detalhe.
hardwareR5rcu.code.uiAlt
hardwareR5rcu.code.threeDAlt

Etapa 1 · Conhecimentos de programação progressivos

A dificuldade cresce suavemente passo a passo: os conhecimentos de programação e os princípios mecânicos são ensinados em separado e consolidados na aula
Aula 1Execução sequencialCompreender a lógica básica da programação
Aula 10Condição de ramo únicoSe… então…
Aula 11Ciclo condicionalRepetir até a condição se cumprir
Aula 12Ramos únicos aninhadosTratar lógica de decisão mais complexa
Aula 15Colaboração de vários sensoresControlo conjunto de tátil + botão + luz colorida
Aulas 17-18Lógica AND · Multi-ramoColaboração de dois táteis, algoritmo de desvio de obstáculos
Aula 20Ciclo principal do jogoIntegrar o que aprendeste e conceber um jogo de forma autónoma
NÚMERO DE PEÇAS

Muitas peças,criatividade sem limites

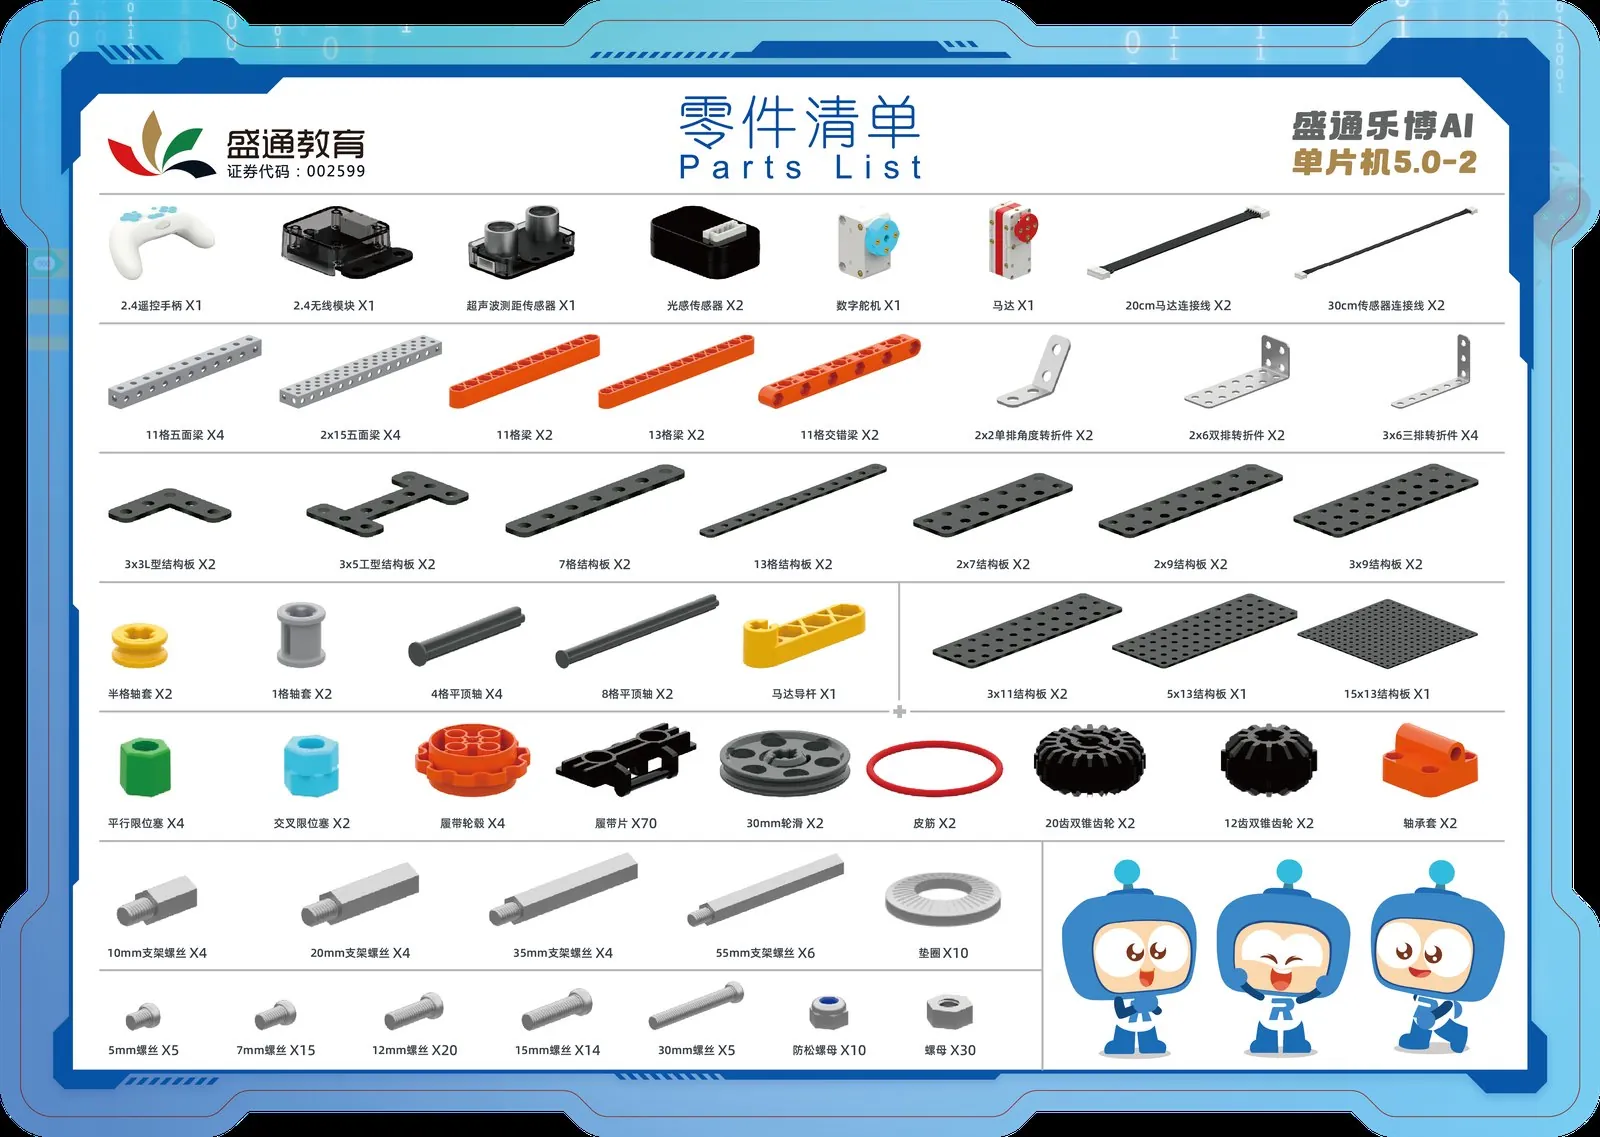
Os kits da etapa 1 e da etapa 2 juntos contêm mais de 590 peças em 119 referências, de um simples parafuso a uma viga de cinco faces.

330+un.Peças da etapa 167 referências
260+un.Peças da etapa 252 referências
590+un.Total etapas 1 + 2119 referências
8tiposPeças estruturaisViga de cinco faces / viga de construção / canto…

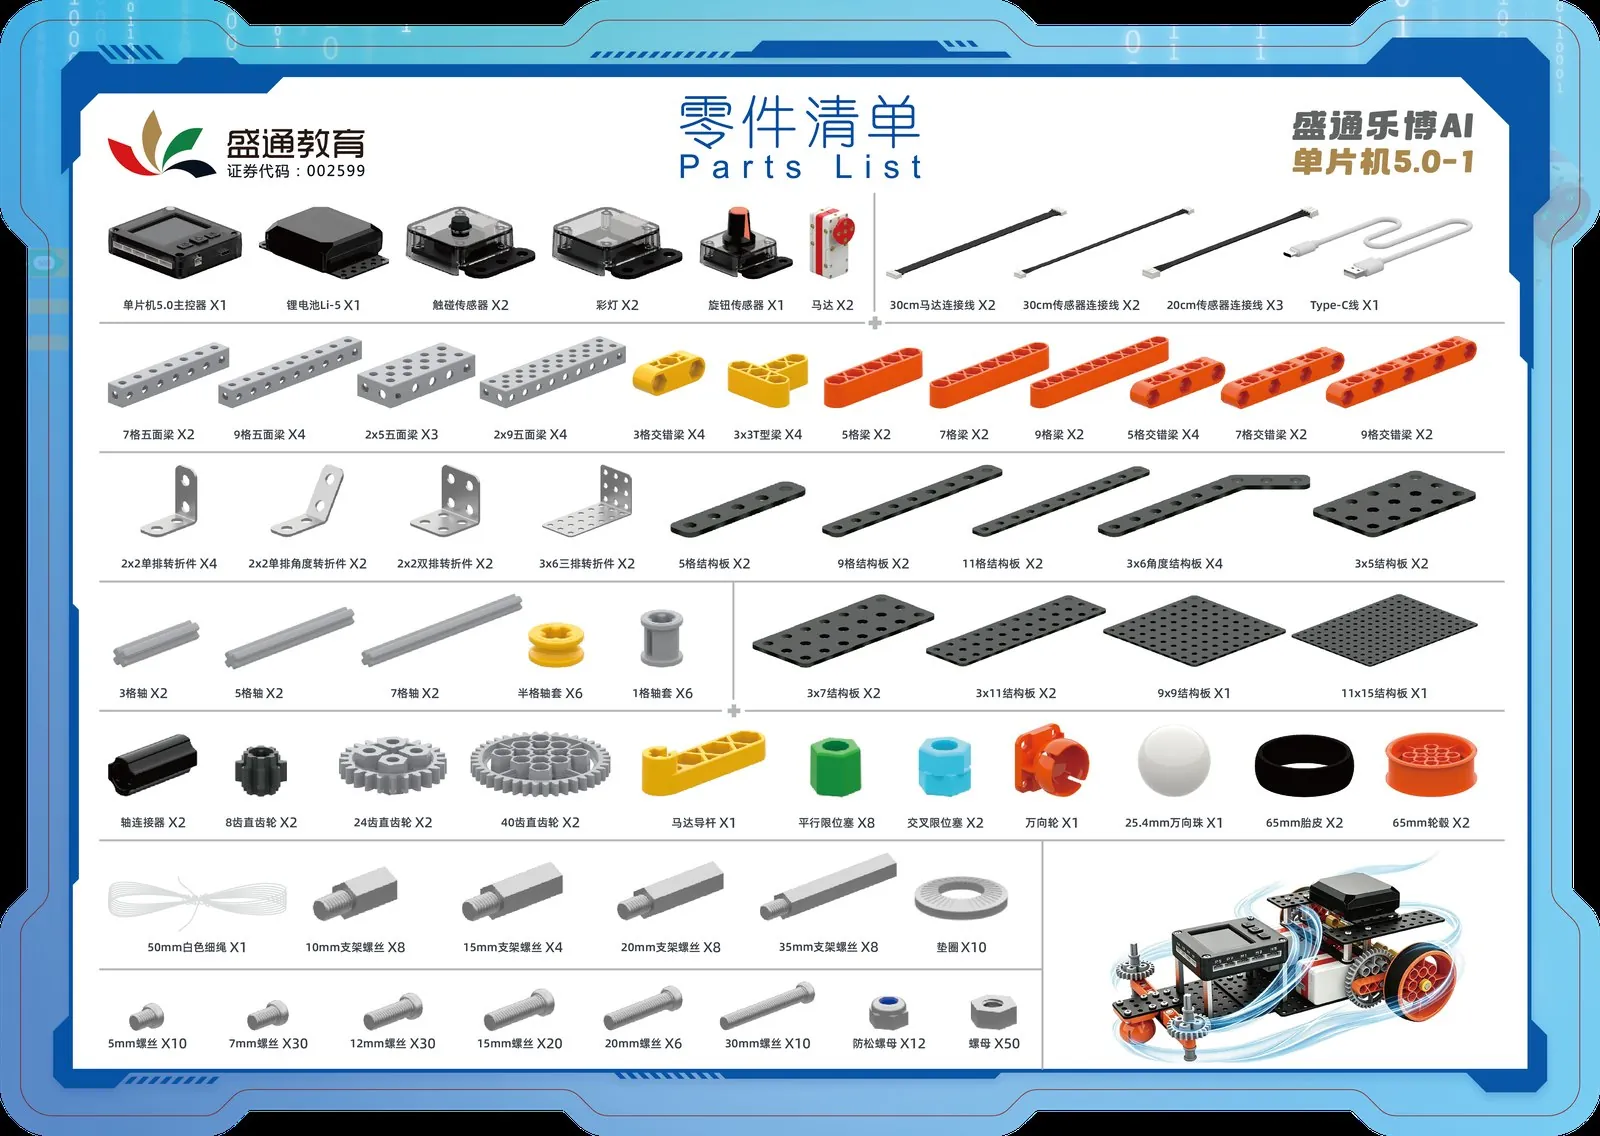
Lista de peças da etapa 1

67 referências
330+un.
Eletrónica e cabos10 tipos
Peças estruturais42 tipos
Ferragens e ferramentas15 tipos
  • Controlador R5-RCU · Bateria de lítio Li-5 · Motores ×2
  • Sensores táteis ×2 · Luzes coloridas ×2 · Sensor de botão ×1
  • Vigas de cinco faces 4 tipos · vigas e travessas 8 tipos · conectores de canto 4 tipos
  • Placas 9 tipos · engrenagens 3 tipos · eixos e casquilhos multi-medida · pneus e cubos
  • Parafusos, porcas e anilhas 13 tipos · chave de parafusos + chave de caixa
Cartão da lista de peças da etapa 1

Lista de peças da etapa 2

52 referências
260+un.
Eletrónica e cabos8 tipos
Peças estruturais32 tipos
Ferragens12 tipos
  • Servo digital · sensor de distância ultrassónico · sensores fotoelétricos ×2
  • Módulo sem fios 2.4G + comando 2.4G · motor
  • Vigas de cinco faces 2 tipos · vigas e travessas 3 tipos · conectores de canto 3 tipos
  • Placas 10 tipos · engrenagens cónicas duplas 2 tipos · peças de lagarta 70 un.
  • Eixo de cabeça plana · polia · elástico · rolamento · ferragens 12 tipos
Cartão da lista de peças da etapa 2
PLANO CURRICULAR

4 etapas, 80 aulas regulares,competências construídas unidade a unidade

O curso completo tem 4 etapas e 80 aulas regulares, com 4 aulas por unidade e uma história temática por unidade. A primeira etapa tem 5 unidades e 20 aulas com os programas completos em baixo: cada aula indica com clareza o que se constrói, o que se programa e que conhecimentos se aprendem. As etapas 2 a 4 chegam em breve.

4etapasProgressão
80aulasAulas regulares
4aulasAulas experimentais
8aulasAulas de atividade
Unidade 1

Conhece o robô

Execução sequencial · Os cinco elementos de um robô
Projeto duende saltitante
Demo · Aula 3 «Duende saltitante»

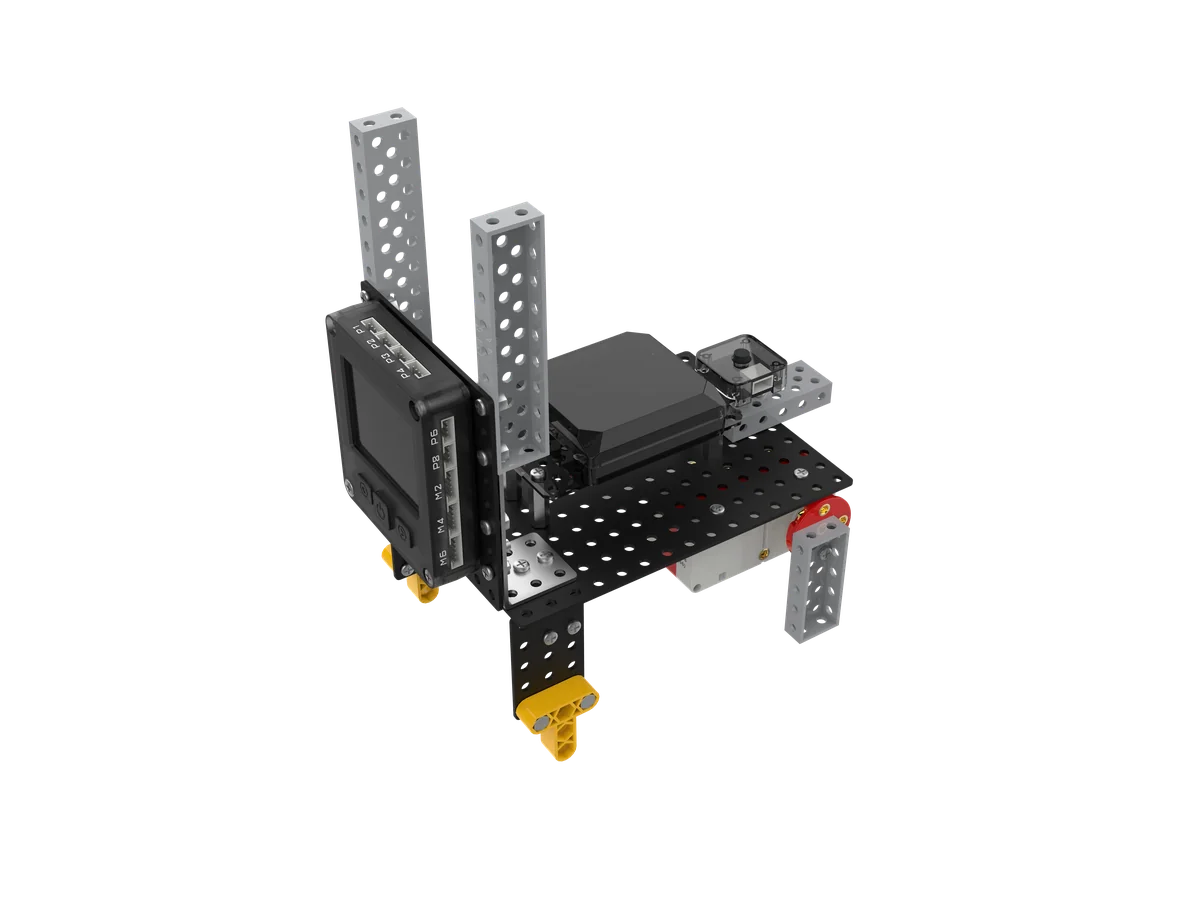
O «Duende saltitante» arrancou aplausos. Na aula, os alunos montaram excêntricos e bielas e usaram o tátil para o fazer saltar ao toque, vendo como a rotação uniforme se transforma em movimento de cima para baixo graças ao excêntrico.

L01
Conhece o robô
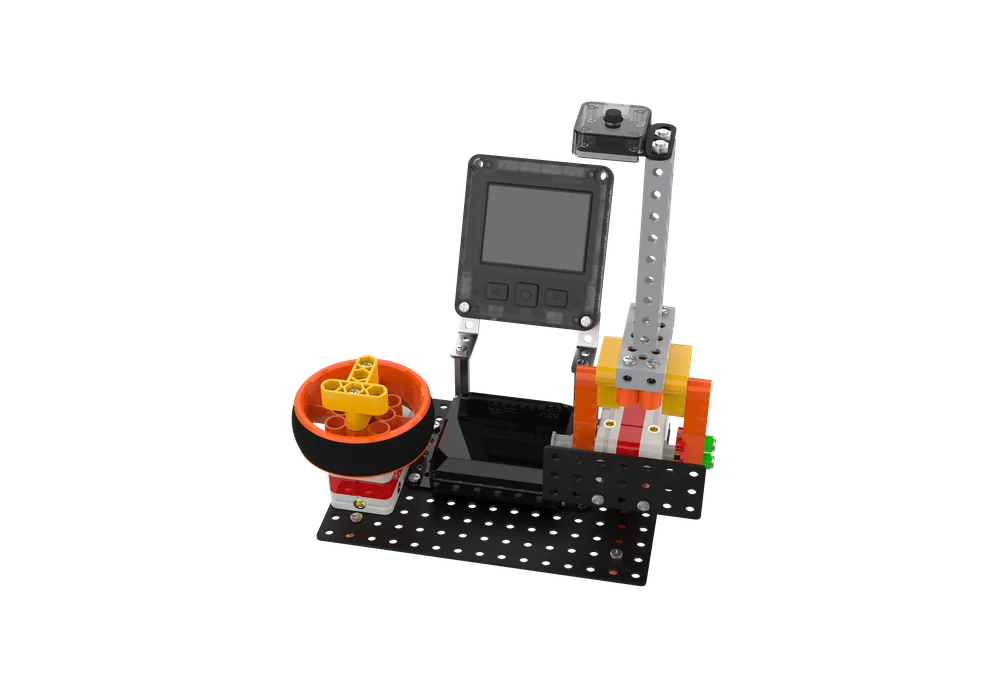
Montar um suporte giratório e aprender as portas de luz colorida P1–P8 e as portas de motor M1–M6Usar comandos de motor com velocidade 0–100 para experimentar a estrutura sequencialAprender os cinco elementos de um robô e as suas funçõesCompreender a evolução dos robôs dos autómatos antigos à inteligência moderna
L02
Farol espacial
Construir um farol giratório e acionar a cabeça da lâmpada de um lado para o outro com um motorUsar comandos de luz colorida e ciclo infinito para fazer a luz piscarCompreender o princípio do LED: a energia elétrica liberta-se como luzRever a história das fontes de luz: tochas e lâmpadas de óleo até aos LED; os faróis guiam os navios
Popular
L03
Duende saltitante
Montar excêntricos e bielas para criar um coelho biónico que saltaUsar o sensor tátil mais o juízo condicional para saltar ao toqueAprender o mecanismo de excêntrico: o movimento circular torna-se movimento de cima para baixoExperimentar que a forma determina o movimento; observar o hábito de salto dos coelhos
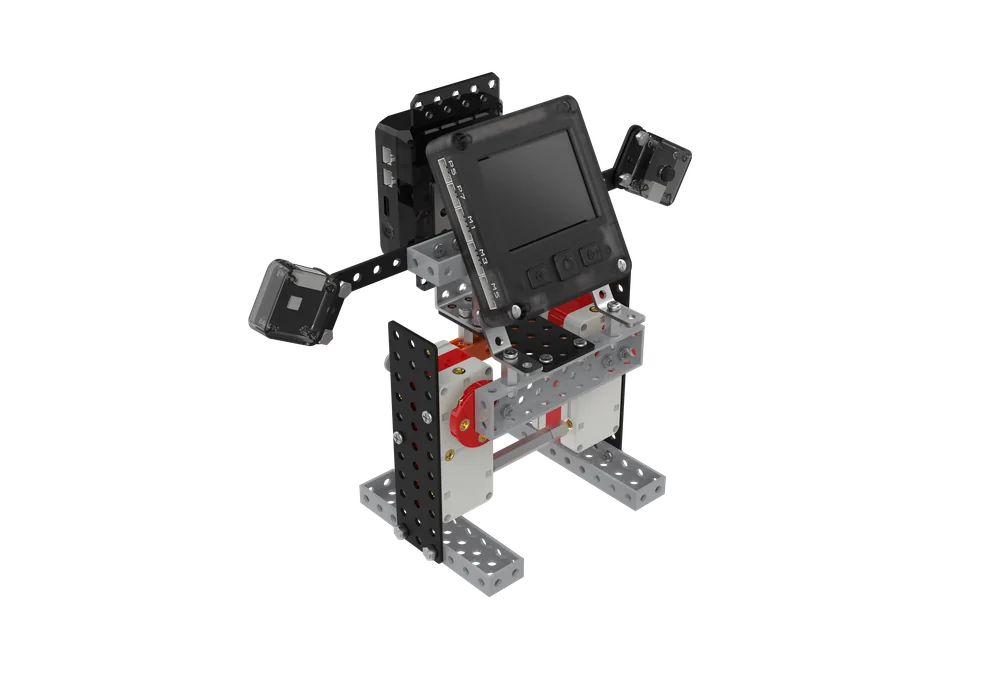
L04
Parceiro humanoide
Construir um robô bípede simétrico com dois motores a acionar cada pernaUsar o parâmetro de 0,1 s para controlar o ritmo e resolver os conflitos de programaConhecer máquinas biónicas antigas: o boi de madeira e as marionetas de fioCompreender os robôs humanoides: do WABOT-1 ao Unitree H1
Unidade 2

Porto das engrenagens

Condição de ramo único · Princípio da transmissão por engrenagens
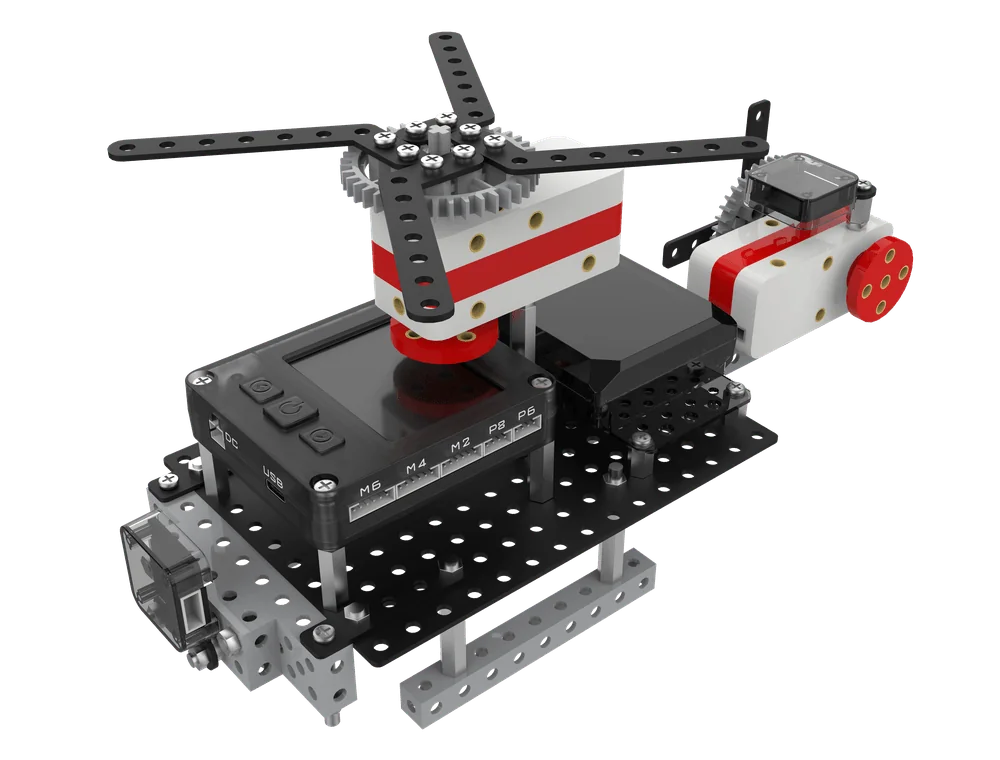
Projeto voo aéreo
Demo · Aula 7 «Voo aéreo»

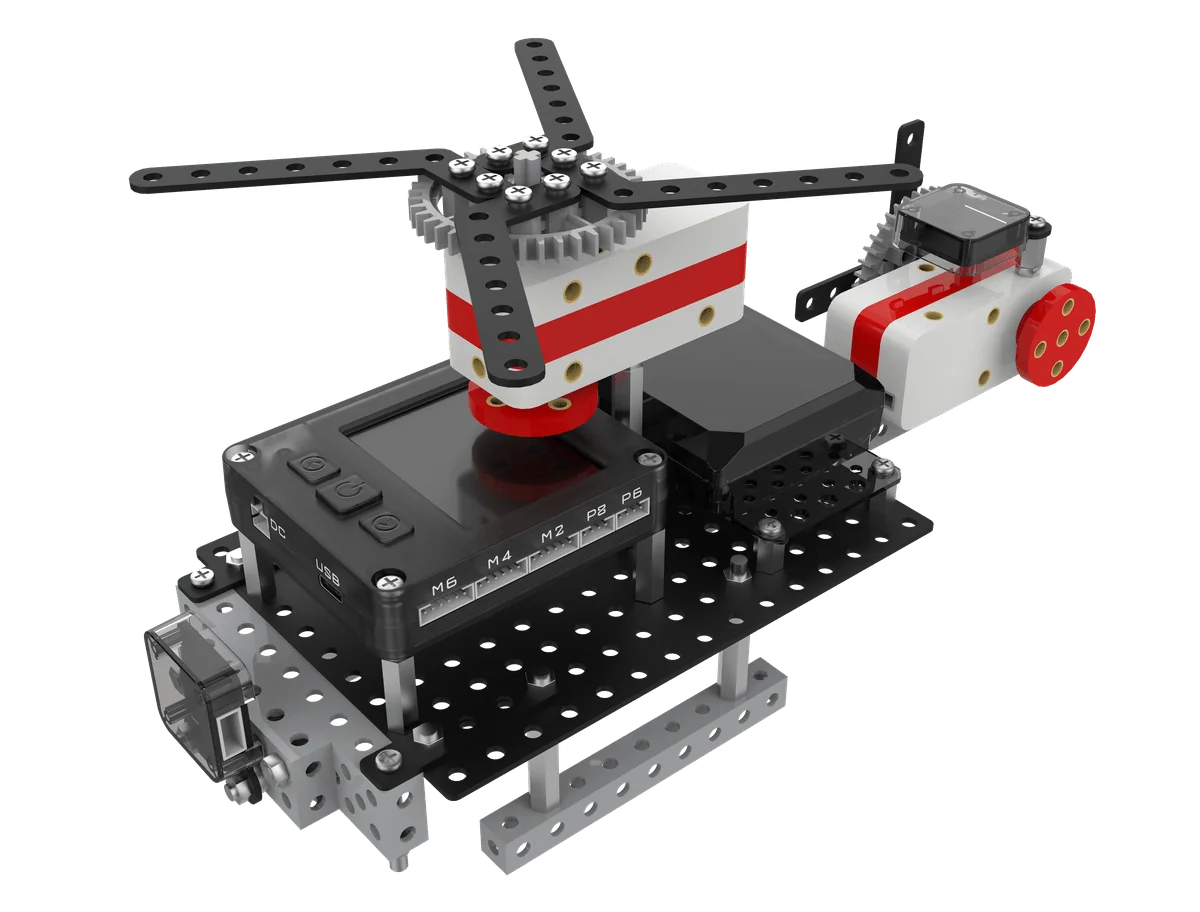
O rotor tem de girar e a luz de sinal tem de piscar: um só programa não consegue as duas coisas. Os alunos montaram pás e conjuntos de engrenagens, usaram a multitarefa para executar ambos ao mesmo tempo e compreenderam que o giro do rotor gera sustentação.

L05
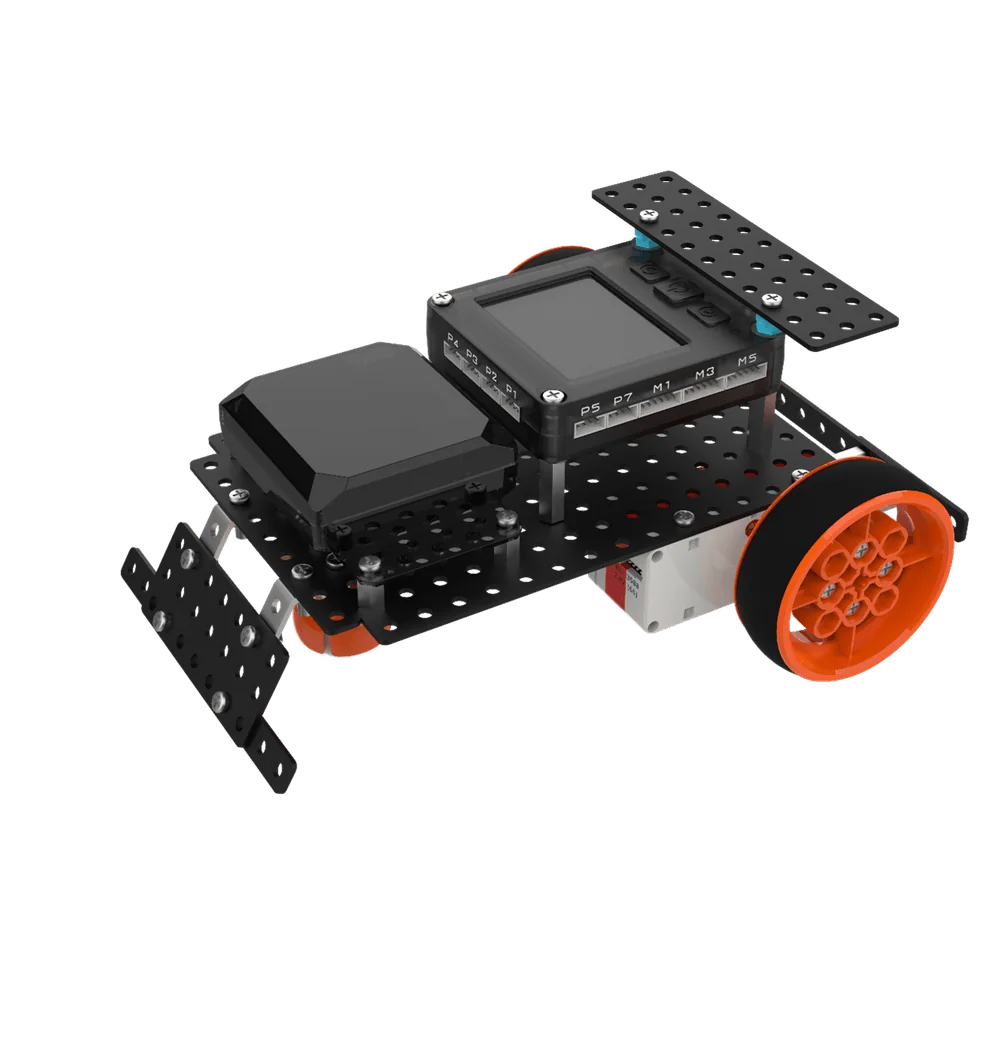
Corredor veloz
Construir um carro de corrida aerodinâmico: base, pneus, para-choques e carroçariaUsar a direção diferencial nas curvas e o ciclo finito para completar o circuitoConhecer a primeira corrida de automóveis em Paris em 1887; distinguir controlador, bateria e motorLer o percurso: forma de U = repetir 4 vezes «avançar + virar 90° à esquerda»
L06
Artesão estelar
Construir um berbequim elétrico de mão e esclarecer a cadeia de controlo de bateria, interruptor e motorUsar o juízo de ramo duplo para implementar o controlo de velocidade por escalões do botão 0–100Conhecer a invenção do berbequim elétrico, criado por um austríaco no século XIXCompreender o princípio de funcionamento do berbequim elétrico; saber que o botão é um valor analógico
Popular
L07
Voo aéreo
Construir um helicóptero: trem de aterragem, cabina, rotor principal e rotor de caudaUsar a programação multitarefa para fazer funcionar o rotor e as luzes ao mesmo tempoCompreender a mistura de cores RGB: vermelho + verde = amarelo, vermelho + azul = violetaCompreender que o giro do rotor gera sustentação e os fundamentos do voo
L08
Pioneiro do transporte
Construir um camião com transmissão por engrenagens à frente e transmissão por correia atrásUsar esperar segundos para marcar o ritmo de carga e descarga e os trajetosCompreender a equivalência de ciclos: 1 vez 3 s = 3 vezes 1 sConhecer as quatro famílias de camiões: caixa, plataforma baixa, plataforma alta e plataforma plana
Unidade 3

Explorador estelar

Ciclo condicional · Controlo de velocidade por sensor e design de fluxo
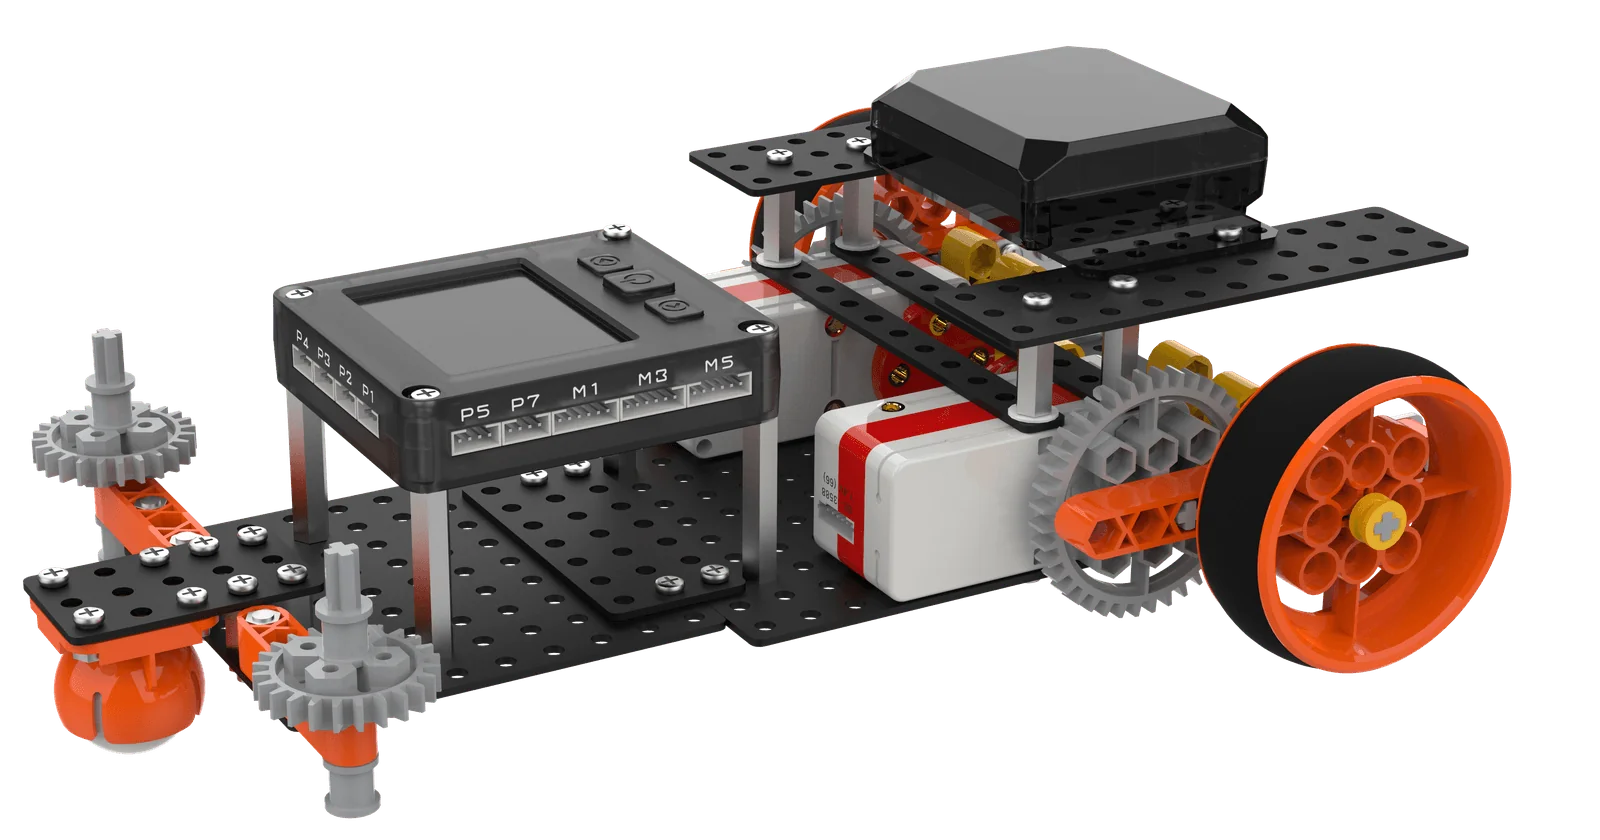
Projeto supercarro
Demo · Aula 10 «Supercarro»

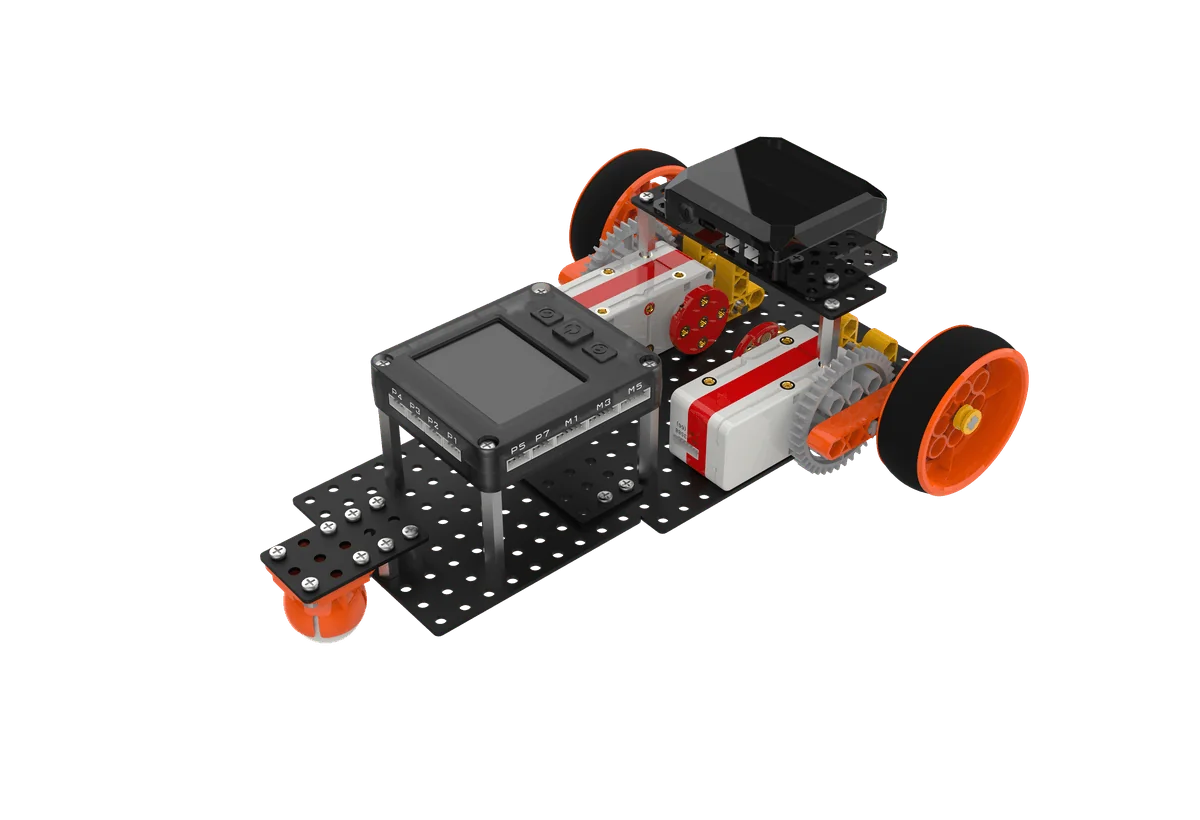
O mesmo motor… porque é que o carro do outro é mais rápido? Os alunos enfrentaram o engrenamento de uma caixa de aceleração de várias etapas, usaram ciclos condicionais e controlo de velocidade do motor para transmitir a potência às rodas, experimentando o compromisso entre aceleração por engrenagens e binário.

L09
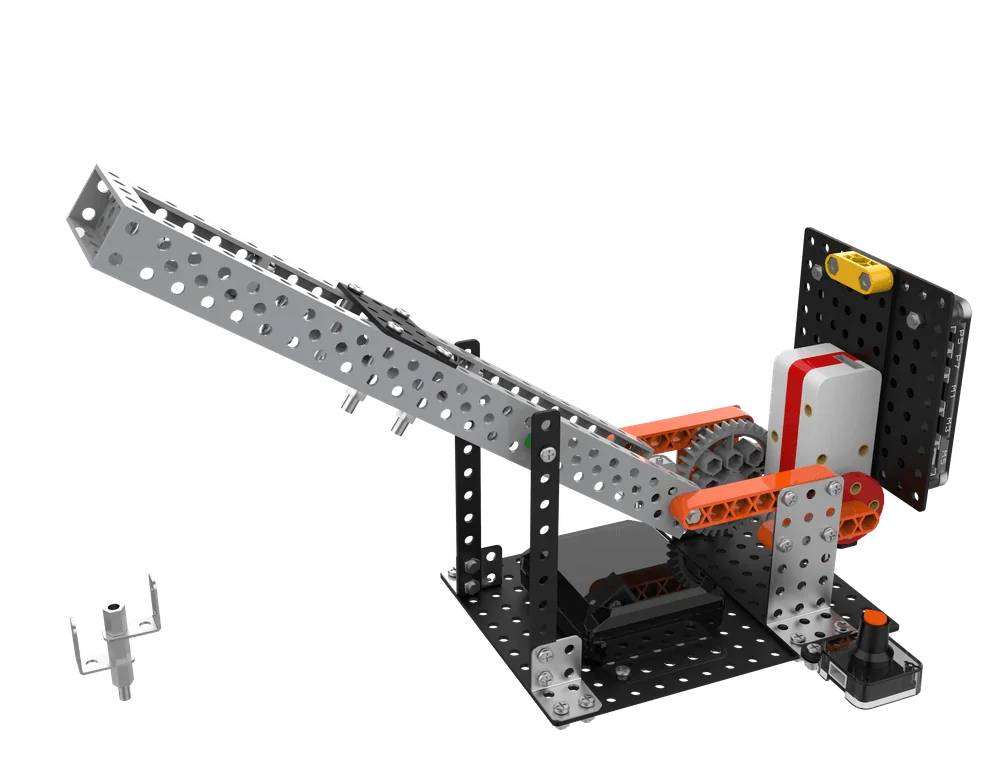
Lançamento com catapulta
Construir uma catapulta de porta-aviões: convés, máquina de potência e sensorUsar o sensor tátil como interruptor físico para uma interação em tempo realConhecer a classificação dos porta-aviões: por deslocamento e por propulsãoDistinguir valores digitais e analógicos; a força de rotação torna-se impulso linear
Popular
L10
Supercarro
Construir um carro de corrida de motor duplo com engrenagem de 40 dentes a acionar uma de 8 dentes e elevada relação de aceleraçãoDepurar os parâmetros de direção e velocidade de dois motores a girar no mesmo sentidoCompreender a aerodinâmica: a carroçaria plana reduz a resistência e o spoiler aumenta a carga aerodinâmicaCalcular: 40 ÷ 8 = 5×; uma volta da roda grande = cinco da pequena
L11
Lavagem giratória
Construir um modelo de máquina de lavar de tambor: tambor exterior, tambor interior e porta de segurançaUsar a alternância de avanço e recuo do motor (50 e −50) para simular a lavagemCompreender que a força centrífuga do tambor a alta velocidade expulsa a águaRever as cinco gerações de máquinas de lavar: da lavagem à mão à IA inteligente
L12
Ventilador fresco
Construir um ventilador que abana a cabeça e regula a velocidadeUsar o comando de mostrar número para exibir o valor 0–100 do botão e ajustar a velocidadeConsolidar a aceleração de uma só etapa de engrenagens; o botão equivale a uma resistência variávelSaber que o vento acelera a evaporação do suor e arrefece; desenhar primeiro um fluxograma
Unidade 4

Vida inteligente

Ramos aninhados · Reforço estrutural e colaboração de vários sensores
Projeto batedeira automática
Demo · Aula 14 «Batedeira automática»

Bater claras em castelo cansa e é delicado. Na aula, os alunos usaram a aceleração por engrenagens para aumentar a velocidade, reforçaram o corpo e usaram ramos duplos aninhados para alternar entre bater e emulsionar, compreendendo a base de bater a alta velocidade e misturar a baixa velocidade.

L13
Guindaste potente
Construir um guindaste: base, cabina, braço e ganchoUsar o botão e comandos de ramo para controlar a elevação; paragem por tátil como limiteCompreender a estabilidade do triângulo: com lados fixos, a forma não mudaCalcular que a redução aumenta a força: 8 dentes a acionar 40 reduzem a velocidade para 1/5
Popular
L14
Batedeira automática
Construir uma batedeira automática: varas, recipiente e mecanismo de elevaçãoUsar o aninhamento de ramo duplo para mudar de velocidadeAprender a nova estrutura viga limite, que evita que a força centrífuga atire os ingredientes para foraCompreender a base da pastelaria: misturar a baixa velocidade e bater a alta velocidade
L15
Torre de defesa
Construir uma torre com rotação de 360°: base, arma e dispositivo de inclinaçãoDistinguir os blocos bloqueantes e não bloqueantes e implementar o disparoAprender elasticidade e inércia: o elástico armazena energia e o projétil voa por inérciaUsar o algoritmo de ramos por três zonas para apontar: 30 à esquerda, 60 à direita
L16
Mecanismo elástico
Construir um mecanismo elástico com elástico, com estrutura e cablagem completasUsar ramo único para «tocar para disparar» e ramo duplo para reiniciarAprender a deformação elástica: deforma-se com a força e recupera quando a força desapareceCompreender a origem da força elástica; comparar quatro tipos de potência de lançamento
Unidade 5

Desafio inteligente

Lógica AND · Algoritmo multi-ramo · Ciclo principal do jogo
Projeto caça estelar
Demo · Aula 19 «Caça estelar»

Atravessar cinturas de asteroides, fixar alvos e disparar com precisão: um caça tem de fazer três coisas ao mesmo tempo. Os alunos construíram o corpo, a torre e o conjunto de rodas, usaram um ciclo principal de jogo com lógica multi-ramo e dominaram o controlo de distância por encoder.

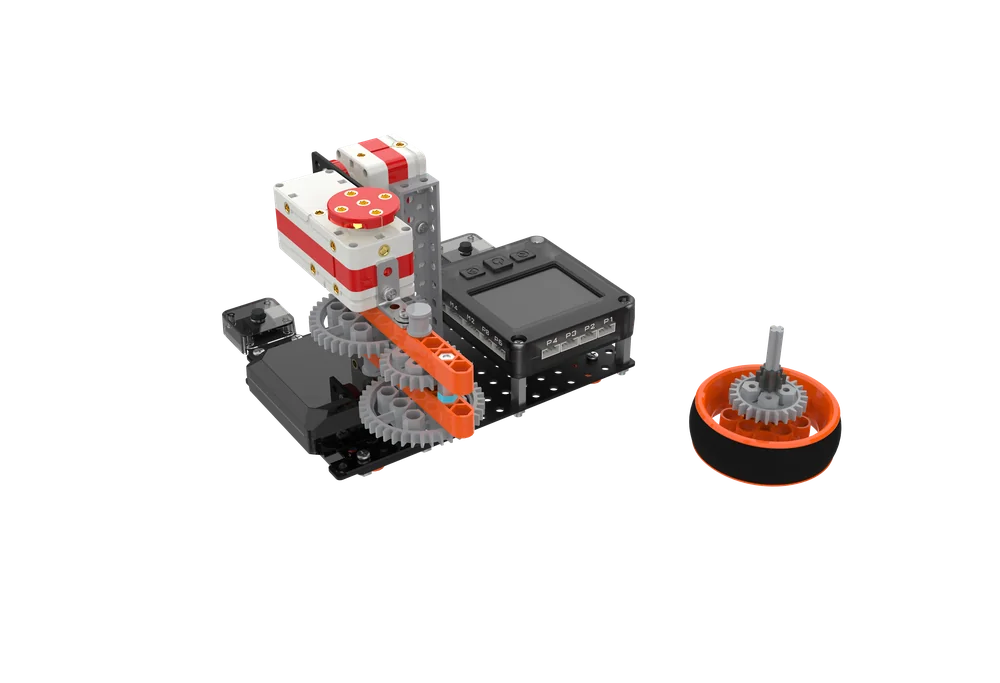
L17
Duelo giratório
Construir um lançador de piões em série com aceleração por engrenagens de duas etapasDois táteis controlam dois motores; a programação multitarefa sincroniza a aceleração e o lançamentoConhecer os 7.000 anos de história do pião; joga-se com ele desde a AntiguidadeCalcular a razão de aceleração: 24:8 = 3×; duas etapas = 3×3
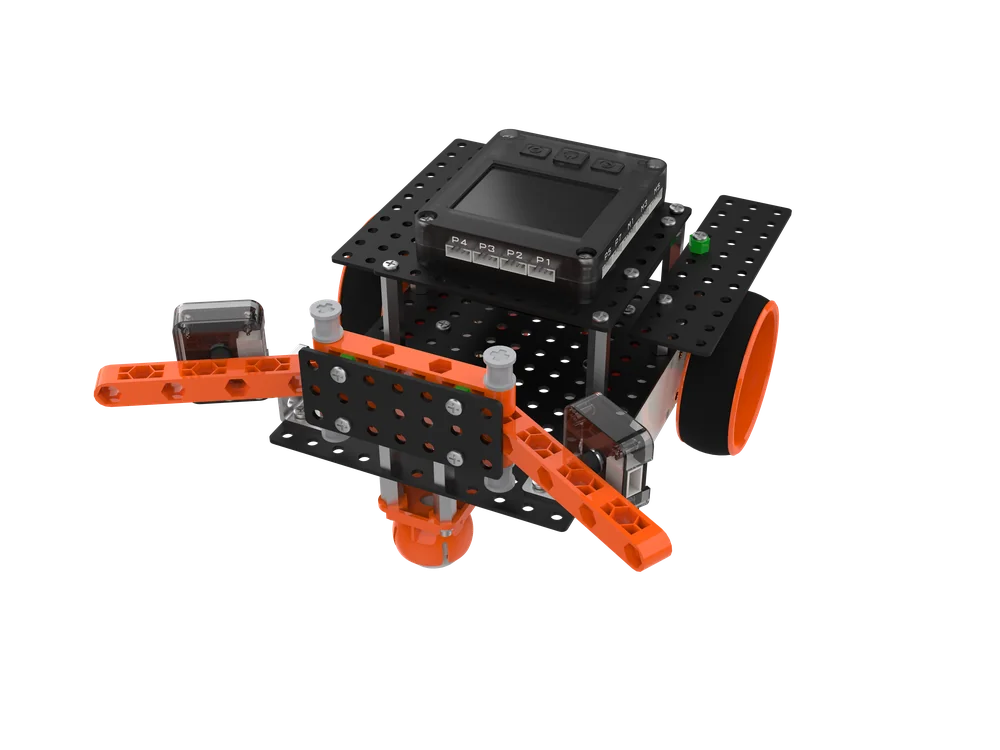
L18
Desvio inteligente de obstáculos
Montar um carro de desvio com duas sondas, com táteis esquerdo e direito a gerir cada ladoUsar o juízo multi-ramo mais a operação AND para programar três estratégias de desvioComparar os três tipos de sensor: fotoelétrico, ultrassónico e tátilA partir de andar de olhos vendados, experimentar a diferença entre o desvio humano e o da máquina
Popular
L19
Caça estelar
Construir corpo, torre e conjunto de rodas; o motor impulsiona o deslocamento do corpoUsar o encoder do motor para o controlo de distância; o ciclo principal do jogo gere o estado geralCompreender o sistema de coordenadas cartesianas: posicionamento nos eixos X e YRever a tecnologia de ecrãs de jogo: do texto e 2D à evolução em 3D
L20
Jogo de tiro
Construir um comando de dupla alavanca; dois motores acionam o movimento da miraUsar uma variável para guardar o valor do encoder; a multiplicação amplifica a velocidade de movimentoAprender a variável: um contentor que guarda dados e é invocado pelo nomeCompreender a evolução do suporte de jogo: dos cartuchos às consolas digitais
Etapa 2Em breve

Ultrassónico · Servo · Comando sem fios

Partindo de robôs autónomos que desviam obstáculos, entra-se no controlo de direção, no seguimento de linha e na competição multijogador.

Etapa 3Em breve

Mecânica avançada e desafios integrados

Estruturas mecânicas e missões mais complexas; os cursos continuam a ser desenvolvidos.

Etapa 4Em breve

Criação integrada e design livre

Integrar tudo o que aprendeste para completar o teu próprio projeto global.

CARACTERÍSTICAS DE ENSINO

Como se dão as aulas,pensado ao detalhe

Da introdução com história à apresentação e partilha, dos questionários na aula à consolidação posterior: cada passo tem recursos de apoio.

01Sala de aula com histórias

A história completa da Escola Interestelar percorre todos os cursos. Lele, Meimei, o avô Sheng e o duende IA Xiaozhi acompanham as crianças em todo o percurso, por isso aprendem a programar seguindo o enredo, e não com cenários soltos.

123456

02Ensino em ciclo fechado de seis passos

Introdução do contexto → explicação de conhecimentos → prática de montagem e programação → ampliação e melhoria → reflexão e resumo → apresentação e partilha. A explicação junto com a prática garante a aprendizagem e a retenção.

Acerto 68%

03Material interativo de IA

Questionários instantâneos na aula, estatísticas de acerto em tempo real, divertidas corridas de buzzer e competições por equipas, e exercícios específicos enviados automaticamente permitem ao professor conhecer com precisão o estado de aprendizagem.

DiapositivosPlano de aulaVista 3DExercícios

04Recursos de apoio completos

Material de aula, planos de aula palavra a palavra, diagramas de montagem 3D e exercícios interativos, com pré-visualização antes da aula e consolidação depois: tudo incluído para facilitar a preparação do professor.

123

05Diagramas de montagem 3D

Modelação física precisa com vistas 3D ampliáveis livremente; os diagramas passo a passo mantêm nítido cada detalhe.

AutonomiaPensamentoCompetênciasCrescimentoAula a aula

06As competências crescem juntas

O quadro tridimensional de nove elementos 3STC está presente em todo o curso; cada aula trabalha pelo menos três dimensões de competências, não só a programação.

1Introdução do contextoTemas próximos do dia a dia introduzem a aula, estimulando o interesse e o pensamento ativo
2Explicação de conhecimentosExplicação sistemática dos conhecimentos de programação e dos princípios mecânicos + consolidação na aula
3Montagem e programaçãoAnálise da estrutura → montagem passo a passo → cablagem → escrita e depuração
4AmpliaçãoTarefas de desafio e jogos divertidos que incentivam a otimização e a inovação
5ReflexãoRever os pontos-chave e orientar os alunos para resumirem as conquistas de forma autónoma
6ApresentaçãoApresentar os seus próprios trabalhos para praticar a expressão e permitir ao professor conhecer o estado de aprendizagem

Quadro de competências 3STC · Três dimensões e nove elementos,presente em cada aula

A autonomia é a base, o pensamento é o método e as competências são o resultado
Autonomia
IMPULSO
  • Aprendizagem autónoma
  • Autodecisão
  • Autogestão
Pensamento
MÉTODO
  • Pensamento de engenharia
  • Pensamento computacional
  • Pensamento de design
Competências
AÇÃO
  • Compreensão cultural
  • Comunicação e colaboração
  • Pensamento crítico e criativo
Gravação de aula · alunos a montar, a responder a questionários e a apresentar projetos
PROJETOS MODELO

Cada aula tem umprojeto que funciona

Do corredor veloz ao caça estelar, oito projetos representativos da etapa 1.

Corredor veloz
Corredor velozTração diferencial · Viragem em curva
Guindaste potente
Guindaste potenteReforço triangular · Redução por engrenagens
Voo aéreo
Voo aéreoProgramação multitarefa · Dois motores e duas luzes
Duelo giratório
Duelo giratórioAceleração por engrenagens de duas etapas · Lógica AND
Parceiro humanoide
Parceiro humanoideColaboração de dois motores · Salto bípede
Desvio inteligente de obstáculos
Desvio inteligente de obstáculosJuízo multi-ramo · Algoritmo de desvio
Caça estelar
Caça estelarCiclo principal do jogo · Controlo de distância por encoder
Jogo de tiro
Jogo de tiroArmazenamento em variáveis · Controlo de dupla alavanca

Aprende a programar com robôs

ShengTong Roborobo AI MCU 5.0 · Kit de curso de robô de programação gráfica com IA para idades dos 7 aos 10 anos