
Penyelesaian Bertema Kecerdasan Buatan “Belajar Melalui Amalan”
Melaksanakan “Garis Panduan Tindakan Perintis 'Belajar Melalui Amalan' dalam Pendidikan Sains Pendidikan Wajib (Kementerian Pendidikan China)” keluaran Kementerian Pendidikan — pelan kursus bertema kecerdasan buatan dua landasan “perkakasan + pengaturcaraan” untuk seluruh peringkat daripada Tahun 4 sekolah rendah hingga sekolah menengah
Latar belakang dasar
“Garis Panduan Tindakan Perintis 'Belajar Melalui Amalan' dalam Pendidikan Sains Pendidikan Wajib (Kementerian Pendidikan China)”
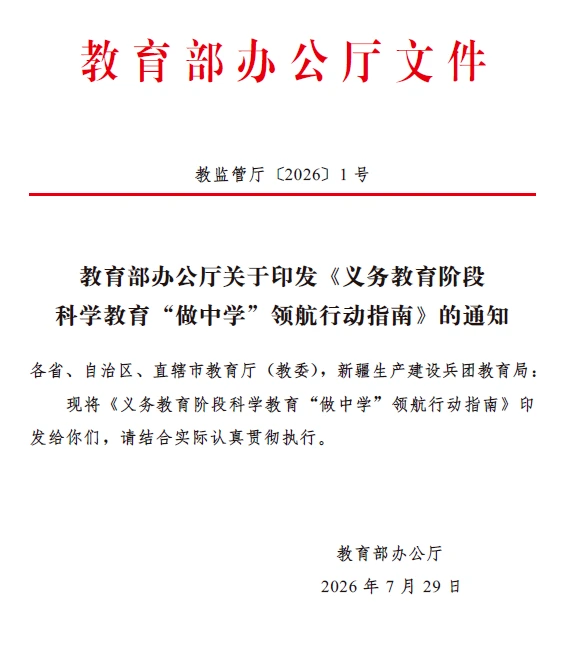
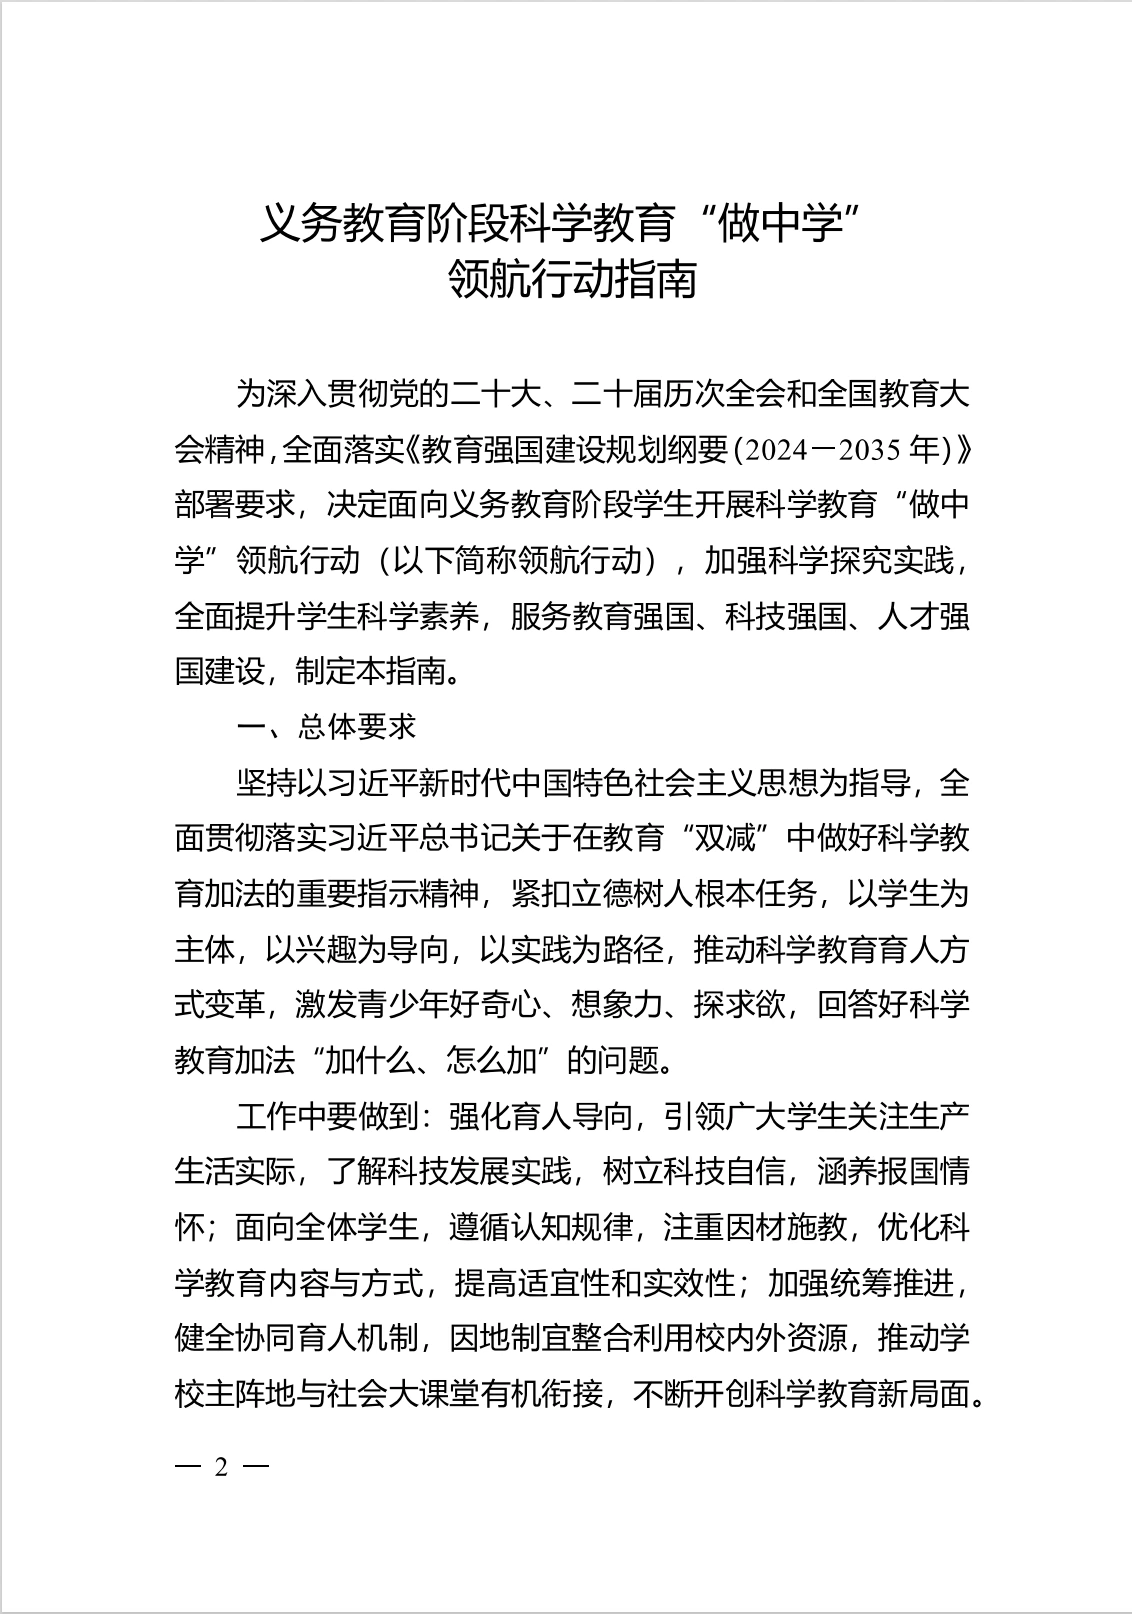
Pada Julai 2026, Kementerian Pendidikan mengeluarkan “Garis Panduan Tindakan Perintis 'Belajar Melalui Amalan' dalam Pendidikan Sains Pendidikan Wajib (Kementerian Pendidikan China)”, bagi mengatur pelaksanaan Tindakan Perintis “Belajar Melalui Amalan” dalam pendidikan sains.
Dari segi mengukuhkan perancangan pelaksanaan kurikulum, dokumen ini mensyaratkan bahawa di atas asas melaksanakan dengan tegas kehendak keseluruhan pelan kurikulum pendidikan wajib dan mengekalkan jumlah jam pengajaran, waktu pembelajaran tema rentas disiplin dalam kursus berkaitan sains, serta waktu aktiviti amalan bersepadu, kursus tempatan dan kursus berasaskan sekolah hendaklah diselaraskan dan digunakan, disusun secara fleksibel sama ada secara tertumpu atau berselerak, bagi memastikan setiap pelajar menyelesaikan sekurang-kurangnya 1 tugasan dan tidak kurang daripada 4 jam pengajaran setiap semester.
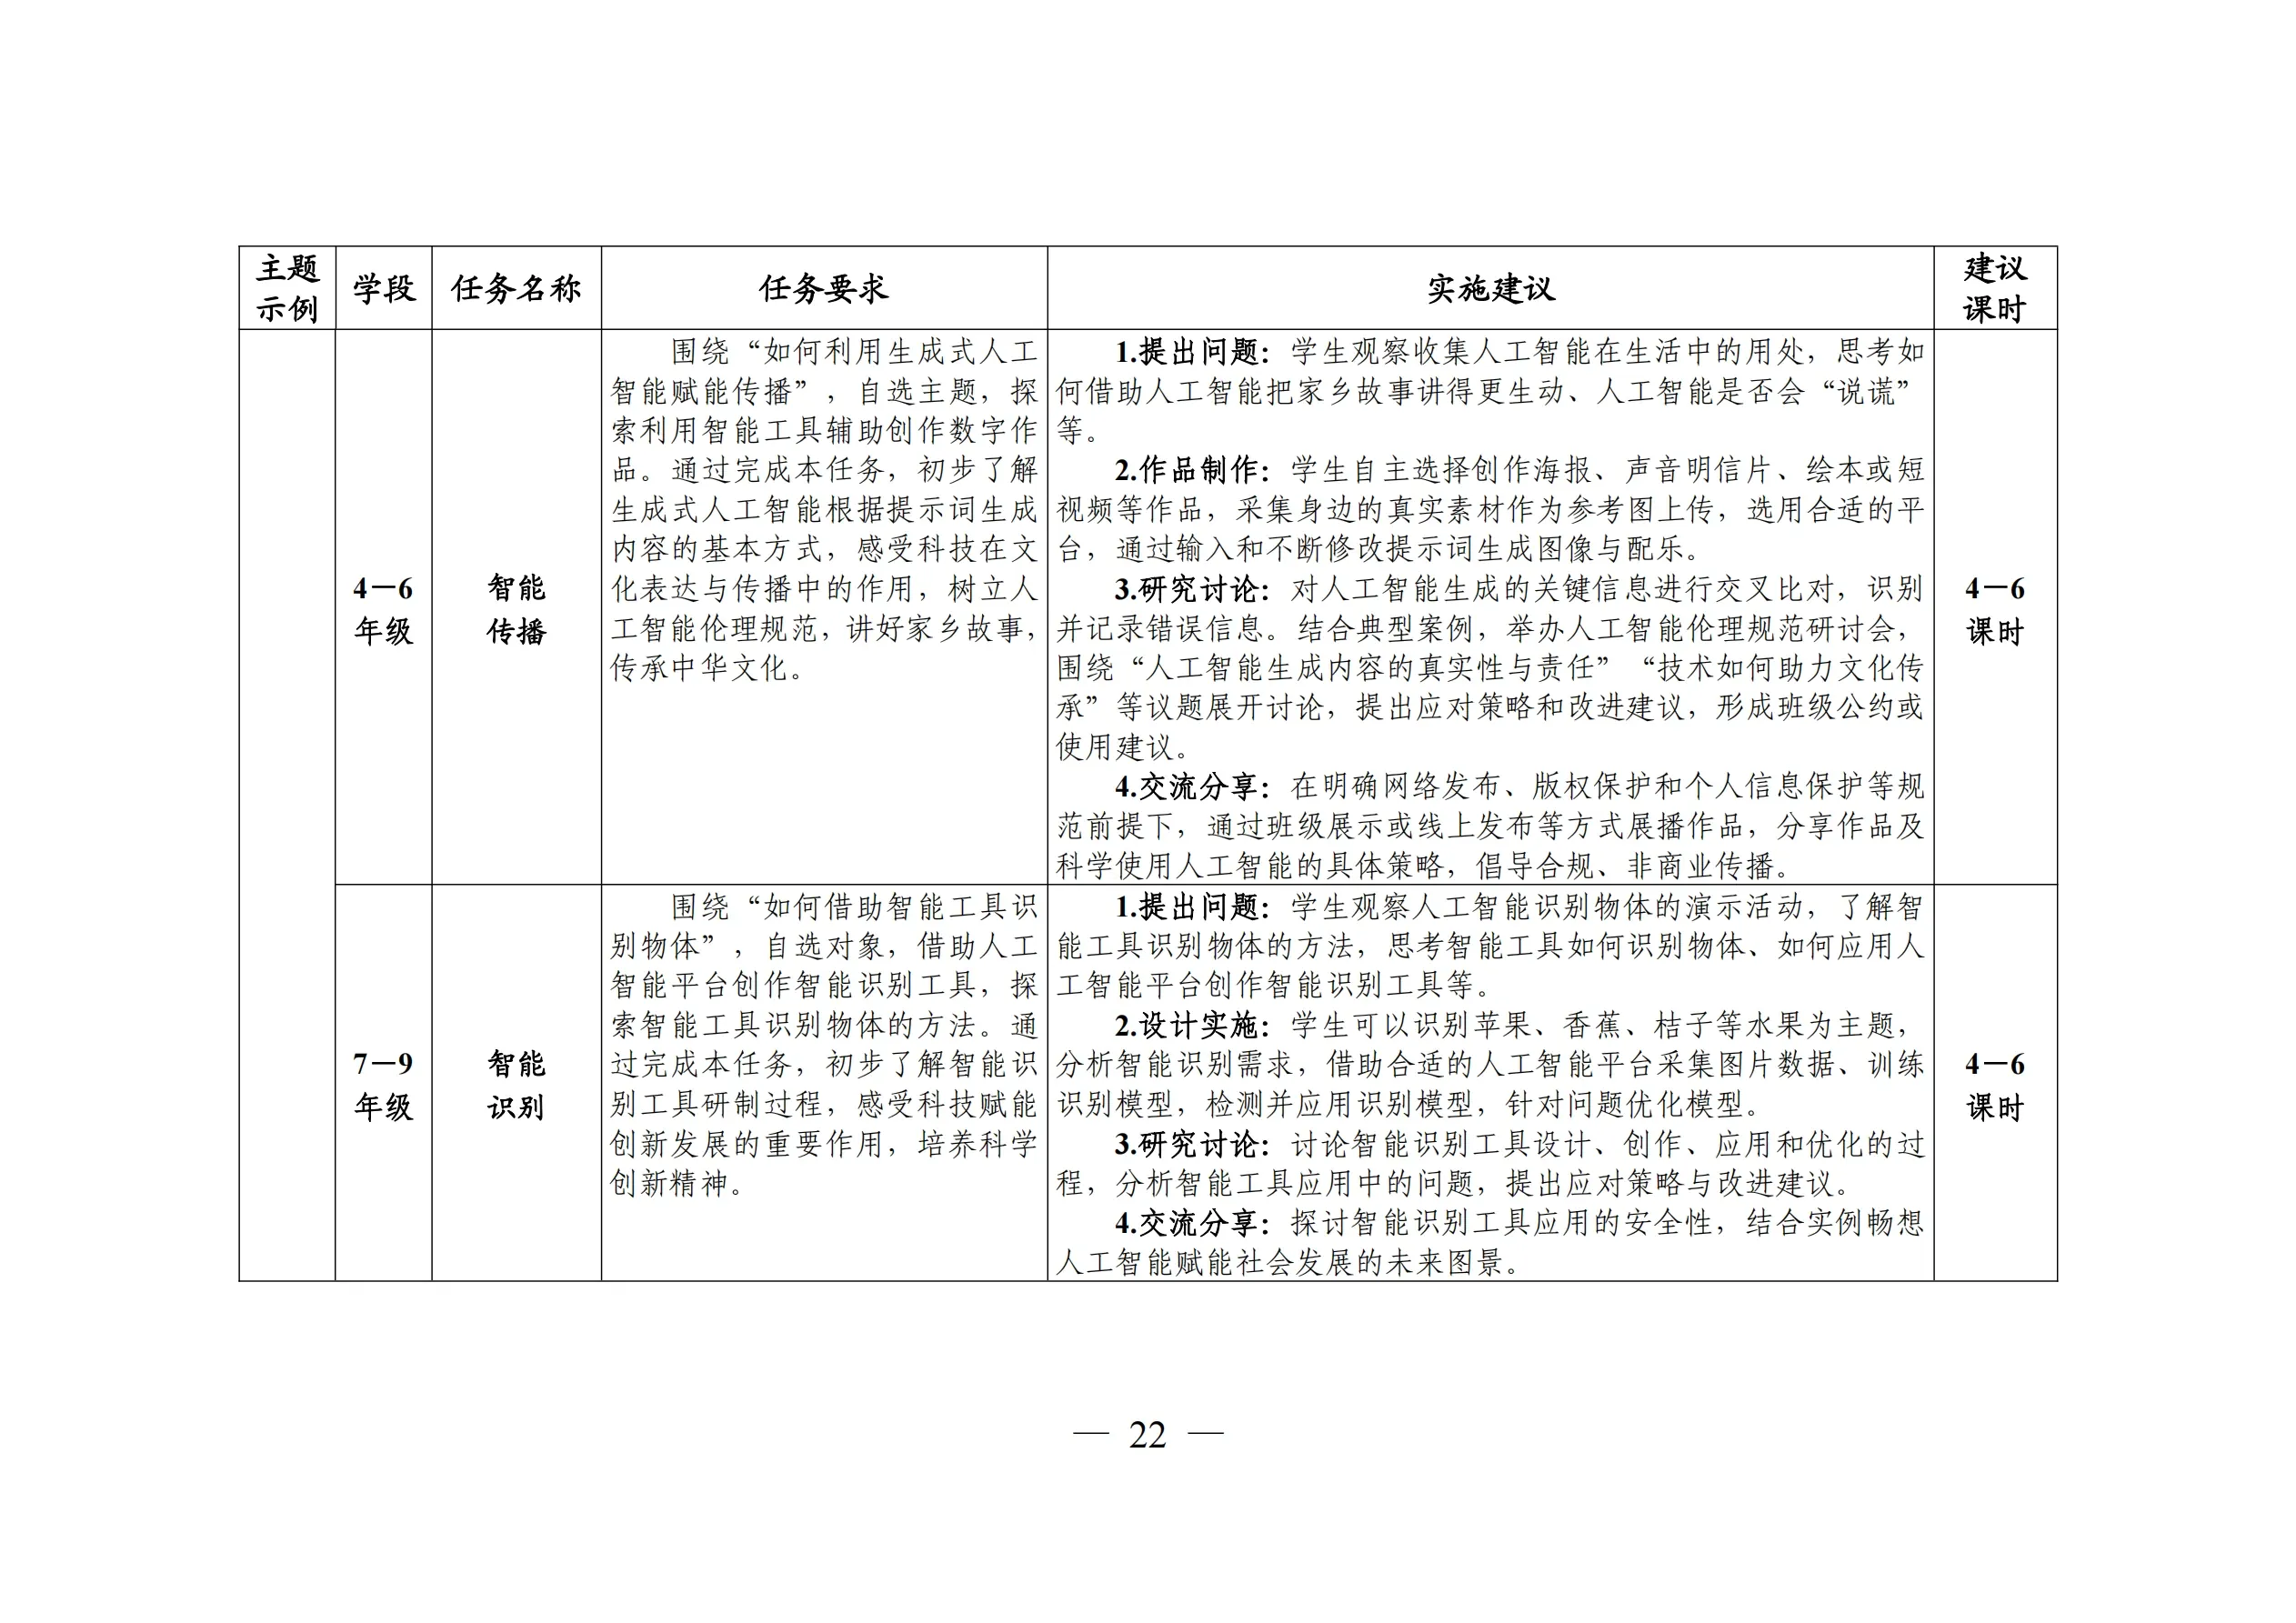
Contoh tema “Kecerdasan Buatan” dalam “Garis Panduan Tindakan Perintis 'Belajar Melalui Amalan' dalam Pendidikan Sains Pendidikan Wajib (Kementerian Pendidikan China)”
Gambaran keseluruhan pelan
Pelan Konfigurasi Tindakan Perintis “Belajar Melalui Amalan” dalam Pendidikan Sains Peringkat Pendidikan Wajib ShengTong Education
I. Matlamat Keseluruhan
Pelan Konfigurasi Tindakan Perintis “Belajar Melalui Amalan” dalam Pendidikan Sains Peringkat Pendidikan Wajib ShengTong Education bertujuan membina satu set penyelesaian pendidikan inovasi sains yang meliputi pelbagai bidang teras seperti teknologi maklumat, teknologi kejuruteraan dan kecerdasan buatan, untuk seluruh peringkat daripada Tahun 4 sekolah rendah hingga sekolah menengah. Secara melintang, pelan ini menghubungkan enam modul pengetahuan — pembinaan perkakasan, struktur mekanikal, aplikasi penderia, pembangunan pengaturcaraan, interaksi AI dan penciptaan kreatif; secara menegak, ia membentuk sistem pembinaan progresif berterusan 6 tahun persekolahan, menyesuaikan dengan corak perkembangan kognitif dan laluan pertumbuhan keupayaan inovasi sains pelajar peringkat sekolah rendah dan menengah.
II. Matlamat Pertumbuhan
Peringkat literasi pemikiran:Memupuk pemikiran pengiraan dan pemikiran kejuruteraan, pemikiran reka bentuk dan pemikiran inovatif, membina keupayaan analisis logik yang bersistem dan pemikiran penyepaduan rentas disiplin, serta membentuk corak pemikiran teras untuk menghadapi era pintar.
Peringkat keupayaan menyeluruh:Meningkatkan keupayaan amali praktikal, keupayaan kerjasama pasukan, keupayaan ekspresi kreatif dan keupayaan rumusan projek, serta memupuk sikap kejuruteraan yang teliti dan minat penerokaan inovasi sains yang berterusan.
Peringkat pembangunan jangka panjang:Membina literasi digital dan literasi AI yang lengkap, merangsang daya dorong dalaman penerokaan sains & teknologi, serta meletakkan asas yang kukuh untuk penyertaan pertandingan inovasi sains, pengajian mendalam informatik dan pertumbuhan bakat inovatif pada masa hadapan.
III. Matlamat Kurikulum
Dimensi pengetahuan:Menguasai secara sistematik pengetahuan seperti prinsip struktur mekanikal, aplikasi penderia elektronik, sintaks teras pengaturcaraan, konsep asas kecerdasan buatan dan logik pembangunan aturcara mini, serta membina rangka kerja pengetahuan lengkap dalam teknologi kejuruteraan dan sains maklumat.
Dimensi keupayaan:Memiliki keupayaan pembinaan dan penyahpepijatan perkakasan pintar, keupayaan pemikiran pengiraan dan pelaksanaan kod, serta keupayaan aplikasi alat AI dan reka bentuk interaksi; mampu menyelesaikan secara bebas projek inovasi sains gabungan perisian-perkakasan, serta membentuk keupayaan amalan kejuruteraan dalam penguraian masalah, reka bentuk pelan dan penyahpepijatan pelaksanaan.
Dimensi aplikasi:Mampu memindahkan teknologi pengaturcaraan dan AI kepada senario kehidupan sebenar, menyelesaikan reka bentuk dan pelaksanaan karya seperti peranti pintar, alat kreatif dan aturcara mini berfungsi, serta merealisasikan penukaran pengetahuan teknologi kepada senario
Jadual Keseluruhan Kursus Dua Landsan “Perkakasan + Pengaturcaraan” Berterusan Enam Tahun
| Tahun 4 | Tahun 5 | Tahun 6 | Tahun 7 | Tahun 8 | Tahun 9 | |
|---|---|---|---|---|---|---|
| Tema kecerdasan buatan · Pelan konfigurasi kursus perkakasan | ||||||
| Nama tugasan | Rakan pintar | Penderiaan pintar | Kehidupan pintar | Kenalan awal pengaturcaraan | Cerita pengaturcaraan | Anjing robot AI |
| Kandungan tugasan | Rakan pintar yang pandai menyanyi & menari Pencipta kecil penderiaan biomimetik | Penyiraman bunga pintar Pengurus kecil kawalan suara pintar | Lampu meja kecil pintar Stesen muzik persekitaran pintar | Pengembaraan besar dunia pengaturcaraan Sihir berubah-ubah | Pengembara fantasi Panglima antara bintang | Anjing robot belayar: dari pemasangan kepada tindakan Interaksi suara pintar |
| Jam pengajaran | 8 | 8 | 8 | 8 | 8 | 8 |
| Tema kecerdasan buatan · Pelan konfigurasi kursus pengaturcaraan | ||||||
| Nama tugasan | Melangkah ke dalam kecerdasan buatan | Membuka kunci aplikasi model | Memulakan kerjasama pengaturcaraan | Menyalakan ekspresi kreatif | Kenalan awal aturcara mini | Interaksi aturcara mini |
| Kandungan tugasan | Mengenali AI Pengecaman imej | Pengecaman isyarat Dialog suara | Reka bentuk pengaturcaraan berbantukan AI Pemprosesan data berbantukan AI | Pembantu ejen AI saya Penciptaan berbantukan ejen AI | Mengenali aturcara mini Amalan pembangunan aturcara mini | Penciptaan aturcara mini AI Roadshow karya aturcara mini |
| Jam pengajaran | 8 | 8 | 8 | 8 | 8 | 8 |
Kursus perkakasan
Contoh Pelan Konfigurasi Kursus Perkakasan Tema Kecerdasan Buatan “Belajar Melalui Amalan” ShengTong Education
Contoh tema: Rakan pintar
Rakan pintar yang pandai menyanyi & menari / Pencipta kecil penderiaan biomimetik · 2 tugasan
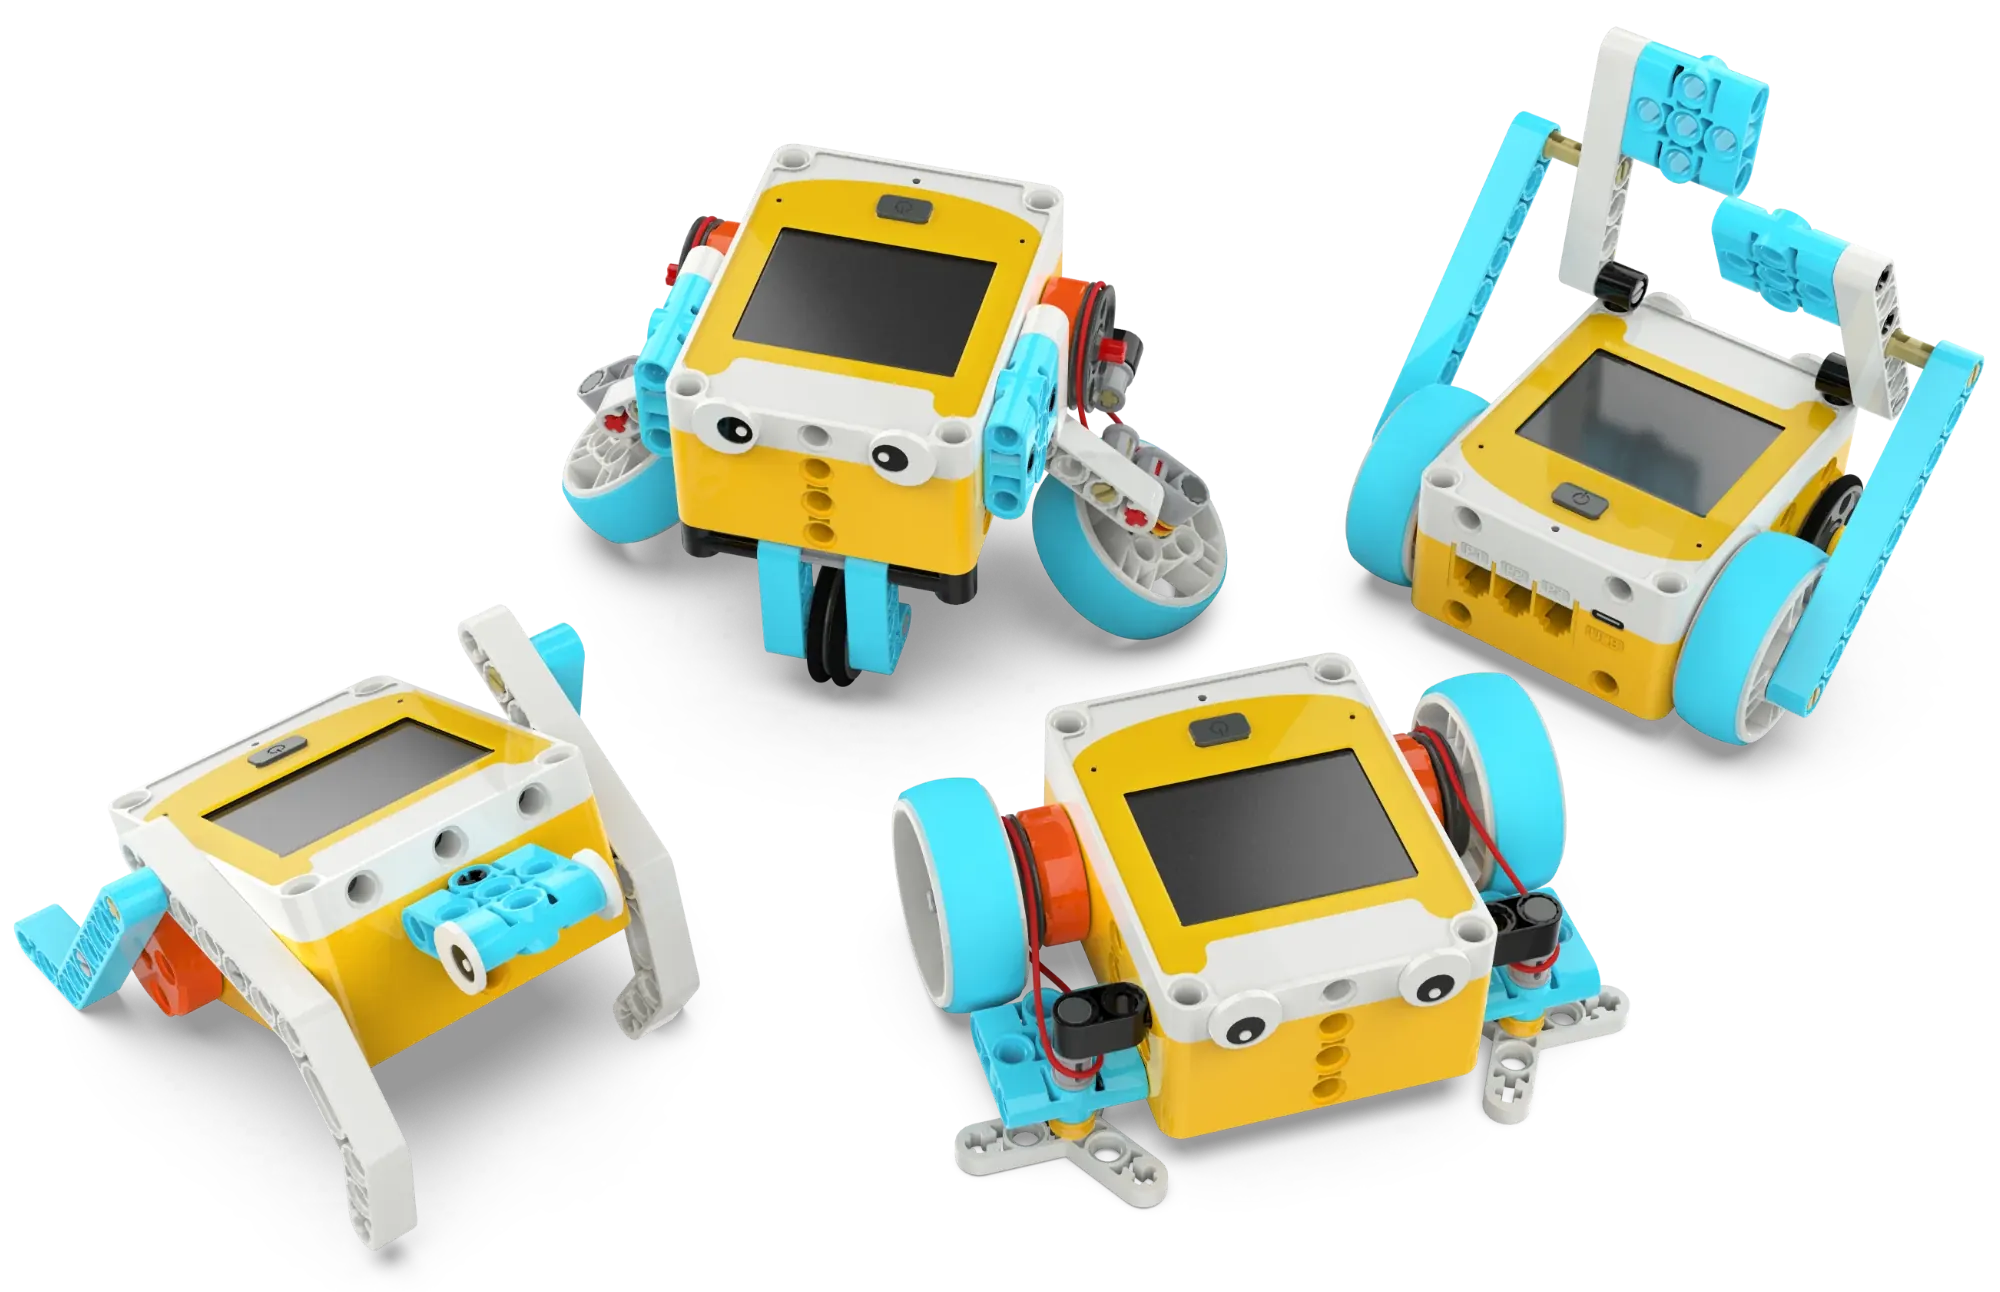
Rakan pintar yang pandai menyanyi & menari
Jam pengajaran cadangan: 4 jam pengajaranKeperluan tugasan
Memahami konsep asas robot dan pengelasan (robot perindustrian dan robot khas), mengenal pengawal set pengaturcaraan Tianji (skrin sentuh, buzzer, mikrofon, pecutan tiga paksi dan motor pengekod bilateral terintegrasi), serta memahami prinsip penghasilan bunyi (getaran objek) dan hubungan antara nada dengan frekuensi getaran, mengenal cara kerja buzzer terbina dalam pengawal.
Jam pengajaran 1 menyiapkan pembinaan asas robot Tianji (pakej bongkah 01), mengenal nama setiap komponen dan kaedah penyambungan, menghidupkan dan merasai kesan larian program contoh yang telah dipratetap, membina persepsi awal sistem pintar “penderia → keputusan program → tindakan pelaksanaan”.
Jam pengajaran 2 mempelajari operasi asas pengaturcaraan ikon skrin sentuh (menambah, membuang, mengganti, menyisip ikon), menguasai arahan pergerakan asas seperti ke hadapan, ke belakang, pusing kiri, pusing kanan, memahami hubungan parameter “bilangan” dalam program dengan bilangan putaran tayar, dan mampu menulis program pergerakan mudah secara bebas serta mengesahkannya.
Jam pengajaran 3 mempelajari pengaturcaraan ikon kategori mainan bunyi, menguasai penggunaan sembilan jenis kesan bunyi dan bunyi rawak, mampu menggabungkan arahan pergerakan dan bunyi untuk menulis program mudah, dan memahami perbezaan antara ikon jenis sekatan dan bukan sekatan (contohnya perbezaan kesan larian antara “terus ke hadapan” dan “ke hadapan N kali”).
Jam pengajaran 4 menyambung robot penari (pakej bongkah 02), mengenal empat komponen struktur engkol-tuas (engkol, tuas, rod, bingkai), memahami prinsip mekanikal penukaran gerakan bulat kepada ayunan ulang-alik, menulis program tarian dan mengadakan aktiviti perarakan robot.
Cadangan pelaksanaan
Jam pengajaran 1 memulakan dengan perbincangan (Apakah robot menurut kamu?), membimbing pelajar mengenal pasti ciri-ciri umum pelbagai robot dalam kehidupan, kemudian membina bentuk asas Tianji secara hands-on dan merasai program contoh. Semasa pembinaan, minta pelajar menyemak kuantiti komponen sendiri untuk memupuk kesedaran standard kejuruteraan.
Jam pengajaran 2 memfokuskan operasi pengaturcaraan, membolehkan pelajar mencuba setiap ikon pergerakan secara berperingkat dan memerhatikan kesan. Galakkan pelajar meramalkan kesan program sebelum menjalankannya untuk mengesahkan, memupuk tabiat “fikir dahulu, sahkan kemudian”.
Jam pengajaran 3 memulakan dengan contoh kehidupan seperti loceng penggera dan nada dering telefon untuk memperkenalkan prinsip bunyi, kemudian mengalami kesan bunyi yang berbeza melalui pengaturcaraan. Fokuskan supaya pelajar memahami maksud ikon bunyi rawak. Cabaran pengaturcaraan ialah perbezaan antara ikon sekatan dan bukan sekatan — pelajar boleh menulis program dengan “ke hadapan 2 kali + bunyi” dan “terus ke hadapan + bunyi” secara berasingan, membandingkan kesan larian dan menemui perbezaan sendiri.
Jam pengajaran 4 menganalisis struktur engkol-tuas dahulu (boleh dibantu dengan animasi video), kemudian membina robot penari secara berperingkat, menulis program tarian dan mengadakan aktiviti perarakan robot.
Pelaksanaan pengajaran
Boleh memulakan dengan senario kehidupan seperti robot penyedek debu dan robot penghantar makanan, membincangkan bagaimana kecerdasan buatan membolehkan mesin melakukan kerja secara “automatik”; kemudian menjurus kepada senario seperti pembesar suara pintar memainkan lagu dan robot pemandu memaklumkan maklumat suara di pusat membeli-belah, membincangkan bagaimana kecerdasan buatan membolehkan mesin “bercakap” dan berinteraksi dengan manusia.
Arah pengembangan
Memperkenalkan pembantu suara AI (seperti Xiao Ai, Siri) bagaimana penderia menangkap arahan pengguna dan memberi respons, serta teknologi komposisi AI dan pengesyoran muzik pintar, membincangkan bagaimana kecerdasan buatan “belajar” gaya muzik dan mencipta melodi.
Pencipta kecil penderiaan biomimetik
Jam pengajaran cadangan: 4 jam pengajaranKeperluan tugasan
Memahami konsep dan fungsi penderia (menukarkan kuantiti fizikal kepada isyarat elektrik), mengenal dua jenis penderia terbina dalam pengawal Tianji (mikrofon dan pecutan tiga paksi), serta memahami konsep dan pengelasan robot biomimetik (robot berenam kaki, anjing robot, robot sayap kibar dan sebagainya), mengenal prinsip asas dan ciri penghantaran tali.
Jam pengajaran 1 mempelajari penderia mikrofon, memahami prinsip getaran membran menghasilkan isyarat elektrik akibat getaran bunyi, menguasai tiga ikon persepsi bunyi kuat, perlahan dan sederhana, dan menulis program untuk tindakan yang dicetus oleh bunyi seperti bergerak apabila bunyi dikesan, berundur secara automatik selepas penderiaan pelanggaran dan sebagainya.
Jam pengajaran 2 mempelajari pecutan tiga paksi, mengetahui aplikasinya dalam kenderaan imbangan, goncang telefon dan penstabil dron, menguasai ikon persepsi postur seperti letak rata, tegak, goncang, putar, menulis program untuk kesan bunyi dan pergerakan yang dicetus oleh tindakan, fungsi perubahan kelajuan pergerakan mengikut tindakan, dan memahami hubungan pemetaan antara data penderia dan tingkah laku robot.
Jam pengajaran 3 menyambung robot lembu berjalan empat kaki (pakej bongkah 03), menganalisis bagaimana struktur engkol-tuasnya membolehkan empat kaki bergerak selang-seli, menulis program untuk pergerakan yang dicetus penderia, bunyi amaran apabila diletakkan tegak dan sebagainya, serta mengadakan pertandingan lumba lembu.
Jam pengajaran 4 menyambung robot penyedek debu (pakej bongkah 04), memahami struktur penghantaran tali getah (roda pemacu, roda dipacu, tali getah), mengenal ciri perlindungan gelincir apabila bebanan lampau, menulis program untuk lalu membersihkan berliku-liku dan pergerakan rawak membersih, membandingkan perbezaan antara ikon pusingan dan putaran motor tunggal, serta memilih cara pusingan yang sesuai untuk robot penyedek debu.
Cadangan pelaksanaan
Jam pengajaran 1 memulakan dengan penderia kehidupan seperti paip air automatik dan lampu automatik, kemudian membolehkan pelajar menguji sensitiviti penderia mikrofon dengan pelbagai cara seperti bertepuk tangan, menyanyi dan mengetuk meja. Fokus aktiviti: bimbing pelajar menemui fenomena “mengetuk badan robot juga boleh mencetuskan mikrofon”, seterusnya mereka program berundur selepas pelanggaran untuk memupuk pemikiran penyiasatan.
Jam pengajaran 2 memulakan dengan video kenderaan imbangan untuk memperkenalkan konsep pecutan tiga paksi, membolehkan pelajar membalik, menggoncang pengawal secara praktikal untuk memerhatikan perubahan nilai, kemudian menulis program untuk kawalan tindakan. Perubahan kelajuan pergerakan memerlukan urutan “tetapkan kelajuan dahulu, kemudian tetapkan pergerakan”, yang mudah dilupakan oleh pelajar.
Jam pengajaran 3 memulakan dengan video robot labah-labah dan anjing robot untuk memperkenalkan konsep biomimetik. Semasa pembinaan, perhatikan kesimetri kedudukan pin kaki di kedua-dua belah (ini adalah kunci untuk perjalanan normal), dan sebelum setiap larian, laraskan kedudukan permulaan motor supaya kedua-dua kaki tidak sejajar. Pertandingan lumba boleh dirancang dengan garisan permulaan dan penamat untuk meningkatkan elemen kompetitif.
Jam pengajaran 4 memulakan dengan video robot penyedek debu sebenar, membincangkan laluan kerjanya. Semasa pembinaan, arah tali getah dalaman atau luaran adalah fokus — jika dipasang terbalik, penyapu akan berputar songsang. Bahagian pengaturcaraan menguji dahulu perbezaan dua cara pusingan, kemudian membimbing pelajar memilih putaran motor tunggal (pusingan perlahan tetapi penyapu tidak berputar songsang, lebih sesuai untuk menyedut debu), dan akhirnya menggunakan masa tunggu rawak untuk merealisasikan laluan membersih rawak.
Pelaksanaan pengajaran
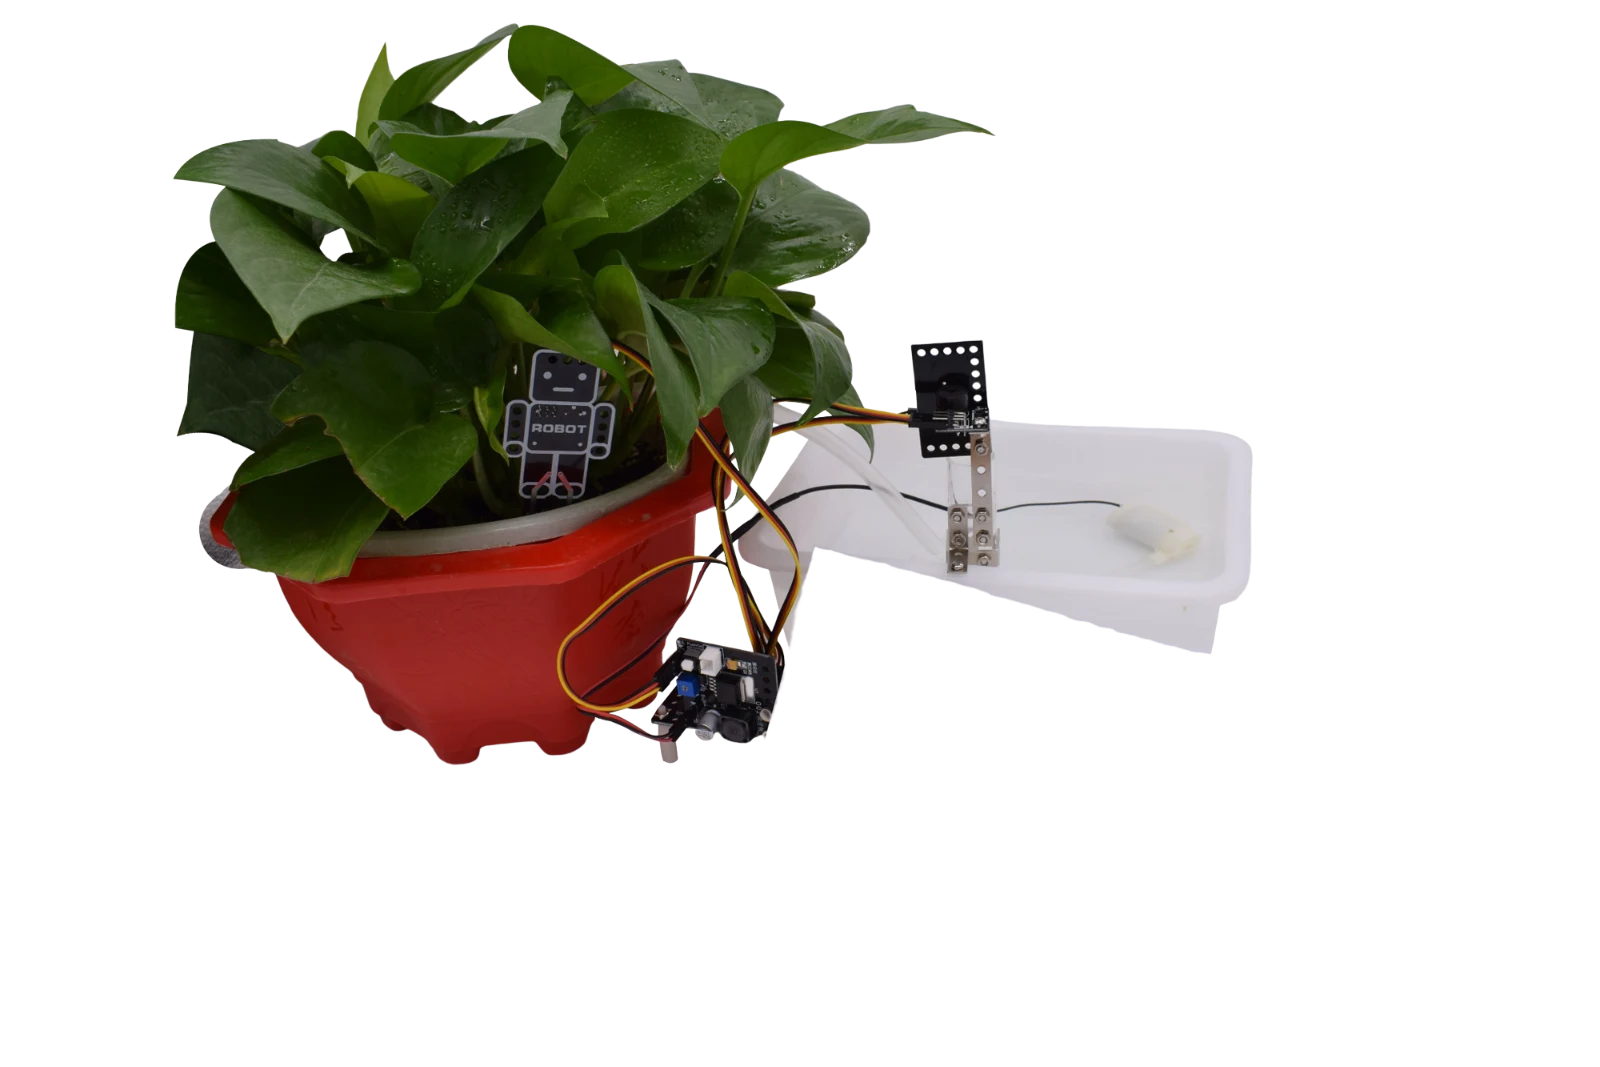
Boleh memulakan dengan senario kehidupan seperti kereta tanpa pemandu mengelak halangan dan pintu pintar mengenal pasti wajah, membincangkan bagaimana kecerdasan buatan “memerhati” dunia sekeliling melalui penderia dan membuat keputusan; kemudian menjurus kepada senario seperti robot penyedek debu rumah merancang laluan secara automatik dan anjing robot Boston Dynamics melangkang halangan, membincangkan bagaimana kecerdasan buatan membolehkan robot biomimetik “belajar” menyesuaikan diri dengan persekitaran dan bekerja secara autonomi.
Arah pengembangan
Memperkenalkan teknologi pengeresan suara pembantu suara pintar (seperti “Xiao Ai”), pengesanan tingkah laku AI di sebalik fungsi goncang telefon, teknologi perancangan laluan AI dalam robot penyedek debu (seperti pemetaan SLAM), dan aplikasi “biomimetik + AI” dalam robot berkaki empat (seperti Unitree), membincangkan bagaimana kecerdasan buatan membolehkan robot menyesuaikan diri dengan persekitaran secara lebih pintar.
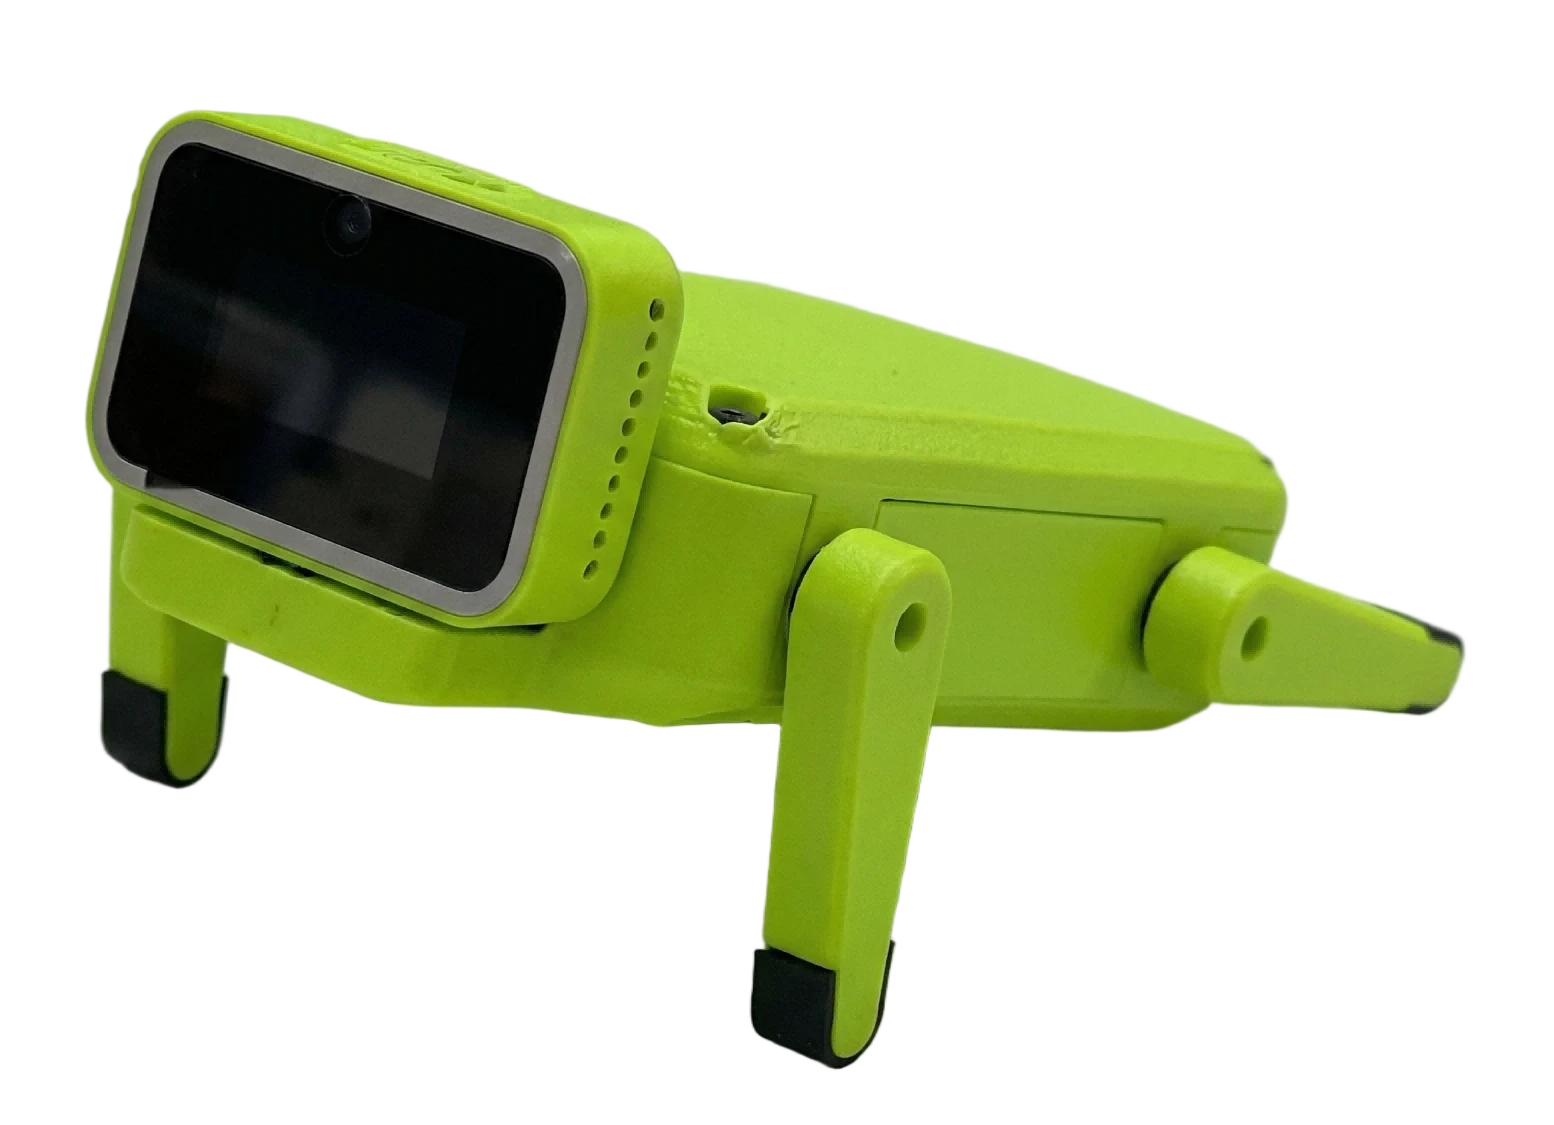
Kursus perisian
Contoh Pelan Konfigurasi Kursus Perisian Tema Kecerdasan Buatan “Belajar Melalui Amalan” ShengTong Education
Contoh tema: Melangkah ke dalam kecerdasan buatan
Mengenali AI
Jam pengajaran cadangan: 4 jam pengajaranKeperluan tugasan
Memerhati aplikasi kecerdasan buatan di sekeliling (pembesar suara pintar, pemanduan autonomi, aplikasi telefon dan sebagainya), memahami konsep asas kecerdasan buatan, membezakan hubungan antara kecerdasan buatan, robot dan pengaturcaraan; seterusnya mengenal otak AI — model, memahami kebolehan dan kegunaan pelbagai jenis model seperti model bahasa besar, model pengecaman imej, model pengecaman suara, mengalami penjanaan gambar AI dan pengecaman objek. Membina persepsi bahawa kecerdasan buatan didorong oleh pengaturcaraan dan meniru pembelajaran manusia, dan memahami aplikasi model yang berbeza dalam senario berbeza.
Cadangan pelaksanaan
- 1
Mengemukakan soalan
Bimbing pelajar memerhati aplikasi kecerdasan buatan dalam kehidupan seperti pembesar suara pintar, pemanduan autonomi, aplikasi telefon, memikirkan “Apakah kecerdasan buatan?”, “Mengapa AI boleh belajar?”, “Apakah perbezaan antara AI, robot dan pengaturcaraan biasa?”, “Adakah AI mempunyai otak, dan apakah otaknya?”.
- 2
Reka bentuk dan pelaksanaan
Menganjurkan pelajar mengalami interaksi AI seperti pengecaman contengan dan klasifikasi buah; melalui permainan “Bird Adventure” memerhatikan bagaimana AI belajar menjadi lebih kuat daripada kegagalan; mengalami penjanaan gambar AI dan pengecaman objek, memahami kebolehan pelbagai model seperti bahasa, imej dan suara; menggunakan alat grafik dan set data lukisan mudah untuk menyelesaikan latihan model dan ujian.
- 3
Kajian dan perbincangan
Berdasarkan pengalaman aktiviti, membincangkan ciri pembelajaran terawasi, pembelajaran tanpa pengawasan dan pembelajaran penguatan, membezakan perbezaan antara kecerdasan buatan lemah, kuat dan super; membandingkan persamaan dan perbezaan pembelajaran otak manusia dan latihan model, membincangkan pengaruh jumlah dan kualiti data terhadap kesan model, menganalisis peranan tiga elemen data, algoritma dan kuasa komputasi.
- 4
Perkongsian dan komunikasi
Setiap kumpulan melaporkan pemahaman baharu tentang kecerdasan buatan dan model, mempamerkan hasil latihan atau ujian model, berkongsi “bagaimana model belajar”, dan berbincang tentang kaedah meningkatkan ketepatan model serta senario di mana AI tidak boleh menggantikan pertimbangan manusia.
Pengecaman imej
Jam pengajaran cadangan: 4 jam pengajaranKeperluan tugasan
Mempelajari aliran asas klasifikasi imej dan latihan model, menggunakan platform pengaturcaraan grafik untuk mengumpul sampel imej epal dan pisang, melatih model klasifikasi, menyelesaikan permainan interaktif “Monyet suka buah”, mengalami aliran lengkap “pengumpulan → latihan → pengenalan → maklum balas”; seterusnya menggunakan teknologi pengecaman imej untuk merealisasikan kawalan isyarat badan, memetakan hasil pengecaman kamera kepada isyarat kawalan arah permainan, menyelesaikan permainan “Bola pantul isyarat badan”, menggunakan secara komprehensif kedudukan koordinat, kawalan watak dan pengecaman imej.
Cadangan pelaksanaan
- 1
Mengemukakan soalan
Mencipta situasi “Monyet kecil suka buah apa”, memikirkan “Bagaimana membuat AI kenal epal dan pisang?”, “Apa yang perlu disediakan?”, “Bagaimana jika tersalah kenal?”; mengalami permainan bola pantul dikawal papan kekunci, memikirkan “Bolehkah tidak menggunakan papan kekunci, tetapi cara lain untuk mengawal pemukul?”, “Bagaimana pengecaman imej menjadi operasi permainan?”.
- 2
Reka bentuk dan pelaksanaan
Menyediakan dua jenis buah epal dan pisang; menambah sambungan klasifikasi imej pada platform pengaturcaraan grafik, menetapkan kategori dan mengumpul gambar epal dan pisang daripada pelbagai sudut dan jarak; melatih model dan menulis program maklum balas interaktif selepas pengecaman untuk menyelesaikan “Monyet suka buah”; mempelajari koordinat pentas dan kedudukan watak, membina permainan bola pantul asas (pergerakan pemukul, pantulan bola, pengesanan pelanggaran, pengiraan markah), menyambungkan model klasifikasi ke permainan, menetapkan hubungan antara hasil pengecaman dan arah pergerakan pemukul.
- 3
Kajian dan perbincangan
Menguji kesan pengecaman model di bawah pelbagai sudut, jarak dan cahaya, membincangkan “Mengapa AI kadang-kadang salah kenal?”, menganalisis pengaruh kepelbagaian data terhadap ketepatan pengecaman; menguji sensitiviti dan ketepatan kawalan isyarat badan, membandingkan kelebihan dan kekurangan kawalan papan kekunci dan kawalan isyarat badan.
- 4
Perkongsian dan komunikasi
Memperagakan karya “Monyet suka buah” dan “Bola pantul isyarat badan”, berkongsi data latihan dan pengalaman penyahpepijatan, membincangkan bagaimana membuat model mengenal dengan lebih tepat, dan menjangkau permainan lain yang boleh dikawal oleh pengecaman imej.