
Solusi Bertema Kecerdasan Buatan "Belajar dengan Berbuat"
Menindaklanjuti "Pedoman Aksi Perintis 'Belajar dengan Berbuat' dalam Pendidikan Sains pada Jenjang Pendidikan Wajib Belajar (Kementerian Pendidikan Tiongkok)" dari Kementerian Pendidikan, skema kursus bertema kecerdasan buatan berjalur ganda "perangkat keras + pemrograman" untuk seluruh jenjang dari Kelas 4 SD hingga SMP.
Latar Belakang Kebijakan
"Pedoman Aksi Perintis 'Belajar dengan Berbuat' dalam Pendidikan Sains pada Jenjang Pendidikan Wajib Belajar (Kementerian Pendidikan Tiongkok)"
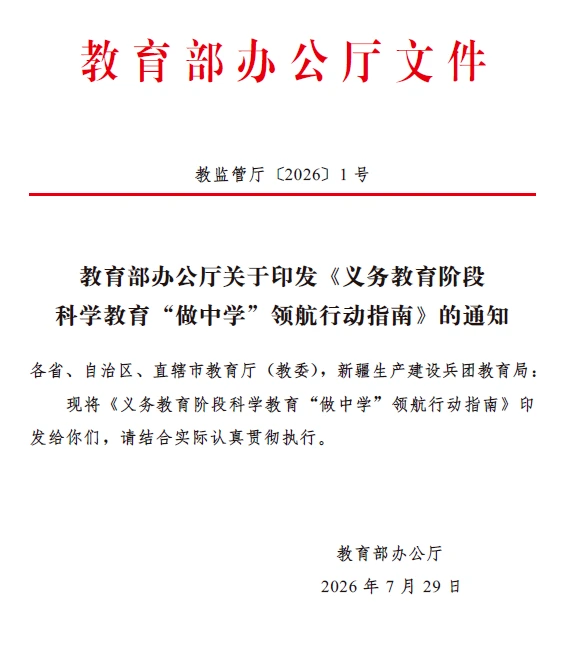
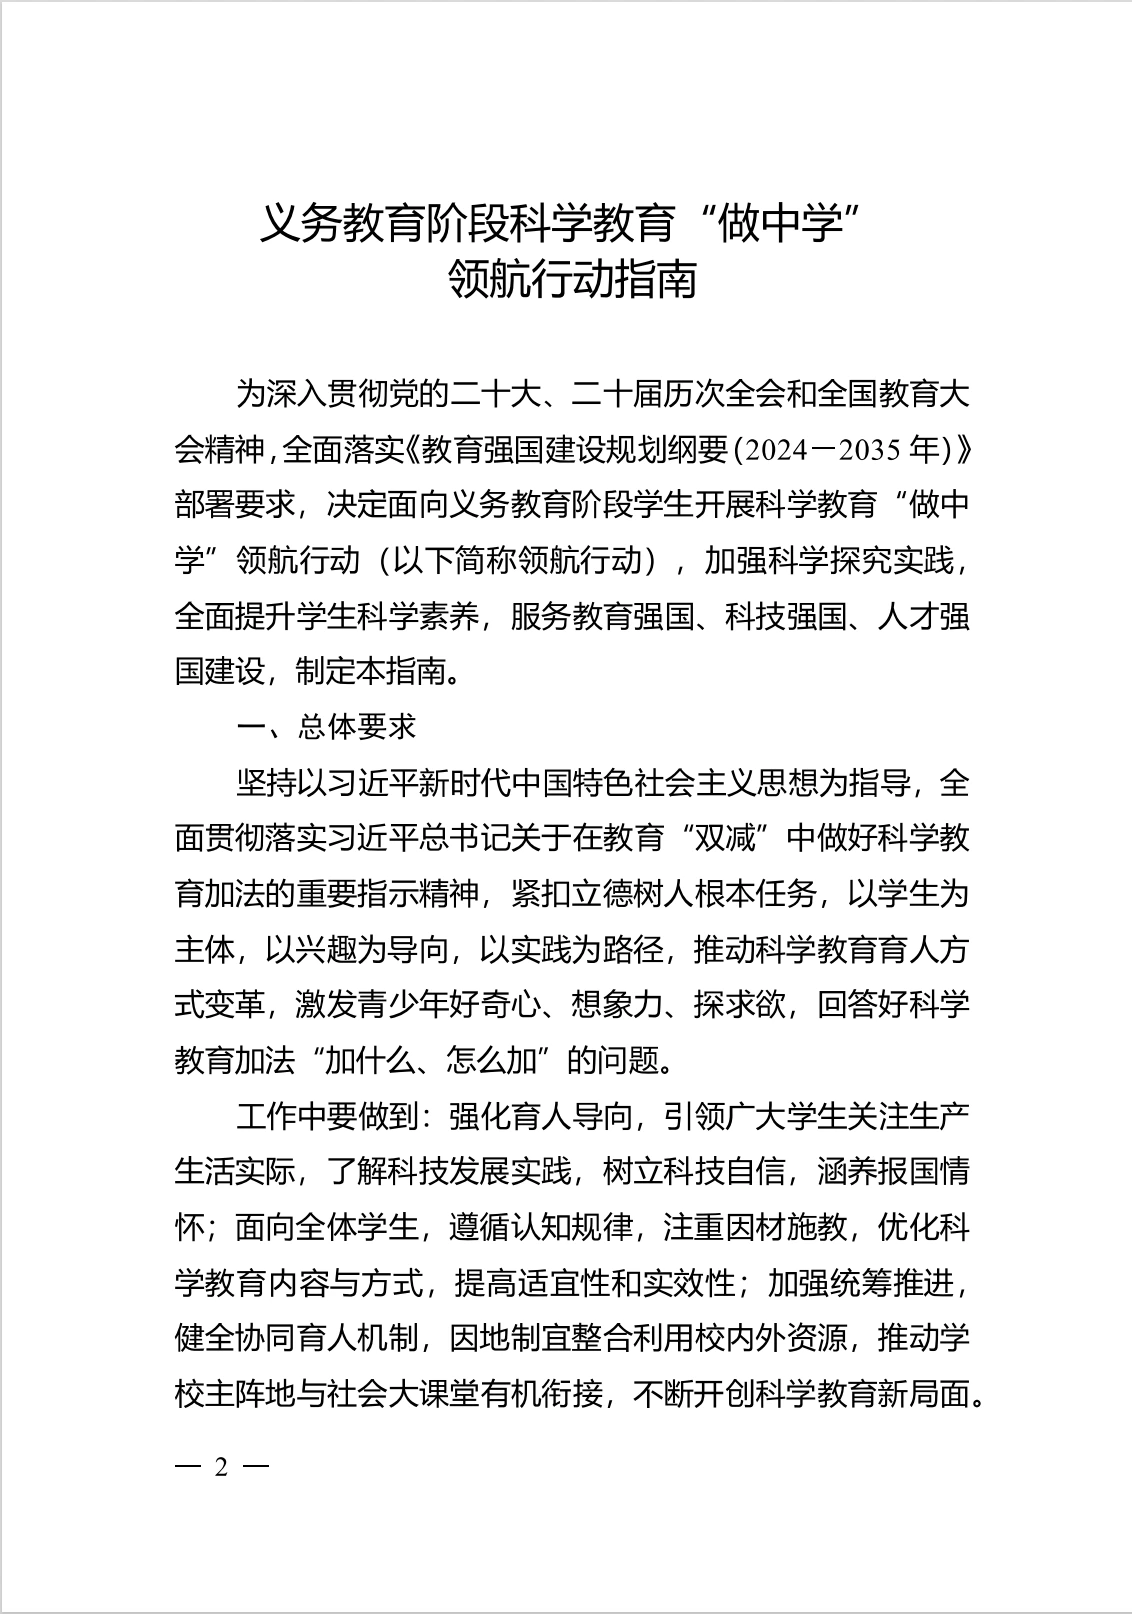
Pada Juli 2026, Kementerian Pendidikan menerbitkan "Pedoman Aksi Perintis 'Belajar dengan Berbuat' dalam Pendidikan Sains pada Jenjang Pendidikan Wajib Belajar (Kementerian Pendidikan Tiongkok)" dan menetapkan pelaksanaan Aksi Perintis Pendidikan Sains "Belajar dengan Berbuat".
Dalam hal memperkuat perencanaan pelaksanaan kurikulum, dokumen tersebut mewajibkan, dengan tetap menegakkan persyaratan umum skema kurikulum pendidikan wajib belajar dan mempertahankan total jam pelajaran tetap, penggunaan terpadu atas jam pelajaran pembelajaran tematik lintas disiplin dalam mata pelajaran sains, serta jam pelajaran kegiatan praktik terpadu, kurikulum daerah, dan kurikulum sekolah, yang diatur secara fleksibel dengan cara terpusat atau tersebar, untuk memastikan setiap siswa menyelesaikan tidak kurang dari 1 tugas dan tidak kurang dari 4 jam pelajaran setiap semester.
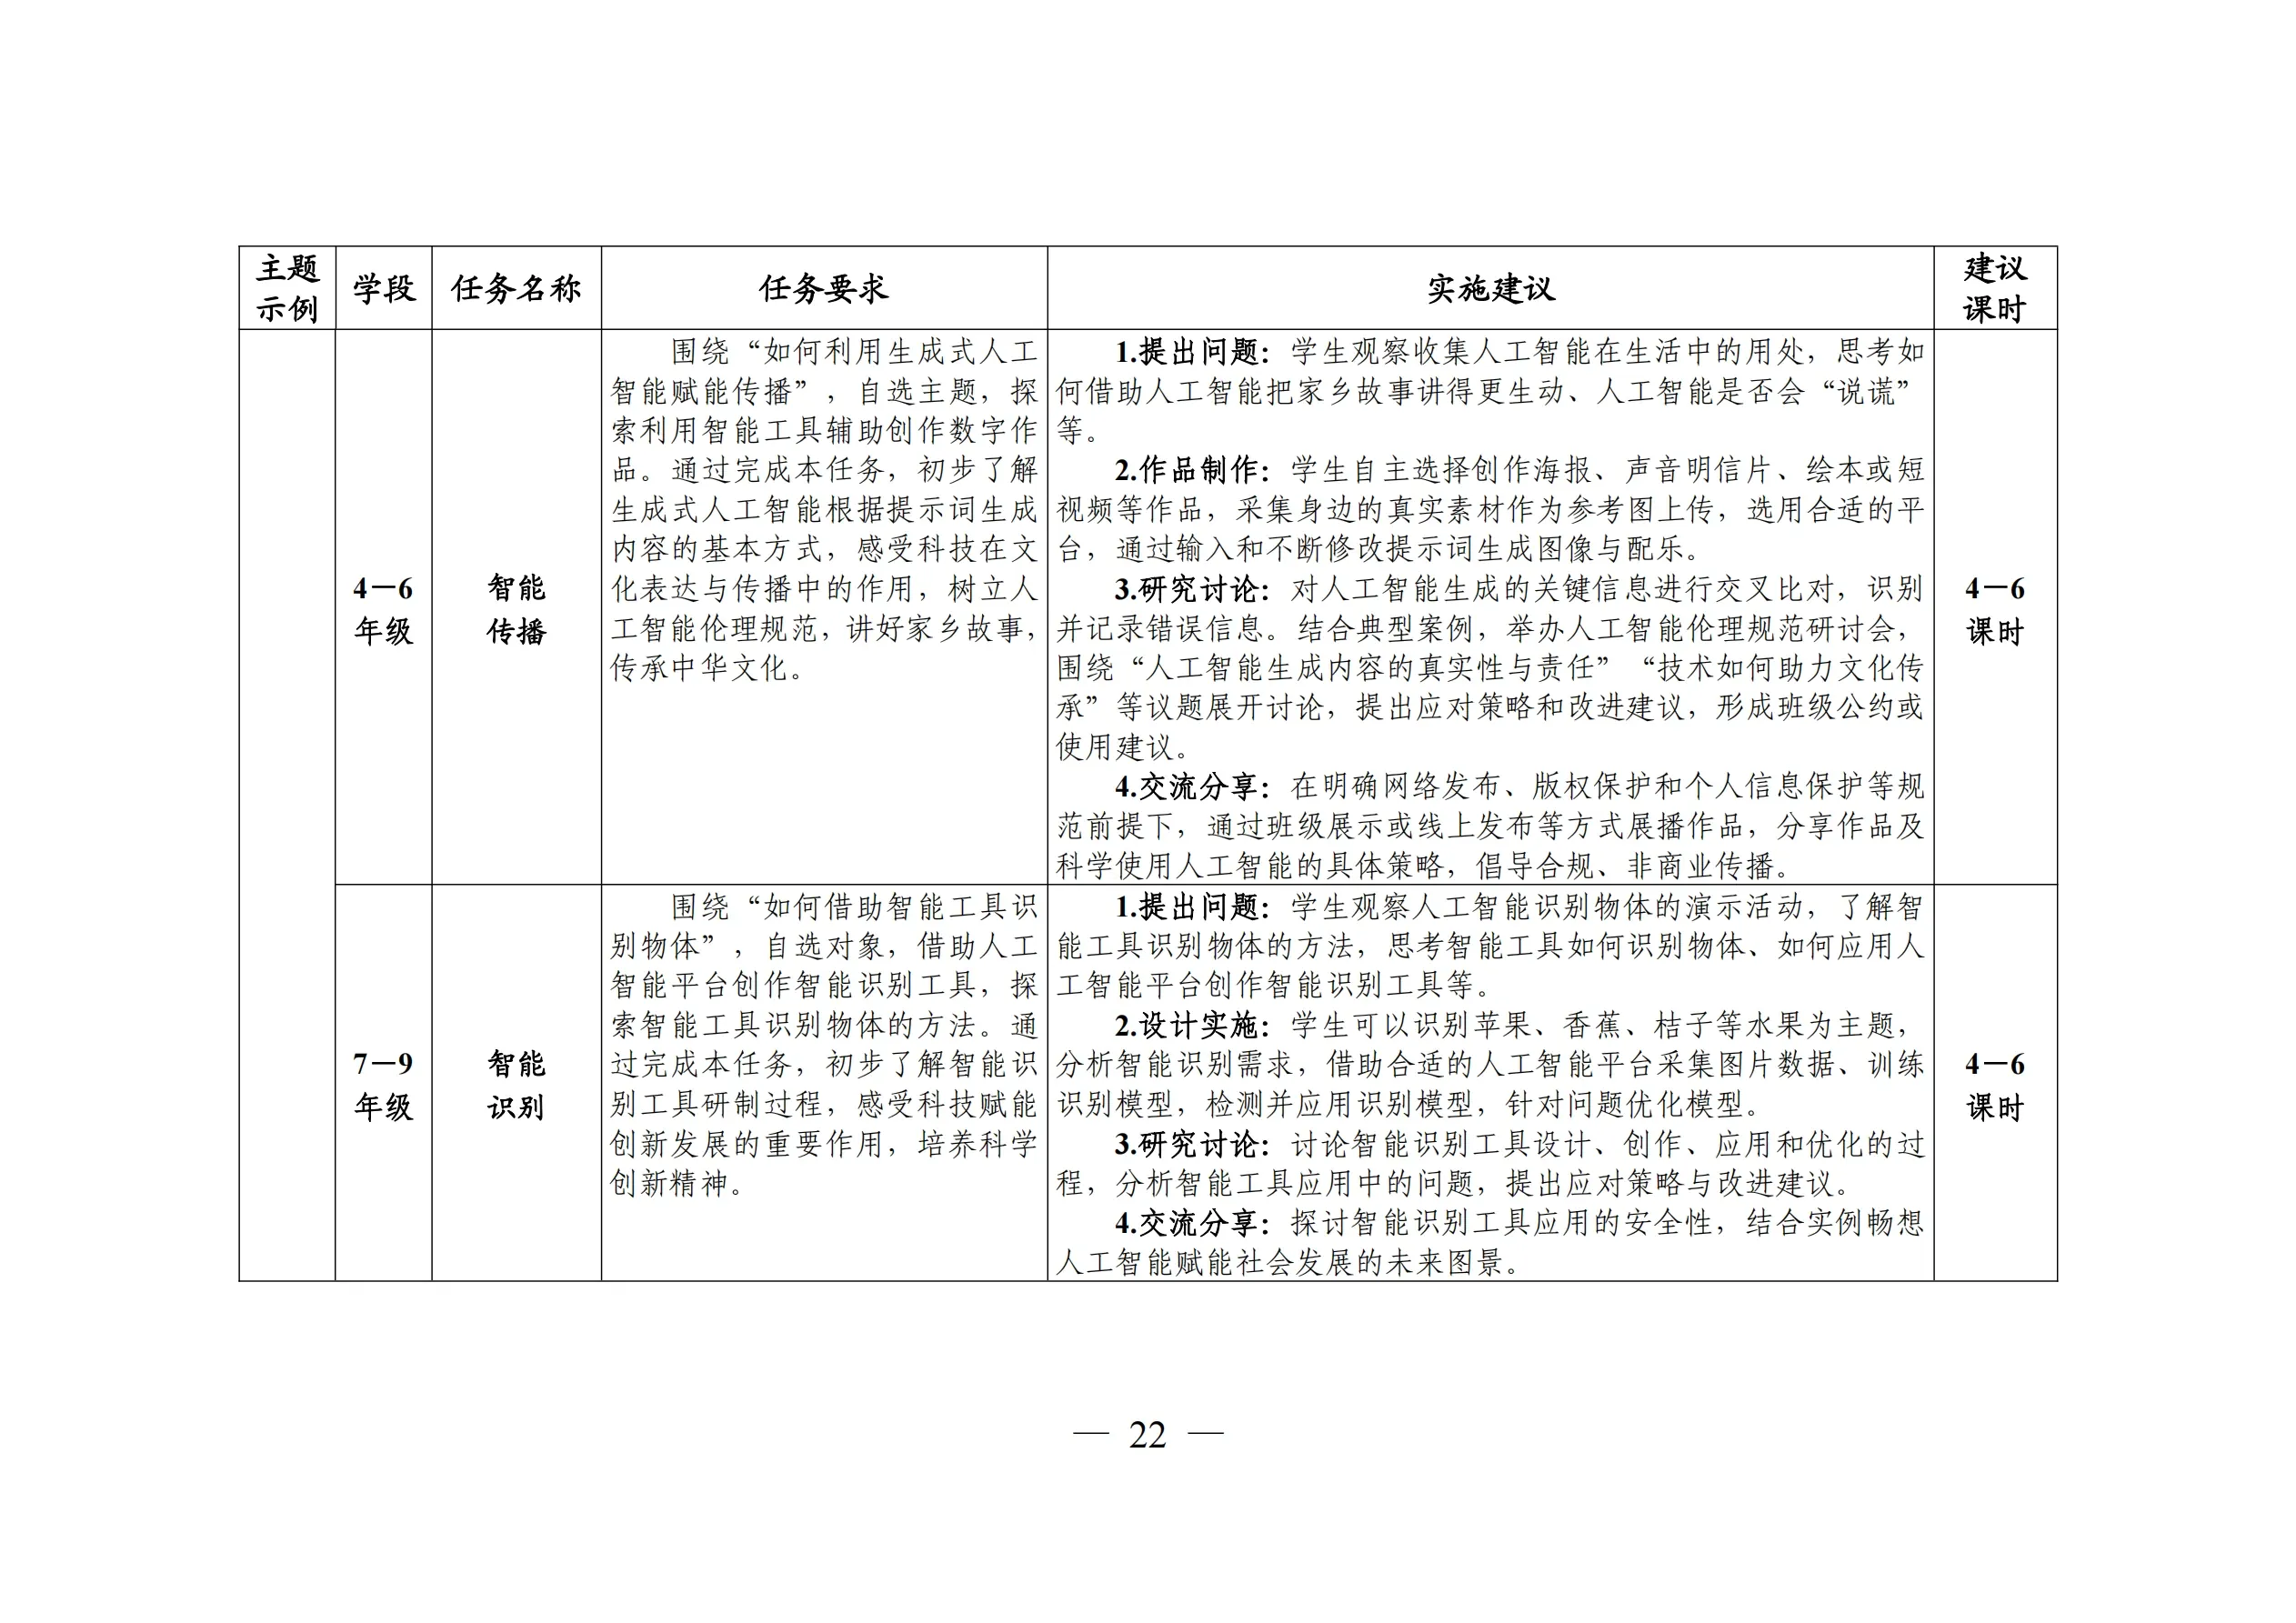
Contoh tema "Kecerdasan Buatan" dari "Pedoman Aksi Perintis 'Belajar dengan Berbuat' dalam Pendidikan Sains pada Jenjang Pendidikan Wajib Belajar (Kementerian Pendidikan Tiongkok)"
Gambaran Umum Solusi
Skema Konfigurasi Aksi Perintis Pendidikan Sains "Belajar dengan Berbuat" Jenjang Pendidikan Wajib Belajar ShengTong Education
I. Tujuan Umum
Skema Konfigurasi Aksi Perintis Pendidikan Sains "Belajar dengan Berbuat" Jenjang Pendidikan Wajib Belajar ShengTong Education bertujuan membangun seperangkat solusi pendidikan sains & inovasi yang mencakup berbagai bidang inti seperti teknologi informasi, rekayasa, dan kecerdasan buatan untuk seluruh jenjang dari Kelas 4 SD hingga SMP. Secara horizontal, skema ini menghubungkan enam modul pengetahuan—perakitan perangkat keras, struktur mekanik, penerapan sensor, pengembangan pemrograman, interaksi AI, dan penciptaan kreatif; secara vertikal membentuk sistem pembinaan berjenjang dan berkesinambungan selama 6 tahun ajaran, yang menyesuaikan diri dengan pola perkembangan kognitif serta jalur pertumbuhan kemampuan sains & inovasi siswa jenjang SD dan SMP.
II. Tujuan Pertumbuhan
Aspek literasi berpikir:Menumbuhkan berpikir komputasional dan berpikir rekayasa, berpikir desain dan berpikir inovatif, membangun kemampuan analisis logis yang sistematis dan berpikir integrasi lintas disiplin, serta membentuk pola pikir inti yang berorientasi pada era kecerdasan.
Aspek kemampuan komprehensif:Meningkatkan kemampuan praktik langsung, kemampuan kerja tim, kemampuan ekspresi kreatif, dan kemampuan evaluasi proyek, serta membentuk sikap rekayasa yang ketat dan minat eksplorasi sains & inovasi yang berkelanjutan.
Aspek pengembangan jangka panjang:Membangun literasi digital dan literasi AI yang utuh, menggerakkan dorongan internal untuk eksplorasi sains & teknologi, serta meletakkan fondasi kokoh bagi partisipasi dalam kompetisi sains & inovasi, pendalaman ilmu informatika, dan pertumbuhan talenta inovatif di masa depan.
III. Tujuan Kurikulum
Dimensi pengetahuan:Menguasai secara sistematis prinsip struktur mekanik, penerapan sensor elektronik, sintaks inti pemrograman, konsep dasar kecerdasan buatan, logika pengembangan mini program, dan lainnya, serta membangun kerangka pengetahuan utuh dalam teknik rekayasa dan ilmu informasi.
Dimensi kemampuan:Memiliki kemampuan perakitan dan debugging perangkat keras cerdas, kemampuan berpikir komputasional dan implementasi kode, serta kemampuan penerapan alat AI dan desain interaksi, mampu menyelesaikan proyek sains & inovasi gabungan perangkat lunak dan keras secara mandiri, serta membentuk kemampuan praktik rekayasa dalam memecah masalah, merancang solusi, dan melakukan debugging implementasi.
Dimensi penerapan:Mampu mentransfer teknologi pemrograman dan AI ke skenario kehidupan nyata, menyelesaikan desain dan implementasi karya seperti perangkat cerdas, alat kreatif, dan mini program fungsional, serta mewujudkan transformasi pengetahuan teknis ke dalam skenario.
Enam Tahun Berkesinambungan · Daftar Keseluruhan Kursus Berjalur Ganda "Perangkat Keras + Pemrograman"
| Kelas 4 | Kelas 5 | Kelas 6 | Kelas 7 | Kelas 8 | Kelas 9 | |
|---|---|---|---|---|---|---|
| Tema Kecerdasan Buatan · Skema Konfigurasi Kursus Perangkat Keras | ||||||
| Nama tugas | Mitra Cerdas | Persepsi Cerdas | Kehidupan Cerdas | Pengenalan Pemrograman | Cerita Pemrograman | Anjing Robot AI |
| Isi tugas | Mitra cerdas yang pandai bernyanyi dan menari Kreator persepsi bionik cilik | Penyiram tanaman cerdas Asisten kecil kendali suara cerdas | Lampu meja cilik cerdas Stasiun musik lingkungan cerdas | Petualangan besar dunia pemrograman Sihir berubah-ubah | Petualang fantastis Komandan antarbintang | Anjing robot bertolak: dari perakitan hingga bergerak Interaksi suara cerdas |
| Jam pelajaran | 8 | 8 | 8 | 8 | 8 | 8 |
| Tema Kecerdasan Buatan · Skema Konfigurasi Kursus Pemrograman | ||||||
| Nama tugas | Masuk ke Kecerdasan Buatan | Membuka Penerapan Model | Memulai Kolaborasi Pemrograman | Menyalakan Ekspresi Kreatif | Pengenalan Mini Program | Interaksi Mini Program |
| Isi tugas | Mengenal AI Pengenalan citra | Pengenalan gestur Dialog suara | Desain pemrograman berbantu AI Pengolahan data berbantu AI | Asisten agen AI cilik saya Penciptaan berbantu agen AI | Mengenal mini program Perangkat pengembangan mini program | Penciptaan mini program AI Demo karya mini program |
| Jam pelajaran | 8 | 8 | 8 | 8 | 8 | 8 |
Kursus Perangkat Keras
Contoh Skema Konfigurasi Kursus Perangkat Keras Bertema Kecerdasan Buatan "Belajar dengan Berbuat" ShengTong Education
Contoh tema: Mitra Cerdas
Mitra cerdas yang pandai bernyanyi dan menari / Kreator persepsi bionik cilik · total 2 tugas
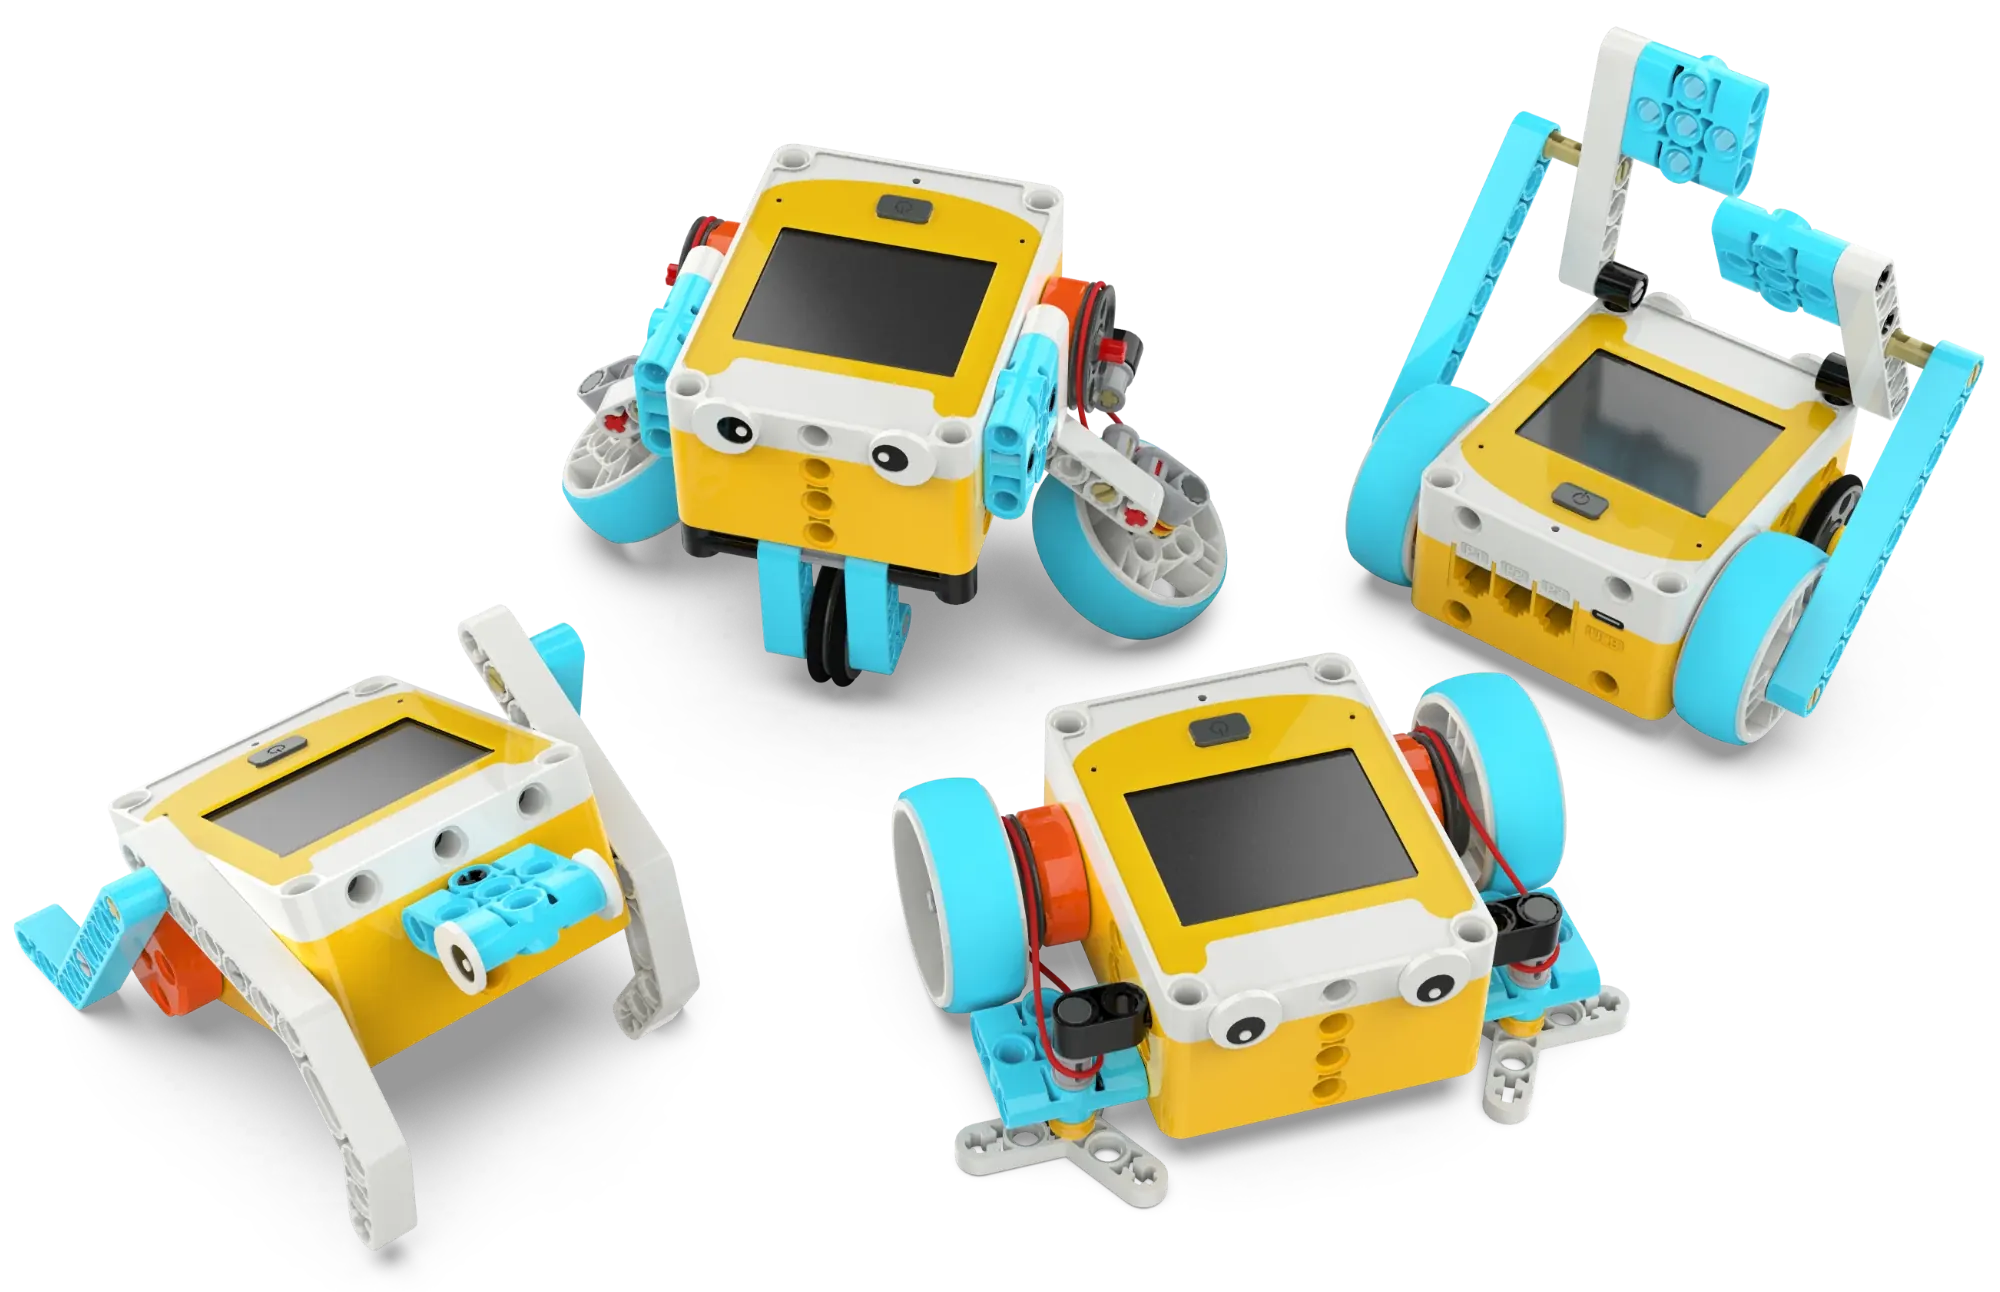
Mitra cerdas yang pandai bernyanyi dan menari
Jam pelajaran disarankan: 4 jam pelajaranPersyaratan tugas
Memahami konsep dasar dan klasifikasi robot (robot industri dan robot khusus), mengenal pengontrol set pemrograman Tianji (terintegrasi layar sentuh, buzzer, mikrofon, akselerometer tiga sumbu, dan motor encoder ganda sisi), sekaligus memahami prinsip pembentukan suara (getaran benda) dan hubungan antara nada dengan frekuensi getaran, serta mengenal cara kerja buzzer bawaan pengontrol.
Jam pelajaran ke-1 menyelesaikan perakitan dasar robot Tianji (paket blok 01), mengenal nama masing-masing komponen dan cara merakitnya, menyalakan untuk merasakan efek menjalankan program contoh yang telah ditetapkan, serta membangun pemahaman awal tentang sistem cerdas "sensor mendeteksi → program menilai → menjalankan aksi".
Jam pelajaran ke-2 mempelajari operasi dasar pemrograman ikon layar sentuh (menambah, menghapus, mengganti, menyisipkan ikon), menguasai perintah pergerakan dasar seperti maju, mundur, belok kiri, belok kanan, memahami hubungan antara parameter "jumlah" dalam program dengan jumlah putaran roda, serta mampu menyusun program pergerakan sederhana secara mandiri dan menjalankannya untuk verifikasi.
Jam pelajaran ke-3 mempelajari pemrograman ikon pemutaran, menguasai penggunaan sembilan efek suara dan efek suara acak, mampu menggabungkan perintah pergerakan dan pembunyian untuk menyusun program sederhana, serta memahami perbedaan ikon berjenis pemblokir (blocking) dan non-pemblokir (non-blocking) (seperti perbedaan efek antara terus maju dan maju N kali).
Jam pelajaran ke-4 merakit robot penari (paket blok 02), mengenal empat komponen mekanisme engkol dan batang ayun (engkol, batang ayun, batang penghubung, rangka), memahami prinsip mekanik konversi gerak melingkar menjadi ayunan bolak-balik, menyusun program tarian, dan mengadakan kegiatan pesta dansa robot.
Saran implementasi
Jam pelajaran ke-1 dimulai dengan diskusi (menurutmu apa itu robot?), memandu siswa menemukan ciri umum berbagai robot dalam kehidupan, lalu merakit bentuk dasar Tianji dan merasakan program contoh. Pada sesi perakitan, biarkan siswa memeriksa sendiri jumlah komponen untuk menumbuhkan kesadaran norma rekayasa.
Jam pelajaran ke-2 berfokus pada operasi pemrograman, membiarkan siswa mencoba secara bertahap setiap ikon pergerakan dan mengamati efeknya. Dorong siswa untuk memprediksi efek jalannya program sebelum menjalankannya guna verifikasi, guna menumbuhkan kebiasaan "berpikir dulu, lalu verifikasi".
Jam pelajaran ke-3 pertama menggunakan contoh kehidupan seperti jam alarm dan dering ponsel untuk memperkenalkan prinsip suara, lalu memprogram untuk merasakan berbagai efek suara, dengan fokus membiarkan siswa memahami makna ikon efek suara acak. Kendala pemrograman adalah perbedaan antara jenis pemblokir dan non-pemblokir—biarkan siswa menyusun program masing-masing dengan "maju 2 kali + efek suara" dan "terus maju + efek suara", membandingkan efek jalannya, dan menemukan perbedaannya sendiri.
Jam pelajaran ke-4 pertama menganalisis struktur engkol dan batang ayun (dapat dibantu dengan animasi video), lalu merakit robot penari secara bertahap, menyusun program tarian, dan mengadakan kegiatan pesta dansa robot.
Pelaksanaan pengajaran
Dapat diperkenalkan dari skenario kehidupan seperti robot penyapu lantai dan robot pengantar makanan, mendiskusikan bagaimana kecerdasan buatan membiarkan mesin menyelesaikan pekerjaan secara "otomatis"; lalu memperluas ke skenario seperti pemesanan lagu melalui speaker cerdas dan pengumuman suara robot pemandu belanja di mal, mendiskusikan bagaimana kecerdasan buatan membiarkan mesin "bersuara" dan berinteraksi dengan manusia.
Arah pengembangan
Memperkenalkan bagaimana asisten suara AI (seperti Xiao Ai Tongxue, Siri) mendeteksi perintah pengguna melalui sensor dan merespons, serta teknologi komposisi AI dan rekomendasi musik cerdas, mendiskusikan bagaimana kecerdasan buatan "belajar" gaya musik dan menciptakan melodi.
Kreator persepsi bionik cilik
Jam pelajaran disarankan: 4 jam pelajaranPersyaratan tugas
Memahami konsep dasar dan fungsi sensor (mengubah besaran fisik menjadi sinyal listrik), mengenal dua jenis sensor bawaan pengontrol Tianji (mikrofon dan akselerometer tiga sumbu), sekaligus memahami konsep dan klasifikasi robot bionik (robot berkaki enam, anjing robot, robot sayap kepak, dll.), serta mengenal prinsip dasar dan karakteristik transmisi sabuk.
Jam pelajaran ke-1 mempelajari sensor mikrofon, memahami prinsip suara bergetar menggerakkan membran bergetar menghasilkan sinyal listrik, menguasai penggunaan tiga ikon persepsi suara keras, pelan, dan sedang, serta memprogram fitur memicu pergerakan dengan suara dan mundur otomatis setelah mendeteksi tabrakan.
Jam pelajaran ke-2 mempelajari akselerometer tiga sumbu, memahami penerapannya pada sepeda seimbang, goyang ponsel, dan stabilisasi drone, menguasai ikon persepsi sikap seperti diletakkan datar, dibuat tegak, digoyang, diputar, memprogram fitur memicu efek suara dan pergerakan dengan gerakan serta mengubah kecepatan pergerakan dengan gerakan, serta memahami hubungan pemetaan antara data sensor dan perilaku robot.
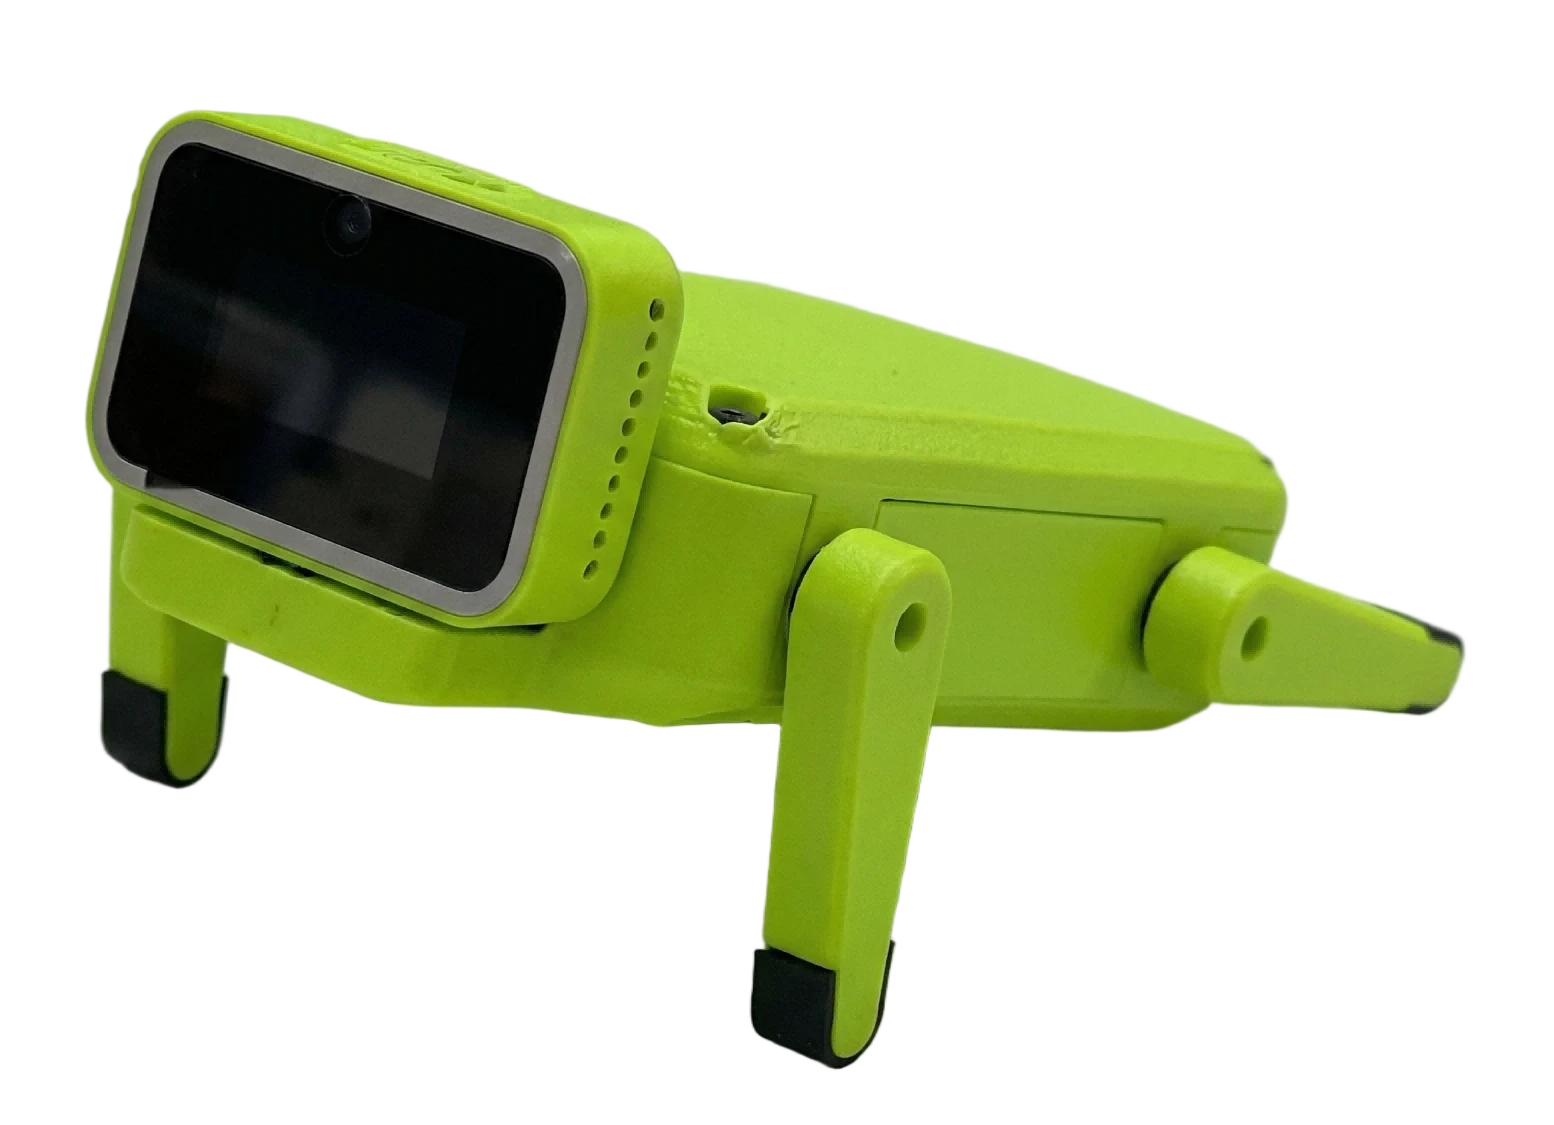
Jam pelajaran ke-3 merakit robot sapi cilik berkaki empat yang berjalan (paket blok 03), menganalisis bagaimana struktur engkol dan batang ayunnya mewujudkan langkah bergantian keempat kakinya, memprogram fitur memicu pergerakan dengan sensor dan membunyikan nada petunjuk saat diletakkan tegak, serta mengadakan kegiatan balapan sapi cilik.
Jam pelajaran ke-4 merakit robot penyapu lantai (paket blok 04), memahami struktur transmisi sabuk karet gelang (roda penggerak, roda yang digerakkan, sabuk karet gelang), mengenal karakteristik proteksi transmisi sabuk berupa slip saat kelebihan beban, memprogram pembersihan lintasan berbelok-belok dan pembersihan gerak acak, membandingkan perbedaan antara ikon belok dan putaran motor tunggal, serta memilih cara belok yang sesuai untuk robot penyapu lantai.
Saran implementasi
Jam pelajaran ke-1 diperkenalkan dari sensor kehidupan seperti keran otomatis dan lampu otomatis, lalu membiarkan siswa menguji kepekaan pemicu mikrofon dengan berbagai cara seperti bertepuk tangan, bernyanyi, dan mengetuk meja. Poin penting: memandu siswa menemukan fenomena "menepuk cangkang robot juga dapat memicu mikrofon", lalu merancang program mundur saat tabrakan, guna menumbuhkan pola pikir eksploratif.
Jam pelajaran ke-2 memperkenalkan konsep akselerometer dari video sepeda seimbang, membiarkan siswa benar-benar membalik dan menggoyang pengontrol untuk mengamati perubahan nilai, lalu memprogram untuk mengendalikan gerakan. Mengubah kecepatan pergerakan memerlukan urutan "atur kecepatan dulu, lalu atur pergerakan", yang mudah terlewat oleh siswa.
Jam pelajaran ke-3 memperkenalkan konsep bionik dari video robot laba-laba dan anjing robot, saat merakit perhatikan posisi simetris pasak kaki di kedua sisi (ini kunci berjalannya yang normal), sebelum setiap kali menjalankan perlu menyesuaikan posisi awal motor agar kedua kaki berselisih depan-belakang. Pada sesi balapan, dapat direncanakan garis awal dan garis akhir untuk menambah nuansa kompetitif.
Jam pelajaran ke-4 diperkenalkan dari video robot penyapu lantai nyata, mendiskusikan rute kerjanya. Saat merakit, arah dalam-luar sabuk karet gelang adalah poin utama—jika terpasang terbalik sapu akan berputar terbalik. Pada sesi pemrograman, pertama uji perbedaan dua cara belok, lalu pandu siswa memilih belok motor tunggal (belok lambat tetapi sapu tidak berputar terbalik, lebih cocok untuk menyapu), terakhir gunakan waktu tunggu acak untuk mewujudkan rute pembersihan acak.
Pelaksanaan pengajaran
Dapat diperkenalkan dari skenario kehidupan seperti penghindaran rintangan otomatis mobil tanpa pengemudi dan pengenalan wajah kunci pintu cerdas, mendiskusikan bagaimana kecerdasan buatan "merasakan" dunia sekitar melalui sensor dan membuat keputusan; lalu memperluas ke skenario seperti robot penyapu lantai rumah yang merencanakan rute secara otomatis dan anjing robot Boston Dynamics yang melompati rintangan, mendiskusikan bagaimana kecerdasan buatan membiarkan robot bionik "belajar" beradaptasi dengan lingkungan berbeda dan bekerja secara mandiri.
Arah pengembangan
Memperkenalkan teknologi pembangunan suara speaker cerdas (seperti "Xiao Ai Tongxue"), pengenalan perilaku AI di balik fungsi goyang ponsel, serta teknologi perencanaan rute AI robot penyapu lantai rumah (seperti pemetaan SLAM), penerapan "bionik + AI" pada robot berkaki empat (seperti Unitree Technology), mendiskusikan bagaimana kecerdasan buatan membiarkan robot beradaptasi dengan lingkungan secara lebih cerdas.
Kursus Perangkat Lunak
Contoh Skema Konfigurasi Kursus Perangkat Lunak Bertema Kecerdasan Buatan "Belajar dengan Berbuat" ShengTong Education
Contoh tema: Masuk ke Kecerdasan Buatan
Mengenal AI
Jam pelajaran disarankan: 4 jam pelajaranPersyaratan tugas
Mengamati penerapan kecerdasan buatan di sekitar (speaker cerdas, berkendara otonom, aplikasi ponsel, dll.), memahami konsep dasar kecerdasan buatan, membedakan hubungan antara kecerdasan buatan, robot, dan pemrograman; lalu mengenal "otak" AI—model, memahami kemampuan dan kegunaan berbagai jenis model seperti model bahasa besar, model pengenalan citra, model pengenalan suara, serta merasakan penghasilan gambar AI dan pengenalan objek. Membangun pemahaman bahwa kecerdasan buatan digerakkan oleh pemrograman dan meniru perilaku belajar manusia, serta memahami penerapan berbagai model dalam skenario berbeda.
Saran implementasi
- 1
Mengajukan pertanyaan
Memandu siswa mengamati penerapan kecerdasan buatan dalam kehidupan seperti speaker cerdas, berkendara otonom, aplikasi ponsel, memikirkan "apa itu kecerdasan buatan?", "mengapa AI bisa belajar?", "apa perbedaan AI dengan robot dan pemrograman biasa?", "apakah AI memiliki otak, apa otaknya?".
- 2
Perancangan & implementasi
Mengorganisasi siswa merasakan interaksi AI seperti pengenalan coretan dan klasifikasi buah; melalui permainan "Petualangan Burung Terbang" mengamati bagaimana AI belajar dan menguat dari kegagalan; merasakan penghasilan gambar AI dan pengenalan objek, memahami kemampuan model berbeda seperti bahasa, citra, suara; menggunakan alat grafis dan kumpulan data sketsa sederhana menyelesaikan pelatihan dan pengujian model.
- 3
Penelitian & diskusi
Memadukan aktivitas pengalaman mendiskusikan ciri pembelajaran terawasi, pembelajaran tak terawasi, dan pembelajaran penguatan, membedakan perbedaan kecerdasan buatan lemah, kuat, dan super; membandingkan persamaan dan perbedaan belajar otak manusia dengan pelatihan model, mendiskusikan pengaruh jumlah dan kualitas data terhadap efek model, menganalisis peran tiga elemen data, algoritma, dan daya komputasi.
- 4
Pertukaran & berbagi
Kelompok melaporkan pemahaman baru tentang kecerdasan buatan dan model, menampilkan hasil pelatihan atau pengujian model, berbagi "bagaimana model belajar", bertukar pikiran tentang cara meningkatkan akurasi model dan skenario di mana AI tidak dapat menggantikan penilaian manusia.
Pengenalan citra
Jam pelajaran disarankan: 4 jam pelajaranPersyaratan tugas
Mempelajari alur dasar klasifikasi citra dan pelatihan model, menggunakan platform pemrograman grafis mengumpulkan sampel citra apel dan pisang serta melatih model klasifikasi, menyelesaikan permainan interaktif "Monyet Suka Buah", merasakan secara awal alur utuh "pengumpulan → pelatihan → pengenalan → umpan balik"; lalu menggunakan teknologi pengenalan citra mewujudkan kendali berbasis gerak tubuh, memetakan hasil pengenalan kamera menjadi sinyal kendali arah permainan, menyelesaikan permainan "Bola Pantul Berbasis Gerak Tubuh", menerapkan secara terpadu penentuan koordinat, kendali peran, dan pengenalan citra.
Saran implementasi
- 1
Mengajukan pertanyaan
Menciptakan situasi "monyet cilik suka buah apa", memikirkan "bagaimana membiarkan AI mengenali apel dan pisang?", "apa yang perlu disiapkan?", "bagaimana jika salah kenali?"; merasakan permainan bola pantul kendali papan ketik tradisional, memikirkan "bisakah tanpa papan ketik, menggunakan cara lain mengendalikan dayung?", "bagaimana pengenalan citra menjadi operasi permainan?".
- 2
Perancangan & implementasi
Menyiapkan dua jenis buah apel dan pisang; menambahkan ekstensi klasifikasi citra pada platform pemrograman grafis, menetapkan kategori dan mengumpulkan gambar apel dan pisang dari berbagai sudut dan jarak; melatih model dan menyusun program umpan balik interaktif setelah pengenalan untuk menyelesaikan "Monyet Suka Buah"; mempelajari koordinat panggung dan penempatan peran, membangun permainan bola pantul dasar (dayung bergerak, bola memantul, deteksi tabrakan, penghitungan skor), menghubungkan model klasifikasi ke permainan menetapkan korespondensi antara hasil pengenalan dengan arah pergerakan dayung.
- 3
Penelitian & diskusi
Menguji efek pengenalan model pada sudut, jarak, dan cahaya berbeda, mendiskusikan "mengapa AI terkadang salah kenali?", menganalisis pengaruh keragaman data terhadap akurasi pengenalan; menguji kepekaan dan akurasi kendali berbasis gerak tubuh, membandingkan kelebihan dan kekurangan kendali papan ketik dengan kendali berbasis gerak tubuh.
- 4
Pertukaran & berbagi
Mendemokan karya "Monyet Suka Buah" dan "Bola Pantul Berbasis Gerak Tubuh", berbagi pengalaman data pelatihan dan debugging, mendiskusikan bagaimana membiarkan model mengenali lebih akurat, membayangkan permainan apa lagi yang dapat dikendalikan pengenalan citra.